COR
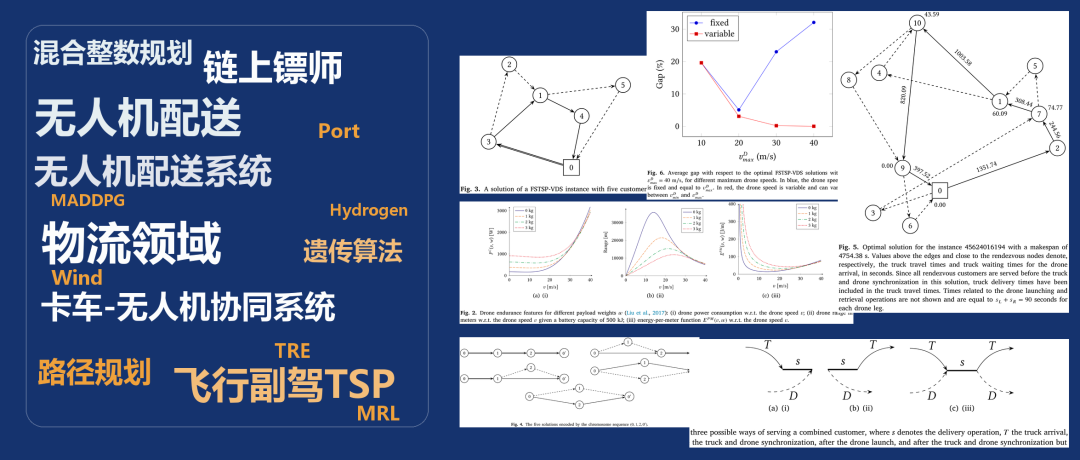
可变无人机速度下的飞行副驾TSP:MILP与遗传算法
本文针对飞行副驾旅行商问题中无人机速度恒定的不现实假设,提出考虑可变速度与真实能耗模型的MILP精确算法和遗传算法,揭示了固定速度可使配送完成时间最多增加32%。
正在载入当日合辑
8 篇论文解读 · 物流配送、智能优化、城市交通、低碳能源
本文针对飞行副驾旅行商问题中无人机速度恒定的不现实假设,提出考虑可变速度与真实能耗模型的MILP精确算法和遗传算法,揭示了固定速度可使配送完成时间最多增加32%。
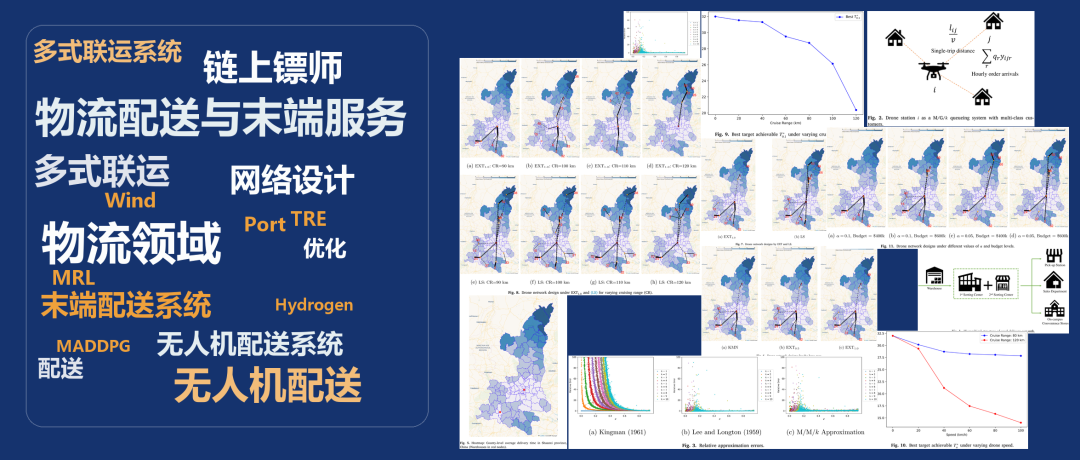
EJOR 2026论文提出一种卡车-无人机协同网络设计模型,通过扩展M/G/k排队等待时间近似方法,以陕西省电商案例为实证,在合理成本下实现配送时效17.17%的提升。
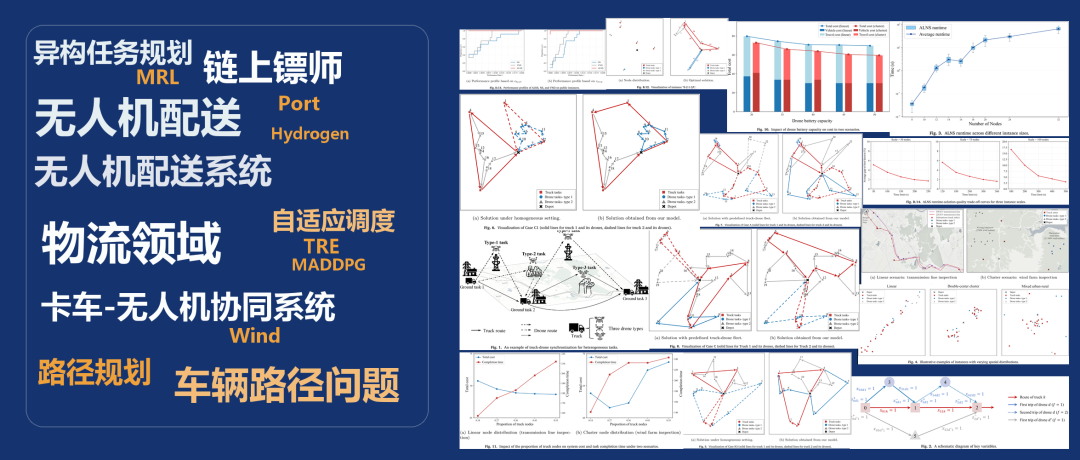
南京大学与香港科技大学联合团队提出一种融合多机型无人机与卡车同步路由的混合整数规划模型,首次将自适应车队编组引入异构监测任务优化,并通过定制化自适应大邻域搜索算法实现百节点级实例的高效求解。
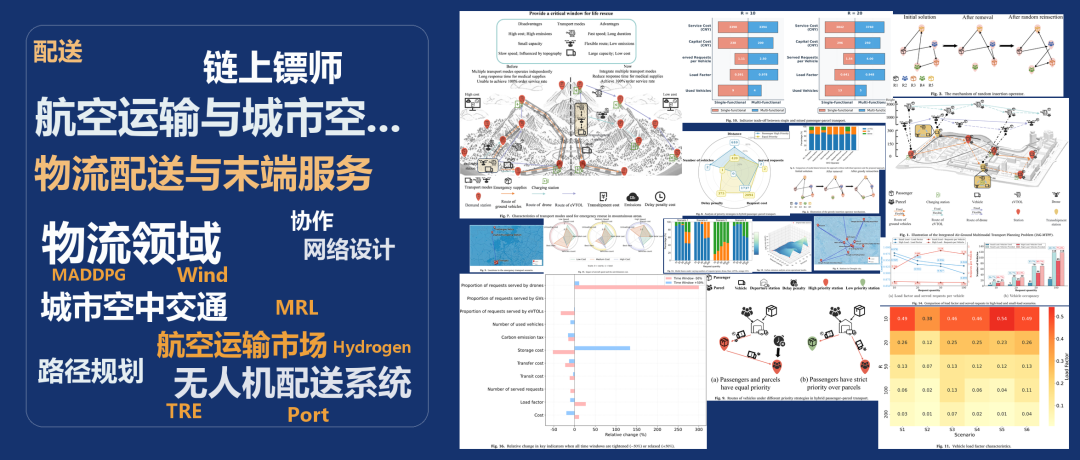
本研究提出空地多式联运规划问题(IAG-MTPP),构建MILP模型整合eVTOL、无人机和地面车辆进行客货联合调度,并通过定制ALNS算法在九寨沟救援与成都城市案例中验证了全集成机队在成本、覆盖率和碳排放上的综合优势。
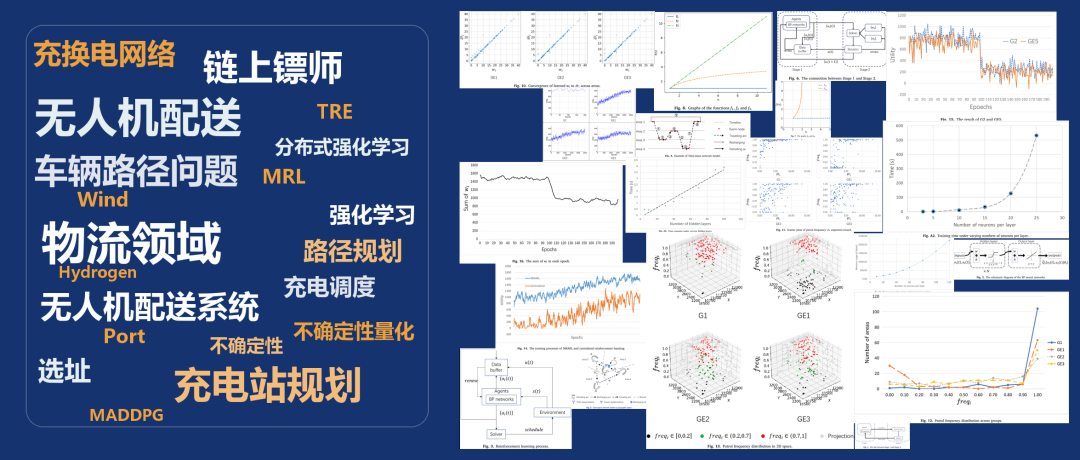
西安交通大学与香港理工大学联合研究提出两阶段框架,融合分布式多智能体强化学习与时空网络模型,在信息缺失条件下实现无人机充电站选址与巡逻调度,并通过自适应加权轮询策略平衡系统效率与公平。
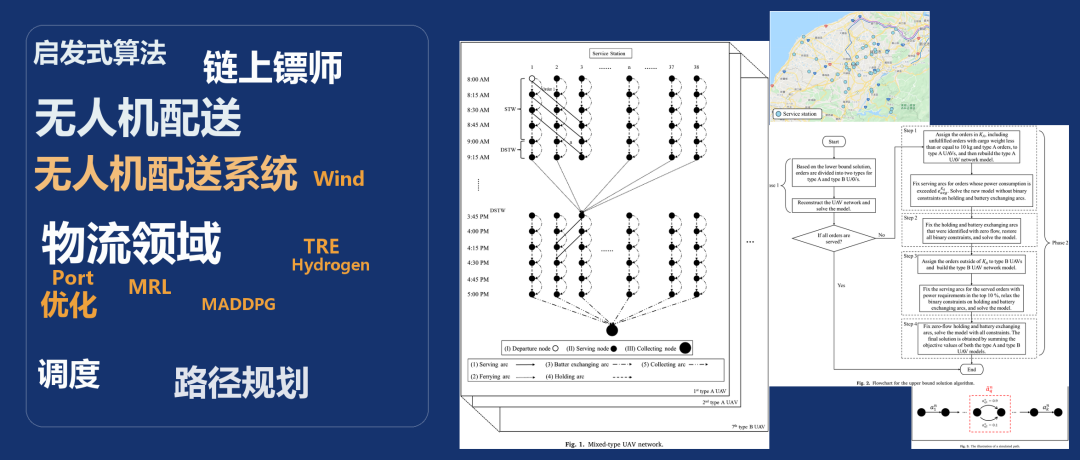
针对混合型无人机机队的每日配送路径与调度问题,构建网络流数学模型并设计拉格朗日松弛算法,在12秒内获得与CPLEX 24小时求解相差仅0.03%的近似最优方案。
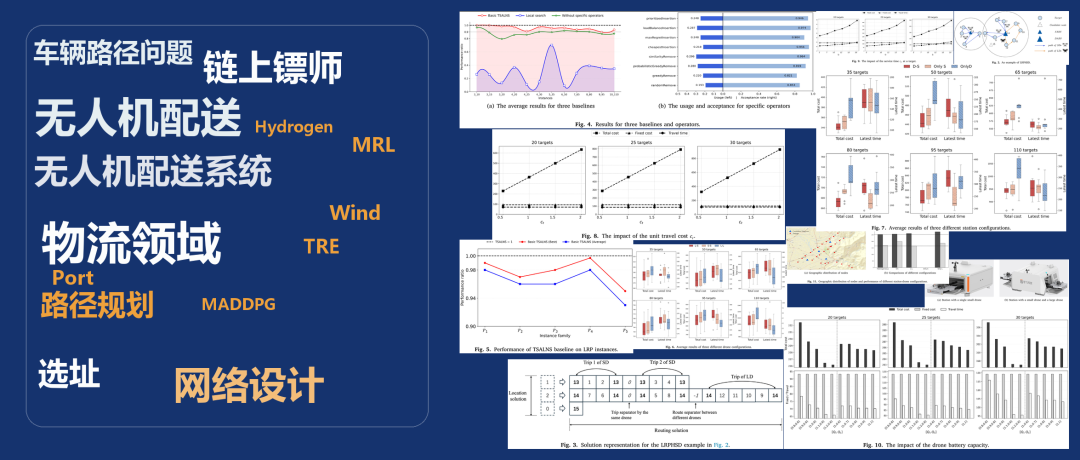
大连理工大学团队针对基础设施巡检场景,提出异质换电站与无人机协同的定位-路径联合优化问题(LRPHSD),并设计两阶段自适应大邻域搜索算法(TSALNS),在大规模实例上实现了优于Gurobi商业求解器的求解质量与计算效率。