链上镖师 / Chain Biaoshi
TRE 2026.6|空地多式联运:整合eVTOL、无人机与地面车辆的客货协同规划
一项面向低空经济的MILP建模与ALNS求解研究,以九寨沟救援和成都城市联运为验证案例
本研究提出空地多式联运规划问题(IAG-MTPP),构建MILP模型整合eVTOL、无人机和地面车辆进行客货联合调度,并通过定制ALNS算法在九寨沟救援与成都城市案例中验证了全集成机队在成本、覆盖率和碳排放上的综合优势。
- 研究问题:
空地多式联运中eVTOL、无人机与地面车辆的协同路径规划与客货联合调度 - 方法框架:
构建MILP模型,设计自适应大邻域搜索(ALNS)算法,集成插入、移除与交换算子 - 验证案例:
九寨沟山地应急救援与成都城市客货联运,覆盖从小规模到200请求的大规模场景 - 核心发现:
全集成eVTOL-无人机-地面车辆机队实现100%需求满足率,单位成本最低,碳税降低约74% - 管理启示:
多功能车辆、灵活路由策略与中度时间窗宽度是实现低成本高效率运营的关键
研究背景:低空经济与空地协同运输
近年来,低空出行已成为交通研究中的变革性方向,在城市物流、应急响应和区域连通方面展现出显著优势。英国政府已投入超过2000万英镑加速飞行出租车和商用无人机服务的部署,目标在2028年实现运营就绪。台湾的SkyDrive与7A Drones合作推进eVTOL紧急医疗运输;美国密歇根州也在积极建设先进空中交通基础设施。这些进展表明,全球正沿着明确的轨迹走向集成的多模式空地运输体系。
eVTOL、无人机和地面车辆各具互补优势:eVTOL具备垂直起降能力,适合城市拥堵区域和中长途空中段;无人机在点对点末端配送中灵活高效;地面车辆则提供稳定的高载重能力和成本效益。系统性整合这三种模式是释放低空经济潜力的关键。
客货联合运输在需求波动显著和资源利用效率变得至关重要的当代城市条件下尤为关键。联合运输能够汇集客流和包裹流,提高装载率、减少空驶里程,最终降低拥堵和环境影响。然而,尽管概念上得到认可,由于运营复杂性和物流约束,客货联合运输在实际规划模型中的融合仍然有限。现有研究主要集中在仅包裹的卡车-无人机范式,缺乏对eVTOL的集成以及客货同步调度的考量。
问题定义:IAG-MTPP的建模框架
本研究提出集成空地多式联运规划问题(IAG-MTPP),构建了一个模块化的多模式运输框架。该框架由三种运输模式组成:eVTOL飞行器(模式e)、无人机(模式u)和地面车辆(模式g)。每种模式拥有对应的车辆子集,各车辆具备容量约束和能量约束。所有车辆从指定起点出发,在完成服务后抵达终点。
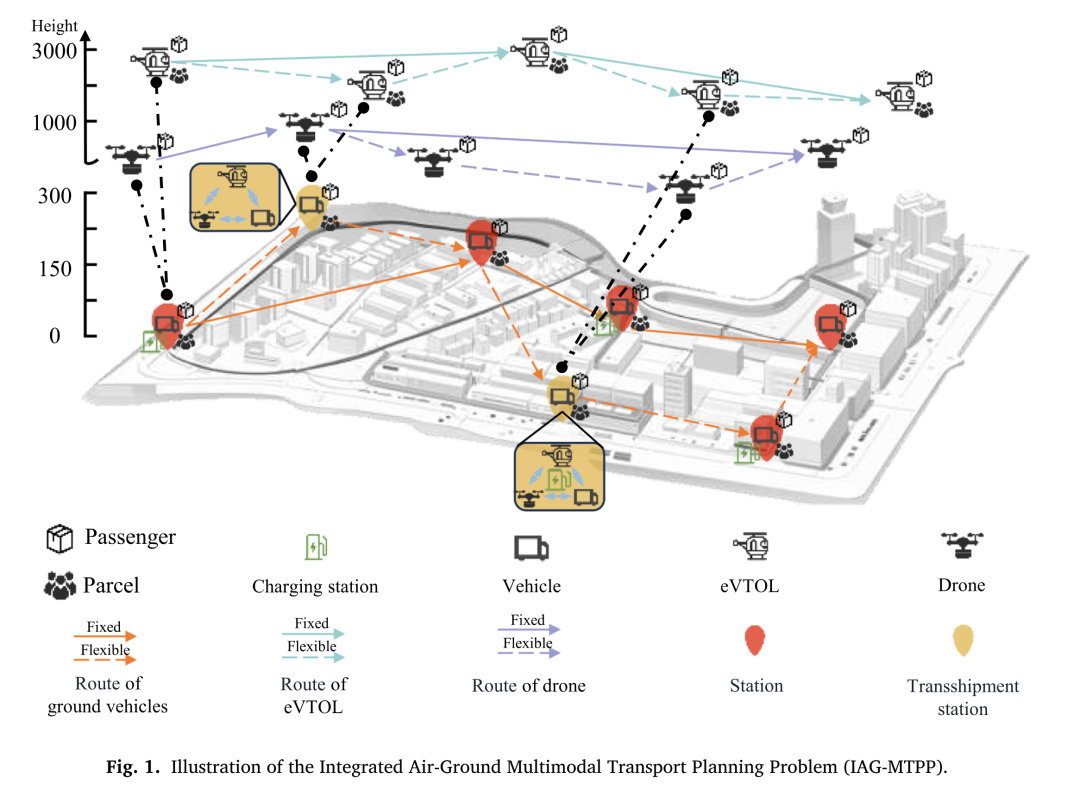
IAG-MTPP的空地多式联运网络示意:eVTOL覆盖中长途空中段,无人机执行点对点末端配送,地面车辆承担大载量运输,中转枢纽连接不同模式。取自Fig.1。
IAG-MTPP的独特性在于三个方面。第一,它同时调度eVTOL、无人机和地面车辆三种异构模式,而现有研究通常仅限于卡车-无人机的二元组合。第二,它支持客货联合请求,并可在仅包裹、仅乘客和混合运营模式之间自由切换,无需修改数学结构。第三,它同时容纳固定路线和灵活路线车辆,并引入优先级约束,增强了运营灵活性。
01异构机队:eVTOL可进行多站点巡回,无人机以点对点方式运行,地面车辆在无飞行条件的区域提供可靠服务
02客货联合:每个请求由取货地点、交货地点、时间窗、数量和重量等属性定义,延迟交付产生惩罚成本
03中转网络:请求可在指定中转枢纽从一种模式转移到另一种模式,实现跨模式协作
04模块化设计:特定车辆类别、请求类型或运输模式可按需开关,适应不同运营场景
模型构建:MILP数学规划
IAG-MTPP被建模为一个混合整数线性规划(MILP)问题,采用层次化目标函数。第一优先级最大化服务请求数量,第二优先级最小化广义运营成本。广义成本包含五项组成部分:运输成本(基于时间和距离)、转运成本(装卸操作)、存储成本(中转等待时间)、碳税成本和延迟惩罚成本,所有成本统一以人民币(CNY)计量。
1目标一:最大化已服务请求数量 max F = Σhᵣ
2目标二:最小化总广义成本,包括运输成本、转运成本、存储成本、碳税、延迟惩罚
3路径约束:车辆从起点出发并返回终点,消除子回路(约束4-8)
4需求约束:每个请求的取货和交货各一次,车辆容量不超限(约束9-11)
5转运约束:同一站点最多一次转运,禁止同车转运(约束12-13)
6流守恒约束:车辆流与请求流在网络节点间守恒,中转站考虑模式切换(约束16-21)
7时间约束:服务开始不早于车辆到达,取送货时间窗得到满足(约束25-34)
8能量约束:电量消耗随行程累积,充电站可重置电量,不超过电池容量(约束37-40)
模型的关键创新在于将模式专属特性作为模块化参数处理。例如,当无人机不可用或包裹配送不需要时,可通过排除对应车辆或请求来调整模型。能量消耗约束显式地纳入电驱动空中和地面车辆的电池容量、充电决策和沿途能耗,这在现有文献中较为少见。
运输成本按时间×重量和距离×重量双重计算 碳税 = 排放因子 × 重量 × 距离 × 碳税率,体现环境外部性 延迟惩罚 = 惩罚系数 × 重量 × 超出交付窗口的时间 中转站类型约束确保模式转移仅在兼容站点发生
算法设计:定制ALNS求解框架
由于集成eVTOL、无人机和地面车辆带来的问题规模扩大和约束复杂性(车辆容量、时间窗、转运规则),精确求解方法在大型实例中计算上不可行。为此,本研究定制了自适应大邻域搜索(ALNS)算法,利用基于历史表现的自适应算子选择机制,在探索和利用之间取得平衡,快速生成近优解。
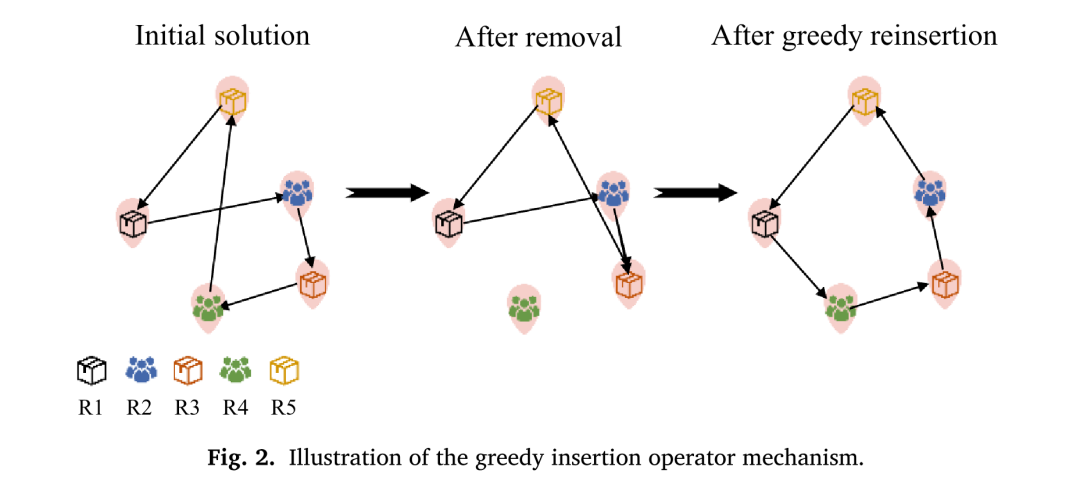
贪婪插入算子评估每个请求在所有车辆路线中的可行插入位置,选择成本增量最小的位置进行插入。取自Fig.2。
ALNS算法以贪婪插入生成初始解,然后进入迭代搜索阶段。每20次迭代(s=20),算子权重根据目标函数改善程度重新校准,表现优越的算子获得更高权重。后续算子通过轮盘赌策略概率选择。算法结合模拟退火接受准则(初始温度为初始解目标值的1/10,冷却率0.9),持续跟踪并更新最佳解。
1初始解构建:贪婪插入所有请求 → 随机移除无法插入的请求 → 重新贪婪插入
2销毁阶段(5种算子):最差移除、随机移除、关联移除、历史移除、路线移除
3修复阶段(4种算子):贪婪插入、中转插入、随机插入、遗憾插入
4交换算子:识别时间窗或容量冲突请求,历史移除后贪婪重新分配至最优替代车辆
5自适应权重更新:每s=20次迭代,基于算子得分/使用次数比例更新权重
6模拟退火接受:接受改善解,以概率exp(-ΔF/T)接受劣化解
消融实验验证了每个算子的独立贡献。当移除贪婪插入、最差移除、路线移除、关联移除或随机插入中的任一算子时,已服务请求数从20骤降至6,说明这些算子是维持服务覆盖率的关键。移除历史移除或随机移除后仍可服务全部20个请求,但总成本分别从12,593 CNY上升至12,918和12,904 CNY。完整的算子组合在成本最小化和服务覆盖之间取得了最佳平衡。
小规模案例分析:救援与城市联运
研究在四个计算上可处理且内涵丰富的小规模案例上验证了IAG-MTPP模型和ALNS算法:(1)九寨沟山地救援案例;(2)成都城市客货联运案例;(3)混合客货运输优先级策略分析;(4)目标权重与资本成本分析。实验设置了六种机队组成方案(S1至S6),从仅地面车辆到全集成eVTOL-无人机-地面车辆。
九寨沟救援案例:全集成eVTOL-无人机-地面车辆系统实现100%需求满足率(10/10),单位成本仅0.0098 CNY,优于所有单模式和双模式方案。地面车辆承担40%总运量(大宗物资),eVTOL覆盖40%的中长途空中段(人员输送),无人机完成20%的分散式高优先级配送。平均延迟惩罚降至0.3295,相较仅地面车辆基准改善18.7%。
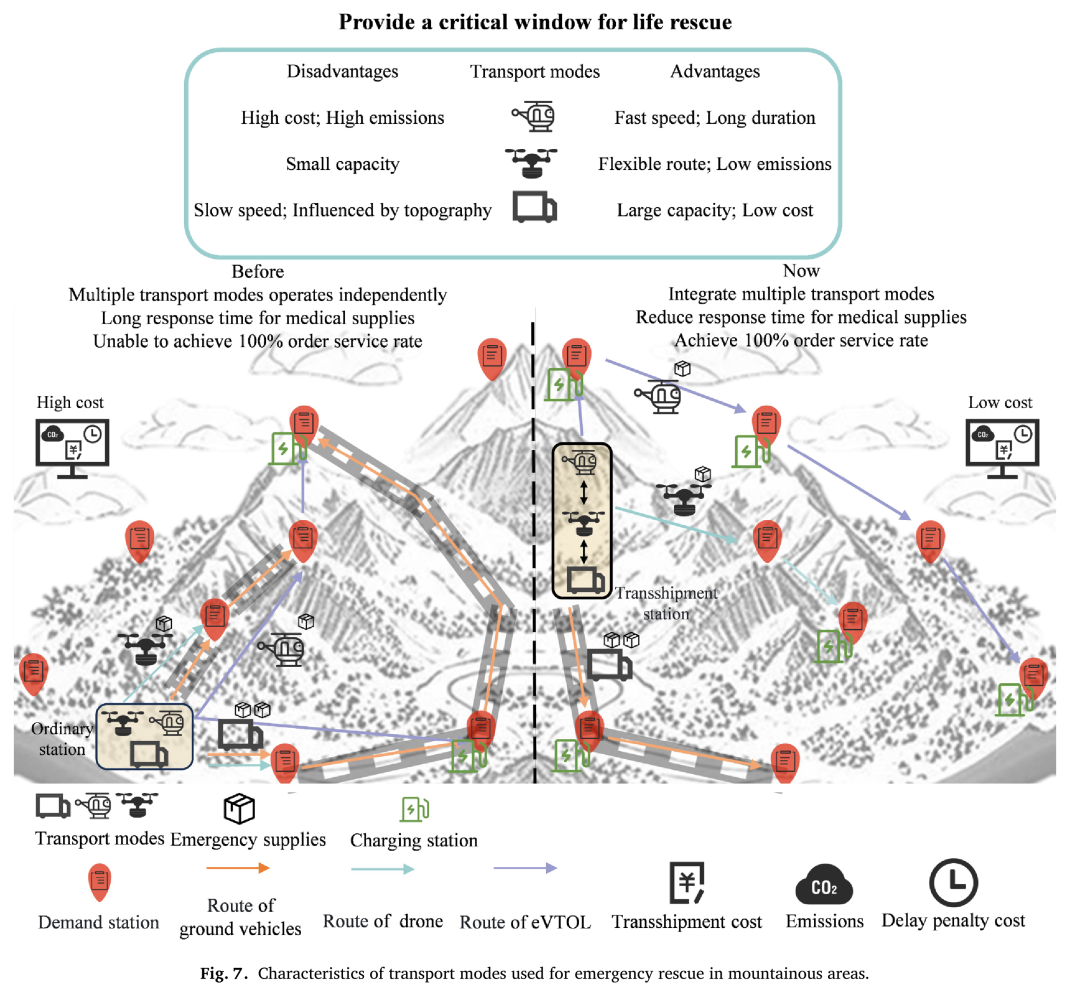
三种运输模式在山地应急救援中的操作特征对比:eVTOL速度快、航程远但成本高;无人机灵活低排放但载重有限;地面车辆成本低、运量大但受地形限制。取自Fig.7。
在成都城市客货联运案例中,全集成机队在10种不同客货比例(从全乘客10:0到全包裹0:10)下均保持100%请求满足率,单位成本稳定在0.061-0.069 CNY的窄幅区间内。随着包裹比例从0升至100%,无人机利用率从0增至60%,碳排放成本从55.32 CNY降至14.06 CNY,降幅达74.6%。在5:5的客货均衡比例下,50% eVTOL、30%地面车辆、20%无人机的模式组合实现了成本与排放的最优权衡。
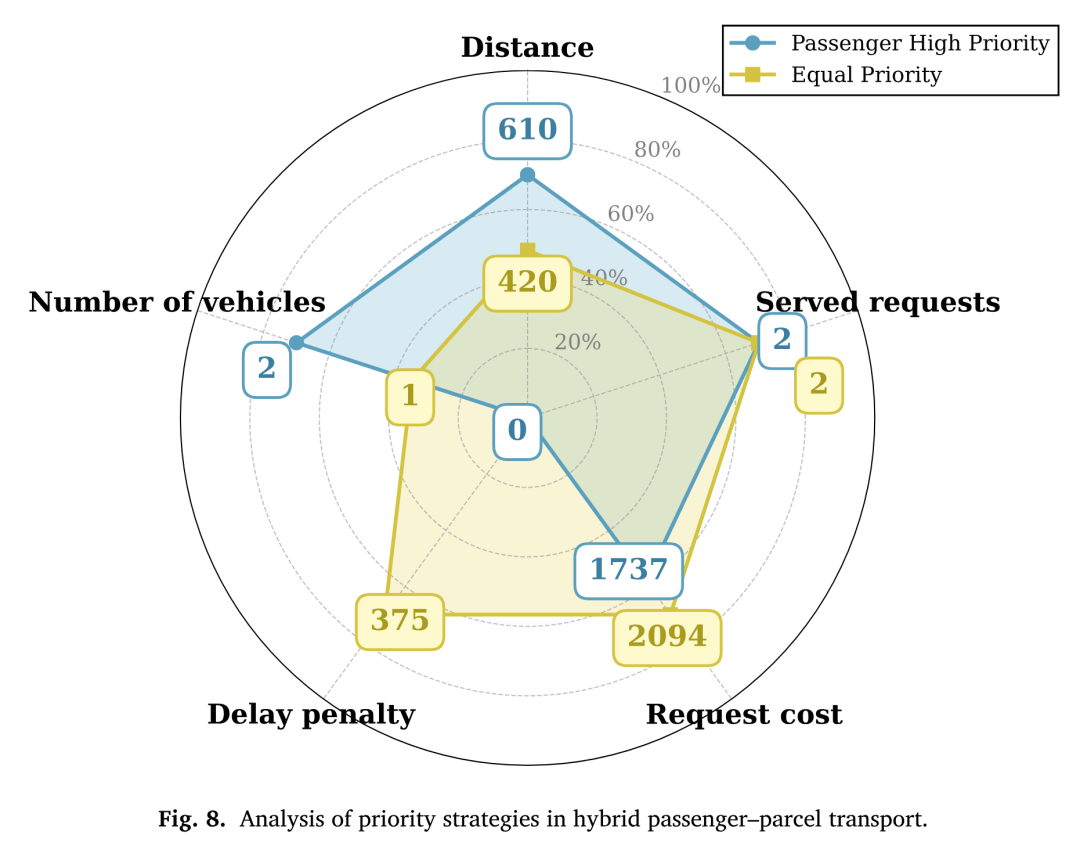
乘客高优先级策略部署更多车辆(2 vs 1)和更长距离(610 vs 420)以消除延迟惩罚,总请求成本更低(1737 vs 2094 CNY);平等优先级策略减少车辆使用但产生375的延迟惩罚。取自Fig.8。
优先级策略实验揭示了重要的运营权衡:当乘客享有高优先级时,系统使用更多车辆和更长距离以避免延迟,最终实现零延迟惩罚和更低的总请求成本。平等优先级策略虽然减少了车队部署,但产生了显著的延迟惩罚(375),降低了乘客服务质量。资本成本分析进一步表明,多功能客货两用车辆尽管单车资本成本更高,但通过更高的装载率(0.978 vs 0.591)和更少的车辆需求(4 vs 9辆),总资本成本从238降至200 CNY,验证了客货联合运营的经济合理性。
大规模实验与灵敏度分析
为评估可扩展性,实验将需求规模扩大至|R|=200,在六种机队组成方案上测试。全集成机队S1(eVTOL+无人机+地面车辆)在大规模场景下表现突出:服务135个请求(满足率67.5%),单位成本0.152 CNY。相比之下,仅地面车辆基准S2仅服务58个请求,单位成本高达1.415 CNY。S1的碳税成本仅7.19 CNY/吨,而S2达27.31 CNY/吨。
服务请求数(|R|=200)
135(67.5%)
全集成S1机队,远超仅GV的58个请求
碳税成本对比
7.19 vs 27.31 CNY/吨
S1全集成相比S2仅地面车辆降低约74%
随着需求从10增至200,S1展现出最慢的单位成本增长速度。这一效率提升主要源于两方面:共享设施将固定投资分摊到更多服务上,以及高频转运策略减少空驶里程、提高车辆利用率。在小规模场景(|R|=10)中,S1装载率为48.93%,eVTOL承担90%服务;当需求增至|R|=200时,系统逐步转向更去中心化的结构,更多任务转移至无人机和地面车辆。
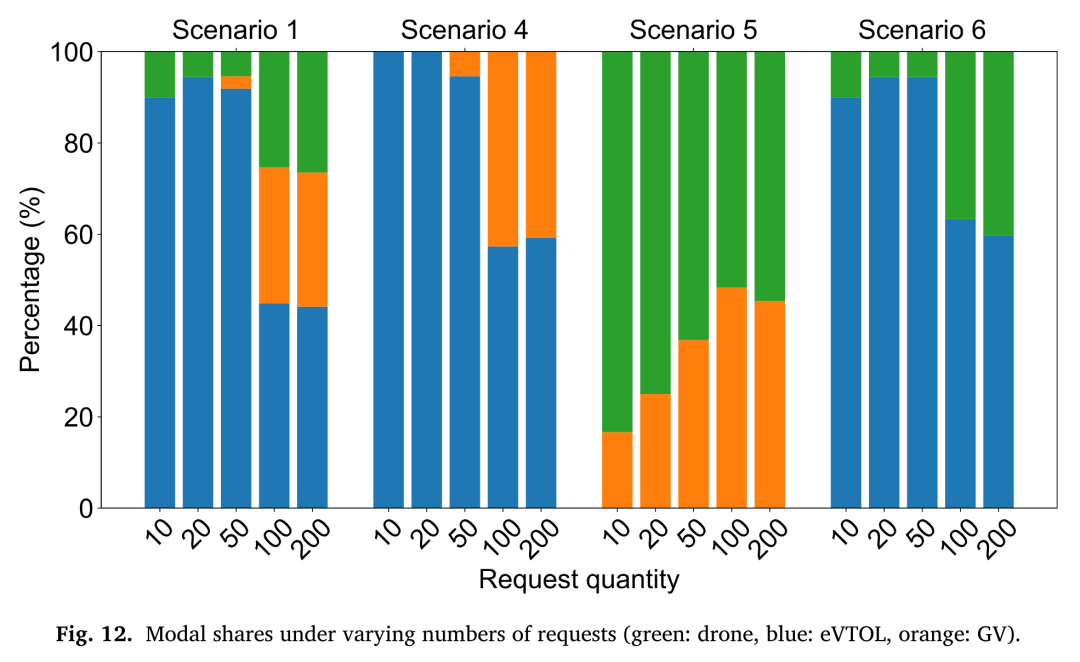
S1场景下模式份额随请求数量变化:低请求量时eVTOL主导(蓝色),随着规模增大,无人机(绿色)和地面车辆(橙色)份额逐步上升,实现更均衡的任务分配。取自Fig.12。
灵敏度分析揭示了影响系统性能的四个关键因素。车辆灵活性方面,保持至少一种灵活模式对维持高服务率至关重要;完全固定的路线运营会产生未满足需求和较高的存储成本。车速与单位公里成本方面,将eVTOL速度从80提至120 km/h可降低总成本约18%,结合单位公里成本降低20%,效果更加显著。时间窗宽度方面,收紧50%使可行请求份额下降近十分之一,放宽50%则使存储成本上升约140%,表明中度时间窗宽度是实现可行性、整合和成本之间最佳平衡的关键。
✓电池容量从50%增至100%时,|R|=10场景下服务请求从6增至10,|R|=20下从11增至18
✓电池容量超过100%后不再增加覆盖,空间布局和时间窗约束成为主要瓶颈
✓电动卡车电池达200%时可完成全部请求且转运成本降为零,但过度增容收益递减
✓适度电池容量配以合理的充电站选址比单纯扩容更有效
政策启示与研究结论
全集成eVTOL-无人机-地面车辆机队在所有规模和场景下提供了服务覆盖率、单位成本和排放之间的最佳平衡。将中长途任务分配给eVTOL、短途末端配送分配给无人机、大宗运输分配给地面车辆,使每种模式各展所长,系统性能超越了任何子集组合。
研究提出了五项具体政策建议。第一,政策制定者和运营商应超越单模式设计,采用集成eVTOL-无人机-地面车辆机队,这不仅降低成本和提高覆盖率,还能在某模式中断时增强系统韧性。第二,应采用混合路由策略——以固定路线骨干网覆盖常发性流量,辅以灵活子机队吸收非高峰和非规律需求。第三,时间窗和优先级规则需要精细校准:过紧的时间窗侵蚀可行性,过宽的则推高存储成本;乘客高优先级策略虽增加车队使用但消除延迟并降低总成本。
第四,基础设施投资至关重要:选址合理的中转枢纽、垂直起降场、专用无人机走廊和充换电设施是实现空地无缝转运和缓解能量约束的基础。在数值实验中,共享设施使基础设施成本估算降低约34%,运营敏捷性提高约22%。第五,应通过研发资助、试点项目和激励措施推进先进eVTOL、无人机和电动地面车辆的技术创新,以实现“高速低成本”的最优配置。同时需要更新空域、交通和物流法规,建立客货联合使用的认证标准,并设定明确认可集成机队减排效益的碳目标。
研究也存在若干局限。模型假设预先存在垂直起降场和中转枢纽网络,而现实中基础设施的可获得性、选址可行性和监管流程是关键约束。未来的工作应将基础设施规划内生化——在优化框架中同时选择候选站点并关联建设成本。此外,乘客与包裹的动态空间分配机制、实时需求响应、多智能体分散协调以及天气和可靠性等随机扰动都是值得拓展的方向。尽管如此,本研究所提出的建模框架具有通用性,通过校准车辆性能、网络距离和监管限制等输入参数,可适应不同城市和国家的地方条件。
论文:Air-ground multimodal transport planning for joint passenger mobility and parcel delivery: integration of drones, aircraft, and ground vehicles
作者:Yimeng Zhang,Chenjie Yang,Haoning Xi,Songhan Peng,Junjie Yang,Mi Gan,Xiaobo Liu,Ruixue Ai
期刊:Transportation Research Part E: Logistics and Transportation Review, 210, 104825,2026
链上镖师、先卜交通、先卜运筹通用论文ID
保存此推文 ID,可在粉丝群内获取相关材料,未来更多功能敬请期待
先卜科技团队:常文婕、张巧巧、王一航、夏子帆、张晓乐、祁园园、张仁义


