
链上镖师 / Chain Biaoshi
TRC|混合交通瓶颈的时空协同控制:融合注意力机制与先验活性边界的多智能体强化学习
用多智能体强化学习协调道路与车辆动作,检验随机混合交通中的拥堵波、冲突风险与运行边界
这项仿真研究将可变限速、应急车道开闭与联网自动驾驶车辆轨迹纳入共同决策环境,检验宏观道路调节和微观车辆控制如何共同缓解高速公路瓶颈拥堵。
- 01:额外需求150辆/小时、联网自动驾驶车辆占比5%时,模型减弱了拥堵波向上游传播。
- 02:额外需求450辆/小时的十二种配置比较中,完整模型的平均速度、旅行时间、等待时间与TTC冲突指标最优。
- 03:注意力用于车辆交互特征处理,课程式动作修正仅参与早期训练,正式评估时关闭。
- 04:需求增加、通信恶化与恶劣天气均带来性能损失,低渗透率结果具有明确场景条件。
- 05:未见路网迁移获得指定场景的重复仿真支持,实际道路部署仍需进一步验证。
车道收缩与匝道交织如何形成拥堵波
高速公路车道收缩和匝道交织会集中触发强制换道、跟驰减速与合流冲突,局部扰动随后可能向上游传播。论文利用德国高速公路出入口轨迹数据集exiD构建瓶颈仿真,研究联网自动驾驶车辆与人工驾驶车辆随机混行时的协同控制。训练采用场景2,另将场景1和场景6保留为未见道路几何,用于后续迁移测试。
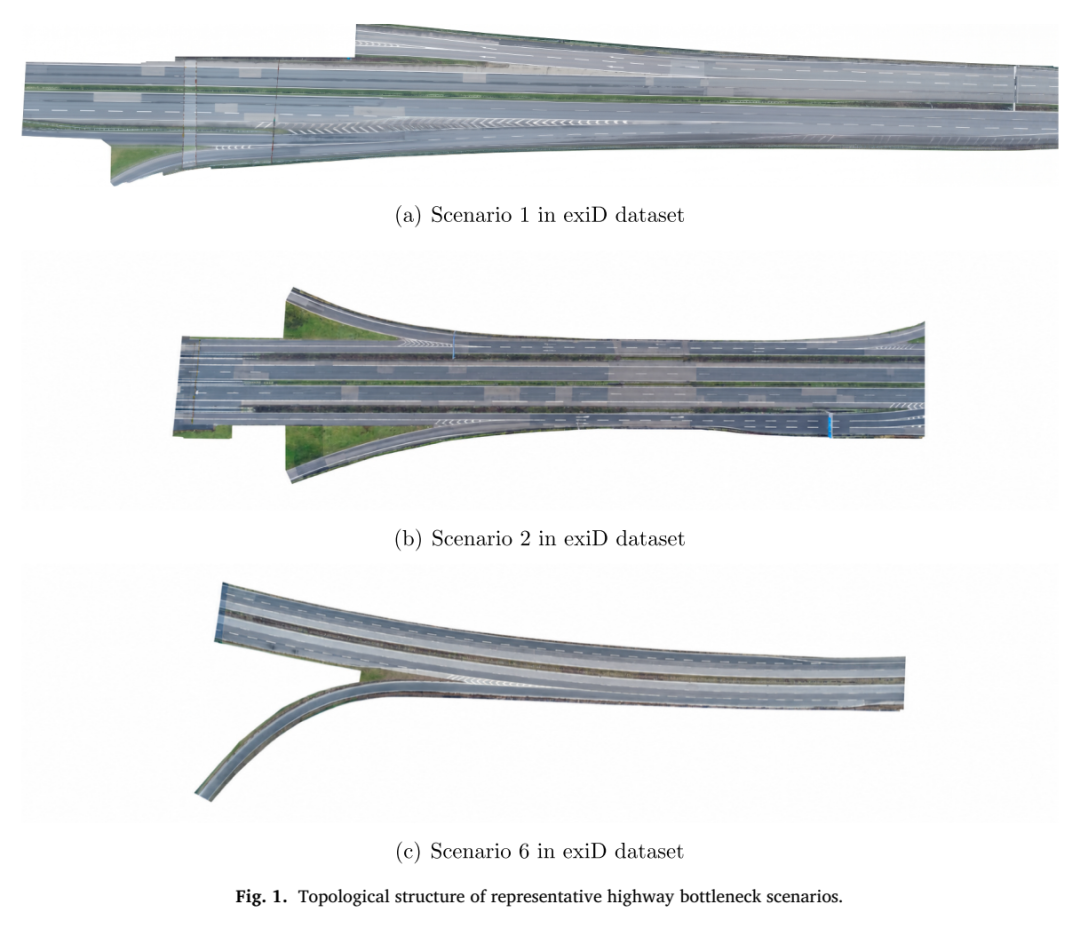
代表性高速公路瓶颈场景的道路拓扑,为车道收缩与匝道交织提供空间背景。来源:Fig. 1。
实验通过入口附加交通需求制造过饱和状态,人工驾驶车辆采用带随机效应的二维智能驾驶员模型。正常天气实验中,期望时距更新时从0.5至1.9秒的连续均匀分布抽取,仿真步长为0.1秒。联网车分布的随机性与人工驾驶行为的波动共同构成控制环境,策略需要应对不断变化的车辆交互关系。
路侧调节与车辆轨迹进入同一决策闭环
模型设置主路联网车、匝道联网车、可变限速和应急车道开闭四类智能体,同类智能体共享策略参数。主路车辆决定纵向与横向加速度,匝道车辆决定纵向加速度;路侧控制器选择60至120公里/小时的离散限速及车道开闭。路侧决策间隔为300秒,车辆动作随仿真步执行,两种尺度通过交通状态变化和系统目标形成闭环。
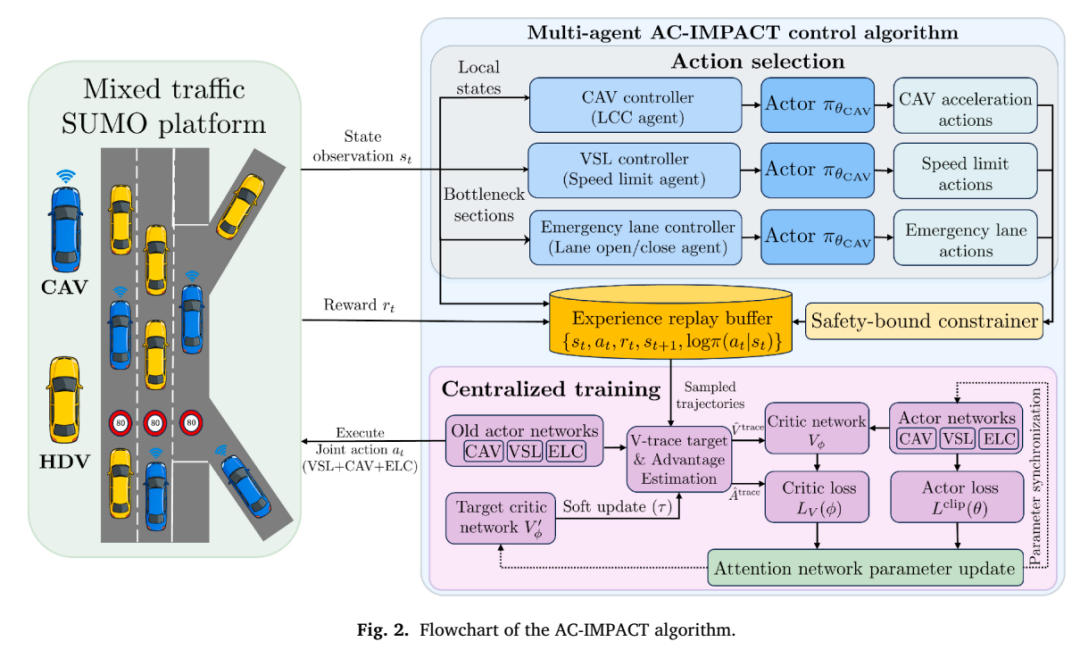
AC-IMPACT算法流程,结合异步经验采集、车辆策略注意力与课程式动作修正;修正概率随训练下降,在200个完整仿真回合后归零,正式评估时关闭。来源:Fig. 2及正文。
车辆策略中的多头注意力处理邻车间距和速度差等交互信息;早期训练的动作修正经间距与碰撞时间筛选,帮助车辆摆脱过度保守的低速行为。这里的活性指维持车辆持续通行,减少过度保守探索造成的停滞或死锁。奖励同时考虑速度、排队、TTC冲突、碰撞、换道占用与舒适性,道路奖励还计入应急车道使用代价。修正逐步退出后,正式评估由训练所得策略执行控制。
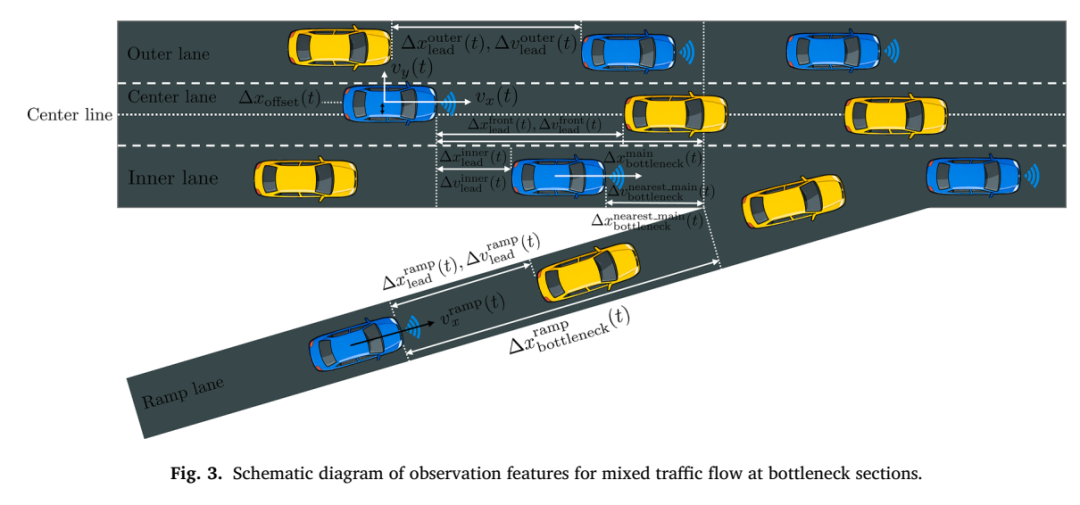
混合交通瓶颈区的车辆观测特征,说明前车及相邻车道车辆的间距、速度差如何进入风险感知。来源:Fig. 3。
论文采用考虑跨车道占用的修正碰撞时间指标TTC_mod,并累计记录低于1.5秒的TTC冲突。该计数衡量仿真中的代理风险,无法直接换算为实际事故率。
5%联网车条件下,上游拥堵传播减弱
无控制实验中,额外需求达到150辆/小时时开始形成持续拥堵,速度热图呈现拥堵波不断向上游扩散。在相同附加需求下,完整模型以5%的联网车渗透率减轻瓶颈拥堵。交织区域仍存在短时速度波动,其向上游传播较无控制状态减弱。这个结果对应特定道路与轻度过饱和需求,为低控制覆盖下的协同作用提供仿真证据。
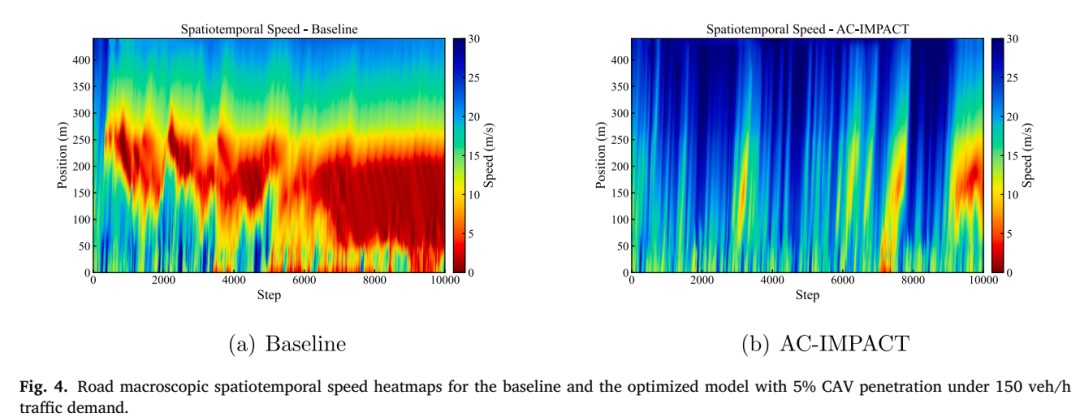
5%联网车渗透率、额外需求150辆/小时下的基线与AC-IMPACT速度时空热图,展示拥堵波上游传播的变化。来源:Fig. 4及正文。
平均速度、排队长度、等待时间与TTC冲突的时间曲线补充了热图中的空间观察。论文报告,控制后的交通通行表现和TTC冲突指标共同改善,与上游扰动减弱相一致。路侧动作改变车辆进入瓶颈时的速度条件和可用车道,车辆动作调节局部加减速及换道交互;这些联合动作与排队积累减少、交通释放更有序的现象相吻合。
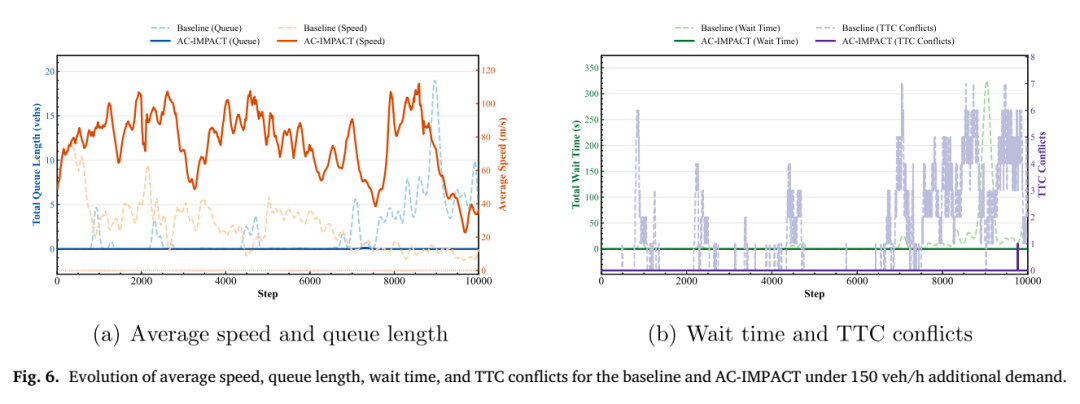
额外需求150辆/小时下,基线与AC-IMPACT的平均速度、排队长度、等待时间及TTC冲突演化。来源:Fig. 6。
十二种配置比较:协同控制的增益来自哪些组件
额外需求450辆/小时时,论文比较无控制、五种强化学习基线、反馈式限速与联网车协调控制、四种组件消融及完整模型。各学习配置保持路网、需求、观测动作空间、奖励和评估指标一致,每种方法报告五个仿真评估种子的均值与标准差。完整模型的平均速度为72.24±0.97公里/小时,平均旅行时间为20.62±0.25秒。这项十二配置比较报告描述性结果,论文未对该比较另行开展显著性检验。
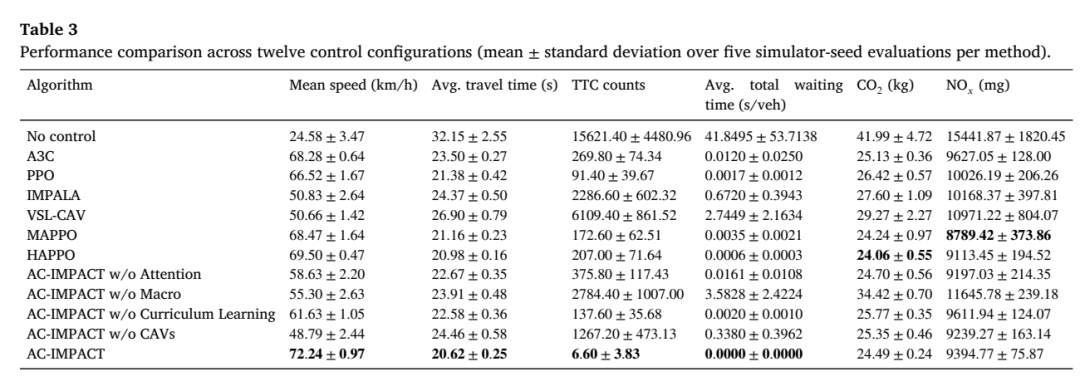
额外需求450辆/小时下十二种控制配置的性能统计,各方法评估五个仿真种子,数据为均值与标准差。来源:Table 3。
完整模型的TTC冲突为6.60±3.83次;移除车辆注意力后增至375.80±117.43次,移除课程式动作修正后为137.60±35.68次。仅保留车辆控制或道路控制时,冲突分别为2784.40±1007.00次和1267.20±473.13次。这些消融支持组件在测试环境中的贡献与控制层互补性。排放方面,二氧化碳最低值属于HAPPO,氮氧化物最低值属于MAPPO。
需求与奖励权重共同限定控制表现
论文将额外需求提高至300、450、600和750辆/小时,并分别测试20%、40%、60%、80%和100%的联网车渗透率。需求上升后,维持有效控制所需的联网车比例随之增加;所评估的高需求运行中,需要60%及以上覆盖保持有序车辆释放。100%联网车、额外需求750辆/小时时,所有模拟车辆通过瓶颈,平均速度不低于20公里/小时。
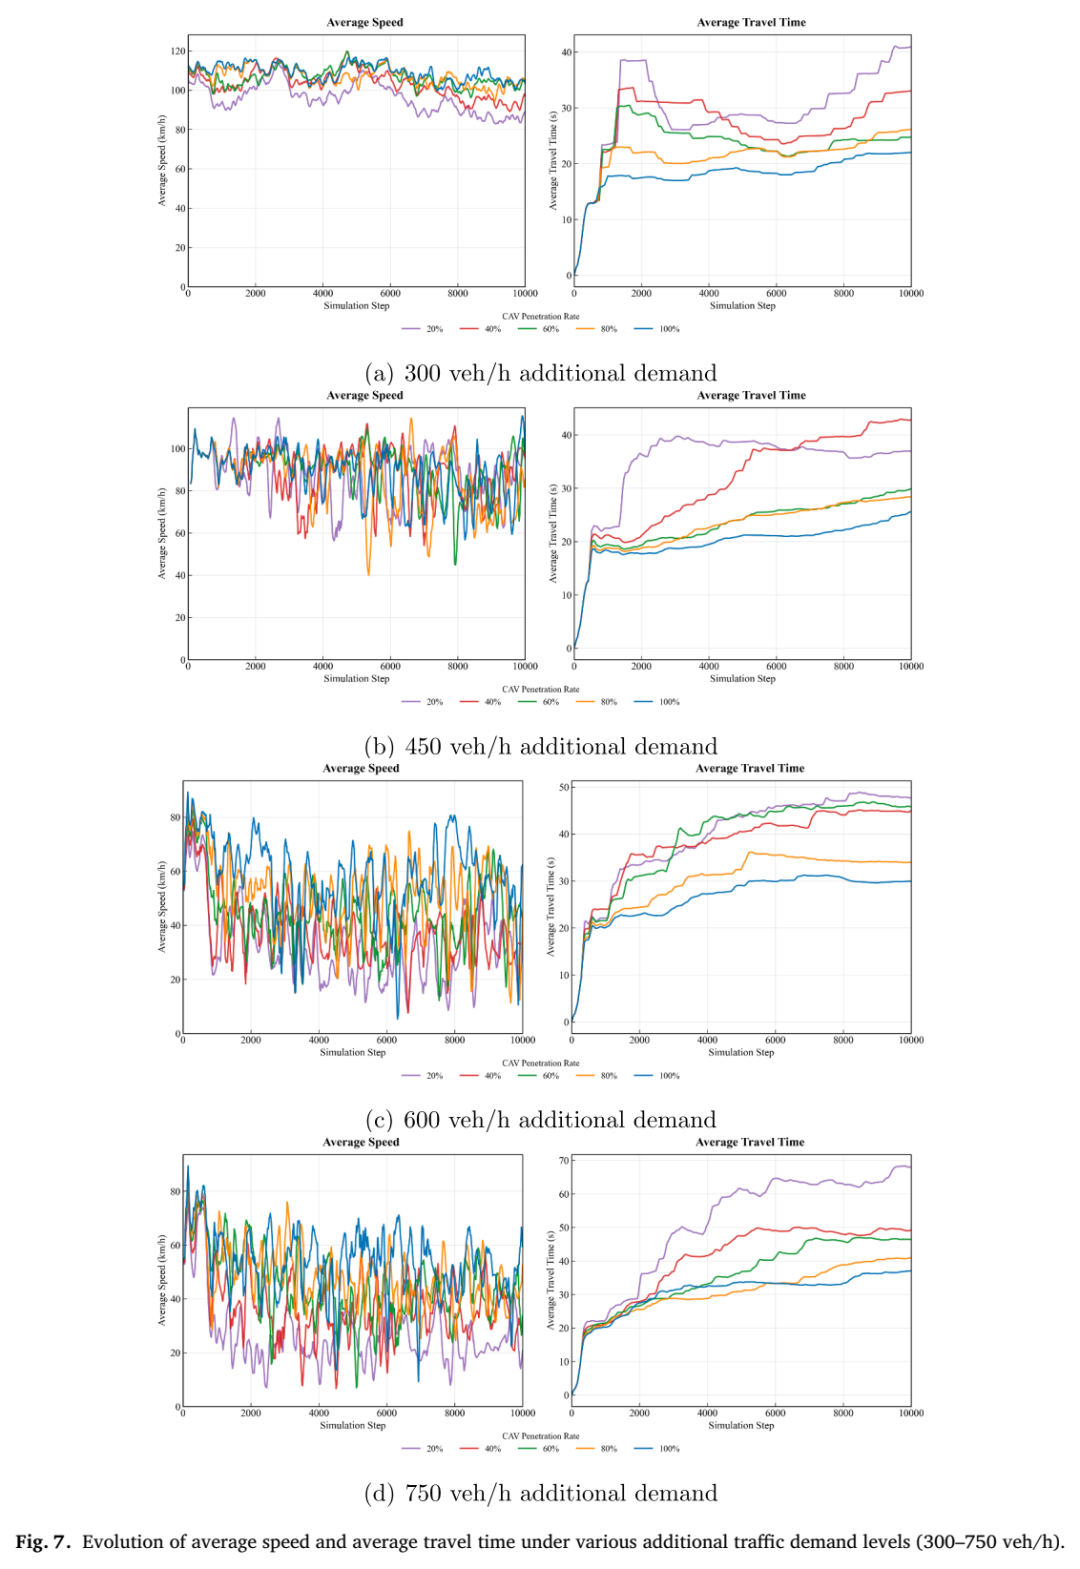
额外需求300至750辆/小时、不同联网车渗透率下的平均速度与平均旅行时间演化,用于限定低渗透率结果的适用需求条件。来源:Fig. 7。
奖励敏感性实验在额外需求450辆/小时下比较均衡、安全偏重与效率偏重三组配置,每组使用一项固定训练策略和五个评估种子。三组TTC冲突均值依次为6.60、15.20和79.60次,均衡组同时取得最短旅行时间与最高主路速度。权重变化呈非单调响应,说明目标权重会改变多类智能体的协调关系,单项权重增加未必改善相应结果。
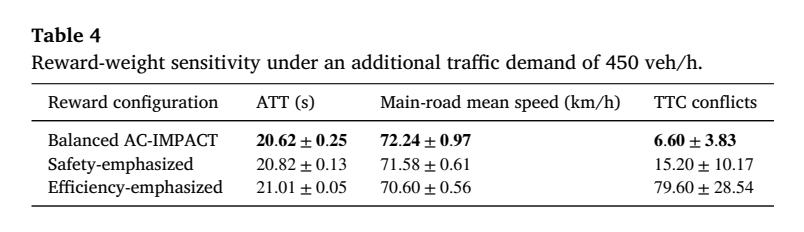
额外需求450辆/小时下三组奖励配置的性能比较;均衡配置在所测试范围内取得最有利的效率与TTC风险组合。来源:Table 4。
控制覆盖骤降与通信失真会付出多少代价
控制覆盖骤降实验从80%的联网车比例开始,在第5000个仿真步降至30%,失去控制的车辆立即按人工驾驶模型运行。额外需求分别为450、500、550和600辆/小时。固定策略仍持续释放车辆,但随需求增加,平均旅行时间约从21.16秒升至22.62秒,主路平均速度约从68.88降至59.36公里/小时,TTC冲突也随需求增加。
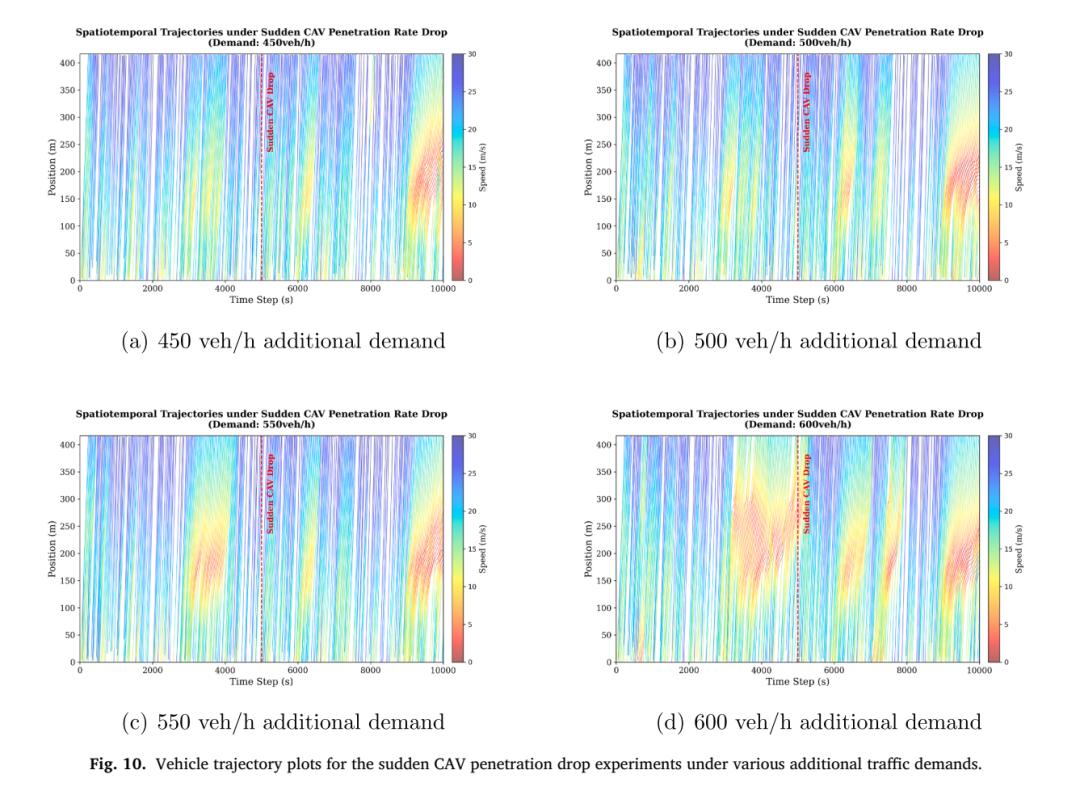
额外需求450至600辆/小时下,联网车渗透率在第5000个仿真步由80%降至30%后的车辆轨迹。来源:Fig. 10及正文。
通信实验联合施加延迟与丢包,延迟时执行历史动作,丢包时延续上一时间步动作。从500毫秒延迟、5%丢包加重至3秒延迟、30%丢包,平均旅行时间由21.02秒升至23.01秒,主路平均速度由69.99降至57.16公里/小时,TTC冲突由64.67增至1392.67次。测试范围内车辆持续通行,通信扰动加重带来的性能损失十分明确。
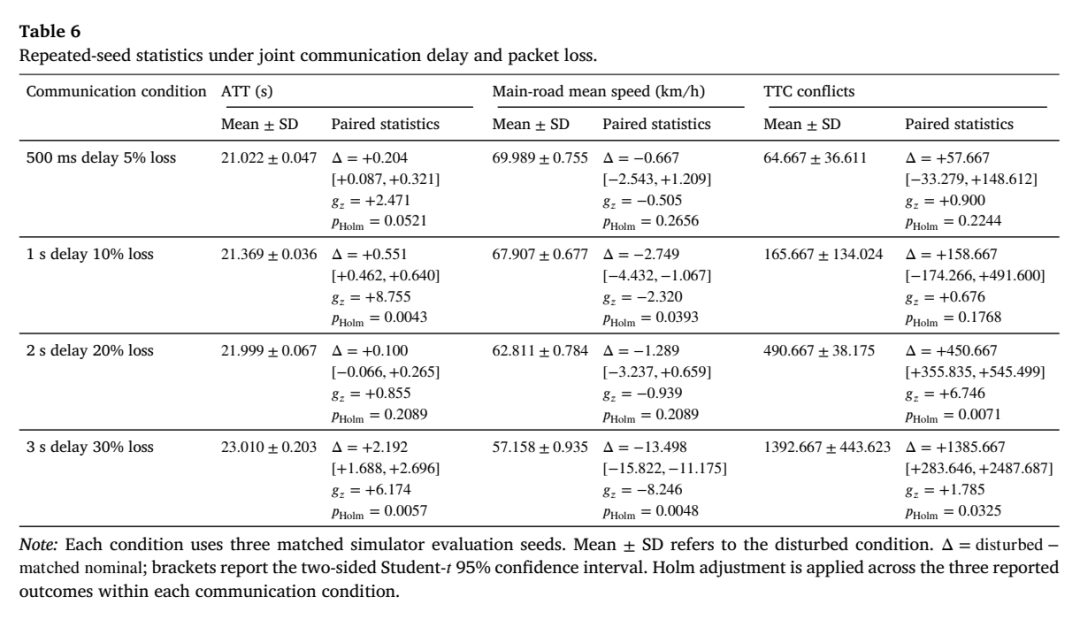
通信延迟与丢包条件下的重复种子统计,以及相对匹配标称条件的配对变化;各条件使用三个匹配仿真评估种子。来源:Table 6及正文。
雨雪雾与风暴下的通行表现及性能退化
天气实验在额外需求450辆/小时下测试雨、雪、雾和风暴四种配置,固定策略均继续组织车辆通过瓶颈。雨天平均旅行时间为21.25秒、主路平均速度为71.69公里/小时;雪天对应为29.36秒和59.57公里/小时。相对匹配正常天气运行,各配置表现出不同程度的退化,部分TTC冲突统计的不确定区间较宽,结论应保留三种子评估的波动范围。
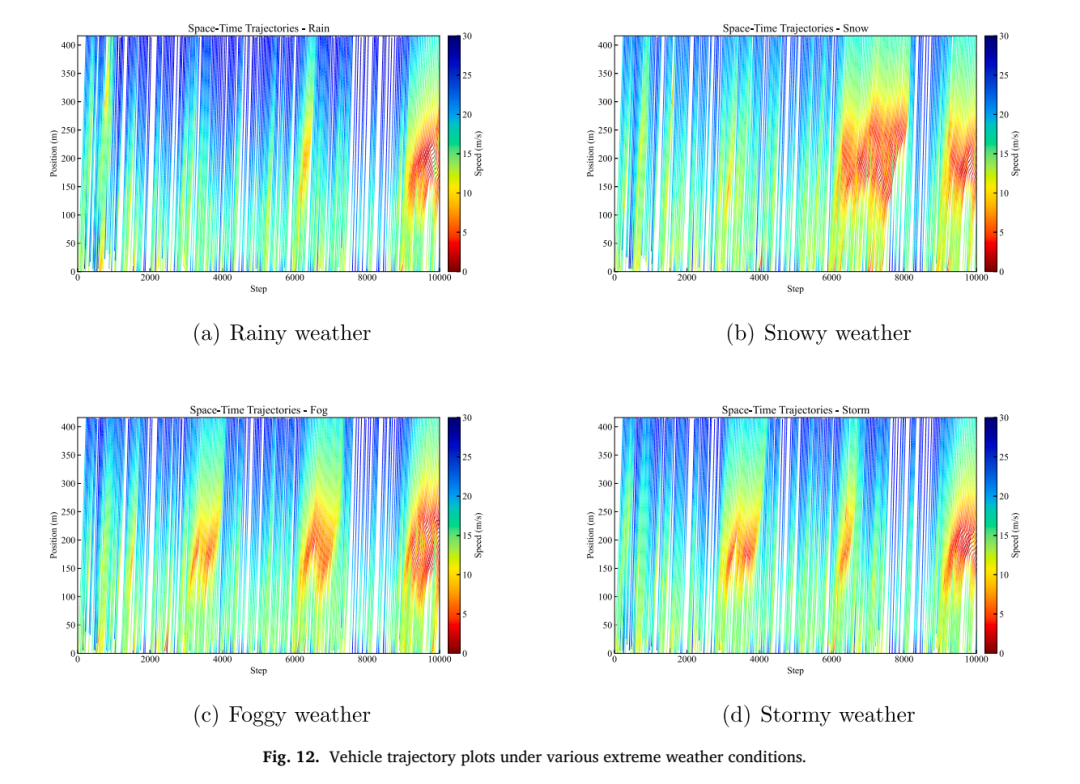
雨、雪、雾和风暴天气配置下的车辆轨迹,展示固定策略在指定恶劣天气条件下的运行响应。来源:Fig. 12。
迁移应用的适用条件与研究边界
迁移测试保持策略权重固定,目标场景仅提供在线控制观测,不提供训练轨迹,也不进行场景专属微调。在未见场景6、额外需求400辆/小时、60%联网车条件下,三个匹配种子的平均旅行时间从无控制的49.745秒降至24.342秒,总通过车辆数从824增至1032。该比较支持指定道路几何与需求联合变化下的迁移表现。
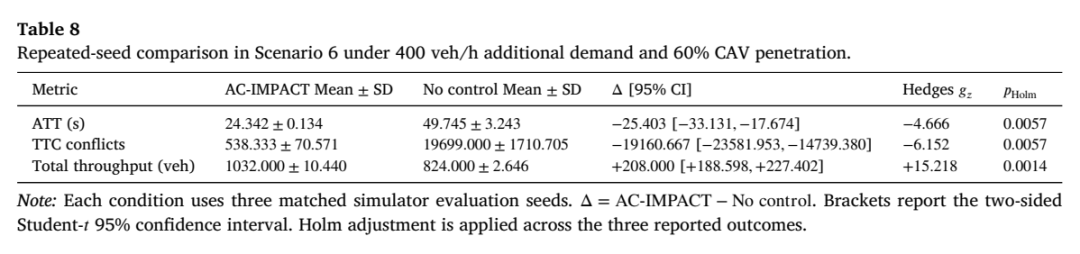
场景6在额外需求400辆/小时、60%联网车渗透率下的重复实验比较,使用三个匹配仿真种子并报告配对差异。来源:Table 8。
论文的理论结论分层适用:异步价值评估与策略性能界依赖各自的策略级假设,动作修正的运动学界依赖质点模型、加速度有界、一步响应和间距筛选。纵向修正在规定低速域内获得正的停车间距余量,横向结论只覆盖受检查的目标车道前车及单步位移。这些条件限定了证明范围,整套系统的端到端安全保证未由这些定理建立,价值评估和策略性能界也未构成完整多智能体神经网络训练的收敛证明。
现有证据来自SUMO和exiD衍生仿真,迁移覆盖选定道路几何及W99等驾驶模型变化。算法比较的五个种子、扰动与代表性迁移的三个种子刻画固定策略的评估波动,训练随机性未由这些统计覆盖。论文未报告真实道路部署验收;进一步经验校准、仿真器与现场代理验证、能耗排放目标及大规模连续走廊评估均列为后续研究方向。
论文:Spatiotemporal synergistic control for mixed traffic bottlenecks: Multi-agent reinforcement learning with attention and prior liveness bounds
作者:Yuan-Bo Su,Xing Lü
期刊:Transportation Research Part C: Emerging Technologies
链上镖师、先卜交通、先卜运筹通用论文ID
保存此推文 ID,可在粉丝群内获取相关材料,未来更多功能敬请期待
先卜科技团队:常文婕、张巧巧、王一航、夏子帆、张晓乐、祁园园、张仁义


