链上镖师 / Chain Biaoshi
ITOVT|恶劣天气条件下网联自动驾驶车辆的轨迹预测:融合转向行为识别的深度学习方法
以转向识别、车辆交互与局部车道拓扑,应对车道遮蔽和历史轨迹噪声
研究以转向行为识别组织双分支预测,融合邻车运动与车道拓扑,并通过车道遮蔽和历史轨迹噪声检验预测误差、未命中率与计算开销。
- 01:直行与转向车辆分别编码,预测器为每辆车输出多条候选轨迹及置信度。
- 02:Argoverse采用2秒历史预测随后3秒;HighD实验预测下一帧0.04秒。
- 03:常规多模态测试中,ITPM的未命中率为0.09,各项位移误差需分别比较。
- 04:恶劣天气实验通过车道遮罩和历史轨迹噪声模拟输入退化。
- 05:完整模型在RTX 4090实验平台上的推理耗时为59毫秒。
冰雪环境中的周边车辆预测难题
降雪会缩小车载传感器的有效视野,冰雪覆盖使车道线难以识别,低附着路面增加车辆滑移风险。论文据此提出周边车辆轨迹预测问题:在历史状态和车道信息退化时,如何同时利用邻车运动趋势与道路拓扑,预测车辆接下来可能经过的位置。研究对象是网联自动驾驶车辆,输出为未来轨迹及其置信度;实验通过车道信息遮蔽和历史轨迹噪声构造退化条件。
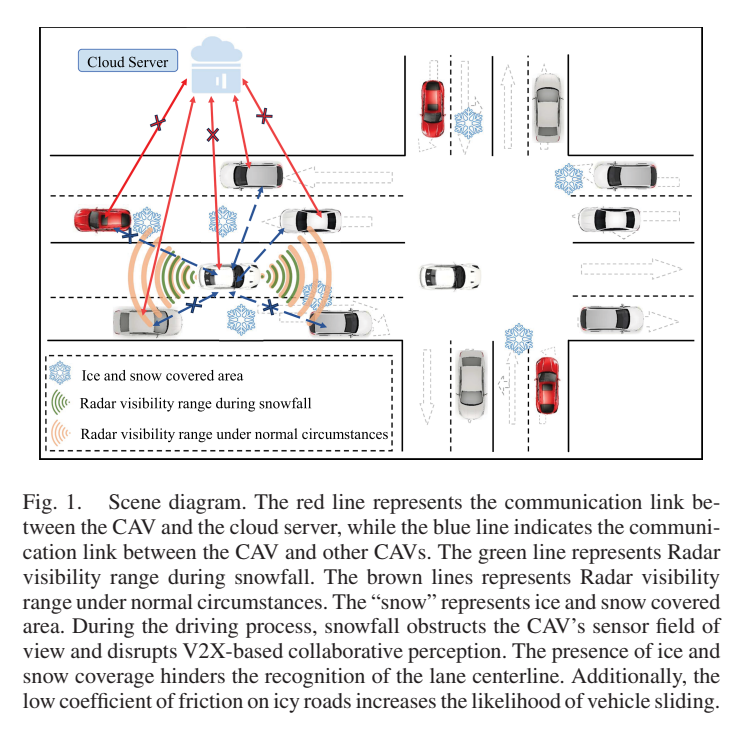
冰雪环境中的车辆感知、通信与道路条件示意,图中呈现降雪影响感知范围及通信、冰雪遮蔽车道线等问题。该图为问题示意图(来源:Fig. 1)。
从转向识别到双分支预测
集成轨迹预测模型ITPM先通过转向行为识别,将预测任务分为直行与转向两类。直行分支采用长短期记忆网络提取历史轨迹特征,转向分支采用双向长短期记忆网络,再分别通过多头注意力与交互模块融合信息。两个分支连接各自的多模态解码器,输出候选轨迹及对应置信度。模型由此为不同运动行为配置专门的历史编码与交互处理路径。
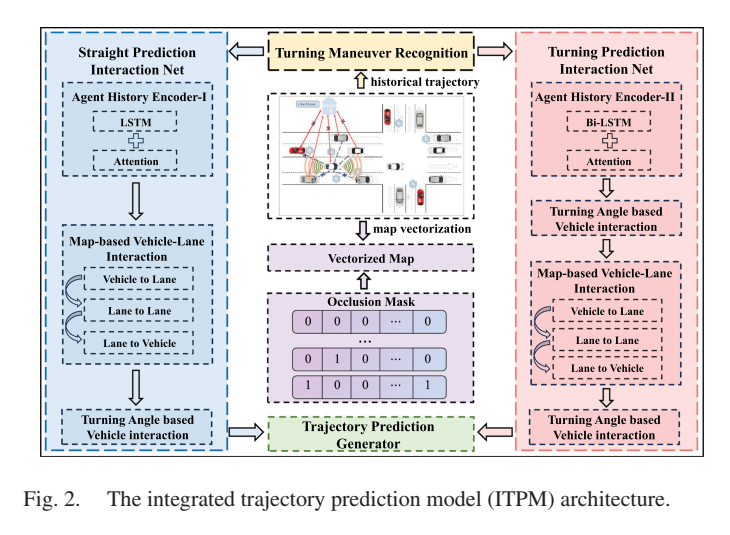
融合转向行为识别的ITPM整体架构:直行预测分支SPIN与转向预测分支TPIN分别编码历史轨迹,并连接多模态预测解码器(来源:Fig. 2)。
转向相关输入来自历史位置相对于轨迹起点的偏移角序列。每个时刻的位移方向由当前位置与初始位置的坐标差计算,这些角度随时间的变化用于描述车辆运动趋势。转向角度图注意力将偏移角编码与车辆特征合并,建立车辆之间的交互关联。这里的偏移角描述历史位移方向,不能直接解释为方向盘转角或实测车身航向角,阅读模型输入时需保留这一物理含义。
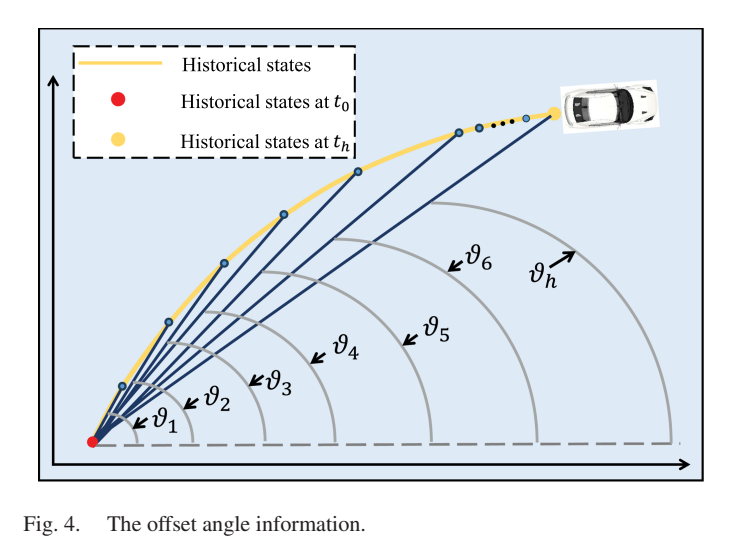
历史轨迹相对初始位置的偏移角信息,用于描述运动趋势并参与车辆间角度注意力编码(来源:Fig. 4)。
距离筛选与车道拓扑怎样连接车辆
地图模块将局部区域内车道中心线的相邻点连接成线段,以线段及其属性构成车道节点,并依据道路连接关系建立地图图结构。距离图注意力通过距离阈值筛选交互对象,融合空间邻近信息;地图图卷积沿道路拓扑传播节点特征。车辆状态先进入车道图,再由更新后的地图特征回传车辆,使历史运动信息与道路连接关系通过连续的信息传递共同参与预测。
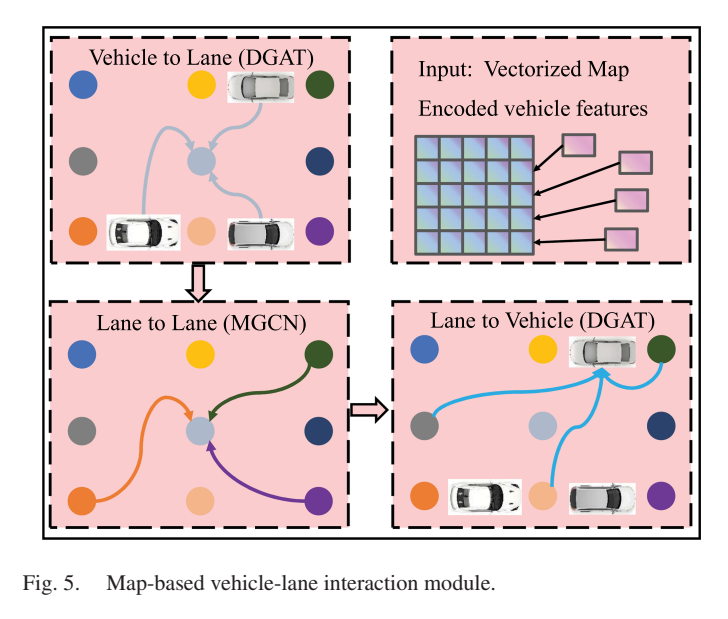
基于距离图注意力DGAT与地图图卷积MGCN的车辆—车道交互模块,包含车辆到车道、车道内传播及车道到车辆三个环节(来源:Fig. 5)。
1车辆→车道:距离图注意力聚合邻近车辆状态,更新车道节点特征。
2车道→车道:地图图卷积沿道路连接关系传播信息。
3车道→车辆:距离图注意力将更新后的地图特征回传车辆。
4车辆→车辆:转向角度图注意力融合偏移角与邻车特征。
城市三秒预测与高速单步测试
主实验采用Argoverse运动预测数据集,包含约33.3万条5秒轨迹序列,训练、验证和测试部分分别约为21.1万、4.1万和8万条。轨迹以10赫兹采样,使用前2秒历史状态预测随后3秒。论文将ITPM与LaneGCN、HiVT、DenseTNT、SMART和ContextVAE等方法比较,并展示六个验证集道路场景,用于观察候选轨迹与真实未来位置的空间关系。
HighD用于构建另一组高速公路实验,论文选取12辆车,包含两种车辆类型,平均速度为31.86米/秒。每个分析片段长0.4秒,其中前9帧、共0.36秒提供历史状态,最后一帧、即随后0.04秒作为预测目标。这组结果对应短时单步预测;解读其位移误差时,需要同时保留车辆规模和预测时域,两个数据集的数值应在各自任务条件下比较。
- ADE为平均位移误差,描述预测时段内的位置偏差;FDE为最终位移误差,描述预测末端的位置偏差。
- 多模态评价取K=6条候选轨迹,报告minADE、minFDE和未命中率MR。
- MR按Argoverse基准计算,表示未命中的样本比例,不能直接换算为预测准确率。
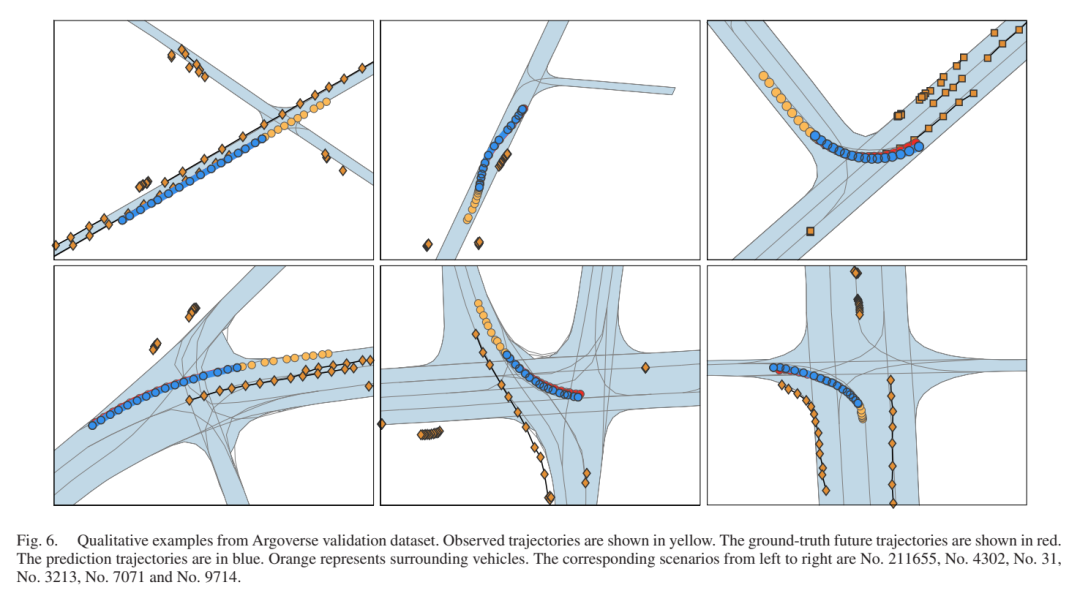
Argoverse验证集的六个定性样例:黄色为历史轨迹,红色为真实未来轨迹,蓝色为预测轨迹,橙色为周边车辆。样例用于展示预测形态(来源:Fig. 6)。
常规工况下,位移误差与未命中率分别比较
表I中,ITPM在Argoverse上的平均位移误差与最终位移误差分别为1.37米和2.67米,LaneGCN对应为1.40米和2.66米。ITPM的平均位移误差略低,最终位移误差略高。HighD上的ITPM结果为0.24米和0.48米,需结合其0.04秒单步预测设置解读。这些结果呈现不同指标下的方法排序,常规工况的比较应同时保留误差类型和任务时域。
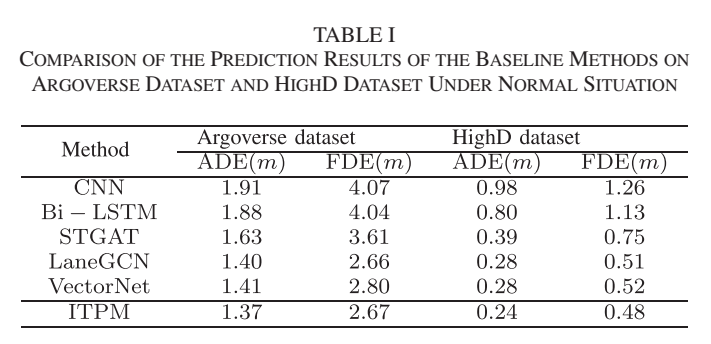
Argoverse与HighD常规工况下的ADE/FDE比较,单位为米;两个数据集分别对应3秒预测与0.04秒单步预测(来源:Table I)。
常规工况的多模态预测为每辆车保留6条候选轨迹。表II中,ITPM的minADE、minFDE和未命中率分别为0.69米、1.05米和0.09;SMART对应为0.67米、0.98米和0.10,ContextVAE对应为0.69米、0.99米和0.10。ITPM在表列方法中未命中率最低,整段轨迹误差与终点误差仍存在更低的基线结果。
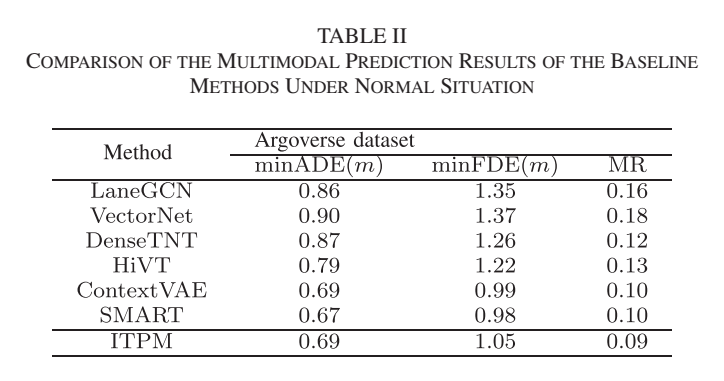
Argoverse常规工况下的多模态预测比较:ITPM的minADE为0.69米、minFDE为1.05米、MR为0.09;误差与未命中率分别评价(来源:Table II)。
车道遮蔽与历史轨迹噪声加重后
论文通过地图遮罩模拟车道中心线信息缺失:布尔变量取1表示车道标线可见,取0表示遮蔽或缺失,并用覆盖率控制遮罩中0的比例。同时,实验向历史车辆状态引入噪声,比较不同遮蔽比例与噪声水平的组合。正文报告,遮蔽率从3%升至10%、噪声从0%升至10%时,各方法的误差指标总体上升。这组设计检验模型面对车道信息和轨迹输入退化时的表现。
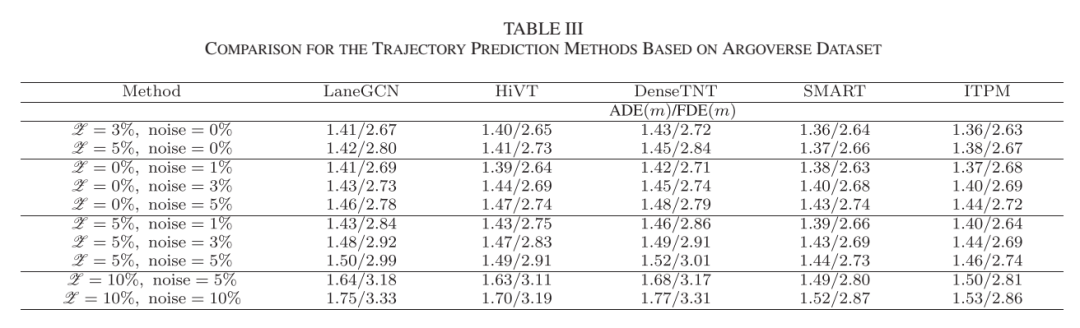
Argoverse上不同车道中心线遮蔽比例与历史状态噪声设置下的ADE/FDE比较,单位为米,需结合各行扰动条件读取(来源:Table III)。
在车道遮蔽率10%、噪声10%的组合下,表III中ITPM的平均位移误差与最终位移误差为1.53米和2.86米,SMART为1.52米和2.87米,LaneGCN为1.75米和3.33米。ITPM与SMART在该组合下的误差相近,且均低于LaneGCN;两者分别在最终位移误差和平均位移误差上占优。这一比较支持两种模型在所设输入退化条件下保持较低预测误差。
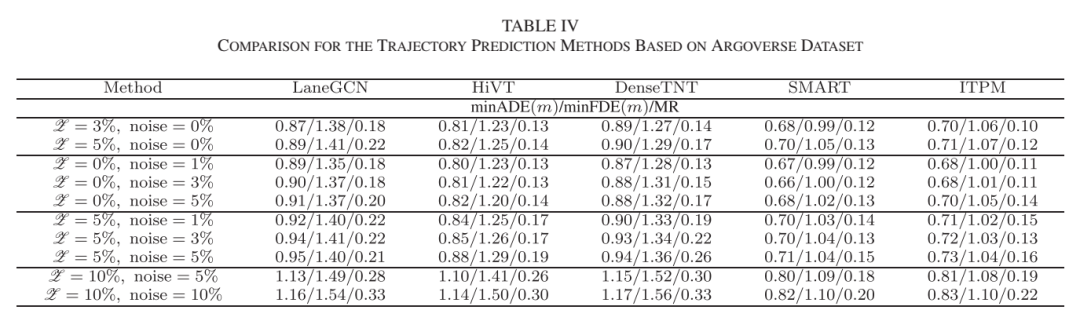
Argoverse上遮蔽与噪声组合下的多模态预测指标比较:位移误差与未命中率同时反映输入退化后的表现(来源:Table IV)。
同样在10%遮蔽与10%噪声下,表IV中ITPM的minADE、minFDE和未命中率为0.83米、1.10米和0.22;SMART为0.82米、1.10米和0.20;LaneGCN为1.16米、1.54米和0.33。ITPM的三个指标均优于LaneGCN,SMART的minADE与未命中率更低,minFDE相同。扰动条件下的多模态结果仍需逐项比较,方法之间的排序随指标变化。
双向地图交互的误差改善与计算开销
表V在5%车道遮罩设置下比较模块配置。完整模型的平均位移误差与最终位移误差为1.37米和2.67米,推理耗时59毫秒;去掉转向识别后,两项误差为1.39米和2.73米,耗时57毫秒。该组数值支持按转向行为组织不同编码路径的设计,也显示增加模块伴随计算开销。模块评价需同时检查配置是否匹配,并分别记录误差变化与耗时变化。
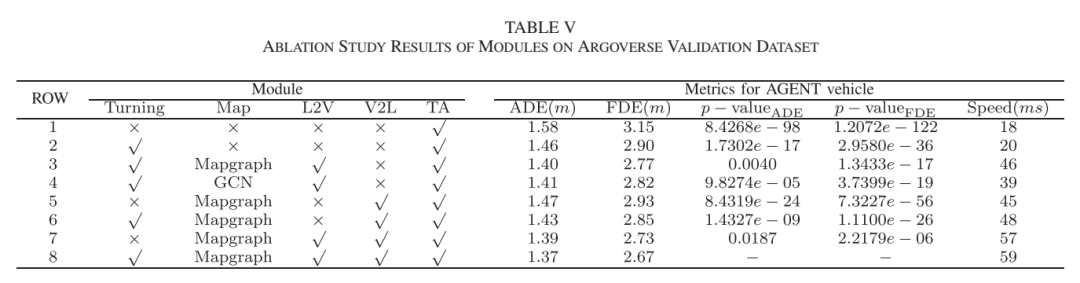
5%车道遮罩设置下的模块消融、预测误差与实验平台推理耗时;比较需固定其余模块配置,耗时来自RTX 4090实验平台(来源:Table V)。
去掉车辆到车道的信息传递V2L后,表V第3行的两项误差为1.40米和2.77米,耗时46毫秒;去掉车道到车辆的信息传递L2V后,误差为1.43米和2.85米,耗时48毫秒。论文将双向传递的作用解释为:车辆历史状态更新道路节点,经过道路拓扑传播后的特征再反馈车辆。与完整配置相比,这两种删减均伴随误差增大,体现双向信息交换在该实验中的作用。
地图编码的比较也需保持其余配置一致。表V第4行采用普通图卷积,同时缺少V2L,误差为1.41米和2.82米、耗时39毫秒;应与同样缺少V2L的第3行比较,后者采用地图图编码,误差为1.40米和2.77米、耗时46毫秒。该配对显示地图图编码在这组条件下取得较低误差,并增加耗时;直接与完整模型比较会同时混入交互模块差异。
59毫秒是RTX 4090实验平台上的完整模型推理耗时。论文未报告车载平台上的实时性验证,也未报告运营收益或事故率下降。
适用范围与研究边界
现有证据覆盖城市轨迹数据上的多秒预测、高速公路选定车辆的短时单步预测,以及通过车道遮罩和历史轨迹噪声构造的退化输入。论文未报告真实雪路传感器采集、低附着路面闭环控制或V2X通信链路实测,也未报告以碰撞或滑移事故为结果的安全性验证。研究结论应落在所用数据、预测时域和扰动设置内,真实冰雪道路上的安全表现仍缺少对应实验结果。
输入与识别协议也存在披露限制。历史轨迹噪声的分布、幅值定义和注入细节未充分说明,噪声百分比与实际传感器误差的对应关系无法据此确定。文中转向识别采用0.5秒窗口,HighD实验提供0.36秒历史,两者如何衔接未说明。HighD第二组仅包含12辆车,且预测目标为下一帧;这些设置限定了该组误差所对应的样本规模和预测任务。
01表V仅列8行,正文引用第9行,且转向角度注意力TA列均开启;现有表格无法单独确定该模块的消融贡献。
02表III与表V的5%车道遮罩结果中分别出现1.38米和1.37米的平均位移误差记录,两处数值保留各自表格口径。表V未明确噪声设置。
03统计检验的原假设表述与结果解释之间的对应关系需澄清,现有披露不足以确认各模块差异的统计显著性。
论文:Trajectory Prediction for Connected and Autonomous Vehicles in Adverse Weather Conditions: A Deep Learning Approach Integrating Turning Maneuver Recognition
作者:Che Han,Xing Lü,Hao Tian,Jiao-Jiao Yu,Feng Cao
期刊:IEEE Transactions on Vehicular Technology
链上镖师、先卜交通、先卜运筹通用论文ID
保存此推文 ID,可在粉丝群内获取相关材料,未来更多功能敬请期待
先卜科技团队:常文婕、张巧巧、王一航、夏子帆、张晓乐、祁园园、张仁义