
链上镖师 / Chain Biaoshi
TRC|人行道配送机器人线路延误:行人仿真与鲁棒最短路规划
基于斯德哥尔摩99个路段和2016个仿真场景,比较四类旅行时间不确定性处理方法
论文将微观行人仿真与鲁棒最短路优化连接起来,为受行人、障碍物和天气影响的人行道配送机器人寻找延误风险更低的通行线路。
- 01:以机器人、行人和障碍物的微观交互生成路段旅行时间样本。
- 02:比较预算集、椭球集、SVC不确定集和Wasserstein模糊集。
- 03:合成网络包含10个节点、16条双向连接和180个仿真实例。
- 04:斯德哥尔摩案例覆盖99个路段和2016个仿真场景。
- 05:椭球法与DRSP在平均延误和不利情形延误方面表现突出。
行人和障碍物让名义最短路失去稳定性
人行道配送机器人速度较低,运行效率仍会受到行人流、地形、路面状况、静态障碍物和天气影响。局部拥挤会放大路段旅行时间波动,按自由流时间选择的最短线路可能频繁经过瓶颈。路径层面的延误还会沿固定配送序列逐段累积,影响后续客户的到达时间与任务可靠性。
论文把决策对象定义为固定起点到终点的路径选择。传统最短路最小化确定性的路段成本,鲁棒最短路在样本构造的不确定集合内压低最坏路径成本,分布鲁棒最短路进一步针对旅行时间分布的偏差控制尾部风险。核心任务是用少量自由流绕行代价换取更低的随机延误。
鲁棒线路产生正向收益的条件,是各路段减少的期望延误累计值高于绕行增加的自由流时间累计值。高波动路段越早出现在配送序列中,后续到达时间越容易获得累积改善。
仿真与鲁棒优化如何接成一条链
研究使用PTV VISWALK建立基于社会力模型的微观仿真,让机器人与行人、周边个体和静态障碍物发生交互,再从多次运行中获得各路段旅行时间。样本经过训练与验证划分,用于构造不确定集或分布模糊集、求解候选鲁棒路径,并在未参与建模的场景上比较平均延误和不利情形延误。
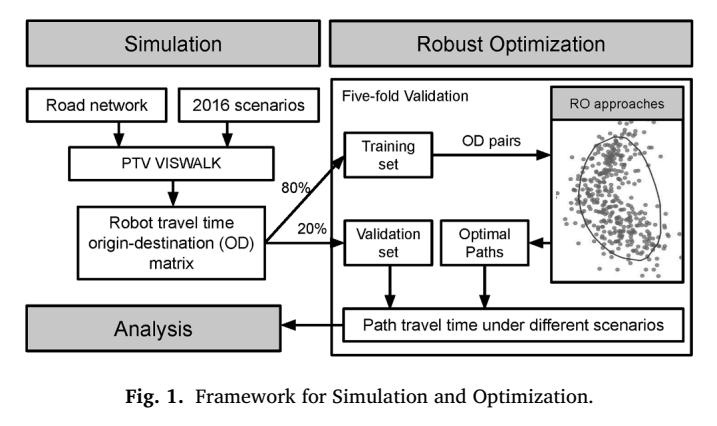
仿真、旅行时间生成与鲁棒路径优化框架(来源:Fig. 1)
1建立人行道网络、行人需求、机器人行为和障碍物场景
2运行微观行人仿真并记录双向路段旅行时间
3用样本构造预算集、椭球集、SVC集合或Wasserstein模糊集
4求解鲁棒最短路径并在验证场景中计算延误
5比较平均延误、最坏情形延误和最差5%延误
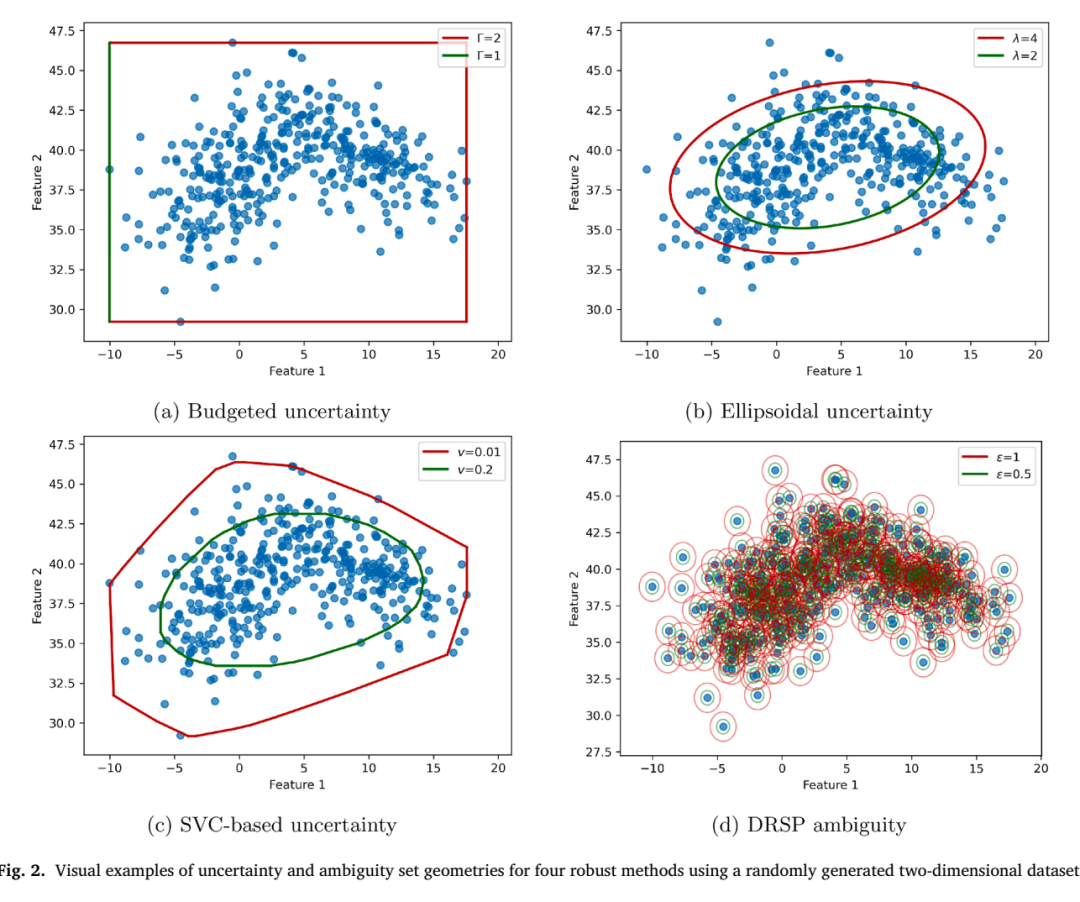
四类鲁棒方法的不确定集与模糊集几何示例(来源:Fig. 2)
预算集用参数Γ限制同时达到不利偏差的路段数量;椭球集根据样本均值和协方差描述相关波动;SVC从样本几何边界学习非参数集合,并通过单核、多核及分组技术处理维度和求解规模;DRSP在经验分布周围设置Wasserstein球,以尾部平均超额旅行时间衡量极端延误。
合成路网先检验拥挤与障碍的共同作用
受控实验设置10个节点和16条双向连接,其中12条短路段长60米,4条长路段长104米,机器人从节点1前往节点10。长路段上的行人需求分为每小时1500、3000和4500人,障碍物数量分为3、6和9个;九类组合各运行20次,共形成180个仿真实例。
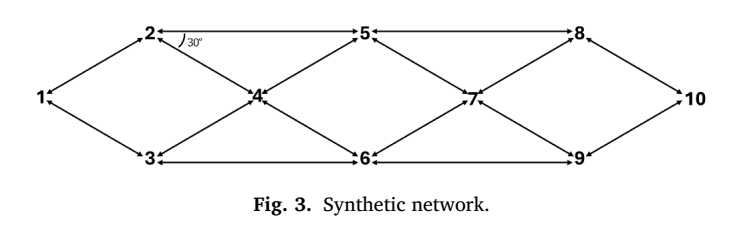
10节点、16条双向连接的合成测试网络(来源:Fig. 3)
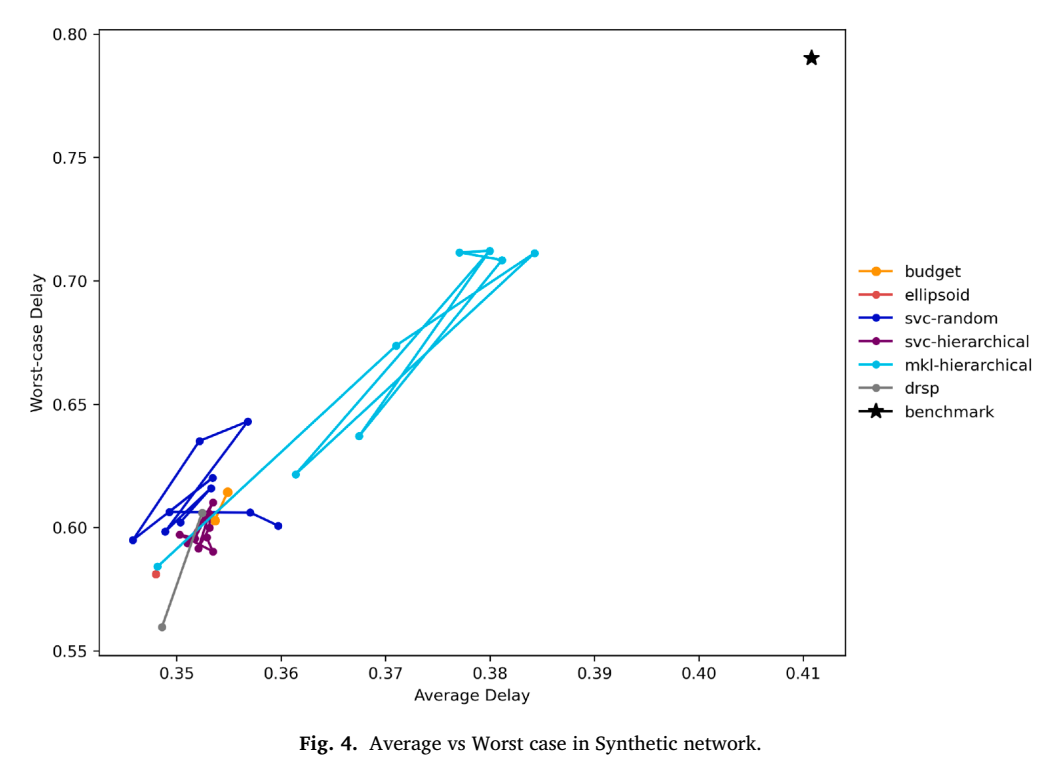
合成网络中各方法的平均延误与最坏情形延误(来源:Fig. 4)
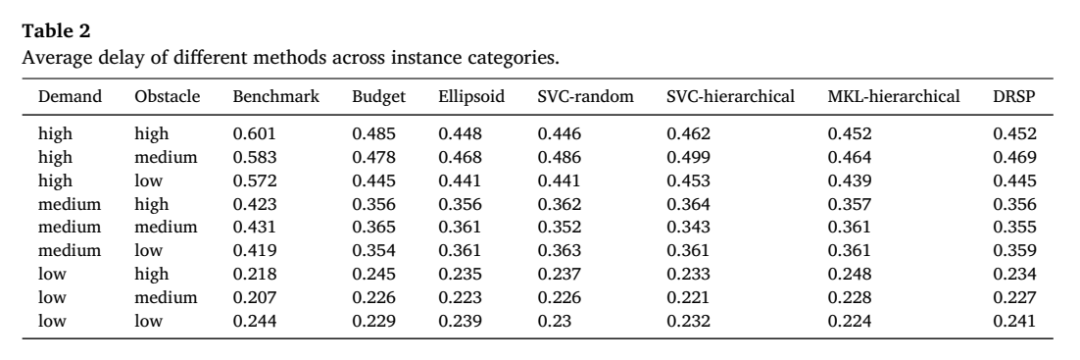
不同需求与障碍等级下各路径方法的平均延误(来源:Table 2)
全部鲁棒方法在合成实验的平均延误和最坏情形延误上均优于基准路径。DRSP在εN取0.01或0.05时取得最低最坏情形延误0.560,椭球法在整个参数范围内持续保持第二低的最坏情形延误;SVC变体对参数选择更敏感。
模型进入斯德哥尔摩市中心真实街区
现实案例位于斯德哥尔摩Norrmalm区域,路网几何来自OpenStreetMap并经QGIS细化,共包含99个路段,其中65段为人行道、34段为过街连接。每次仿真持续900秒,行人需求覆盖一周七天中每日10时至22时的12个小时,并与12种障碍物配置和路段双向运行组合为2016个场景。
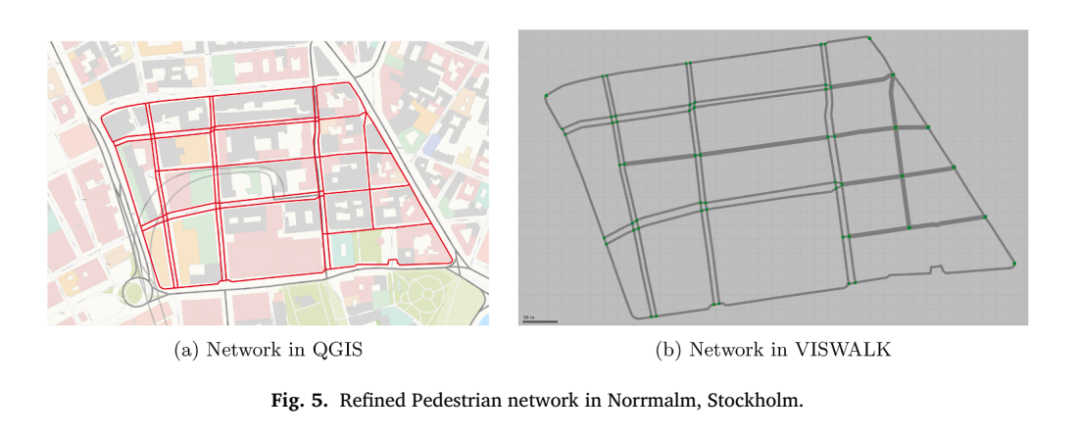
斯德哥尔摩Norrmalm区域的QGIS路网与VISWALK模型(来源:Fig. 5)
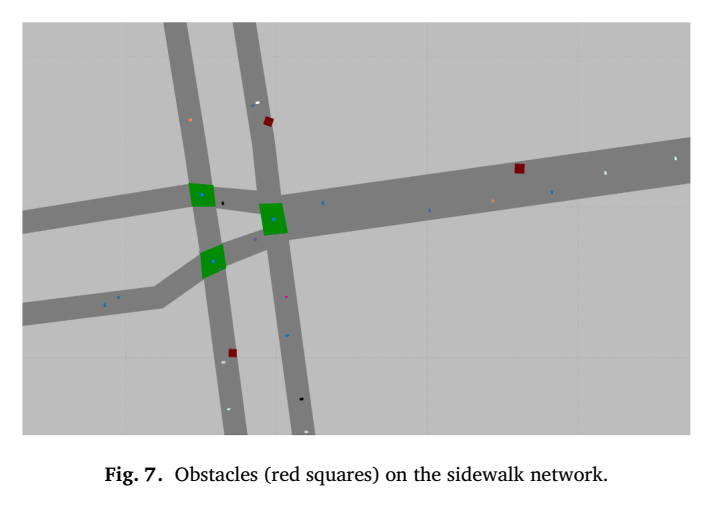
人行道网络中的障碍物布设,红色方块表示障碍物(来源:Fig. 7)
案例把道路几何、分时行人需求、机器人社会力参数和静态障碍物统一放入仿真。障碍物被布置在人行道边缘并压缩有效通行空间,机器人经过局部瓶颈时会与行人产生更频繁的避让和减速。由此形成的旅行时间样本保留了空间结构、时段变化和微观交互带来的异质性。
真实案例中的平均、极端与尾部延误
研究从三种角度评价路径:平均延误反映常见运行条件下的效率,最坏情形延误衡量对不利实现的保护,最差5%延误集中观察高风险尾部。不同鲁棒参数会改变路径的保守程度和绕行长度,使同一方法在三项指标上的位置发生移动,因此参数选择需要与运营方关注的风险口径对应。
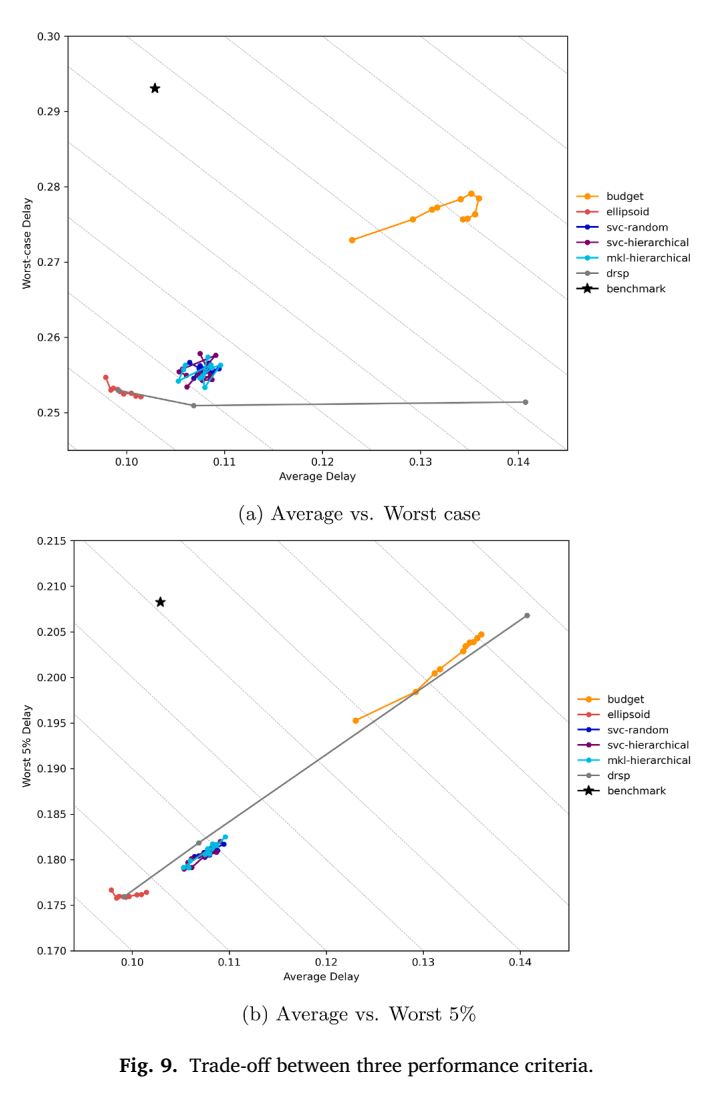
斯德哥尔摩案例中三项延误指标的权衡关系(来源:Fig. 9)
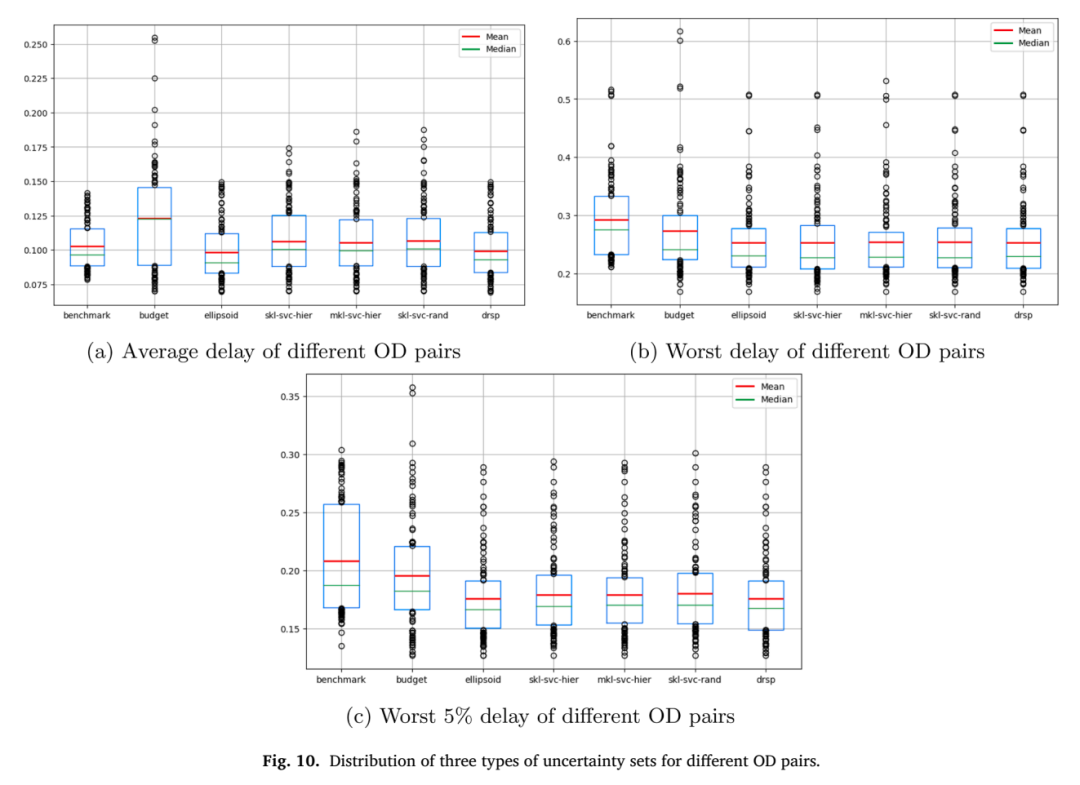
不同方法在100个OD对上的平均、最坏及最差5%延误分布(来源:Fig. 10)
100个高波动OD对的分布比较显示,椭球法与DRSP在不利场景中呈现更低且更集中的延误。椭球法提供较稳定的综合表现,DRSP直接控制经验分布附近的尾部旅行时间风险,两者构成现实网络中更具竞争力的方案。
机器人设计与行人环境共同决定收益空间
敏感性分析分别改变机器人最大速度、机体宽度、导航行为、行人速度和行人流量。论文结果显示,较宽、较慢、导航更保守的机器人更容易从鲁棒路径中获益;恶劣天气和高行人拥挤条件也会放大稳健规划的价值。这些因素都会增加避让、减速或局部排队造成的旅行时间波动。
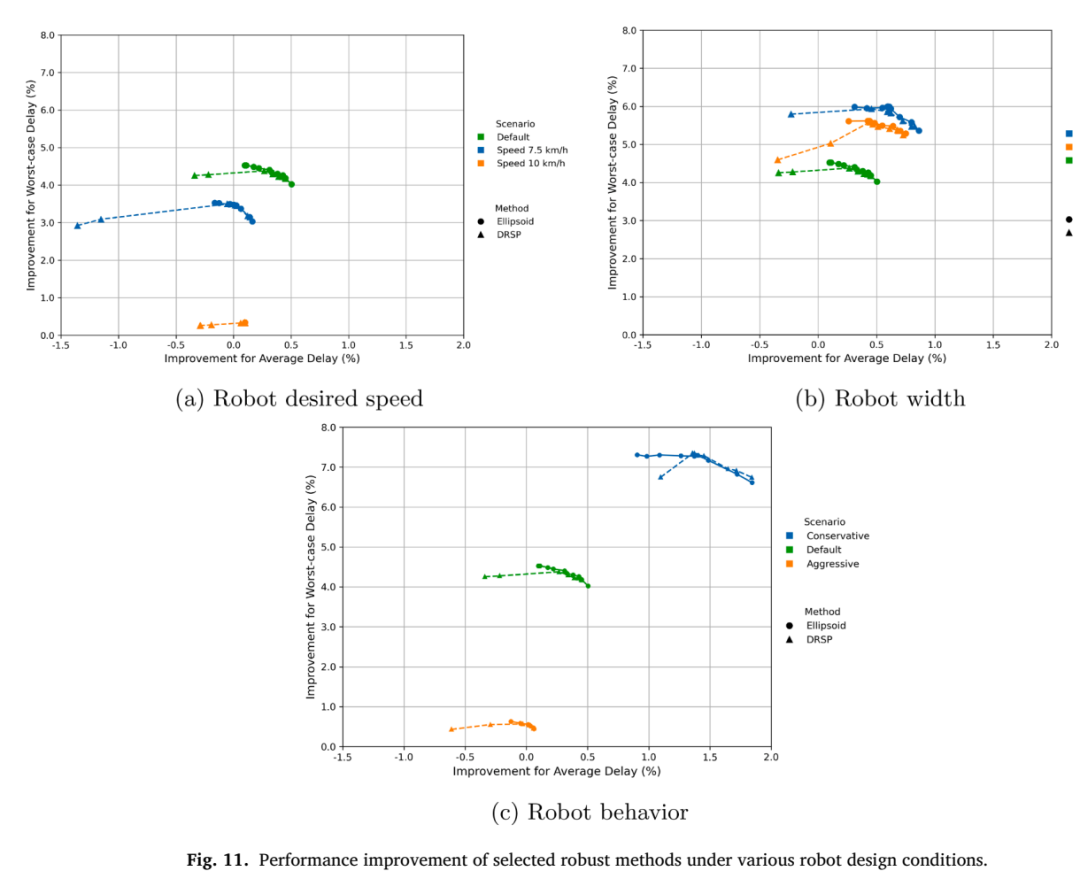
不同机器人速度、宽度与导航行为下的鲁棒方法改善幅度(来源:Fig. 11)
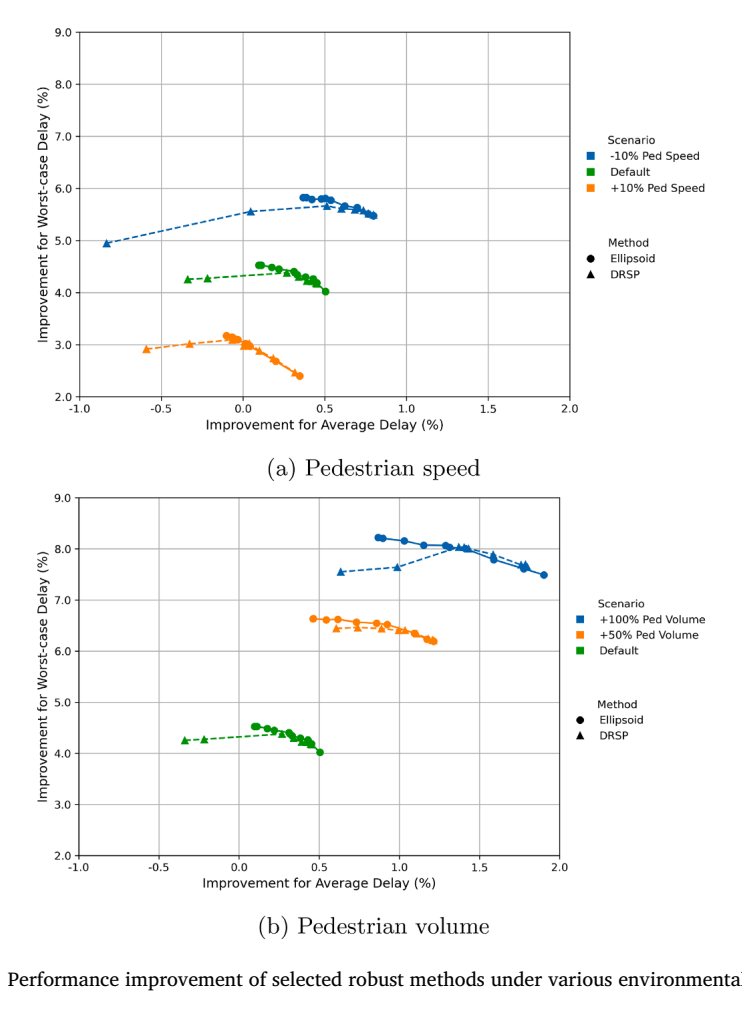
不同环境因素下椭球法与DRSP的性能改善(来源:Fig. 12)
01较低最大速度会延长机器人暴露于拥挤和障碍物影响的时间。
02较宽机体需要更多横向空间,局部瓶颈更容易形成明显延误。
03保守导航行为会加强机器人对周边行人与障碍物的反应。
04高行人流量会扩大名义最短路与鲁棒路径之间的可靠性差异。
适用条件、研究边界与运力配置
该框架适用于具有路段旅行时间样本、固定起终点和可枚举人行道网络的短距离配送场景,重点处理行人流与局部障碍物引起的路径不确定性。论文的现实案例来自斯德哥尔摩紧凑街区,行人流量基础数据源于2017年市政公开资料,机器人行为通过VISWALK社会力参数表达。
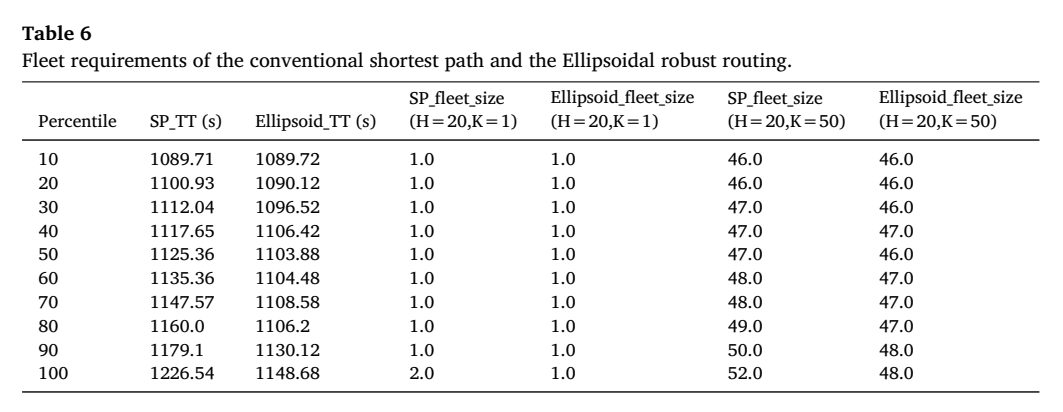
传统最短路与椭球鲁棒路径的旅行时间及车队需求(来源:Table 6)
✓VISWALK未显式设置机器人最小转弯半径或转向限制,运动学差异由社会力参数间接形成。
✓论文指出目前缺少面向人行道配送机器人的成熟社会力模型标定。
✓主要优化对象是起终点之间的路径,多客户场景采用固定访问序列分析延误累积。
✓输入材料未报告联合订单分配、客户排序、充电调度和多机器人冲突协调。
✓现实案例的结论外推到其他城市、路网尺度和机器人平台时需要重新生成旅行时间样本并校准参数。
Table 6把旅行时间分位数与单任务及50项任务条件下的机器人数量联系起来,说明路径可靠性可以进入车队配置决策。部署时可依据服务承诺采用相应分位数估算周转时间,再比较传统最短路与鲁棒路径所需设备规模。
论文:Robust route planning for sidewalk delivery robots
作者:Xing Tong,Michele D. Simoni
期刊:Transportation Research Part C
链上镖师、先卜交通、先卜运筹通用论文ID
保存此推文 ID,可在粉丝群内获取相关材料,未来更多功能敬请期待
先卜科技团队:常文婕、张巧巧、王一航、夏子帆、张晓乐、祁园园、张仁义


