
链上镖师 / Chain Biaoshi
TRC|桥梁重载车流管控:风险阈值下的实时路径重分配
将桥梁承载风险、路网拥堵与司机绕行代价放进同一个滚动优化模型
研究用实时滚动优化为可能增加桥梁风险的车辆分配路径,在风险阈值、路网拥堵与最大绕行幅度之间寻找可执行方案。
- 01:控制对象是可能显著增加桥梁风险的进入车辆。
- 02:每辆车仅在满足最大绕行幅度的合规路径中接受分配。
- 03:模型以桥梁风险为硬约束,以全网行程时间指数为主要优化目标。
- 04:真实路网实验中,TRANS模型平均不到5秒即可求得最优解。
- 05:模型可同时处理多座受监测桥梁之间的风险联动。
桥梁承载风险如何进入交通调度
论文关注桥梁、立交桥和高架等受监测结构。重型车辆持续进入时,管理者需要控制桥上载荷及其对应的中断风险,同时避免绕行车辆把压力集中到周边道路。研究将车辆是否继续过桥、改走哪条路径以及各时段路网拥堵水平统一为实时决策,并用最大绕行幅度约束单个司机承担的额外出行时间。
TRANS模型的决策核心是:桥梁风险始终不超过管理者给定的上限,并在可接受的绕行范围内尽量降低周边路网拥堵。
实时管控系统如何运转
交通协调器持续接收路网结构、实时交通、桥梁状态以及受控车辆的起终点、重量和车型特征。系统先为车辆生成避开受监测桥梁且满足道路通行条件的合规路径,再调用TRANS模型决定放行过桥或分配绕行路线。已经分配的路径、车辆位置和未来时段交通估计会进入下一轮求解,形成滚动更新的控制闭环。
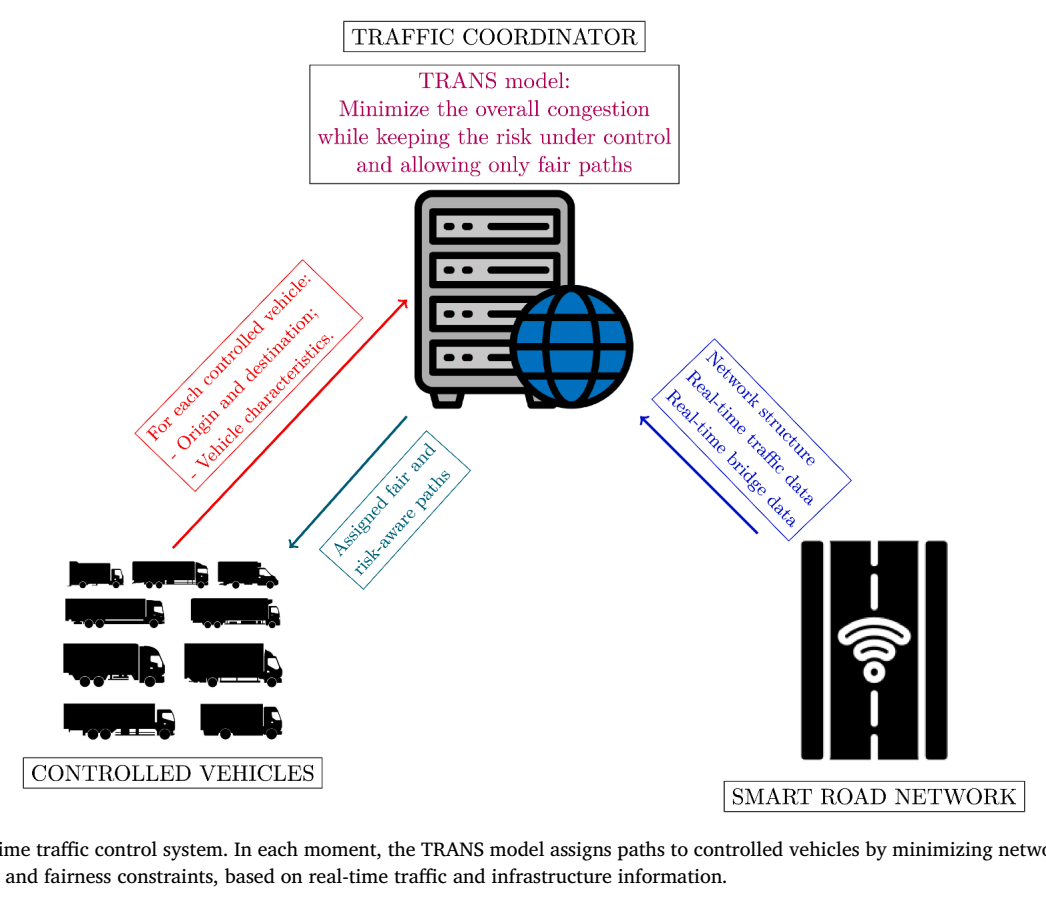
实时交通控制系统及交通协调器的信息交互关系,来源:Fig. 1。
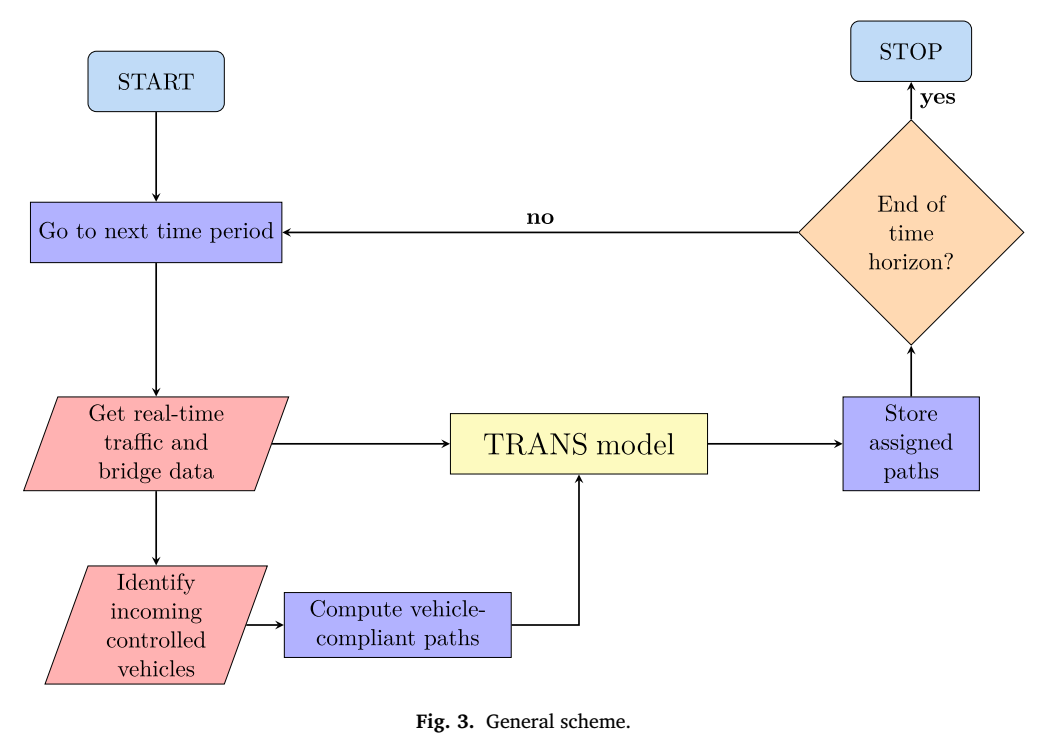
受控车辆识别、合规路径计算与TRANS模型滚动求解流程,来源:Fig. 3。
1识别可能增加桥梁风险的进入车辆
2按车辆通行条件与最大绕行幅度生成候选路径
3联合当前测量和未来预测求解路径分配
4下发指令并将分配结果写入下一轮交通状态
把桥梁风险写进路径优化模型
桥梁风险被表示为通过车辆总重量的非递减凸函数,风险阈值对应需要开始控制的载荷水平,临界阈值对应中断事件接近必然发生的载荷水平。研究用分段线性函数逼近风险曲线,并对BPR行程时间指数进行线性化,将原有非线性凸模型转化为混合整数线性模型。路径二元变量由此同时连接车辆分配、分时段路段流量和桥上总重量。
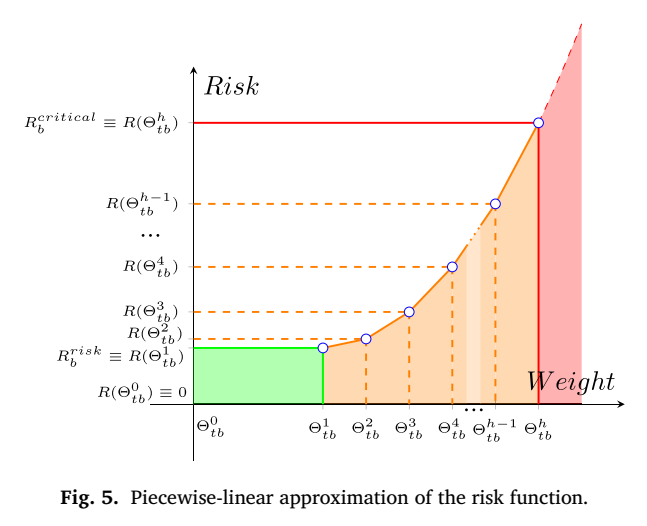
桥梁风险函数的分段线性近似及风险阈值节点,来源:Fig. 5。
01目标:最小化各道路、各未来时段的行程时间指数总和。
02安全约束:每座桥、每个时段的风险不超过风险阈值与容许增量之和。
03公平约束:候选路径行程时间不高于自由流最快路径的规定比例。
04滚动状态:纳入既有车辆的已分配路径和未来位置估计。
布雷西亚路网怎样构造压力测试
计算实验采用意大利布雷西亚的真实道路数据,研究区域具有较高的重型车辆密度。道路拓扑由osmnx提取,测试分别改变桥梁劣化程度、背景交通水平、受控车辆流入量、风险容许增量α和最大绕行幅度γ。单桥实验用于观察局部管控效果,双桥实验加入一座模拟桥梁,用于检验多处风险约束共同作用时的路径联动。
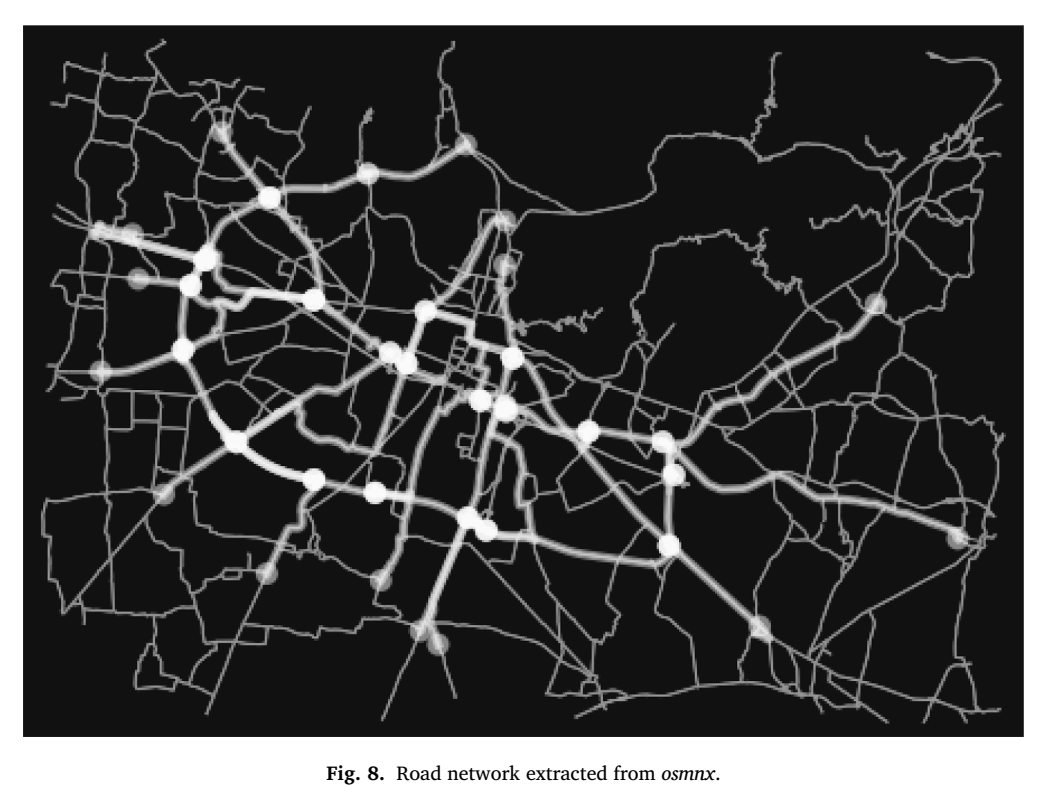
由osmnx提取的真实案例道路网络,来源:Fig. 8。
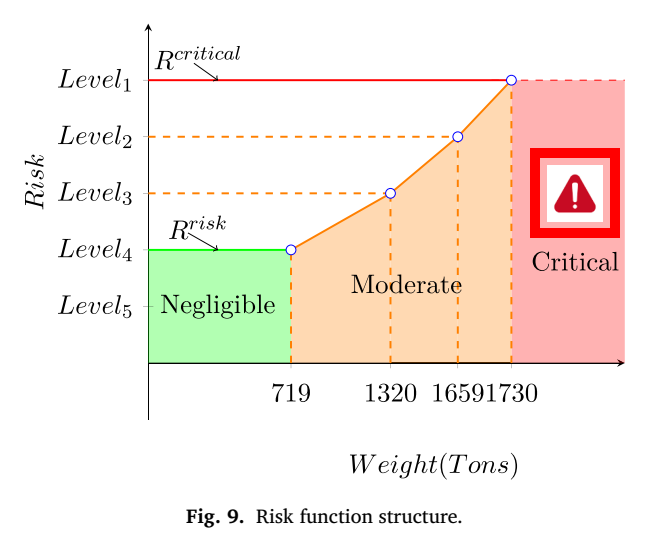
案例桥梁的重量—风险等级结构,风险阈值为719吨,临界阈值为1730吨,来源:Fig. 9。
- 桥梁状态:健康、一般劣化、严重劣化。
- 背景交通:畅通、中等交通、拥堵。
- 受控车辆流入量:低、中、高。
- 路径空间:限定绕行幅度与不限制绕行幅度。
高峰车流触发绕行后发生了什么
在拥堵路网、高受控车辆流入量和一般劣化桥梁组成的高峰实例中,车辆约从第18个时段开始集中进入,风险随桥上重量快速上升,模型随即把部分车辆分配到绕桥路径。α为0时,平均行程时间指数最高接近1.6;α为0.5时,风险增量保持较低水平,平均行程时间指数始终低于1.4,显示严格安全限制会产生可观的拥堵代价。
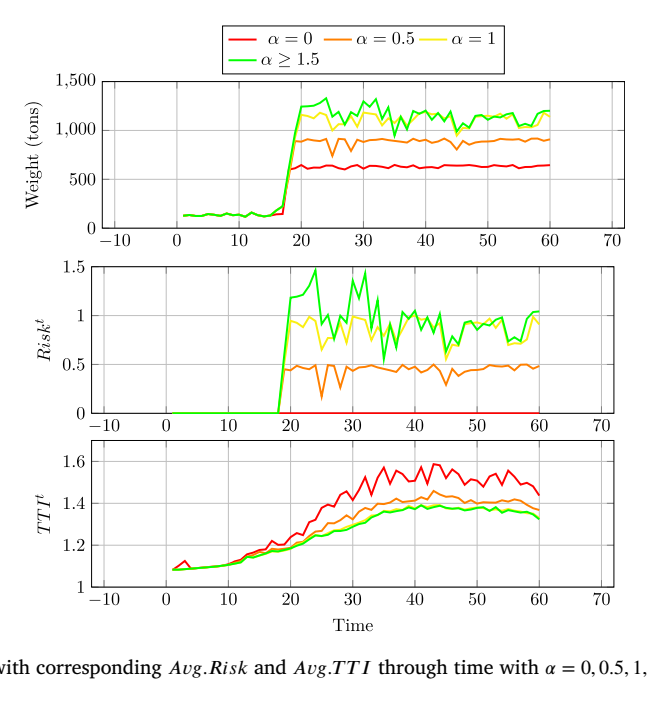
γ为20%时,不同α取值下桥上重量、平均风险增量与平均行程时间指数的时序变化,来源:Fig. 11。
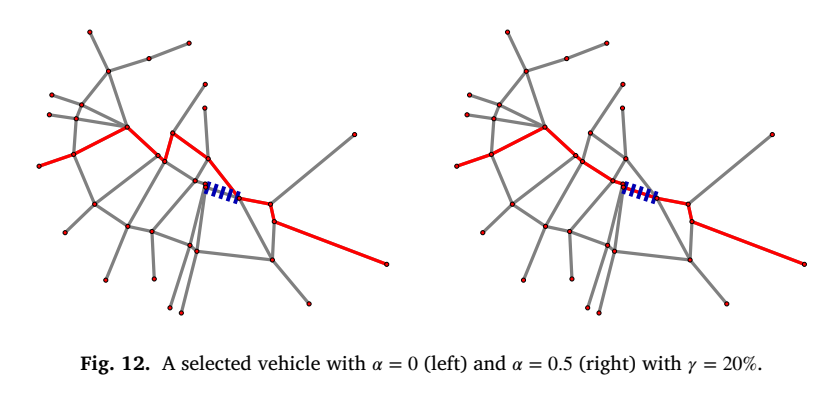
γ为20%时,α取0与0.5对应的单车路径分配,来源:Fig. 12。
单车结果进一步显示:γ为20%时,模型选择的避桥路径比最快路径慢13%;开放全部路径后,模型可选择慢29%的高容量道路,以进一步缓解网络拥堵。
风险容许度怎样交换拥堵代价
全体实例呈现稳定的风险—拥堵权衡:α提高后,模型允许更多车辆通过桥梁,平均及最大风险增量随之上升,平均及最大行程时间指数下降。扩大γ对应的候选路径空间可以将车辆分散到更多道路。论文在单个高峰实例中报告,将γ从20%放宽为无限制后,平均和最大风险统计均下降约50%,同时外围道路会承担更多流量。
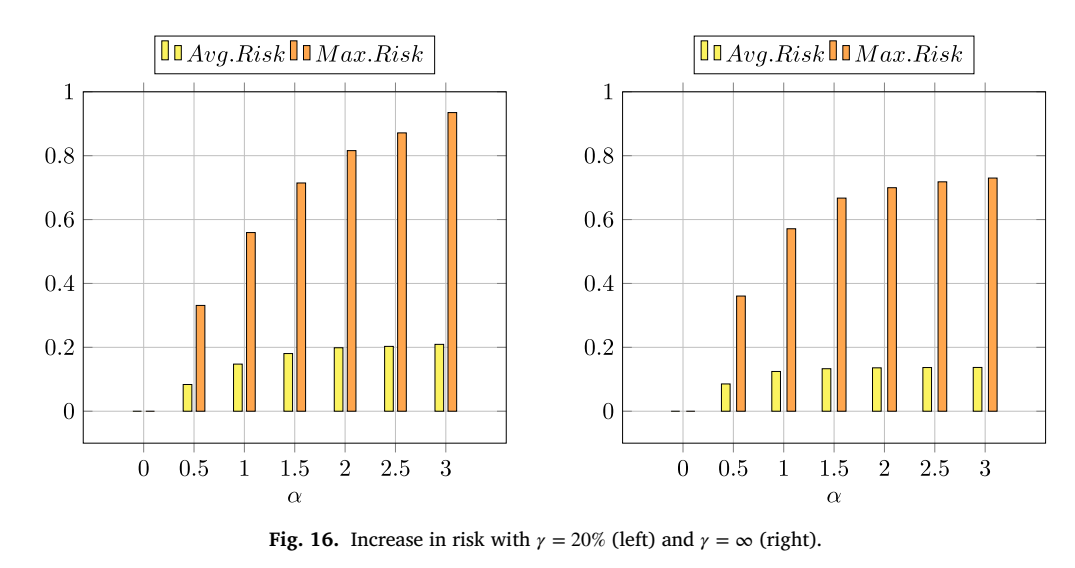
全部实例中α对平均及最大风险增量的影响,左右分别为γ等于20%和γ无限制,来源:Fig. 16。
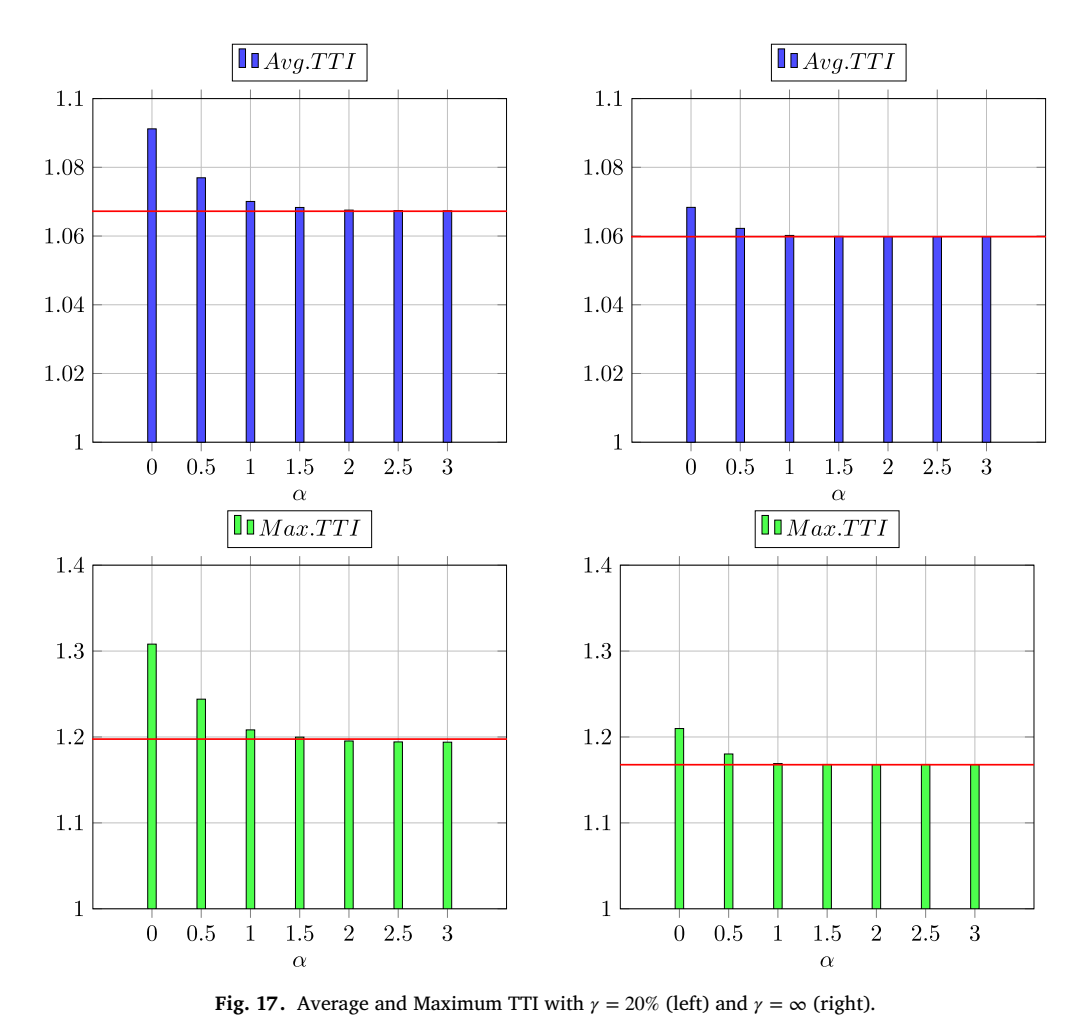
全部实例中α对平均及最大行程时间指数的影响,左右分别为γ等于20%和γ无限制,来源:Fig. 17。
α决定管理者愿意接受的桥梁风险余量,γ决定系统可以调用多大的绕行空间,两项参数共同塑造桥梁安全与全网拥堵的有效前沿。
桥梁劣化、路网底盘与双桥联动
桥梁劣化越严重,风险上限越容易被触发,更多受控车辆需要绕行,平均行程时间指数随之增加。背景交通从畅通转为拥堵后,路网自身已接近容量压力区间,新增绕行更容易放大拥堵。双桥实验还显示,一座桥的劣化水平会改变车辆可选路径,并影响另一座桥的风险;TRANS模型能够同时约束两座桥并最小化全网行程时间指数。
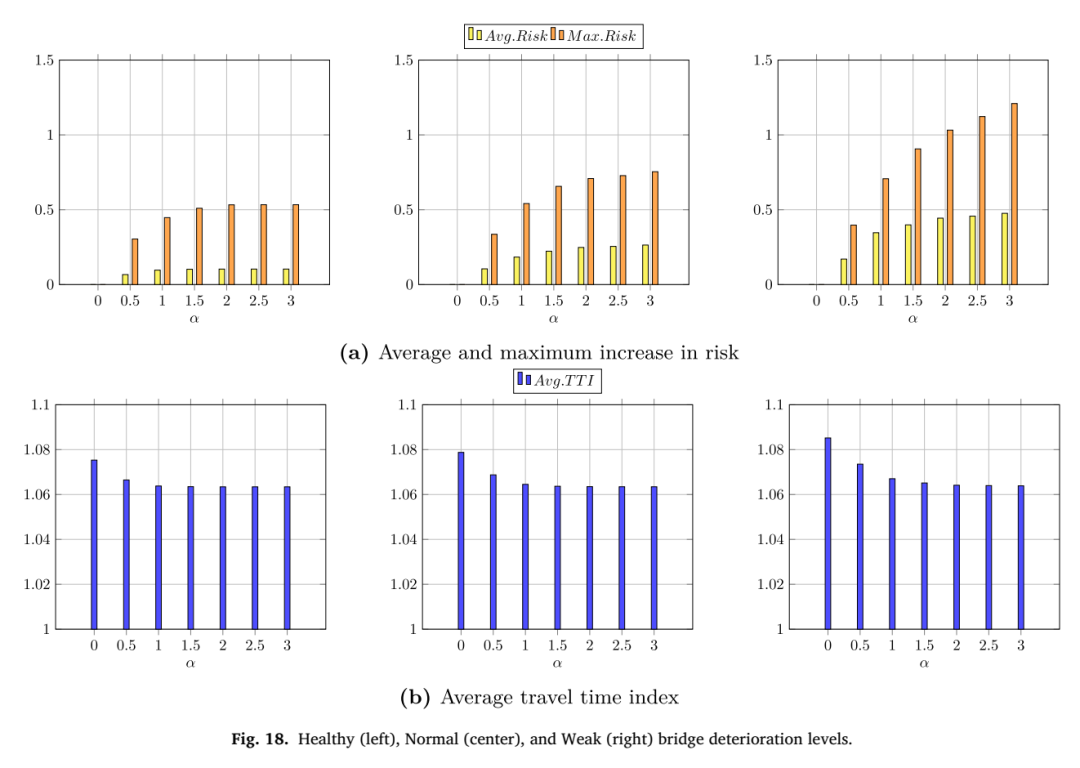
健康、一般劣化和严重劣化桥梁情景下的风险增量与行程时间指数,来源:Fig. 18。
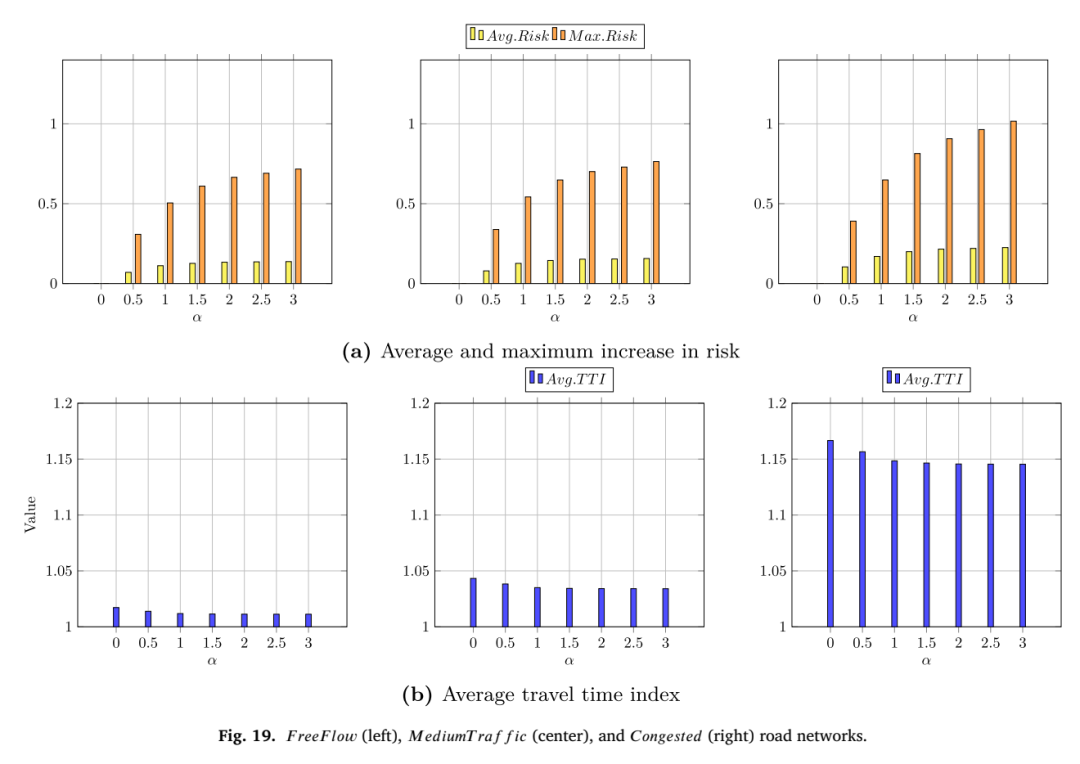
畅通、中等交通和拥堵路网情景下的风险增量与行程时间指数,来源:Fig. 19。
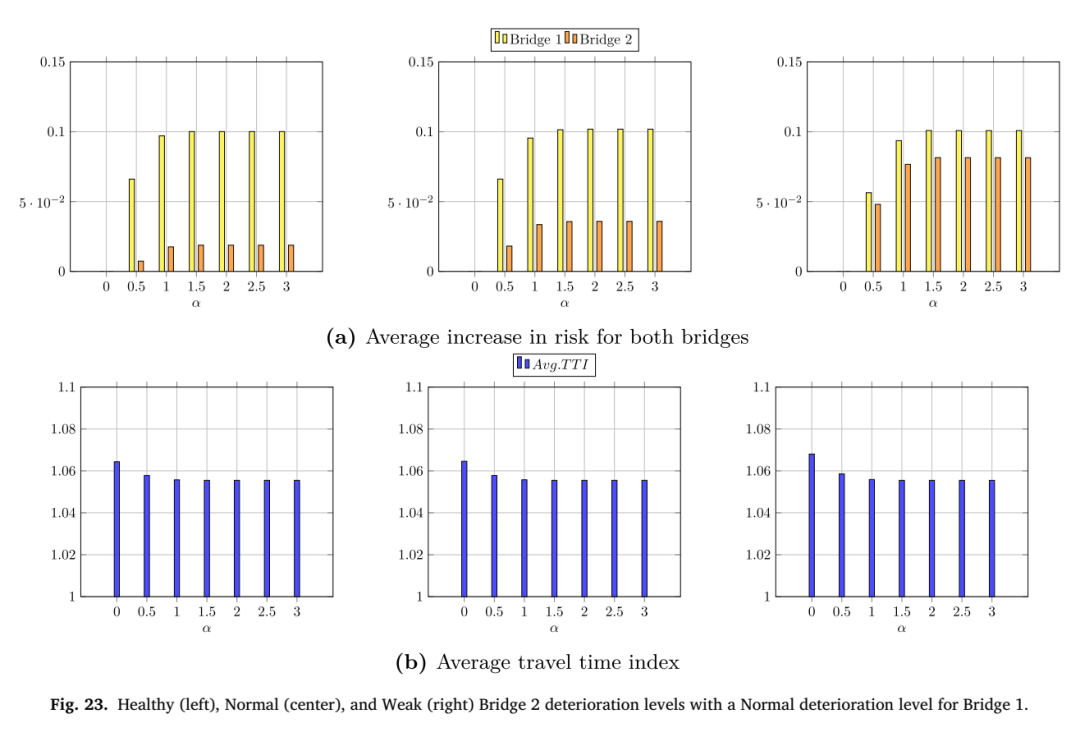
桥1保持一般劣化时,桥2不同劣化水平对应的双桥风险与全网行程时间指数,来源:Fig. 23。
模型适用条件与研究边界
该方法依赖持续可用的路网流量、桥梁状态和车辆信息,并要求管理者能够识别高风险车辆的起终点、重量及通行限制。风险函数、风险阈值和临界阈值需要事先标定,未来交通状态需要测量或预测。案例验证来自布雷西亚路网,双桥实验中的第二座桥为人工设置,因此跨城市、跨桥型和大规模多设施网络的效果仍需进一步检验。
✓感知条件:依赖摄像头、路侧传感器、桥梁传感器和车辆基础信息。
✓行为假设:未受控车辆按其偏好路径行驶,默认不响应本轮新增路径分配信息。
✓执行条件:受控车辆需要接收并遵循交通协调器下发的路径指令。
✓研究范围:实验覆盖真实路网数据及构造情景,论文未报告系统上线后的事故率变化。
✓规模边界:论文未报告大规模多桥网络中的通信延迟、驾驶员服从率和长期需求反馈。
现有结果支持TRANS模型用于具备实时感知、风险标定和路径指令能力的受监测路网;实际部署还需要结合本地桥梁安全标准、交通预测误差和车辆执行情况重新校准参数。
论文:Real-time rerouting of traffic flows to control the risk of disruptions
作者:V. Morandi,L. Peirano,M.G. Speranza
期刊:Transportation Research Part C
链上镖师、先卜交通、先卜运筹通用论文ID
保存此推文 ID,可在粉丝群内获取相关材料,未来更多功能敬请期待
先卜科技团队:常文婕、张巧巧、王一航、夏子帆、张晓乐、祁园园、张仁义


