链上镖师 / Chain Biaoshi
TRE 2026.7|卡车-无人机协同路由与自适应车队规划:异构监测任务的一体化优化
从固定车队到动态编组——一次将多机型无人机纳入同步路由系统的建模尝试
南京大学与香港科技大学联合团队提出一种融合多机型无人机与卡车同步路由的混合整数规划模型,首次将自适应车队编组引入异构监测任务优化,并通过定制化自适应大邻域搜索算法实现百节点级实例的高效求解。
- 研究问题:
异构监测任务下,如何协同优化卡车-无人机编组与路径以最小化系统总成本 - 方法创新:
构建MIP模型联合决策机型分配与路径规划,设计问题特异性ALNS算法求解 - 关键发现:
异构建模相比同质化方案降低总成本最高达31%,联合优化比固定编组最高降低24% - 真实场景:
基于南京输电线路与风电场真实数据验证线性场景与集群场景的优化策略差异
卡车与无人机协同监测的现实挑战
无人机在基础设施巡检、环境监测和安防巡查中的应用正快速扩展。但现实中的监测任务往往不是整齐划一的——输电线路检查需要高分辨率相机和激光雷达,森林防火则依赖红外传感器和热成像设备。不同类型的监测点需要搭载不同专业设备的无人机才能有效完成。与此同时,一些巡检工作仍需人工在现场完成,例如室内设备验证或施工资质核查,无人机无法独立执行。
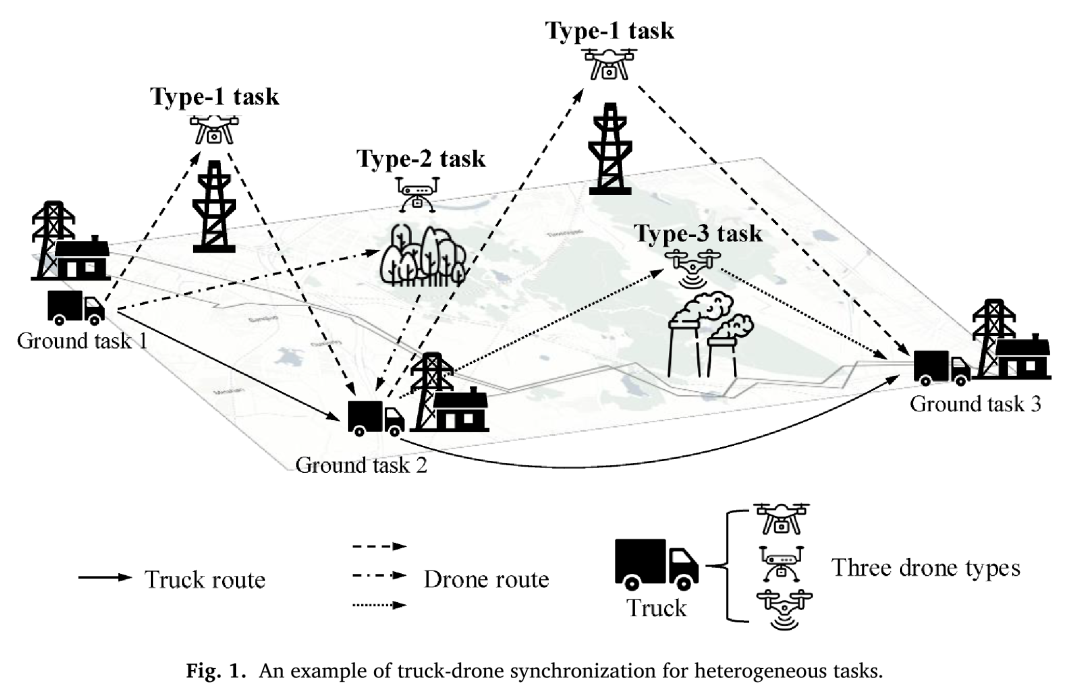
卡车搭载多机型无人机协同执行异构监测任务示意(取自 Fig.1)
现有研究大多假定所有监测任务是同质化的,给每辆卡车配备固定类型和数量的无人机。这种简化在实际中会带来两重低效:一是为覆盖不同任务类型需要派出多辆卡车各自携带单一机型,造成运力冗余;二是当任务空间分布不均匀时,固定编组无法灵活调配无人机资源,导致某些卡车上的无人机闲置而其他路线上的无人机短缺。
允许一辆卡车同时搭载多种类型的无人机,在单一路线上并行执行不同性质的任务,是提升监测系统灵活性和经济性的关键思路——然而,这一设想在现有文献中尚未被建模和验证。
从同质任务到异构建模:问题定位与贡献
论文将研究聚焦于一个明确的缺口:在卡车-无人机同步路由系统中,同时考虑任务异构性和车队自适应编组的研究尚属空白。已有文献要么将无人机视为同质化作业单元——每架无人机可以执行任何类型的监测任务;要么预先固定卡车-无人机的编组关系——哪架无人机搭载在哪辆卡车上在优化前就已确定。这两种假设都不符合实际监测场景中“不同任务需要不同设备、不同区域任务密度不均衡”的特征。
首次将多机型无人机分配与异构监测任务同时纳入卡车-无人机同步路由系统,允许一台卡车搭载多种无人机并行执行性质迥异的任务 突破了现有研究将车队编组视为固定参数的惯例,将“每辆卡车上配哪种无人机、配多少”作为联合优化决策变量 构建了混合整数规划模型描述这一联合决策问题,涵盖路由、时间同步、能耗和任务-机型匹配等多重约束 设计了包含问题特异性操作算子的自适应大邻域搜索算法,可在约12分钟内求解百节点规模实例,Gurobi在72小时内无法求解同等规模
研究同时通过消融实验量化了各算法算子的贡献,并在南京两条真实输电线路和风电场巡检场景中开展了敏感性分析,将模型结论落地到可操作的管理建议层面。
模型框架:联合决策的数学表述
论文构建的混合整数规划模型将问题抽象为:给定一批需要监测的任务节点,每项任务只能由特定类型的卡车(地面任务)或特定类型的无人机(空中任务)执行。每个任务节点需要一次访问并完成现场作业,时间窗口约束要求所有卡车和无人机必须在指定时间内返回车场。模型的决策变量包含三类:卡车路由决策、每架无人机的各次飞行行程路由决策、以及无人机与卡车的搭载关系决策。
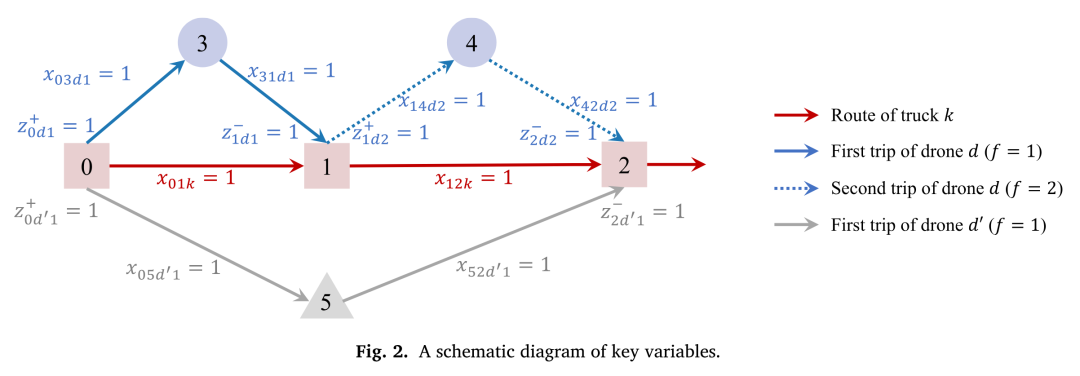
模型中关键变量示意:卡车路由、无人机飞行段、发射与回收节点的时序关系(取自 Fig.2)
目标函数以最小化系统总成本为核心,由四部分构成:卡车启用成本(每激活一辆即产生固定费用)、无人机启用成本、卡车行驶成本、以及无人机飞行成本。约束体系按功能分为三组——路由与任务覆盖约束确保每个任务被恰好访问一次且无人机起降节点必须与卡车路径对齐;能耗约束追踪每架无人机的电池余量并保证所有飞行段在电量上限内完成;时间同步约束协调卡车与无人机的到发时刻,确保无人机在发射和回收时与卡车汇合。
1路由覆盖约束:卡车和无人机流平衡、子回路消除、起降节点必须被卡车访问、每任务唯一覆盖
2能耗约束:每次起飞时电池充满、飞行中逐段扣减电量、回收前电池不低于返回车场所需
3时间同步约束:卡车和无人机到发时刻追踪、无人机发射前等待卡车到达、回收后重新发射需等待前一飞行段回收完成
4机型匹配约束:每项任务只能分配给具备相应能力的卡车或无人机、每辆卡车的无人机搭载量有上限
模型中非线性项(嵌套max函数及二元变量乘积)通过引入辅助变量和线性化技巧转化为标准MIP形式,附录中给出了完整的线性化推导过程。
ALNS算法设计:面向卡车-无人机协同的问题特异性算子
由于所构建的MIP模型属于NP-hard问题,精确求解器仅能处理约18个节点以内的实例。为应对大规模场景,论文设计了一套定制化的自适应大邻域搜索算法。算法框架沿用了经典的破坏-修复循环结构:每轮迭代先通过轮盘赌机制选择一个破坏算子和两个修复算子(分别面向卡车路由和无人机路由),对当前解进行扰动和重构,再依据模拟退火准则决定是否接受新解,最后根据算子表现自适应更新权重。
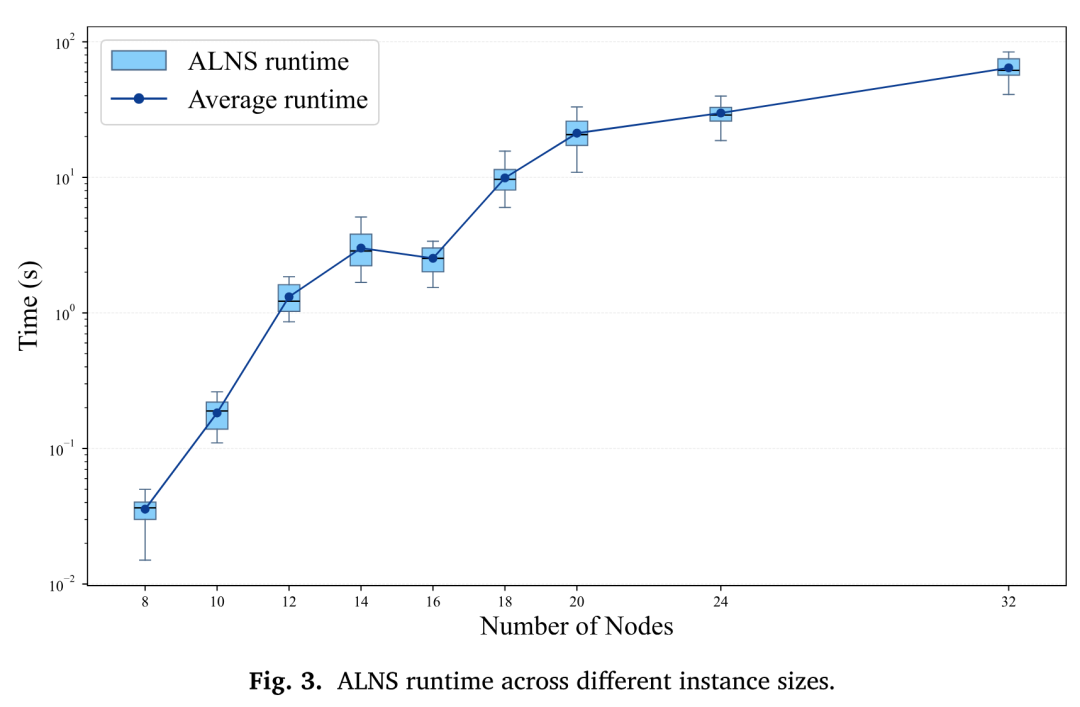
ALNS算法运行时间随实例规模增长趋势(取自 Fig.3)
初始解的构造分为三步:先贪心构建卡车路由(从车场出发依次插入最近卡车节点,时间窗口溢出时激活新车);再为每个无人机节点寻找最近的可用卡车节点创建飞行段,若失败则尝试插入同机型已有飞行段;最后对违反车场时间窗口的解施加惩罚项。这种构造策略允许初始解携带少量不可行成分,通过目标函数中的惩罚系数引导搜索逐步走向可行域。
01破坏算子(7个):聚类移除、路径移除、最差成本移除(通用+无人机专属)、随机节点移除、最差等待时间移除、以及两个专门减少无人机用量的算子
02卡车修复算子(4个):随机插入、最近邻插入、贪心插入(选全局最小成本增量位置)、新建卡车路由
03无人机修复算子(5个):随机插入、最近邻插入、贪心插入,以及两个主动激活新无人机的算子
消融实验显示,路径移除算子的删除对解质量冲击最大——移除后目标函数平均恶化8.40%,因为该算子负责拆解整条路由并减少卡车的使用数量。两个贪心修复算子同样关键:卡车贪心修复移除后恶化4.95%,无人机贪心修复移除后恶化4.84%。这些结果表明,对问题结构有深刻理解的算子设计是ALNS在该问题上取得高质量解的核心原因。
算法性能验证:小规模精确对比与大规模效率测试
实验使用26组生成实例(10至100节点)和12组公开基准实例(20至100节点)进行验证。生成实例按节点数、任务类型数、卡车数、无人机数命名,后缀A和B分别对应行驶距离和时间需求的差异。参数调优在10至80节点实例上进行,最终确定模拟退火初始温度为50、冷却率为0.996、算子反应因子为0.7、最大迭代次数为2500。
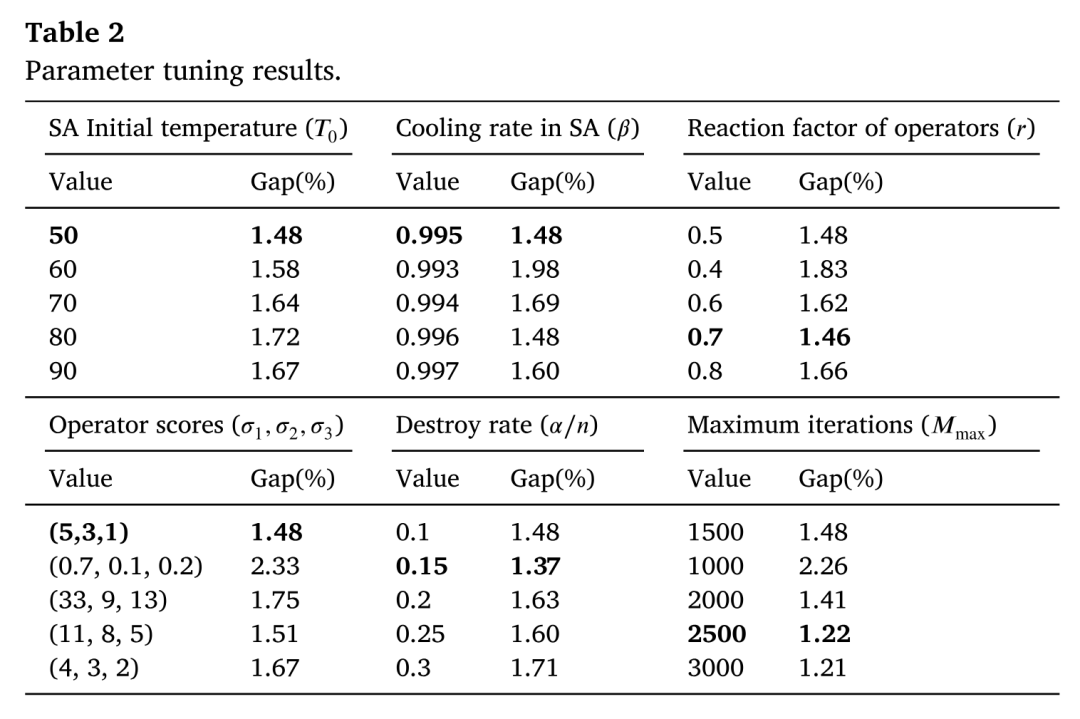
ALNS各项参数在不同取值下的最优性间隙(取自 Table 2)
在小规模实例(8至32节点)上,ALNS与Gurobi精确解的直接对比展现出极高的求解精度:对于8至24节点实例,ALNS最优解与精确解的目标值间隙为0%;对于32节点实例,Gurobi运算超过48小时仍无法求解,而ALNS最优解与最佳下界的间隙仅2.80%。平均解与最优解之间的差距在所有小规模实例上均控制在3%以内,表明算法具有稳定的收敛性。
ALNS最优解与精确解间隙(小实例)
≤3%
8-24节点实例间隙为0%,32节点实例最优解间隙最高2.80%
ALNS百节点求解时间
≈12分钟
Gurobi在72小时内无法求解同等规模;ALNS平均解间隙<6%
在大规模实例上,ALNS在100节点规模下的平均计算时间约12分钟,最优解与平均解之间的间隙保持在6%以下。研究还对比了ALNS与邻域搜索和迭代局部搜索两种常用启发式算法——在小规模实例上,ALNS的最优解质量在绝大多数实例上均不低于对比算法;在大规模实例上,ALNS的平均解相对偏差始终控制在最低水平。在12组公开基准实例的测试中,ALNS在全部12组上取得了最佳的最优值,在11组上取得了最佳的平均值。
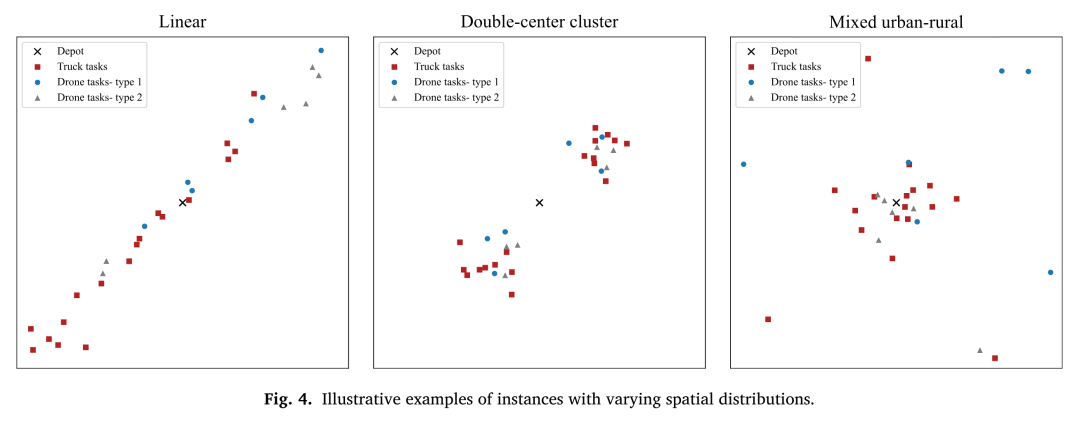
三种空间分布模式示意:线性走廊、双中心集群、城乡混合(取自 Fig.4)
异构优势与联合优化的量化证据
论文设计了两组对比分析来量化所提建模思路的优势。第一组将提出的异构模型与经典同质化设定对比——后者要求每个卡车只能搭载一种类型的无人机,不同任务类型的监测点必须由不同卡车分别访问。第二组将联合优化车队编组和路由的方案与预先固定编组(仅优化路由)的基准对比。
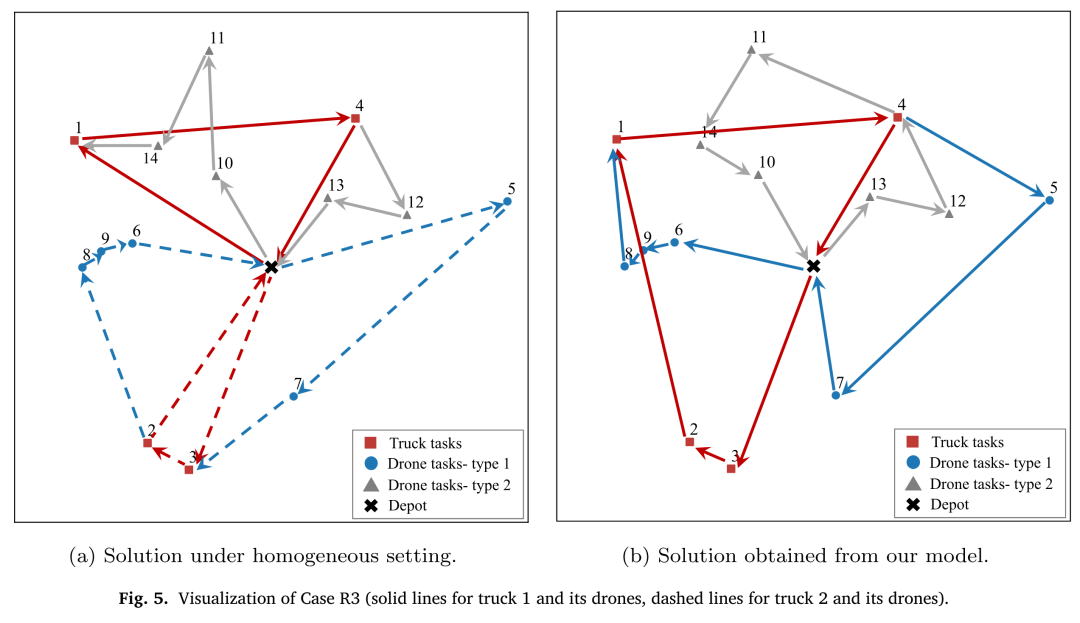
案例R3路由可视化:异构模型仅需一辆卡车搭载两型无人机即完成全部任务,同质化设定则需要两辆卡车各携一型无人机分头执行(取自 Fig.5)
异构模型在各测试案例中实现了2.50%至31.06%的总成本节省。以案例C1为例,同质化设定需要两辆卡车分别携载两种无人机,总成本为139.39;而异构模型通过让一辆卡车同时搭载两型无人机,将总成本压降至96.09,节省31.06%。节省的主要来源是卡车启用成本的降低——每减少一辆卡车的激活即可节省数十单位的固定费用,远超过因无人机跨类型调度所产生的少量额外飞行成本。
异构 vs 同质化成本节省
2.5% ~ 31.1%
节省主因:减少卡车激活数量。案例C1从2辆卡车降至1辆即节省23单位固定成本
联合优化 vs 固定编组成本节省
1.0% ~ 24.4%
节省主因:减少不必要无人机激活。案例F节省了23单位卡车和无人机激活成本
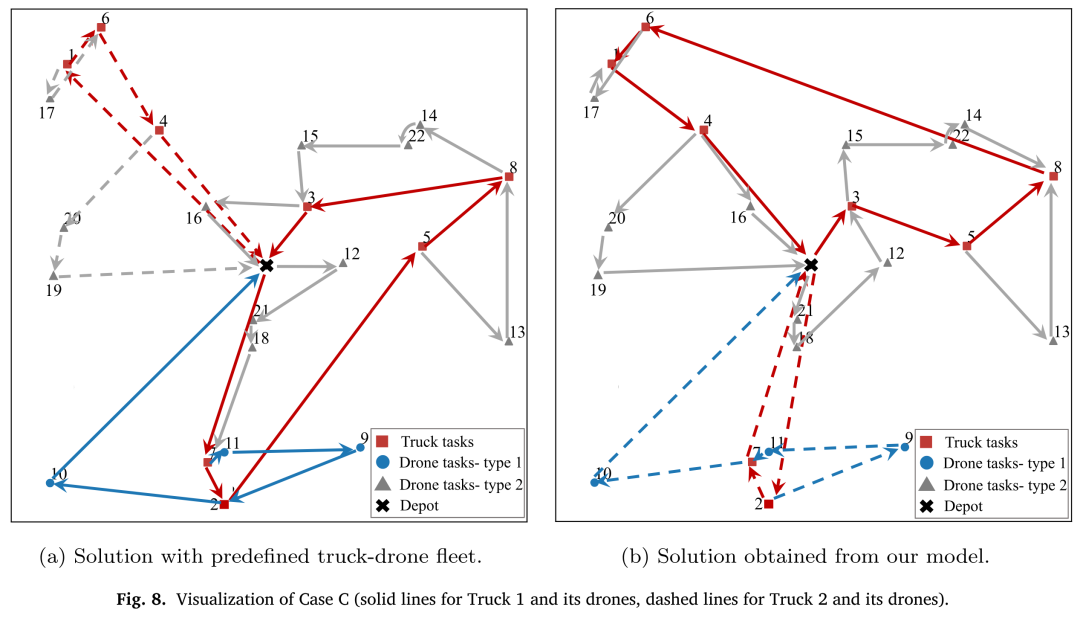
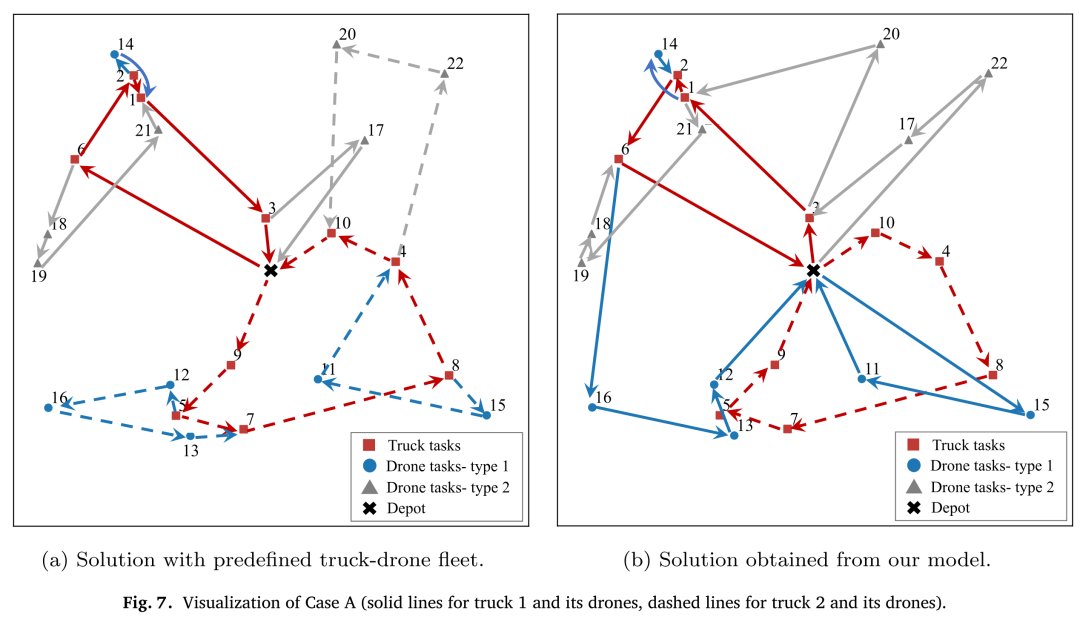
第二组对比同样验证了联合优化的价值:在不改变任务需求的前提下,允许算法自主决定每辆卡车的无人机搭载方案,比预先根据任务比例固定编组再优化路由,可降低总成本0.99%至24.41%。以案例A为例,预先固定方案给每辆卡车均等配备两种无人机,而联合优化将两类无人机集中到第一辆卡车,第二辆卡车不再搭载无人机,从而减少了一架无人机的激活成本——尽管无人机飞行距离略有增加,但整体成本降低了7.05%。
真实场景验证与敏感性分析
两个真实场景:南京板桥电厂—东山桥变电站输电线路巡检(线性)与茅头山/西旺风电场巡检(集群)(取自 Fig.9)
研究选取了南京地区的两个真实巡检场景进行敏感性分析。线性场景模拟板桥电厂至东山桥变电站的两条高压输电线路巡检,任务节点大致沿线路方向呈条带状分布。集群场景模拟茅头山和西旺风电场巡检,风机以组团形式集中分布。两个场景的最远节点间距几乎一致,任务总数也相同,形成了自然的地理对照。
01电池容量效应:紧凑区域内电池容量对成本影响有限(-0.73%至-1.33%),但分散区域影响显著(-3.57%至-7.48%),电池不足时甚至无法完成全部任务
02空间分布效应:集群场景总成本始终低于线性场景;电池容量从30增至50时,集群场景成本下降18.36%,线性场景仅降12.53%
03卡车节点比例效应:线性场景中卡车节点占比越高总成本越低(因卡车本身就要遍历整条线路);集群场景中占比升高反而推高总成本(单位卡车行驶成本高)
无人机电池容量在集群场景中对成本的降低效果比线性场景更显著(取自 Fig.10)
关于卡车节点比例的分析揭示了一个反直觉的发现:在集群场景中,当卡车节点占比从0增加到0.27时,总成本反而下降。原因是少量的卡车节点为无人机提供了更多的电池更换和回收地点,使无人机飞行路径得到显著缩短,所带来的飞行成本节省超过了新增卡车行驶的成本。但随着卡车节点继续增加,每单位卡车行驶的高成本开始主导,总成本转而上升。这一结果说明,在集群式任务分布中,存在一个最优的卡车节点配比,并非简单的“越少越好”或“越多越好”。
研究价值与实践启示
这项研究在方法论层面的核心价值在于打通了一个此前被忽视的建模维度:将车队编组从“事前给定”变为“事中优化”。这一转变看似只是将几个参数升级为决策变量,但要在数学上实现就需要处理复杂的嵌套max约束、机型-任务匹配关系和同步时序逻辑——论文通过线性化技巧和问题特异性算法设计完成了这一整合。
对实际运营的启示是明确的:在采购无人机时不必为每种机型单独配备专用卡车,而是在车队层面构建一个“任务-机型-卡车”三层柔性匹配机制。实验结果表明,这种柔性编组策略在任务分散、类型多样的场景中产生的成本节约最显著——成本降幅可达20%至31%;而在任务类型单一且空间集中的场景中,传统固定编组方案已足够有效,引入异构建模的增益有限。
论文同时指出了若干值得关注的研究局限和延伸方向。当前模型假定所有任务节点位置在执行前已知,适用于周期性巡检场景,但不适用于突发应急监测中任务位置动态出现的需求。电池更换操作目前完全依赖卡车携带备用电池来完成,模型尚未纳入地面充电站、公共车辆等既有基础设施的协同利用。此外,目标函数目前仅聚焦于总运营成本最小化,在实际部署中,任务完成时效和区域覆盖质量等维度同样重要。作者建议未来研究可将模型扩展至实时动态监测场景,并探索多目标优化框架以适应更丰富的运营需求。
阶段 1 当前:周期性巡检 → 所有任务节点位置已知 → 离线全局优化
阶段 2 扩展一:实时应急监测 → 任务动态出现 → 在线调度与重规划
阶段 3 扩展二:纳入地面充电站与公共车辆 → 降低对专用卡车的依赖 → 提升系统可扩展性
阶段 4 扩展三:多目标优化 → 兼顾成本、完成时效与覆盖质量 → 适配多样化运营场景
论文:Synchronized truck-drone routing with adaptive fleet planning for heterogeneous monitoring tasks
作者:Wenjia Shen,Zhenjie Zheng,Zhengli Wang,Jing Zhou,Hai Yang
期刊:Transportation Research Part E: Logistics and Transportation Review, Vol. 211, 104853,2026
链上镖师、先卜交通、先卜运筹通用论文ID
保存此推文 ID,可在粉丝群内获取相关材料,未来更多功能敬请期待
先卜科技团队:常文婕、张巧巧、王一航、夏子帆、张晓乐、祁园园、张仁义


