链上镖师 / Chain Biaoshi
COR 2026.8|可变无人机速度下的飞行副驾TSP:MILP与遗传算法
当无人机不再匀速飞行,最后一英里配送的最优解会发生什么变化
本文针对飞行副驾旅行商问题中无人机速度恒定的不现实假设,提出考虑可变速度与真实能耗模型的MILP精确算法和遗传算法,揭示了固定速度可使配送完成时间最多增加32%。
- 核心发现:
固定无人机速度可使makespan最多增加32%,即使选择最优固定速度也会产生5.07%的额外成本 - 方法创新:
基于能耗-速度凸性分析的紧凑MILP模型可精确求解10客户实例;遗传算法在100客户规模上优于现有方法7% - 应用价值:
为物流企业无人机-卡车协同配送中的速度调度决策提供定量依据,速度优化是降低配送时间的关键杠杆
研究背景与问题动机
近年来,UPS、亚马逊等大型物流企业纷纷启动无人机最后一英里配送项目,目标在于缩短配送时间、减少碳排放并提升客户满意度。学术界对此积极响应,Murray和Chu于2015年提出的飞行副驾旅行商问题(FSTSP)成为该领域的基准模型——一辆卡车搭载一架无人机共同服务一组客户,目标是使整体完成时间最小化。
然而,现有大多数研究共享一个与现实脱节的关键假设:无人机速度为常数,且续航能力与速度和载荷无关。这一假设暗示提升飞行速度只会带来正面效果,但实际中空气阻力造成的能耗是速度的非线性函数。改变飞行速度可能增加续航里程、服务更多客户,或通过更快的飞行缩短整体配送时间。
目前文献中缺乏既能处理非线性无人机能耗、又允许无人机从连续速度区间中选择飞行速度的精确求解方法。本文正是要填补这一空白。
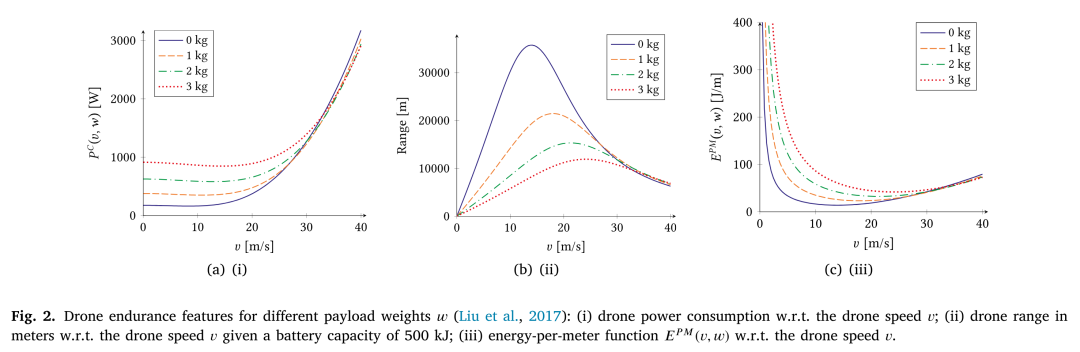
取自Fig.2。左:无人机巡航功率随速度的非线性变化;中:给定500kJ电池下的航程曲线;右:单位距离能耗函数EPM(v,w),本研究的核心在于该函数的凸性分析。
问题定义:FSTSP-VDS建模
FSTSP-VDS是对经典FSTSP的扩展。一辆卡车配备一架无人机,无人机可在连续区间内为每条飞行弧段独立选择巡航速度。每架次飞行速度保持不变。无人机有固定的电池容量B=500kJ,续航时间取决于包裹重量和飞行速度的函数。无人机每次起飞需准备时间60秒,回收需30秒;卡车和无人机的包裹交付时间分别为30秒和60秒。
研究采用Liu等人(2017)的多旋翼小型无人机功率消耗模型,该模型区分了垂直起降、水平巡航和悬停三种飞行阶段的功率特征。无人机自重1.5kg,巡航高度50m,起飞和降落速度分别固定为10m/s和5m/s。模型系数来自Liu等人的实验标定(详见表1)。图2表明,无人机功率消耗是速度的非凸函数,但单位距离能耗EPM(v,w)在v>0时对每个载荷均为凸函数。
如果单位距离能耗函数EPM(v,w)关于速度v是凸的,那么FSTSP-VDS就可以被建模为一个紧凑的混合整数线性规划问题——这是本文方法论的核心前提。
无人机能耗的凸性关键发现
作者证明了一个关键性质:当EPM(v,w)为凸函数时,对任意无人机航段(i,j,k),其可行飞行时间集合也是凸的。这意味着可以预先计算每个无人机航段的最小和最大可行飞行时间,从而将无人机速度从决策变量中消除,将问题转化为MILP。
1构建能耗约束(约束2a-2c),确保电池容量不超过500kJ
2求解凸优化问题得到每个航段的最小飞行时间
3将能耗表达为飞行时间的函数E_d(t,w),证明其凸性
4求解第二个凸优化问题得到每个航段的最大飞行时间
5必要时用二分法精确确定可行时间区间
计算最小飞行时间时,目标是使航段总飞行时间最小化,同时满足电池约束。计算最大飞行时间时,将能耗表达为飞行时间的函数,利用EPM凸性推导出E_d的凸性,进而求解最大化飞行时间的凸优化问题。对于任意目标时间T,还可通过第三个凸优化问题确定最小化能耗的速度配置。所有预处理计算均使用NLopt库中的COBYLA算法完成。
紧凑MILP精确求解方法
基于上述凸性分析,FSTSP-VDS可被转化为一个紧凑的MILP模型(公式6a-6u)。模型的目标函数是最小化总配送完成时间makespan,包括卡车回库时间、所有无人机航段的起降准备时间、以及在连续操作之间完成的卡车配送时间。
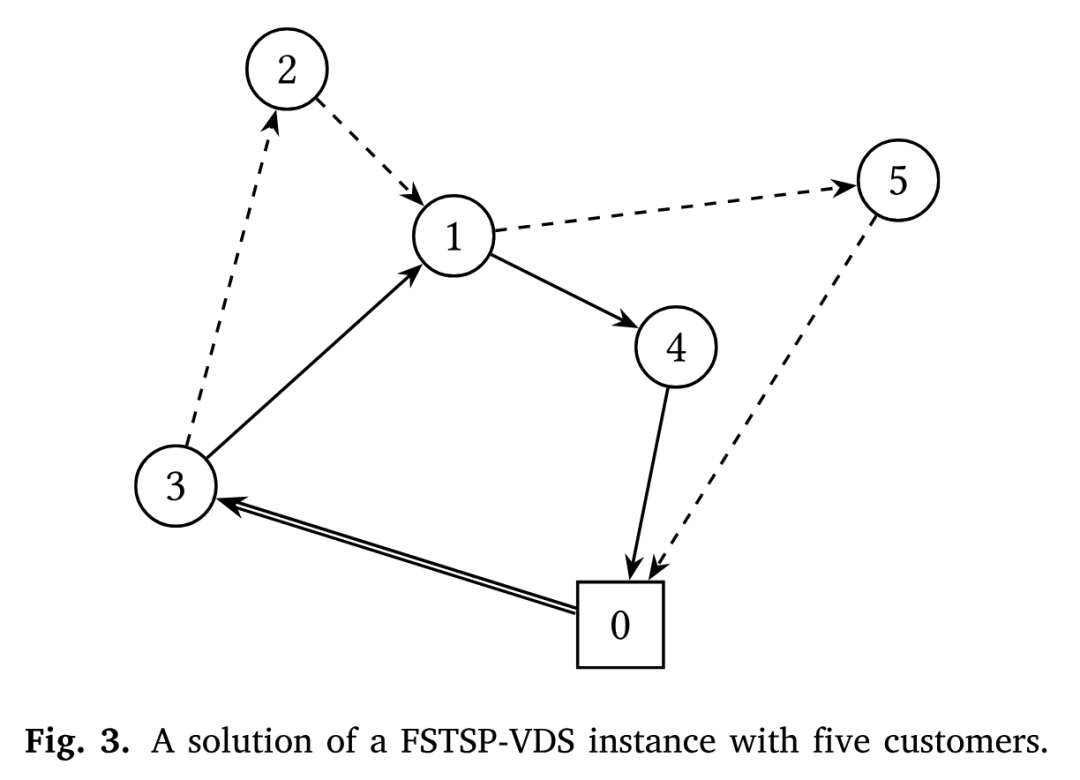
取自Fig.3。一个五客户FSTSP-VDS实例的解:实线表示卡车弧,虚线表示无人机弧,双线表示联合弧。显示了卡车与无人机之间的同步关系和六种可能的makespan计算方式。
MILP模型包含五类核心决策变量:卡车弧变量、无人机弧变量、客户服务类型变量(卡车/无人机/联合客户)、无人机航段变量以及服务时序变量(在同步前/后服务)。约束条件涵盖流量守恒、消子环、无人机飞行时间上下界、服务时序兼容性等。引入有效不等式(约束7)可显著减少求解时间。
实验中使用CPLEX 22.1.1求解,时间限制1小时,单线程运行。在10客户实例上,所有实例均被求解至最优。当最大允许速度为40 m/s时,平均求解时间为64.04秒;当最大速度为10 m/s时,平均求解时间为160.27秒。平均整数间隙约为50%,不随最大速度变化而显著改变。
基于HGSADC的遗传算法设计
由于MILP无法扩展到更大规模实例,作者基于Vidal等人(2012)的混合遗传搜索与自适应多样性控制(HGSADC)框架设计了遗传算法GA。GA的种群规模为400,迭代2000代,每代生成20个后代,偏置适应度权衡参数λ=0.92。
1初始化:随机生成400个个体的种群
2适应度评估:split动态规划以O(n³)时间计算每个染色体对应的最优解
3父代选择:二元锦标赛,根据偏置适应度选择两个父代个体
4交叉:单点交叉配合缺失客户重插入,每次选择最小化成本的位置
5教育:逆转操作、交换客户、优化卡车/联合路段
6生存选择:用新后代替换种群中偏置适应度最差的20个个体
7多样化:若400代无改进,重置90%的个体,引入新遗传材料
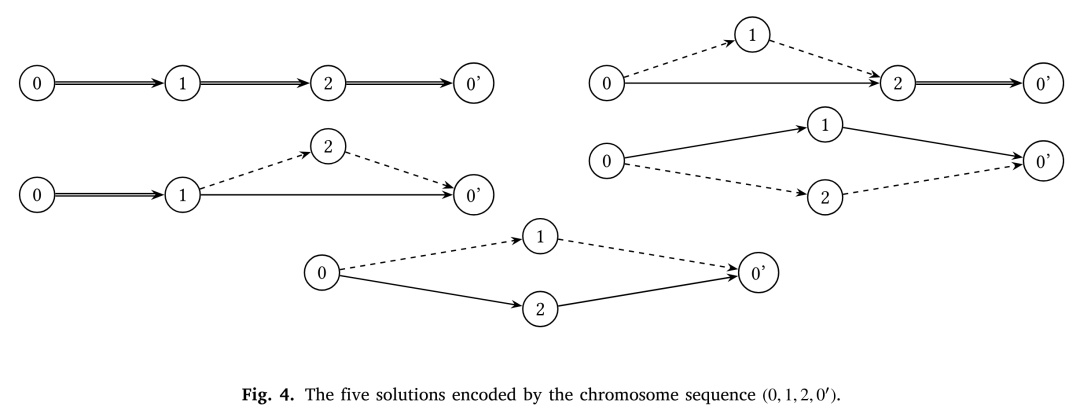
取自Fig.4。染色体序列(0,1,2,0')编码的五种可能解,说明同一排列可对应多个解,需要split过程确定最优。
GA的关键创新在于split动态规划过程:给定一个客户排列,该过程计算出所有满足该排序约束的解中makespan最小的那个,时间复杂度O(n³)。对大规模实例,通过限制最大卡车路段长度至12个连续客户,可将复杂度降至可控范围。交叉过程中的缺失客户重插入也采用split评估每个候选位置,确保贪婪地选择最优插入点。
01种群规模:400个个体
02迭代代数:2000代
03偏置适应度:λ=0.92,高度偏好精英个体
04卡车路段上限:A_b=12,平衡速度与精度
计算实验:固定与可变速度的对比
实验采用Raj和Murray(2020)的两组FSTSP-VDS实例:数据集A包含四个客户规模等级(10、25、50、100),每个等级10个实例,固定服务面积918 km²;数据集B包含50客户、四个服务面积等级(57.4至918 km²),每个等级10个实例。所有实例分别测试四种最大速度配置,共计320个实例。此外,还在Blufstein等人(2024)的750个FSTSP实例(9至99客户)上验证GA的通用性。
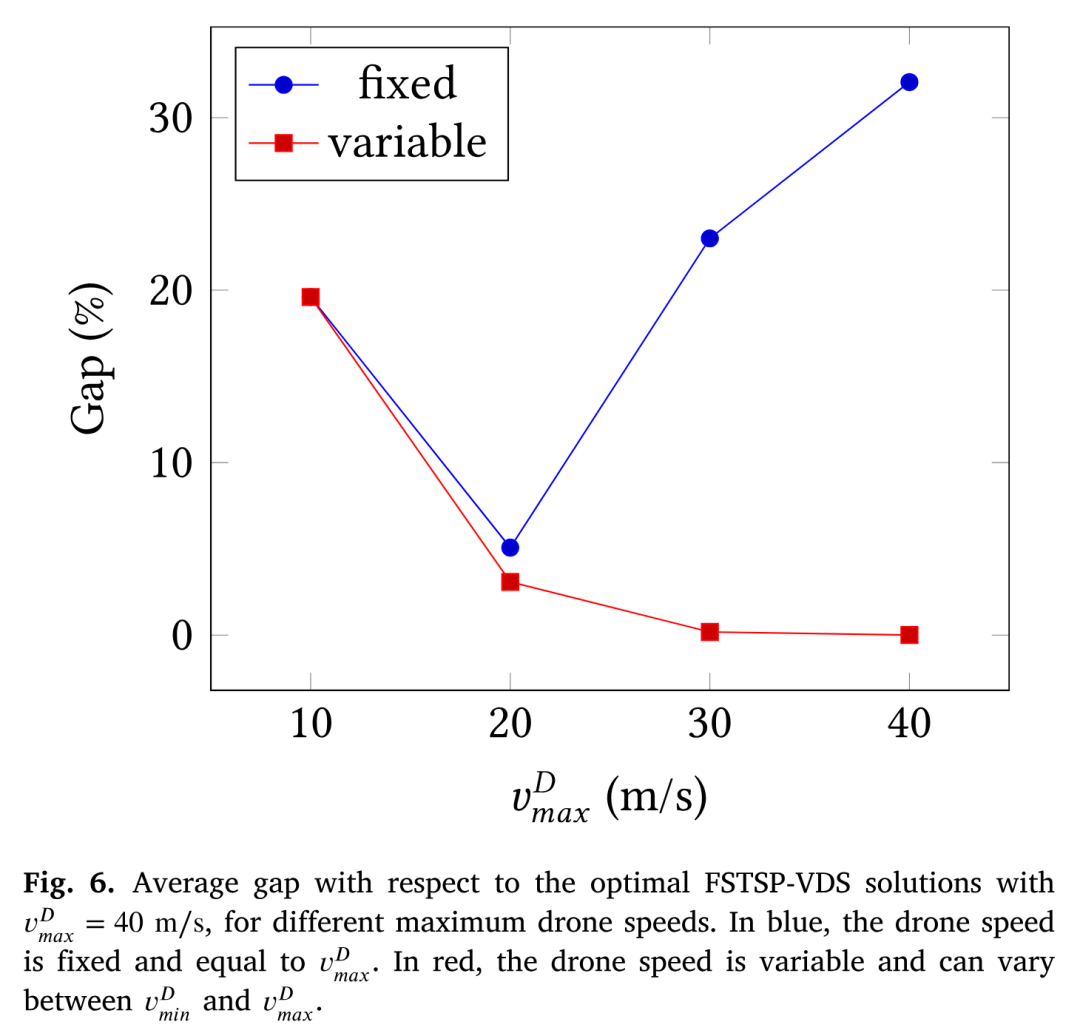
取自Fig.6。横轴为最大允许速度,蓝色线为固定速度设为最大速度的结果,红色线为允许速度在区间内变化的结果。固定速度在高速区导致makespan急剧增加。
固定最大速度的代价
32.06%
最大速度40 m/s时,固定速度策略造成的makespan增幅
GA较现有方法的提升
7%
GA对比Raj和Murray(2020)的平均makespan改善幅度
固定与可变速度的对比结果极具启发性:当最大速度为10 m/s时,固定速度与可变速度的差距为0%;但当最大速度升至30 m/s和40 m/s时,固定速度分别带来22.82%和32.06%的额外makespan。最优固定速度为20 m/s,gap为5.07%。即使每次飞行都选择使航程最大化的速度,gap仍达7.79%,比统一采用20 m/s更差。
过度保守的低速策略和过度激进的高速策略都会显著增加配送完成时间。速度优化不是一个可以用简单启发式规则替代的问题,它需要与路径规划联合求解。
在FSTSP-VDS大规模实例上,GA在所有实例上均找到了优于RM的最佳已知解。在数据集A的160个实例上,GA的聚合平均gap为0.16%,而RM为7.78%。GA的计算时间从10客户实例的几秒到100客户实例的约10分钟,扩展性优于RM。在FSTSP实例(固定速度)上,GA在1253个已被精确求解的实例中取得了0.26%的平均gap,并找到了其中990个实例的最优解,包括部分99客户的大规模实例。
管理启示与研究局限
从物流管理角度,本研究的核心启示是明确的:无人机速度选择是最后一英里配送成本的关键杠杆。即便在一个仅有10个客户的小规模场景中,选择次优的固定速度策略就可导致5%至32%的额外配送时间。这提醒运营管理者,在规划无人机-卡车协同路径时,必须将速度决策与路径决策进行联合优化,而非先选速度再规划路径。
✓速度规划:每条无人机弧段的速度应作为决策变量,而非预设参数
✓能耗模型:应使用基于物理的真实能耗模型(如Liu模型),而非简单的续航常数
✓求解策略:凸性预处理可以将非线性问题转化为MILP,降低精确求解的门槛
✓实用部署:小规模场景(≤10客户)可使用精确方法,大规模场景推荐遗传算法
本研究也存在若干局限。MILP精确方法仅能求解10客户规模的实例,距离实际场景仍有差距。实验只研究了速度优化对makespan的影响,未涉及碳排放、能耗成本等多目标的权衡。此外,当客户数量超过100时,预处理阶段为所有可行无人机航段计算最小/最大飞行时间的计算负担将显著增加。
未来工作可从几个方向展开:扩展至多无人机场景,探索不同速度策略之间的交互效应;将凸性分析框架应用到其他真实能耗模型(如Stolaroff或Zhang模型)的配送问题上;设计针对超大规模实例(>1000客户)的高效启发式速度选择策略。
论文:A MILP and a genetic algorithm for the flying sidekick TSP with variable drone speeds
作者:Federico Michelotto,Roberto Roberti
期刊:Computers & Operations Research,2026
链上镖师、先卜交通、先卜运筹通用论文ID
保存此推文 ID,可在粉丝群内获取相关材料,未来更多功能敬请期待
先卜科技团队:常文婕、张巧巧、王一航、夏子帆、张晓乐、祁园园、张仁义


