链上镖师 / Chain Biaoshi
EJOR 2026.5|卡车与无人机协同网络设计:优化最后一英里配送时效
EJOR 2026:基于M/G/k排队扩展近似的协同网络设计模型,在陕西省电商案例中实现配送时效提升17.17%
EJOR 2026论文提出一种卡车-无人机协同网络设计模型,通过扩展M/G/k排队等待时间近似方法,以陕西省电商案例为实证,在合理成本下实现配送时效17.17%的提升。
- 研究问题:
偏远区域最后一英里配送时效差,纯无人机方案成本高且巡航里程受限 - 方法创新:
M/G/k排队模型描述无人机站等待时间,提出扩展近似兼顾精度与可计算性 - 关键发现:
协同网络提升最长配送时效17.17%;巡航里程扩展至120km后T*α缩短36.33% - 实证场景:
基于陕西省主要电商平台订单数据案例研究,覆盖分层公路配送网络
最后一英里的时效困境与无人机机遇
电商快递的最后一英里配送面临一个结构性矛盾:成熟公路网络在城市和近郊效率很高,但在偏远乡村和山区则受限于路网密度低、绕行距离长,导致长尾配送时间居高不下。无人机以其不受道路条件约束、部署迅速的特点,天然适合填补这一地理短板。然而,无人机的采购和运营成本较高,巡航里程一般在80至120公里之间,纯无人机方案在经济性和覆盖能力上都不足以单独承担大规模配送任务。
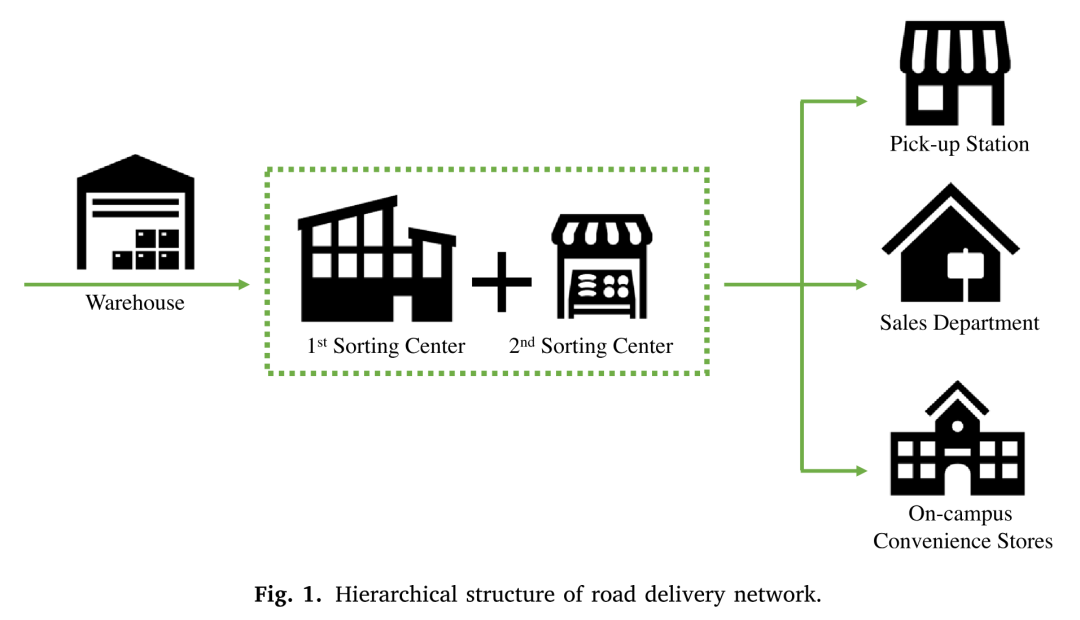
公路配送网络的分层结构:包裹从仓库出发,最多经过两级分拣中心后抵达配送终端。取自 Fig.1。
研究聚焦于一个现实场景:在已有的多层公路配送网络上叠加无人机系统,使其与卡车网络协同运作。具体而言,包裹从区域仓库出发,经分拣中心到达配送终端(如丰巢快递柜、社区代收点)。论文的目标是在现有公路网络基础上选定无人机站的选址和机队规模,使总成本可控的前提下,大幅缩短流向偏远终端的最长配送时间。以中国最大的快递柜运营商丰巢为例,其管理超过15万个快递柜,日均处理超过900万件包裹,这类终端网络的覆盖密度为无人机协同提供了明确的需求场景。
无人机不受道路条件约束,但巡航里程和成本限制明显 现有公路网络在偏远区域存在长尾配送时效问题 协同设计需要在无人机投资成本与配送时效之间寻求平衡 配送终端(快递柜/代收点)的普及为网络优化提供了明确的服务边界
协同网络设计问题的数学框架
论文将协同网络设计形式化为一个网络流优化问题。仓库构成起点集合,配送终端构成终点集合,中间可经过最多两级分拣中心。每条配送路径由若干运输段组成,每个段可以选择卡车或无人机。决策变量包括无人机站的选址(是否在某节点配置无人机)、机队规模(配置多少架)以及每条路径上各段运输方式的选择。目标函数为无人机投资总成本的最小化,包括站建设成本、无人机购置成本和运营成本。
核心挑战在于描述无人机站的操作等待时间:站内包裹到达是随机的,飞行时间因目的地不同而异,等待时间高度非线性且依赖于机队规模、到达率和目的地的空间分布。
约束条件覆盖三个层面:网络流平衡约束确保每个订单从起点到终点的路径完整,无人机运营约束限制机队配置和巡航里程,配送时效约束要求最长配送时间的α分位数不超过预设目标值。研究特别采用了M/G/k排队系统来刻画无人机站的服务过程——包裹到达被建模为泊松过程,每一架无人机视为一个服务器,服务时间取决于航班目的地的往返飞行距离,服从一般分布。
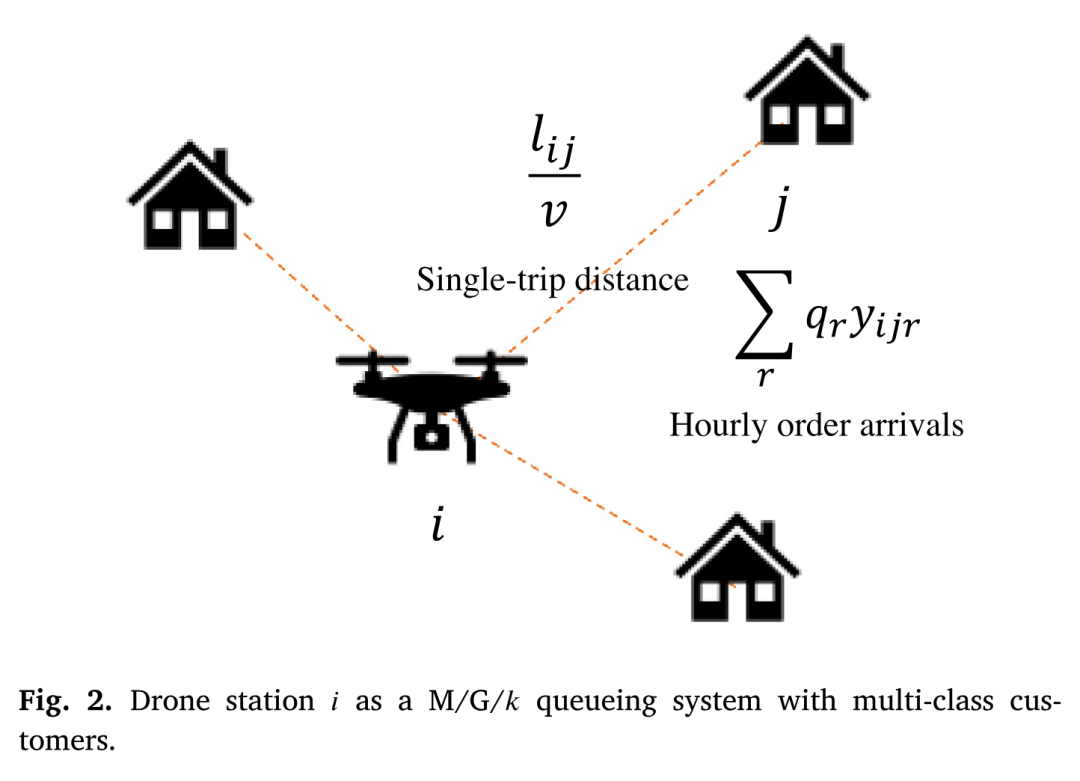
无人机站i作为M/G/k排队系统,不同目的地的包裹构成多类到达,每架无人机为一个服务器。取自 Fig.2。
M/G/k等待时间近似:精度与可计算性的平衡
M/G/k排队系统的等待时间没有精确的闭式表达,因此如何在优化模型中纳入等待时间约束成为方法论的核心难点。经典方法有两条路径:Kingman近似(1961)形式简单、容易嵌入优化模型,但在多服务器且低利用率场景下误差较大;Lee和Longton近似(1959)精度高,但依赖Erlang-C公式中的阶乘和求和项,解析形式复杂,不便用于网络设计优化。
1生成100,000个合成M/G/k系统,覆盖不同的到达率、服务时间分布和服务器数量
2利用先到先服务仿真器计算每个系统的精确平均等待时间(基准真值)
3提出广义Kingman近似形式:等待时间 ≈ γ_k × ρ^(α_k+2) / [Λ_i × (1-ρ)^β_k × (C²_i+1)/2]
4对系数α_k、β_k、γ_k在合成系统数据集上进行标定
5对标定后的扩展近似进行相对误差评估,验证精度与可计算性
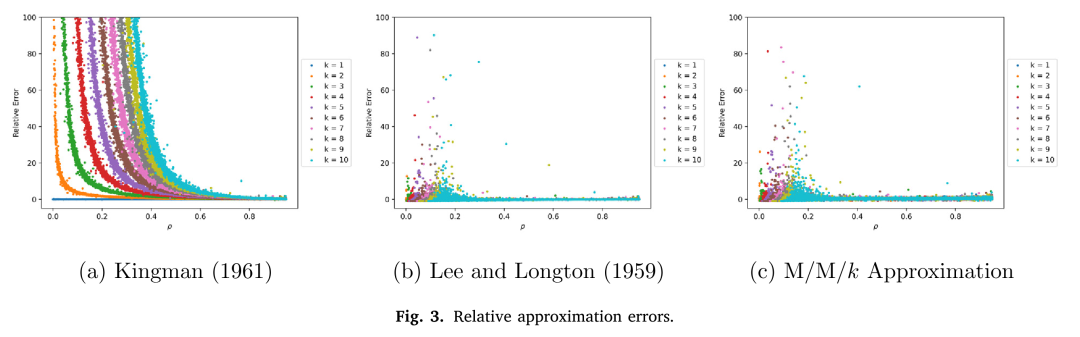
四种等待时间近似方法在不同服务器数量和利用率水平下的相对误差表现。取自 Fig.3。
扩展近似的核心思想是在Kingman框架基础上引入三个可调参数,通过大规模仿真数据标定后使近似在低流量场景下也能保持良好精度。实验表明,扩展近似的精度与Lee和Longton方法接近,而在高服务器数场景(k>5)下与M/M/k近似相当。对数化MAPE指标显示,Kingman近似在k>1时误差迅速放大(k=10时log(1+MAPE)达到24.73),而扩展近似在k=1—5区间仅维持在0.01—0.23的低水平。上述数据来源于Table 2的实验统计。
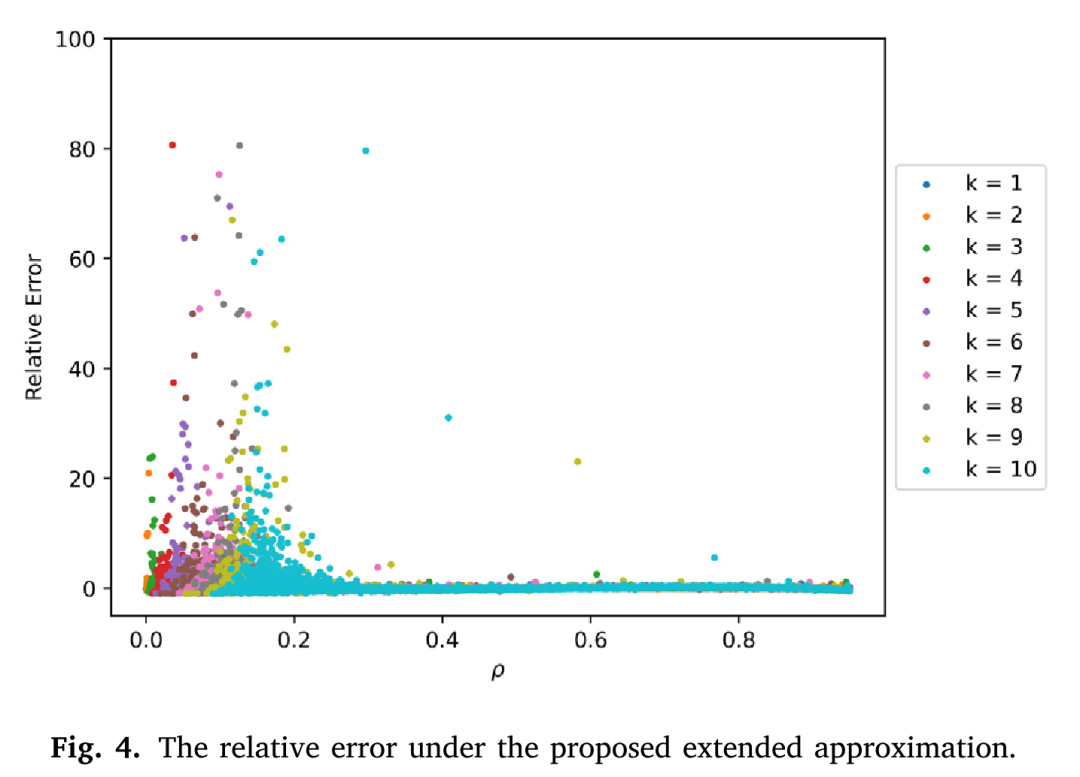
扩展近似在不同服务器数k下的相对误差分布,低利用率区间误差控制显著优于Kingman近似。取自 Fig.4。
论文进一步设计了混合策略:针对高利用率无人机站(ρ超过预设阈值ρ̄)采用计算简单的Kingman近似,针对低利用率站采用扩展近似。这一双模式方案使优化模型既能捕获轻载无人机站的精度需求,又不会在重载场景下增加不必要的计算负担。模型最终以混合整数非线性规划(MINLP)形式呈现,可通过Gurobi等求解器处理。
陕西省电商案例与实验设计
研究选取陕西省作为案例区域,基于某主流电商平台的订单数据进行实证分析。陕西省地形从关中平原延伸至陕北黄土高原和陕南秦巴山区,地理差异显著,恰好为检验协同网络的区域适应能力提供了丰富的异质性场景。基础路网包含若干区域仓库和数十个分拣中心,配送终端分布于各县域。
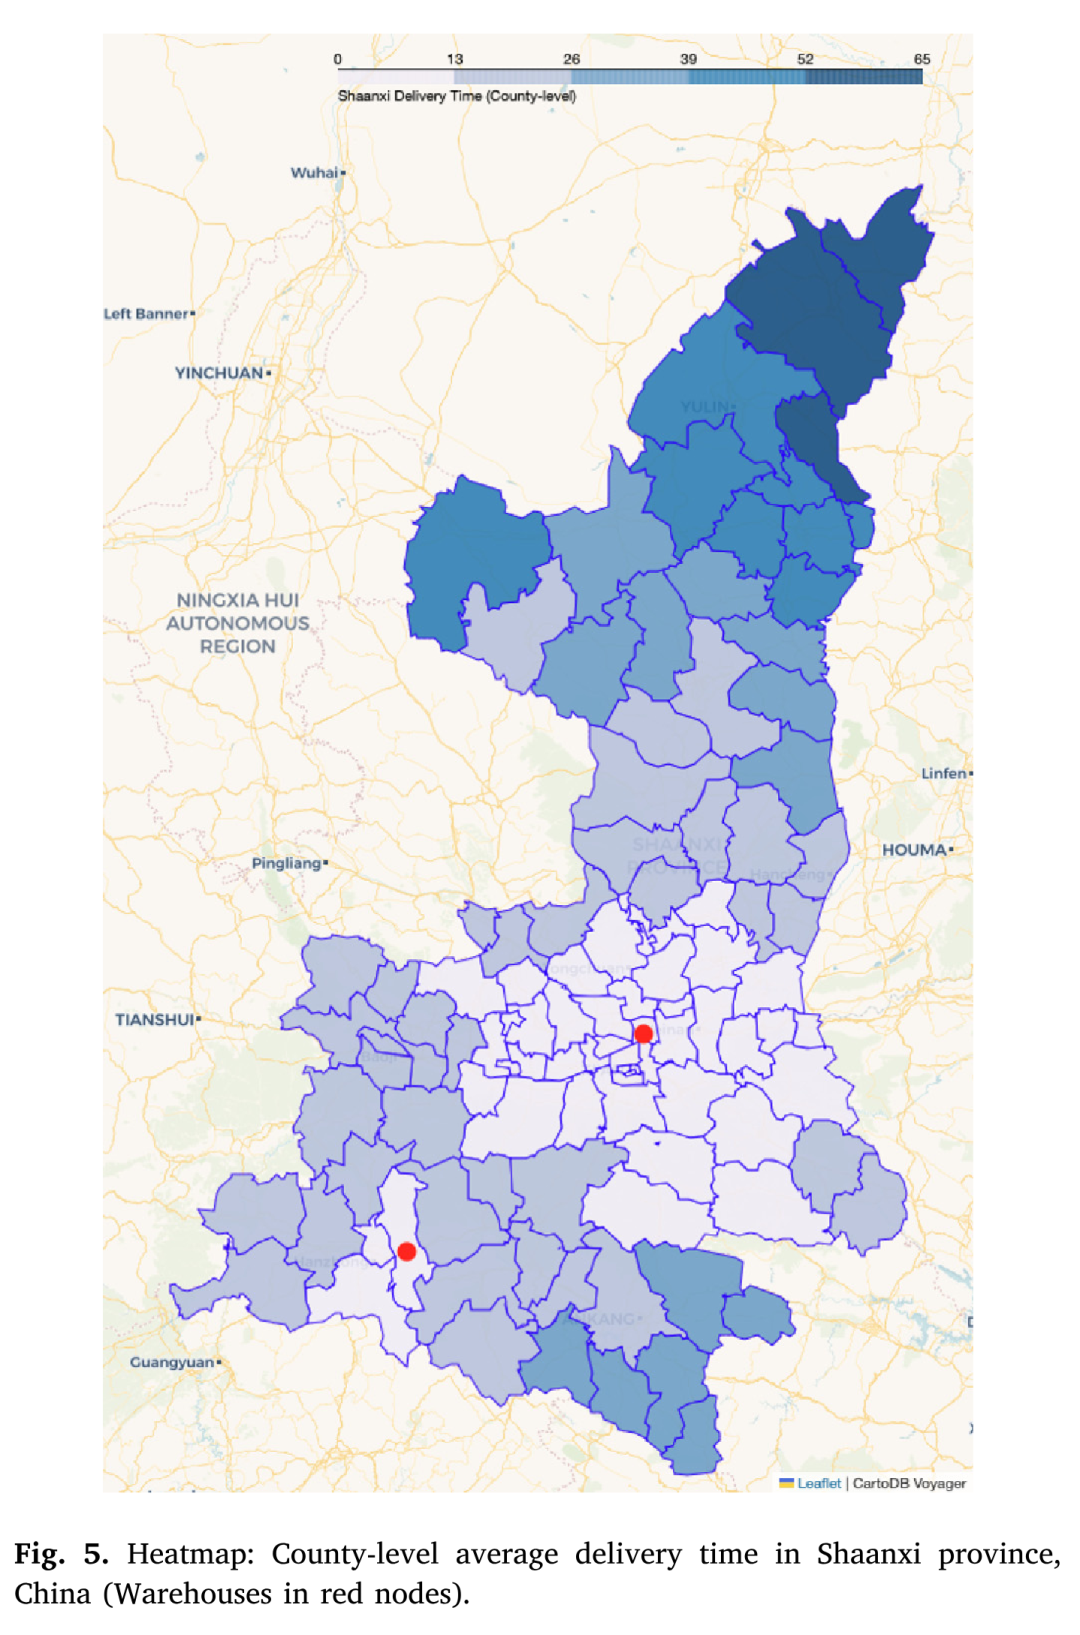
陕西省县域平均配送时间热力分布,红色节点标识仓库位置。取自 Fig.5。
01配送时效目标:T*α = 30小时(α=0.1,即最长10%配送路径的时效上界)
02无人机参数:巡航里程80-120 km,利用率阈值ρ̄ ∈ {0.5, 0.8, 1.0}
03模型对比:Kingman近似模型(KMN)与扩展近似模型(EXTρ̄)在不同阈值下的表现
04扩展分析:末段限制(LS)模型、巡航里程灵敏度、速度灵敏度、预算约束与α参数灵敏度
实验设计覆盖了五个分析维度:不同近似方法对网络设计质量的影响(KMN vs EXT)、无人机末段使用限制对成本和效率的影响(EXT vs LS)、巡航里程和飞行速度的灵敏度、预算约束下的最优部署策略,以及目标函数中α参数对设计取向的调节作用。所有模型的等待时间评估均通过离散事件仿真器(FCFS算法)进行事后验证,确保近似结果与实际服务水平的可比性。
网络设计结果与灵敏度分析
三种DND模型均成功实现了T*α = 30小时的目标。EXT1.0以487,350的总成本获得最优解,配置5个无人机站和17架无人机,无人机配送包裹19,490件,平均等待时间8.37小时;KMN模型成本最高(508,050),需4个站19架无人机;EXT0.5居中(499,865),成本与KMN接近但等待时间更低(8.35小时)。模型排名的背后是等待时间近似精度的直接反映:近似越准确,优化器就越能精细地平衡容量投资与拥堵效应。上述数据来自Table 3的实验结果。
EXT1.0总成本
487,350
5站17机,无人机包裹19,490件
配送时效提升
17.17%
协同网络较纯公路方案的最长配送时间改善幅度
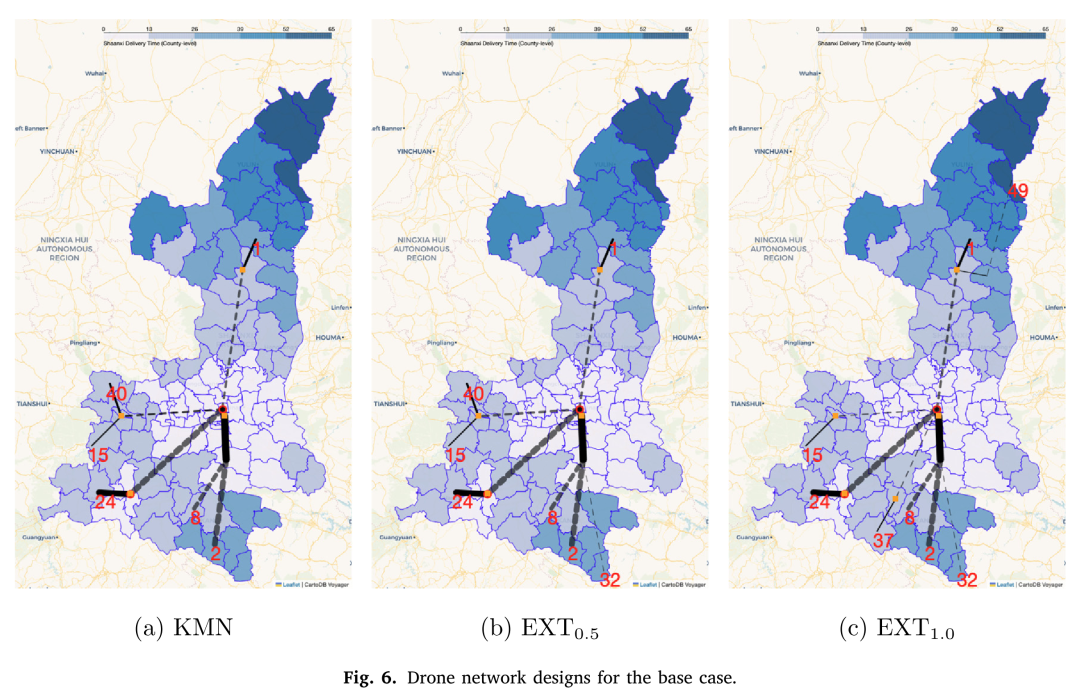
基准案例中三种DND模型的无人机网络设计方案对比。取自 Fig.6。
当无人机被限制只能在末段(分拣中心到配送终端)运行时(LS模型),网络设计发生根本转变。LS方案的总成本飙升至744,700,较EXT1.0增加约53%,需要8个站24架无人机。这一差距的根源在于容量池化的丧失:EXT模型允许无人机在分拣中心之间飞行,使得上游段的无人机运力可以在多条下游路径之间共享;LS模型切断这一池化通道后,每个区域的无人机运力只能本地消化,导致站点碎片化和机队冗余。
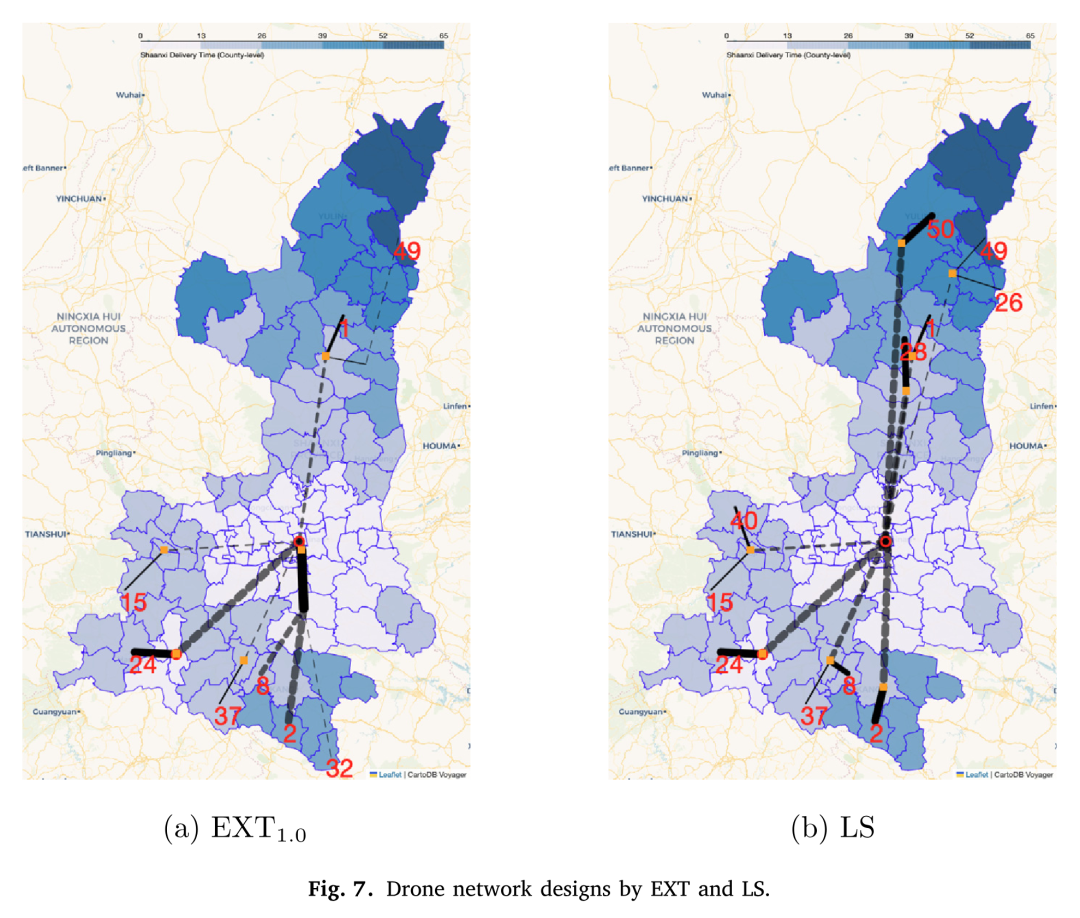
EXT方案允许分拣中心间飞行实现容量池化,LS方案限制末段运行导致站点碎片化。取自 Fig.7。
巡航里程的灵敏度分析揭示了无人机覆盖能力的非线性效益。陕西省当前路网中,分拣中心之间距离在80 km以内的有15对,120 km以内的有52对。巡航里程低于80 km时,由于可连接的节点对数量有限,时效提升幅度很小;一旦突破100 km,改善效果显著放大。当巡航里程达到120 km时,最优T*α可降至约21小时,较纯公路方案的31.99小时缩短36.33%。这意味着选购无人机时,巡航里程的边际效益存在一个门槛:略微增加的里程未必带来明显回报,但超过临界值后收益陡增。
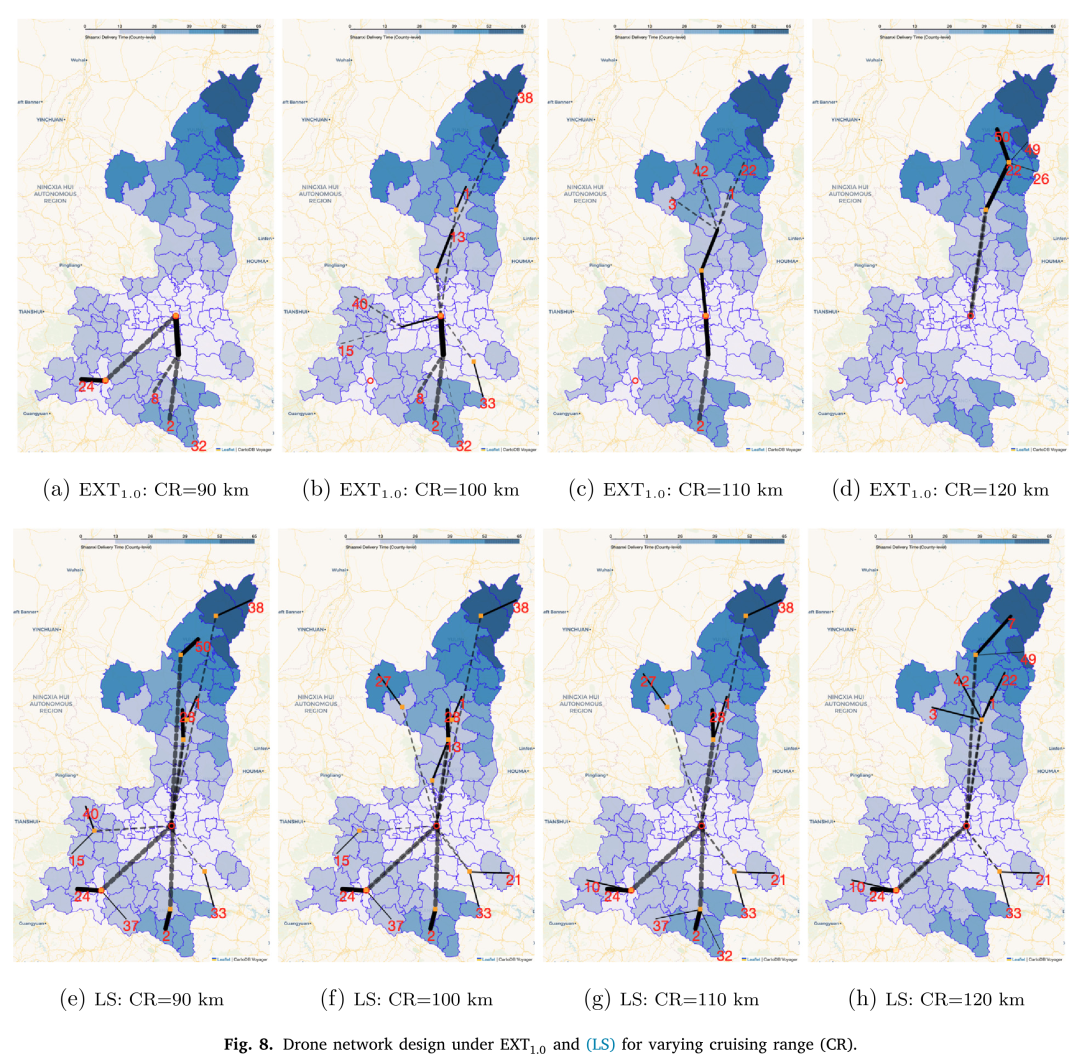
巡航里程从80km增至120km时,EXT1.0与LS方案的网络设计演变。取自 Fig.8。
飞行速度的分析结果表明,从0 km/h(纯公路)逐步提升至120 km/h,T*α的改善几乎呈线性下降趋势,与巡航里程的非线性门槛效应形成对比——速度是持续释放效率的杠杆,里程是突破覆盖瓶颈的开关。预算约束分析(Table 5)进一步显示,在400,000预算下,α=0.05时T*α为38.16小时、配置5站15机;α=0.1时T*α为30.26小时、配置2站12机。预算增至600,000后,两种α设置下的部署策略出现明显分化:α=0.1倾向于更广泛覆盖中等延迟区域,α=0.05则集中资源服务最长延迟路径。
结论与管理启示
卡车-无人机协同网络的核心价值不在于用无人机替代卡车,而是通过无人机在上游分拣中心之间构建航空通道,实现跨路径的容量池化,以最小的新增投资唤醒现有公路网络在偏远区域的时效潜力。末段无人机使用虽然直观,却因池化能力的丧失导致成本大幅上升——这一发现提示,无人机只适合最后一公里的直觉需要重新审视。
研究的主要贡献体现在三个层面。方法论上,提出的扩展等待时间近似在保持Kingman近似计算简洁性的同时,将M/G/k排队在多服务器低负载场景下的精度提升至与Lee-Longton方法接近的水平,为网络设计优化中的排队约束处理提供了实用工具。模型层面,混合整数非线性规划框架将无人机的选址、规模、路径分配和时效目标统一在一个模型中,并通过分段近似策略实现了精度的按需分配。实证层面,陕西省案例量化了协同网络的具体效益:配送时效改善17.17%,巡航里程扩展至120 km后T*α缩短超过三分之一。
✓无人机选型应优先关注巡航里程能否覆盖足够多的分拣中心对,突破连接对数的临界密度比追求边际里程增长更具战略价值
✓网络设计应允许无人机在分拣中心之间飞行以实现容量池化,纯末段模式会大幅推高基础设施成本(LS方案较EXT1.0成本增加53%)
✓预算充裕时应根据服务策略(均衡覆盖或集中攻坚)选择不同的α参数,引导无人机资源投向最需要的路径段
✓纯公路网络的最优T*α为31.99小时,可作为评估无人机投资效益的基准参照线
研究也明确了当前模型的局限。需求被假定为齐次泊松过程,未考虑电商订单的日内波动和季节性高峰;每笔订单独立分配一次飞行,未考虑多订单合并配送的批处理模式,后者会改变排队系统的到达和服务特性。解决这些问题是推动协同网络从模型走向实际部署的关键步骤。未来研究还有望将动态再调度、天气对飞行的影响以及多类无人机混合机队纳入框架,进一步增强模型的工程实用性。
论文:Optimizing multimodal deliveries with synergistic drone network design
作者:Ruijiu Mao
期刊:European Journal of Operational Research,2026
链上镖师、先卜交通、先卜运筹通用论文ID
保存此推文 ID,可在粉丝群内获取相关材料,未来更多功能敬请期待
先卜科技团队:常文婕、张巧巧、王一航、夏子帆、张晓乐、祁园园、张仁义


