链上镖师 / Chain Biaoshi
TRPB|重载点到点无人机运输:集群无人机调度与机队组合优化
多架无人机如何共同搬运更重货物,并在异构、同构和混合机队中安排任务顺序
这篇论文把集群无人机从配送末端的轻货场景推进到重载点到点运输,研究多架异构无人机怎样共同满足任务重量、衔接空载转场,并最小化全部订单完成时间。
- 01:研究对象是 collective drone scheduling problem,任务包含起点、终点、飞行时间和重量需求,机队包含不同类型、数量和升力容量的无人机。
- 02:论文给出复杂性分析、两类MIP模型和两套GVNS启发式框架,用流式表示与逐架无人机表示分别处理不同机队结构。
- 03:计算实验显示,精确模型中MIP-Drone整体表现更好,启发式方法则需要随机队结构切换表示:异构和混合机队偏向GVNS-Drone,同构大规模机队偏向GVNS-Flow。
- 04:管理实验关注机队总升力容量与合作机制,结果说明集群协作在容量紧张时能缩短完工时间,并影响资源利用率和运营缓冲。
研究背景
无人机运输研究过去主要围绕仓库到客户的轻小件配送展开,核心约束来自单架无人机的载重和航程。本文关注的集群无人机通过物理连接或线缆连接共同搬运货物,把多个小载荷能力合成为重载运输能力,从而让无人机进入第三方点到点运输服务。
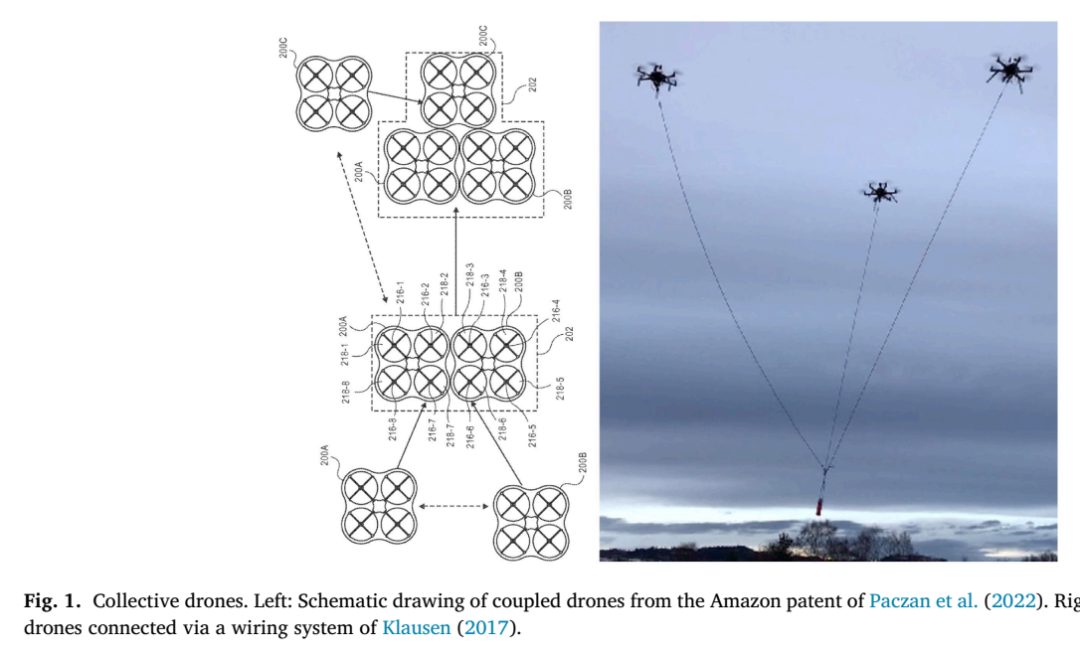
集群无人机的两类实现方式:固定耦合和线缆协作飞行,来源:Fig. 1。
这类服务的运营问题和末端配送不同。一个客户任务可能需要多架无人机同时出动,任务之间还要考虑空载转场时间。调度者既要保证每个任务的合计升力覆盖货物重量,也要让同一架无人机在前后任务之间有足够时间移动。
核心问题
论文定义的CDSP给定一组点到点运输任务,每个任务有起点、终点、飞行时间和重量需求,同时给定一支含多种类型无人机的机队。决策目标是在满足重量需求和任务衔接可行性的前提下,最小化最后一个任务完成的时间,也就是makespan。
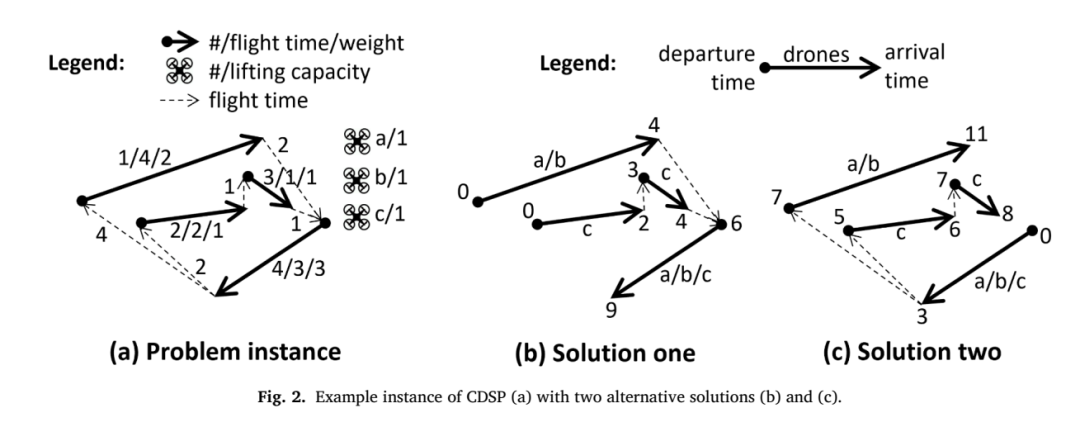
CDSP问题实例及两种候选解,图中同时体现任务重量、飞行时间、空载转场和无人机分配,来源:Fig. 2。
难点集中在同步与组合:同一项运输任务可由多架无人机共同完成,某架无人机参加一个任务后还可能转到下一个任务,容量分配、任务开始时间和空载转场由此绑定在一起。
- 任务重量由参与无人机的合计升力覆盖。
- 同一无人机连续执行两个任务时,要预留从前一任务终点飞到后一任务起点的空载时间。
- 论文采用最小化makespan作为基础目标,便于衡量一批运输订单的整体吞吐能力。
方法框架
论文先分析CDSP及其子问题的计算复杂性。结果显示,在只固定部分信息的情况下,问题仍可保持强NP-hard;当固定各类型无人机对任务的贡献矩阵以及开始时间分离关系后,可用网络流思想检验给定结构的可行性,并求得对应最小完工时间。
1定义任务、无人机类型、升力需求、飞行时间和空载转场时间。
2建立MIP-Flow与MIP-Drone两类精确模型,分别采用聚合流和逐架无人机视角。
3把可多项式求解的子问题嵌入GVNS框架,形成流式GVNS和无人机式GVNS。
4在同构、异构、混合三类机队上比较精确模型、启发式模型和管理场景。
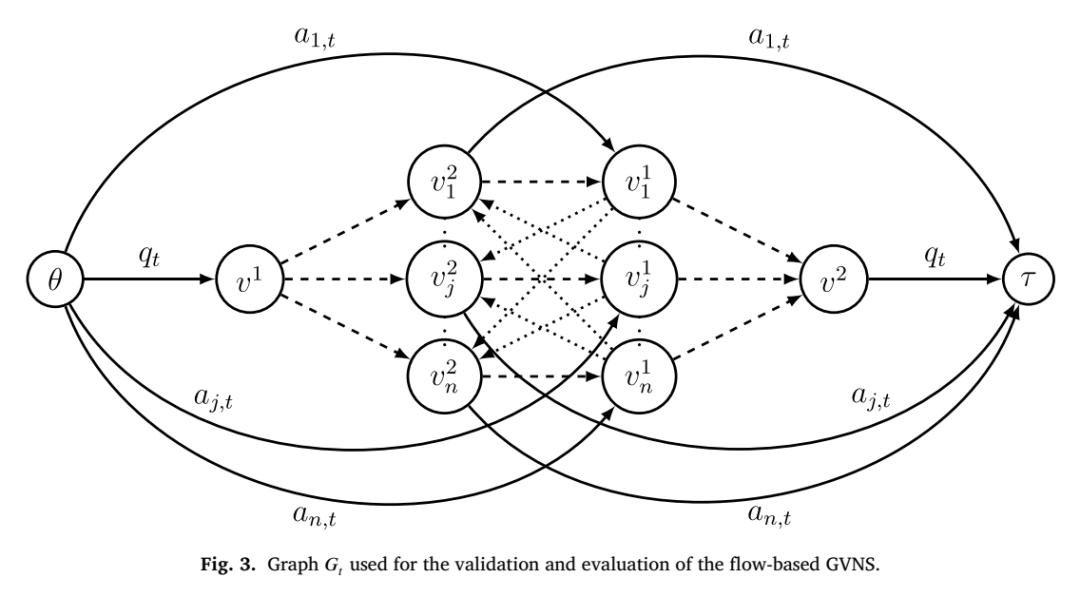
流式GVNS用于验证和评估的网络图,把同类型无人机的首任务、续接任务、末任务和冗余流统一表达,来源:Fig. 3。
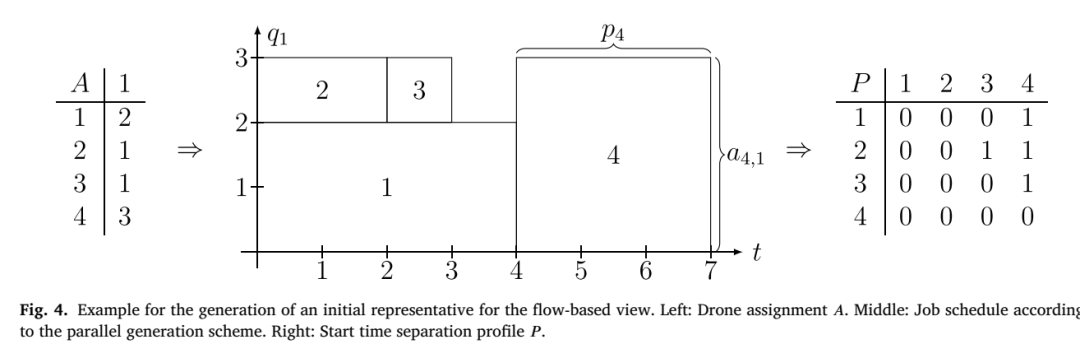
流式代表解的初始生成示例,展示分配矩阵、作业时间表和开始时间分离矩阵的衔接,来源:Fig. 4。
案例或实验设置
实验设计区分三种基础场景。第一类是同构机队,模拟大量标准化小无人机共同组成集群;第二类是异构机队,模拟线缆协作下少量不同能力无人机的组合;第三类是混合机队,同时引入标准化小无人机和更高升力无人机。
01任务数量取5、10、20、30、40、50,每种配置生成10个实例。
02任务起终点来自二维平面上的均匀分布,飞行时间和空载转场时间由欧氏距离取整得到。
03同构机队设置为50架同类型无人机,每架升力容量为1。
04异构机队包含3种无人机类型,每类数量在1到5之间,升力容量在1到4之间。
05混合机队包含2种类型,每类10架,升力容量分别为1和4。
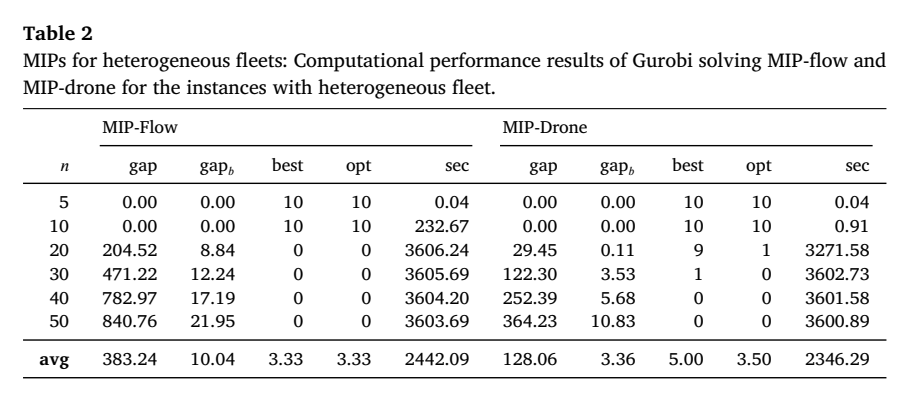
异构机队下MIP-Flow与MIP-Drone的计算表现,来源:Table 2。
MIP实验以Gurobi求解,代码使用C#实现,并在Intel Core i9-11900 2.50 GHz、64 GB内存机器上运行。表2显示,在异构机队中,MIP-Drone在平均gap、best次数和可求最优实例数上优于MIP-Flow,尤其在20个以上任务时差距快速拉开。
结果分析
精确模型比较中,MIP-Drone整体优于MIP-Flow。异构机队下,MIP-Drone平均best次数为5.00,高于MIP-Flow的3.33;混合机队下,MIP-Drone平均best次数为6.83,高于MIP-Flow的3.33。论文据此选择更紧凑的逐架无人机模型作为精确求解的强基线。
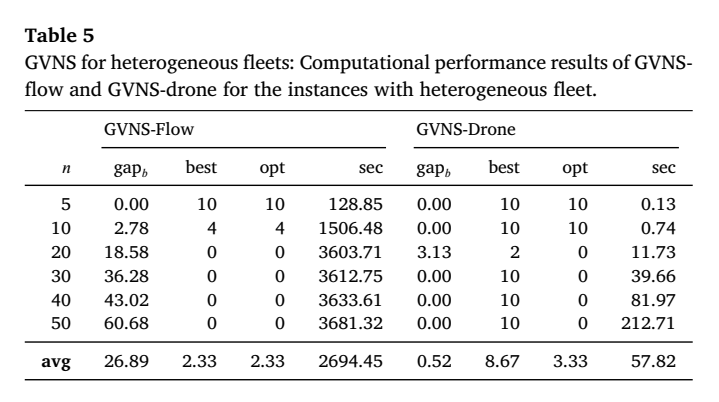
异构机队下GVNS-Flow与GVNS-Drone的计算表现,来源:Table 5。
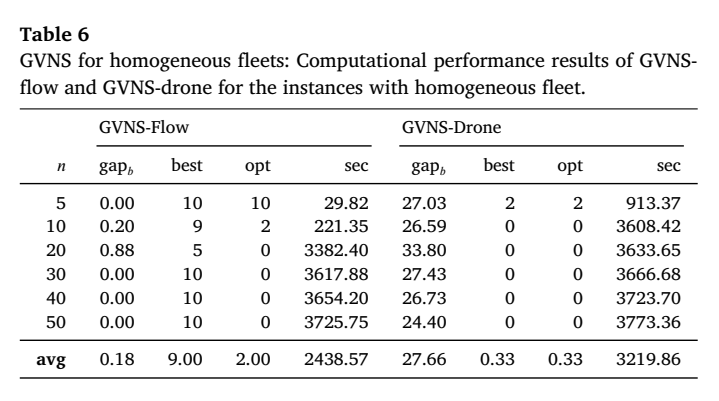
同构机队下GVNS-Flow与GVNS-Drone的计算表现,来源:Table 6。
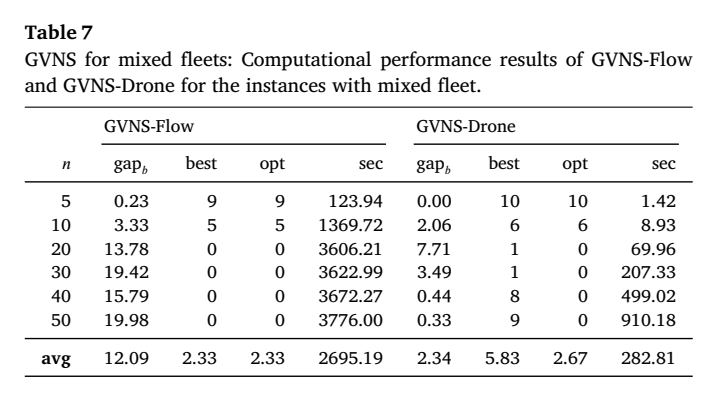
混合机队下GVNS-Flow与GVNS-Drone的计算表现,来源:Table 7。
启发式结果呈现结构匹配规律。异构机队中,GVNS-Drone平均gap为0.52,平均时间为57.82秒,明显优于GVNS-Flow的26.89和2694.45秒;同构机队中,GVNS-Flow平均gap为0.18,优于GVNS-Drone的27.66,说明大量相同无人机适合聚合流表示。
管理启示
管理实验把关注点放在机队构成、总升力容量和合作机制上。对运营者而言,集群无人机的价值并只来自更大单次载重,也来自调度层面的组合灵活性:多架无人机可以围绕重货任务临时成组,再根据后续任务和转场关系重新分配。
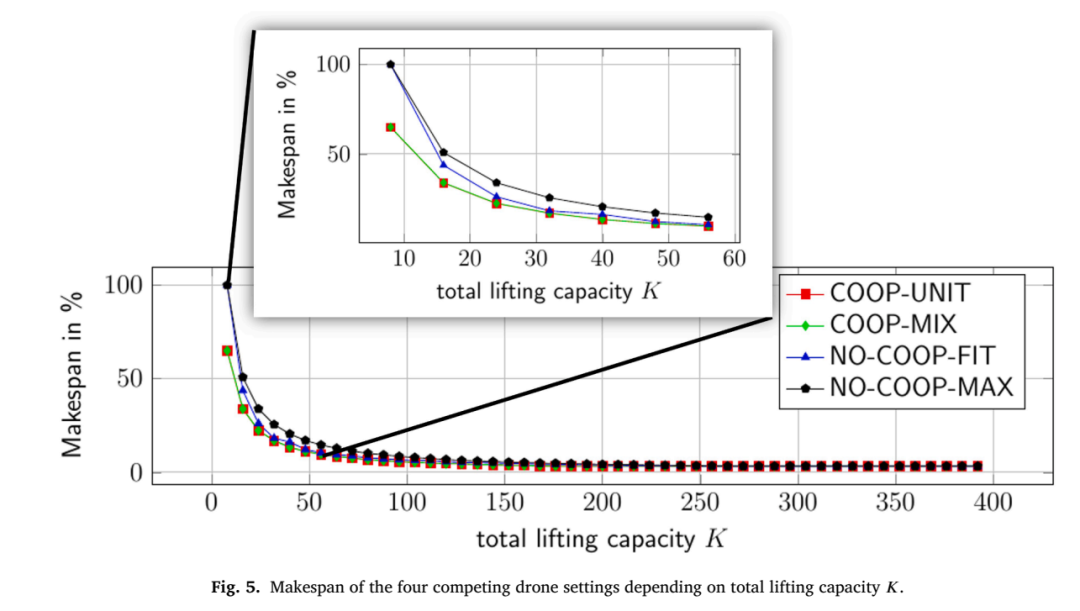
不同无人机设置下总升力容量K与完工时间的关系,展示容量变化对makespan的影响,来源:Fig. 5。
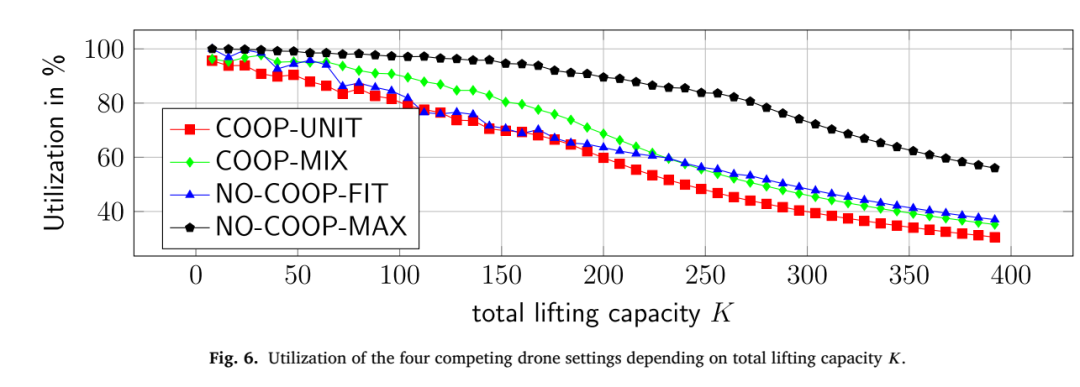
不同无人机设置下总升力容量K与利用率的关系,展示合作机队的资源占用和缓冲变化,来源:Fig. 6。
异构GVNS平均gap
0.52
同构GVNS-Flow平均gap
0.18
论文给出的运营含义是,机队采购和算法配置需要一起设计。异构小规模协作适合逐架无人机表示,能更好利用不同升力类型;大量标准化无人机适合流式聚合表示,能降低同质个体带来的搜索负担。容量紧张时,合作机制对缩短完工时间更有价值。
论文:Come fly with me: Scheduling point-to-point transports with collective drones
作者:Stefan Schwerdfeger,Nils Boysen,Dirk Briskorn
期刊:Transportation Research Part B, 211 (2026) 103526
链上镖师、先卜交通、先卜运筹通用论文ID
保存此推文 ID,可在粉丝群内获取相关材料,未来更多功能敬请期待
先卜科技团队:常文婕、张巧巧、王一航、夏子帆、张晓乐、祁园园、张仁义


