论文题目:Energy-Aware and Delay-Sensitive Management of a Drone Delivery System
第一作者:Weiliang Liu 香港中文大学助理教授,研究利用随机建模与控制、排队理论、优化和数据分析,解决复杂的运营挑战,重点关注现代服务运营、社会责任运营和数据驱动排队控制。
E-mail:wlliu@se.cuhk.edu.hk
通讯作者:Xu Sun,迈阿密大学赫伯特商学院助理教授,研究随机运筹学与服务运营管理,核心聚焦于排队系统的动态控制、定价策略及资源分配,特别关注模型不确定性、能源感知调度以及按需服务平台的劳动力管理。
E-mail:xusun@ufl.edu
双目标优化:能源感知与延迟敏感的无人机配送策略
论文摘要
该论文研究无人机配送系统在能源消耗和延迟控制之间的权衡问题。作者考虑一个由有限电池续航的无人机(单机或多机)承担多地点配送任务的场景。需求地点之间距离不同,服务时限也存在差异,操作人员可以通过调整飞行速度、任务排序和接单策略来优化系统表现。论文设置两个管理目标:
能耗与拥堵成本最小化:包括额外加速带来的能源成本和超时拒绝造成的罚损。 电池交换次数最小化:在满足服务质量要求的同时尽量减少电池更换频率。
作者首先利用扩散近似构建了布朗运动控制问题(Brownian Control Problem, BCP),推导出理论上优化第一目标的速度调整策略。然后引入一个线性规划确定的活动(activity) 组合,用以指导任务排序,从而兼顾第二目标。两部分结合形成了一套可实施的速度控制、作业顺序和接单策略,在模拟实验中验证了其有效性,表现出比传统类优先规则更低的能耗和电池更换次数。
一、研究背景与问题定义
1.1 无人机配送的兴起与挑战
随着电商和物流企业对配送效率要求的提高,无人机在商业配送和应急救援中被广泛关注。然而,电池续航限制使得单架无人机能飞行的总距离受限,需要频繁更换电池。此外,不同配送点的距离和服务时间要求各异,如何在有限电池下保证及时配送成为关键。
1.2 研究问题
论文考虑以下要素构成的左右结构模型:左侧是以能源消耗为核心的能效指标,右侧是以服务延迟和拒单成本为核心的客户服务指标。核心问题是设计控制策略,使无人机在配送过程中同时优化两个目标:
最小化额外加速所消耗的能量及拒绝服务的成本。 在满足各类任务的服务时限(lead time)约束下,最小化电池交换频率。
为了描述无人机配送系统,作者采用 多类排队模型,不同地点的订单视为不同类别,每类具有到达速率 、飞行距离 和服务时限 。无人机在同一时刻只能处理一个订单,因此需要决定作业顺序。
1.3 管理目标与控制决策
系统运营者有三类可控决策:
速度控制:调整飞行速度,以额外能耗换取更短的服务时间。 序列决策:决定当前电池周期内各任务的执行顺序。 接单策略:当系统负荷超标或电量不足时拒绝某些任务。
这些决策需要在满足服务时限的前提下协同工作,兼顾能耗与延迟。
二、模型构建与方法框架
2.1 布朗运动近似与重负荷条件
为了求解复杂的随机控制问题,论文利用了重负荷近似(heavy-traffic approximation)。假定总到达率 很大,系统利用率接近 1,满足
其中 是单位任务的标准服务时间。该近似将多类排队系统的队长过程缩放后逼近为受限制布朗运动。这样可将优化问题转化为 布朗控制问题,其目标函数形如
其中 为调整飞行速度的控制过程, 为在服务范围约束下需拒绝的任务累计数, 为单位能耗成本函数, 为单位拒单成本向量。
2.2 等效工作负载与贝尔曼方程
作者进一步定义了工作负载,并利用反射布朗运动描述其动态:
其中 为布朗运动, 与 分别为保持工作负载不出界的反射过程。
为找到最优速度控制,作者求解相应的贝尔曼方程:
并证明该方程存在唯一增函数解 与常数 。函数 的梯度反映在不同工作负载下加速的边际效用。
2.3 速度控制策略
在完成上述求解后,速度控制策略可表示为
该策略意味着在工作负载较高时,提高速度能带来更多的等待成本节省,从而会选择较大的加速比例 ,反之则保持接近名义速度 。
2.4 活动定义与线性规划下界
为了同时考虑第二个目标——降低电池交换频率,作者将传统的“类优先”序列决策扩展为基于 活动(activities) 的组合。每个活动 用向量 表示,在一个电池周期内按比例完成不同类别的任务。不同活动的组合满足流量平衡约束。通过线性规划
得到的最优解 给出了电池交换率的理论下界。该规划解通常只包含 个非零活动,称为 最佳活动组合(Best Activity Combination, BAC)。
三、策略设计与实现
3.1 活动优先的序列策略
传统类优先策略容易在优化能耗目标的同时使电池浪费严重。为弥补这一缺陷,作者提出 活动优先策略。具体步骤如下:
在每个新电池周期开始时统计各类队列长度 。 如果所有 (安全库存水平),无人机暂时空闲,直至某类队列超过 。 计算目标队列配置 ,使得 且 之间保持比例相同,其中 为第 类任务的服务时限。 计算队列不平衡向量 ,根据活动集合中各活动的矢量方向 ,选择能最有效纠正不平衡的活动。 利用令牌分配法执行所选活动:为每类分配 个令牌,优先服务令牌多的类别,直至令牌用完或达到工作负载上界。
该策略使无人机在电池周期内按照 BAC 中的活动顺序工作,从而在满足延迟约束的同时减少电池更换。
3.2 安全库存与拒单控制
为避免极端情况(某类订单过少或过多)导致过度空闲或浪费电池,论文引入了安全库存参数 。当某类队列长度降至 以下时,该类暂不参与活动选择,以抑制频繁的边缘情况。接单策略则在达到工作负载上界 时拒绝成本最低的任务类别。
3.3 整体控制框架
综上,系统运行包含以下三类控制,如图示流程:
速度控制利用贝尔曼方程求得的 调节飞行速度。 活动优先的序列控制按照 BAC 选择活动并通过令牌驱动任务排序。 接单控制在工作负载超标时拒绝部分任务,并根据安全库存避免极端情况。
这些控制决策在不同时间尺度上运行:速度与拒单决策依据整个系统的工作负载,变化较慢;序列决策则在每个电池周期内动态调整,变化较快。
四、模型校准与数值实验
4.1 能耗函数与参数设置
作者利用已有实验数据对无人机的能耗—速度函数进行拟合。选取某型四旋翼无人机在加载状态下的能耗数据点 ,通过二次函数近似
得到每单位距离的额外能耗。进而计算加速成本函数 ,其中 为相对加速比例。通过设计参数 (服务时间因子)和 (拒绝成本因子),分别控制服务时限紧迫程度和拒单成本。
在所用实例中,三处配送点距离设为 ,服务时限 ,到达率满足 ,并使 。
4.2 基准策略与对比
实验比较以下策略:
提出的活动优先策略:利用 Brownian 控制 + BAC; 朴素类优先策略:按 最大的任务类别优先; 改进类优先策略:在朴素策略的基础上考虑剩余电量; 速度基准策略:始终保持名义速度或最大速度。
并通过蒙特卡洛模拟评估指标:平均能耗、拒单数量、电池交换频率、违时率等。
4.3 实验结果分析
4.3.1 服务时间因子变化
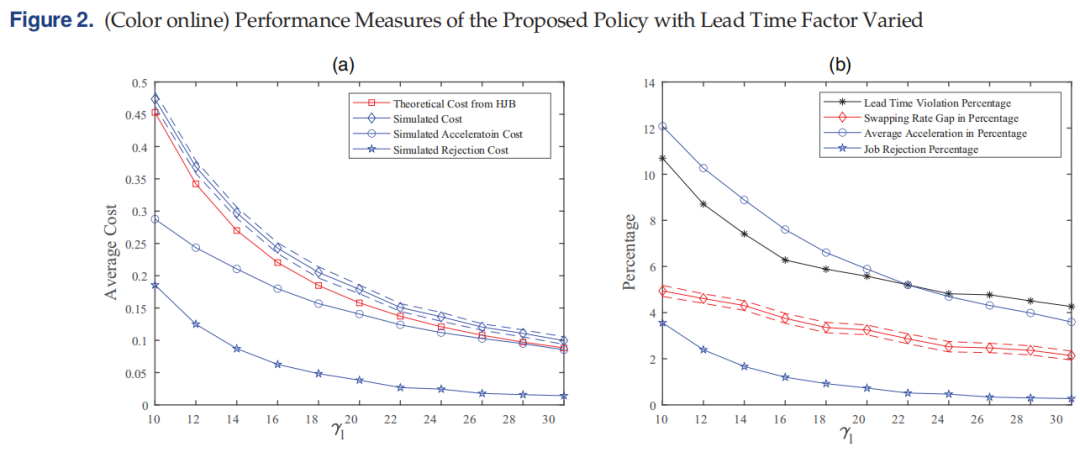
下图展示在不同 (服务时间因子)下,活动优先策略的平均成本及误差区间。随着服务时限放宽 ( 增大),模拟成本逐渐接近理论最优值并下降,而加速比例降低、违时率下降,电池交换率也趋近 LP 下界。
4.3.2 拒单成本因子变化
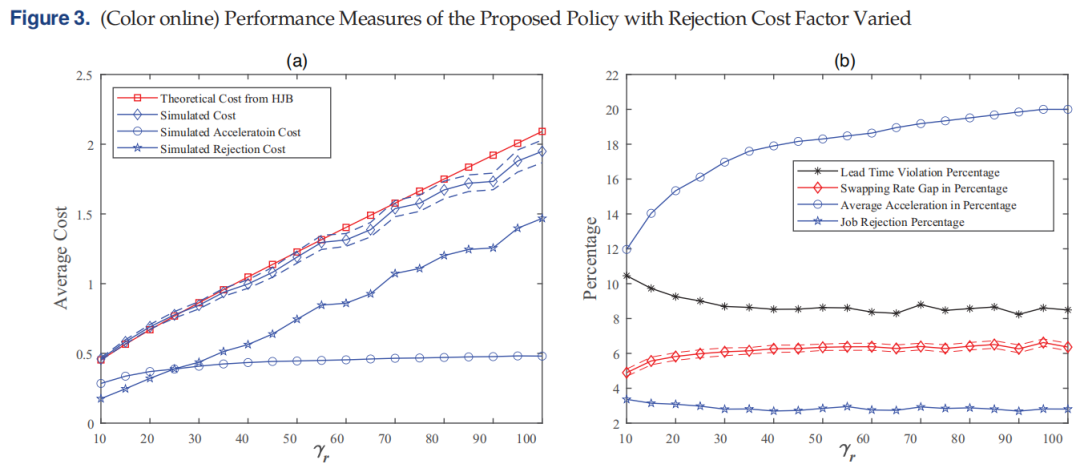
拒单成本因子 提升时(下图),策略会更倾向通过提速来减少拒单,导致能耗上升;但总体成本依然接近理论值,违时率和电池交换率均保持较低水平。
4.3.3 类优先 vs 活动优先
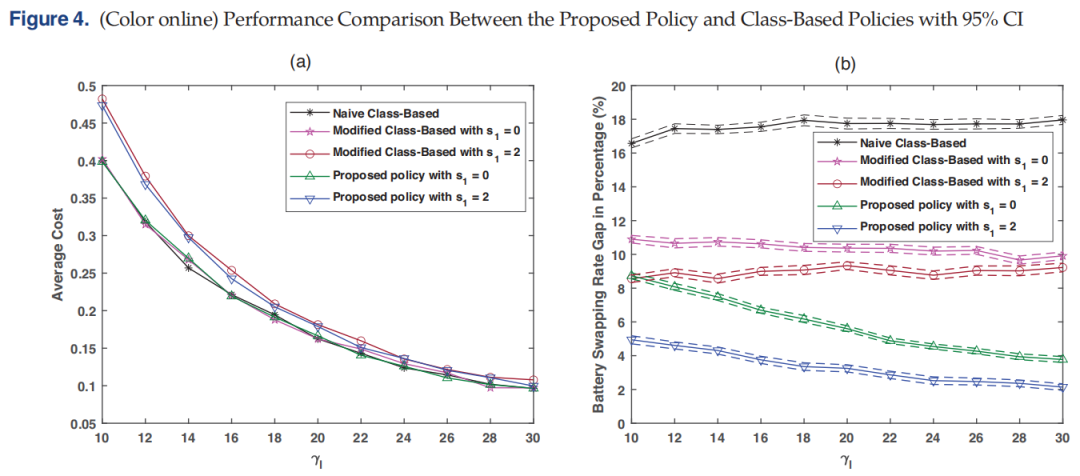
图3 比较了不同序列策略在各 下的能耗和电池交换率。活动优先策略无论安全库存 还是 ,在两项指标上均优于朴素类优先和改进类优先策略。尤其是在电池交换频率上,活动优先明显减少更换次数。
4.3.4 多无人机扩展
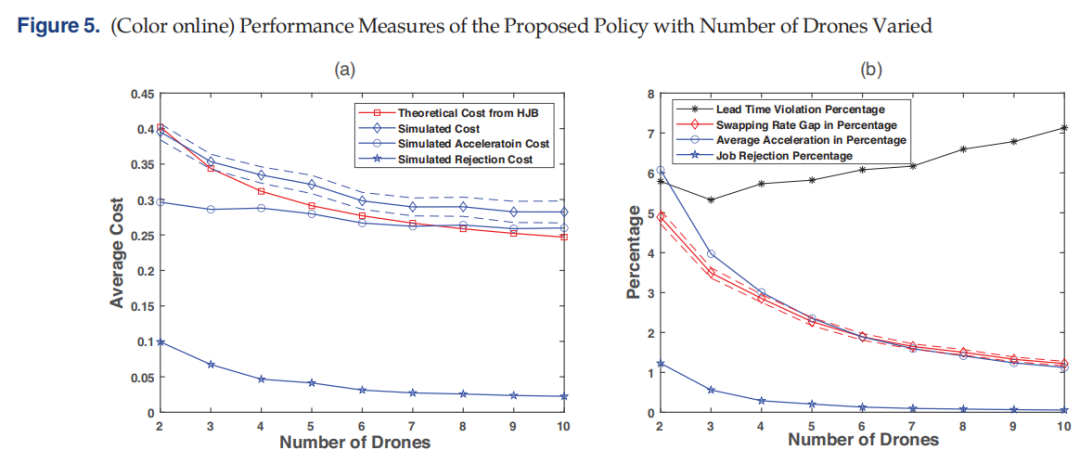
论文进一步将策略拓展到多无人机系统。当有 架无人机时,将名义速度放大 倍,并按比例分配服务时间 。实验表明,随着无人机数量增加,系统成本和电池交换率均趋向于理论下界,表现出明显的池化优势。
4.4 总体评价
模拟结果表明,提出的活动优先控制能够在满足服务时限的同时,将能耗与拥堵成本控制在接近理论最优值。与传统类优先策略相比,活动优先策略不仅能有效减少电池交换次数,而且能够根据系统负荷灵活调节速度、避免过度提速或过早更换电池。
五、讨论与创新点
5.1 安全库存的作用
安全库存参数 用于减少极端情况发生,保证系统在工作负载低时不盲目换电。理论分析显示,可将 设计为与 同阶的小量。适当提升 会略微增加能耗,但显著改善电池利用效率。
5.2 活动优先策略的优势
与传统类优先基于瞬时队长比例不同,活动优先策略利用 令牌机制 强制无人机在一个电池周期内按预定活动组合执行多类任务。这种方式兼顾了工作负载动态和电池利用效率,在两目标上实现接近最优的平衡。数值实验也证明,其电池交换率比改进类优先策略低得多。
5.3 多无人机适用性与未来扩展
论文讨论了多无人机场景下的延伸,将速度控制、序列决策和接单策略推广到多个异质无人机系统。未来可进一步考虑电池更换时间不再忽略、无人机异质化(续航、速度不同)等更现实的情形。
5.4 创新点总结
左右结构的双目标优化:同时优化能耗(左)与延迟/电池更换(右)两大目标,并通过布朗控制与 LP 集成解决。 布朗运动控制在无人机调度中的应用:采用重负荷扩散近似与贝尔曼方程求解速度控制,是对复杂排队系统控制的有价值延伸。 活动优先的序列设计:在多类任务排序问题中引入活动概念,证明其比传统类优先更能接近理想电池利用率。 可扩展性强:策略框架既适用于单架无人机,也可推广到多无人机场景,具有良好的工程应用前景。
六、结论
本文对无人机配送系统的能耗与服务质量调度问题进行了系统研究。论文通过重负荷近似建模、贝尔曼方程求解和活动优先策略设计,提出了一套综合控制框架,实现了能耗与延迟两方面的兼顾。数值实验表明,该策略能在各类参数设置下达到接近理论最优的表现,并有效降低电池交换次数。该研究不仅为无人机物流运营提供了理论指导,也为面向双目标优化的排队系统控制提供了新的思路。
文章须知
链上镖师团队:常文婕(AEIC)、祁园园、汪朝杰、王一航、张仁义(EIC)、张晓乐
原文链接:https://doi.org/10.1287/msom.2021.1056
原文链接见文末,或扫下方交流群二维码。群内实时更新推文及原文 pdf,方便专家学者随时获取(若二维码失效,请翻阅扫描最新文章的二维码)。



