论文题目:The Mothership and Drone Routing Problem
第一作者:Stefan Poikonen, Professor (Assistant) at University of Colorad. 研究核心聚焦组合优化与路径规划,重点围绕旅行商问题(TSP)、车辆路径问题(VRP)及无人机相关路径规划展开。
E-mail:stefan.poikonen@ucdenver.edu
大牛作者:Bruce L. Golden, Editor-in-Chief of the INFORMS Journal on Computing. 聚焦组合优化、网络模型与应用运筹学,深耕车辆路径、旅行商等问题的算法研究,跨医疗、物流等场景落地应用,且推动技术转化为实用软件并为多家企业提供咨询。
E-mail:bgolden@rhsmith.umd.edu
海上物流协同:母船无人机组合的路径规划研究
论文摘要
本文研究的 母船‑无人机路径规划问题(MDRP)关注一个大型运输工具与一架小型无人机协同执行任务。与经典的卡车‑无人机配送不同,本问题在连续欧几里得空间中,母船可以在任意位置起降无人机。在给定的目标集合 下,每个目标必须由无人机从母船出发访问并返回;无人机续航时间受限为 ,速度为 。文章通过构建 二阶锥规划 子模型解决固定访问序列下的起降点优化,结合 分支定界 策略搜索最佳访问顺序。此外,提出多种启发式算法,如贪心序列、局部搜索以及部分求解‑贪心插入,旨在在大规模实例中快速获得高质量解。研究还扩展到允许无人机连续访问多个目标的 无限容量模型(MDRP‑IC),通过划分无人机子巡回并优化母船起降位置解决。计算实验表明,所提方法在不同规模和分布实例上显著缩短了总任务时间,相比传统旅行商路线节省 20%~35% 的时间,并能灵活适应续航半径和速度比的变化。
一、问题背景与意义
1.1 研究背景
无人机与传统运输工具组合被广泛应用于物流、军事和灾害救援。 先前的研究集中在卡车‑无人机协同,如 飞行助手旅行商问题 (FSTSP) 和 卡车‑无人机旅行商问题 (TSP‑D) 。 MDRP 的特点在于母船在连续空间航行,能在任意点起降无人机,不再局限于图上的离散节点。 应用包括岛屿或海上配送、海上搜救和军事侦察等。
1.2 问题定义
车辆构成:一艘母船和一架无人机起点与终点相同,母船速度为 1,无人机速度为 。 任务要求:无人机必须从母船出发访问每个目标 并返回,且每次飞行时间 不超过续航上限 。 连续决策:起降位置 与 可以在平面上自由选择,起飞、降落时间以及飞行长度均为连续变量。 目标:使母船和无人机从起点返回终点的总完成时间最短。 理论界:作者证明 MDRP 的最优时间介于旅行商问题 (TSP) 的时间与其 倍之间:这说明利用无人机协同可显著缩短任务时间。
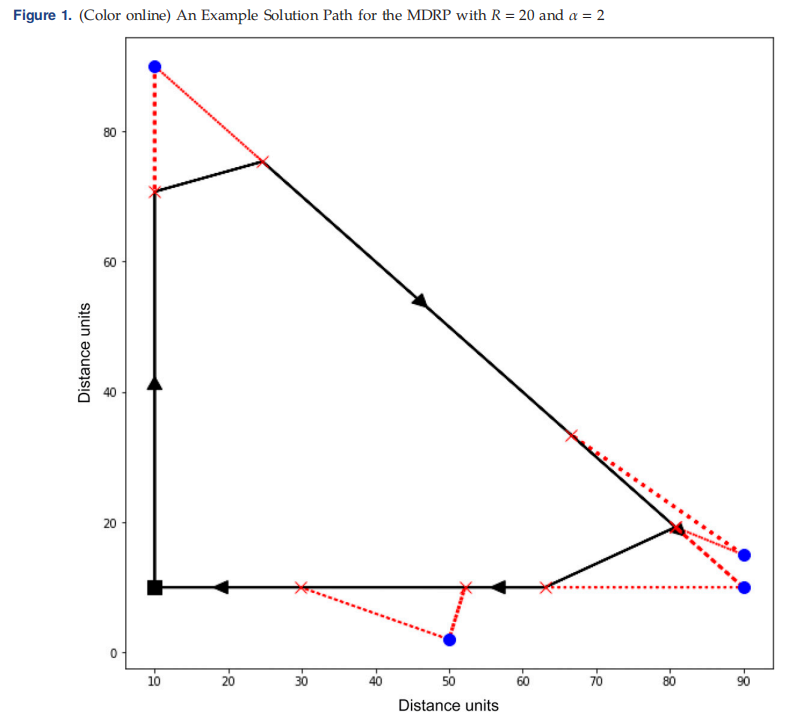
下图展示了一个包含 4 个目标的 MDRP 示例解,其中黑线表示母船航迹,红色虚线表示无人机飞行路径,叉号标识起降点:
二、模型与方法
2.1 固定序列下的二阶锥规划
若访问顺序 已知,需确定各目标的最佳起飞点 和降落点 。作者将该子问题称为 LENSEQ(S) ,使用二阶锥规划求解。
决策变量:
:母船与无人机合体航行时间; :无人机飞行及等待时间; :第 个目标的起飞与降落位置; :无人机往返飞行距离。 目标函数:
即最小化任务总时长。
主要约束:
母船合体航行时间必须不短于从上一降落点到下一起飞点的距离: 无人机飞行时间必须覆盖往返飞行距离: 起飞与降落点分别与目标的距离不超过 和 。
该模型可以通过二阶锥规划求解器高效求得,使得在给定顺序下起降点最优。
2.2 分支定界法搜索最优序列
由于 个目标的访问顺序组合为 ,逐一枚举不可行。作者利用 分支定界 (BAB) ,通过下界剪枝缩小搜索空间。其核心思想是:
对于每个节点关联一个部分序列 ,求解 LENSEQ 获得下界 。若其下界过大,则该序列的扩展不会更优。 逐步选择与当前序列中目标距离最远的未访问点作为新扩展,并将其插入不同位置产生子序列;对每个子序列计算下界,并根据是否已包含全部目标设定上界。 当根节点上下界相等时找到最优序列,再调用 LENSEQ 获得对应起降点,保证全局最优。
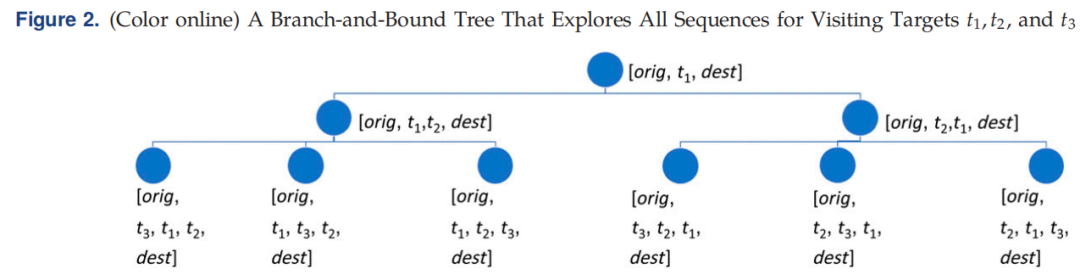
下图是针对三个目标的分支定界树示例,圆节点标注了不同的访问序列。
2.3 启发式算法
分支定界在目标数较大时计算量巨大。为提高效率,文中提出以下启发式方法:
贪心序列 (GS):先求解欧氏旅行商序列,然后直接利用 LENSEQ 计算起降点,得到近似解。 贪心序列‑局部搜索 (GSLS):在 GS 基础上通过局部交换、插入或反转操作生成邻域序列,逐步改善目标序列。 部分求解‑贪心插入 (PSGI):先选取一半目标构建分支定界树求得部分最优序列,再将剩余目标逐一插入,使每次插入后的 LENSEQ 结果最小。
三、无限容量扩展模型 MDRP‑IC
3.1 模型拓展与定义
在实际任务中,无人机或小艇可能连续访问多个目标后再回母船。作者提出 MDRP‑IC,允许无人机连续执行多个目标巡回。关键概念如下:
无人机子巡回 ST:一组按顺序访问的目标 ,期间无人机不回母船。 组合 (composition) :给定全序列 ,将其中的目标划分为若干子巡回且保持顺序不变,如 。 无限续航极限:当续航时间 时,无人机会连续访问所有目标,问题等价于速度为 的欧氏旅行商问题。
3.2 固定组合下的起降优化
对于给定组合 ,作者构建 LENCOMP(C) 模型确定每个子巡回的起飞点 和降落点 ,并计算母船和无人机的总时间。与 LENSEQ 类似,LENCOMP 通过二阶锥规划最小化总时长,约束无人机在飞行与母船分离时不超过续航限制。
3.3 组合与序列的选择方法
为选择高质量的组合 ,文中提出几种策略:
BAB‑C:分支定界法的扩展。在每个节点上不仅优化序列还要搜索最佳组合下界,直到上下界收敛。由于组合数 ,需配合高效的下界计算方法。 贪心序列‑精确组合 (GSEC):先利用旅行商路径作为访问序列,然后对该序列寻找使 LENCOMP 最小的组合,获得近似最优结果。 贪心序列‑贪心组合 (GSGC):在旅行商序列上依次将尽可能多的目标装入同一子巡回,直到满足 且首尾距离不超过 ,然后进行下一子巡回。 贪心序列‑贪心组合(带余量) (GSGC+S):在 GSGC 基础上预留一定续航余量,避免每个子巡回填满,方便母船起降位置自由调整。
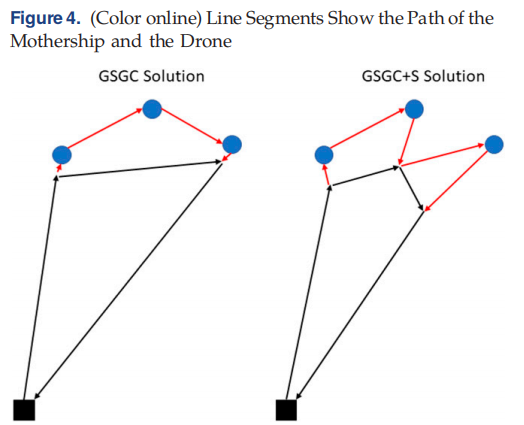
下图展示了 GSGC 与 GSGC+S 策略在同一实例上的对比,右图预留了余量使母船行驶距离更短:
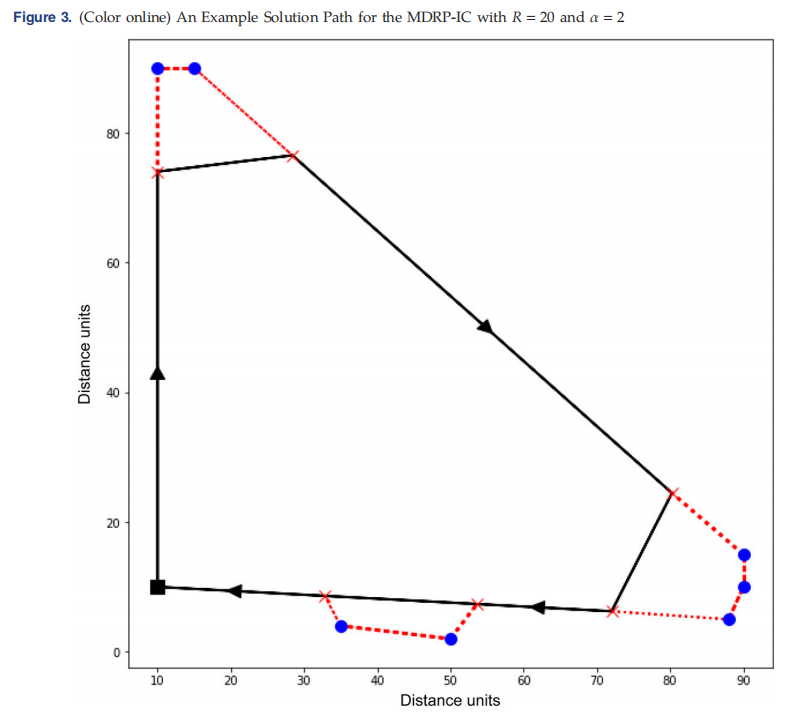
而 MDRP‑IC 典型解的示例如图所示,三条红线分别表示三个子巡回,黑线为母船航迹:
四、实验设计与结果分析
为评估各算法性能,作者在两类实例上进行实验:一类为目标点在 区域内均匀分布,另一类为目标集中在两个圆形集群。参数设置为无人机续航 ,速度比 。
MDRP 结果:在 25 组随机实例上,分支定界法能够得到最优解,但当目标数超过 20 时计算时间迅速增长,在 时往往超时;贪心序列及局部搜索能在几秒钟内获得接近最优的结果,节省率约 25%~34%,相对 TSP 解平均节省 30% 的时间。部分求解‑贪心插入在大实例上表现最好,兼顾时间和解的质量。 MDRP‑IC 结果:在 时,扩展分支定界 BAB‑C 可以求得最优组合,但同样面临时间瓶颈;GSEC 与 GSGC+S 启发式的差距很小,后者预留续航余量在某些实例中取得更短总时长。与 MDRP 相比,允许连续巡回显著缩短母船行程,但无人机连续飞行需要合理的子巡回分组。
总体而言,启发式方法能够在极短时间内获得高质量解,特别适用于目标数量较大的实际场景;分支定界法虽能提供最优解,但受限于计算资源。
五、结论与贡献
本文首次在连续空间提出 母船‑无人机路径规划问题 (MDRP) 并给出精确与启发式求解方法。主要贡献包括:
建立了二阶锥规划模型 LENSEQ 与 LENCOMP,实现连续空间下起降位置与时间的联合优化。 设计了基于下界剪枝的分支定界算法,在保证全局最优的同时避免对所有序列穷举搜索。 提出三种启发式算法(GS、GSLS、PSGI)以及对应的 MDRP‑IC 启发式(GSEC、GSGC、GSGC+S),为大规模实例提供高效求解方案。 通过理论界限证明 MDRP 的最优值介于旅行商总距离与其 倍之间,为实际应用提供估计区间。 扩展至 MDRP‑IC 模型,提出无人机子巡回与组合的概念,为连续访问多个目标的场景提供了可行框架。
文章须知
链上镖师团队:常文婕(AEIC)、祁园园、汪朝杰、王一航、张仁义(EIC)、张晓乐
原文链接:https://doi.org/10.1287/ijoc.2018.0879
原文链接见文末,或扫下方交流群二维码。群内实时更新推文及原文 pdf,方便专家学者随时获取(若二维码失效,请翻阅扫描最新文章的二维码)。



