论文题目:An adaptive dynamic vehicle dispatching policy for intelligent-manual mixed fleet in semi-automated container terminals
第一作者:常旭强 北京理工大学机械与车辆学院硕士研究生,研究方向:运筹优化,车辆动态调度。
E-mail:xuqiang@bit.edu.cn
通讯作者:通讯作者:项溪 西北工业大学管理学院教授 博士生导师,致力于运筹优化、考虑不确定因素的复杂系统鲁棒优化、随机优化、随机过程、在线调度等方面的研究。
E-mail:xiangxi2025@nwpu.edu.cn
智能﹣人工混合车队:多目标权衡下的动态派车机制
论文摘要
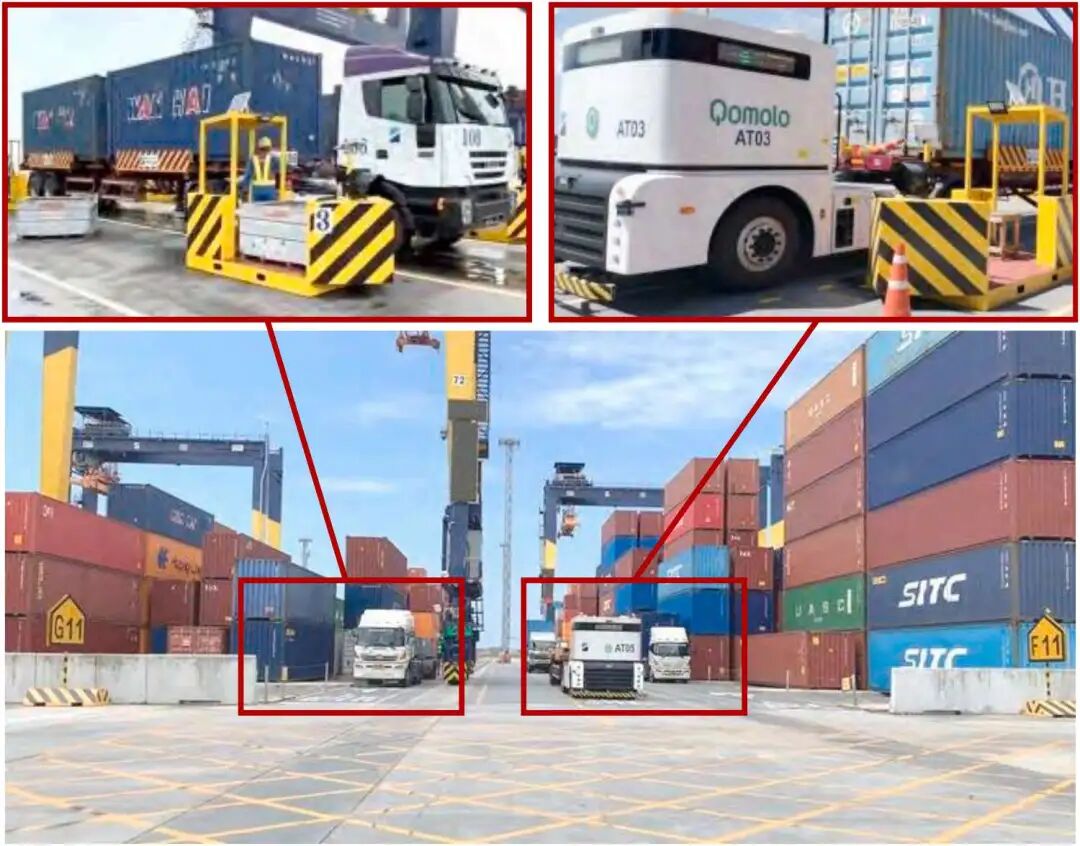
半自动集装箱码头正处于由人工走向全自动化的过渡阶段。现实中已有海润、宁波舟山等港口开始同时使用柴油集装箱卡车(DCT)和电动智能引导车辆(EIGV),形成智能‑人工混合车队。这种混合运营带来两类车辆性能差异大、充换能方式差异明显等问题,给水平运输调度带来挑战。传统的单循环或双循环调度策略往往不能兼顾能源消耗、任务完成时间和工作负载平衡。
为解决这一问题,论文构建了一个混合整数线性规划模型,并提出了一种自适应动态车辆调度策略(ADVDP),通过实时调整目标权重来寻找能耗、时效和公平性之间的平衡。方法核心包括引入“相对债务”和“平均相对债务”概念,根据当前三个目标(能耗、时间、负载)的偏差自适应调整权重,并在此基础上通过自由循环模式优化车辆调度。大量数值实验表明,ADVDP在多种场景下优于传统策略,尤其在DCT与EIGV比例约60% 的情况下,可同时降低能耗与任务时间。进一步的敏感性分析和不确定场景下的实验表明,该策略对车辆故障和岸桥停机等随机扰动具有较强鲁棒性。
一、研究背景与问题
1.1 港口自动化与混合车队挑战
港口自动化发展阶段:受技术、成本和人员因素限制,完全自动化通常通过传统→半自动→全自动的阶段演进。
混合车队出现:在半自动阶段,港口同时使用DCT与EIGV以兼顾灵活性和低碳性。DCT补能时间短(加油约3分钟),速度快;EIGV充电时间长(约70分钟),但能耗低并具自由导航能力。
调度难点:
调度时需要考虑能耗、任务完成时间、负载平衡三重目标。 固定权重的方法无法适应动态的生产需求,容易导致某个目标长期欠缺。 单循环、双循环模式因结构刚性无法满足动态环境,对任务释放时间和车辆状态的适应性差。
1.2 研究问题与目标
论文关注半自动集装箱码头中的车辆调度问题,核心问题包括:
如何设计一种统一的调度模型兼顾不同运营模式(单循环、双循环、自由循环)。 如何在实时决策中同时优化总能耗、任务完成时间与车辆负载平衡。 如何解决不同车辆补能策略导致的调度不平衡问题,并减小不确定因素影响。
二、模型与方法框架
2.1 多目标优化模型
目标函数:
能耗最小化:综合考虑车辆行驶、装卸等待及充换能过程的能量消耗。 任务完成时间最小化:关注运输任务的完成时长,反映港口运营效率。 工作负载平衡:通过最小化各车辆完成任务数的最大偏差,避免部分车辆过度忙碌或闲置。 约束条件:涵盖车辆运行逻辑、码头作业流程、充换能时间窗口等(详见文中数学模型),保证调度方案可行。
2.2 自适应动态车辆调度策略(ADVDP)
关键技术步骤如下:
引入相对债务与平均相对债务:相对债务衡量某一目标在当前时间段与预定目标之间的相对差距:
其中 为第 个目标在时间段 的实际表现值, 为对应的预定目标值, 表示该目标未达标、需要在后续决策中提升权重。
计算平均相对债务:
动态权重更新:根据 调整各目标权重, 越大,说明目标 长期偏离预定目标越严重,在当前周期中获得的调度优先级越高;当 时,该目标在当前周期可被弱化甚至忽略。为避免目标被永久忽视,引入基础权重向量实际用于权重计算的是 ,以保持三个目标的最低关注度。
调度流程:在每一调度周期 ,依次更新任务集、车辆状态与平均相对债务 ,并据此确定目标权重,求解对应的动态优化问题生成车辆指派方案,随后更新系统状态进入下一周期。
2.3 自由循环模式与模式统一
单循环/双循环模式:车辆始终按照“装箱—运箱—返回—重复”或“一往返两任务”的固定循环,适合规则稳定、任务释放规律较强的场景,但当任务 arrival 不均衡时可能导致车辆等待和能耗浪费。 纠正双循环模式:通过允许车辆取消某些空车段,降低空驶比,但对实时环境的适应度仍有限。 自由循环模式:核心创新之一,允许车辆不拘泥于固定循环,实时重构路径以适应任务释放和充电需求,兼容前述模式,通过参数调节可退化为单循环或双循环。
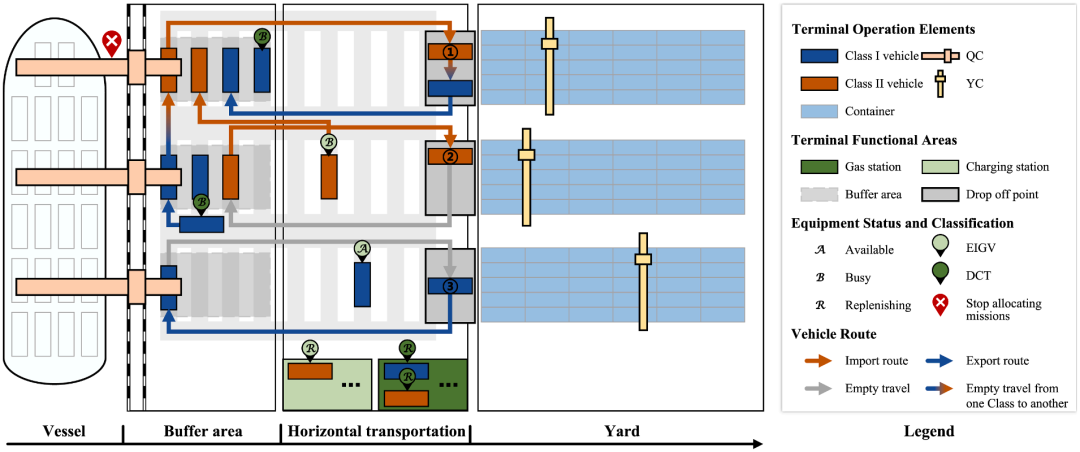
下面的布局图展示了论文构建的半自动集装箱码头布局:
2.4 调度模型参数与场景设置
车辆性能参数:DCT平均载重速度 21.6 km/h,EIGV为 12.6 km/h;EIGV充电功率 180 kW,容量 250 kWh,而DCT加油率 120 L/min。 任务类型:进口任务(Class I)和出口任务(Class II)。由于两类任务在岸桥和堆场处理时间不同,模型必须区分两类任务。 时间划分:整个作业时间分为离散时段,TOS在每个时段释放任务,决策基于“非预知性”,仅用现有信息调度。
下图展示半自动码头的地理布置与车辆、岸桥、堆场的相对位置:
三、数值实验与结果分析
3.1 实验设置
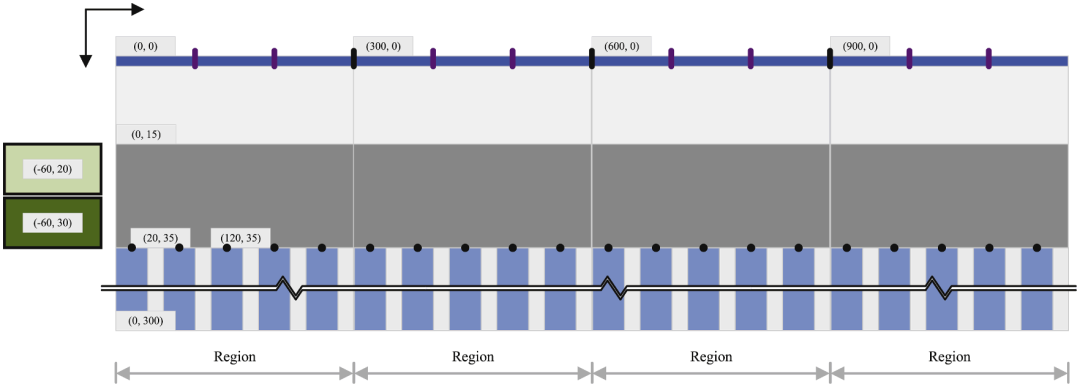
研究采用现实港口布局(如图所示)和实际车辆参数构建仿真环境。港口分为岸边、缓冲区、水平运输区和堆场;设置多个岸桥(QC)和堆场集装箱场(YC),并设定油/充电站位置。车辆初始能量均匀分布。任务负荷和混合车队比例根据不同实验设计调整。
下图为仿真中的端口配置,展示各岸桥、堆场及能源站的坐标位置:
3.2 调度策略对比
论文将ADVDP与三种基准策略对比:固定权重调度(FixWeight)、按实收任务量调整权重的策略(Task-Based)、以及最近任务优先策略(Nearest First)。主要结果如下:
能耗与时间优化:ADVDP能在8小时运行中降低约26%的能耗,并将任务完成时间降低10%–16%,与文献中AGV优化的效果相当。 负载平衡:ADVDP在工作负载差异方面表现最佳,通过动态权重实现车辆利用率均衡,即便有车辆需充电仍能维持平衡。 自由循环优势:相较单循环和双循环模式,自由循环更适应动态环境,能够减少空驶距离并提高任务匹配率。
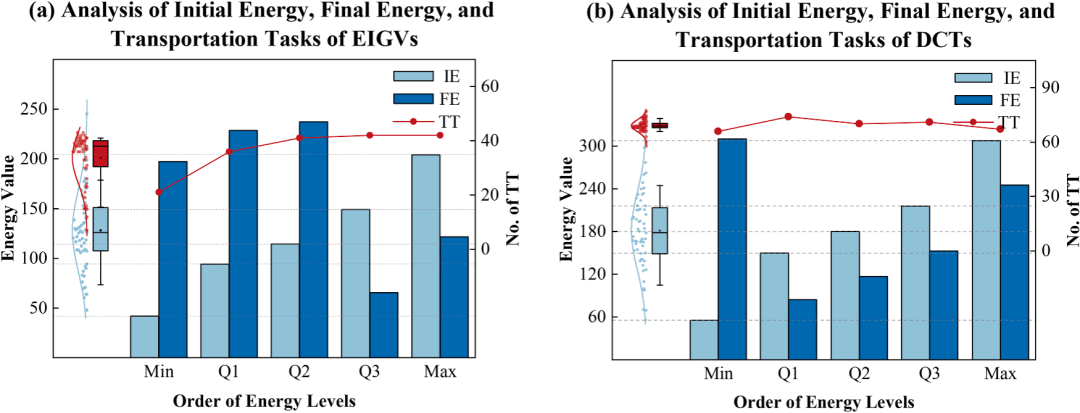
下图对比了EIGV和DCT在不同初始能量下的能量变化和运输任务数,说明充电时间长的EIGV在能量低时难以保持任务量,但在能耗上具有优势:
3.3 混合车队比例敏感性分析
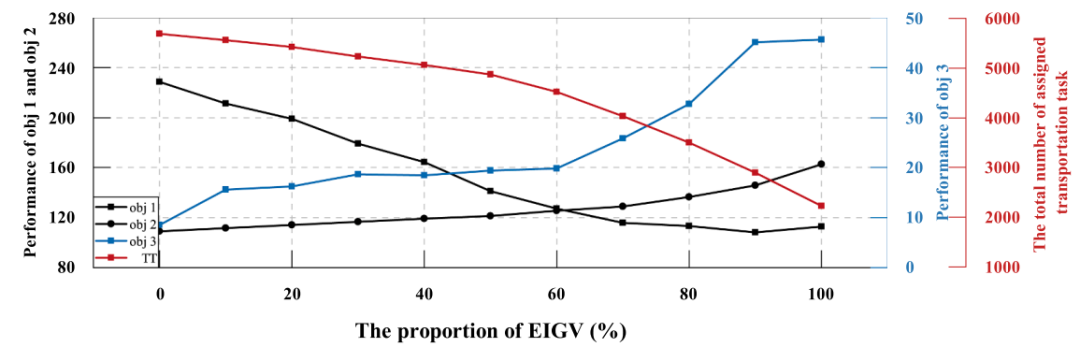
为考察不同EIGV/DCT比例的影响,研究将EIGV比例从0%逐步提高到100%。结果显示:
能耗趋势:EIGV比例增加显著降低了能耗,因为EIGV在行驶与等待时能耗远低于DCT。 任务完成时间:随着EIGV比例提高,平均完成时间上升,主要由于EIGV速度较慢且充电时间长。 工作负载平衡:当混合比例适中(30%-70%)时,负载偏差较小;过多或过少EIGV都会影响车辆利用率均衡。
综合来看,约60% EIGV、40% DCT的配置在能耗与任务时间之间取得最佳平衡,是半自动阶段最优比例。下图展示不同EIGV比例对三个目标的影响趋势:
3.4 其他敏感性与鲁棒性分析
任务结构影响:改变进口任务比例后,能耗随进口任务增加略有上升,而任务时间和负载平衡几乎不变。 车辆故障场景:在随机故障场景下,ADVDP的能耗和时间指标下降,但负载平衡受影响最大,因为故障会导致剩余车辆负荷增加。 岸桥停机场景:岸桥停机主要降低系统吞吐量,而能耗与时间指标下降较为缓和;工作负载平衡几乎不受影响。这归功于ADVDP可以通过任务重新分配减轻局部停机影响。
四、方法创新与亮点
自适应权重机制:通过引入相对债务指标,实时调整多目标权重,使调度策略在不同阶段关注不同目标,实现动态权衡。 自由循环模式:突破传统循环模式的固定路径限制,允许车辆实时重新安排循环路径,兼容单循环、双循环模式并可通过参数设置退化,增强适应性。 统一模型框架:将各种作业模式的决策变量和约束统一到一个混合整数线性规划框架,通过少量参数即可转换模式,方便推广至不同港口运营环境。 管理启示:实验提出三阶段港口自动化演化模型,为港口在不同自动化阶段配置车队提供指导,并指出在目前技术条件下不必追求100% EIGV。
五、结论与启示
论文针对半自动集装箱码头混合车队调度问题,提出了基于混合整数线性规划的自适应动态车辆调度策略(ADVDP),引入相对债务概念实现多目标自适应平衡,并构建自由循环模式提升调度灵活性。数值实验表明:
能源与效率:ADVDP能明显降低能源消耗并缩短任务完成时间,相比传统调度策略具有优势。 最佳车辆比例:在半自动阶段,约60% EIGV与40% DCT的混合车队在能耗和时间效率之间取得最佳平衡。 鲁棒性:策略在车辆故障、岸桥停机等不确定场景下维持稳定性能,特别是工作负载平衡表现出较强鲁棒性。
对于港口运营者而言,本文提出的模型和策略可以作为指导智能‑人工混合车队调度的重要工具。未来研究可结合实时大数据和强化学习技术进一步提升调度效率,并探索电动车辆更快的充换电方式,推动港口朝着完全自动化方向发展。
文章须知
链上镖师团队:常文婕(AEIC)、祁园园、汪朝杰、王一航、张仁义(EIC)、张晓乐
原文链接:https://doi.org/10.1016/j.tre.2025.104567
原文链接见文末,或扫下方交流群二维码。群内实时更新推文及原文 pdf,方便专家学者随时获取(若二维码失效,请翻阅扫描最新文章的二维码)。