论文题目:Exact methods and a two-stage iterative heuristic for the carrier-vehicle traveling salesman problem
第一作者:李延通 大连海事大学航运经济与管理学院副教授,博士生导师,中国运筹学会排序分会理事、随机服务与运作管理分会青年理事,研究聚焦:物流与供应链管路、运筹优化与智能决策、低空经济运营与管理、港航运输。
E-mail:yantong.li@dlmu.edu.cn。
通讯作者:Jean-Franc¸ois Coˆte Professor (Operations and decision systems)Université Laval,研究聚焦于运筹学的数学与算法研究,涵盖组合优化、随机 / 鲁棒优化等领域,应用于车辆路径、物流调度、仓储包装等场景。
E-mail:Jean-Francois.Cote@fsa.ulaval.ca。
载体-子载具协同系统:新型旅行商问题的建模与求解
论文摘要
随着无人机等无人系统在巡检与救援中的广泛应用,其续航与载荷受限问题日益突出。本文研究“载体-载具”协同巡检中的载体-载具旅行商问题(CVTSP),通过联合优化载体行程与无人机起降点,最小化载体返回起点的最大完成时间。作者提出强化的 MISOCP 模型,并设计基于逻辑式 Benders 分解的精确算法,将目标访问顺序与起降点选址有效解耦;同时提出两阶段迭代启发式以应对大规模实例。529 个基准算例表明:所提方法在小中规模下可高效求得最优解,在大规模场景中显著优于现有算法,体现了模型强化、改进解析割与两阶段框架的综合优势。
一、问题背景与挑战
1.1 载体‑载具协同系统的应用
无人系统协同:无人机、无人艇等因安全、精确与低成本被广泛用于环境监测、灾害救援和海上巡检,但单机续航有限。 载体协作:通过载体输送无人机至目标附近,无人机完成巡检后返回载体,可兼顾高效率与远程能力。 CVTSP 定义:包含一个大型载体(速度 )和一个小型无人机(速度 、续航 ),需要访问 个目标,决定访问顺序以及无人机起飞/降落点,目标是最小化载体返回起点的时间。
1.2 挑战分析
组合与连续决策交织:既要确定目标顺序(离散决策),又要连续优化无人机起飞/降落位置,问题复杂度高,属于 NP‑Hard 的旅行商问题推广。 速度与续航约束:无人机的出发时间 和返回时间 必须满足 、 以及 等约束。 载体‑无人机同步:根据性质 1,最优解中载体与无人机在每个目标点上严格同步。 计算规模大:现有模型最多只能处理 15–20 个目标,需要开发更强模型与高效算法。
二、问题建模与模型加强
2.1 基础 MISOCP 模型
决策变量:
:若目标 在 之前访问,则 ,否则为 0。 、:无人机在访问目标 的起飞与降落坐标。 、:无人机从起飞点到目标、从目标返回降落点的时间。 :载体从 的降落点到 的起飞点的行驶时间。 目标函数与约束:该模型最小化最大完成时间:
并通过以下关键约束保证各部分配合:
无人机飞行距离约束 与 。 载体运载无人机时行驶距离 。 载体单独运行时 ,大 用于禁止不连续弧。 续航约束 。 流量平衡与子巡回消除约束(改进的 Miller‑Tucker‑Zemlin 约束)。
2.2 新增变量与有效不等式
作者引入独立的 和 替代传统模型中单一的 ,借此推导出多条有效不等式以增强模型:
最小距离约束:两个连续访问目标 的总行程不得短于它们的欧氏距离 : 车辆飞行时间上界:利用三角不等式推导无人机出发与返回时间的上界: 载体行驶时间界定:对于弧 ,并对出发和返回时的特殊弧做类似处理。 makespan 下界 :结合距离和续航给出每条弧的最小可能行程,用于约束 。 远距离目标的满续航约束:若前后目标与 的距离超过 ,则无人机必须耗尽续航。
通过引入上述约束,模型得到显著强化,计算实验表明较原模型大幅降低求解时间与 gap。
三、逻辑式 Benders 分解方法
3.1 分解思想与流程
逻辑式 Benders 分解利用原问题的自然结构:主问题负责确定目标访问顺序(TSP),子问题负责在给定顺序下决定起飞/降落点(CVP)。其流程如下:
主问题 (MP) :基于强化的整数约束及有效不等式,求解旅行商模型,得到目标访问顺序;同时约束 ,其中 由两阶段启发式提供。
子问题 (SP) :固定访问顺序后,求解二阶锥规划确定起落点并计算上界 。
Benders 割:利用子问题信息反向补充主问题,通过下述四类割加速收敛:
排除割(No‑Good Cut):排除已经评估过且代价不优的顺序。 最优割:当主问题候选顺序与子问题解一致时强制 。 解析割:对每条在当前顺序中的弧 设定最大可能的行程减少 ,产生其中 由距离和续航决定。 改进解析割:在解析割基础上加入弧不在 时的最小行程 ,即更准确反映弧的替换效应。
3.2 收敛性与优势
与文献中的排序型算法不同,LBBD 通过割逐步删除次优的访问顺序,而非枚举所有 Hamilton 路径。改进的解析割显著减少求解空间,在基准实例上可以比传统精确算法更快找到最优解。
四、两阶段迭代启发式
4.1 第一阶段:基于近似行程矩阵的 TSP 求解
由于 MISOCP 中二阶锥约束导致计算复杂,作者在启发式中使用一个近似行程矩阵将 CVTSP 简化为 TSP。针对任意两目标 ,近似行程 需满足 。作者根据目标间距离和续航 给出初始化公式:
并用 Lin‑Kernighan 启发式求解 TSP 获得访问顺序。
4.2 第二阶段:CVP 求解与矩阵更新
在固定顺序下求解 CVP(SOCP),得到最优起飞点、降落点以及无人机出发和返回时间。随后按照
更新与当前顺序相关的 。未被访问的弧保持原值。这一更新过程反映图 1 所示的三步:初始矩阵、计算元素、更新矩阵。
4.3 更新矩阵示意图
为了帮助理解矩阵更新过程,论文给出三幅示意图 (a)-(c),下图展示更新策略:左图是初始化的行程矩阵,中图通过当前起降点计算新的行程值 ,右图用红色标记新值更新矩阵。该图直观说明如何利用 SOCP 解更新近似行程,从而改进下一次 TSP 求解。
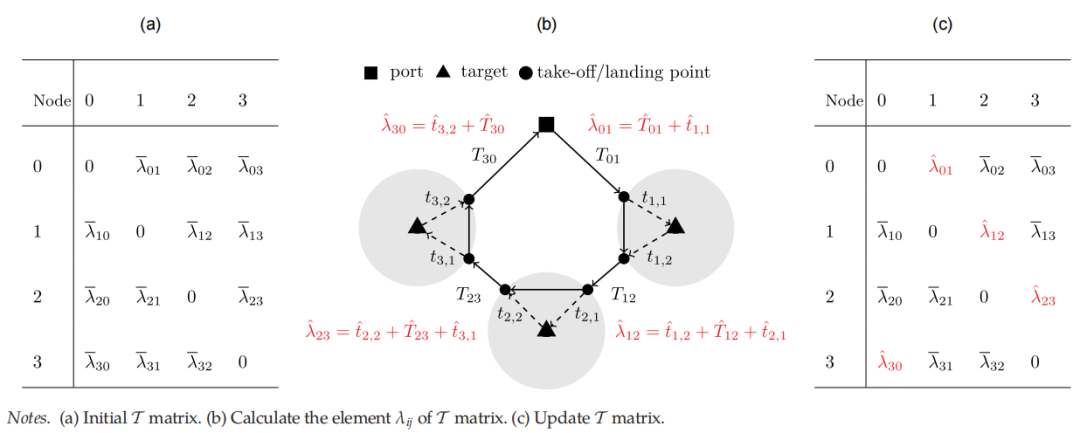
图1 中:
(a) 显示初始估计行程矩阵 。 (b) 在某次迭代中,利用求解得到的起飞/降落点计算具体行程,例如 、 等。 (c) 将新的行程值写入矩阵形成 供下一轮 TSP 使用。
4.4 多样化机制
仅更新当前连接弧可能陷入局部最优。作者提出多样化机制:当连续 次迭代无改进时,基于三参数 、期望值 、上界,按均匀分布随机重新生成 :
这一随机化既保持探索潜力,又倾向于在期望值附近取样,从而促进全局搜索。
五、数值实验与结果分析
5.1 基准实例与设置
实验采用三个基准库,共 529 个实例,包括:
Gam72:72 个 10–15 目标的实例,分为 SD、MD、LD、VLD 四类;车辆速度 、无人机速度 、续航 。 Erd132:132 个 16–50 目标实例,参数与 Gam72 相同,规模更大。 Poi325:325 个 10–100 目标实例,续航 ,、,目标点布置更复杂。
所有模型使用 CPLEX 20.10 求解,单次运行时间限制 3,600 或 7,200 秒。启发式的多样化参数设置为 、迭代次数 。
5.2 精确方法对比
作者将强化模型(Model+)和 LBBD 与文献中的 MISOCP 模型(G2018、E2021)及排序式算法(RBA、BAB)比较。主要发现:
在 Gam72 小规模实例中,所有方法均能在时间限制内达到相同最优值,但 Model+ 和 LBBD 平均求解时间更短,LBBD 在 MD、LD、VLD 组中最快。 对于 Erd132 中 16–20 个目标实例,Model+ 与 LBBD 明显快于现有模型,并能在更短时间内找到最优解。对于 25–50 目标实例,Model+ 和 LBBD 提供有效上界与下界,其他方法无法提供。 在 Poi325 大规模实例中,Model+ 与 LBBD 能处理最多 100 个目标,并给出有效界;LBBD 在大实例中提供最优的上界,而其他方法难以求解。
5.3 启发式对比
两阶段迭代启发式 (TSIH) 与现有启发式(如迭代局部搜索 ILS、贪婪序列 GS 等)进行比较,结果显示:
在 Gam72 和 Erd132 上,TSIH 平均上界与最优解偏差极小,多数实例可以达到或接近最优。 在大规模 Poi325 上,TSIH 发现了多数实例的新最佳解,比贪婪策略与局部搜索方法精度高且运行速度快。 多样化机制有效避免了启发式陷入局部最优,保证算法的稳定性。
六、结论与创新点
6.1 研究结论
本文针对载体‑载具旅行商问题提出了完整的求解框架。通过引入独立的出发时间和返回时间变量,构建出强化的 MISOCP 模型,并推导出多条有效不等式。基于逻辑式 Benders 分解,利用改进解析割显著提升了精确求解性能。为应对大规模实例,作者设计了简洁高效的两阶段迭代启发式,结合矩阵更新与多样化策略,实现了快速收敛。在 529 个基准实例上的实验表明,该模型与算法在求解质量和效率上均领先于现有工作。
6.2 主要创新亮点
模型增强:提出新的 、 变量与对应约束,推导出针对距离、续航的有效不等式和下界 ,显著加强了 MISOCP 模型的紧致性。 改进解析割:在 Benders 分解中提出新的解析割与改进解析割,可同时考虑删除弧带来的减小和新增弧带来的增大,明显改善收敛速度。 两阶段迭代框架:首次将 CVTSP 划分为基于近似行程矩阵的 TSP 与二阶锥规划的 CVP,利用更新矩阵迭代改进访问顺序,并辅以多样化机制保证全局搜索。 计算表现优异:精确算法能在可接受时间内解决 20–50 目标实例,启发式在 100 目标规模上依旧表现出色,找到大量新最佳解。
6.3 展望
未来研究可考虑:
扩展模型处理多辆载体、多次飞行或多个无人机的协同; 引入动态因素,如目标优先级、时间窗和随机天气,构建更贴近实际的模型; 结合机器学习预测估计行程矩阵,为启发式提供更准确的初始估计,加速收敛。
本研究为海空协同巡检等任务提供了强有力的理论与算法支持,对无人系统的协同调度与优化具有重要意义。
文章须知
链上镖师团队:常文婕(AEIC)、祁园园、汪朝杰、王一航、张仁义(EIC)、张晓乐
原文链接:https://doi.org/10.1287/ijoc.2025.1140
原文链接见文末,或扫下方交流群二维码。群内实时更新推文及原文 pdf,方便专家学者随时获取(若二维码失效,请翻阅扫描最新文章的二维码)。