论文摘要
本文聚焦于 无人机‑辅助物联网数据收集在干扰环境下的轨迹规划。传统的确定性航迹使无人机容易被移动干扰器观察并预测,致使通信受阻。为此,作者提出了 不可预测轨迹框架(UTF):在导航控制输入的基础上增加随机控制输入,使轨迹呈现随机性,从而提升抗干扰能力。该框架将控制输入优化分解为导航优化问题与随机优化问题,分别采用 模型预测控制(MPC)方法与 改进的梯度下降算法 求解。模拟结果表明,该方法能显著提高轨迹不可预测性,并在干扰环境下保持良好的数据收集性能。
一、研究背景与问题定义
1.1 背景概述
无人机在物联网数据收集、持续监测和包裹投递等领域已广泛应用。由于 无线链路的广播特性,固定或简单航迹的无人机容易受到地面干扰器的攻击:恶意干扰器通过发射干扰信号降低信噪比,增加丢包率,甚至通过观察历史轨迹预测无人机未来位置,从而在关键时刻实施干扰。因此,如何在完成数据收集任务的同时抵抗干扰并保护通信安全,成为一个亟待解决的难题。
1.2 关键问题
轨迹可预测性问题:确定性控制输入使无人机的航迹容易被移动干扰器预测。 干扰抑制与任务完成的矛盾:一方面希望通过随机性提升抗干扰能力,另一方面必须保证 UAV 按时完成数据收集任务。 输入约束与非线性动态:UAV 的 Dubins 运动模型具有非线性约束;控制输入同时受速度、角速度边界限制。 实时优化需求:轨迹规划需要在每个时刻根据干扰环境快速更新,具备实时性。
1.3 系统场景
下图展示了文章研究的 UAV‑IoT‑干扰器场景。无人机从起点飞往终点,对地面 IoT 设备进行数据收集,地面存在多个移动或固定干扰器干扰信息传输。
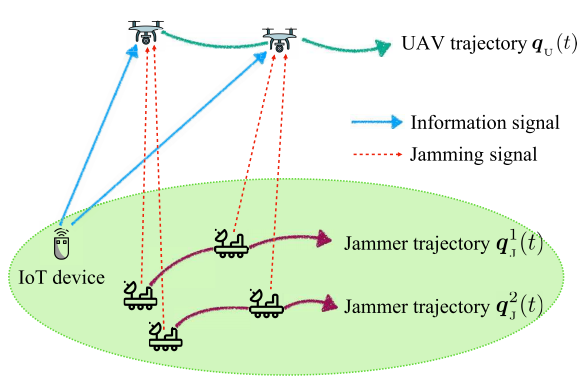
图1清晰地描述了 UAV、IoT 设备和干扰器的几何关系:无人机以固定高度 飞行,从起点出发经过 IoT 设备后最终抵达终点。干扰器在平面上移动,试图靠近 UAV 并实施干扰。这一场景奠定了后续建模与算法设计的基础。
二、系统模型与问题建模
2.1 UAV 运动模型
UAV 被视为 Dubins 车辆,飞行速度恒定为 ,航向角速度为控制输入 。其离散运动模型为:
其中 是第 个时隙 UAV 的位置, 是航向角, 是时间步长。
2.2 信道与干扰模型
LoS 通道:无人机与 IoT 设备、干扰器之间均视为直视(LoS)链路。信道增益由大尺度衰落 和小尺度 Rician 衰落 组成,其中 与距离的 次方反比相关。
平均速率下界:考虑干扰,IoT 设备与 UAV 的平均数据速率的下界为:
其中 是带宽, 是 IoT 设备发射功率, 是干扰器发射功率, 为噪声功率。
2.3 优化目标
传统 UAV 轨迹规划问题试图最小化干扰(总大尺度衰落之和)并满足收集数据量 的约束:
优化变量:角速度序列 。 目标:。 约束:,起始位置和终点固定。
由于固定的 容易被干扰器预测,该问题不适用于抵抗智能干扰。
三、不可预测轨迹优化框架(UTF)
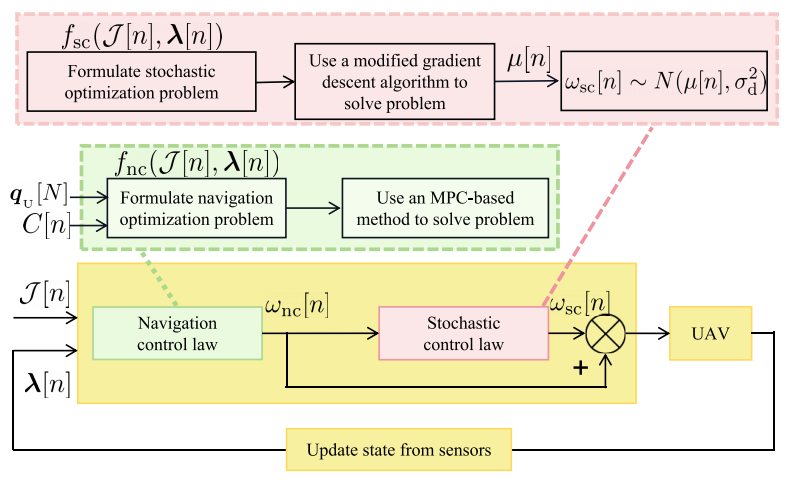
为提高轨迹随机性,作者提出 不可预测轨迹框架(UTF),其核心思想是将控制输入分解为导航输入 和随机输入 ,两者相加构成实际控制输入:
其中 负责引导 UAV 完成任务; 引入随机扰动以增加不可预测性。两者均受上下限约束。
下图给出了 UTF 的整体架构,包括输入分解与两阶段优化流程:先进行 导航优化 产生确定性输入,然后进行 随机优化 产生随机扰动,最后组合两者并在接近目标时转为纯导航控制。
3.1 导航优化(MPC 方法)
导航优化旨在使 UAV 在完成数据收集的前提下尽快到达终点。为此,作者定义了任务剩余指标 (剩余数据量与剩余时间比)并构建导航代价函数:
由于 UAV 运动模型非线性、输入有界,作者采用 模型预测控制(MPC):在长度为 的时域窗口内,枚举离散化后的输入集合 。通过搜索所有候选输入序列并选取最优的第一个元素作为本时刻输入,可实现对未来影响的预测并满足实时性。算法复杂度为 。
3.2 随机优化(改进梯度下降)
为在导航基础上引入随机扰动,作者将随机输入 设为具有均值 、方差 的 高斯随机变量。其概率密度函数为:
随机输入的界限为 ,其中 为导航输入离散化步长。
随机优化问题考虑 干扰成本 和 控制成本 两方面:
干扰成本:未来两步内干扰器造成的信道衰落,以 表示。 控制成本:控制输入偏离导航输入造成的额外能耗,以 表示。
综合目标 ,对 进行优化:
作者首先证明了 最佳期望值存在性并给出远距离近似解。由于解析解复杂,提出 改进的梯度下降算法(Algorithm 2):先利用定理近似解作为初始点,并针对每个干扰器并行计算梯度更新,最后从各线程中选取最小代价的 。
算法时间复杂度与迭代次数 成正比。
3.3 控制输入组合与切换
由于随机扰动可能导致 UAV 难以精确抵达终点,UTF 在终点附近设置半径为 的圆形区域。当 UAV 进入该区域后取消随机扰动,仅使用导航输入完成最后阶段:
这一切换机制在保证轨迹随机性的同时确保 UAV 能顺利到达终点。
四、算法实现中的挑战与解决方案
4.1 挑战
实时性和复杂度:MPC 需要在每个时刻遍历离散输入集合,其复杂度与离散粒度和预测窗口呈指数关系。 随机输入的参数选择:方差 过小会降低不可预测性,过大则会增加路径长度甚至无法完成任务。 全局最优性难以保证:梯度下降易陷入局部极值,需要合理的初始化和并行搜索策略。
4.2 对策
离散化与并行搜索:MPC 将连续控制空间离散化,并采用并行搜索和串行更新,保证在有限时间内求得近似最优输入。 分解与迭代:将复杂的混合优化问题分解为导航优化和随机优化两小问题,各自适用不同的算法(MPC 与梯度下降),有效降低了求解难度。 随机优化初始化:采用定理近似解作为梯度下降初始值,结合多线程并行求解,不易陷入局部最优。 终点附近的切换机制:设置切换半径确保 UAV 最终收敛到目标位置。
五、模拟与结果分析
5.1 实验设置
场景:正方形 1 km × 1 km 区域,UAV 起点 m,终点 m;IoT 设备位于 m;干扰器随机分布。 参数:时间步数 、随机输入方差 、数据量 Mbit、离散度 、预测窗口 。 对比方法:State unPredictable Optimal Control (SPOC)、Intrinsic Belief Update Rule (IBUR) 以及 Enhanced Multiobjective Particle Swarm Optimization (EMOPSO)。
5.2 轨迹性能
图3 比较了不同算法在固定干扰器和移动干扰器场景下的飞行轨迹。
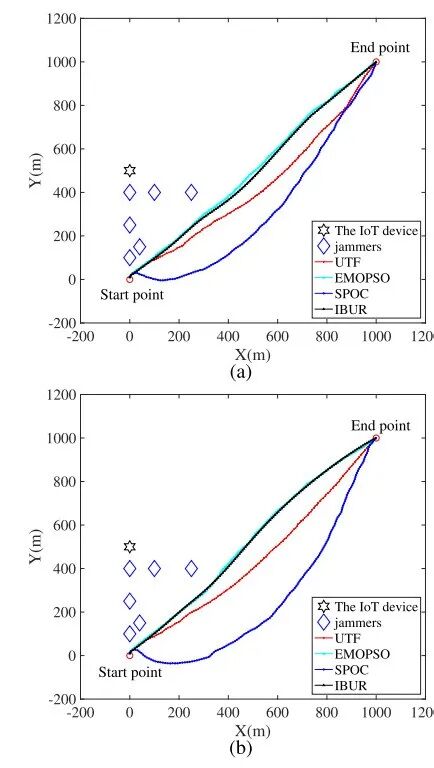
UTF 路径更均衡:短期内表现出较大的随机性,但整体向终点收敛。 SPOC 不规则性更高:轨迹大幅度绕行,路径显著加长。 EMOPSO 与 IBUR:轨迹较平滑,但不可预测性较低。
随机扰动使 与 随时间波动,对比表明 UTF 在保持随机性的同时控制更稳定。
5.3 不可预测性评估
采用 卡尔曼滤波一阶预测 测量不同方法的预测误差。结果表明 UTF 在平均误差和标准差方面优于基线方法。虽然最大预测误差稍逊于 SPOC,但整体表现更加平衡,显示出较强的不可预测能力。
5.4 数据收集性能
作者进一步比较了剩余数据量随时间的下降趋势。UTF 在整个任务周期内保持了更快的采集速度,表明随机轨迹并未显著延长任务时间,反而提升了数据采集效率。
5.5 参数敏感性分析
图4 展示了在不同随机输入方差 下的 UAV 飞行轨迹(干扰器固定场景)。
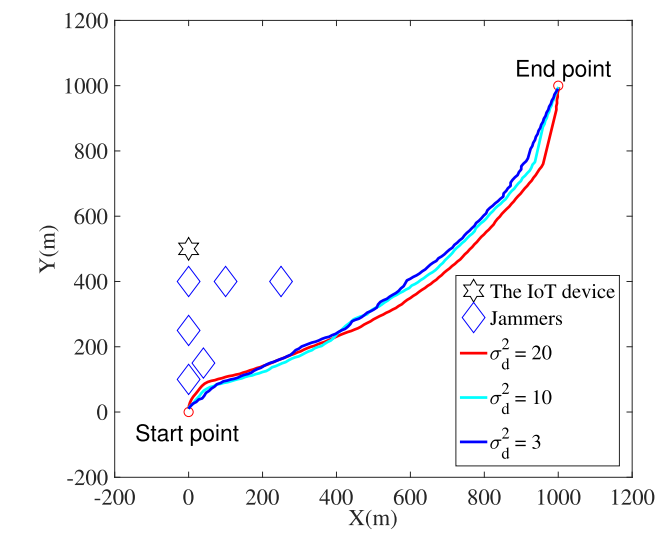
随着 从 3 提高至 20,轨迹更加复杂和随机。较大的方差提高了不可预测性,但也可能延长飞行路径,导致导航效率下降。因此实践中需根据具体安全需求平衡随机性与效率。
5.6 计算复杂度
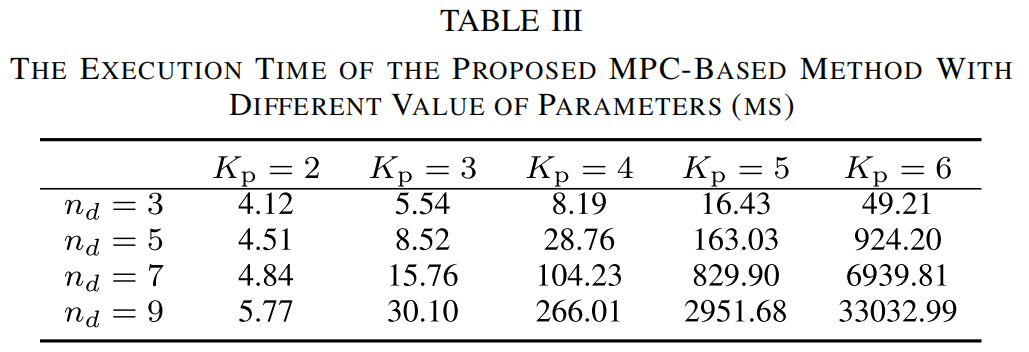
表III 实验显示,随着离散度 和窗口长度 的增加,MPC 计算耗时相应增加,但在大多数情况下,算法运行时间仍低于 1 s 的控制周期。这说明 UTF 在实际系统中具备实时可行性。
六、结论与创新亮点
本文提出的 不可预测轨迹框架 (UTF) 是针对 UAV‑IoT 数据收集中移动干扰器攻击的创新性解决方案。其主要贡献和亮点包括:
引入随机控制输入:将控制输入分解为导航与随机两部分,随机输入呈高斯分布,通过优化均值和固定方差使 UAV 轨迹不易被预测,这是现有文献中较少涉及的方向。 导航与随机两阶段优化:采用 MPC 优化导航输入,保证任务完成效率;再使用改进梯度下降法优化随机输入均值,综合干扰成本与控制成本。 证明随机优化存在性并给出近似解:通过严谨的数学分析证明最优随机输入期望存在,并在远距离情况下推导出近似解析式。 切换控制保证最终到达:在终点附近取消随机扰动,仅依靠导航控制,解决了随机轨迹难以精确抵达的问题。 综合评估与仿真:通过与 SPOC、IBUR、EMOPSO 等方法比较,验证了该框架在提高不可预测性、提升数据收集效率方面的优势,并分析了参数敏感性。
综上所述,UTF 在抵抗移动干扰器方面展现出良好的效果。未来工作可进一步考虑多 UAV 协同和 3D 环境下的随机轨迹设计。
文章须知
推文编辑:单子叶
责任编辑:张仁义
原文链接:10.1109/TITS.2025.3605584