链上镖师 / Chain Biaoshi
TRC|机场地面滑行路线:双目标机会约束稳健优化
用蒙特卡洛仿真刻画飞行员操作偏差,在滑行时间、燃油消耗与冲突延误之间配置路线
论文将飞行员跟随绿色滑行灯时产生的时间与燃油偏差纳入机会约束,以CCP-AMOA*为飞机顺序分配稳健的Pareto最优滑行路线。
- 01:研究对象是机场到港与离港飞机的无冲突滑行路线分配。
- 02:两项目标分别为总滑行时间和总燃油消耗,安全冲突与边占用保持为硬约束。
- 03:蒙特卡洛仿真基于Follow-the-Greens系统传播飞行员操作偏差。
- 04:曼彻斯特机场实验覆盖5档交通密度、4档不确定性和30次随机重复。
- 05:moccp_1_0.5在全部不确定性水平下均位居鲁棒有效点表现前两名。
滑行时间和燃油为何需要同时管理
机场地面运行需要为到港飞机安排跑道出口至机位的路线,也需要为离港飞机安排机位至跑道的路线。路线既要避免同一滑行边占用冲突和相交边冲突,也要控制滑行时间与燃油消耗。飞行员很难严格复现预设速度剖面,跟随绿色滑行灯时产生的操作偏差会沿路线累积,使确定性成本失去稳定性。
论文把冲突避免和边占用作为不可违反的确定性约束,把滑行时间与燃油消耗作为允许有限概率超界的机会约束。两个置信度分别控制时间目标和燃油目标的保守程度,偏好权重负责在候选Pareto路线中表达当前运行重点。
01决策对象:每架到港或离港飞机的无冲突滑行路线。
02优化目标:最小化机队总滑行时间和总燃油消耗。
03随机来源:飞行员对Follow-the-Greens引导的跟随偏差。
04安全边界:边占用和冲突关系始终按硬约束处理。
从随机滑行到稳健路线
求解链路先从速度剖面和飞行员行为出发,为每次蒙特卡洛仿真生成一张具有不同边成本的机场图。算法跨全部仿真图搜索候选路线,依据机会约束计算时间与燃油上界,再结合目标偏好选择当前飞机的路线并更新时间窗。顺序分配使后续飞机能够在已占用资源的基础上继续搜索可行路径。
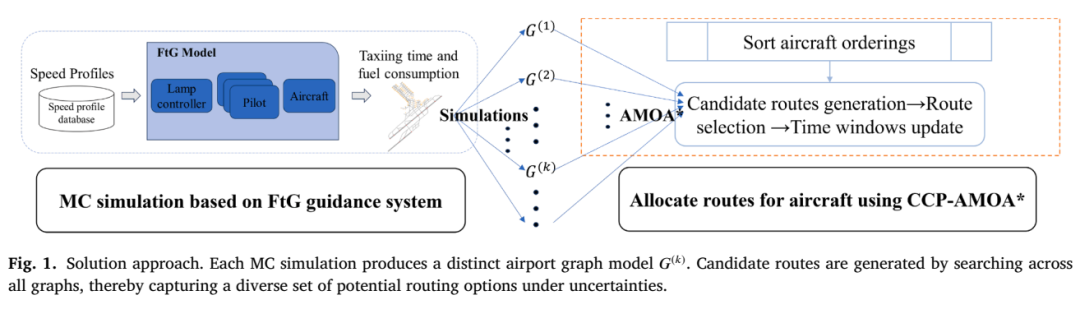
研究总体求解框架:蒙特卡洛机场图、候选路线和时间窗更新,来源:Fig. 1。
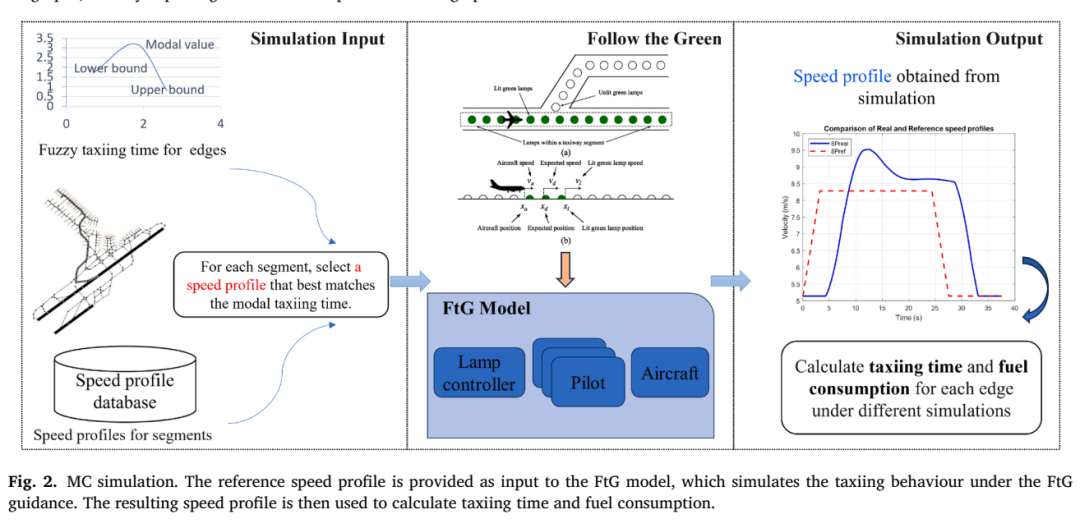
基于Follow-the-Greens的蒙特卡洛仿真流程,来源:Fig. 2。
1选择与分段模态滑行时间最接近的参考速度剖面
2改变飞行员模型参数并重复Follow-the-Greens闭环仿真
3把各次仿真的边级时间和燃油成本写入机场图集
4通过边级AMOA*跨图生成无冲突的非支配候选路线
5按机会约束置信度和目标偏好选路,再更新时间窗
曼彻斯特机场中的网络异质性
实验使用曼彻斯特机场一天的真实飞机移动数据,并通过两分钟到离场时刻偏移构造不同负载。机场图包含机位、跑道出口和滑行边,正常运行中禁止滑行的两条活动跑道未纳入网络。边级仿真显示,不同区域的时间与燃油分布差异明显,转弯分段因飞机通常保持恒定速度而呈现更一致的分布。
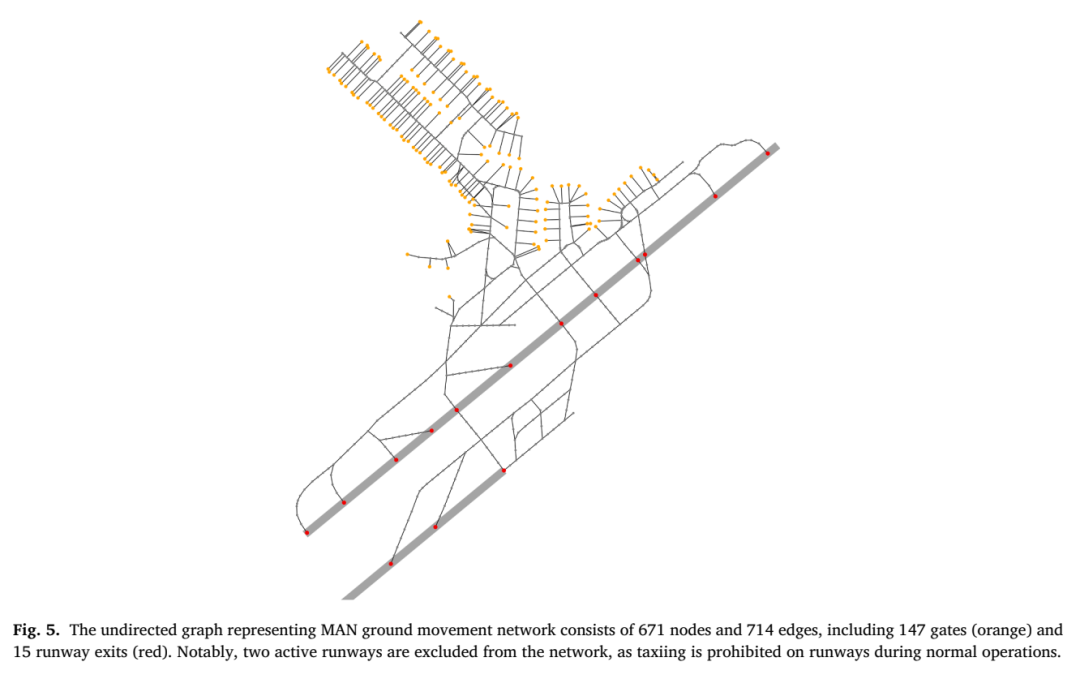
曼彻斯特机场地面网络:671个节点、714条边、147个机位和15个跑道出口,来源:Fig. 5。
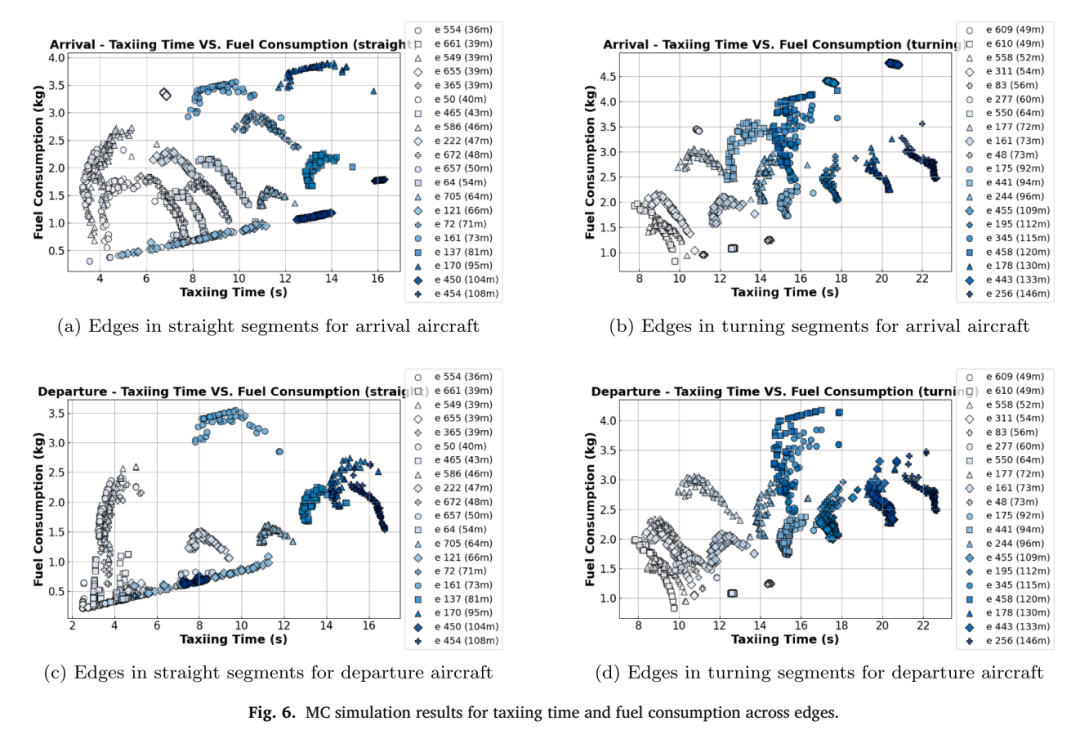
典型滑行边上的时间与燃油消耗蒙特卡洛分布,来源:Fig. 6。
机场网络规模
671个节点、714条边
运行负载范围
基准移动量的0.8—1.2倍
置信度如何改变Pareto路线
实验比较2个确定性基线和7种CCP-AMOA*置信度配置,并为每种配置设置11档目标偏好。固定不确定性为0.3时,moccp_0.8_0.8、moccp_1_0.5和moccp_1_0.8在多档交通密度下整体表现较好。固定交通密度为1.0时,moccp_1_0.5在四档不确定性中始终位居鲁棒有效点表现前两名。
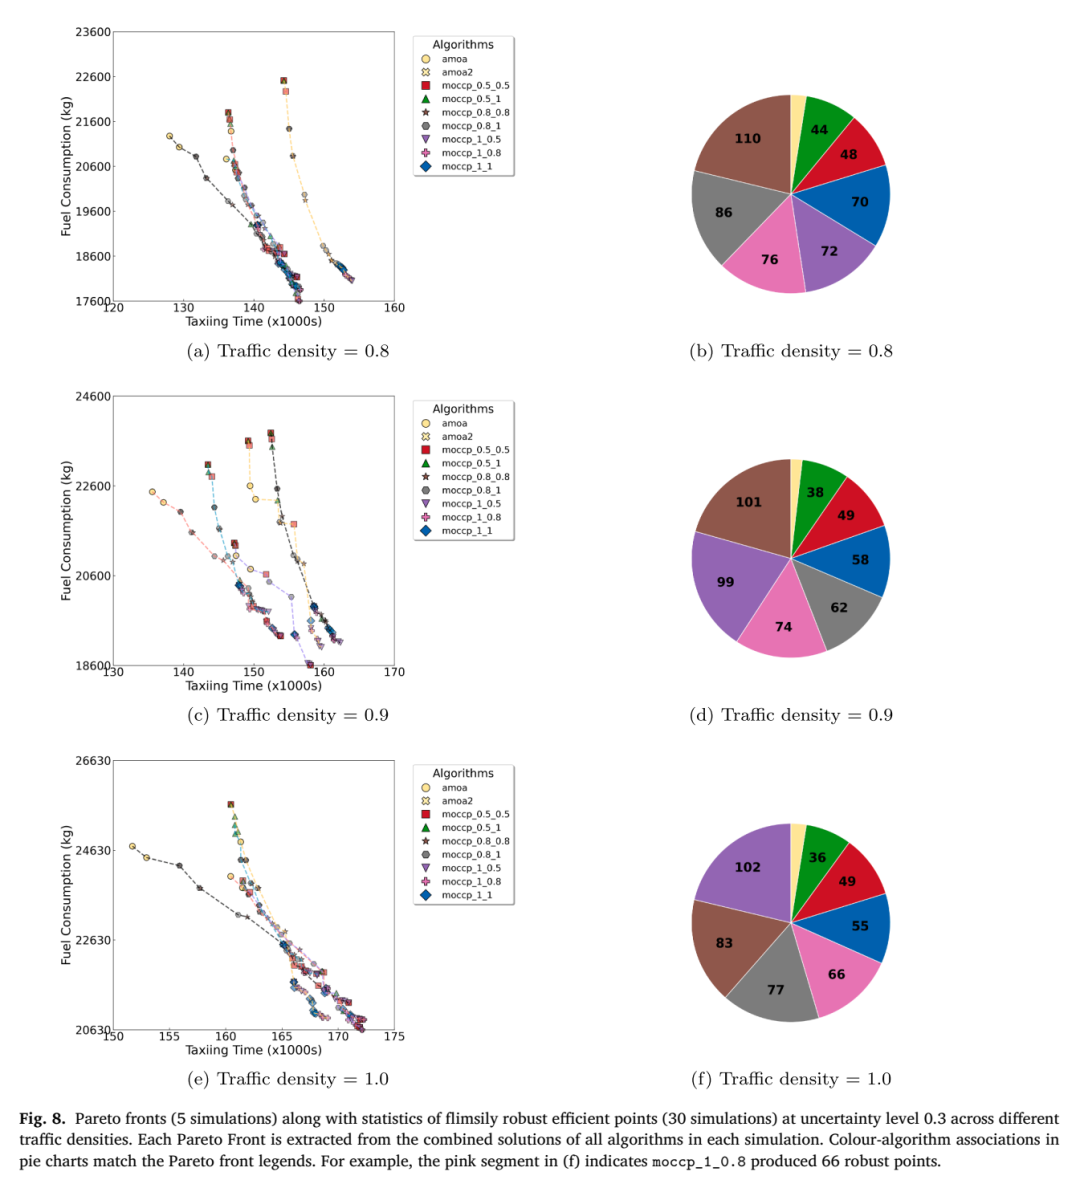
不确定性水平0.3下的Pareto前沿与脆弱鲁棒有效点统计,来源:Fig. 8。
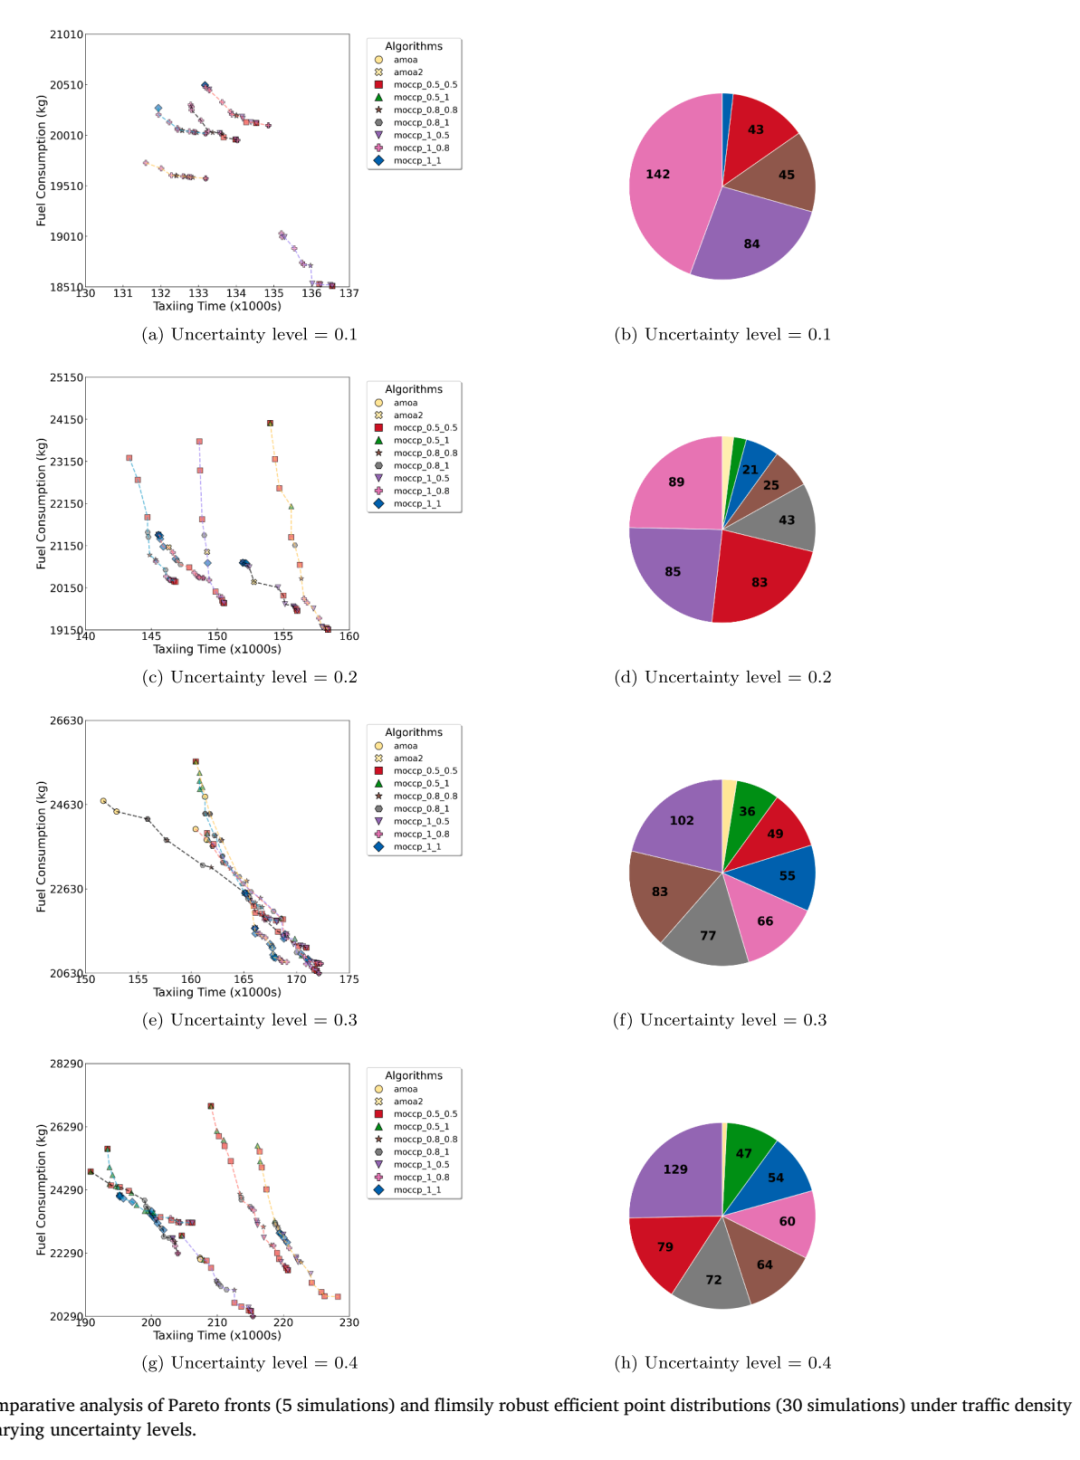
交通密度1.0下不同不确定性水平的Pareto表现,来源:Fig. 10。
时间置信度高于燃油置信度的配置倾向于产生滑行时间较高、燃油消耗较低的路线。燃油置信度更高的配置倾向于压低滑行时间,同时增加燃油消耗。相同置信度可以形成更宽的Pareto前沿,其跨仿真重复出现的脆弱鲁棒有效点较少。
成本、时间、燃油与延误的联动结果
经济成本随不确定性和交通密度提高而持续上升,高密度运行进一步放大成本波动。确定性基线在低不确定性和轻交通场景中具有接近的表现,扰动增强后成本及离散程度同步恶化。moccp_1_0.5、moccp_0.8_0.8和moccp_1_0.8呈现较低的成本中位数与较窄的四分位区间,时间保守度对综合经济结果具有重要影响。
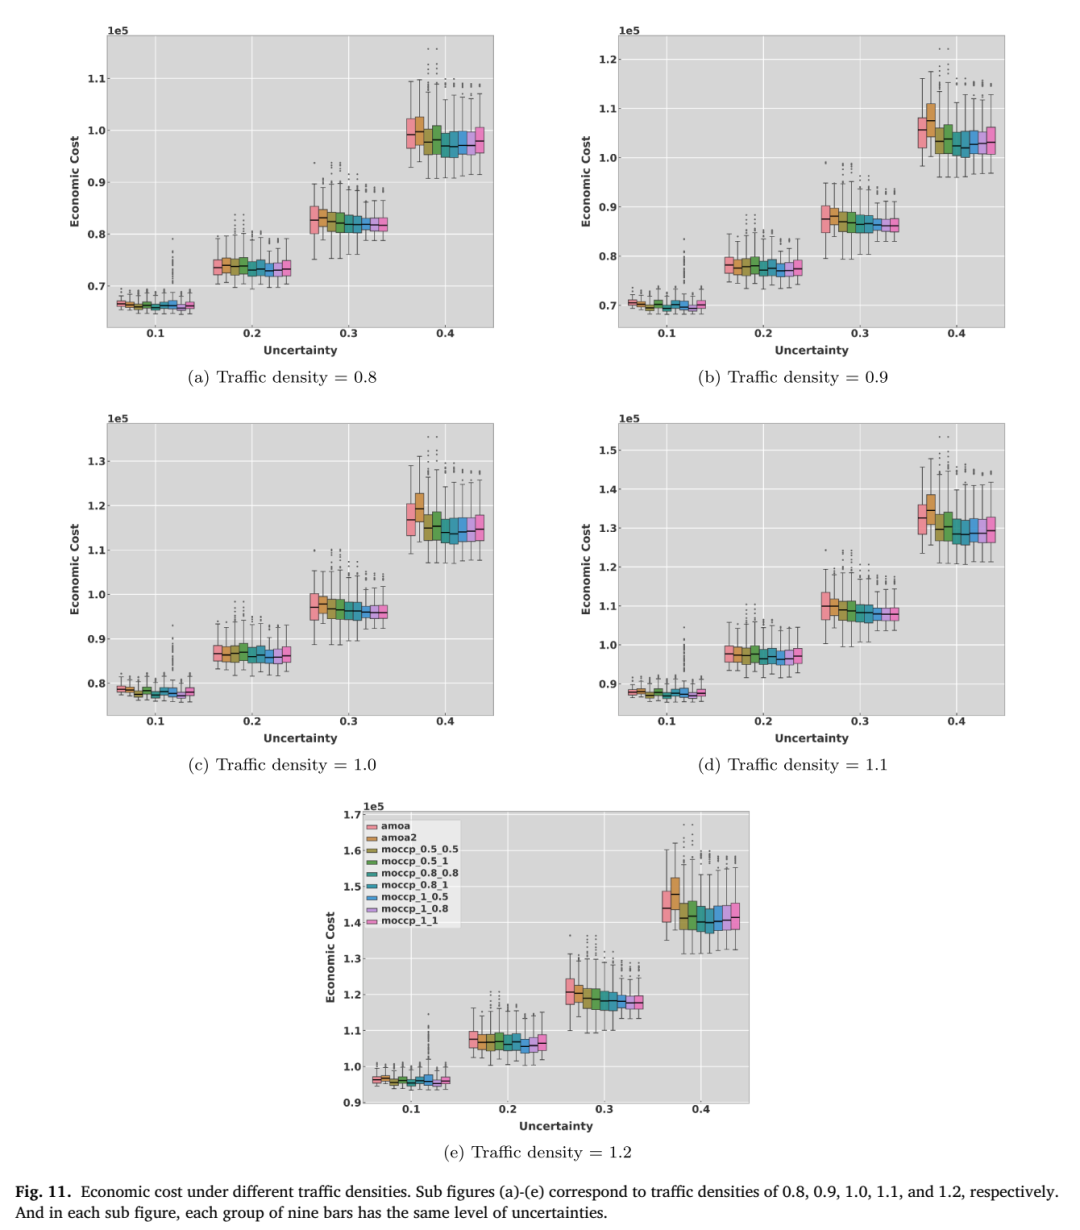
不同交通密度与不确定性水平下的经济成本分布,来源:Fig. 11。
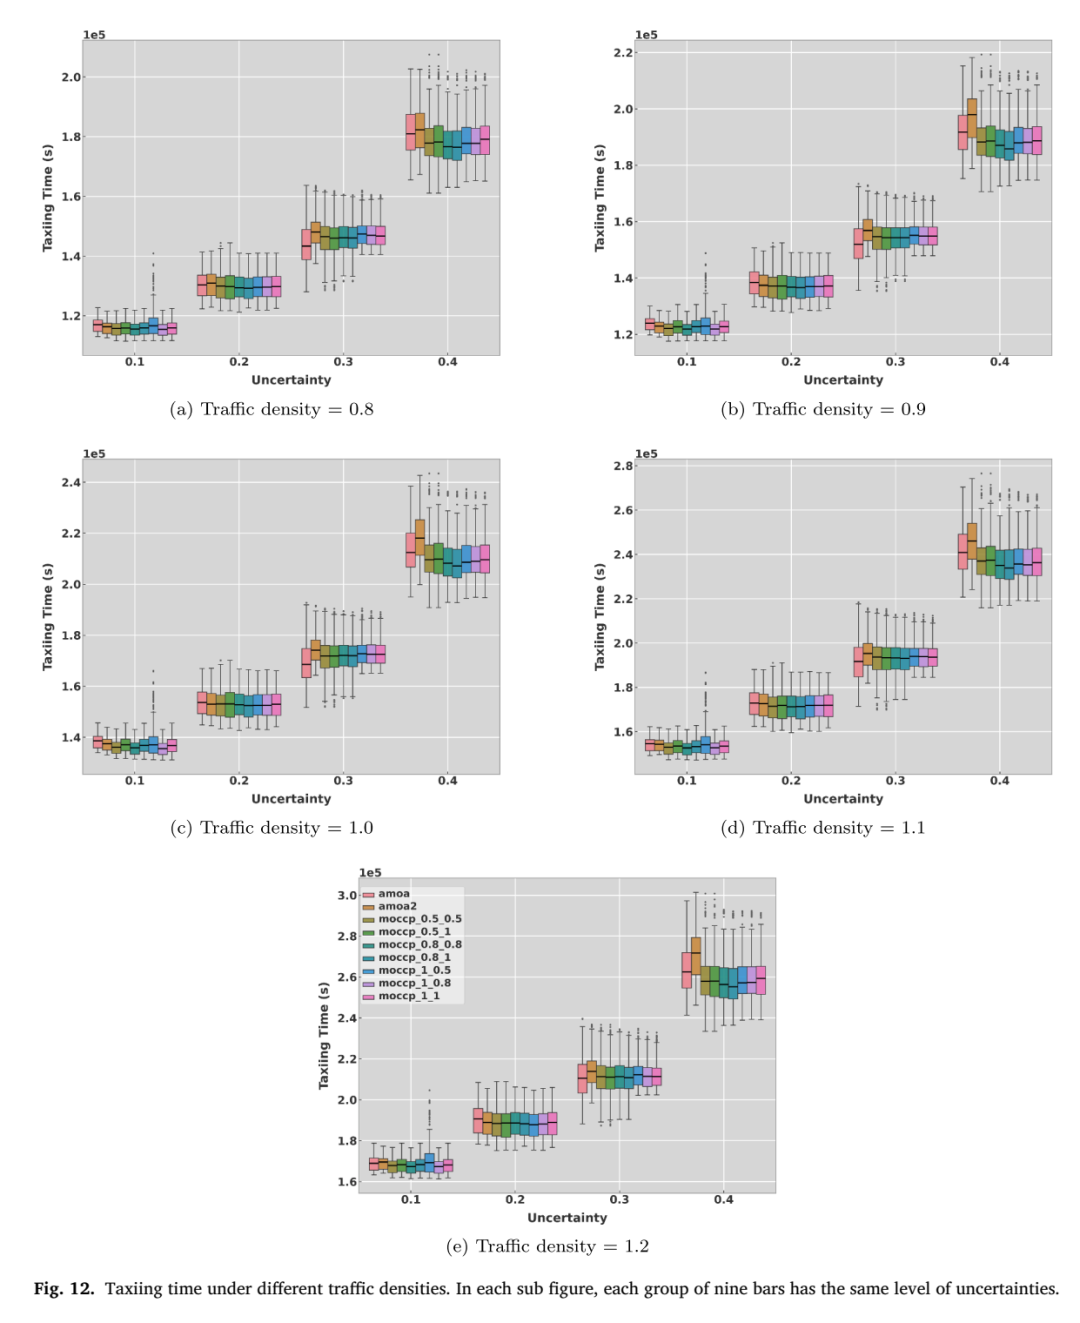
各算法在不同交通密度下的滑行时间分布,来源:Fig. 12。
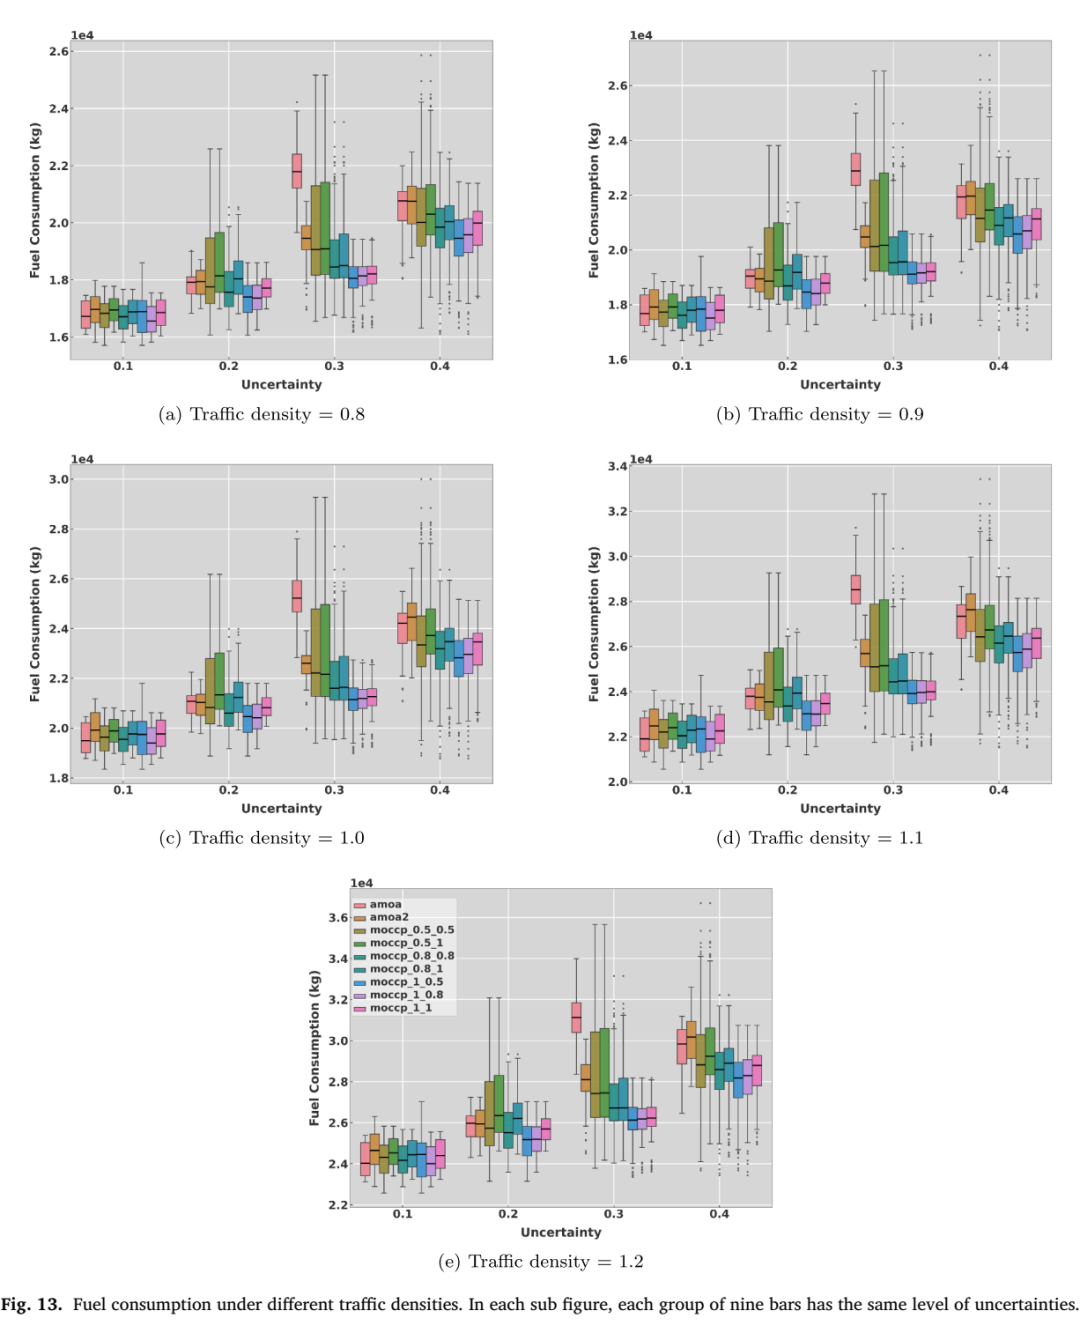
各算法在不同交通密度下的燃油消耗分布,来源:Fig. 13。
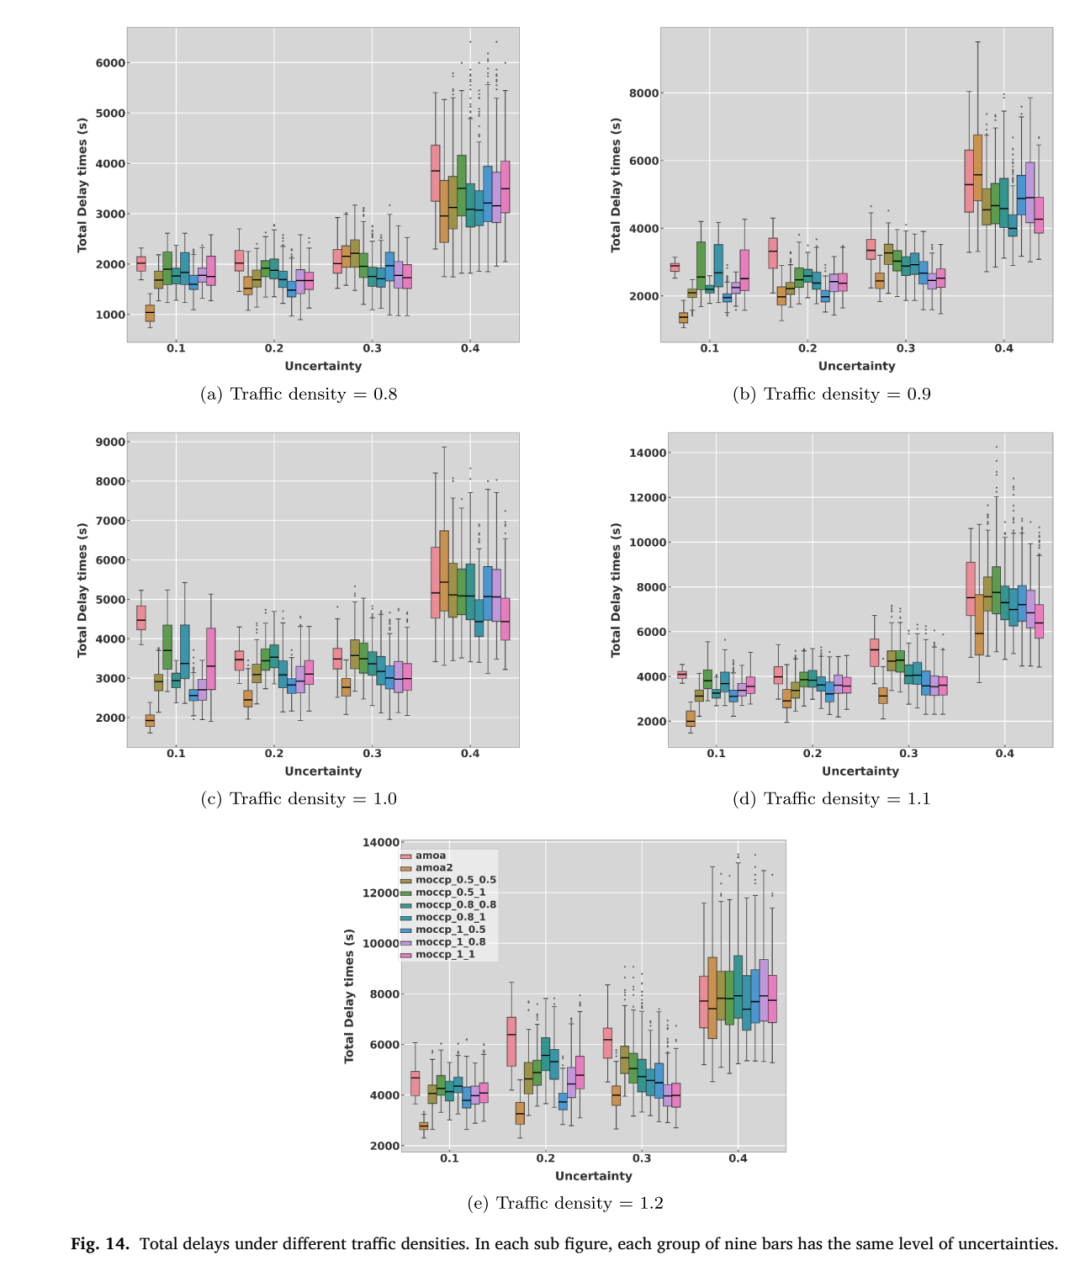
不同交通密度与不确定性水平下的总延误分布,来源:Fig. 14。
更长路线如何形成运行缓冲
路线距离揭示了稳健性产生的空间机制。确定性amoa持续给出最短路线,采用最坏情形估计的amoa2分配更长路线。CCP-AMOA*中,滑行时间置信度提高通常会增加路线距离,并减少冲突带来的延误。主动绕行提供了额外的空间和时间缓冲,使飞机能够提前避开潜在冲突区域。
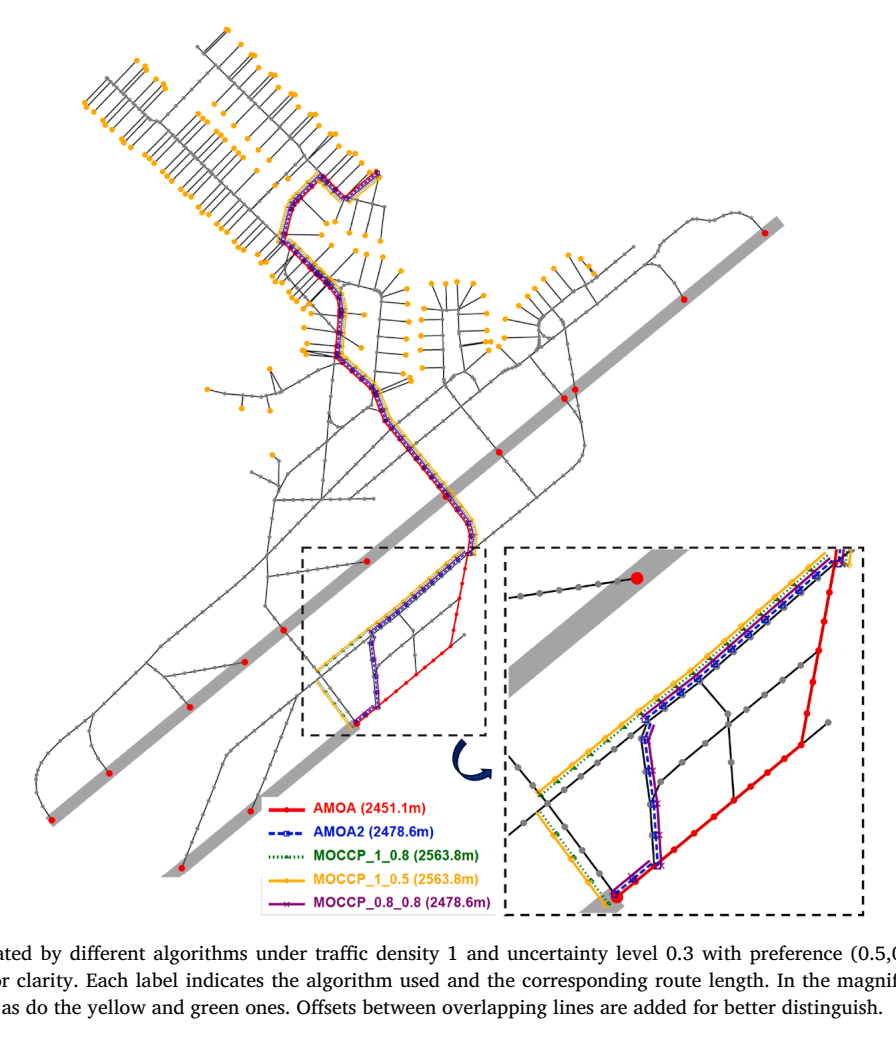
交通密度1.0、不确定性0.3及等权偏好下的算法路线对比,来源:Fig. 15。
moccp_1_0.5和moccp_1_0.8倾向于分配较长路线,并获得较低燃油消耗或较低延误。moccp_0.8_0.8的路线相对较短,综合表现仍处于优势组。机场运行方可以通过两个置信度,把空间绕行量转换为可调节的时间、燃油和延误缓冲。
- moccp_1_0.5:滑行时间中等、燃油低、总延误低、路线长。
- moccp_1_0.8:滑行时间中等、燃油低、总延误中等、路线长。
- moccp_0.8_0.8:滑行时间低、燃油中等、总延误高、路线短。
配置选择、适用条件与局限
该方法适用于拥有机场拓扑、飞机移动计划、分段速度剖面和滑行行为不确定性样本的地面路线分配场景。实验基于曼彻斯特机场、Airbus A320参数、五档交通密度和四档不确定性完成。论文只为每个分段选择一个速度剖面,未覆盖多速度剖面输入,也未把监视误差、交通交互和动态环境等其他随机来源完整纳入仿真。
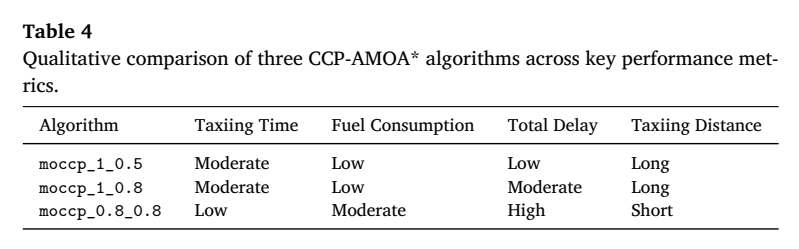
三种CCP-AMOA*配置的滑行时间、燃油、延误和距离特征,来源:Table 4。
✓节油与低延误优先时,可重点考察moccp_1_0.5。
✓节油且允许中等延误时,可重点考察moccp_1_0.8。
✓短距离与较低滑行时间优先时,可重点考察moccp_0.8_0.8。
✓置信度和偏好需要结合机场实时负载及可接受风险水平配置。
✓跨机场外推、实时在线重规划效果和其他机型适配结果,论文未报告。
鲁棒性需要计算资源支持。确定性基线在五档交通密度下平均运行约68—117秒,CCP-AMOA*各配置约1834—3097秒。当前实验依托高性能计算集群完成,直接用于高频实时调整仍需压缩求解时间,并继续验证更多机场、机型和随机扰动来源。
论文:A robust multi-objective optimisation method for airport ground movement
作者:Jiaxing Li,Jun Chen,Xinwei Wang
期刊:Transportation Research Part C
链上镖师、先卜交通、先卜运筹通用论文ID
保存此推文 ID,可在粉丝群内获取相关材料,未来更多功能敬请期待
先卜科技团队:常文婕、张巧巧、王一航、夏子帆、张晓乐、祁园园、张仁义


