链上镖师 / Chain Biaoshi
TRE|机器人配送与自提订单:两级电动车补给和路径联合优化
联合安排机器人枢纽、自提站、客户分配与电动车补给路线的两阶段混合数学启发式方法
论文把电动车补给、机器人末端配送、自提站分配和设施启用放进同一套两级路径框架,并以两阶段混合数学启发式方法求解大规模实例。
- 01:客户的机器人配送或自提服务类型在下单层面预先确定,运营方继续决定枢纽、站点和具体路径。
- 02:第一阶段用SA-ANS安排机器人路线与自提站分配,第二阶段用两指标MILP优化电动车补给路线。
- 03:算法在全部测试案例中于数分钟内返回可行方案,并在中大型实例上平均优于两小时Gurobi运行结果。
- 04:场景分析覆盖设施位置、机器人能力、自提覆盖、电动车选择、碳排放与资源投入权衡。
两类订单如何共用一套末端配送网络
研究面向密集城区、校园和零售自提网络:电动车从中央仓库向机器人枢纽与自提站补货,机器人从所属枢纽出发服务送货上门订单,自提订单则被分配到覆盖范围内且容量允许的站点。两类订单共享首层补给网络,设施启用、客户归属和路径安排会相互传导。
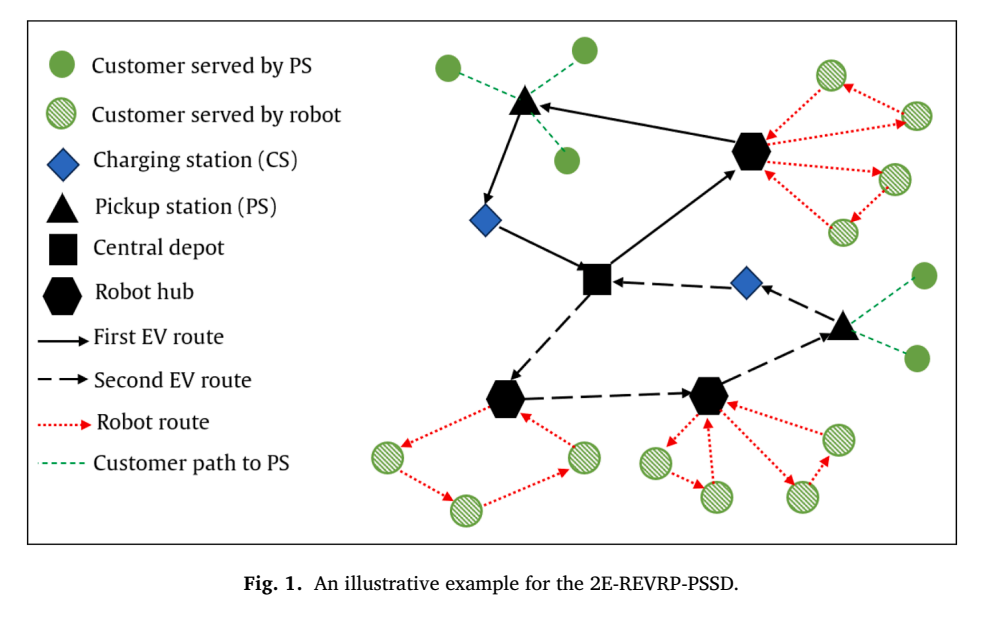
两级机器人辅助电动车配送与自提站联合规划示意,来源:Fig. 1。
01机器人配送订单必须由枢纽派出的机器人完成,每条路线从同一枢纽出发并返回。
02自提订单必须分配给一个满足覆盖半径和存储容量要求的自提站。
03电动车负责枢纽与自提站补给,可在充电站补能,并受载重、电池和路线约束。
04目标函数同时计入电动车与机器人行驶成本、枢纽处理成本和自提分配成本。
联合规划的关键价值来自层间耦合:设施选择会改变聚合需求和电动车能耗可行性,客户归属会改变机器人行程与所需趟次,自提站分配也会重塑首层补给线路。
两阶段算法怎样接通机器人与电动车
论文先用带模拟退火接受机制的自适应邻域搜索处理第二层,再把启用枢纽、自提站及其聚合需求交给首层电动车模型。搜索过程包含软约束罚项、针对性修复、局部改进和周期性破坏重建,并允许利用第二阶段的电动车路线反馈继续调整设施与客户分配。
1读取固定服务类型、候选设施、车辆与机器人参数
2SA-ANS生成机器人路线、自提站分配和启用设施集合
3修复覆盖半径、载重、行程时长、机器人数量与枢纽容量违反
4汇总枢纽和自提站需求,交给两指标电动车路径MILP
5合并两层路线并执行确定性后置局部搜索
6按总成本与全局罚项更新当前最优方案
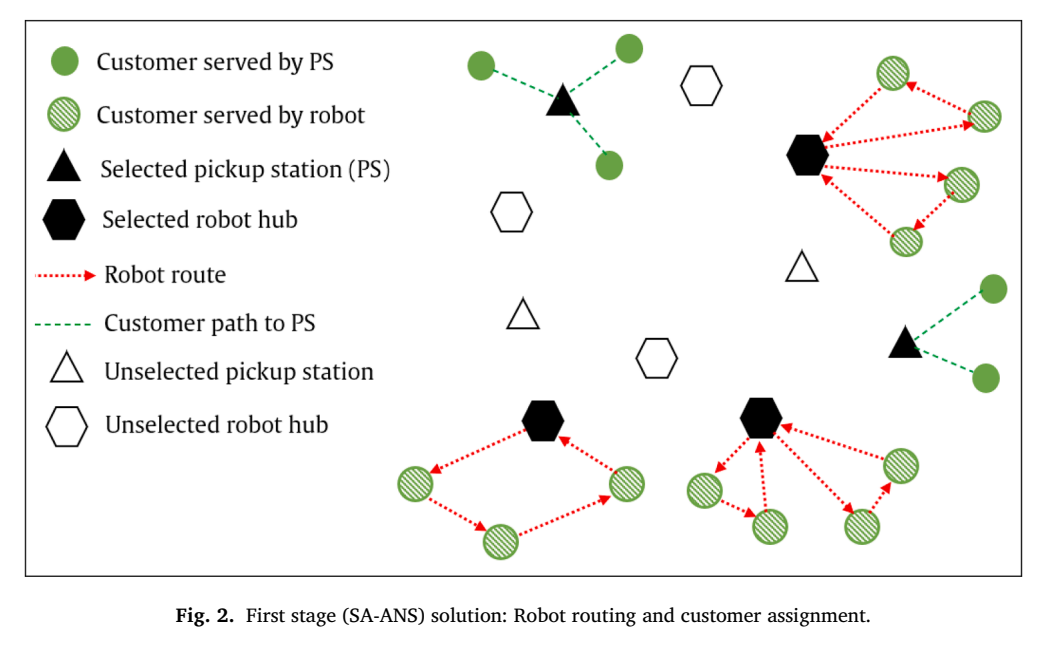
SA-ANS第一阶段的机器人路径与客户分配结果,来源:Fig. 2。
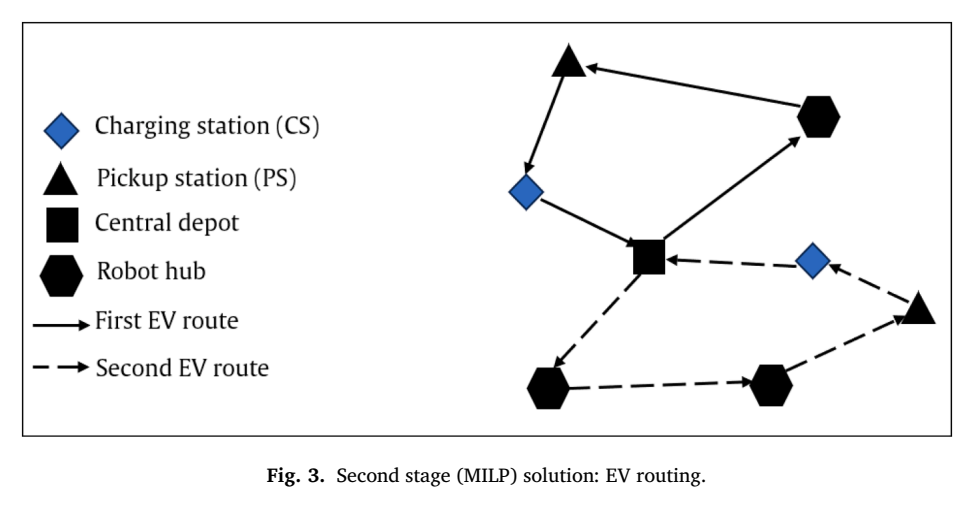
MILP第二阶段生成的电动车补给路线,来源:Fig. 3。
搜索组件、计算时间与基准表现
实验从消融、分阶段耗时和逐实例基准结果三条线检验算法。摘要报告显示,小规模实例可在数秒内匹配已知最好解;中大型实例上,算法平均优于运行两小时的Gurobi,并在全部案例中于数分钟内给出可行计划。对相关基准的扩展测试还得到9个新的已知最好解。
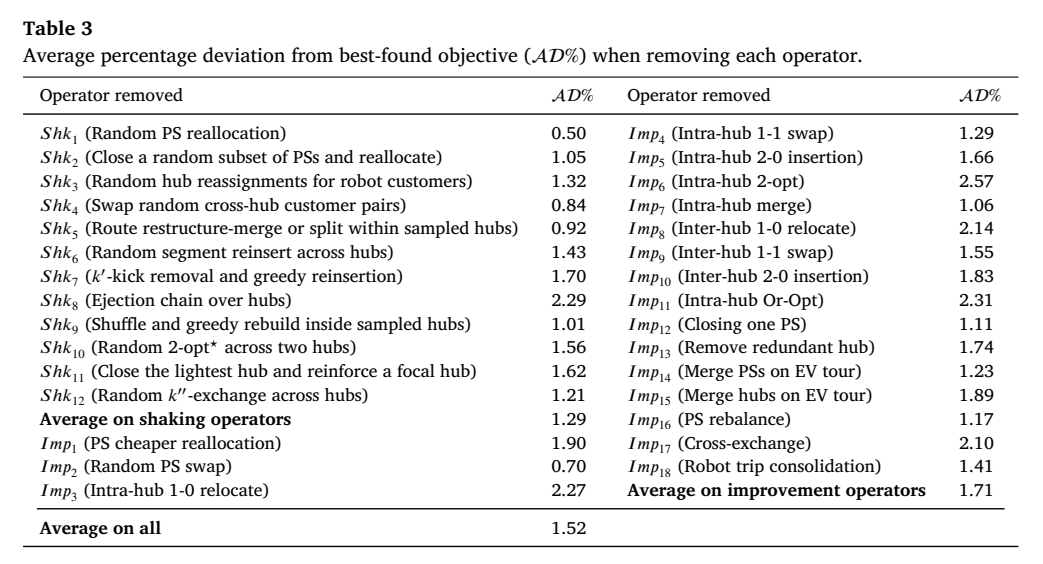
移除各搜索算子后的平均最优目标偏差,可用于核对2-opt、Or-Opt、跨枢纽移动和弹射链等组件的贡献,来源:Table 3。
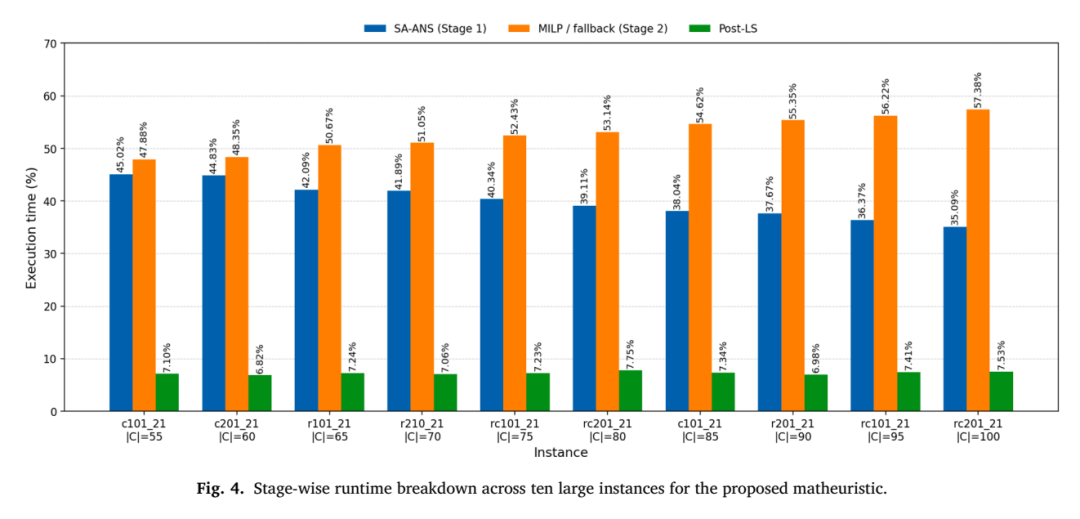
十个大型实例中的分阶段运行时间构成,展示SA-ANS、MILP或回退求解及后置局部搜索的耗时分配,来源:Fig. 4。
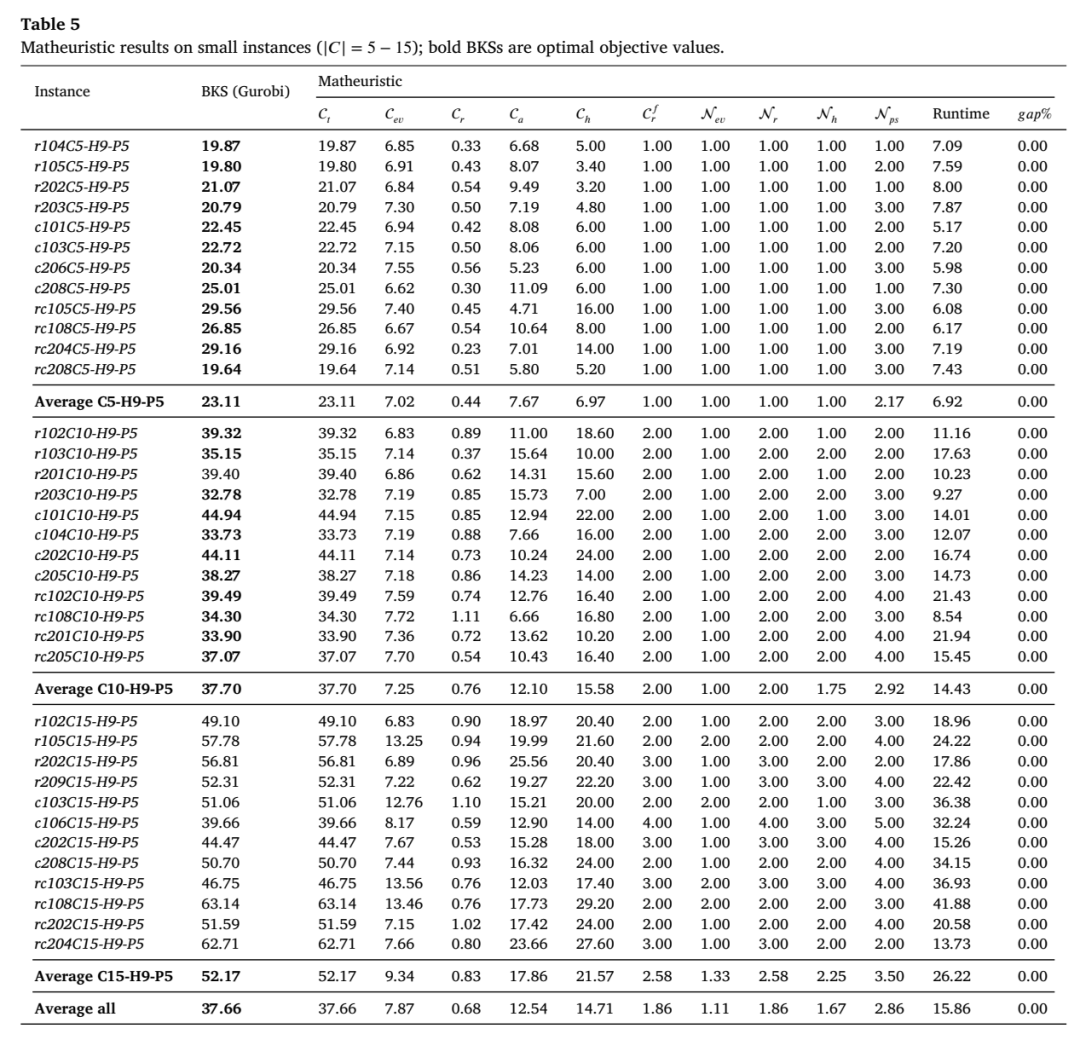
基准测试实例的目标值、求解差距与运行时间,为解质量和计算效率提供逐实例证据,来源:Table 5。
实验支持这套分工:自适应搜索处理客户分配和机器人路径的组合变化,数学规划集中解决聚合后的电动车补给结构,后置局部搜索再消除两阶段拼接后可直接改进的路线成本。
配送组合怎样传导到碳排放
论文比较四种运营情景的二氧化碳排放构成,并指出电动车选择主导减排幅度。机器人配送、自提服务和设施布局会通过行驶里程与资源配置影响环境结果,首层车辆的能源属性仍是更强的排放杠杆,因此路线压缩与车辆选择需要放在同一场景中评估。
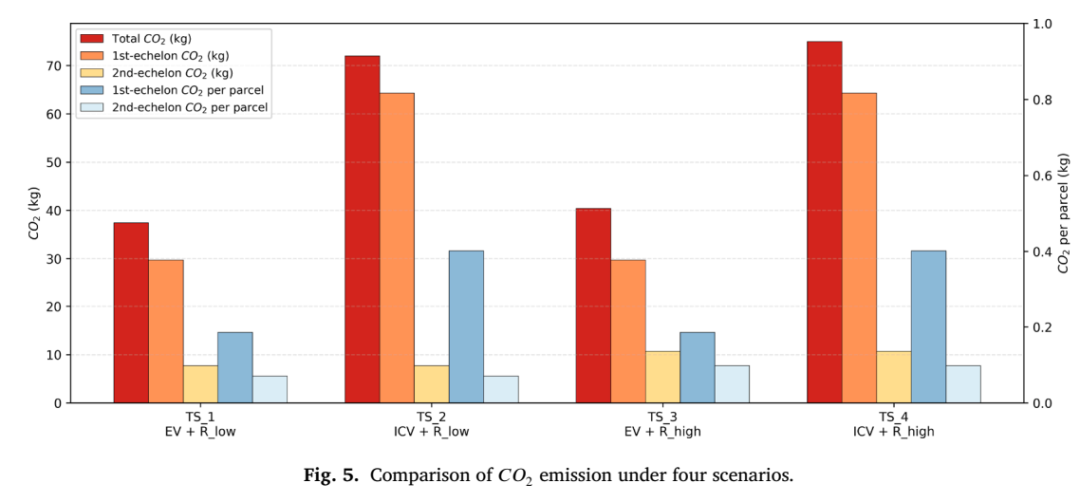
四种运营情景下的二氧化碳排放比较,揭示电动车与配送组织方式对环境绩效的影响,来源:Fig. 5。
管理上的直接含义是同步核算首层车辆技术和两层路径方案。单独增加机器人或自提服务无法保证取得同等减排效果,电动车类型及其承担的补给里程决定了主要排放变化。
容量、续航与服务结构的阶梯效应
敏感性分析显示,容量、续航和自提站覆盖等参数会在特定阈值处触发路线合并、设施关闭或资源数量调整,系统成本由此呈现分段变化。机器人容量、可用数量以及机器人配送与自提订单的结构也会改变路线组织,新增资源在跨过关键约束前后的边际作用并不相同。
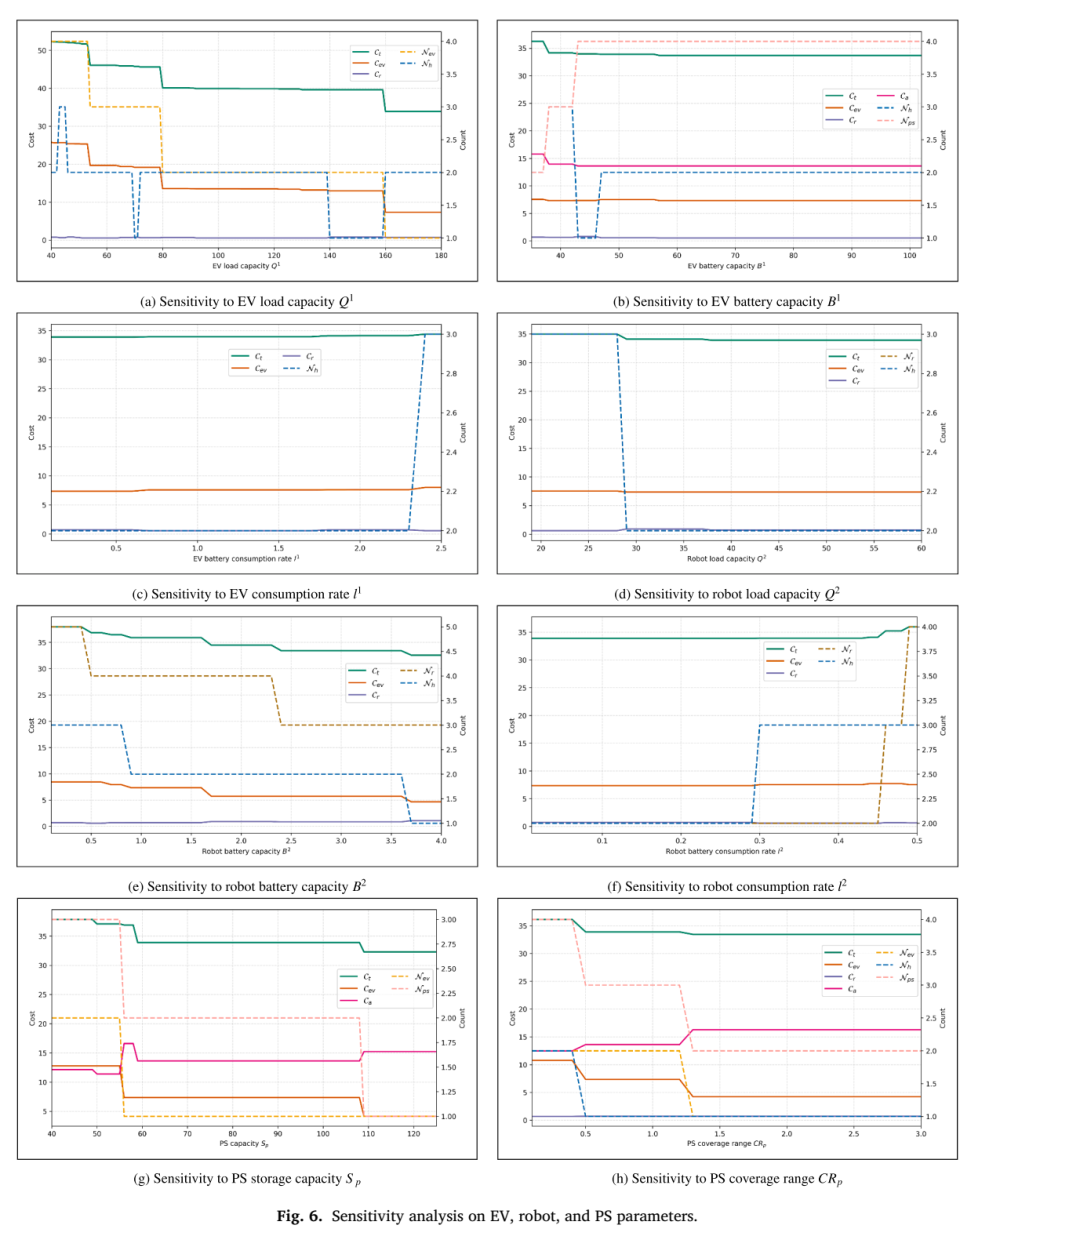
关键运营参数的多维敏感性分析,用于观察成本、设施与运力配置的响应区间,来源:Fig. 6。
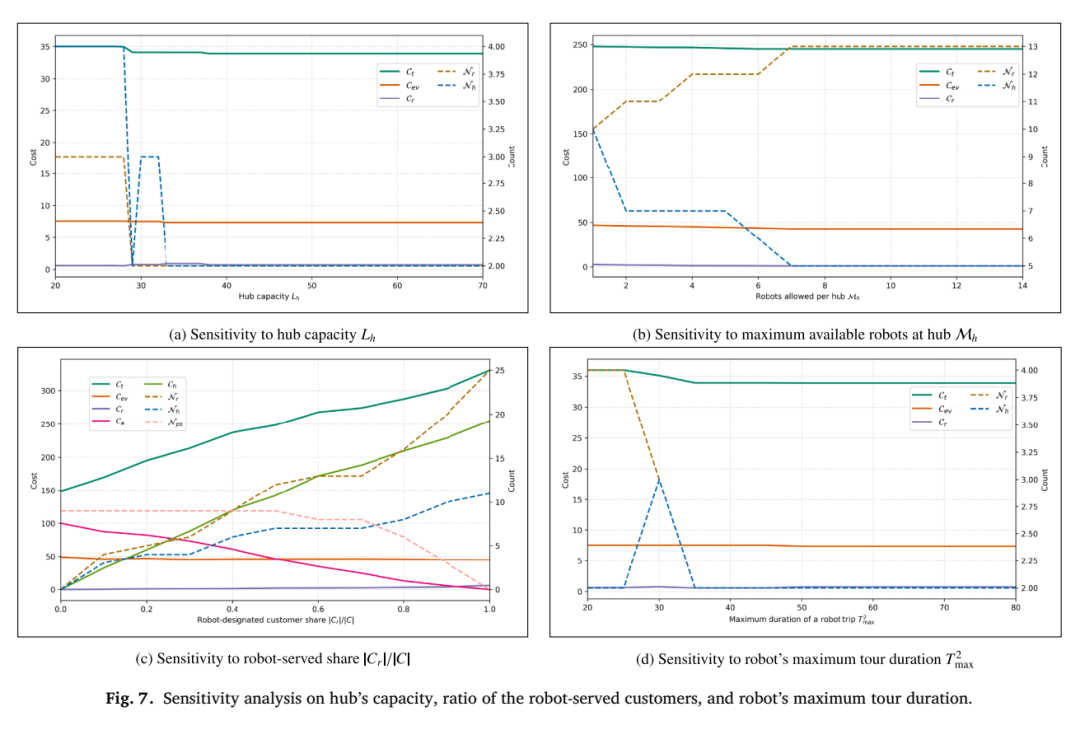
机器人能力与客户服务结构相关参数的敏感性结果,来源:Fig. 7。
资源投入应围绕能够解除当前瓶颈的阈值安排。容量或续航的小幅增加若尚未支持路线合并,成本改善可能有限;跨过可合并门槛后,车辆趟次、设施使用和总成本可能同步发生阶梯式调整。
设施位置与资源投入的权衡边界
设施位置情景把空间布局与资源使用联系起来。论文指出,偏向中央仓库或贴近需求中心的选址能够减少首层行驶里程;不同布局还会改变电动车、机器人、枢纽和自提站的使用数量。权衡分析进一步显示,提高电池风险余量可能只需较小成本,追求极端自提便利则会带来陡增成本。
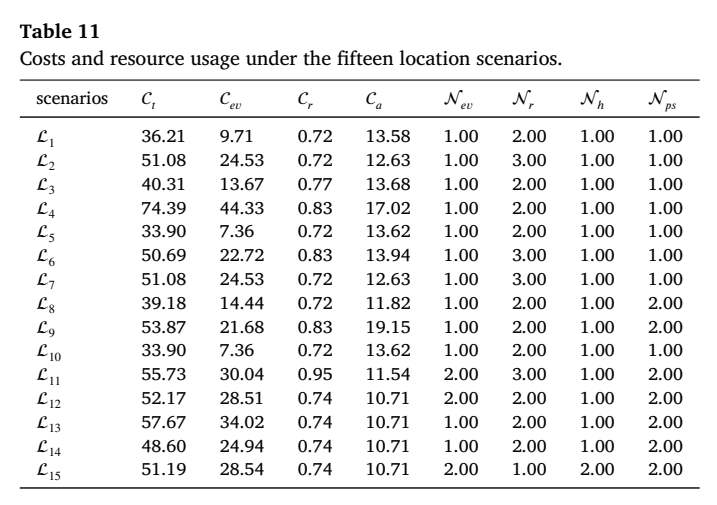
15种设施位置情景的成本与电动车、机器人、枢纽和自提站资源使用情况,来源:Table 11。
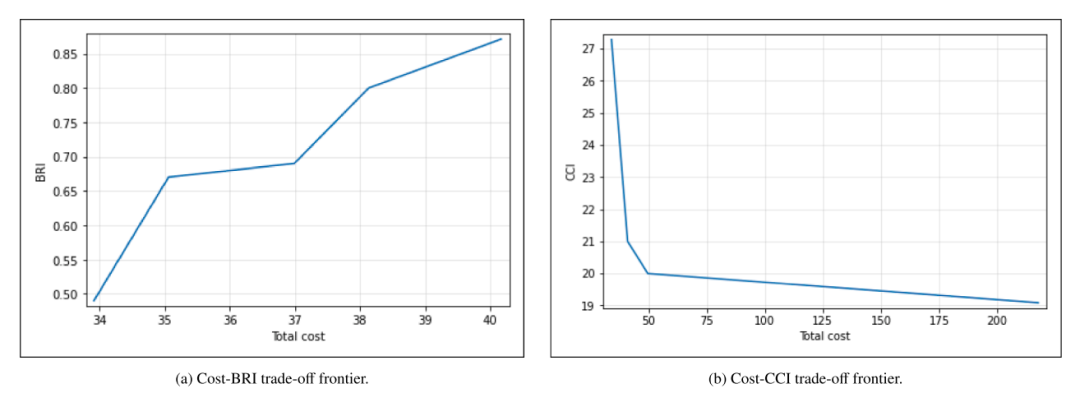
成本与资源配置之间的权衡分析,展示资源增加后的边际成本变化,来源:Fig. 8。
选址决策需要同时查看首层里程、第二层覆盖和设施容量。靠近需求可压缩机器人或客户接驳距离,靠近仓库可减少补给里程,最终方案取决于两层成本、风险余量与自提便利目标的共同权衡。
模型适用条件与研究边界
框架适用于密集城区、校园片区和零售商自提网络等场景,其中电动车向机器人枢纽与自提站补货,机器人沿步行或人行网络完成短距离配送。模型要求候选设施、覆盖范围、容量、电池、能耗、服务时间和成本参数可获得,并假设电动车抵达充电站后完成充电。
✓机器人配送与自提服务类型属于外生的订单级指定,模型不优化客户服务模式选择。
✓自提站由运营方在合格站点中分配,受覆盖半径与存储容量限制。
✓机器人采用步行网络距离和最大行程时长,并计入每次派出的固定开销。
✓输入摘录未报告随机需求、随机服务时间或实时交通条件下的验证结果。
✓输入摘录未报告同一运营商完整部署全部层级后的长期真实运营评估。
这套方法适合服务类型已确定、候选设施清晰且两层运力约束可参数化的联合规划。若服务方式需要由模型同时决定,或需求、交通与设施状态持续随机变化,还需扩展决策变量、情景描述和动态更新机制。
论文:Two-echelon robot-assisted electric vehicle routing problem with pickup stations
作者:Nima Moradi,Fereshteh Mafakheri,Chun Wang
期刊:Transportation Research Part E
链上镖师、先卜交通、先卜运筹通用论文ID
保存此推文 ID,可在粉丝群内获取相关材料,未来更多功能敬请期待
先卜科技团队:常文婕、张巧巧、王一航、夏子帆、张晓乐、祁园园、张仁义


