链上镖师 / Chain Biaoshi
TRE|高密度仓储多AGV协同路径:冲突预测与动态死锁规避
用时空冲突概率场驱动平滑路径规划与主动绕行
论文面向货架密集、通道狭窄、车辆并行运行的仓储环境,构建由冲突概率预测、神经动力学路径调制和动态死锁处理组成的多AGV闭环协同规划方法。
- 01:STC-CPF以高斯扩散描述AGV运动状态的不确定性,并在连续时空中量化冲突风险。
- 02:改进GBNN同时考虑目标吸引与冲突抑制,生成更短、更少转弯的协同路径。
- 03:DPDBS融合冲突威胁和任务进度,支持动态优先级调整与主动绕行。
高密度仓储中的多AGV协同难题
高密度仓储通过缩小货架间距、压缩通道空间提升存储与作业能力,多台AGV同时运行时,车辆位置、运动方向和临时障碍共同占用有限的时空资源。论文将核心任务定义为实时生成无碰撞、低死锁风险且具备较高整体效率的车辆路径。
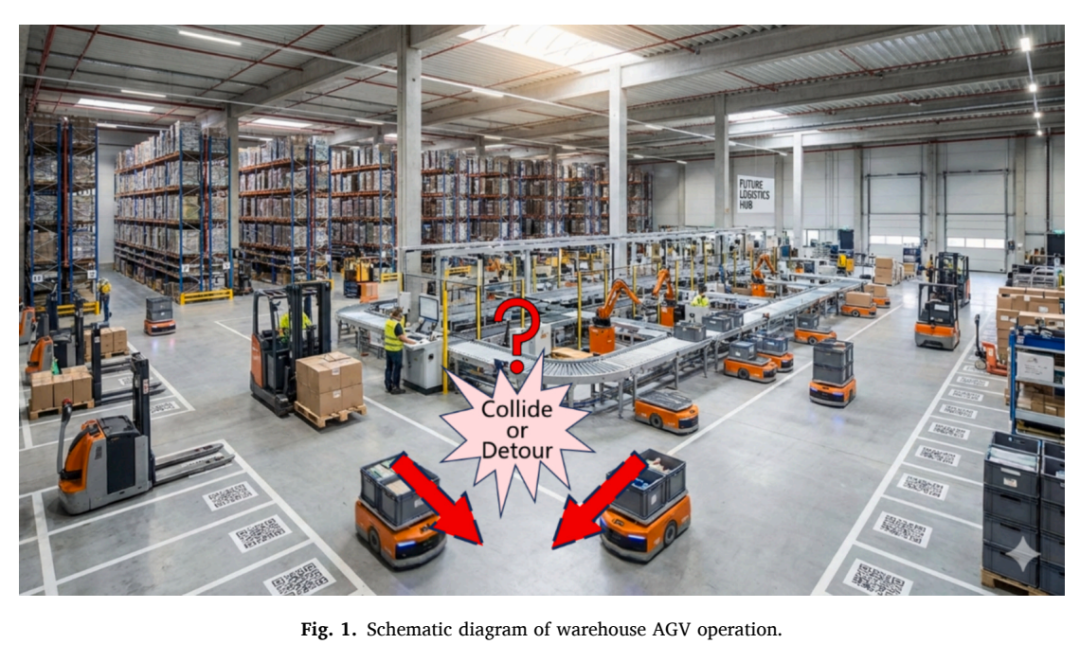
高密度仓储环境中的多AGV运行与潜在碰撞位置(来源:Fig. 1)
STC-CPF闭环协同规划框架
方法首先接收各AGV的运动状态与仓储地图信息,以高斯扩散构造单车冲突概率场,再在感知范围内叠加形成系统级时空耦合冲突概率场。风险场随后进入改进GBNN的神经元激励机制,并向动态优先级死锁处理模块提供实时威胁信息。
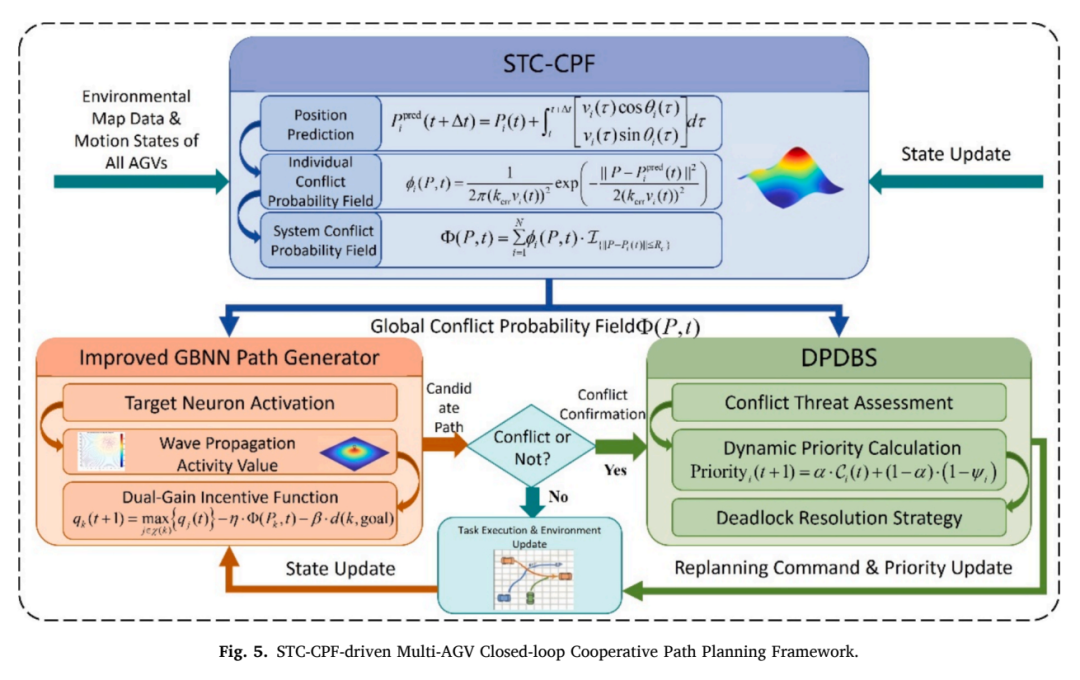
基于STC-CPF的多AGV闭环协同路径规划框架(来源:Fig. 5)
1输入各AGV运动状态与环境地图
2以高斯扩散生成并叠加时空冲突概率场Φ(P,t)
3将冲突风险嵌入GBNN冲突—目标双增益激励
4融合冲突威胁与任务进度动态调整优先级,执行主动绕行
从运动不确定性到GBNN路径生成
STC-CPF假设AGV预测位置误差服从零均值高斯分布,位置误差具有各向同性,标准差与瞬时速度成正比。模型具备非负性、可积性和除感知边界外的时空连续性,使冲突风险能够转化为可计算的路径代价,并支持后续路径优化。
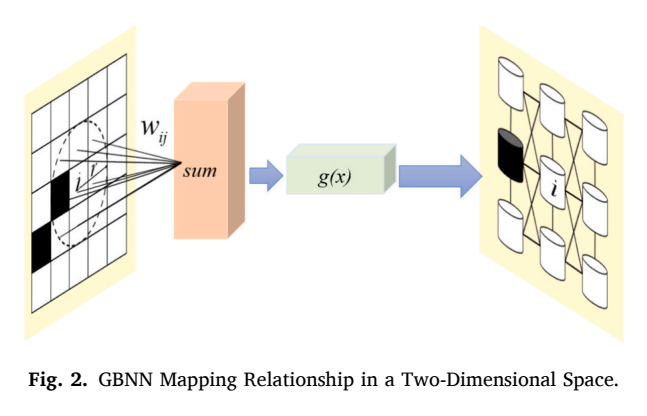
二维空间中的GBNN映射关系(来源:Fig. 2)
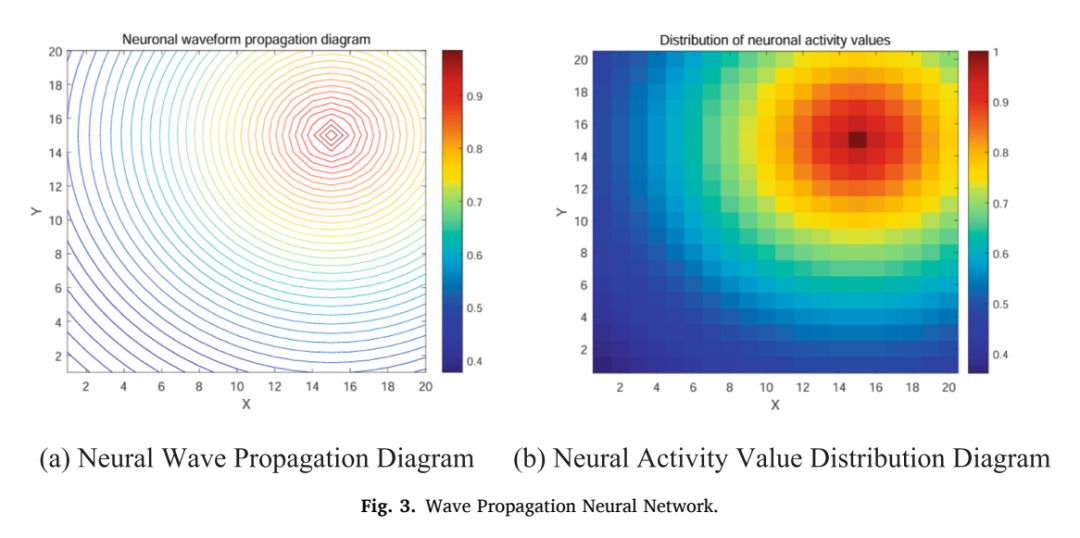
波传播神经网络及目标引导过程(来源:Fig. 3)
改进GBNN在目标距离项之外加入冲突概率惩罚项,通过冲突—目标双增益激励协调全局路径收敛与局部风险规避。较大的冲突抑制权重会提高安全响应,较大的目标吸引权重有助于减少路径偏离,两个参数共同决定车辆在安全裕度与运行效率之间的平衡。
冲突类型与仿真环境设置
论文将多AGV运行中的典型冲突归纳为对向、汇聚、交叉和复杂冲突。DPDBS以冲突威胁水平和任务进度共同计算动态优先级,低优先级AGV让行,高优先级AGV优先通过,并通过主动绕行减少等待与资源占用。
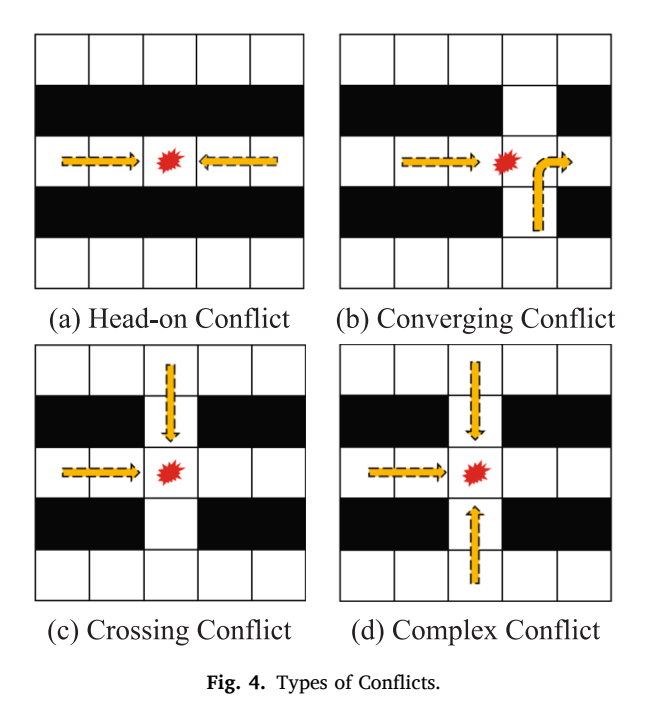
多AGV运行中的四类冲突形态(来源:Fig. 4)
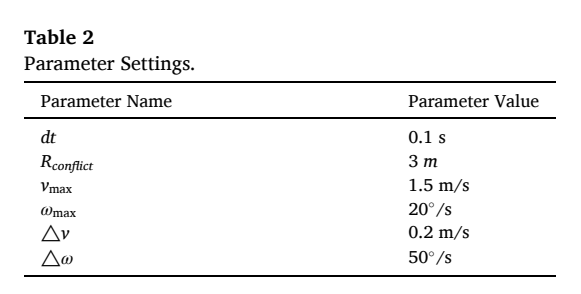
多AGV仿真参数设置(来源:Table 2)
不同算法的路径性能对比
实验在21×21网格地图中设置44个黑色静态障碍,并部署3台AGV同步执行任务。论文将GA、ACO、HGA和BINN作为对比算法,从路径长度、转弯次数和转弯弧度三个指标评价改进GBNN的路径质量。
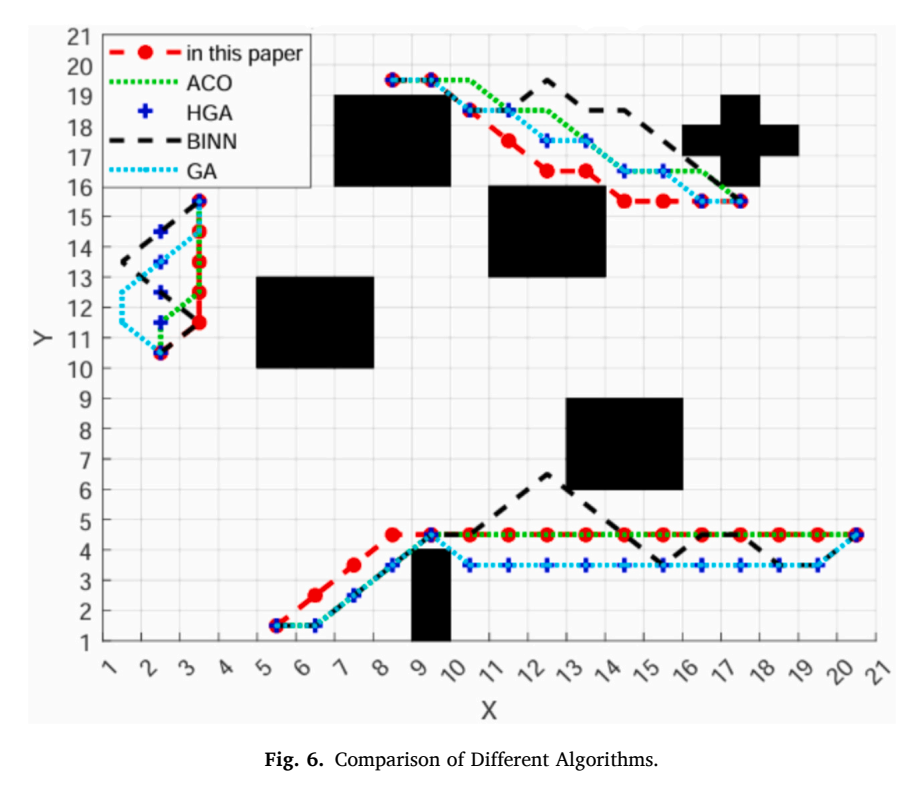
不同路径规划算法的多AGV路径对比(来源:Fig. 6)
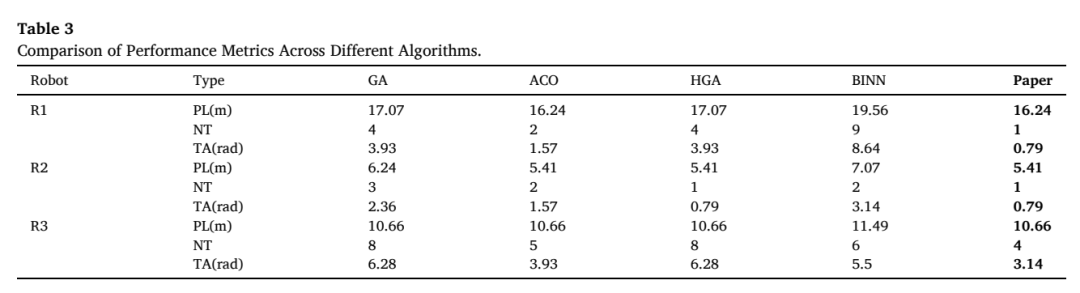
不同算法的路径性能指标对比(来源:Table 3)
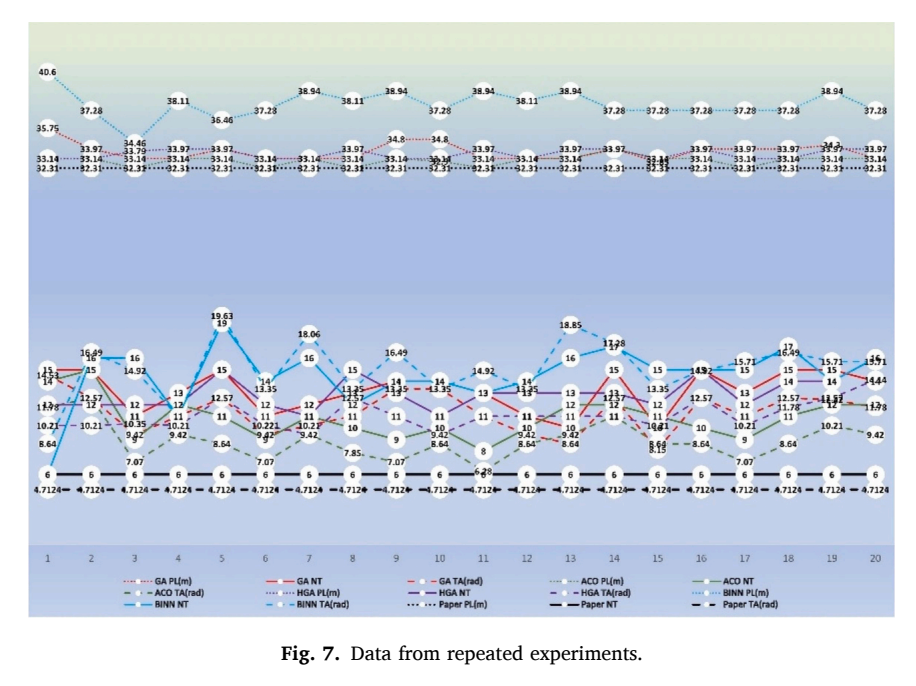
多次重复实验的数据结果(来源:Fig. 7)
核心结果、参数敏感性与冲突规避
相较对比算法,本文方法的路径长度最高减少14.53%,转弯次数最高减少58.62%,转弯弧度最高减少68.75%。20次重复实验中,本文方法三个指标的方差、标准误、四分位距和变异系数均为0;摘要同时报告运行效率提升约37.05%,冲突发生率降低50%。
转弯次数
最高减少58.62%
相较对比算法
转弯弧度
最高减少68.75%
相较对比算法
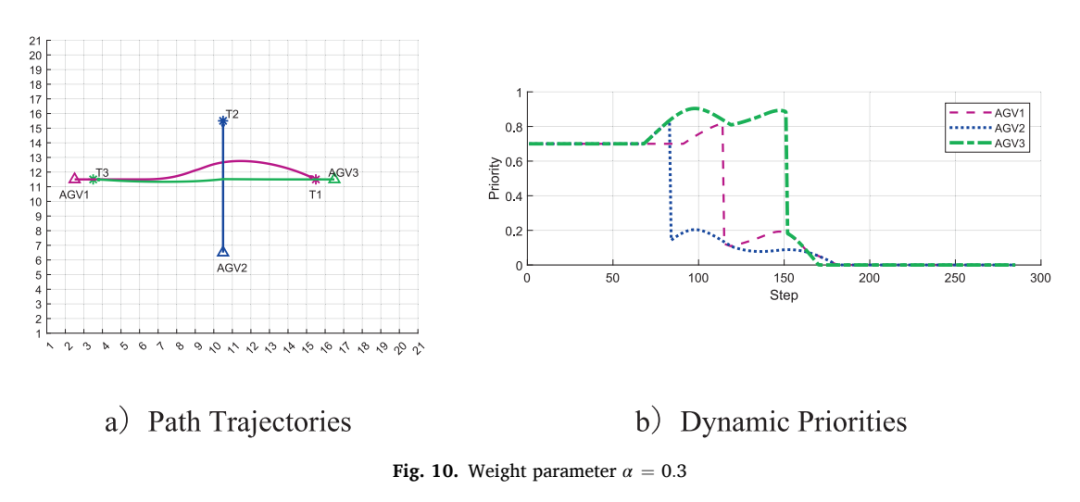
权重参数α=0.3下的路径轨迹与动态优先级(来源:Fig. 10)
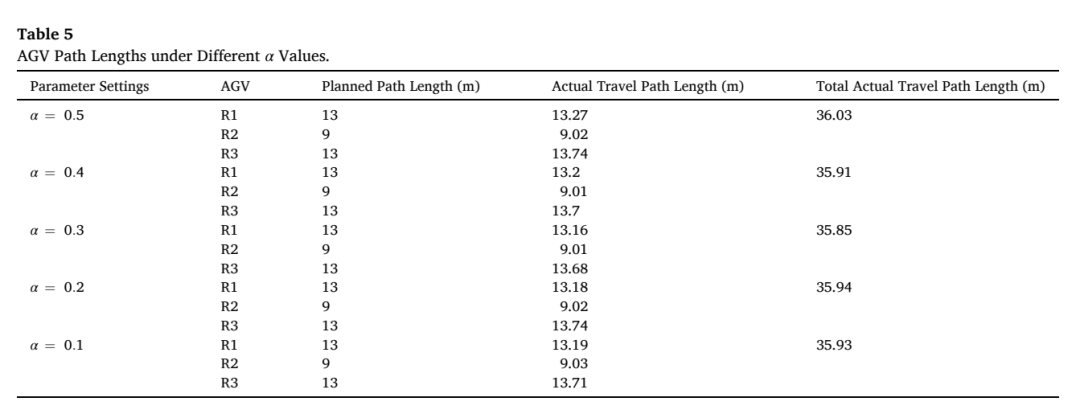
不同权重参数α下的AGV路径长度(来源:Table 5)
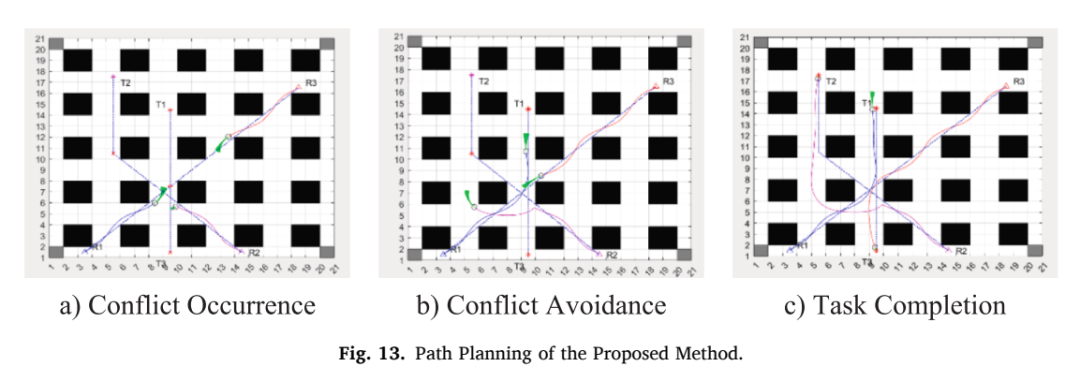
多AGV路径规划中的冲突发生、冲突规避与任务完成(来源:Fig. 13)
模型适用条件与研究边界
论文明确的模型条件包括平面仓储地面、短时运动预测、零均值高斯位置误差、各向同性误差分布,以及误差标准差随AGV速度变化。验证主要基于仿真网格环境和有限数量AGV场景,复杂非平面环境、传感器失效、长期真实仓库运行效果与更大规模部署表现,论文未报告。
研究结论适用于具备结构化地图、可获得车辆运动状态、需要实时协同避碰的高密度仓储路径规划场景。实际部署时,冲突误差参数、感知半径、速度约束和动态优先级权重需要结合具体设备与作业规则设定。
论文:Cooperative path optimization for MULTI-AGV systems in high-density warehousing based on a spatio-temporal coupling conflict probability field
作者:Tingping Feng,Yunhai Xiang,Yangxin Teng,Xinchen Tang,Junmin Li,Simon X. Yang,Ming Jian
期刊:Transportation Research Part E
链上镖师、先卜交通、先卜运筹通用论文ID
保存此推文 ID,可在粉丝群内获取相关材料,未来更多功能敬请期待
先卜科技团队:常文婕、张巧巧、王一航、夏子帆、张晓乐、祁园园、张仁义


