链上镖师 / Chain Biaoshi
TRE|随机订单与变化风况下卡车—无人机协同配送:实时接单与路径优化
用价值函数近似把风场约束纳入动态配送决策
论文研究随机订单持续到达、风况动态变化时,单辆卡车与单架无人机如何协同接单、分配任务并实时更新路径。
- 01:研究对象:卡车—无人机协同取货配送
- 02:核心方法:马尔可夫决策过程、价值函数近似与路径增强启发式
- 03:主要结果:纳入风感知后,接受订单数较忽略风影响的方法提高18.58%
随机订单与变化风况构成的协同配送问题
论文考虑一辆卡车搭载一架无人机,在有限服务时域内共同完成客户取货任务。静态订单在起始时刻已知,动态订单按照非齐次泊松过程随机到达,每个请求包含位置、到达时间、服务时长和需求重量。新请求到达后,系统需要立即决定是否接单、由卡车还是无人机执行,并更新尚未承诺的路线。
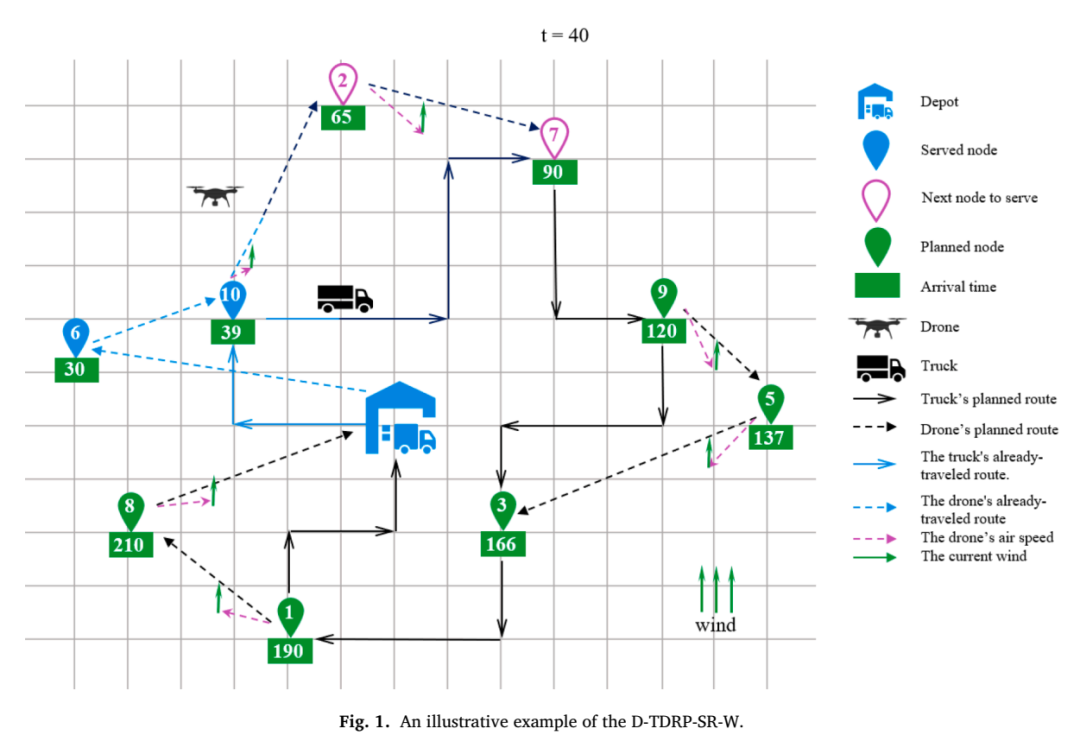
图2:随机请求与变化风况下的卡车—无人机协同配送示意(来源:Fig. 1)。
01卡车沿道路网络行驶,距离采用曼哈顿度量;无人机采用欧氏距离飞行。
02无人机每次 sortie 服务一个客户,并与卡车在后续节点同步回收。
03车辆先到达会合点后等待另一方,双方同时到达且完成回收后继续运行。
从请求到路线:风感知动态决策框架
作者将问题建模为马尔可夫决策过程。每个请求到达时形成一个决策时点,状态包含当前时间、可更新路线、新请求以及风速和风向。可行决策包括拒绝请求、分配给卡车、分配给无人机,奖励取决于是否成功接受动态请求,目标是在整个服务时域内最大化接受请求数量。
1离线阶段:为静态订单构造初始卡车—无人机路线,并在风场约束下增强初始解。
2训练阶段:以当前时间、返仓时间和无人机闲置时间构成状态特征,通过蒙特卡洛模拟与递归最小二乘训练线性价值函数。
3在线阶段:新请求到达后比较拒绝、卡车承接和无人机承接等可行行动。
4执行阶段:调用路径启发式更新路线,检查同步、载荷、电量和返仓时限。
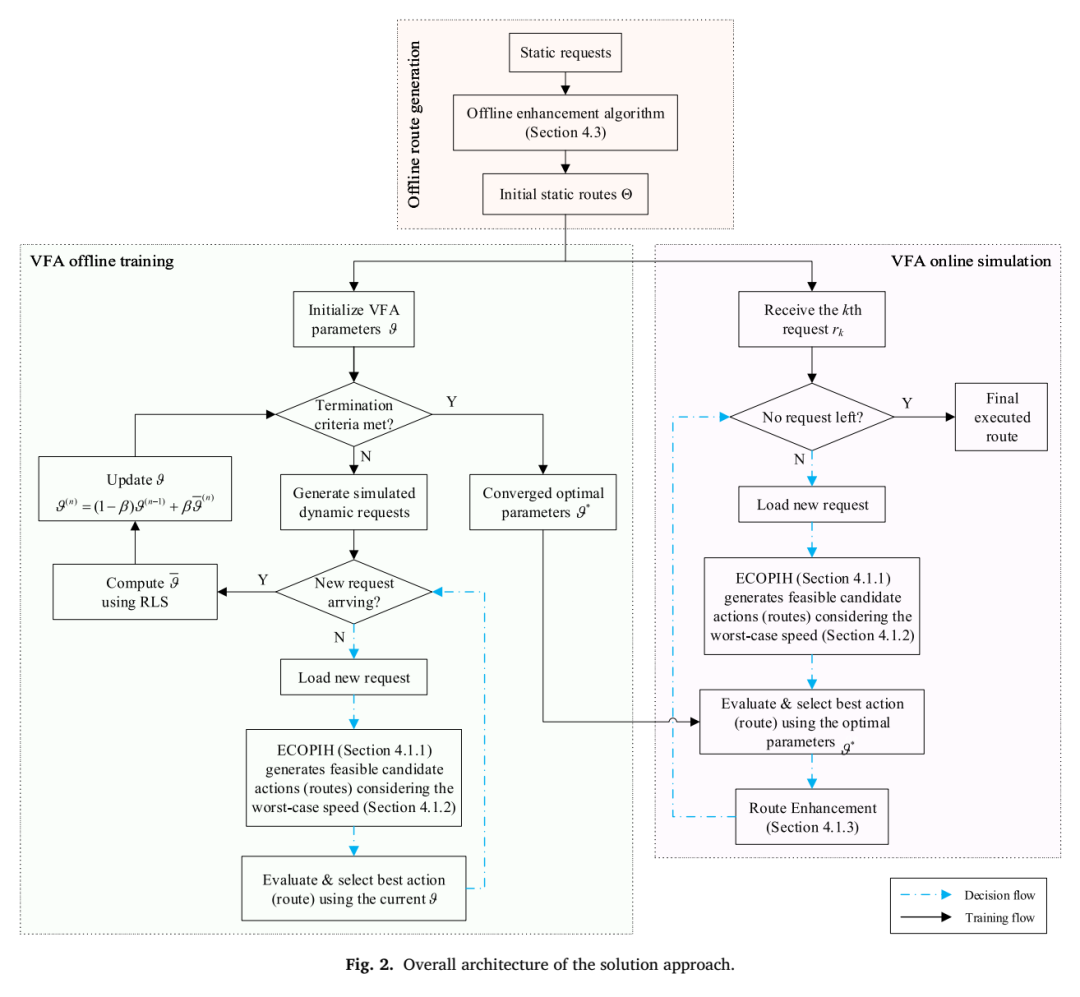
图1:风感知动态卡车—无人机协同路径方法总体架构(来源:Fig. 2)。
风场建模让无人机能耗进入路径决策
模型把风速方向与无人机空速、航向、地速和漂移角联系起来,利用向量关系计算不同风况下的飞行速度。论文进一步推导地速随风速和漂移角变化的单调关系,并据此求取不确定风向扇区内的最小地速。路径增强算法据此重构卡车路线、迁移部分服务节点,在最不利飞行条件下检查无人机电量与返仓可行性。
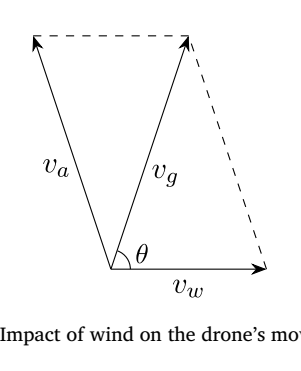
图3:风对无人机运动速度的影响关系(来源:Fig. 3)。
阶段 1 风况输入:读取当前风速与风向。
阶段 2 速度计算:根据向量关系获得无人机地速。
阶段 3 风险检查:以最小地速评估 sortie 的飞行可行性。
阶段 4 路线增强:重构卡车路径并迁移可由无人机完成的节点。
实验设计:车辆能力、需求规模与风场范围
实验在10 km×10 km服务区域和480分钟规划时域内开展。卡车速度设为8 m/s,无人机速度为16 m/s,电池容量为500 kJ,最大载荷为5 kg。动态订单数量取100、150和200,动态程度取0.7和0.9,客户分布包含均匀分布与双簇分布;动态风速服从0至10 m/s的均匀分布,风向位于292.5°至337.5°的西北扇区。
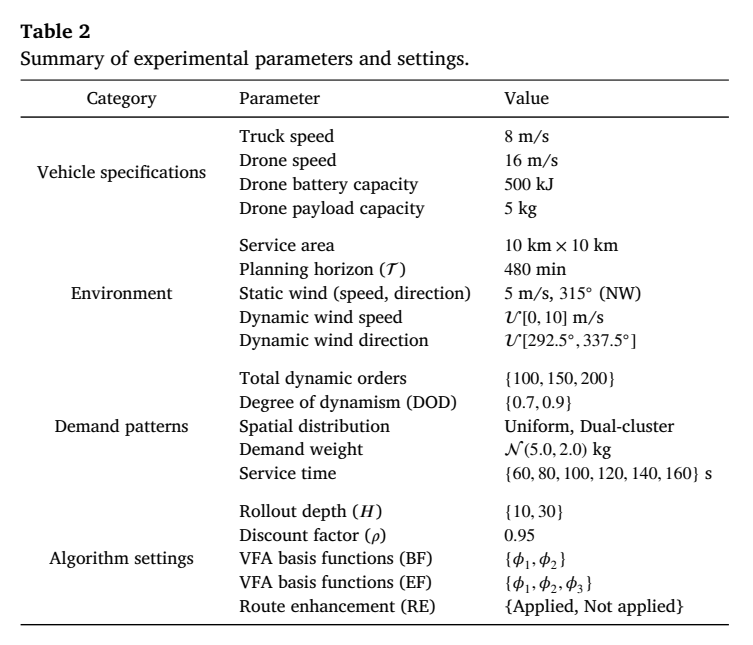
表1:实验参数与设置汇总(来源:Table 2)。
- 比较策略包括贪婪策略、不同深度的滚动规划和价值函数近似策略。
- 价值函数近似分别使用基础特征、扩展特征,并测试路径增强算法的作用。
- VFA策略每个场景运行5次,贪婪和滚动策略每个场景运行10次。
核心结果:扩展特征与路径增强提升接单能力
风感知条件下,VFA-RE-EF在表3列出的各类订单规模、动态程度和空间分布场景中取得最高奖励。以动态程度0.9、双簇分布、200个动态订单的场景为例,VFA-RE-EF奖励为129.76,贪婪策略为92.60。结果显示,扩展状态特征与路径增强共同改善了有限车辆时间和无人机电量的配置。
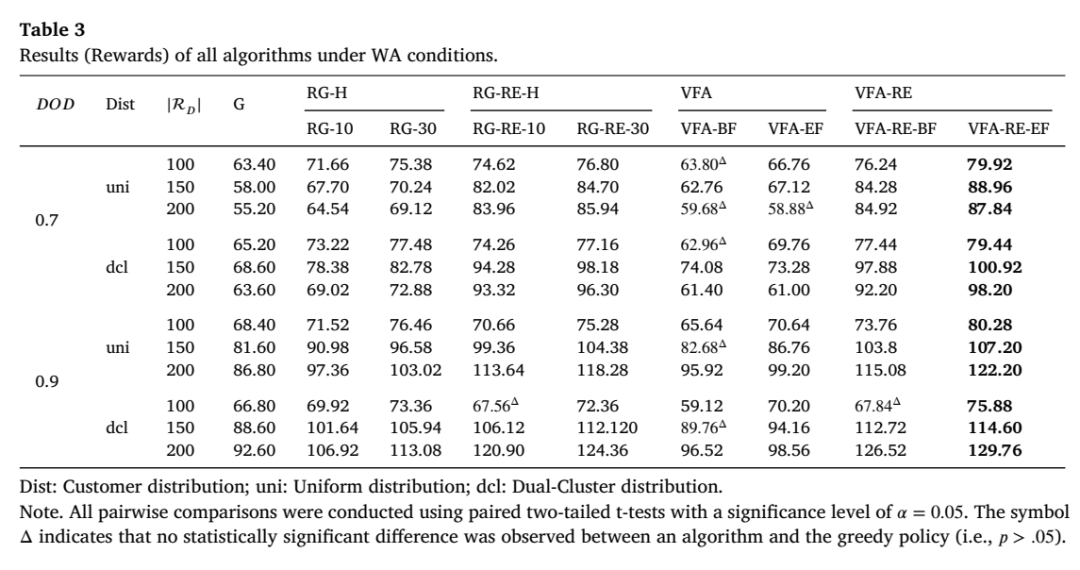
表2:风感知条件下各算法的奖励结果(来源:Table 3)。
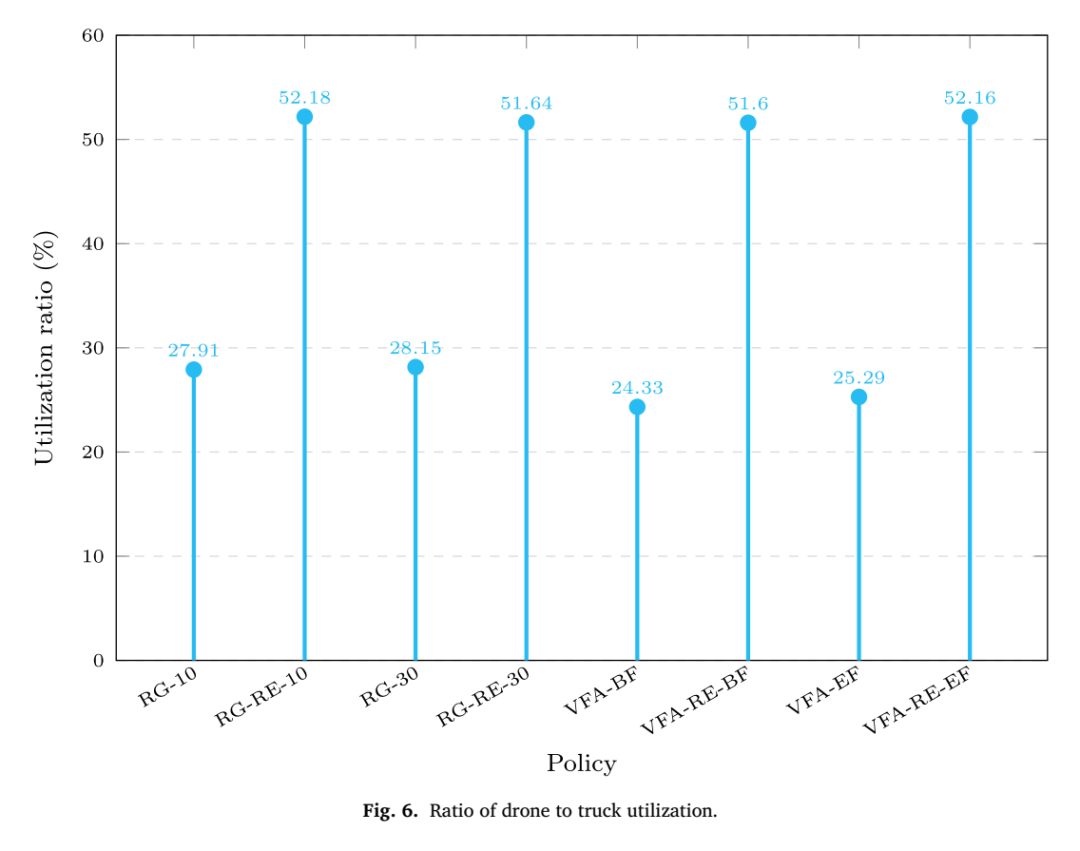
图4:无人机与卡车利用率比例(来源:Fig. 6)。
风感知带来的接受订单增幅
18.58%
相较忽略风影响的基准方法
示例场景VFA-RE-EF奖励
129.76
DOD=0.9、双簇分布、200个动态订单
实时运行与风信息的运营价值
在线时效是动态订单场景中的关键约束。表4显示,VFA类策略的在线决策时间均不超过0.1秒,满足请求到达后的快速响应要求。滚动规划需要在线模拟,在部分动态程度0.7、200个动态订单的场景中,启用路径增强的滚动策略最大在线决策时间达到49.7至55.9秒;VFA把主要计算转移到离线训练阶段。
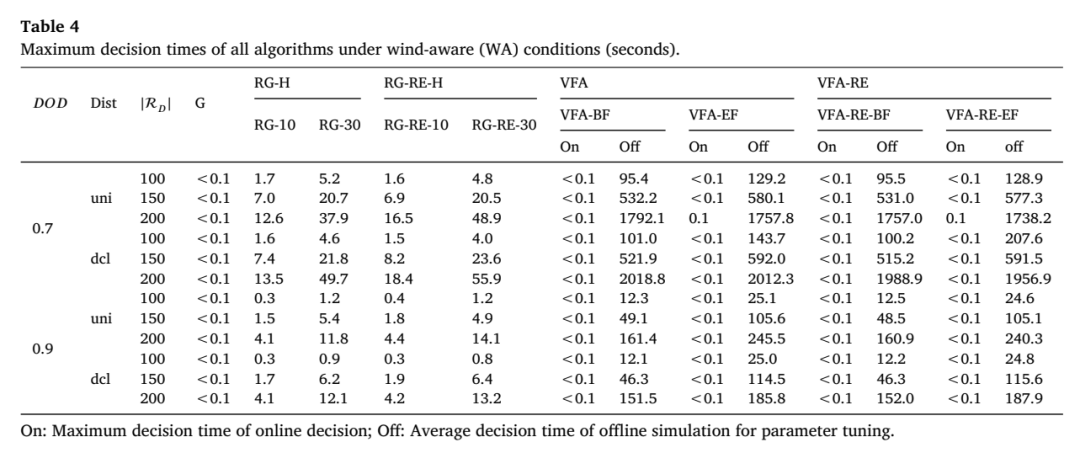
表3:风感知条件下各算法的最大决策时间(来源:Table 4)。
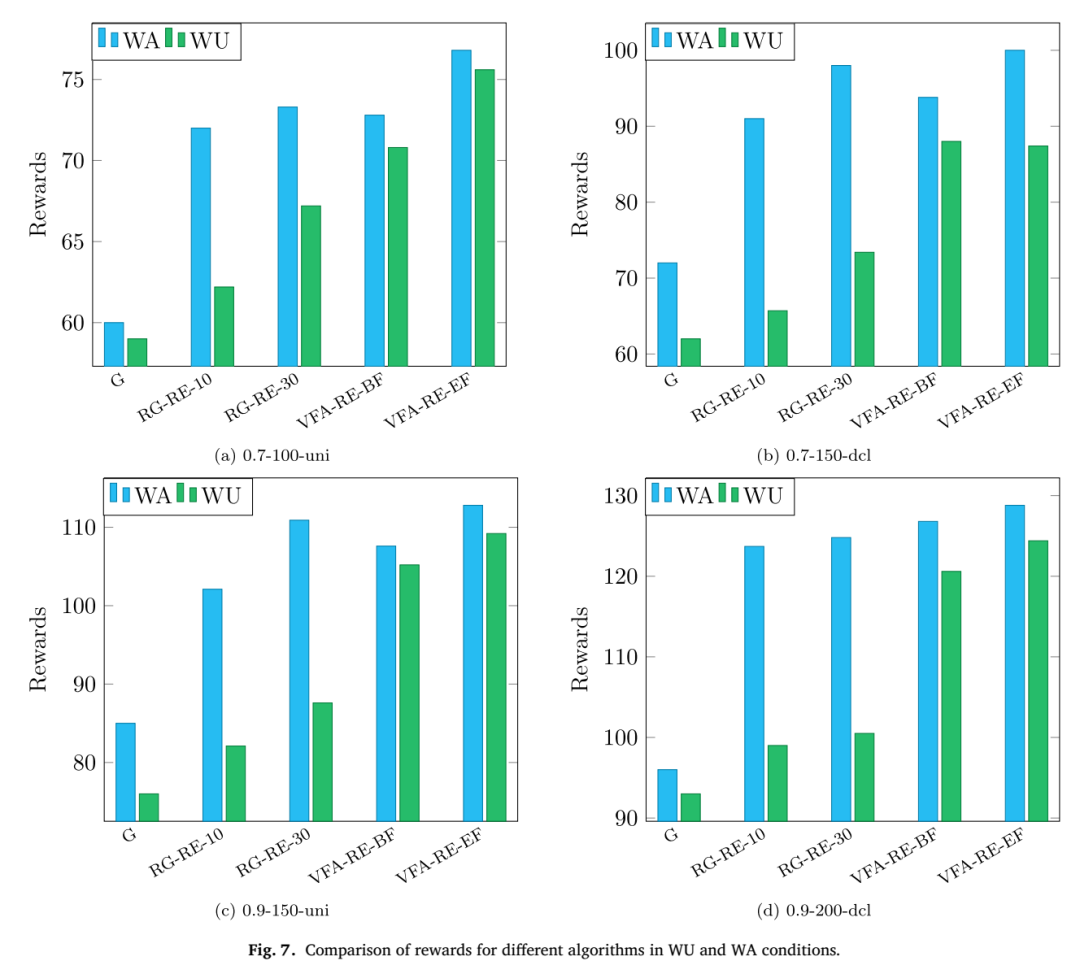
图5:风不确定与风感知条件下不同算法的奖励比较(来源:Fig. 7)。
模型适用条件与研究边界
论文的实验与结论适用于单辆卡车搭载单架无人机、单次 sortie 服务一个客户、允许中途返仓、路线已执行部分不可抢占的配送系统。模型采用卡车曼哈顿路网和无人机欧氏飞行距离,动态请求服从非齐次泊松过程,风场重点覆盖速度与方向变化。
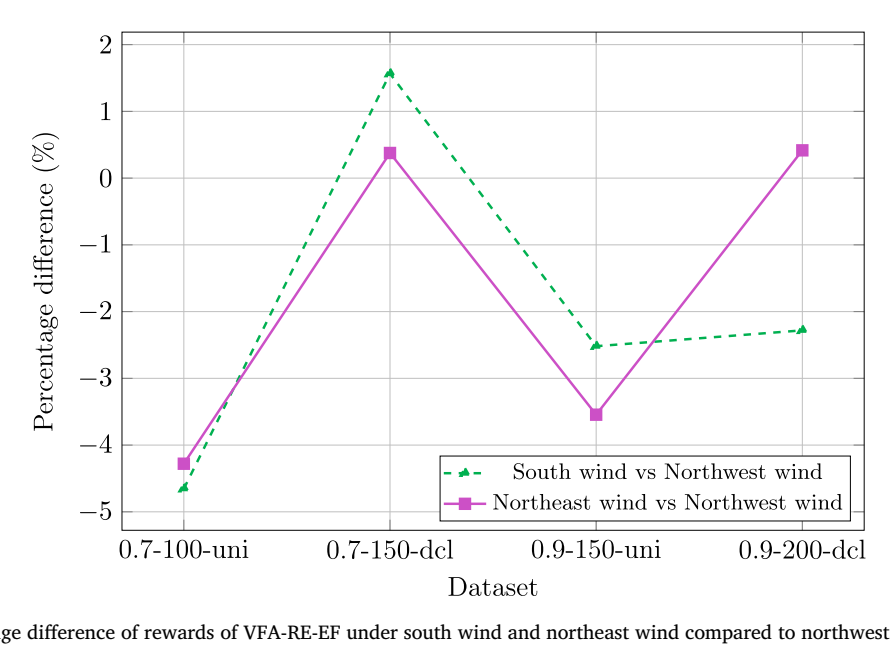
图6:南风与东北风相对西北风条件下奖励差异(来源:Fig. 9)。
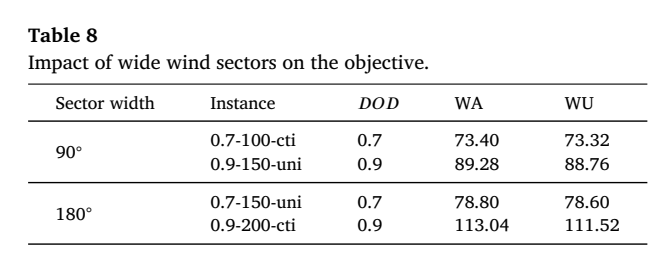
表4:风向扇区宽度对目标值的影响(来源:Table 8)。
论文未报告多卡车、多无人机协同、降水因素、复杂路网拥堵和超出既定风向扇区后的完整外推表现;相关场景需要单独扩展模型假设、状态变量与实验设计。
论文:Dynamic truck-drone collaborative routing with stochastic requests under changing weather conditions
作者:Shan Zhao,Jian Zhang,Leandro C. Coelho
期刊:Transportation Research Part E
链上镖师、先卜交通、先卜运筹通用论文ID
保存此推文 ID,可在粉丝群内获取相关材料,未来更多功能敬请期待
先卜科技团队:常文婕、张巧巧、王一航、夏子帆、张晓乐、祁园园、张仁义


