链上镖师 / Chain Biaoshi
TRE|单向航道港口泊位与船舶调度:双泊位系泊综合优化
将泊位安排、航道通行与船舶周转时间放进同一套优化模型
论文面向单向航道港口,将泊位分配、船舶进出港调度与双泊位系泊模式联合建模,以最小化船舶总停留时间。
- 01:研究对象:泊位、单向航道、锚地与船舶周转流程。
- 02:核心方法:混合整数线性规划模型与定制化自适应大邻域搜索算法。
- 03:关键发现:ALNS在中大型实例中保持较短计算时间,并取得优于LNS的目标值。
双泊位系泊的港口应用场景
论文关注单向航道港口中的泊位与船舶调度协同问题。双泊位系泊模式允许两艘船在同一泊位平行靠泊,由岸桥同步服务。该模式已经应用于上海洋山深水港四期自动化码头,为高密度船舶到港条件下提升泊位利用率提供了作业基础。
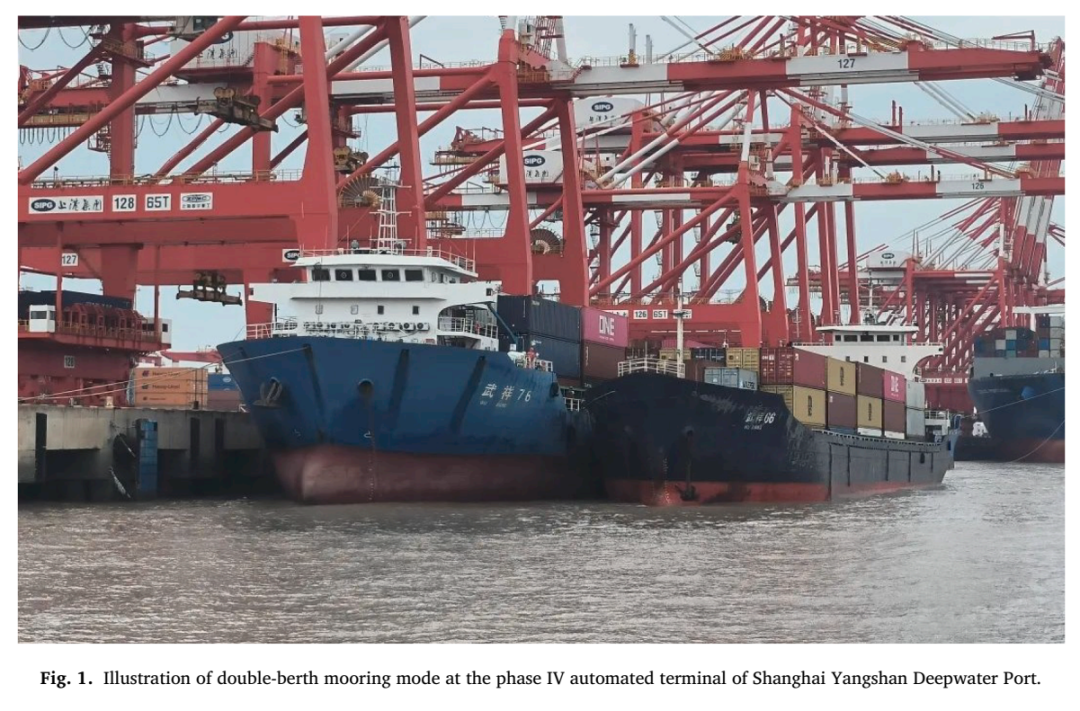
双泊位系泊模式在上海洋山深水港四期自动化码头的应用(来源:Fig. 1)
根据港口人员提供的信息,双泊位系泊可将平均船舶切换时间由45分钟降至20分钟,泊位空闲时间减少约55.5%,泊位利用率接近提升一倍。
从锚地进港到离港的综合优化对象
船舶在港内经历锚地等待、航道通行、泊位等待、靠泊准备、集装箱装卸、离泊准备和出港通行等阶段。单向航道要求进港与出港船舶交替使用共享水域,船舶速度差异还会影响安全距离与通行顺序。论文将这些时间节点放入统一决策框架。
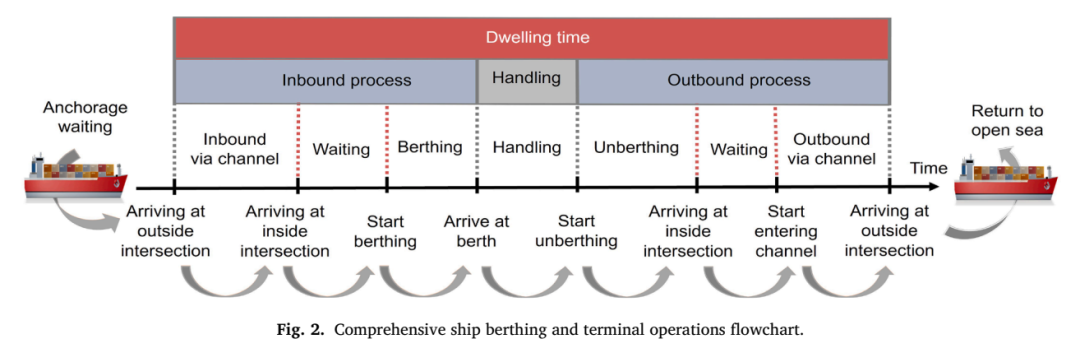
船舶靠泊与码头作业综合流程(来源:Fig. 2)
01泊位分配:确定船舶靠泊泊位与靠离泊时间。
02航道调度:安排进港、出港及方向切换顺序。
03目标函数:最小化计划期内所有船舶的总停留时间。
04安全要求:维持安全航行距离,禁止追越并避免对向冲突。
双泊位系泊如何改变作业约束
双泊位系泊会改变两艘船的靠泊、装卸与离泊关系。内侧船需要先靠泊,外侧船随后进入同一泊位;离泊时遵循外侧船先离开、内侧船后离开的顺序。模型还要求采用双泊位系泊的两艘船连续进入航道,内侧船长度不小于外侧船。
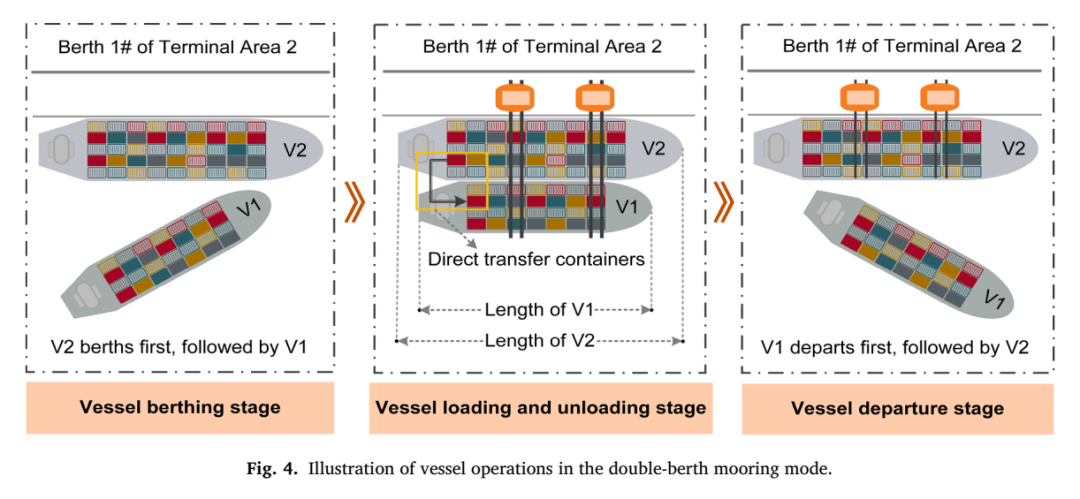
双泊位系泊模式下的船舶作业过程(来源:Fig. 4)
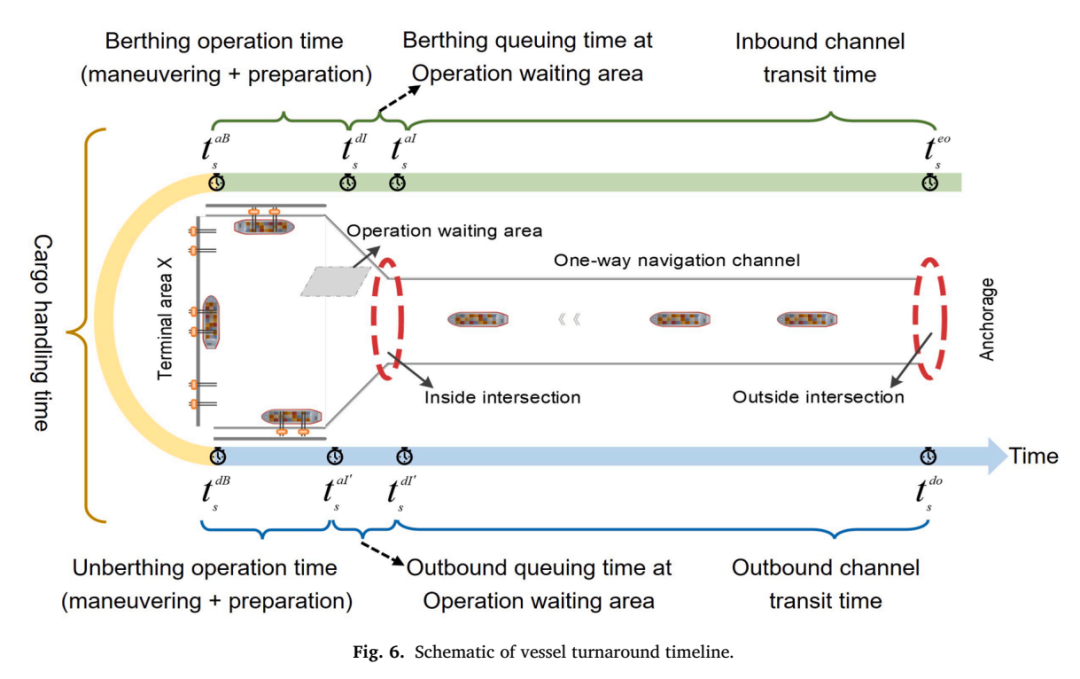
船舶周转时间线示意(来源:Fig. 6)
MILP模型与ALNS求解流程
论文建立混合整数线性规划模型,统一表示船舶进出港顺序、泊位分配、靠离泊时间、装卸时间、航道方向切换与双泊位系泊关系。面对泊位分配和船舶调度叠加形成的组合复杂度,研究设计了定制化ALNS算法,以较短计算时间搜索高质量可行方案。
11. 按船舶工作流生成进港、泊位和出港初始方案。
22. 使用两层编码分别表示船舶作业顺序与泊位分配。
33. 通过5类破坏算子和3类修复算子组合搜索新方案。
44. 通过2类泊位分配算子调整泊位安排。
55. 使用自适应权重与模拟退火准则接受候选解。
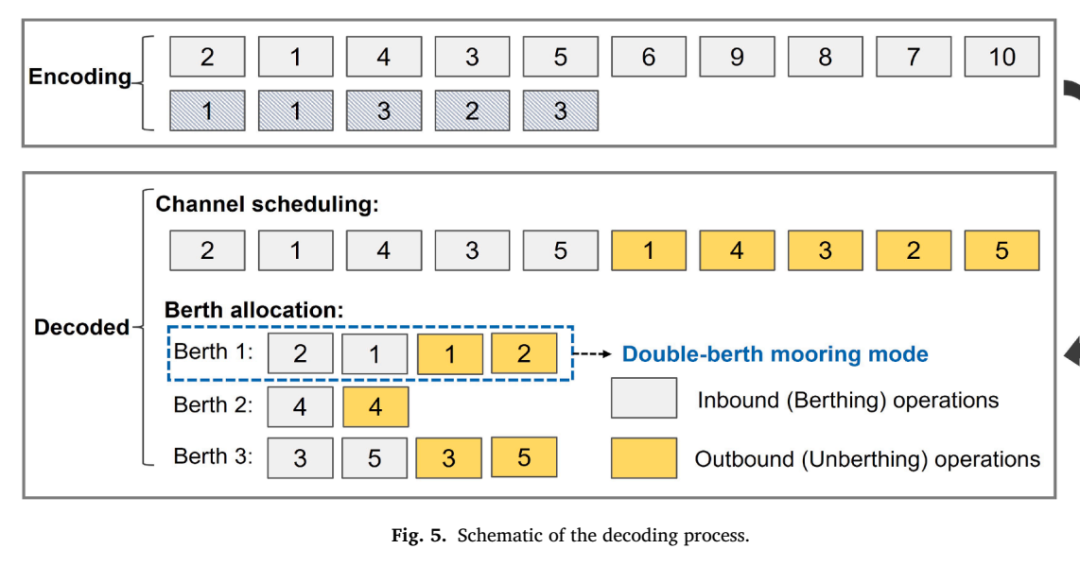
船舶调度方案的解码过程(来源:Fig. 5)
不同规模实例中的求解表现
实验覆盖小型、中型和大型实例。小型实例包含2至10艘船和2至4个泊位,中型实例包含15至30艘船和5至10个泊位,大型实例包含50至200艘船和30至50个泊位。研究将ALNS与CPLEX、LNS进行目标值和计算时间比较。
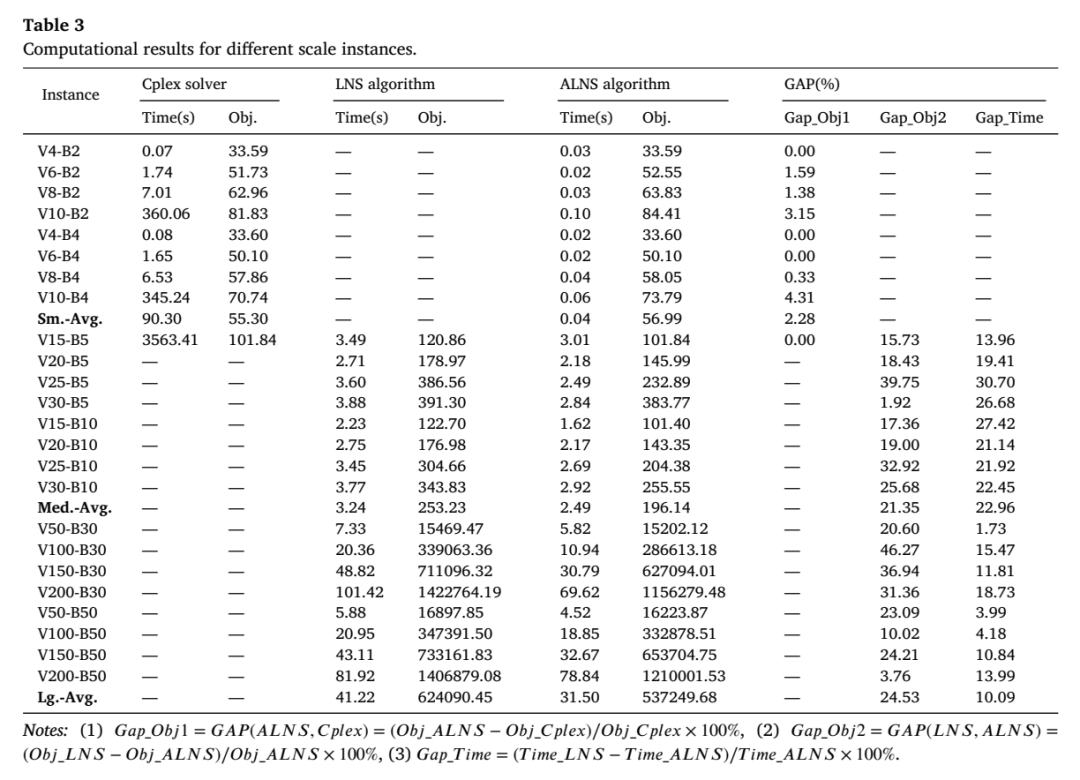
不同规模实例的计算结果比较(来源:Table 3)
中型实例
21.35%
大型实例
24.53%
中型实例中,ALNS平均计算时间为2.49秒,平均目标值为196.14;大型实例中,平均计算时间为31.50秒,平均目标值为537249.68。结果支持ALNS用于中大型泊位与航道联合调度。
双泊位系泊的效率影响与规划粒度
双泊位系泊会同步影响泊位服务、船舶切换和航道进出顺序。论文通过作业时间线与分阶段时间统计比较两种系泊模式,并将规划时间步系数Alpha纳入敏感性分析。Alpha从0到1对应规划窗口由1小时扩展至6小时。
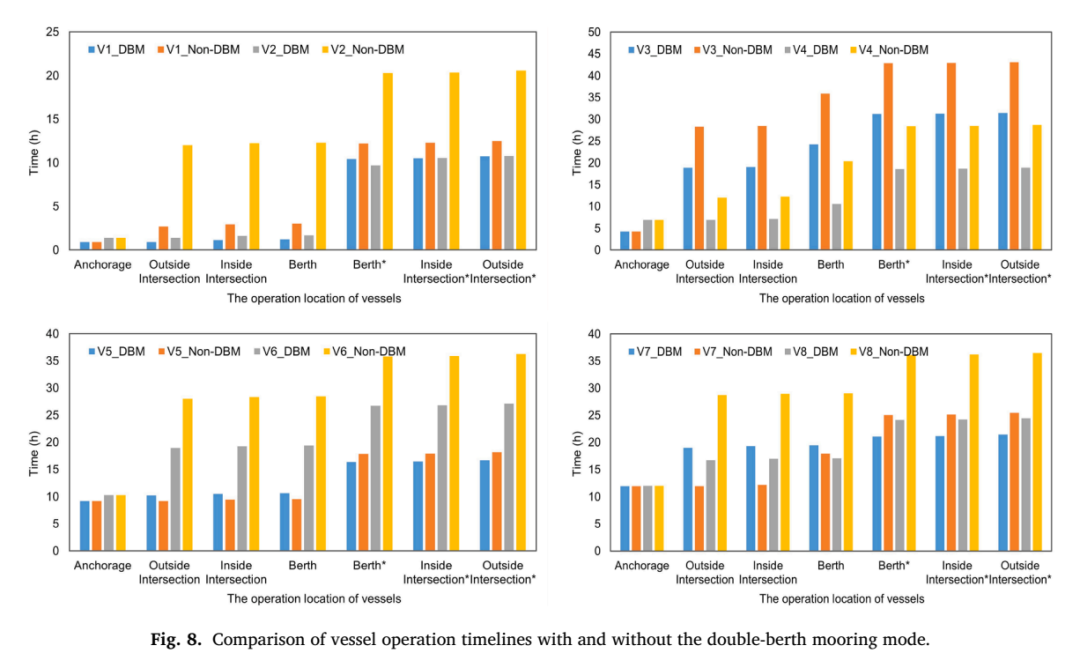
启用与未启用双泊位系泊模式的船舶作业时间线比较(来源:Fig. 8)
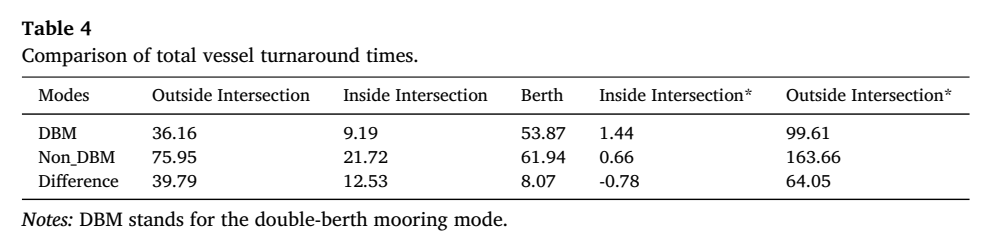
双泊位系泊模式与常规模式的船舶总周转时间比较(来源:Table 4)
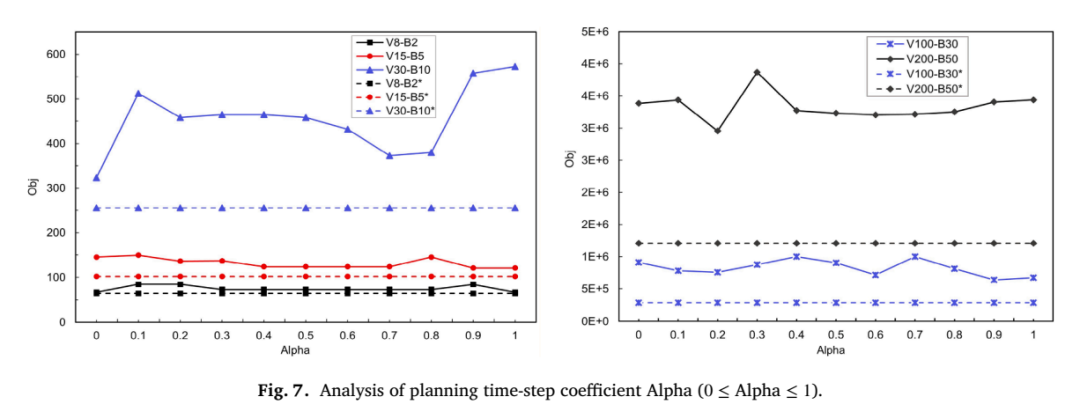
规划时间步系数Alpha敏感性分析(来源:Fig. 7)
船舶到达密度下的运营决策
到达密度会改变锚地等待、航道方向切换和泊位冲突的累积程度。论文建议港口运营者依据日内船舶流量调整规划时间步:船舶密度较高的作业日适合采用更细的1至2小时规划窗口,以改善初始调度方案并加快算法收敛。
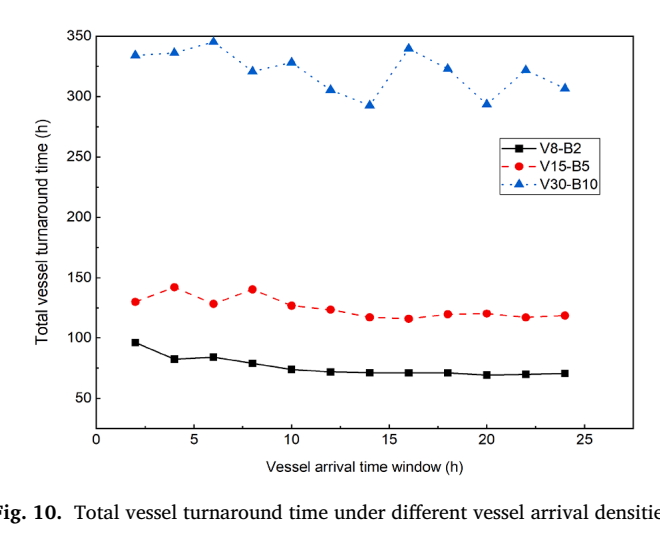
不同船舶到达密度下的总船舶周转时间(来源:Fig. 10)
✓高到达密度:缩短初始规划时间窗口。
✓双泊位系泊适用时:同步检查内外侧船舶尺寸与进出港顺序。
✓航道安全要求:将安全距离和方向切换约束纳入统一调度。
模型适用条件与研究边界
论文面向单向导航航道、离散泊位布局和日计划泊位规划场景。模型假定计划期内船舶预计到达时间、港内航行时间和装卸持续时间已知且固定,规划时间被离散为固定时间步。双泊位系泊需要满足船舶尺寸、连续进港和外侧船先离泊等作业条件。
- 适用对象:存在共享单向航道与多泊位协同需求的港口日计划。
- 关键前提:到达时间、航行时间和装卸时间按计划参数给定。
- 边界条件:结论依赖安全航行距离、船舶速度、船长、作业量和准备时间等参数。
- 信息范围:给定页面文本未报告随机到达、潮汐变化或更复杂航道结构下的额外验证结果。
论文:Integrated optimization of berth allocation and vessel scheduling under double-berth mooring mode
作者:Jiao Mo,Hongtao Hu,Xiao Yang,Zhuo Sun,Youcheng Xi
期刊:Transportation Research Part E
链上镖师、先卜交通、先卜运筹通用论文ID
保存此推文 ID,可在粉丝群内获取相关材料,未来更多功能敬请期待
先卜科技团队:常文婕、张巧巧、王一航、夏子帆、张晓乐、祁园园、张仁义


