链上镖师 / Chain Biaoshi
Omega|卡车托盘装载:滑移机器人无二次搬运卸货优化
在配送路线存在不确定性时,如何让两台滑移机器人从车厢内横向取货,减少阻挡托盘带来的二次搬运
这篇论文把滑移机器人横向取货能力转化为卡车托盘装载优化问题,用混合整数规划寻找能适配更多潜在配送路线、减少二次搬运的装载方案。
- 01:研究对象是由两台独立滑移机器人协同搬运托盘的自动卸货场景。
- 02:核心问题是路线执行顺序尚未确定时,如何提前安排车厢内托盘位置。
- 03:实验显示滑移机器人通常能让无二次搬运兼容路线数约翻倍,部分情形接近三倍。
研究背景
仓内搬运正在进入机器人驱动阶段,AMR已经用于拣选、货架搬运和分拣。论文关注的滑移机器人更贴近托盘装卸:两台机器人分别进入托盘叉孔,同步抬升后可全向移动托盘,因此有机会改变卡车卸货时对叉车前端通道的依赖。
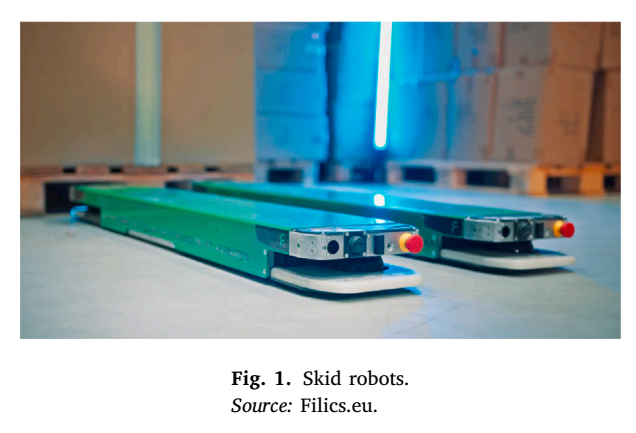
Fig. 1:滑移机器人实物形态,展示两台机器人通过托盘叉孔协同抬升和搬运托盘。来源:Fig. 1。
传统叉车从车厢前端取货时,深处托盘常被前方托盘阻挡,配送顺序一旦与装载顺序不匹配就会产生二次搬运。滑移机器人可穿过阻挡托盘的叉孔,从侧向取出目标托盘,论文据此提出面向滑移机器人卸货的卡车装载计划优化问题。
这项研究的关键前提是配送路线存在短期不确定性,司机可能因交通、优先级变化等因素调整访问顺序,装车时只能面对一组带发生概率的潜在路线。
核心问题
论文将问题命名为Skid Truck Loading Problem,简称STLP。输入包括客户集合、车厢离散存储位置、潜在配送路线集合及其概率;决策是在装车阶段把每个客户的一块托盘放到车厢网格中的一个位置,使期望意义下可无二次搬运执行的路线数量最大。
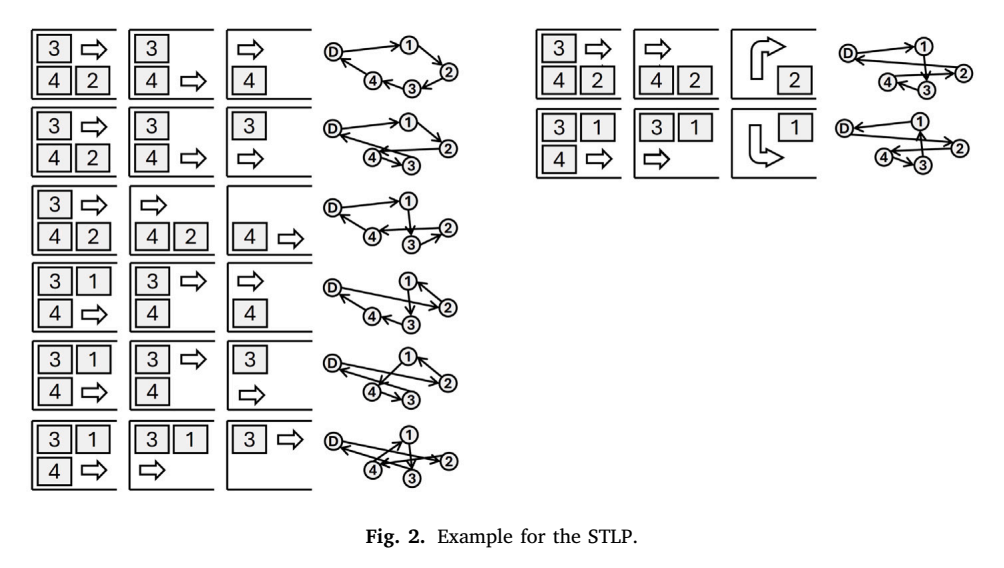
Fig. 2:STLP示例,展示给定装载方案下可兼容的配送路线与卸货顺序。来源:Fig. 2。
叉车前端卸货兼容率
6/24 = 1/4
4客户示例中,仅前端可达托盘可卸时的兼容路线比例
滑移机器人兼容率
8/24 = 1/3
同一装载方案下,侧向取货能力额外带来2条兼容路线
这个小例子说明了论文的目标函数含义:同样面对24条可能路线,滑移机器人因能通过相邻空巷和叉孔取出被挡托盘,把兼容路线从6条提高到8条。对应的灵活性增益是2/24,也就是1/12。
方法框架
论文用统一的TLP-MIP同时刻画STLP和前端叉车卸货问题FTLP。二元变量x表示客户托盘是否被分配到某个车厢位置,二元变量y表示某条潜在路线是否与当前装载方案兼容,目标函数按路线概率加权最大化兼容路线总量。
1建立车厢位置集合P,将宽度W和长度L组成离散网格。
2为每条潜在路线设置概率p_i,并检查客户在路线中的访问先后顺序。
3用释放位置集合F(w,l)判断目标托盘被取出前,阻挡位置是否已经在更早访问中清空。
4STLP把相邻位置作为可释放位置,FTLP只允许同一巷道前一位置释放。
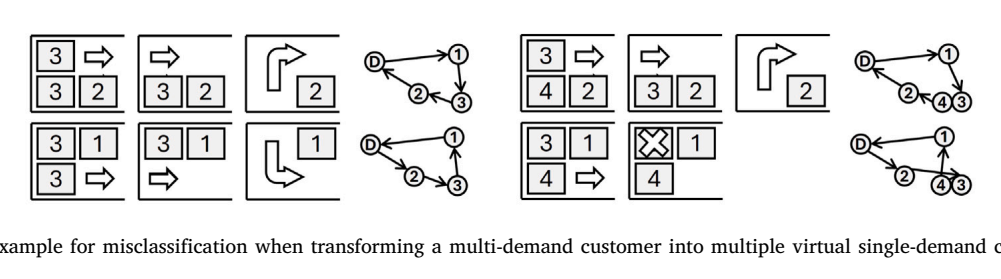
Fig. 5:多需求客户转换为多个虚拟单需求客户时可能出现的误分类示例。来源:Fig. 5。
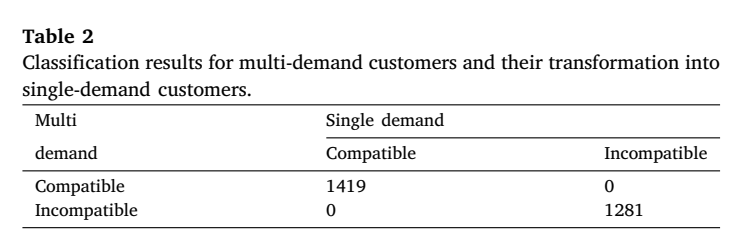
Table 2:多需求客户转换为单需求客户后的分类结果,2700次路线分类中未出现错分。来源:Table 2。
建模简化方面,论文假设每个客户对应一块托盘;多托盘客户被拆成连续访问的虚拟客户。作者承认这种处理在理论上可能改变兼容性判断,随后用270个实例、2700条路线检验,表2显示兼容和不兼容分类均保持一致。
案例或实验设置
计算实验使用常见卡车货区布局,默认宽度W=3、长度L=11,对应33个客户和33个存储位置。潜在路线由客户簇生成,论文区分簇间重排、簇内重排、簇间与簇内同时重排三类机制,用来模拟城市间交通扰动和城市内访问顺序变化。
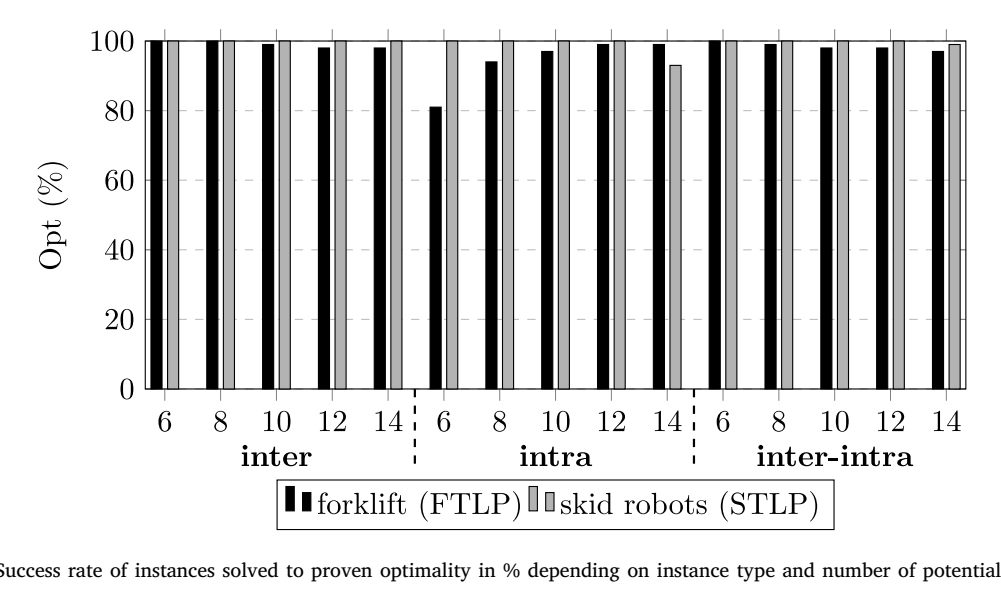
Fig. 3:不同实例类型和潜在路线数量下,求解到可证明最优的比例。来源:Fig. 3。
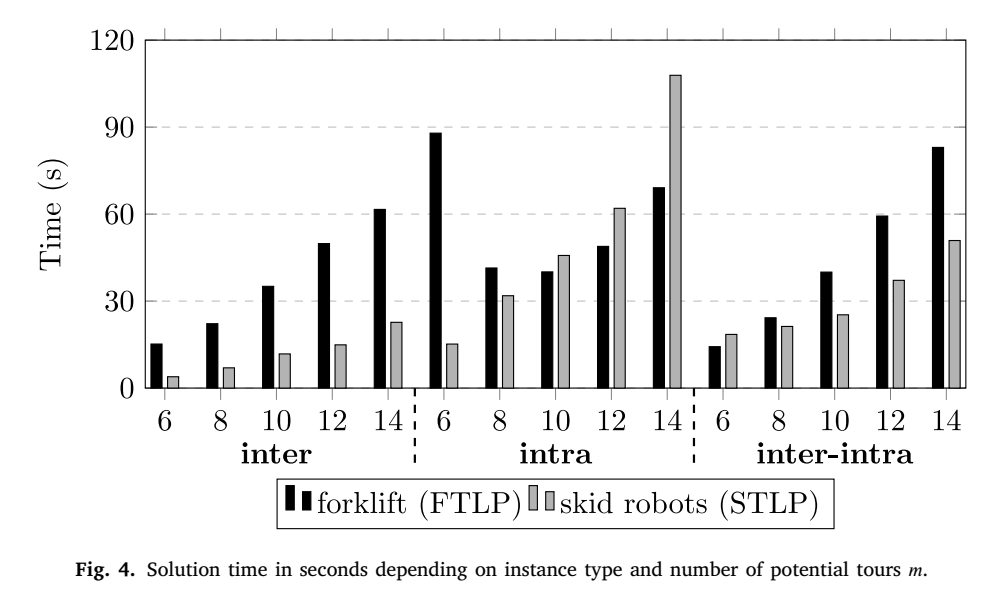
Fig. 4:不同实例类型和潜在路线数量下的求解时间。来源:Fig. 4。
作者还构造prox路线生成机制:在1000×1000平面上放置客户簇和中心仓,路线选择概率与距离倒数相关,较短路线被赋予更高发生概率。这个设置用于检验主要发现是否依赖均匀随机路线和等概率假设。
结果分析
核心结果是滑移机器人显著提高无二次搬运的路线兼容率。论文用兼容路线概率加权占比作为评价指标,比较FTLP和STLP后发现,多数配置中STLP的兼容路线数量大约达到叉车前端卸货的两倍,部分情形接近三倍。
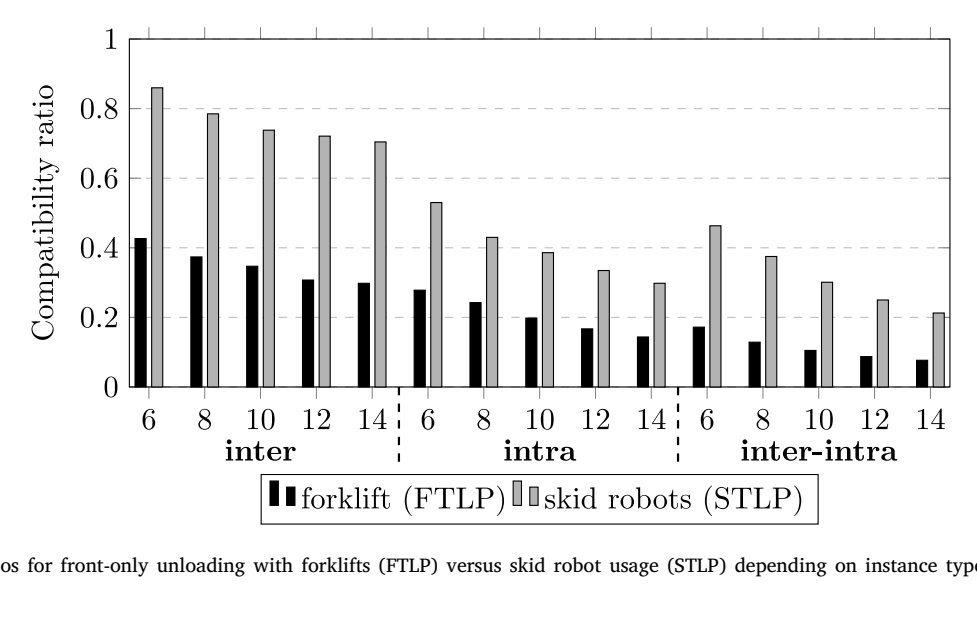
Fig. 6:不同实例类型和潜在路线数量下,FTLP与STLP的兼容率对比,是滑移机器人灵活性增益的核心证据。来源:Fig. 6。
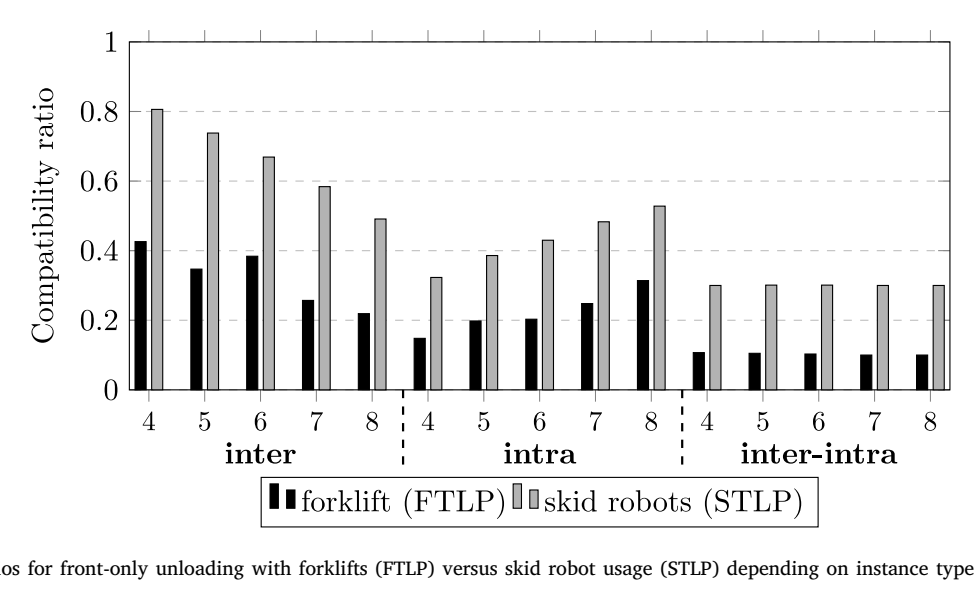
Fig. 7:不同客户簇数量下,FTLP与STLP的兼容率变化,展示路线结构对装载方案兼容性的影响。来源:Fig. 7。
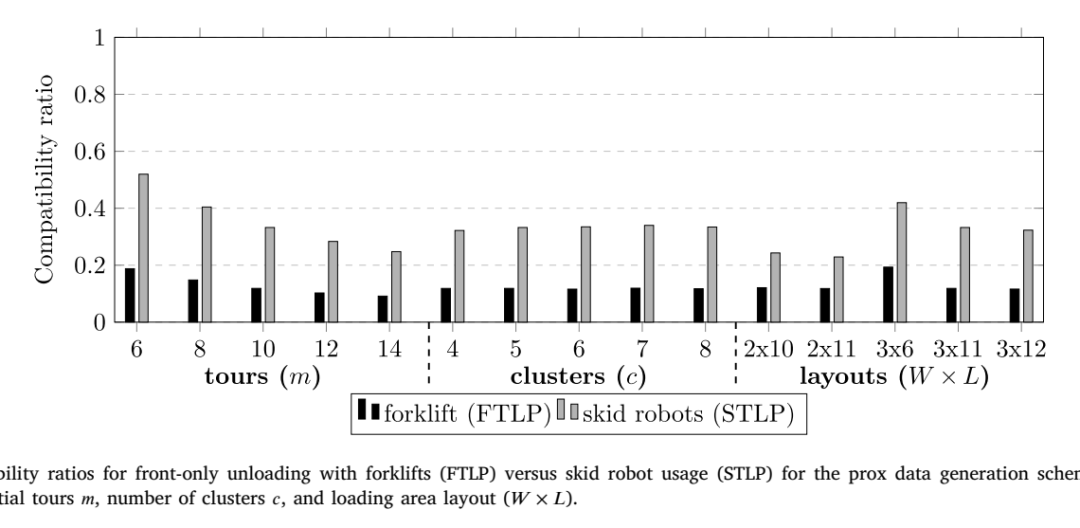
Fig. 9:prox数据生成方案下,潜在路线数量、簇数量和装载区布局对兼容率的影响。来源:Fig. 9。
随着潜在路线数量增加,平均兼容率下降,因为更多路线带来更强结构差异。客户簇数量的影响取决于扰动类型:簇间重排时簇更多会降低兼容率,簇内重排时簇更多会提升兼容率,组合扰动下两种作用相互抵消。
管理启示
对车队和仓配系统而言,论文给出的管理含义集中在装载前置决策:如果车厢装载方案提前考虑多条潜在路线,滑移机器人侧向取货能力就能转化为更高的路线适配性,减少因司机临时调整访问顺序带来的托盘重搬。
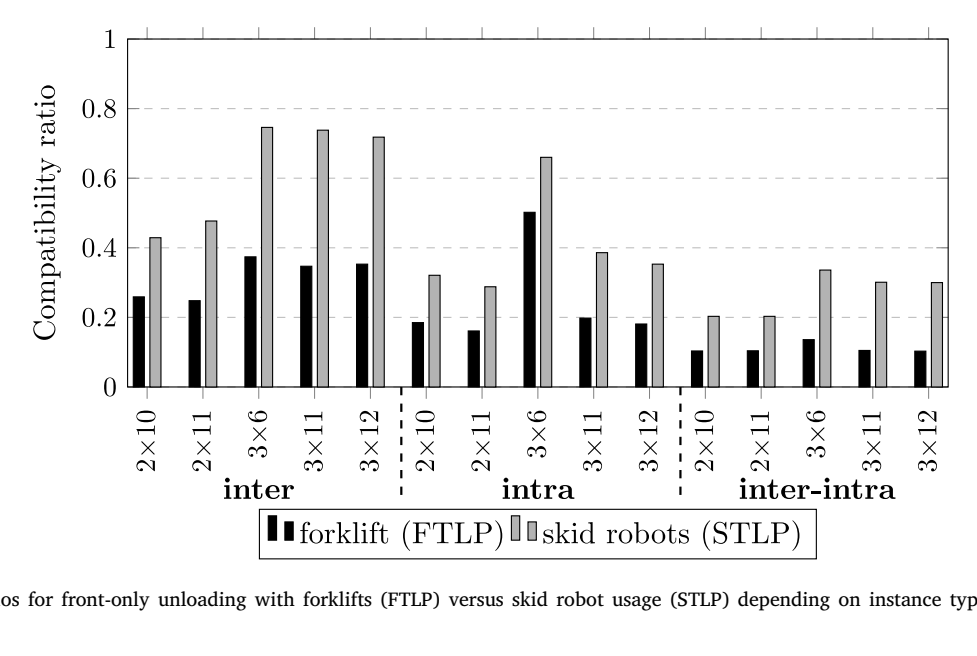
Fig. 8:不同装载区布局下,FTLP与STLP的兼容率对比,显示更宽装载区提升横向作业空间,较长装载区增加顺序约束。来源:Fig. 8。
✓车厢越宽,横向机动空间越多,单一装载方案可兼容更多访问顺序。
✓车厢越长,托盘在同一巷道内排得越深,检索顺序约束越强。
✓路线不确定性越高,装载计划越需要把多条候选路线同时纳入优化。
论文的结论指向一个清晰的运营选择:滑移机器人的价值来自硬件取货自由度与装载计划优化的配合,单纯拥有横向移动能力还需要在装车前把路线概率、车厢布局和阻挡关系一起算进去。
作者也给出后续研究方向,包括多车协同调度、碰撞避免、无法完全消除二次搬运时的托盘重定位安排,以及更复杂的现实装卸约束。这些方向说明,STLP是滑移机器人进入卡车卸货场景的基础装载决策模型。
论文:It takes two: Cargo loading plans for an autonomous unloading of trucks with skid robots
作者:Christian Leimbach,Nils Boysen,Dirk Briskorn
期刊:Omega
链上镖师、先卜交通、先卜运筹通用论文ID
保存此推文 ID,可在粉丝群内获取相关材料,未来更多功能敬请期待
先卜科技团队:常文婕、张巧巧、王一航、夏子帆、张晓乐、祁园园、张仁义


