链上镖师 / Chain Biaoshi
TRE|船舶准班到港控制:泊位可用性预测驱动的先预测后优化
用港口调用、AIS与XGB-CQR预测RTD,再把预测分布转化为JIT到港速度决策
这篇论文把香港港口集装箱船ETD记录、AIS位置和船舶特征接入XGB-CQR概率预测,再用场景化SAA航速规划把泊位可用性不确定性转化为更稳的JIT到港决策。
- 01:研究对象是固定目标泊位下的船舶准时到港,泊位可用性用前序船舶剩余离港时间RTD代理。
- 02:数据来自2025年香港港口5418条集装箱船ETD记录,并融合AIS和船舶静态信息。
- 03:XGB-CQR相对船舶报告ETD将MAE降低24.8%,RMSE降低26.6%,并给出可用于优化的预测区间。
- 04:使用完整预测分布的P-SAA-plan在航速规划实验中取得更低、更稳的总成本,优势在高迟到扰动成本场景下更加突出。
研究背景
准时到港的核心,是让船舶抵达时间尽量贴近泊位可用时间。传统SFTW做法会让船舶提前高速航行,再在锚地等待,燃油消耗和排队时间都被放大。IMO推动港口调用优化后,船公司可以根据泊位、航道和服务准备信息调整航速。
论文把问题落在船公司可控的途中航速规划上:目标泊位固定,前序船舶离港后泊位才可用,船公司在决策点根据可获得的港口调用信息决定剩余航程的平均速度。这个设定适合专用码头或泊位替代空间有限的场景。
真正影响JIT到港质量的关键信息,是前序船舶还要多久离港。论文用RTD刻画这一点,并把RTD从一个单点时间估计扩展为带不确定性的概率分布。
核心问题
现实港口调用中,前序船舶报告的ETD经常与实际离港时间ATD存在偏差。船公司若直接相信ETD,可能过早到港形成锚地等待;若为了规避等待而过度降速,又可能错过最早可服务窗口,触发迟到成本和后续计划扰动。
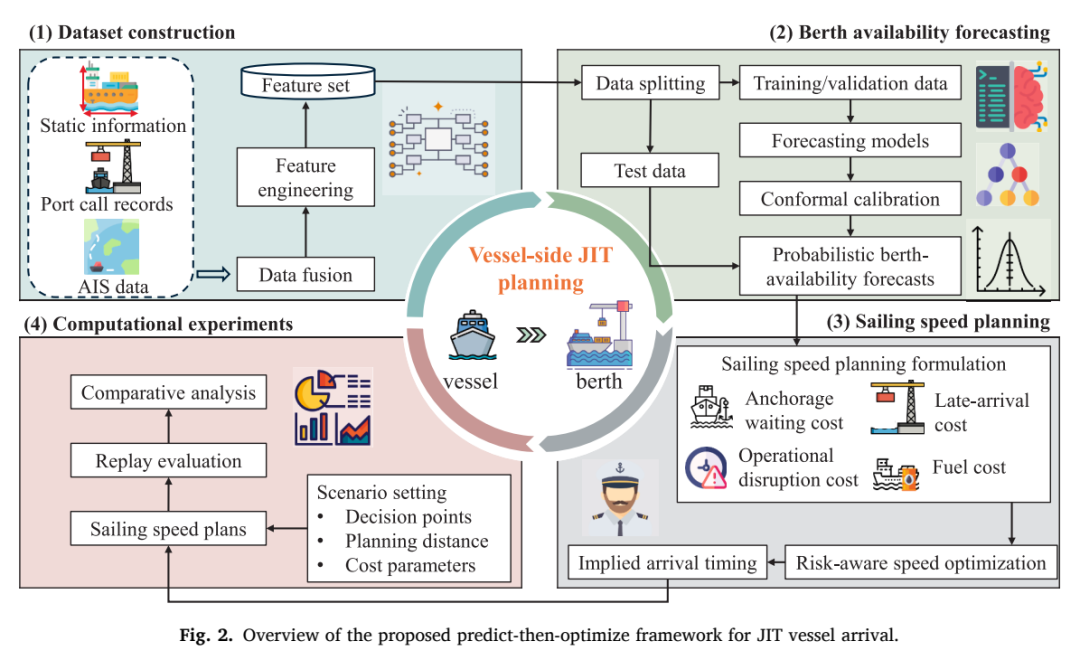
来源:Fig. 2。预测后优化框架:从港口调用和AIS数据到概率泊位可用性预测,再进入JIT航速规划评估。
01预测目标:在ETD报告时点预测前序船舶到实际离港之间的剩余时间RTD。
02决策目标:把RTD预测分布转化为剩余航程速度,平衡燃油、等待、迟到和运营扰动成本。
03评估重点:比较船舶报告ETD、单点预测和完整概率分布在下游航速规划中的实际成本差异。
论文的研究缺口来自预测和优化之间的连接不足。已有研究常提升船舶周转时间、服务时间或离港代理变量的点预测精度,速度规划研究则常假定目标到港时间已经给定;这项研究直接检验泊位可用性概率信息对航速决策的价值。
方法框架
方法分为两个阶段。第一阶段用XGB-CQR预测RTD条件分布,并通过共形校准修正预测区间覆盖率。第二阶段把校准后的分位数插值成预测分布,抽样生成RTD场景,再用样本平均近似求解风险感知航速规划问题。
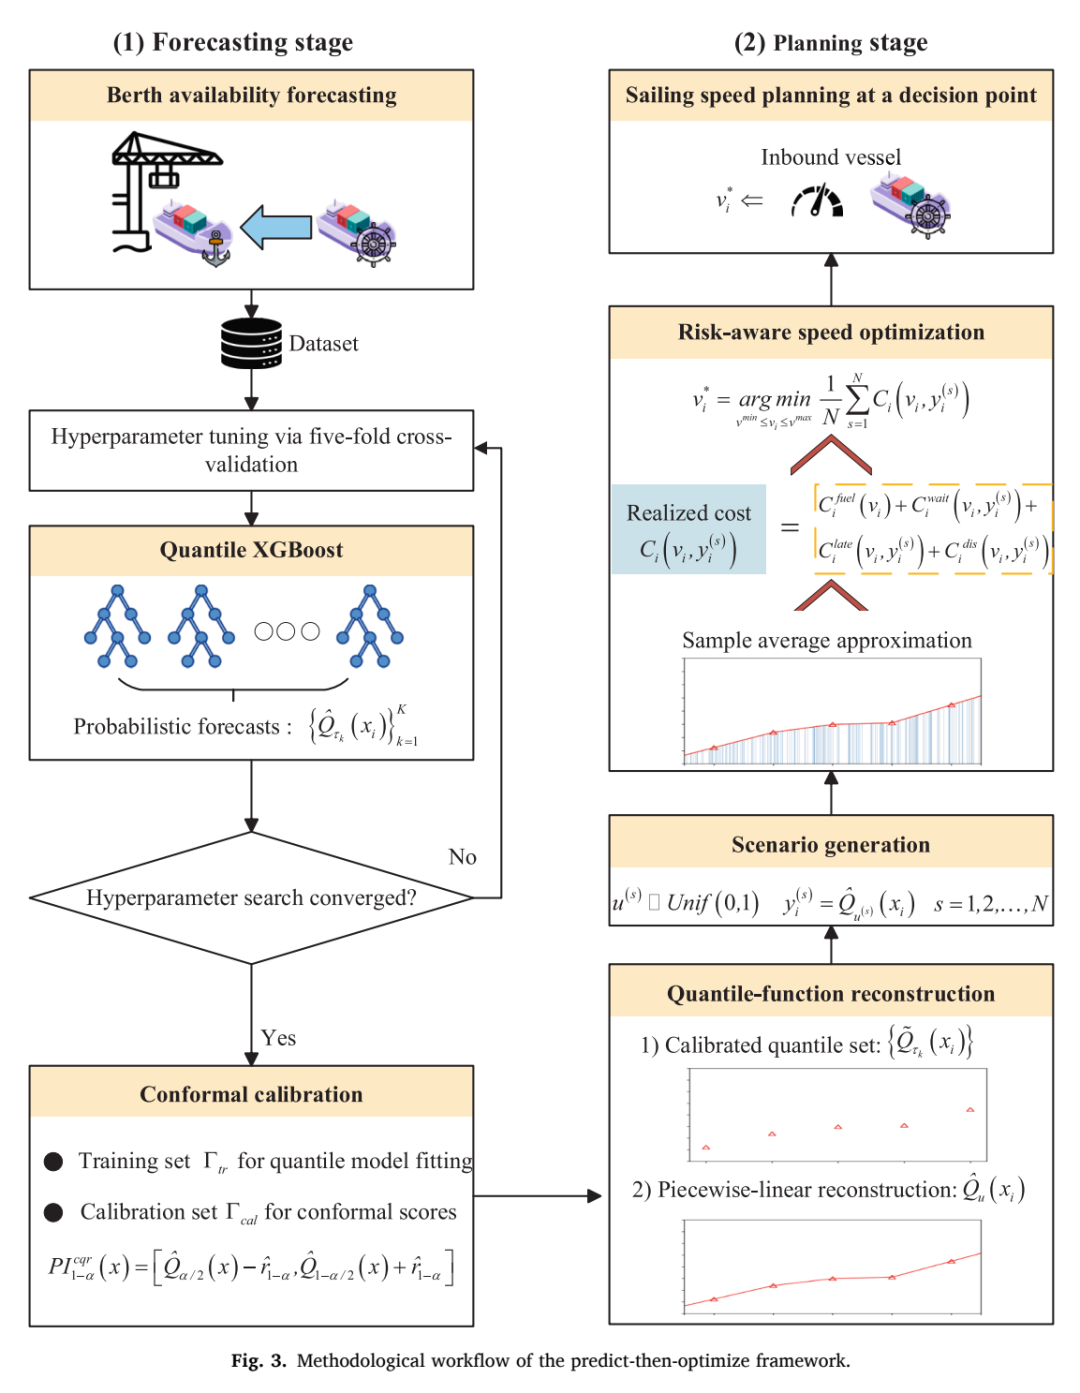
来源:Fig. 3。预测后优化方法流程:概率预测输出经过分布重构后进入风险感知航速规划。
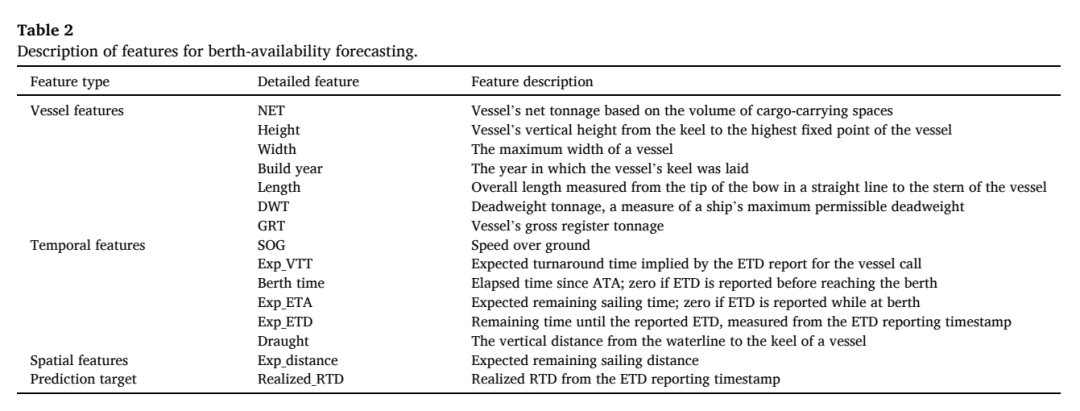
来源:Table 2。泊位可用性预测特征:船舶、时间、空间特征共同构成RTD预测输入。
1构建事件级数据:清洗ETA、ETD、ATA、ATD记录,并把每条ETD匹配到72小时内的后续ATD。
2融合AIS与船舶特征:在ETD报告时点提取位置、剩余距离、SOG、吃水以及船舶尺度变量。
3生成概率预测:对0.1、0.3、0.5、0.7、0.9等分位数训练模型,并用共形方法校准区间。
4进入航速优化:用预测分布生成场景,最小化燃油、等待、迟到和阈值触发扰动成本。
模型把航速理解为当前信息状态下的剩余航程目标平均速度,约束在可操作速度上下界之间。成本函数同时处理过早到港和过晚到港两类后果,并对超过容忍窗口的迟到加入一次性运营扰动成本。
案例或实验设置
案例选择香港港口,原因是该港的标准化到港和离港记录可通过DATA.GOV.HK获得。研究样本覆盖2025年1月1日至12月17日的集装箱船,最终用于预测评估的ETD记录为5418条,并配套COSCO Shipping Technology提供的全球AIS与船舶静态信息。
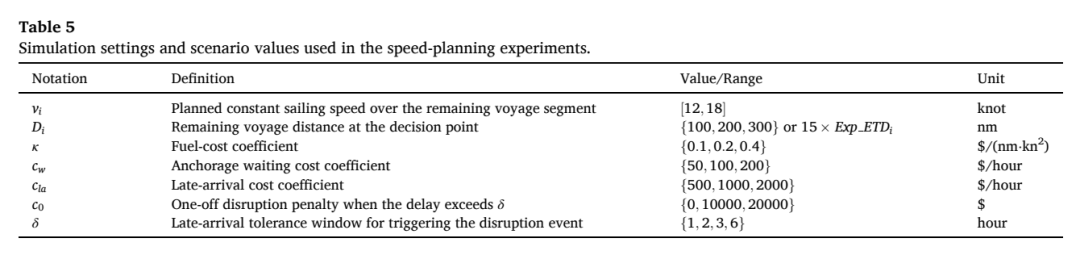
来源:Table 5。航速规划实验参数:规划距离、成本系数和迟到扰动阈值的取值范围。
数据处理按事件时间展开:ETD记录先匹配同一呼号和船名下后续72小时内的最早ATD,锚地相关离港记录被排除;随后补齐ATA、ETA、AIS位置和船舶属性。RTD定义为ETD报告时间到匹配ATD之间的小时数。
- 船舶特征包括NET、GRT、DWT、长度、宽度、高度和建造年份。
- 时间特征包括Exp_ETD、Exp_ETA、Exp_VTT和Berth time等状态变量。
- 空间特征来自AIS位置与目的地之间的剩余距离Exp_distance。
- 预测模型比较RETD、QGBM、QRF、NGB、NN和XGB-CQR等方法。
结果分析
在点预测上,船舶报告ETD仍有信息价值,MAE为4.72小时、RMSE为7.45小时、R2为0.45。XGB-CQR取得最低MAE和RMSE,分别为3.55小时和5.47小时,R2达到0.70,相对RETD将MAE降低24.8%、RMSE降低26.6%。
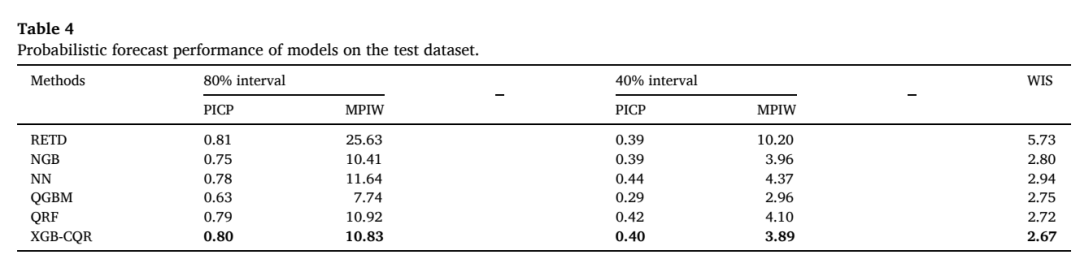
来源:Table 4。概率预测模型测试集表现:XGB-CQR在覆盖率、区间宽度和WIS上提供关键对比。
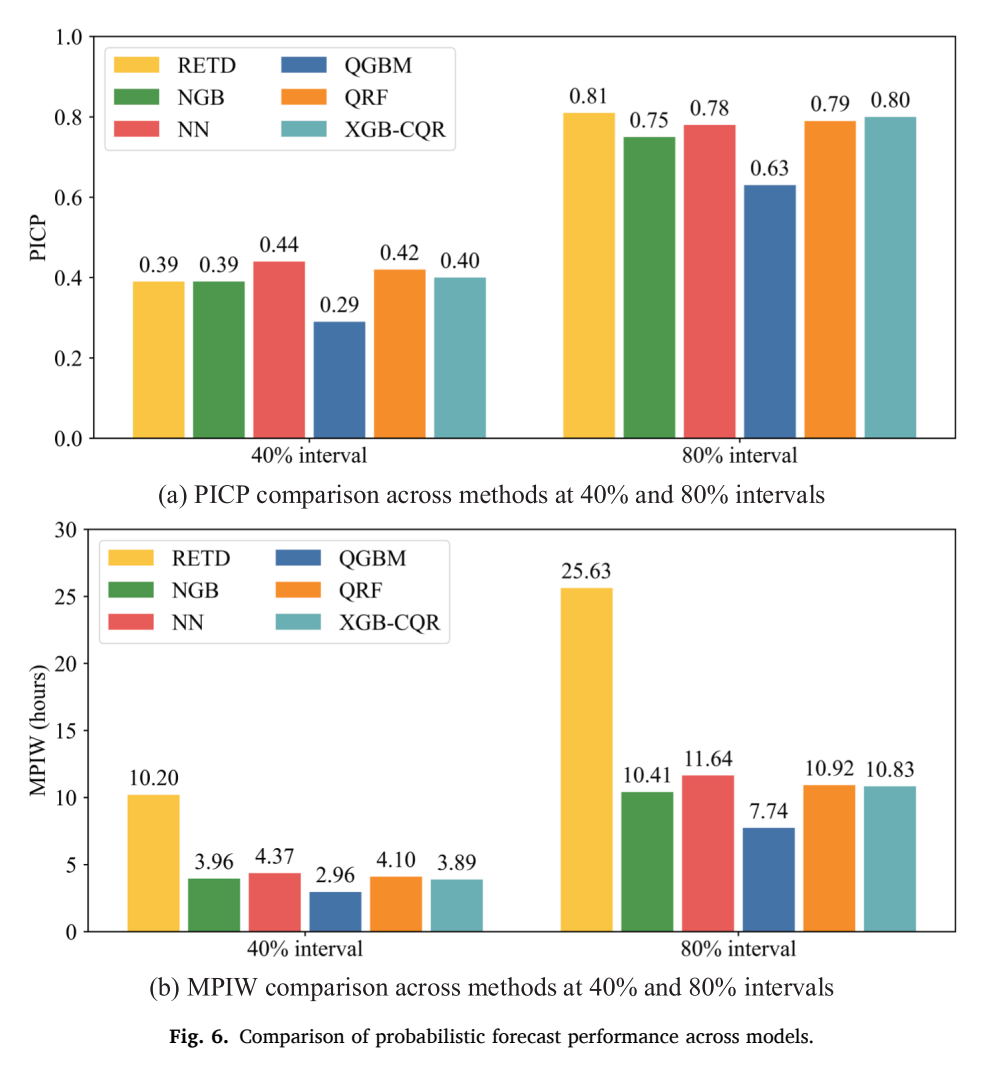
来源:Fig. 6。概率预测性能对比:不同模型在PICP和MPIW上的区间预测表现。
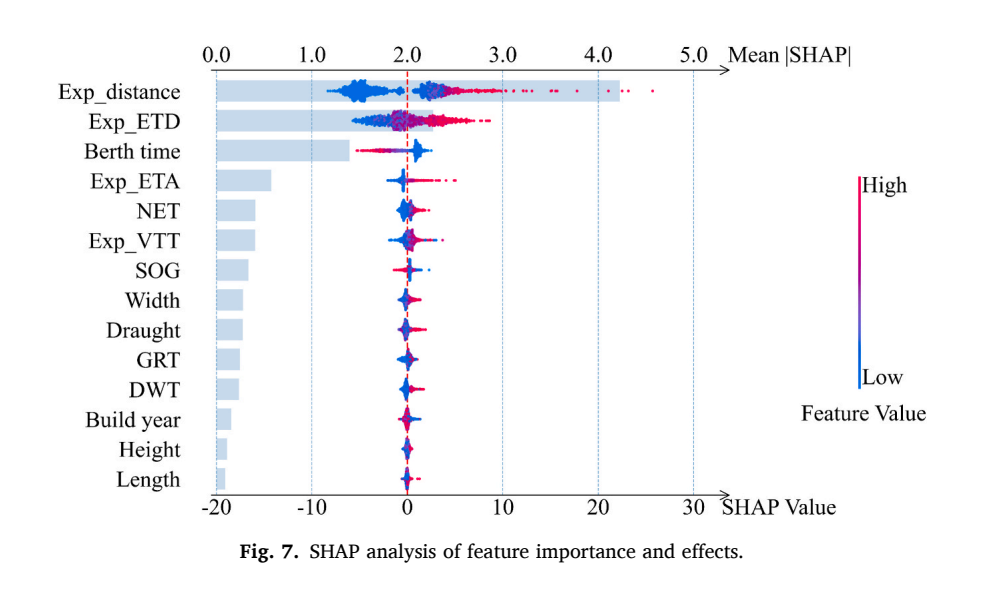
来源:Fig. 7。SHAP特征重要性:空间距离、报告离港倒计时和已靠泊时间主导RTD预测变化。
概率预测方面,XGB-CQR在80%区间上PICP为0.80、MPIW为10.83,在40%区间上PICP为0.40、MPIW为3.89,WIS为2.67。SHAP结果显示Exp_distance、Exp_ETD和Berth time合计约占72%的归因幅度,动态空间与时间信息主导RTD预测。
管理启示
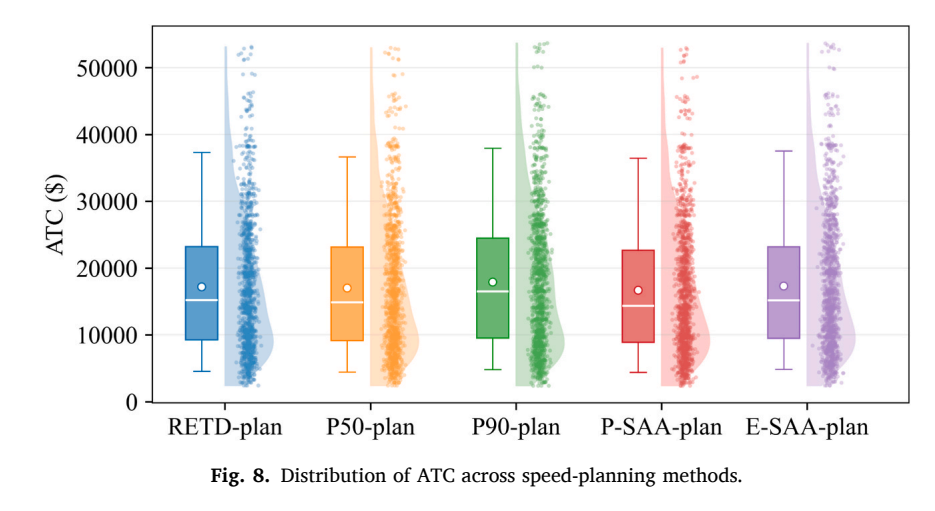
来源:Fig. 8。ATC成本分布:P-SAA-plan在多场景航速规划中呈现更低的总体成本水平。
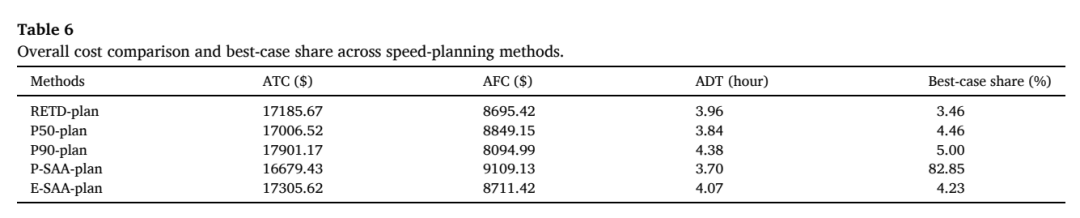
来源:Table 6。航速规划方法总体比较:P-SAA-plan取得最低平均总成本和最高最佳场景占比。
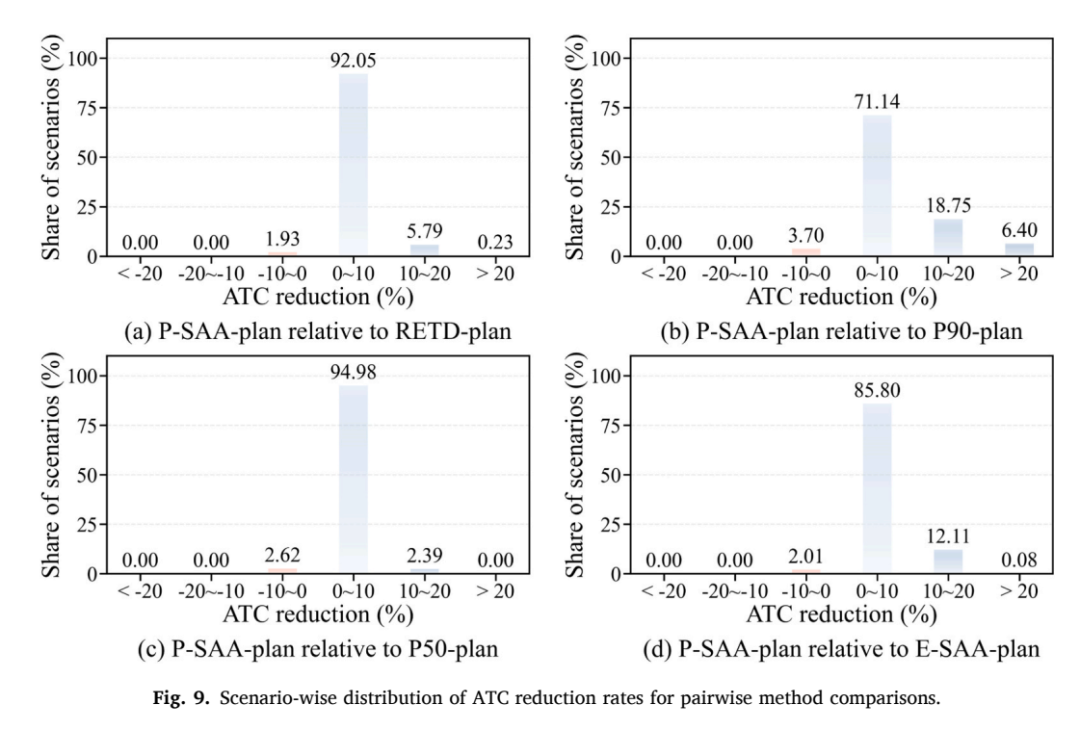
来源:Fig. 9。ATC降幅分布:P-SAA-plan相对多种基准方法的场景级成本改善。
航速规划实验显示,使用完整预测分布的P-SAA-plan能够取得更低、更稳的平均总成本。Table 6显示该方法达到最低ATC、最短ADT,并在82.85%的场景中成为成本最优方案,说明概率信息的价值会在真实成本函数中体现出来。
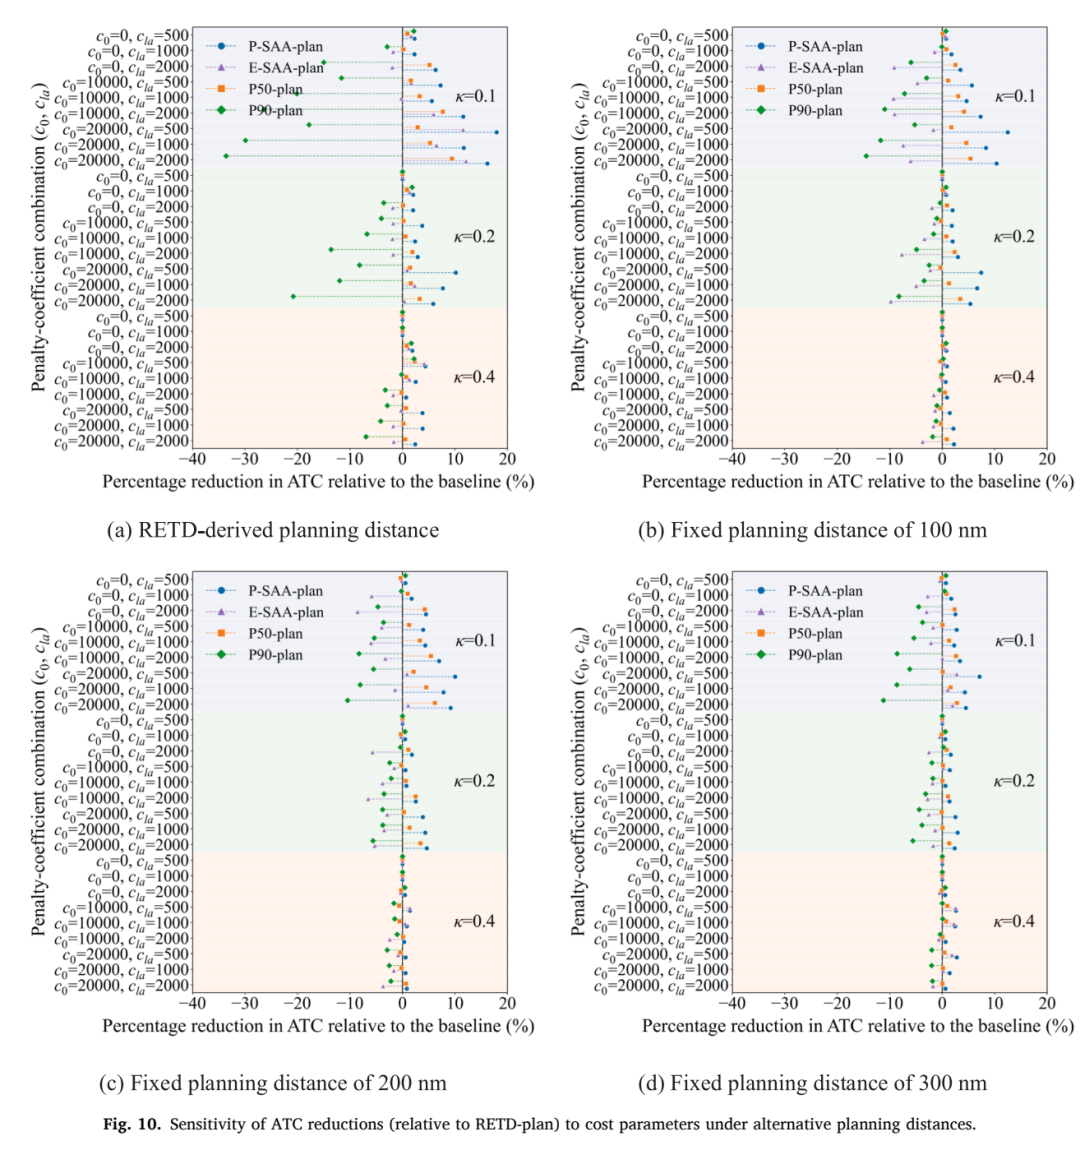
来源:Fig. 10。成本参数敏感性:不同规划距离下P-SAA-plan相对RETD-plan的ATC降幅变化。
论文:A predict-then-optimize framework for Just-In-Time arrival of vessels with probabilistic berth-availability forecasts
作者:Tianyi Sheng,Jinxian Weng,Ran Yan,Qian Yu
期刊:Transportation Research Part E
链上镖师、先卜交通、先卜运筹通用论文ID
保存此推文 ID,可在粉丝群内获取相关材料,未来更多功能敬请期待
先卜科技团队:常文婕、张巧巧、王一航、夏子帆、张晓乐、祁园园、张仁义


