链上镖师 / Chain Biaoshi
TRE 2026.6|基于转运平台无人机补给的最后一英里配送
MIT团队提出VRP-DRTP模型与分支-检查精确算法,配送成本最高降低21.3%
MIT学者提出一种基于转运平台(TP)的无人机补给策略,通过两阶段MILP模型与逻辑Benders分解精确算法,在不直接面向客户飞行的安全约束下,将最后一英里配送总成本降低最高21.3%。
- 研究问题:
无人机如何通过转运平台为在途配送卡车补给货物,替代返回 depot 完成补货 - 方法创新:
两阶段MILP建模,结合逻辑Benders分解的分支-检查精确求解算法 - 关键结果:
配送总成本降低最高21.3%,无人机补给可完全替代卡车返回 depot - 求解能力:
精确算法求解50客户MTVRP-DRTP实例,347/360个在一小时内获最优解
研究背景与最后一英里配送挑战
最后一英里配送正面临来自电商增长和客户期望的双重压力。全球电商销售额预计在2027年底增长至约8万亿美元,较2022年的5.3万亿美元大幅提升。与此同时,客户对配送时效的要求持续收紧,平均配送时间已从2022年的2.36天缩短至2023年的2.15天。行业迫切需要寻找既高效又合规的配送优化方案来应对这一趋势。
01全球电商销售额预计2027年达8万亿美元,较2022年增长51%
02平均配送时效从2.36天缩短至2.15天(2022→2023)
03城市零排放货运区等法规限制大型卡车进入,迫使运营商使用小容量车辆
无人机被视为最后一英里配送的潜在解决方案,但现有研究普遍假设无人机可以直接与客户交互或在城市任意位置与卡车会合完成补给。这种“途中会合”模式要求无人机安全地飞至市区任意地点与卡车同步交接,而在实际操作中,相应的法规和安全协议尚未建立。本文研究一种更务实的无人机应用方式:将无人机限制在专用的转运平台(Transshipment Platform, TP)与卡车进行货物交接,从而在不违反现有监管约束的前提下发挥无人机的速度与直达性优势。
VRP-DRTP问题定义与核心特征
研究定义了一个新的车辆路径问题——带转运平台无人机补给的车辆路径问题(VRP-DRTP)。在该问题中,卡车从depot出发执行配送任务,部分货物可能因两个原因未在出发时装载:(1)货物在卡车出发后才到达depot变得可用;(2)因卡车容量限制被暂时留在depot。这些未装载的货物可通过两种方式注入配送路线:一是卡车返回depot取货,二是无人机将货物运送至转运平台,由卡车在途经时顺路收集。
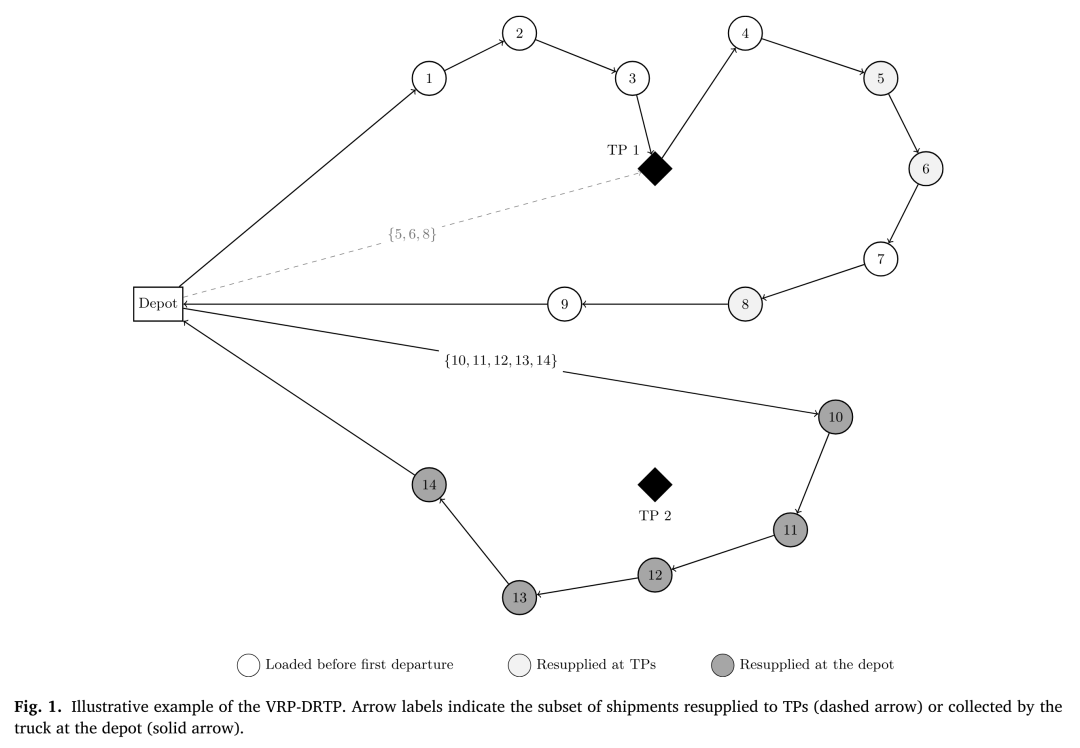
VRP-DRTP问题示意:白色节点为出发时装载的货物,浅灰色节点为通过无人机送至TP 1后由卡车收集的货物,深灰色节点为卡车返回depot收集的货物。虚线箭头表示无人机飞行路线,实线箭头表示卡车行驶路线。取自 Fig.1。
VRP-DRTP区别于经典VRP有四个核心特征。第一,发布时间窗口:货物并非在规划时刻全部可用,而是在当天不同时间点陆续到达depot。第二,转运平台:服务区域内设有若干预定义的TP,无人机可在TP与卡车之间完成货物交接,TP具备足够的暂存容量。第三,多趟次运行:卡车和无人机均可在同一天内多次访问同一TP或depot。第四,时间与载荷同步:无人机送达TP的货物必须由卡车收集并完成最终配送,且货物必须先于或等于卡车到达时间出现在TP。由于TP允许货物暂存,卡车和无人机不需要精确同步到场——无人机可以提前送达后离开。
发布时间窗口:货物在当天不同时间点陆续到达depot,但发布时间在规划时已知(静态确定性问题) 转运平台机制:无人机仅在固定TP与卡车交接货物,规避了城市任意位置飞行的安全与监管风险 多趟次与多访问:卡车和无人机均可多次访问同一设施,突破现有研究中常见的单趟次假设 同步约束:无人机送达=卡车收集,但由于TP可暂存,不需要精确时刻同步
文献研究与本文核心贡献
与VRP-DRTP相关的文献可分为两条主线。第一条是带发布时间和多趟次的卡车路径问题,始于Cattaruzza等人(2016a)将发布时间概念引入VRP,后续研究通过迭代局部搜索、混合遗传算法、分支-定价等方法求解,但始终局限于卡车返回depot补货的传统模式。第二条是无人机辅助配送研究,Dayarian等人(2020)首次提出无人机为在途卡车补给货物的概念,Pina-Pardo等人(2021、2024b)进一步将问题建模为MILP并扩展到多车多无人机场景,但它们均假设无人机与卡车在任意地点“途中会合”,需要精确同步且缺乏实际法规支撑。
文献对比分析显示,六篇已有无人机补给研究全部采用启发式方法求解,且仅有Dienstknecht等人(2022)考虑了卡车容量约束。Moshref-Javadi等人(2023)虽然研究了通过转运点进行无人机补给的动态场景,但仅通过仿真评估且不允许卡车在途中绕行至TP或返回depot。本文是首个同时研究转运平台无人机补给、卡车depot返回和配送路径联合优化的静态确定性问题,并提供了精确求解方法。
✓提出基于转运平台的无人机补给运作模式,将货物交接限制在TP受控环境中,规避了“途中会合”的法规与安全障碍
✓建立VRP-DRTP的两阶段确定性MILP模型,允许卡车和无人机多次访问同一TP或depot,突破单趟次假设
✓开发基于逻辑Benders分解的分支-检查精确算法,利用部分路径有效不等式增强求解性能,可同时求解含/不含无人机补给的问题变体
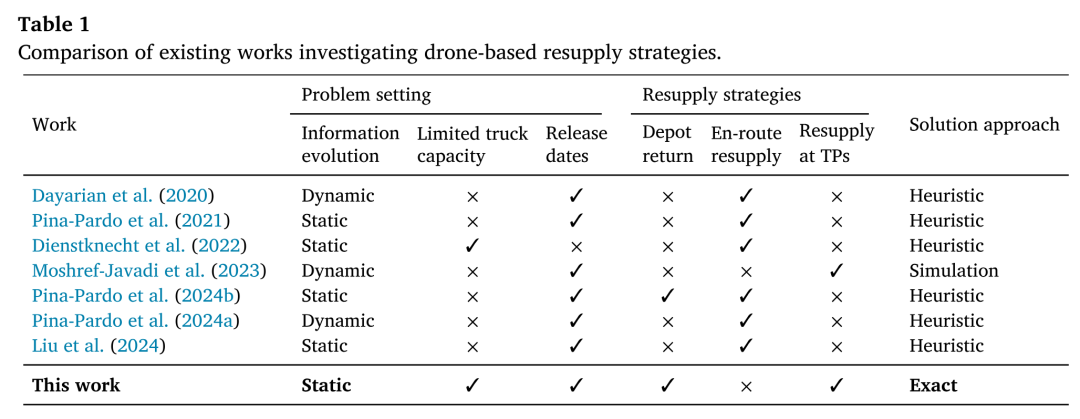
已有无人机补给研究对比。本文是唯一将转运平台补给、静态确定性规划、卡车容量约束、发布时间约束和精确求解方法统一纳入框架的工作。取自 Table 1。
两阶段MILP建模框架
研究将VRP-DRTP建模为一个两阶段确定性混合整数线性规划。第一阶段为主问题(MP),在完全有向图上定义卡车路径,每条路径从depot出发并返回depot,途中不包含对TP或depot的中间访问。第二阶段为子问题(SP),针对给定的主问题解,确定最优补给决策:每辆卡车在哪个节点、什么时间收集哪些货物,以及相应的无人机调度方案。这种两阶段结构直接服务于后续的分支-检查算法设计。
1第一阶段:主问题MP → 定义卡车路径(从depot出发,访问客户序列,返回depot),目标最小化行驶成本与第二阶段的预期补给成本
2第二阶段:子问题SP → 对于固定路径,优化补给操作:决定卡车何时绕行至TP/depot收集货物,调度无人机将货物送至TP
3子问题考虑:货物发布时间、卡车容量、无人机容量、TP暂存能力、绕行时间与等待时间的成本权衡
4整合方式:通过分支-检查框架在主问题的分支定界树中动态调用子问题进行可行性验证与最优性切割
主问题采用标准VRP约束:车辆数量限制、流量守恒、子路径消除,目标函数包含行驶成本与子问题最优成本。子问题以最小化无人机调度成本与额外时间成本之和为目标。额外时间成本包括卡车在depot的等待成本、为收集货物绕行至TP/depot的绕行时间成本,以及因等待货物发布时间而产生的等待时间成本。研究还引入了三类有效不等式来强化子问题:强制无绕行时额外时间为零的约束、绕行必须收集至少一件货物的约束,以及无人机架次连续编号的对称破缺约束。
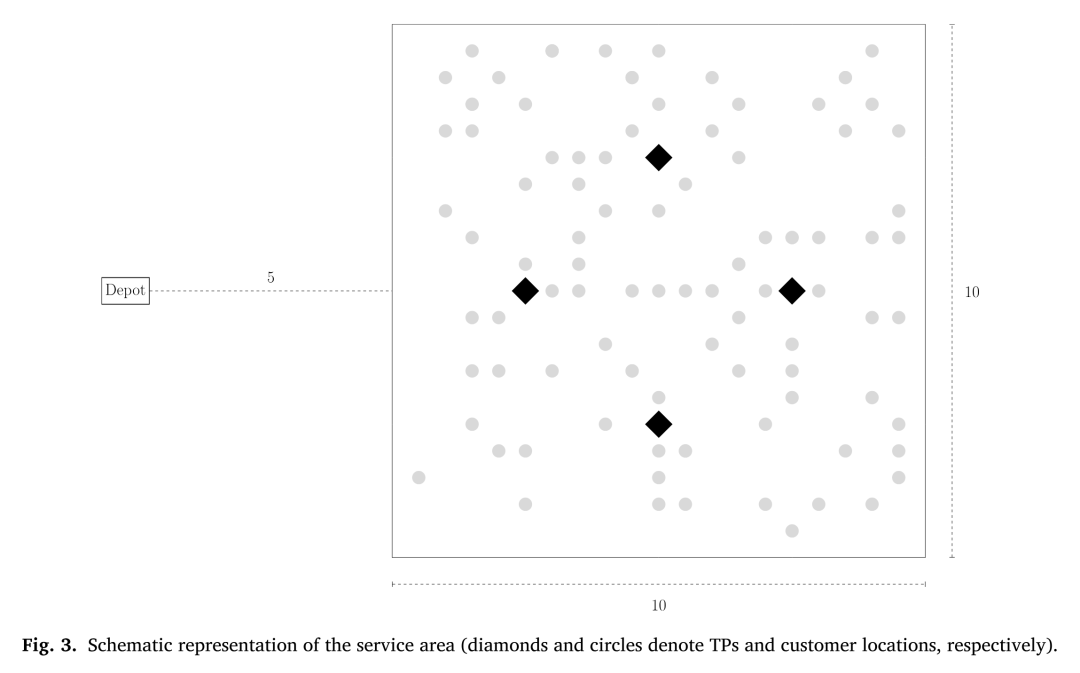
服务区域示意:10×10 km²正方形区域,客户均匀随机分布。depot位于区域外坐标(-5.0, 5.0)。4个转运平台(菱形标记)位于(5.0, 2.5)、(5.0, 7.5)、(2.5, 5.0)、(7.5, 5.0),确保对整个服务区域的空间均衡覆盖。取自 Fig.3。
分支-检查精确求解算法
精确求解方法建立在逻辑Benders分解的泛化形式——分支-检查(Branch-and-Check)框架之上。基本思路是放松主问题中的子问题最优成本约束和子路径消除约束,在分支-切割树的搜索过程中,每当找到一个整数可行解,立即调用子问题计算该解的真实补给成本。若实际成本高于当前估计,则添加最优性切割以排除当前解,并更新全局上界。由于允许卡车返回depot补给,子问题对任意主问题解都是可行的,这保证了分支-检查方法的完整性。
阶段 1 初始化:以最优TSP路径为初始MP解,求解SP获得初始上界
阶段 2 分支-切割主循环:对放松后的MP进行分支-切割,动态添加子路径消除约束
阶段 3 可行性检查:遇到整数MP解时调用SP,计算真实补给成本
阶段 4 最优性切割:若估计值低于实际成本,添加弧集切割排除当前解
阶段 5 部分路径不等式:利用分数解中的强连通分量构造部分路径,推导下界不等式
阶段 6 终止:上下界收敛或达到1小时时间限制,返回当前最优解
算法性能的核心增强来自基于部分路径的有效不等式。给定一个分支定界树节点的分数解,算法首先在由分数解诱导的图中识别所有强连通分量。对每个强连通分量,通过贪心启发式过程构造一条部分路径——包含一个初始有序分量、一个中间无序分量和一个末尾有序分量。随后,为每条部分路径计算子问题成本的下界,并生成不等式约束辅助变量。这一机制通过识别分数解中隐含的路径结构信息,显著收紧了下界估计,减少了对单纯最优性切割的枚举依赖。
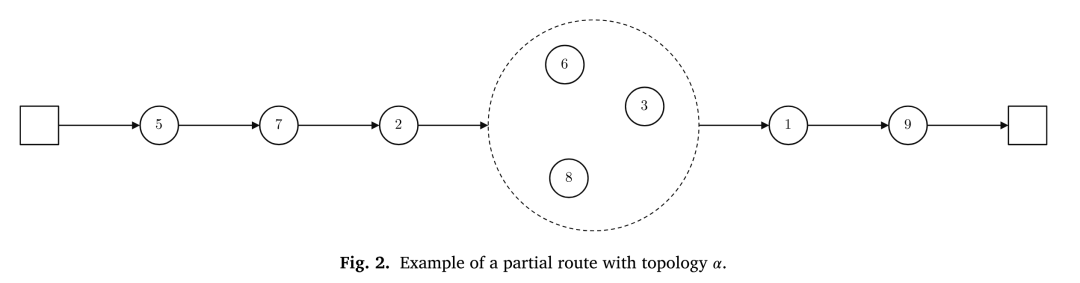
部分路径示例:包含起始有序分量(0,5,7,2)、中间无序分量{6,3,8}和末尾有序分量(1,9,0)。该部分路径共有6种满足路径顺序的合法路径。部分路径有效不等式的设计使得下界覆盖所有可能的合法路径,从而大幅减少分支-定界树的搜索空间。取自 Fig.2。
计算实验与成本效益分析
实验在10×10 km²的服务区域上生成测试实例,客户位置均匀随机分布,depot位于区域外。考虑4个均匀分布的TP,卡车速度40 km/h(含1.4倍曲折系数),无人机速度60 km/h(直线飞行)。卡车固定成本35美元/天,运营成本1.5美元/分钟,无人机运营成本0.1美元/分钟。设置了两个分析场景:MTVRP-DRTP场景(多辆有容量限制的卡车,所有货物在初始时刻即可用)和MTVRP-RD-DRTP场景(多辆无容量限制的卡车,货物在当天不同时间陆续发布)。算法用Python 3.10 + Gurobi 10.0.3实现,实例时限1小时。
在MTVRP-DRTP场景下,精确算法在360个实例中分别求解了347个(零无人机成本)、263个(基准无人机成本)和135个(纯卡车)到最优。当卡车相对容量从0.8降至0.6时求解难度显著上升。算法可在1小时内证明最多35个客户的纯卡车实例的最优性。在MTVRP-RD-DRTP场景下,随着货物发布时间分散度的增加,求解难度明显加大,240个实例中分别有160个(零无人机成本)、122个(基准无人机成本)和110个(纯卡车)获最优解。
最大成本节省(容量场景)
21.3%
MTVRP-DRTP,10客户实例,基准无人机成本
最大成本节省(发布时间场景)
12.1%
MTVRP-RD-DRTP,10客户实例,beta=0.6
成本节省的关键发现:在MTVRP-DRTP场景中,所有实例中无人机补给均使单次depot返回被一次无人机飞行替代。相对成本节省随实例规模增大而下降——10客户时中位数节省17.8%,35客户时降至8.9%——这主要是因为卡车相对容量(按客户数比例设定)固定时,一次depot返回占总成本的比例随规模增大而递减。在MTVRP-RD-DRTP场景中,节省幅度随货物发布时间分散度上升而增大:分散度较低时节省几乎为零(最优策略常是卡车在depot等待全部货物发布后一次性出发),分散度较高时节省可达12.1%。
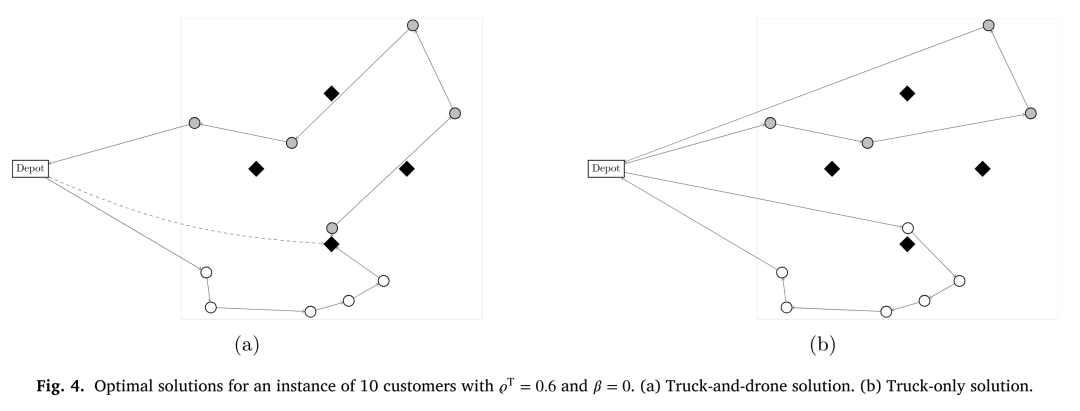
10客户实例的最优解对比,卡车容量6件。(a)卡车+无人机方案:卡车装载部分货物出发,无人机将剩余货物送至TP,卡车绕行收集后继续配送。(b)纯卡车方案:卡车满负荷出发,完成第一批配送后返回depot装载剩余货物再出发。无人机方案避免了返回depot的绕行距离和时间成本。取自 Fig.4。
在所有MTVRP-RD-DRTP测试实例中,无人机补给完全取代了卡车返回depot的补货需求。当货物发布时间分散度从低到高时,卡车出发前装载的货物比例从91.5%下降至25.0%,通过TP收集的货物比例从8.5%升至75.0%。这表明无人机补给允许卡车更早出发,减少等待成本,同时将货物注入的灵活性从depot转移至分布式的TP网络。
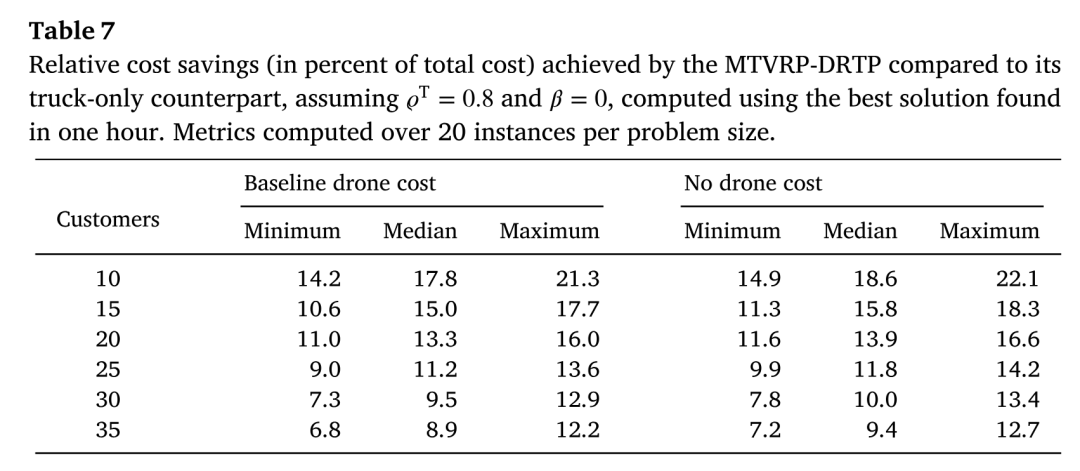
MTVRP-DRTP场景下相对于纯卡车方案的成本节省统计。节省幅度随客户数量增加而递减,但所有实例均实现了正向节省。取自 Table 7。
结论、管理启示与未来方向
本文通过引入转运平台(TP)作为无人机与卡车的交接设施,为最后一英里配送中无人机的务实集成提供了一个可操作的新范式。VRP-DRTP问题将货物发布时间、卡车容量约束、转运平台暂存以及无人机调度统一纳入优化模型,其两阶段MILP建模与分支-检查精确求解方法构成了该问题首个完整的精确求解框架。
01转运平台模式具有现实可操作性:美团2022年通过深圳的无人机站点完成了超10万单配送,验证了固定站点交接模式的商业可行性
02无人机补给的经济性随货物发布时间分散度增加而增强,对于当日达等动态订单场景尤为适用
03卡车容量越紧张,无人机补给的价值越突出——当固定绝对容量时,成本节省随客户规模增大而递增(附录C数据佐证)
研究团队指出了若干值得深入的方向:开发启发式或元启发式方法以处理更大规模实例(如100+客户),并可将子问题MILP嵌入元启发式框架形成精确-启发式混合算法;将问题扩展为随机需求场景,探索无人机补给应对需求不确定性的价值;考虑TP容量限制,这将使问题升级为双梯队路径优化;研究动态同日配送场景下客户信息逐步揭示时的实时决策策略。
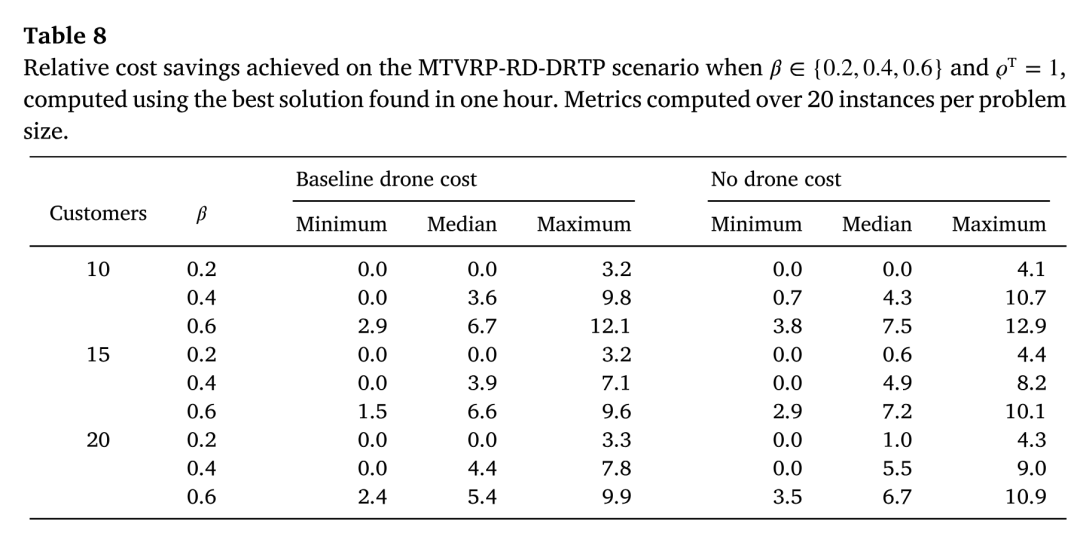
MTVRP-RD-DRTP场景下随发布时间分散度的成本节省统计。分散度较低时节省极小(卡车等待策略更优),分散度较高时中位数节省5.4%-6.7%。取自 Table 8。
论文:Last-mile delivery with drone resupply at transshipment platforms
作者:Juan C. Pina-Pardo,Matthias Winkenbach
期刊:Transportation Research Part E: Logistics and Transportation Review,2026
链接:https://doi.org/10.1016/j.tre.2026.104817
链上镖师、先卜交通、先卜运筹通用论文ID
保存此推文 ID,可在粉丝群内获取相关材料,未来更多功能敬请期待
先卜科技团队:常文婕、张巧巧、王一航、夏子帆、张晓乐、祁园园、张仁义


