链上镖师 / Chain Biaoshi
EJOR 2026.8|使用货运自行车和自主机器人提升最后一公里配送效率
货运自行车与自主机器人协同配送的三维装载约束精确求解研究
上海交通大学与卡塔尔Hamad Bin Khalifa大学联合研究提出车机协同配送问题VRP-BR,设计两阶段精确算法将三维装载约束转化为装载模式并利用分支定价切割求解,实验表明引入自主机器人可节省32%至46%的配送成本。
- 问题:
货运自行车与多容器自主机器人的协同路径规划,含三维装载约束 - 方法:
两阶段精确算法:三维装箱模式枚举与分支定价切割BPC - 规模:
100%求解25客户实例,90%求解50客户,46%求解100客户 - 节省:
引入机器人节省配送成本32%–46%;放松可达性约束额外节省约5%
最后一公里配送的效率挑战与无人化契机
物流行业作为国民经济支柱,长期面临最后一公里配送的顽疾:运营成本高企、城市交通网络复杂、客户需求日益多样且时效要求趋紧。劳动力短缺、高离职率和不断上涨的人力成本持续侵蚀利润空间,而电商的高速增长拉高消费者对配送速度和可靠性的期望。配送能力与需求之间的鸿沟持续扩大。
无人机和自主机器人的出现为破局提供了新思路。相比传统燃油或电动货车,无人设备在灵活性、成本和碳排放方面具有潜在优势。已有物流企业试点部署自主机器人进行末端包裹投递,但这些设备并非简单替代人力——机器人的装载能力由多个不同尺寸的容器组成,每个容器只能装载同一客户的包裹,且包裹的摆放必须满足三维非重叠约束。这种复杂的装载条件使传统车辆路径问题模型不再适用。
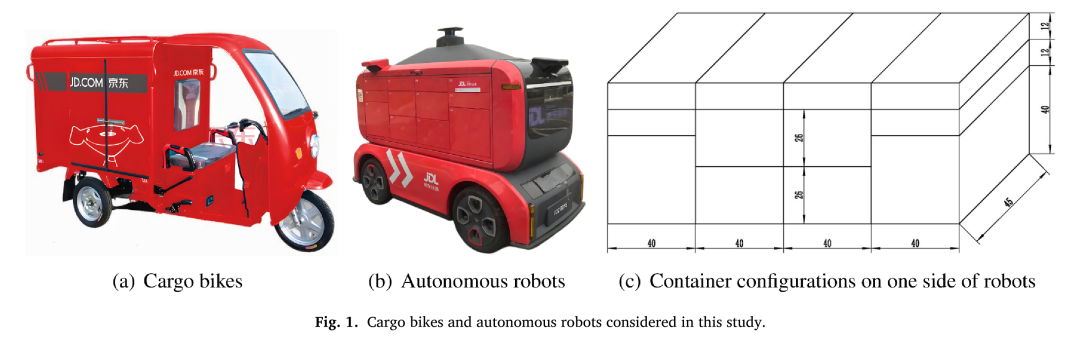
货运自行车与自主机器人示意图。自行车配备单一大容器装载包裹;机器人两侧共24个容器,分为小(40×45×12 cm)、中(40×45×26 cm)、大(40×45×40 cm)三种尺寸。取自Fig.1。
VRP-BR:多容器三维装载下的协同配送
本研究定义了一个新的优化问题——带货运自行车与机器人的车辆路径问题(VRP-BR)。在该问题中,一个中央配送站部署多辆货运自行车和多台自主机器人,车辆从站点出发,在客户指定的时间窗内完成配送后返回。自行车的装载能力简化为最大可装载体积,机器人则配备三种不同高度的容器(长宽均为40×45 cm,高度分别为12、26、40 cm),每侧12个容器,整机共24个。
关键约束:每个机器人容器只能装载同一客户的包裹,但同一客户的包裹可分装到同一机器人的多个容器中。所有包裹为矩形,容器内摆放须满足边对齐和非重叠要求,允许90度旋转。
这使得VRP-BR比传统VRP增加了两类决策:一是为客户选择服务车辆类型(自行车或机器人),二是当由机器人服务时,将客户包裹分配到具体的容器中并确定三维摆放方案。第二个决策涉及典型的三维装箱问题,显著提升了求解难度。
01车辆类型:货运自行车(单一容积约束)与自主机器人(多容器三维装载约束)
02约束条件:时间窗、容器客户独占、三维非重叠摆放、边对齐、90度旋转
03优化目标:最小化所有车辆路径的总行驶成本
04决策变量:客户服务车辆选择、包裹到容器分配、路径规划
文献定位:从单容量到多容器三维装载
VRP-BR位于车辆路径问题与装载约束的交叉地带。与异构车辆路径问题(HVRP)相比,VRP-BR的容量定义不再是单一标量值,而是多维的容器数量和尺寸。与多隔间车辆路径问题(MCVRP)相比,VRP-BR的隔间即容器具有三维尺寸而非简单容量上限。与三维装载车辆路径问题(3L-VRP)相比,VRP-BR涉及每台机器人多个容器,每个容器还需完成包裹的分配和摆放,而非单车单容器的装载。论文在附录表A.1中系统对比了上述四类问题的特征差异。
在无人配送文献中,已有研究多假设无人机或机器人只携带单一容器且容量为单一上限值。Zhao等(2024)首次考虑机器人配备多种尺寸容器,但其模型假设每个客户只有一个包裹且需分配到一个容器中。本研究在此基础上进一步细化:客户需求由多个不同尺寸的包裹组成,更贴近实际配送场景,也显著增加了问题的复杂性和实用性。附录表A.2汇总了13篇代表性文献与本文在车辆数量、机器人容量、优化目标和求解方法上的对比。
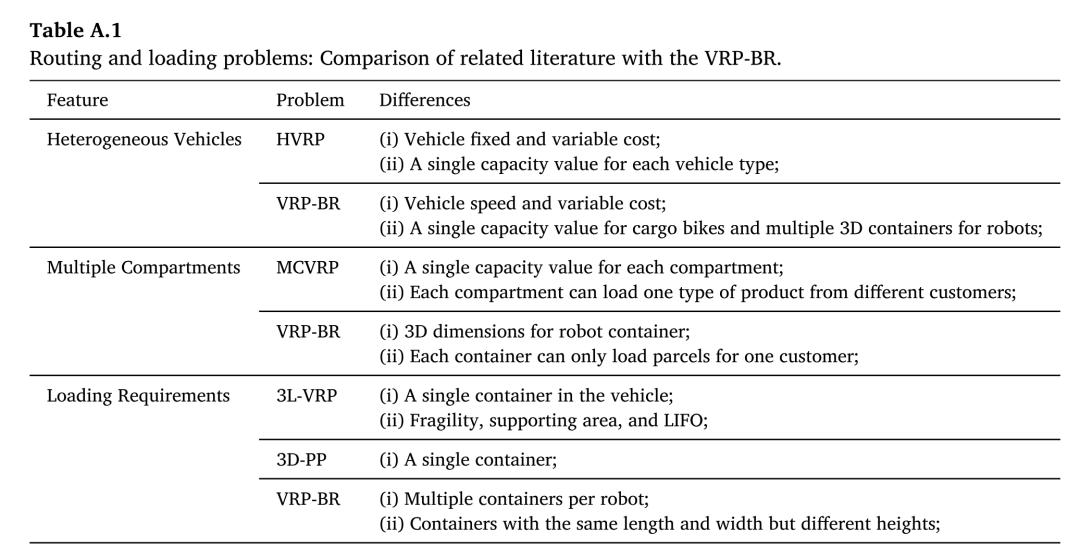
VRP-BR与HVRP、MCVRP、3L-VRP和3D-PP在车辆异构性、隔间配置和装载要求上的差异对比。取自Table A.1。
两阶段精确算法:装载模式枚举与BPC求解
为精确求解VRP-BR,论文设计了一套两阶段算法框架。核心思路是将复杂的三维装载约束从路径规划中解耦:先为每个客户枚举所有可行的装载模式——即所需各尺寸容器的数量组合,再将问题转化为集合划分模型,利用分支定价切割(BPC)算法求解。
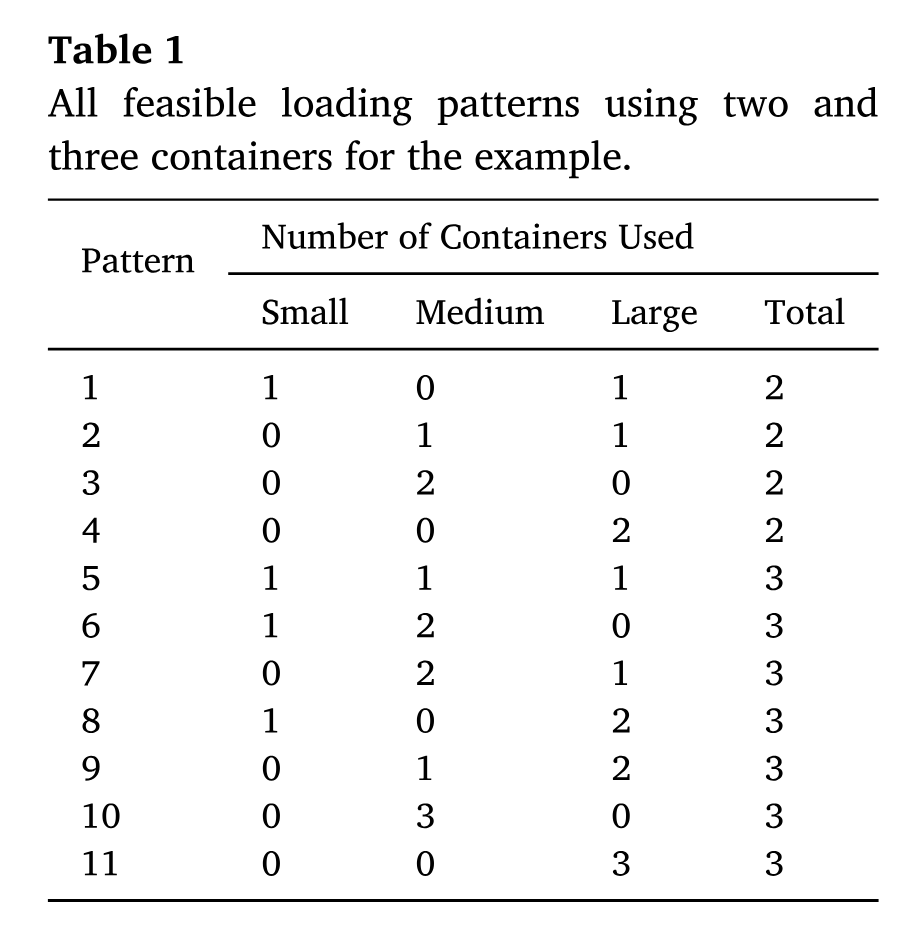
装载模式枚举示例。一个客户经三维装箱求解和支配关系剪枝后,候选模式从11个压缩为2个非支配模式,大幅降低后续路径搜索空间。取自Table 1。
1第一阶段:迭代求解三维装箱模型,每次求得一个可行装载模式后,动态添加割平面排除已找到模式,直至无可行解
2对每个客户的装载模式集进行支配关系剪枝——若模式A使用的每种容器数量都不多于模式B,则A支配B,仅保留非支配模式
3将VRP-BR重构为集合划分模型,目标为最小化选定路径的总成本,约束确保每个客户被恰好服务一次
4第二阶段:BPC算法求解,在分支定界树每个节点用列生成求解线性松弛,定价子问题用双向有界标号算法求解
5引入ng-路径松弛降低标号算法的计算负担,从每个节点的小邻域开始动态扩展,仅在必要时收紧约束
6添加子集行不等式加强线性松弛下界,提升剪枝效率
定价子问题是整个算法的计算瓶颈。机器人路径的定价涉及特殊的多维容量约束——分配给较小容器的包裹也可以由较大容器容纳,这一特性类似于汽车运输问题(ATP),但VRP-BR中每个客户可以有多个装载模式,泛化了ATP的结构。论文为此设计了定制的标号设定算法:每个标号记录部分路径的已访节点集、对偶值累计、各客户集交集计数、累积装载模式和到达时间,通过支配规则删除非优标号。双向扩展策略将时间作为临界资源,前向标号的时间上限和后向标号的时间下限均设为时间窗宽度的一半,最后通过连接过程合并前后向标号。
✓三维装箱求解枚举可行装载模式,动态割平面排除已找到模式
✓装载模式支配关系剪枝,模式数量大幅压缩(如表1示例从11减至2)
✓集合划分模型重构,将装载约束编码为路径可行性条件
✓分支定价切割:列生成、双向标号、ng-路径松弛、子集行不等式
✓启发式标号加速定价子问题的初始求解
实验设计:Solomon基准与真实配送数据
计算实验基于两组实例。第一组改编自Solomon经典VRPTW基准集,取前25、50和全部100个客户分别构造小、中、大规模实例,涵盖C(聚集)、R(随机)、RC(混合)三类地理分布以及窄时间窗(类型1)和宽时间窗(类型2)两种设置。客户包裹数随机生成:约60%的客户1个包裹,25%两个,10%三至四个,5%五个,包裹尺寸从3 cm到40 cm不等。
第二组实例基于真实物流企业数据生成,同样按25、50、100客户划分三个规模。自行车最大装载体积按中国国家邮政局技术标准设为837,900 cm³。机器人容量配置沿用Zhao等(2024)的规格:24个容器(12小+8中+4大)。所有模型和算法用Java 8实现,调用IBM ILOG CPLEX 22.1求解,运行环境为Intel i9-13900KF 3.00 GHz CPU与64 GB RAM,每个实例上限三小时。
Solomon改编实例:6种类型×3个规模,覆盖聚集、随机、混合分布 真实数据实例:3个规模,每组15个实例 自行车最大容积837,900 cm³;机器人24容器(小12、中8、大4) 机器人与自行车行驶时间比1:5/6(机器人速度18 km/h) 求解时限每实例3小时,CPLEX 22.1单线程
计算结果:精确求解的规模边界与敏感度洞察
表2至表5汇总了各组实例的计算结果。装载模式枚举阶段极为高效:小规模平均2.6秒,中规模平均4.2秒,大规模平均7.9秒即可完成。BPC算法的表现体现了问题的难度增长——25客户实例100%在数秒至数十秒内求得最优解,50客户实例中90%在限时内最优求解(未解实例平均间隙0.27%),100客户实例中约46%最优求解(未解实例平均间隙0.52%)。真实数据实例的求解结果与Solomon改编集一致,25和50客户全部最优求解,100客户中约13%的实例未在限时内完成。
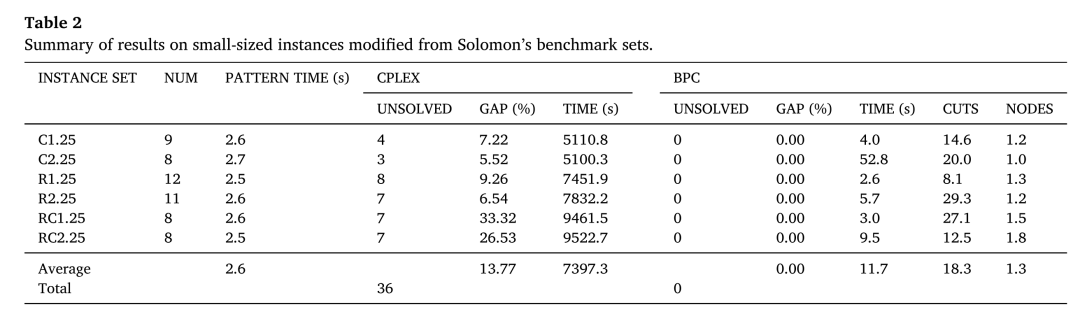
25客户Solomon改编实例计算结果。BPC平均求解时间11.7秒,CPLEX直接求解平均间隙13.77%。取自Table 2。
25客户最优求解率
100%
平均BPC求解时间11.7秒
100客户最优求解率
46%
未解实例平均间隙0.52%
灵敏度分析进一步揭示了运营参数的影响。将机器人行驶速度从16.20 km/h提升至25.20 km/h(增幅约56%),由机器人服务的客户数从17.5增至18.9后趋于饱和;机器人每公里成本从约0.37元降至0.24元,总行驶成本下降约34%。当机器人每分钟行驶成本从0.07元逐步提升至0.11元时,由机器人服务的客户数从19.0人降至17.7人,表明成本敏感度较高。
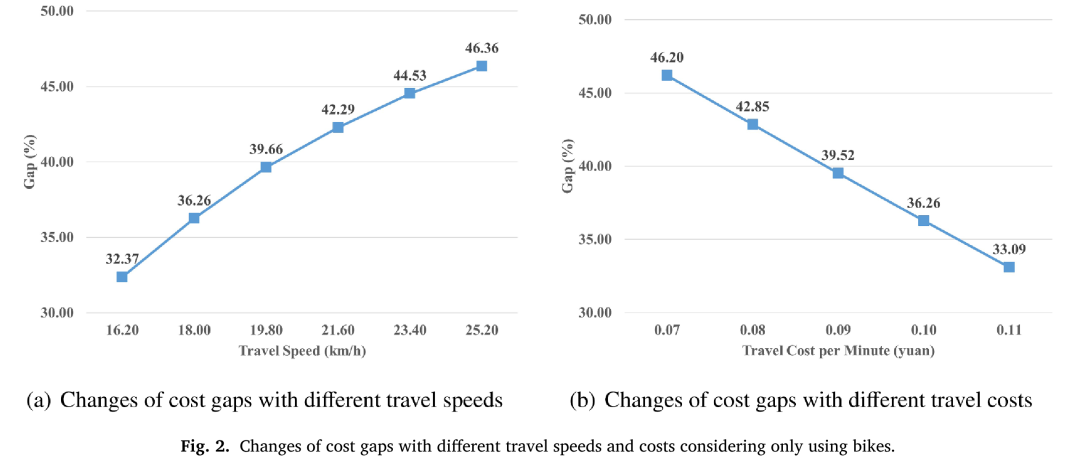
不同行驶速度与单位时间成本组合下,仅使用自行车方案与车机协同方案的成本差距。成本间隙越大,机器人带来的节省越显著。取自Fig.2。
研究还考察了机器人利用率和客户可达性约束的影响。当允许机器人一次出车服务多趟时,车辆利用率提升但总成本的边际改善有限。当放松客户可达性约束——即允许部分原本机器人无法到达的客户由机器人服务,物流企业可获得约5%的额外成本节省。论文在Fig.3中展示了不同速度与成本组合下,考虑可达性约束前后的成本差距变化。
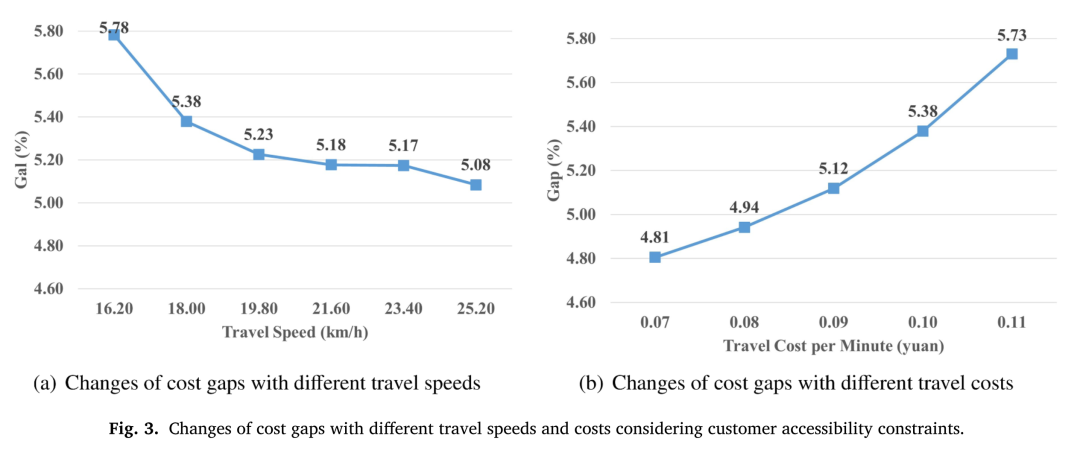
加入客户可达性约束后,不同行驶速度与单位时间成本组合下的成本差距。放松可达性约束可额外节省约5%。取自Fig.3。
管理启示与研究边界
引入自主机器人进行最后一公里配送,可在当前技术条件下实现32%至46%的行驶成本节省,具体幅度取决于机器人速度与单位时间成本。这一结论基于精确最优解而非启发式近似解,具有可靠的理论支撑。
研究提供的管理启示包括:第一,机器人行驶速度存在效用饱和点——当速度超过约21.6 km/h后,新增客户数趋于平缓,物流企业在设备选型时应权衡速度提升的边际收益与硬件成本。第二,每分钟行驶成本对机器人的经济性影响显著,成本从0.07元升至0.11元即导致服务客户数减少约7%,企业在制定机器人的折旧和运维预算时需精确测算。第三,在机器人无法完全替代货运自行车的场景中,适当放松客户可达性约束(如允许机器人进入更多社区或楼宇)可带来约5%的额外成本节省,这为城市物流政策制定提供了参考。
01速度饱和点:机器人速度超过21.6 km/h后,新增服务客户数趋于饱和,选型须权衡速度与成本
02成本敏感性:每分钟成本增加0.04元,机器人服务客户数减少约7%,须精确测算折旧运维成本
03可达性红利:放松客户可达性约束可额外节省约5%成本,具有城市配送政策含义
论文也坦率指出了当前研究的局限。已求解的最大规模(100客户)与实际运营中的配送网络规模仍有差距,开发面向更大规模实例的专用元启发式算法是未来的重要方向。机器人容器配置直接影响运营能力,容器尺寸与数量的优化设计问题值得独立研究。引入行驶时间和客户需求的随机性(如交通波动、订单波动)将使模型更贴近现实,也是后续研究的重要拓展方向。
论文:Improving last-mile delivery efficiency using cargo bikes and autonomous robots
作者:Biao Yuan,Bingjie Yang,Na Geng,Roberto Baldacci
期刊:European Journal of Operational Research, Volume 333, Issue 1, Pages 279–294,2026
链接:https://doi.org/10.1016/j.ejor.2026.01.013
链上镖师、先卜交通、先卜运筹通用论文ID
保存此推文 ID,可在粉丝群内获取相关材料,未来更多功能敬请期待
先卜科技团队:常文婕、张巧巧、王一航、夏子帆、张晓乐、祁园园、张仁义


