论文题目:Extending car-following models to multi-lane traffic through Anticipation-Aware dynamic graph networks
第一作者:Chengming Wang 西交利物浦大学先进技术学院博士生,围绕跟驰模型校准优化、泛化性与稳定性提升、驾驶员异质性融入、多车道交通扩展展开研究。
E-mail:Chengming.Wang23@student.xjtlu.edu.cn
通讯作者:贾东耀 西交利物浦大学通信与网络系副教授,研究内容:智能交通、无人驾驶、车联网、数字孪生。
E-mail:Dongyao.Jia@xjtlu.edu.cn
复杂交通模拟应用:融合虚拟领航车的多车道跟驰模型
论文摘要
本文针对传统单车道跟驰模型仅考虑纵向交互而忽视多车道场景中车辆之间复杂横向影响的问题。作者提出一种多车道跟驰模型(MLCFM),在保持经典跟驰模型参数结构的同时,引入前瞻感知的动态图神经网络。模型通过构建观察区域内的虚拟领航车,利用图注意力网络学习周围车辆的切入/切出意图与驾驶员的主观前瞻意识,实现对多车道交互的自适应加权。综合实验表明,该模型在真实与合成数据上的轨迹预测、参数校准及行为解释方面均优于基线方法。
一、研究背景与问题界定
1.1 经典车道跟驰模型的局限
长久以来,物理模型(如IDM、OVM等)用简洁参数描述跟驰行为,但它们假定单车道、固定领航车,忽视了多车道车辆的横向切入和切出。 一些模型考虑特定情景的横向影响,却依赖固定规则或只针对二车交互,难以推广到复杂场景。 无车道模型让车辆根据几何距离追随多个领航车,但这种假设不适用于存在车道线的环境。
1.2 研究目标
目标问题:如何在保持传统跟驰模型可解释性的基础上,扩展到多车道环境,合理建模车辆的横向切入、切出和驾驶员前瞻意识。 核心挑战:需要在不破坏已有模型结构的前提下,将多车道信息动态转换为一个可供跟驰的“等效领航车”。
二、方法框架与核心模型
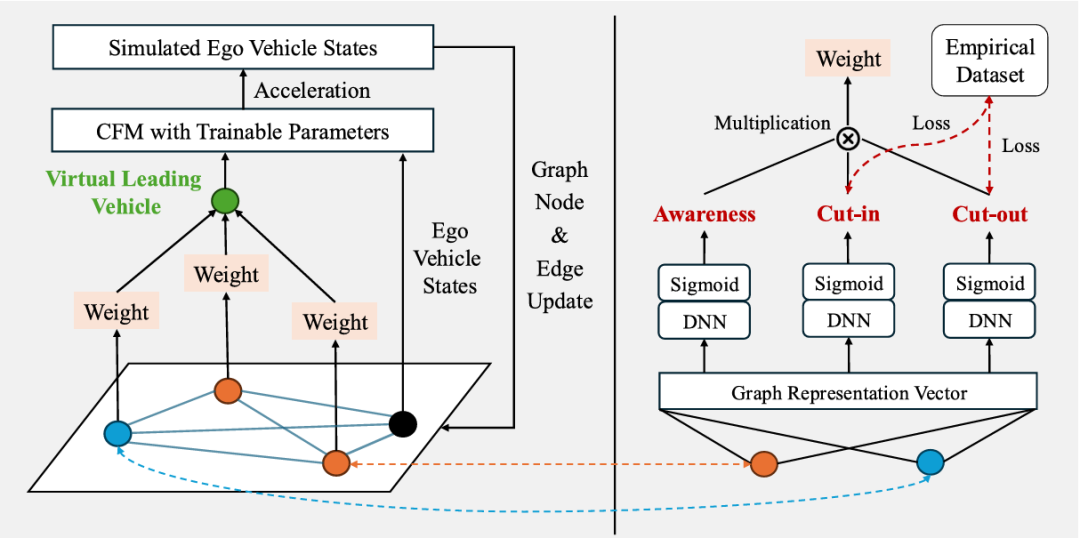
为解决上述问题,作者提出了一个融合物理模型与神经网络的混合框架,如图3所示。
2.1 多车道图结构建模
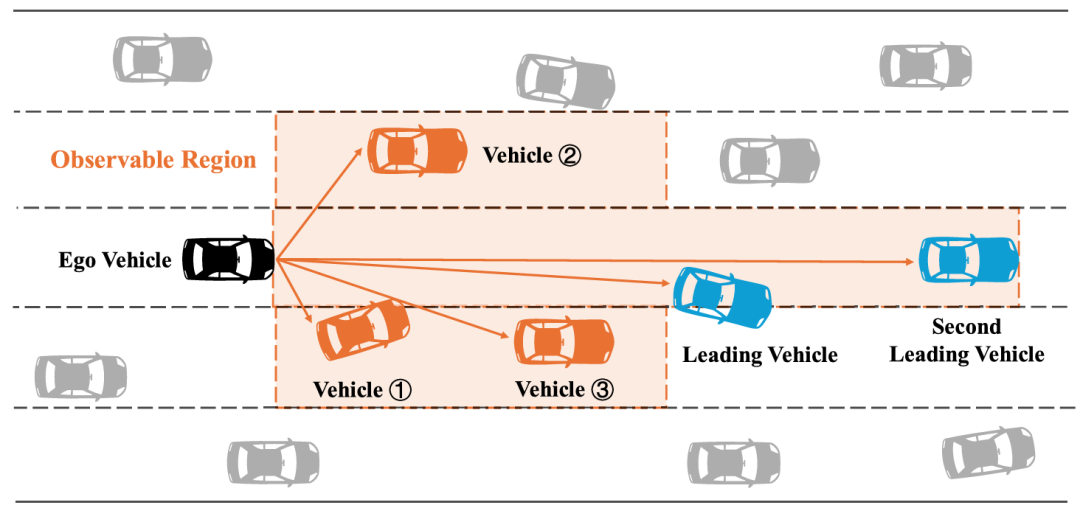
定义以自车为中心的可观察区域,包括本车道的第一和第二领航车及相邻车道满足一定纵向位置条件的邻车。 通过有向图表示车辆间影响,节点代表车辆,边表示一车对另一车的潜在影响;节点特征包括车辆尺寸、类别、速度及距观察区域边界的距离。 将多车道场景分为三类:无事件(领航车不变)、切入事件(邻车插入)、切出事件(领航车离开)。
2.2 图注意力网络与传递规则
使用图注意力网络(GAT)学习邻车对自车的影响权重。更新规则为
其中表示注意力权重,由邻接节点特征和边特征通过LeakyReLU与Softmax计算得到。该机制使模型能够在不同情景下自动关注最相关的车辆。
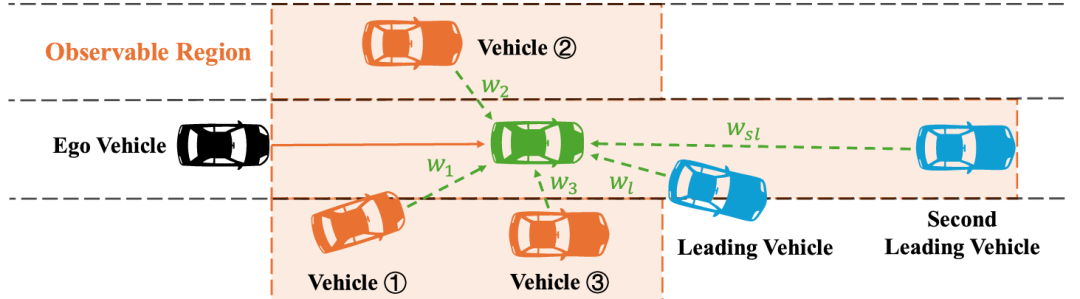
2.3 虚拟领航车的构建
核心思想是将多车道信息聚合为虚拟领航车:
其中为车辆的聚合权重,自车随后依据和进行纵向跟驰决策。 权重的计算依赖三种预测:
切入意图:邻车未来可能切入的概率; 切出意图:当前领航车未来切出的概率; 前瞻意识:驾驶员对每个车辆意图的感知水平。 最终权重为三者的乘积,例如邻车的权重为,领航车和次领航车的权重则按照不同的切入/切出组合计算。
2.4 自动回归仿真与参数校准
构建自动回归神经网络(ARNN)递归模拟车辆轨迹,结合传统模型的弹道更新规则更新自车速度与位置。 将参数校准视为序列学习问题,通过最小化轨迹误差、切入意图损失和切出意图损失进行联合训练。
三、实验设计与结果分析
3.1 实验数据与评估指标
真实数据:采用NGSIM-I80等多车道数据集,提供高分辨率位置、速度和车道信息。 合成数据:使用基于规则的LFF与IAM模型生成模拟轨迹,用于测试参数校准能力。 指标:轨迹预测误差、队列仿真误差及权重解释性。
3.2 轨迹仿真与权重演化
下图展示在切入和切出事件下的轨迹仿真与权重演化效果。MLCFM生成的轨迹与真实轨迹高度吻合,远优于经典IDM模型;权重从旧领航车平滑过渡到新领航车,体现出驾驶员提前调整关注点的行为。
3.3 队列仿真与宏观分析
队列仿真:从数据集中提取至少6辆车的队列,采用半闭环方法模拟纵向运动。实验表明,所有多车道模型的队列误差均明显低于IDM基线,MLCFM达到最低误差水平。 宏观特征:分析时间头距分布和扰动衰减率,MLCFM模拟的时间头距分布与实际数据高度一致,且不会引入串联振荡。 计算效率:实际部署中邻车数量有限,超过99%的情景中邻车不超过6辆,单步推理时间低于1.31毫秒。
四、创新点与学术贡献
虚拟领航车理念:首次将多车道交互通过加权聚合转化为单车道跟驰问题,既保持了传统模型的解释性又提升了灵活性。 多任务权重预测:同时预测切入意图、切出意图和前瞻意识,权重的可解释性强,体现驾驶员的主观认知差异。 混合建模框架:融合物理模型与深度学习,在端到端训练中共同优化模型参数和权重预测器,兼顾准确性与物理一致性。 全面验证:在真实和合成数据上进行轨迹、队列和宏观特性多维度验证,证明模型的广泛适用性和可解释性。
五、局限性与未来工作
当前假定驾驶员的长期驾驶风格固定,不同场景的参数不随事件变化。 未考虑车辆类型及视觉角度等因素对交互的影响,未来可进一步引入车辆类别、多摄像头信息等。 观察区域仅关注前方车辆,后方车辆的“推挤效应”尚未纳入。 需要探索在有感知误差或传感器盲区时的模型鲁棒性和不确定性表示。
结论
MLCFM为复杂多车道场景下车辆纵横交互建模提供了一种兼具物理解释性与深度学习适应性的方案。通过图注意力网络生成的虚拟领航车,模型能够捕捉切入与切出事件中的前瞻行为,并在真实与合成数据上取得优异表现。该框架对自动驾驶、交通仿真和行为分析具有重要的理论和应用价值。
文章须知
链上镖师团队:常文婕(AEIC)、张巧巧(AEIC)、王一航、夏子帆、张晓乐
原文链接:https://doi.org/10.1016/j.trc.2026.105652
原文链接见文末,或扫下方交流群二维码。群内实时更新推文及原文 pdf,方便专家学者随时获取(若二维码失效,请翻阅扫描最新文章的二维码)。



