TRC
复杂交通模拟应用:融合虚拟领航车的多车道跟驰模型
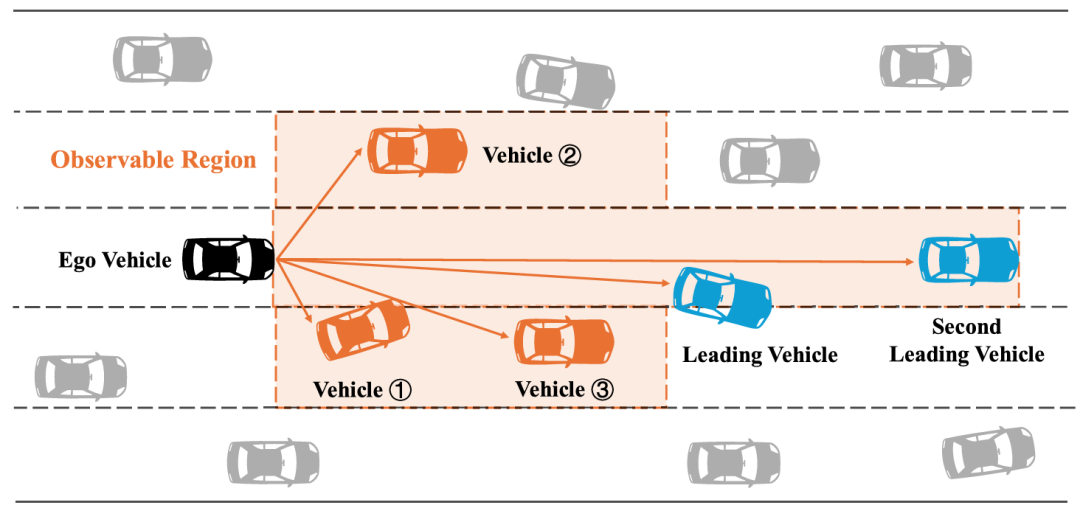
多车道交通中,驾驶员除了跟随前车外,还需时刻关注相邻车辆可能的插入或离开。如何在保证模型可解释性的前提下体现这种前瞻意识?本文提出的多车道前瞻感知动态图网络模型,通过构建虚拟领航车有效融合横纵向信息,为自动驾驶研究提供了新的思路。
正在载入当日合辑
1 篇论文解读 · 城市交通、智能优化
多车道交通中,驾驶员除了跟随前车外,还需时刻关注相邻车辆可能的插入或离开。如何在保证模型可解释性的前提下体现这种前瞻意识?本文提出的多车道前瞻感知动态图网络模型,通过构建虚拟领航车有效融合横纵向信息,为自动驾驶研究提供了新的思路。