论文题目:A learning-based MPC framework for gridlock-aware over-saturated network traffic control
第一作者:Junyu Zhu 同济大学交通运输工程学院博士生,研究聚焦智能交通控制与交通感知领域。
E-mail: jimmyzhu@tongji.edu.cn.
通讯作者:俞春辉 同济大学交通运输工程学院,特聘研究员,特聘研究员,研究涉及交通信号系统优化理论与方法、车联网环境下的交通管控、车路协同交通管控优化与评测。
E-mail:hughyu90@tongji.edu.cn
过饱和城市交通路网管理:图神经网络辅助的长短期调度策略
论文摘要
现代城市交通面临过饱和状态导致的严重拥堵和网格锁问题。传统信号控制方法(如周期统一的信号配时)在需求高峰时难以同时兼顾吞吐量最大化与溢流预防。本文在此背景下提出了一种学习驱动的模型预测控制 (LMPC) 框架:首先建立基于双队列模型的基本MPC,通过优化未来时域内各转向流的排放量来最大化网络吞吐,并从理论上证明其可以避免网格锁。随后引入图神经网络 (GNN) 作为长期吞吐预测器,利用道路拓扑和实时排队状态估计长远交通变化,并用泰勒展开线性化该预测器,从而将复杂的混合整数非线性问题转化为可求解的混合整数线性规划。这一框架在仿真中显著提升了不平衡需求下的吞吐与延误表现,并能够识别网络瓶颈,为交通管理提供了新的决策工具。
一、研究背景与核心问题
1.1 过饱和网络下的挑战
过饱和交通:车辆需求快速增长导致道路网络进入过饱和区域,队列溢流蔓延,进而出现网格锁现象。 传统策略的局限:TUC 等策略通过设定共同信号周期调节排队长度,但无法针对异构网络和不平衡需求灵活调整,往往在抑制溢流与提高吞吐量之间难以兼顾。 研究核心问题:在过饱和条件下如何设计信号控制策略,以预防网格锁的同时最大化网络吞吐?需要兼顾短期排队变化与长期交通演化,并克服大型网络计算复杂度。
1.2 基本MPC框架的关键思想
交通建模:采用双队列模型 (DQM) 描述每条道路的上游与下游队列变化,其精度高于传统的储流转移模型且计算量低于细胞传输模型。 控制目标:在预测时域 内最大化所有转向的排放量(即出流),通过决策信号相位与相位时长,求解混合整数线性规划。出流指标能够直接反映网络吞吐水平,避免单纯鼓励车辆进入网络而加重拥堵。 网格锁稳定性分析:作者证明,只要预测时域足够长,基本MPC的最优解不会导致网格锁,并保证网络能够持续服务所有路径上的车辆。然而,较长的预测时域造成求解时间指数级增长,在复杂网络中难以实时应用。
二、方法框架与技术细节
2.1 基于模型的预测控制 (MPC)
MPC通过求解有限时域优化问题,利用系统模型预测未来队列变化并得到信号控制方案。其优化目标可表示为:
其中 表示转向 在时刻 的出流。
关键点:
选择出流作为优化指标,避免过度放行造成外部队列长时间拥堵。 实现实时求解需要权衡预测时域长度与解算时间——较短时域易于求解但难以保证稳定性。 基本MPC框架在理论上可避免网格锁,但对交通模型精度和时域长度敏感。
2.2 GNN嵌入的改进 LMPC 框架
为突破基本MPC在大规模网络的计算瓶颈,作者提出在目标函数中嵌入长期吞吐预测器,利用图神经网络学习长远交通演化规律。
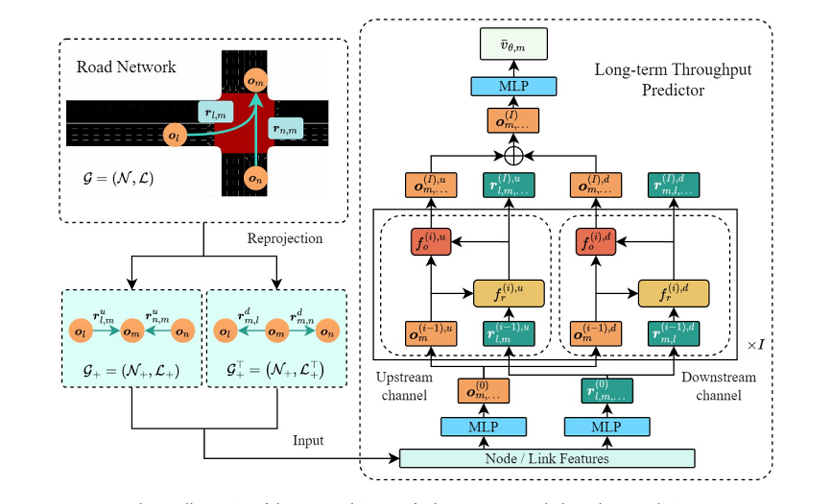
2.2.1 图神经网络设计
重新投影网络拓扑:将道路作为节点,转向作为边构建有向图,节点特征包括路段长度与几何信息,边特征包括排队长度、车道数与控制权限。 双通道交互网络:采用边中心的交互网络(Interaction Network)堆叠多层,分别处理上游信息传递与下游信息传递,形成两条通道,实现排队信息定向传播。 训练目标:用历史仿真数据训练GNN,通过最小化预测吞吐与真实吞吐之间的均方误差学习网络长期吞吐模式。
如图1所示,GNN由多层交互单元组成,红、蓝通道分别表示下游与上游信息传播,用以捕捉方向性差异。
2.2.2 LMPC的目标函数与线性化
在基本MPC目标中加入长期吞吐预测项,构成综合目标:
其中第一部分是预测时域内的短期吞吐,第二部分是 GNN 预测的长期吞吐, 为基于当前积累 的权重函数
然而直接求解含有神经网络的混合整数非线性问题不可行,作者采用泰勒一阶展开对吞吐预测项进行近似,通过偏导数(梯度)将长期吞吐转化为各转向排放量的线性加权和。最终得到的LMPC仍为混合整数线性规划,决策变量与基本MPC一致,但权重由GNN梯度动态调整。
2.2.3 权重解释
泰勒展开揭示,长期吞吐的梯度提供了信号控制的指引:下游队列梯度为负值,意味着应优先排空长队以防止溢流;上游队列梯度为正值,鼓励车辆移动以恢复堵塞链路。此二者组合形成出流权重:
其中 表示从路段 发出的所有下游路段集合。该权重的正负用于衡量各转向排空车辆对未来吞吐的贡献。
2.3 流程综述
整体LMPC流程如下:
实时观测各转向上游与下游队列长度,计算当前积累。 短期预测:利用双队列模型在预测时域内推演队列变化。 长期预测:GNN根据当前状态估计时域终点后的网络吞吐,并计算梯度。 线性化求解:将长期吞吐梯度转换为出流权重,与短期目标组合,求解混合整数线性规划,生成相位与绿灯配时方案。 滚动更新:实施第一个决策步长后,观察更新状态,重复步骤 1–4。
该流程在每个决策时段(10 s)滚动执行,实现实时反馈与前瞻性规划。
三、实验设计与结果分析
3.1 模型仿真设置
作者在两个不同规模与结构的网络上验证框架:
9×9 格网网络:9个十字路口,路段长度145–165 m,入口/出口车道数4,模拟3小时的均衡与不均衡需求。 上海静安区真实城区网络:21个信号化路口,平均内部路段长度约220 m,存在不规则拓扑与异构容量。
需求分为欠饱和、饱和与过饱和三种水平,并设置均衡/不均衡需求模式。GNN采用100个随机场景历史数据进行离线训练,采用30步(格网)和20步(城区)时域预测。LMPC预测时域为5或6步。
3.2 基本MPC稳定性验证
通过比较MPC与边界控制 + MP策略,发现MPC在过饱和条件下虽然延迟网格锁发生时间,但预测时域不足时仍会出现吞吐骤降。当预测时域为8步时,部分场景可在整个仿真周期内维持最大吞吐,但求解时间过长限制了实用性。这验证了引入长期预测的必要性。
3.3 LMPC性能评估
图2展示了在格网网络平衡需求下,不同策略的吞吐和积累随时间变化。LMPC(蓝线)与周界控制PC(橙线)表现类似,远优于单纯MP(绿线);在过饱和阶段LMPC维持较高吞吐并避免大规模溢流。数值结果表明,虽然在某些饱和场景下LMPC吞吐略低于PC 1%左右,但延误差距小且绝对延误仍可接受。
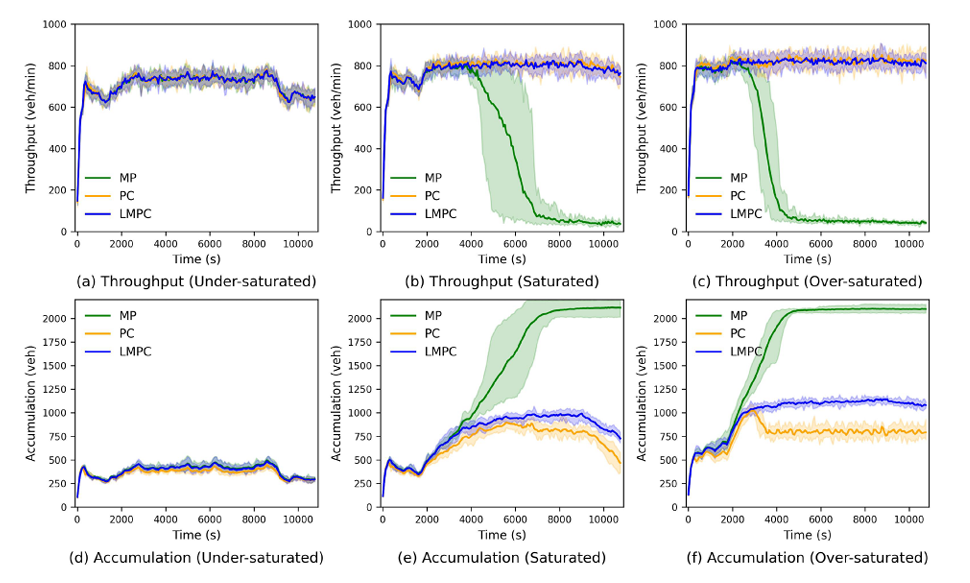
在异构的城区网络,LMPC在所有需求水平中均优于PC,尤其在过饱和情况下吞吐提升约4.7%–6.5%,平均延误降低20%–40%。这说明LMPC更适合处理网络结构复杂且需求不均衡的现实环境。
表1 摘要(仅列举关键数值):
在格网网络不平衡需求且过饱和状态下,LMPC吞吐提升 2.4% ,延误下降 31% 。 在静安网络不平衡需求且过饱和状态下,吞吐提升 6.5% ,延误下降 42.6% 。
3.4 GNN梯度与权重分析
为了理解GNN的调节机制,作者分析了不同积累下的梯度与出流权重分布。图3呈现了两种网络中下游梯度(红)、上游梯度(蓝)与出流权重(绿)的空间平均值变化趋势。可见随着积累增加,梯度绝对值逐渐减小并趋于零,表明网络在中等饱和区域可维持稳定吞吐;下游梯度为负,鼓励及时排空队列防止溢流;上游梯度为正,促使车辆移动解锁堵塞道路。
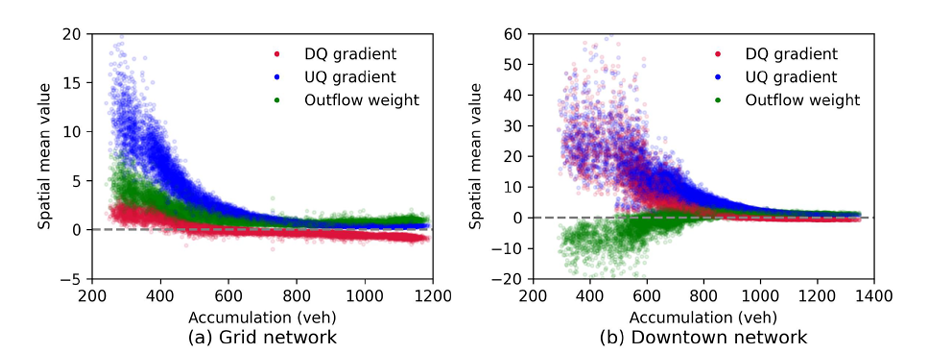
进一步将权重按路段区分,发现内部路段在平衡需求下普遍具有更高权重,说明LMPC优先调度内部排队以限制流入并防止内部拥堵;在不平衡需求时,一些入口路段权重增大,用以平衡密度分布。这些特性展示了GNN能够学习不同网络结构的瓶颈分布并自适应调整信号策略。
3.5 敏感性分析与讨论
作者分别分析了LMPC预测时域和GNN预测时域对性能的影响。在格网网络中,当预测时域超过4步后性能差异不显著;而在城区网络中,较长的预测时域带来更好的吞吐,因为车辆需要更长时间到达下游。GNN预测时域对不同网络影响相反:格网网络需要更长的预测步长避免全网崩溃,而城区网络则倾向较短的预测步长以精准识别局部瓶颈。这说明LMPC框架应根据网络特性调节预测时域。
此外,作者讨论了离线训练与在线控制之间分布偏移的问题。虽然LMPC通过滚动优化和多策略训练减轻了偏移风险,但未来可考虑在线微调GNN或结合强化学习进行自适应更新。
四、结论与创新点
4.1 主要结论
本文提出的LMPC框架结合基本MPC与图神经网络,能够在过饱和网络中同时实现吞吐最大化与网格锁预防,在异构、不均衡需求场景下表现尤为突出。 GNN通过学习邻近路段状态预测长期吞吐并生成梯度,从而给出自适应出流权重,体现隐式周界控制效果,无需为边界和内部路口设计不同策略。 泰勒展开将非线性目标线性化,构建可解的混合整数线性规划,实现模型与数据驱动方法的融合。
4.2 创新与亮点
细粒度网络重构:将车辆流动抽象为有向图,将路段作为节点、转向作为边,使得GNN能够直接捕捉拓扑关系,克服宏观基本图不能描述局部拥堵的问题。 双通道图神经结构:分别处理上游和下游信息,刻画队列对吞吐的不同影响,提升长期预测精度。 动态权重调节:采用Sigmoid函数根据网络积累自动平衡短期与长期目标,实现从负载阶段到保护阶段的顺滑过渡。 隐式周界控制:无需显式设置周界控制参数,LMPC通过权重调整实现对入口流量的适当限制,有效应对不均衡需求。
五、局限性与未来工作
计算复杂度:虽然线性化缩短了求解时间,但集中式求解仍难以应用于大规模网络。未来可研究分布式或分层控制,通过局部求解与有限通信减少计算开销。 分布偏移问题:离线训练的GNN可能遇到与在线运行不一致的交通状态,导致预测误差。可探讨在线微调或结合强化学习自适应更新模型。 模型扩展:当前LMPC仅考虑队列长度,未来可融入速度、流量等动态特征,并尝试其他图学习结构,以进一步提升对复杂交通现象的刻画能力。
论文摘要
现代城市交通面临过饱和状态导致的严重拥堵和网格锁问题。传统信号控制方法(如周期统一的信号配时)在需求高峰时难以同时兼顾吞吐量最大化与溢流预防。本文在此背景下提出了一种学习驱动的模型预测控制 (LMPC) 框架:首先建立基于双队列模型的基本MPC,通过优化未来时域内各转向流的排放量来最大化网络吞吐,并从理论上证明其可以避免网格锁。随后引入图神经网络 (GNN) 作为长期吞吐预测器,利用道路拓扑和实时排队状态估计长远交通变化,并用泰勒展开线性化该预测器,从而将复杂的混合整数非线性问题转化为可求解的混合整数线性规划。这一框架在仿真中显著提升了不平衡需求下的吞吐与延误表现,并能够识别网络瓶颈,为交通管理提供了新的决策工具。
一、研究背景与核心问题
1.1 过饱和网络下的挑战
过饱和交通:车辆需求快速增长导致道路网络进入过饱和区域,队列溢流蔓延,进而出现网格锁现象。 传统策略的局限:TUC 等策略通过设定共同信号周期调节排队长度,但无法针对异构网络和不平衡需求灵活调整,往往在抑制溢流与提高吞吐量之间难以兼顾。 研究核心问题:在过饱和条件下如何设计信号控制策略,以预防网格锁的同时最大化网络吞吐?需要兼顾短期排队变化与长期交通演化,并克服大型网络计算复杂度。
1.2 基本MPC框架的关键思想
交通建模:采用双队列模型 (DQM) 描述每条道路的上游与下游队列变化,其精度高于传统的储流转移模型且计算量低于细胞传输模型。 控制目标:在预测时域 内最大化所有转向的排放量(即出流),通过决策信号相位与相位时长,求解混合整数线性规划。出流指标能够直接反映网络吞吐水平,避免单纯鼓励车辆进入网络而加重拥堵。 网格锁稳定性分析:作者证明,只要预测时域足够长,基本MPC的最优解不会导致网格锁,并保证网络能够持续服务所有路径上的车辆。然而,较长的预测时域造成求解时间指数级增长,在复杂网络中难以实时应用。
二、方法框架与技术细节
2.1 基于模型的预测控制 (MPC)
MPC通过求解有限时域优化问题,利用系统模型预测未来队列变化并得到信号控制方案。其优化目标可表示为:
其中 表示转向 在时刻 的出流。
关键点:
选择出流作为优化指标,避免过度放行造成外部队列长时间拥堵。 实现实时求解需要权衡预测时域长度与解算时间——较短时域易于求解但难以保证稳定性。 基本MPC框架在理论上可避免网格锁,但对交通模型精度和时域长度敏感。
2.2 GNN嵌入的改进 LMPC 框架
为突破基本MPC在大规模网络的计算瓶颈,作者提出在目标函数中嵌入长期吞吐预测器,利用图神经网络学习长远交通演化规律。
2.2.1 图神经网络设计
重新投影网络拓扑:将道路作为节点,转向作为边构建有向图,节点特征包括路段长度与几何信息,边特征包括排队长度、车道数与控制权限。 双通道交互网络:采用边中心的交互网络(Interaction Network)堆叠多层,分别处理上游信息传递与下游信息传递,形成两条通道,实现排队信息定向传播。 训练目标:用历史仿真数据训练GNN,通过最小化预测吞吐与真实吞吐之间的均方误差学习网络长期吞吐模式。
如图1所示,GNN由多层交互单元组成,红、蓝通道分别表示下游与上游信息传播,用以捕捉方向性差异。
2.2.2 LMPC的目标函数与线性化
在基本MPC目标中加入长期吞吐预测项,构成综合目标:
其中第一部分是预测时域内的短期吞吐,第二部分是 GNN 预测的长期吞吐, 为基于当前积累 的权重函数
然而直接求解含有神经网络的混合整数非线性问题不可行,作者采用泰勒一阶展开对吞吐预测项进行近似,通过偏导数(梯度)将长期吞吐转化为各转向排放量的线性加权和。最终得到的LMPC仍为混合整数线性规划,决策变量与基本MPC一致,但权重由GNN梯度动态调整。
2.2.3 权重解释
泰勒展开揭示,长期吞吐的梯度提供了信号控制的指引:下游队列梯度为负值,意味着应优先排空长队以防止溢流;上游队列梯度为正值,鼓励车辆移动以恢复堵塞链路。此二者组合形成出流权重:
其中 表示从路段 发出的所有下游路段集合。该权重的正负用于衡量各转向排空车辆对未来吞吐的贡献。
2.3 流程综述
整体LMPC流程如下:
实时观测各转向上游与下游队列长度,计算当前积累。 短期预测:利用双队列模型在预测时域内推演队列变化。 长期预测:GNN根据当前状态估计时域终点后的网络吞吐,并计算梯度。 线性化求解:将长期吞吐梯度转换为出流权重,与短期目标组合,求解混合整数线性规划,生成相位与绿灯配时方案。 滚动更新:实施第一个决策步长后,观察更新状态,重复步骤 1–4。
该流程在每个决策时段(10 s)滚动执行,实现实时反馈与前瞻性规划。
三、实验设计与结果分析
3.1 模型仿真设置
作者在两个不同规模与结构的网络上验证框架:
9×9 格网网络:9个十字路口,路段长度145–165 m,入口/出口车道数4,模拟3小时的均衡与不均衡需求。 上海静安区真实城区网络:21个信号化路口,平均内部路段长度约220 m,存在不规则拓扑与异构容量。
需求分为欠饱和、饱和与过饱和三种水平,并设置均衡/不均衡需求模式。GNN采用100个随机场景历史数据进行离线训练,采用30步(格网)和20步(城区)时域预测。LMPC预测时域为5或6步。
3.2 基本MPC稳定性验证
通过比较MPC与边界控制 + MP策略,发现MPC在过饱和条件下虽然延迟网格锁发生时间,但预测时域不足时仍会出现吞吐骤降。当预测时域为8步时,部分场景可在整个仿真周期内维持最大吞吐,但求解时间过长限制了实用性。这验证了引入长期预测的必要性。
3.3 LMPC性能评估
图2展示了在格网网络平衡需求下,不同策略的吞吐和积累随时间变化。LMPC(蓝线)与周界控制PC(橙线)表现类似,远优于单纯MP(绿线);在过饱和阶段LMPC维持较高吞吐并避免大规模溢流。数值结果表明,虽然在某些饱和场景下LMPC吞吐略低于PC 1%左右,但延误差距小且绝对延误仍可接受。
在异构的城区网络,LMPC在所有需求水平中均优于PC,尤其在过饱和情况下吞吐提升约4.7%–6.5%,平均延误降低20%–40%。这说明LMPC更适合处理网络结构复杂且需求不均衡的现实环境。
表1 摘要(仅列举关键数值):
在格网网络不平衡需求且过饱和状态下,LMPC吞吐提升 2.4% ,延误下降 31% 。 在静安网络不平衡需求且过饱和状态下,吞吐提升 6.5% ,延误下降 42.6% 。
3.4 GNN梯度与权重分析
为了理解GNN的调节机制,作者分析了不同积累下的梯度与出流权重分布。图3呈现了两种网络中下游梯度(红)、上游梯度(蓝)与出流权重(绿)的空间平均值变化趋势。可见随着积累增加,梯度绝对值逐渐减小并趋于零,表明网络在中等饱和区域可维持稳定吞吐;下游梯度为负,鼓励及时排空队列防止溢流;上游梯度为正,促使车辆移动解锁堵塞道路。
进一步将权重按路段区分,发现内部路段在平衡需求下普遍具有更高权重,说明LMPC优先调度内部排队以限制流入并防止内部拥堵;在不平衡需求时,一些入口路段权重增大,用以平衡密度分布。这些特性展示了GNN能够学习不同网络结构的瓶颈分布并自适应调整信号策略。
3.5 敏感性分析与讨论
作者分别分析了LMPC预测时域和GNN预测时域对性能的影响。在格网网络中,当预测时域超过4步后性能差异不显著;而在城区网络中,较长的预测时域带来更好的吞吐,因为车辆需要更长时间到达下游。GNN预测时域对不同网络影响相反:格网网络需要更长的预测步长避免全网崩溃,而城区网络则倾向较短的预测步长以精准识别局部瓶颈。这说明LMPC框架应根据网络特性调节预测时域。
此外,作者讨论了离线训练与在线控制之间分布偏移的问题。虽然LMPC通过滚动优化和多策略训练减轻了偏移风险,但未来可考虑在线微调GNN或结合强化学习进行自适应更新。
四、结论与创新点
4.1 主要结论
本文提出的LMPC框架结合基本MPC与图神经网络,能够在过饱和网络中同时实现吞吐最大化与网格锁预防,在异构、不均衡需求场景下表现尤为突出。 GNN通过学习邻近路段状态预测长期吞吐并生成梯度,从而给出自适应出流权重,体现隐式周界控制效果,无需为边界和内部路口设计不同策略。 泰勒展开将非线性目标线性化,构建可解的混合整数线性规划,实现模型与数据驱动方法的融合。
4.2 创新与亮点
细粒度网络重构:将车辆流动抽象为有向图,将路段作为节点、转向作为边,使得GNN能够直接捕捉拓扑关系,克服宏观基本图不能描述局部拥堵的问题。 双通道图神经结构:分别处理上游和下游信息,刻画队列对吞吐的不同影响,提升长期预测精度。 动态权重调节:采用Sigmoid函数根据网络积累自动平衡短期与长期目标,实现从负载阶段到保护阶段的顺滑过渡。 隐式周界控制:无需显式设置周界控制参数,LMPC通过权重调整实现对入口流量的适当限制,有效应对不均衡需求。
五、局限性与未来工作
计算复杂度:虽然线性化缩短了求解时间,但集中式求解仍难以应用于大规模网络。未来可研究分布式或分层控制,通过局部求解与有限通信减少计算开销。 分布偏移问题:离线训练的GNN可能遇到与在线运行不一致的交通状态,导致预测误差。可探讨在线微调或结合强化学习自适应更新模型。 模型扩展:当前LMPC仅考虑队列长度,未来可融入速度、流量等动态特征,并尝试其他图学习结构,以进一步提升对复杂交通现象的刻画能力。
文章须知
链上镖师团队:常文婕(AEIC)、张巧巧(AEIC)、王一航、夏子帆、张晓乐
原文链接:https://doi.org/10.1016/j.trb.2026.103470
原文链接见文末,或扫下方交流群二维码。群内实时更新推文及原文 pdf,方便专家学者随时获取(若二维码失效,请翻阅扫描最新文章的二维码)。



