论文题目:Research on fine-grained aircraft taxiing time prediction and conflict avoidance strategies
第一作者:李静 中国民航大学计算机科学与技术学院副教授,研究兴趣包括大容量数据存储、可靠性分析和机器学习。
E-mail:lij@cauc.edu.cn
通讯作者:Lei Bian 中航信移动科技
E-mail:bianlei@travelsky.com.cn
航空地面运营:精细化滑行时间预测与冲突消解模型
论文摘要
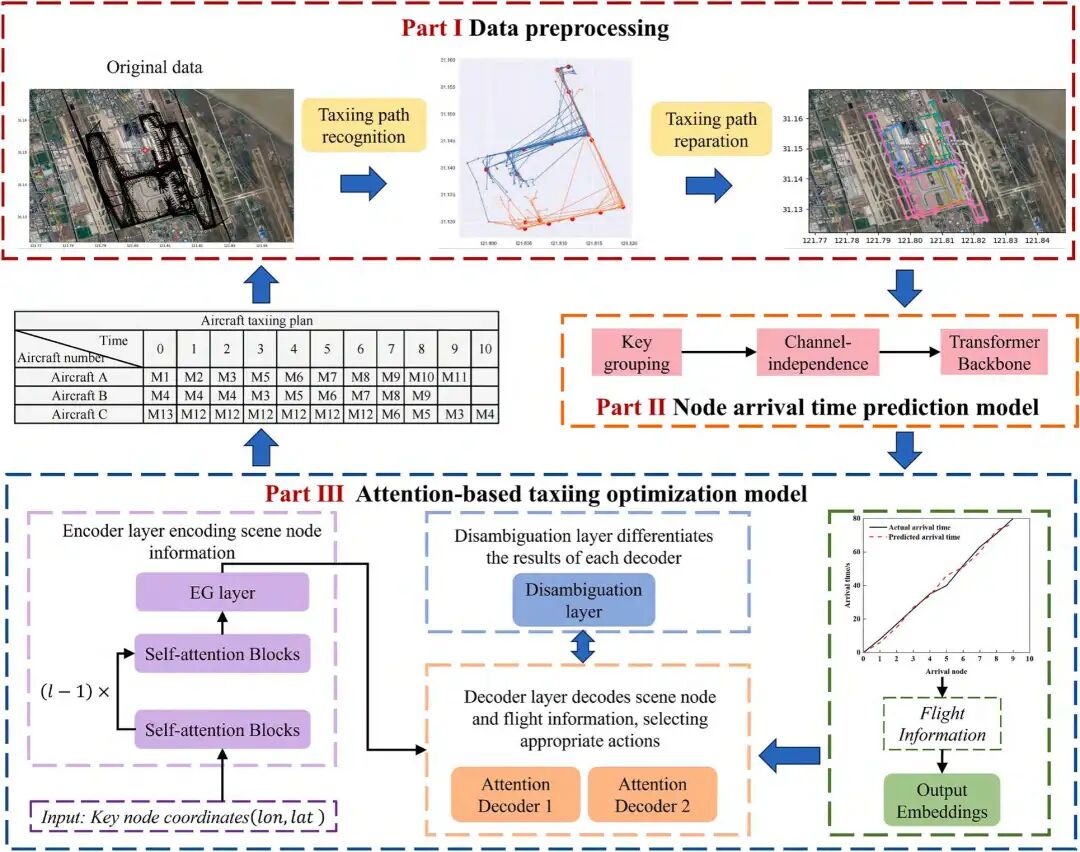
随着航空运输量持续攀升,机场地面资源无法同步扩张,滑行速度下降、排队加剧并导致冲突风险增加。现有研究往往分割处理滑行时间预测与冲突规避,缺乏统一框架。本文针对这一问题提出了一个集成优化模型,包括三个核心部分:首先利用 ADS‑B 数据挖掘主要滑行路径和关键节点;其次构建 增强型 PatchTST 节点到达时间预测模型(EPNATP),通过航班标识和时间片双层分段策略对单变量序列建模,预测各节点精细化抵达时间;最后引入 注意力引导滑行冲突优化模型(ATCOM),基于多解码器注意力机制在预测时间和关键节点信息上生成冲突规避策略。上海浦东机场 2024 年 1–4 月 ADS‑B 数据(15884 架次)实验表明,EPNATP 相比现有 Transformer 系列算法将平均绝对误差降低了 12–28.5%;ATCOM 结合预测结果可消除全部潜在冲突,滑行时间较改进蚁群算法降低 20.74–24.74%,验证了模型的有效性与可行性。
一、研究背景与核心问题
1.1 主题概述
航班量快速增长与地面资源不足:2024 年中国民航客流量超过 7亿人次,地面基础设施扩建滞后。 ADS‑B 数据优势与缺陷:ADS‑B 数据更新频率高、覆盖广,为预测提供关键支持,但存在数据缺失、位置漂移、速度异常和轨迹断裂等问题。 研究核心问题:如何在 ADS‑B 数据质量受限的情况下,准确预测飞机在各节点的滑行时间,并在此基础上设计实时冲突规避策略。
1.2 关键点列表
数据集:选取上海浦东机场 2024 年 1–4 月 15 884 架次 ADS‑B 数据,包含航班编号、时间、经纬度、停机位和跑道等信息。
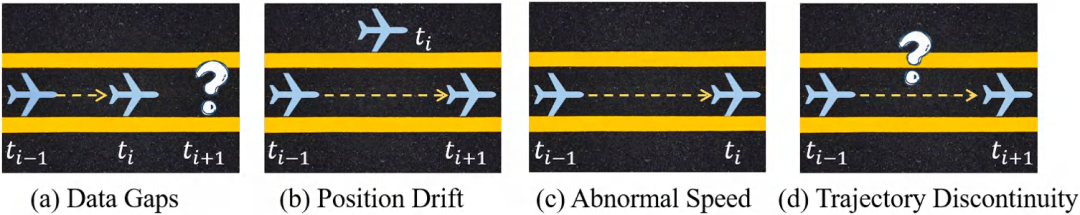
数据质量挑战:ADS‑B 信号遮挡或设备缺失导致轨迹点不足;GPS误差导致位置漂移;采样间隔不均可能引起速度异常;信号丢失导致轨迹中断。
研究目标:构建以高质量轨迹为输入的预测模型,结合冲突规避策略,实现滑行路径最优和冲突最少。
总体框架:模型将轨迹挖掘、节点到达时间预测和冲突规避整合为一体,形成从数据处理到决策的闭环。
二、ADS‑B 数据处理与关键路径挖掘
2.1 数据质量分析
数据缺失:某些飞行只有 2–3 个轨迹点,难以重建完整滑行路径。 位置漂移:受 GPS 误差及多径效应影响,轨迹偏离真实滑行道。 速度异常:不均匀采样导致速度突增或突降。 轨迹中断:信号遮挡使轨迹突然消失或在远处重新出现。
这些问题会严重影响滑行时间预测与冲突分析,因此需要在数据处理阶段进行清洗和轨迹补全。
2.2 轨迹聚类与关键路径识别
为修复缺失节点并降低计算复杂度,作者采用 DBSCAN 聚类 从轨迹数据中提取关键滑行路径,并根据停机位与跑道分区将浦东机场划分为四个区域。这种密度聚类无需预设簇数,能有效识别主要路径并隔离离群轨迹;与 K‑means 对比实验显示 DBSCAN 聚类结果边界清晰且类别更合理。
区域划分原则:将机场地面分为四个滑行区域,分别以不同跑道端点为起止点。
聚类流程:
将每个区域的滑行轨迹按最长直线距离构建相似度矩阵;
运用 DBSCAN 提取主要路径;
对聚类结果中仍含明显差异的路径进一步细分。
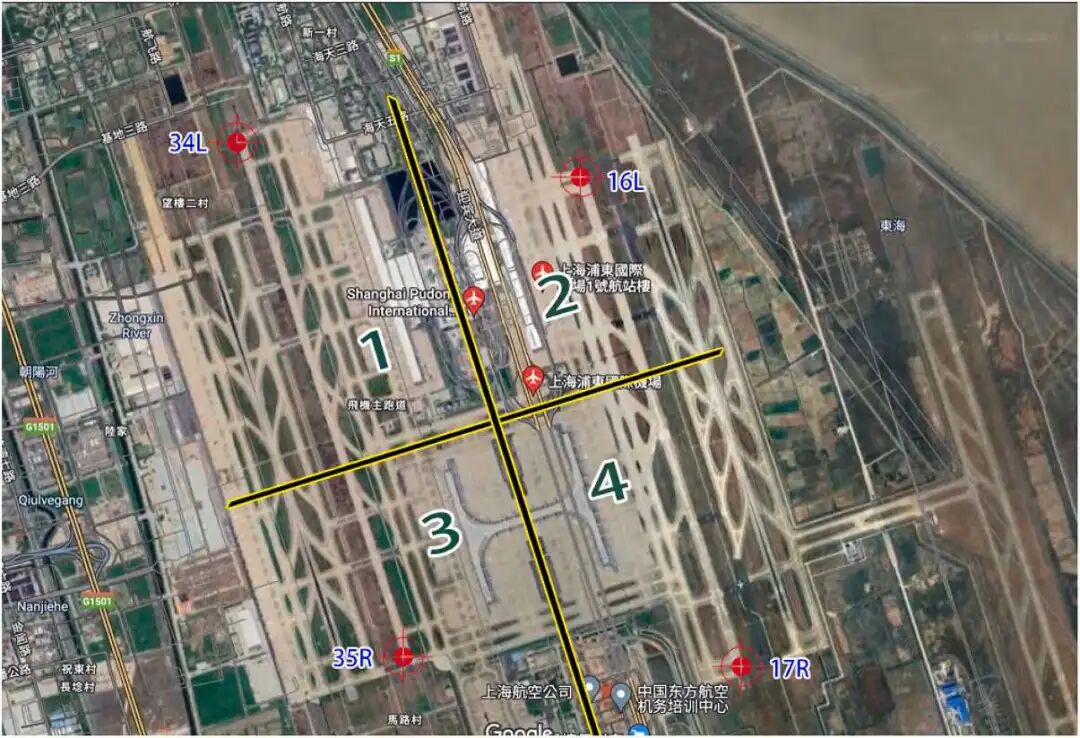
通过这一方法,共得到 63 条关键滑行路径,为后续时序模型提供准确的空间结构输入。
三、增强型 PatchTST 节点到达时间预测(EPNATP)
3.1 模型动机与架构
由于滑行时间受航空器类型、交通密度和局部冲突等多因素影响且呈高度非线性,传统模型难以捕捉复杂的时空依赖关系。EPNATP 基于 PatchTST 进行改进,引入航班标识分组和时间片分段两级策略,使模型兼顾同一航班内的连续性和不同航班间的共性。
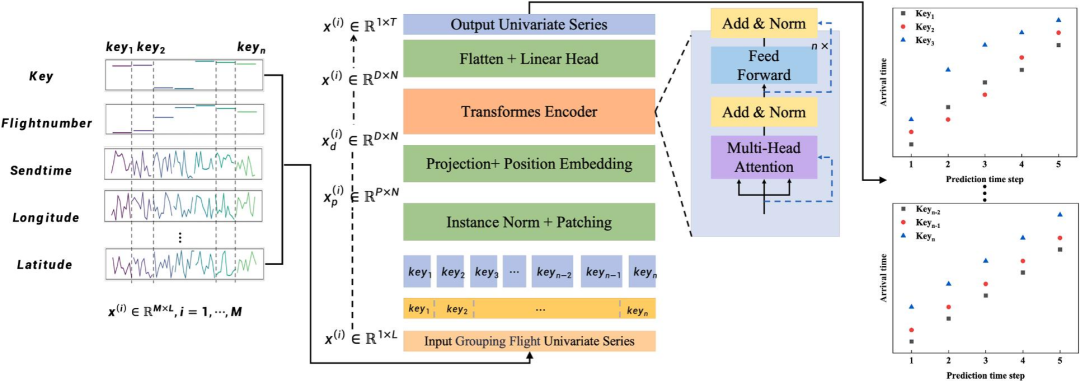
模型架构包括输入层、补丁编码层、Transformer 编码器和回归层,主要流程如下:
数据分组:按航班编号将多元时间序列拆分为若干单变量序列。
补丁分段:每个时间序列被划分为固定长度的时间片,形成局部序列 。
线性变换与位置编码:对时间片应用线性映射 并加入位置编码 ,形成模型输入 。
Transformer 编码器:采用多头注意力机制捕捉不同补丁间的相关性,实现对复杂滑行模式的建模。
预测输出:得到每架飞机在若干关键节点的预计到达时间,用作冲突优化的输入。
3.2 评价指标与训练策略
作者使用 均方误差(MSE)、平均绝对误差(MAE) 和 残差标准差(RSE) 评估预测误差,并引入 相对滑行时间误差(RTTE) 和 滑行延误率(TDR) 反映预测对实际调度的影响。模型使用 Adam 优化器、隐层维度 512、8 个注意力头等参数,在训练集与验证集上训练 100 个 epoch。
3.3 实验结果与分析
在四条不同长度的滑行路径上,EPNATP 在 MSE、MAE、RSE 指标上均明显优于 Informer、Autoformer、FEDformer 和原始 PatchTST。例如在路径 1 上,EPNATP 的 MAE 为 47.161 秒,较最佳的 Transformer 模型减少 14.35%,较 PatchTST 减少 96.7%;RTTE 指标亦显著降低,表明预测误差占实际滑行时间的比例极低。这些结果说明 EPNATP 能有效捕捉复杂滑行动态并提供稳定的时间参考。
四、注意力引导滑行冲突优化模型(ATCOM)
4.1 模型设计
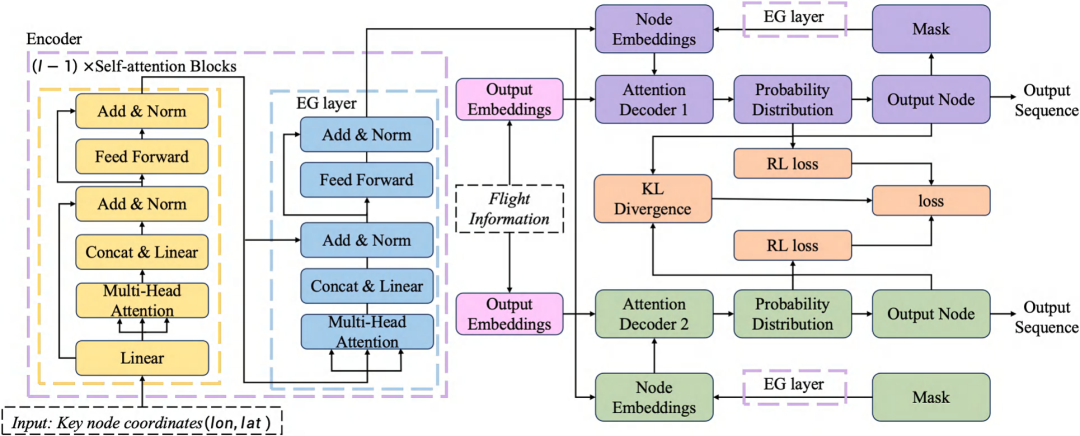
解决滑行冲突需要在最短时间、最小等待和安全之间进行多目标权衡。作者借鉴 多解码器注意力模型(MDAM) ,提出 ATCOM。模型输入包括每架飞机的滑行信息矩阵和机场关键节点矩阵;输出为每架飞机在每一步的行动指令(前进或等待)。
ATCOM 由 编码器 和 多个解码器 构成:编码器通过自注意力层和嵌入生成层生成新的节点嵌入;解码器在每个时间步根据当前状态和全局信息计算下一动作概率。核心计算步骤可抽象为:
场景信息拼接:将平均动作嵌入、当前动作嵌入和飞机特征拼接为状态向量。 多头注意力:对查询、键和值执行多头注意力得到新动作嵌入 。 概率输出:通过 softmax 将动作嵌入映射为前进或等待的概率 。
为鼓励多样化策略,模型在损失函数中引入 KL 散度正则项,增加各解码器输出差异;同时结合策略梯度方法优化等待时间和避免冲突的奖励。
4.2 算法流程
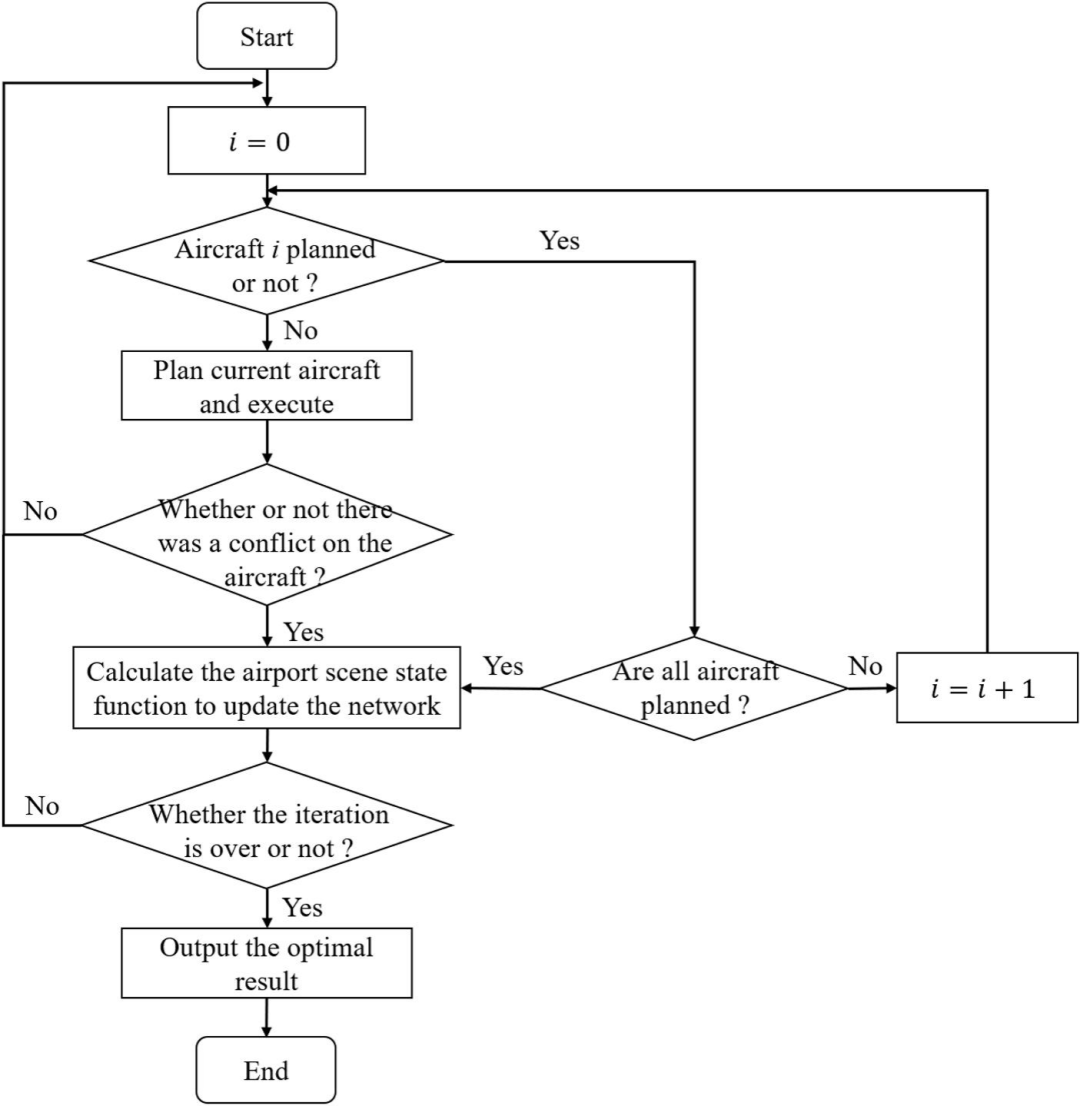
作者将 EPNATP 预测的节点到达时间作为 ATCOM 的输入,通过以下步骤生成滑行计划:
初始化:对每架飞机加载预测的到达时间,并根据最近邻规则生成初始路径。
循环决策:在每一步通过编码器更新节点嵌入,在各解码器中计算前进/等待概率,采样行动。
冲突检测与回溯:若出现冲突,则回溯并调整等待时间;同时使用 KL 正则保持策略多样性。
收敛判定:当所有飞机按安全间隔到达目标或最大迭代次数达到时终止。
4.3 效果验证
ATCOM 在模型有效性实验中与改进的蚁群算法(ACO)对比,设置最大等待时间 10 秒、时间步 1 秒。结果表明 ATCOM 能在保证安全的前提下解决全部潜在冲突,平均滑行时间较改进蚁群算法减少 20.74–24.74%(文中详细结果未列出)。
五、实验设计与综合分析
5.1 实验设置
数据划分:训练集 70%,验证集 20%,测试集 10%。 硬件环境:Intel i7 CPU + RTX 4070 Ti GPU;框架采用 PyTorch 2.3。 比较模型:Informer、Autoformer、FEDformer 和 PatchTST 等典型 Transformer 系列模型;冲突规避对比算法为改进 ACO。
5.2 结果总结
时间预测性能:EPNATP 在所有四条路径上 MSE、MAE、RSE 指标均显著优于基线模型,平均误差降低 12–28.5%,尤其在长路径 (24 与 31) 上性能优势更明显。 调度友好性指标:在 TDR 和 RTTE 指标上,EPNATP 的滑行延误率明显小于其他模型,如路径 1 的 TDR 从 PatchTST 的 34.87% 降至 6.25%,RTTE 从 0.0310 降至 0.0012。 聚类算法对比:DBSCAN 在轮廓系数和聚类可解释性上优于 K‑means,能有效识别主要滑行路径并隔离异常轨迹。 冲突规避效能:ATCOM 能够避免所有检测到的冲突并显著缩短滑行时间,展示出比改进 ACO 更优的优化能力。
六、结论与创新亮点
通过对浦东机场 ADS‑B 大数据的深入挖掘,本文构建了一个集 轨迹挖掘、时间预测与冲突规避 于一体的综合框架。主要贡献包括:
统一框架:将节点到达时间预测与冲突规避从两个孤立问题合并为协同优化的闭环系统。 数据驱动的路径挖掘:利用 DBSCAN 对滑行轨迹进行区域划分和聚类,识别 63 条关键滑行路径,为模型提供高质量输入。 双层分段 EPNATP 模型:提出基于航班标识和时间片的增强 PatchTST,显著提高了节点到达时间预测准确性。 多解码器注意力模型 ATCOM:在冲突规避中引入多解码器与 KL 正则,兼顾多样性与效率,实现安全高效的滑行调度。 实证验证:通过大规模真实数据实验,证明 EPNATP 和 ATCOM 能大幅降低滑行时间误差和冲突率,具有良好的应用前景。
综上所述,本研究从数据采集、模型设计到算法实现均进行了系统性创新,为复杂机场环境下的滑行管理提供了可借鉴的理论与方法。未来工作可考虑将气象因素、实时航班计划等外部信息引入模型,并探索与控制塔系统的实时融合,以进一步提升地面运行效率与安全性。
文章须知
链上镖师团队:常文婕(AEIC)、祁园园、王一航、张仁义(EIC)、张晓乐、张巧巧
原文链接:https://doi.org/10.1016/j.trc.2026.105585
原文链接见文末,或扫下方交流群二维码。群内实时更新推文及原文 pdf,方便专家学者随时获取(若二维码失效,请翻阅扫描最新文章的二维码)。



