论文题目:FLUID: A Fine-Grained Lightweight Urban Signalized-Intersection Dataset of Dense Conflict Trajectories
第一作者:Yiyang Chen 中山大学中山大学智能工程学院学生。
通讯作者:何兆成 中山大学智能工程学院交通工程专业教授,博士生导师,广东省智能交通系统重点实验室主任。研究方向:多网融合交通系统建模与仿真、交通时空大模型、车路云一体化协同、智能交通系统等方面。开发了包括“广东省警民通交通知识图谱系统”、“城市主干道与收费站车辆检测与交通态势分析系统”、“宣城交通大脑系统”、“精细化GIS-T平台”、“TransysLab中观仿真平台”、“交通设施管理系统”在内的多个业务应用系统。E-mail:hezhch@mail.sysu.edu.cn
城市信号交叉口:轻量化交互轨迹数据集FLUID解析
论文摘要
本文介绍了一套面向城市信号交叉口的无人机轨迹数据集FLUID(Fine‑grained Lightweight Urban Intersection Dataset),旨在弥补现有航拍数据集场景单一、信息缺乏及数据精度不足的缺陷。研究者在安徽宣城的三个典型信号交叉口开展了14次航拍实验,记录近5小时的高清视频,并同步地面信号相位。针对现有数据集场景代表性不足、VRU(易受伤道路使用者)识别缺失与冲突标注稀少的问题,研究团队提出了一套全流程的轻量化数据处理框架:从原始航拍视频出发,利用多模型检测与轻量化跟踪生成精确轨迹,再经时间同步、地理参考、运动平滑与数据融合获得高保真度的轨迹数据。FLUID不仅提供多类别交通参与者的轨迹、信号定时和地图,还标注了车辆冲突、转向意图和闯红灯行为,平均每分钟发生2.8次车辆冲突,约15%的车辆参与冲突,VRU在冲突关联车辆中占比高达35%。数据精度通过与商业平台DataFromSky和RTK‑GNSS真值对比得到验证。该数据集为交通行为建模、自动驾驶决策测试和冲突安全分析提供了高质量基础。
一、研究背景与问题
1.1 研究背景
交通轨迹数据的重要性:微观轨迹数据支撑智能交通系统的仿真、行为建模和生成等研究。 观测方式与局限:传统车载或路侧方法存在视野受限、硬件干扰驾驶行为等问题,航拍无人机因视野完整、对驾驶者隐蔽而优势明显。 现有数据集不足:多数航拍数据集场景类型有限、冲突稀少且缺乏细粒度行为信息。VRU类别误判或缺失严重,冲突标注稀缺,缺少转向和违规意图等行为标注。此外,数据质量和处理细节不透明,难以复现。
1.2 核心问题
如何在实际城市交叉口获得高代表性的航拍轨迹数据? 如何设计轻量、高精度的数据处理管线,使原始视频转化为标准化轨迹并提供丰富行为标注? 如何验证所构建数据的空间‑时间精度与行为丰富度?
二、数据采集与处理框架
2.1 场景选择与数据采集
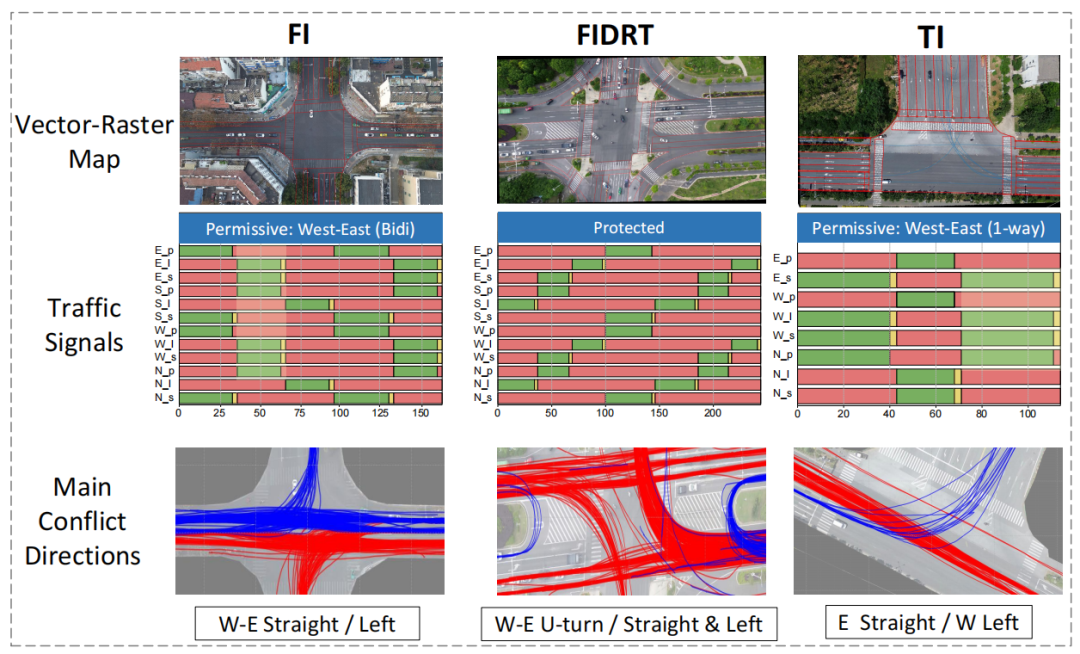
三类典型交叉口:四相位四叉口(FI)、含专用右转道的四叉口(FIDRT)、两相位丁字路口(TI),代表不同控制策略和冲突类型。 航拍与信号同步:使用 DJI Mini 3 无人机以4K@30 FPS拍摄,保持100–120 m高度,配合两台地面摄像机记录信号相位,统一手机时钟同步。 实验规模:14个飞行批次总计约5小时视频,捕获超过2万名交通参与者,涵盖8类对象(大型/小型车辆与VRU)。
2.2 轻量化处理管线
下图展示了数据处理的整体流程:从原始记录→轨迹提取→数据融合。
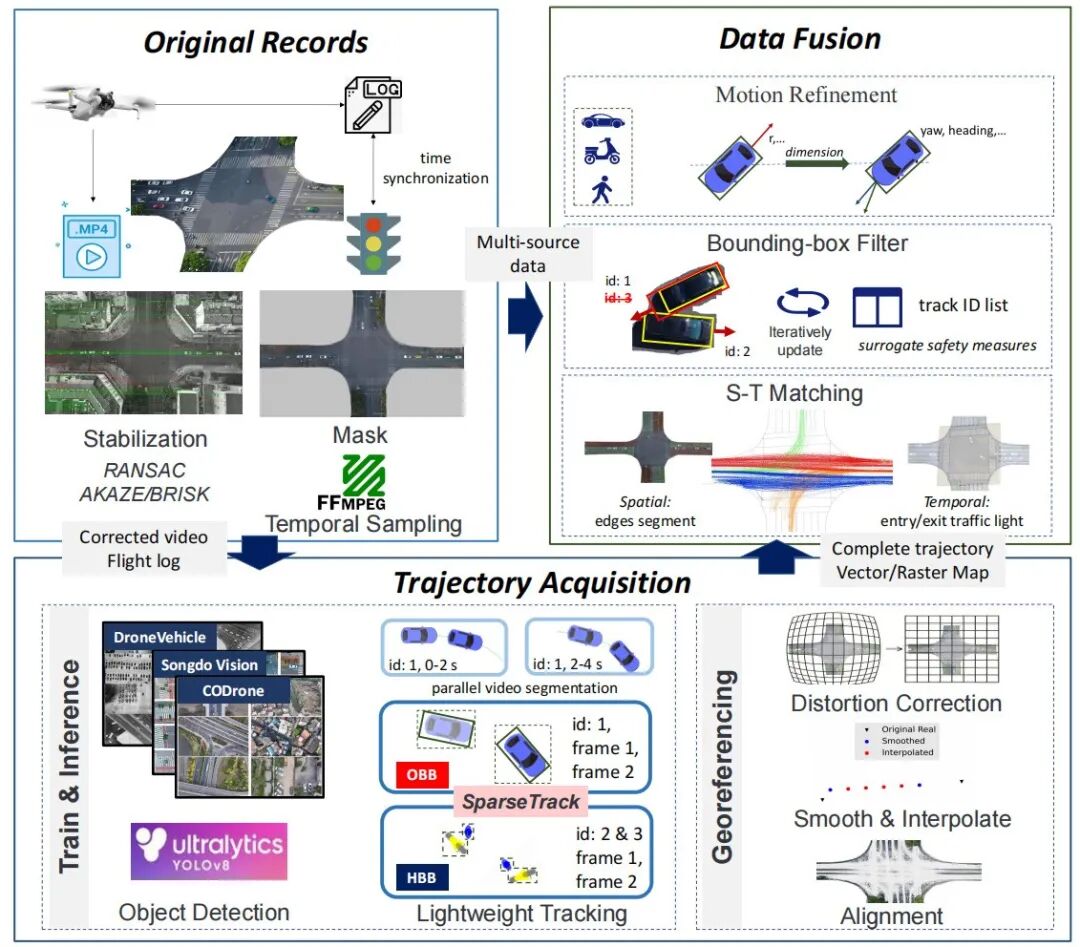
原始记录:航拍视频先经两阶段稳定化(AKAZE/BRISK特征+运动估计),并定义路口ROI掩模以隐私保护和减少计算。 对象检测:采用 YOLOv8 架构支持水平/定向框;针对类别差异,分别在 DroneVehicle_Revised、CODrone 和 Songdo Vision 三个数据集上训练专用模型,并按类别优劣融合检测结果。 轻量跟踪:利用 SparseTrack 结合伪深度 定义的目标距离其中 为包围框底部中心像素纵坐标, 为图像高度。同时引入深度级联匹配策略,配合匈牙利算法实现高效关联。 几何纠正与平滑:通过 RTK-GNSS测量的地面控制点建立像素到WGS84再到UTM的单应矩阵,实现精确地理参考;随后对轨迹进行 Savitzky–Golay 平滑、运动学插值和 Rauch-Tung-Striebel 滤波,补齐缺失点并计算速度/加速度。 异常过滤与融合:利用 2D 替代安全指标 Time-to-Collision 和 Dynamic Gap Time 计算车间残留距离,将重叠或伪目标过滤;根据位置、朝向与车道信息进行空间匹配,并结合信号时序完成时间同步及转向标注。
三、数据集内容与验证
3.1 数据内容
场景特征:FLUID 每分钟平均出现2.8起车辆冲突;在所有冲突半径10 m内,VRU 占比达35.4%,远高于SIND(7.2%)和INTERACTION(4.4%)。 文件结构:数据以视频、信号、地图、轨迹、路线、冲突等模块组织,每条轨迹包含对象类别、图像/世界坐标、速度、方向、信号状态、冲突指标等。
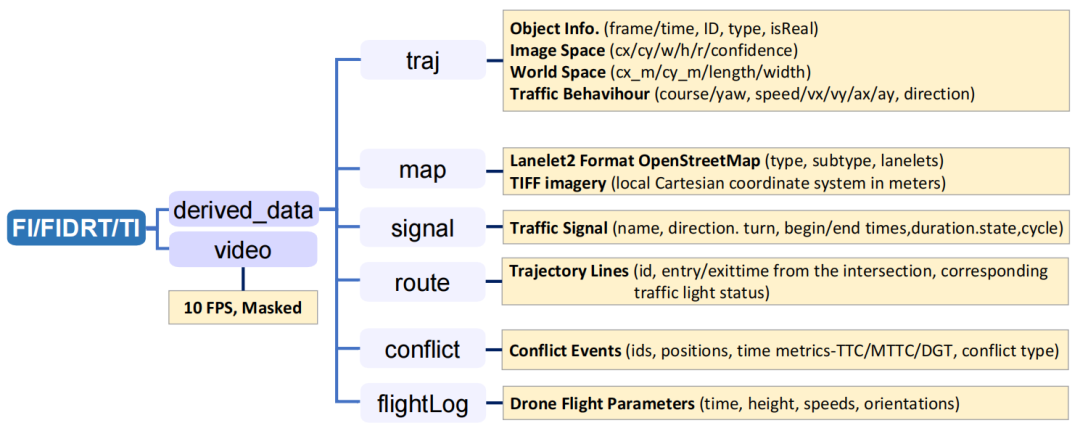
多模态信息:同时提供隐私处理后的视频、帧率10 FPS的检测轨迹、手工标注的信号相位、地理对齐的航拍图像和 Lanelet2 格式的矢量地图。 场景概览:下图展示了三个交叉口的控制方式和主要冲突方向,并统计各入口车流组成。
3.2 数据质量与验证
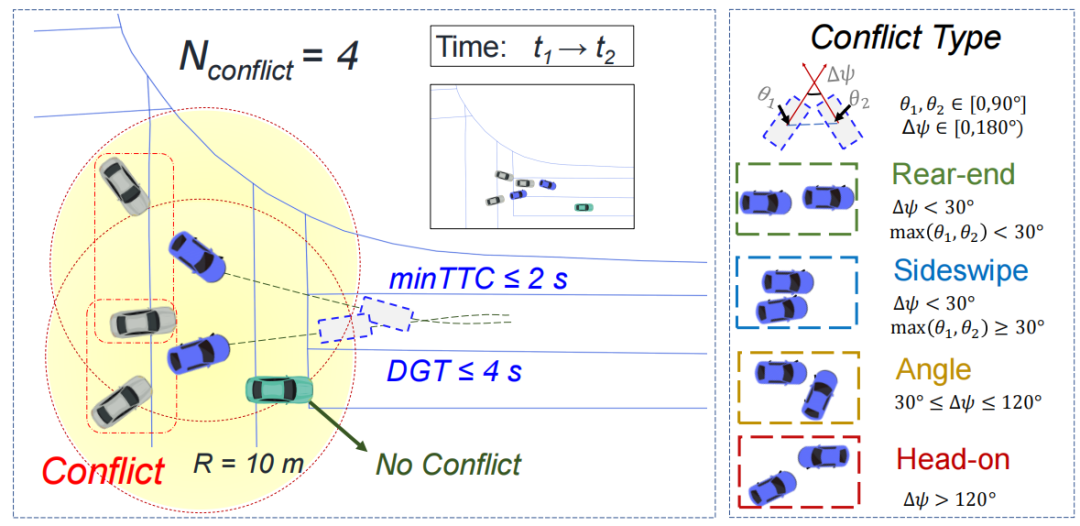
多源对比:通过与 DataFromSky 平台及 RTK‑GNSS 实测轨迹对比,FLUID 的位置误差在直线段小于0.3 m,漏检率近乎为零。表2显示车辆与 VRU 计数的误差均低于6%,优于 DFS。 速度分析:不同采样频率下的速度分布表明,10 FPS 数据得到的速度曲线更平滑,更接近 DFS 的基准值。 冲突识别与分类:基于最小 TTC 和 DGT 判断存在冲突,再按车辆航向角差 分类为追尾、侧擦、角碰和正面四种类型。下图展示了冲突识别流程和分类标准。
行为丰富度:热力图和违规率统计表明,各场景冲突类型和违法行为分布差异明显,违反率在低流量时更高,反映了驾驶者根据信号和流量作出的不同决策。
四、应用潜力与创新亮点
4.1 研究应用示例
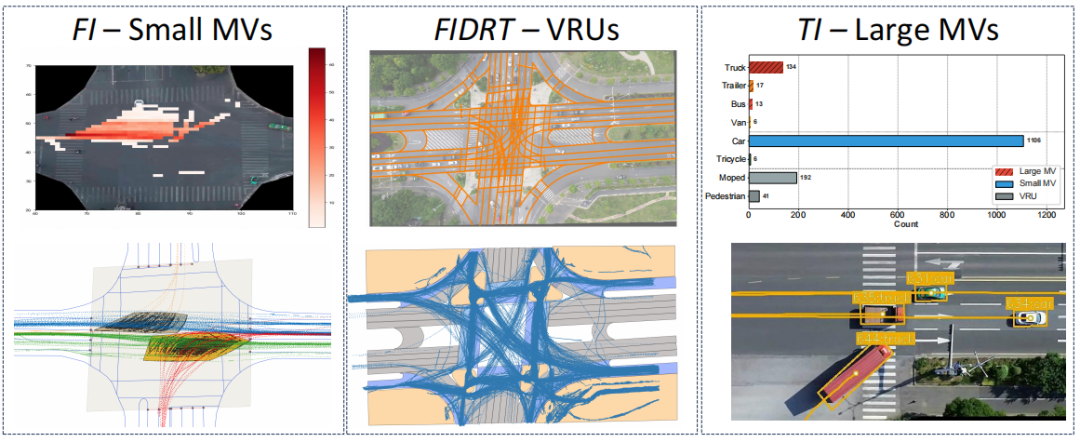
让行与通行决策分析:在FI场景中计算通过与左转冲突的凸包区域,统计进出时间序列,量化左转让行与直行让行行为,共识别出502次左转让行、415次直行让行。 VRU违规行为研究:FIDRT 场景 VRU 到达率高,结合精确的车道拓扑和个体轨迹,可对行人和摩托车的越线模式和闯红灯时空分布进行精细分析。 大车检测优化:TI 场景大型车辆占比超15%,提供原始视频和标注,有助于改进复杂环境下的目标检测算法。
下图展示了FLUID数据集在三方面的独特应用前景:互动决策分析、VRU违规研究与大型车辆检测。
4.2 数据集与方法创新
高冲突密度:平均每分钟2.8起冲突、约15%车辆参与,且关联VRU比例高,为研究交叉口安全和人机互动提供了罕见样本。 轻量化处理框架:开源的完整流程涵盖稳定化、检测、跟踪、地理参考、平滑与异常过滤,提供原始视频和中间数据,增强可重复性与可扩展性。 多源融合检测:通过多数据集训练YOLOv8并类别融合,使小目标、VRU和特殊车辆得到更精确的识别。 创新冲突指标:在常用 TTC 基础上提出动态间隙时间(DGT)以过滤伪冲突,并采用定向角差统一划分冲突类型,既提高检测精度又便于跨数据集比较。 丰富行为标注:除了基本轨迹和类别信息,还提供转向意图、闯红灯行为及冲突关联对象,为决策建模和交通行为分析提供了精细数据支持。
文章须知
链上镖师团队:常文婕(AEIC)、祁园园、汪朝杰、王一航、张仁义(EIC)、张晓乐
原文链接:arXiv Preprint: 2509.00497v2 [cs.RO]
原文链接见文末,或扫下方交流群二维码。群内实时更新推文及原文 pdf,方便专家学者随时获取(若二维码失效,请翻阅扫描最新文章的二维码)。



