群体运动中的无人机协同:多机器人多演员拍摄新方法
论文摘要
随着空中机器人在体育赛事和电影拍摄等领域的广泛应用,利用多架无人机协同拍摄动态人物群体成为新的技术热点。现有方法多针对单人或简单队形,忽略了复杂环境中的遮挡与多机碰撞问题,难以满足真实场景的需求。本文研究了动态多演员视图规划问题:在已知环境和演员运动轨迹的条件下,为无人机队伍规划有限时间序列的视角,使所有演员的可视面积最大化。为此,作者提出了一种遮挡感知的视图奖励函数,基于像素密度衡量摄像机对演员各个面片的覆盖情况,并通过平方根处理引入边际收益递减,从而鼓励视角均匀分布。在此基础上,将单机路径规划建模为有向无环图结构的马尔可夫决策过程,用顺序贪心策略生成多机联合规划,以保证计算复杂度可控并减少碰撞。通过在五个包含障碍物、路径拥挤和分合行为的场景中实验,作者验证了该方法相较传统队形策略平均提升视图奖励13.9%,且加入碰撞约束不会明显降低性能。研究表明,顺序贪心规划能够在不牺牲拍摄质量的前提下有效避免无人机间碰撞,并为未来的实时协作拍摄奠定基础。
一、研究背景与问题
1.1 现实需求与技术挑战
随着数码影像技术普及,多无人机拍摄复杂事件的需求日益增长,例如体育比赛、电影拍摄和三维重建。多机协同可以从不同角度捕捉演员动作,完成定位、跟踪和重建等高级任务。 人工操控多机拍摄存在视角重复、协调困难等问题,需要自动规划算法辅助。 复杂环境中存在大量障碍物,易产生遮挡和撞机风险,使得视角规划和路径规划紧密耦合。 多无人机、多演员系统的状态空间巨大,规划问题呈组合爆炸,最优规划不切实际。
1.2 动态多演员视图规划定义
考虑演员集合 ,每个演员由若干面片 组成;无人机集合为 。每台无人机在每个离散时间 选择控制输入 ,生成状态序列 并构成轨迹 。目标是在规划周期内选择无人机的控制序列,最大化所有演员的可视奖励并避免与环境、其他无人机碰撞。
无人机的运动遵循以下模型:
其中 仅允许在最大速度约束下的无碰撞移动。
1.3 视图奖励构建
为衡量视角的有效性,作者引入基于像素密度的奖励:对演员 的面片 ,在时间 从状态 观察到的像素密度记为 。为鼓励视角均衡,奖励对累加像素取平方根:
该函数满足单调性和次模性,即增加无人机数量或视角不会降低总收益,而边际收益逐渐减小。
此外,为避免过度移动,定义无人机保持静止时的奖励 :
综合视图奖励和静止奖励,得到联合目标:
最佳控制序列为
1.4 问题难点
遮挡与碰撞耦合:视角奖励依赖于遮挡关系,路径规划需同时考虑障碍物和无人机间碰撞。 大规模状态空间:多演员、多无人机、长时间规划导致状态组合庞大,传统全局优化不可行。 次模性保障与碰撞冲突:忽略碰撞时可利用次模性保证贪心结果至少达到最优的一半;加入碰撞约束后不再满足这一保证,但碰撞约束的实用必要性如何影响性能需要检验。
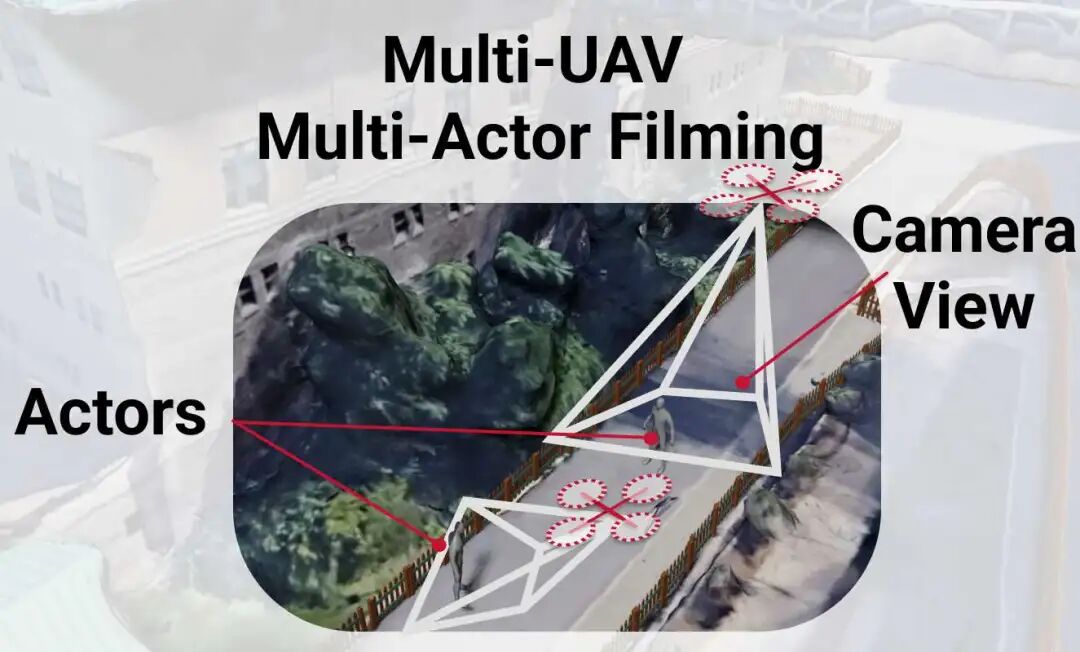
下图展示了作者设定的多演员多无人机拍摄场景,摄像机和演员的几何模型作为规划输入,算法需在规划周期内最大化演员覆盖率。
二、方法体系与核心算法
2.1 遮挡感知的视图评估
为计算公式 (2) 中的像素密度,作者使用基于 OpenGL 的渲染管线,将环境高度图和简化的演员多面体模型输入 GPU,渲染时为每个演员面片分配不同颜色,并统计其在相机视野中的像素数量。渲染结果示例如下:
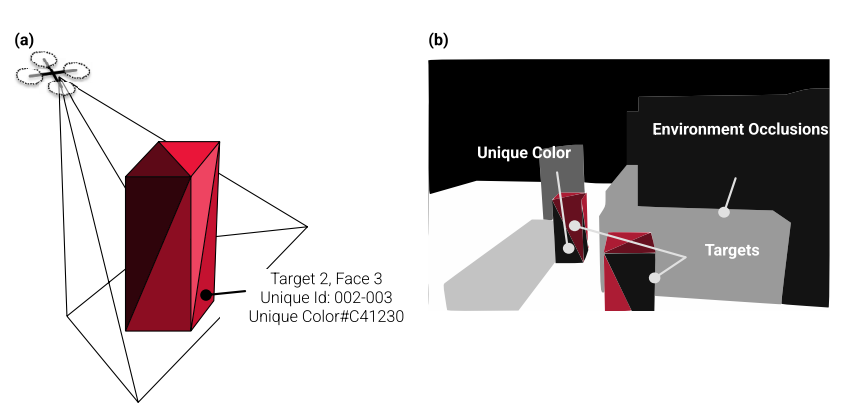
此方法能够在规划过程中实时估计各视角的可见度和遮挡情况,解决多演员遮挡计算复杂的问题。
2.2 单机规划模型
为避免在庞大联合空间直接搜索,作者将单架无人机的规划问题抽象为一段有限时长的马尔可夫决策过程(MDP)。MDP 状态 以整数向量表示,包括离散空间位置 、朝向 和时间 ;动作 同样在离散空间内,每步增加时间并移动到相邻状态。通过深度优先/广度优先搜索生成状态图并构建转移矩阵和奖励矩阵,后续使用值迭代求解单机最优策略。如图所示,输入的场景被离散化为网格,形成有向无环图结构,每个节点对应一个状态,边表示可行动作,算法会剪枝掉会导致与环境或其他无人机碰撞的状态。
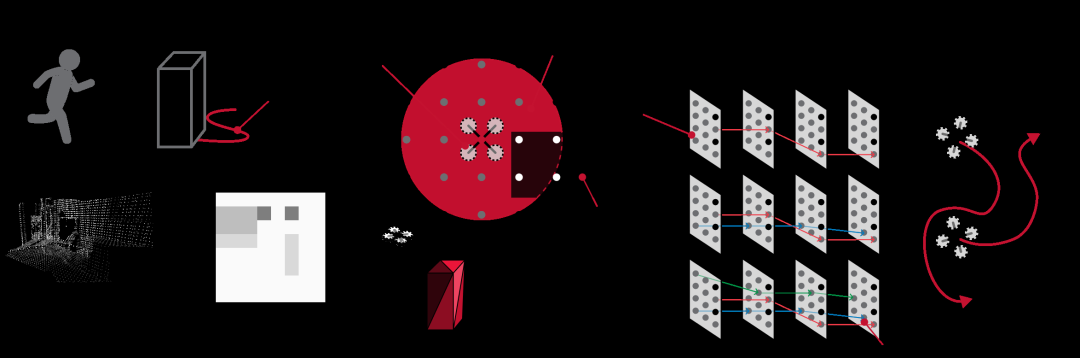
单机规划求得的控制序列符合公式 (4) 的最优性,但由于其他无人机的存在,需采取顺序贪心策略。
2.3 多机顺序贪心规划
多机协同规划的核心在于避免同时优化所有无人机的联合作用,而是按顺序规划每架无人机:假定前面 架无人机的轨迹已确定,第 架无人机在避开碰撞的前提下最大化自身和未覆盖区域的综合奖励。该方法背后的理论支持来自次模性和分块母集理论:在无碰撞限制时,顺序贪心算法可以保证目标值不低于最优解的 50%。尽管引入碰撞约束后不满足该保证,作者的实验表明,碰撞限制对最终视图质量影响甚微。顺序贪心的步骤总结如下:
初始化:构建用于碰撞检测的占据地图。 单机规划:对每架无人机离散化状态/动作空间,使用值迭代求出其最优路径。 更新碰撞约束:将已确定的轨迹加入全局碰撞图,供后续无人机避让。 重复:对下一架无人机重复以上步骤,直至生成所有无人机的控制序列。
算法的理论复杂度随时间步长 和无人机数量 呈 ,但作者指出实际计算时间近似线性增长,因为碰撞检查开销相对较小。
2.4 方法特点与创新点
遮挡感知视图奖励:通过 GPU 渲染和像素密度计算,在规划阶段实时评估遮挡影响,比传统简单距离/角度度量更精确。 顺序贪心与次模性结合:利用视图奖励的次模性,保证在无碰撞约束下的性能下界,并通过顺序规划降低维度。 碰撞避让不损失性能:实验中发现,即使加入碰撞约束,视图奖励几乎不降低,验证了算法的实用性。 可扩展性分析:文中详细分析了算法在时间步长、无人机和演员数量变化下的复杂度,为工程应用提供了指导。
三、实验设计与结果分析
3.1 实验配置与场景
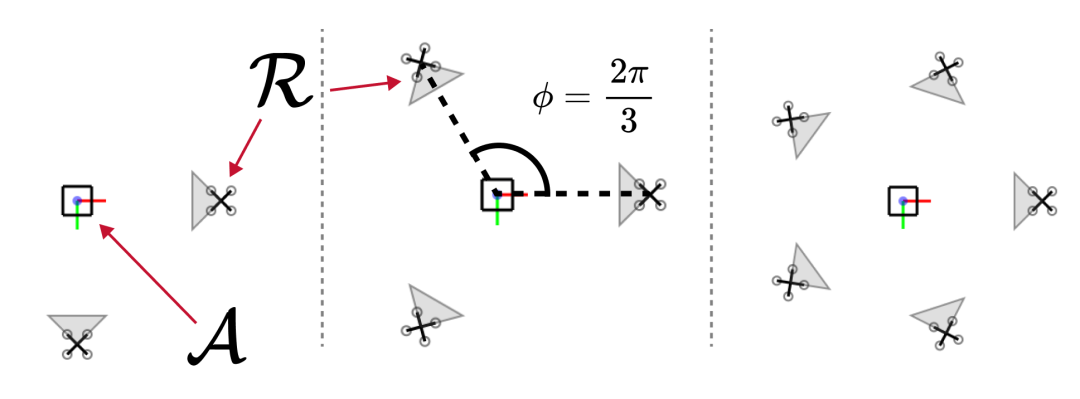
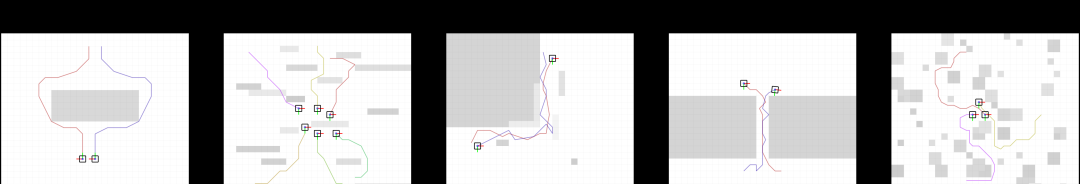
作者构建了五个代表性场景来测试算法的效果,并与基于队形的基线方法比较。队形方法要求每个演员分配相同数量的无人机,在固定半径上按角度均匀分布。主要测试场景如表所述:
Split:两个演员绕障碍物分合,考验算法对演员分组的自动调度。 Large:共有 18 架无人机,障碍物较低,不会碰撞但会造成遮挡,测试大规模扩展性。 Merge:两名演员在转角处交汇并交换方向,考察对演员“交接”的处理。 Corridor:窄走廊环境,重点评估碰撞规避能力。 Forest:密集障碍环境,限制无人机数量少于演员数量,检验算法的任务分配适应性。
3.2 性能比较
实验对比了队形方法、忽略碰撞的顺序规划和考虑碰撞的顺序规划三种策略。结果表明:
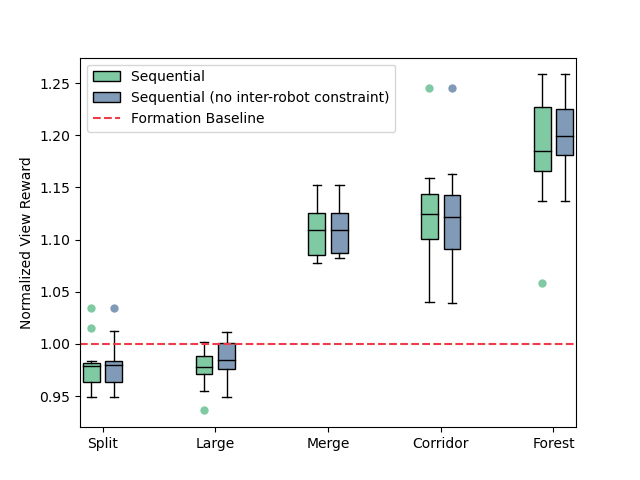
在 Merge、Corridor、Forest 场景中,顺序规划相较队形规划平均提高视图奖励约 13.9%,特别是在 Forest 场景,仅用两架无人机就超过基线方法需要三架的表现。 在 Split 和 Large 场景中,所有方法表现接近,说明当空间开阔或障碍较低时,队形策略足以达到较好效果。 忽略碰撞的顺序规划有理论次优保证,但可能导致机器人相撞;加入碰撞约束后,视图奖励几乎不下降,且显著降低了平均碰撞次数。 表中列出各场景的机器人数量、演员数量、时间步数以及是否存在环境碰撞约束;Table II 给出了每个场景下每架无人机的平均视图奖励及其标准差和碰撞率。
归一化视图奖励对比如下图所示,其中纵轴表示相对于队形方法的奖励比,横轴为不同场景。可以看出在三种复杂场景中顺序规划明显优于队形方法,而在其他场景两者相当。
3.3 扩展性分析
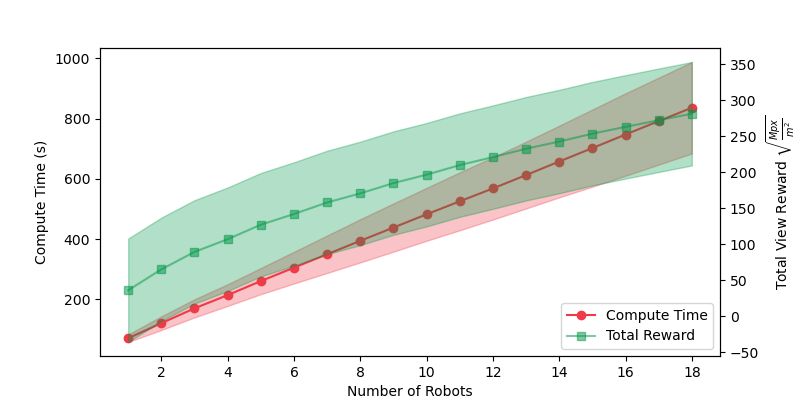
作者进一步在 Large 场景中改变无人机数量(1–18 架)来分析算法的扩展性。由于视图奖励采用平方根累加,当无人机数量增加时,总奖励呈边际递减趋势。同时,算法理论上耗时随无人机数量呈二次增长,但实验中发现计算时间几乎线性增长,这是因为碰撞检查占比小,且共享相机模型使得视角评估可以缓存。下图展示了奖励和计算时间随无人机数量的变化曲线。
四、总结与展望
本文提出的遮挡感知多无人机视角规划框架针对动态多演员拍摄场景,设计了基于像素密度的视图奖励并利用顺序贪心策略高效求解多机规划问题。实验证明,该方法在复杂障碍环境中相较队形策略显著提高拍摄质量,而且加入碰撞约束不会损害性能。此外,该框架易于扩展到大规模机器人团队,计算时间近似线性增加。
未来研究可围绕以下方向展开:
实时性优化:当前方法适用于离线规划,需进一步减少 MDP 求解时间以支持实时应用。 在线预测与闭环控制:在实际拍摄中演员轨迹存在不确定性,可结合模型预测控制和递推轨迹预测来动态调整规划。 三维姿态重建:作者计划将该规划框架用于多无人机协同下的三维人体姿态重建,探索更加丰富的感知目标。 多源感知融合:在室外复杂环境中,结合 GPS、视觉与IMU 提高无人机定位精度,加强协同。
通过上述改进,该框架有望成为多无人机协同拍摄和三维重建领域的重要基础。
文章须知
链上镖师团队:常文婕(AEIC)、祁园园、汪朝杰、王一航、张仁义(EIC)、张晓乐
原文链接:https://greedyperspectives.github.io/
原文链接见文末,或扫下方交流群二维码。群内实时更新推文及原文 pdf,方便专家学者随时获取(若二维码失效,请翻阅扫描最新文章的二维码)。



