论文题目:Integrated truck drone delivery services with an optimal charging stations
第一/通讯作者:Dev Mishra 印度管理学院,研究方向主要包括无人机物流、卡车-无人机协同配送、物流网络优化与运筹优化等。其研究聚焦于通过优化模型与智能算法提升城市末端配送效率,并探索无人机充电基础设施规划与配送系统协同优化问题。
E-mail:dev.mishra.ri@iimmumbai.ac.in。
混合卡车﹣无人机联合配送与充电站优化:城市快递场景
论文摘要
随着电商快速发展,传统车辆难以满足低碳、高时效的最后一公里需求。无人机因环保和灵活性而备受关注,但受制于电池续航和单机容量。本文针对现有研究中仅使用单一无人机类型、忽略停车受限及充电需求的问题,提出了多类型无人机与卡车协同的混合配送模式。研究通过建立混合整数非线性规划 (MINLP) 模型,在多类型无人机选择、卡车‑无人机匹配、能源消耗和充电站投资之间寻求成本最小化。为解决卡车分配问题,作者引入了改进的约束匈牙利算法(CHSTA),并利用商业求解器求解整合模型。在孟买五个区域的案例中,模型揭示了不同区域充电站数量与建设成本之间的关系,提出延长充电站使用寿命可显著降低整体成本。研究表明,通过合理布设充电站和选择合适无人机类型,可有效扩大配送范围、降低能源与运输成本,从而提升城市配送效率和环境可持续性。
一、问题背景与研究目标
随着电子商务爆发式增长,消费者对快速、环保配送的期望不断提高。无人机因具有低碳和机动性优势,被视为替代摩托车等传统配送方式的方案。但无人机独立配送面临两大挑战:航程有限和载重受限,制约了商业化落地。现有文献大多假设使用单一无人机类型,并默认卡车可以在客户地点停靠,这与城市复杂道路与停车现实不符。为了克服上述瓶颈,本文提出以下目标:
引入多类型无人机:根据包裹重量匹配不同型号,提高载重适配性。 构建卡车‑无人机协同网络:利用卡车作为中继,让无人机从分布式配送中心起飞覆盖更广区域。 优化充电基础设施:在城市中选址建立充电站,解决无人机续航瓶颈,并将建设与运营成本纳入决策。 综合成本最小化:同时考虑卡车运输费用、无人机能源消耗、充电站投资与运营成本,建立整体成本优化模型。
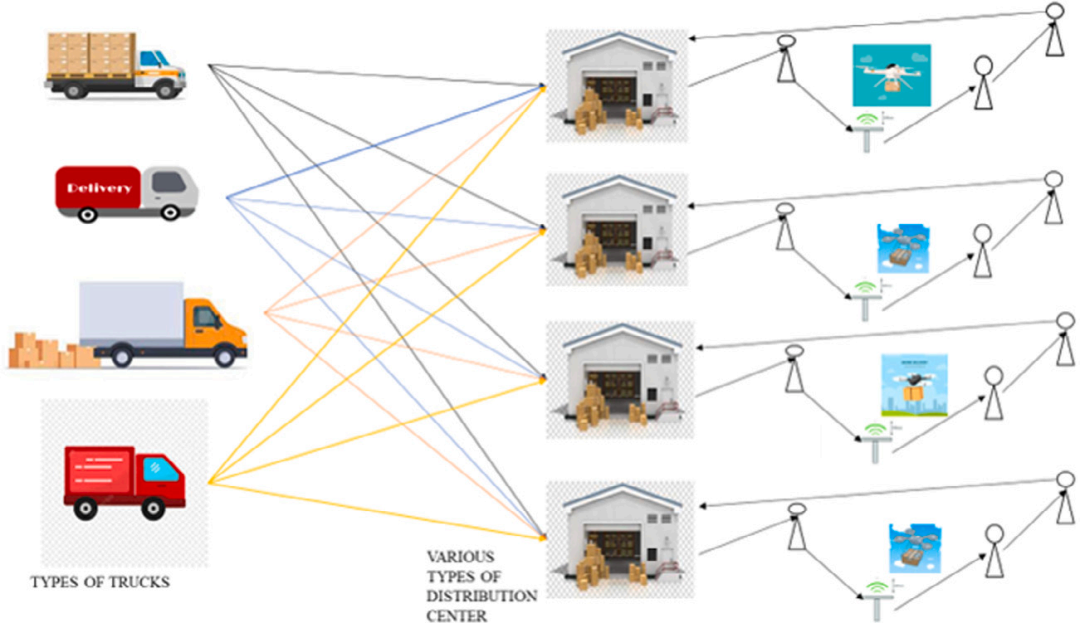
下图展示了卡车‑无人机联合配送网络的示意图,其中中央仓库向各区域配送中心发送商品,无人机从中心或临近充电站起飞完成最后一公里配送。
二、模型构建与方法框架
2.1 基本假设与符号
模型建立前,作者做出如下假设:
每个客户只由 一种无人机 服务。 一架无人机一次飞行最多服务 两名客户。 卡车速度和容量固定,负责将包裹运至各区域配送中心。 无人机能耗与 载重正相关,充电站会在无人机返回时立刻充满电池。 无人机飞行距离按 欧氏距离计算。
符号方面,模型通过集合描述区域、客户、充电站、车辆等要素,并设置决策变量表示卡车分配、无人机类型选择、充电站开设与顾客分配等,具体表格见原文。
2.2 能耗模型与线性化
为估计无人机能耗,作者利用实测数据对电池消耗率 (BCR) 与载荷之间进行线性回归,得到如下经验公式:
其中 与 分别为回归系数,反映单位载重对电池电量下降的影响,该关系为后续计算无人机能耗提供依据。
2.3 混合整数非线性规划模型
在上述假设基础上,研究构建了三层决策模型:
卡车分配层:决定不同类型卡车如何分配到各区域配送中心,目标是最小化卡车运输成本。 无人机调度层:根据客户需求和包裹重量选择合适无人机,最小化无人机运输与能耗费用。 充电站选址层:确定充电站数量与位置,综合考虑建设成本、运营成本与用户覆盖需求。
模型以整体成本最小化为目标,约束条件涵盖卡车-区域匹配、无人机飞行距离与载重限制、充电站容量等,形成混合整数非线性规划问题。
2.4 解法框架与流程
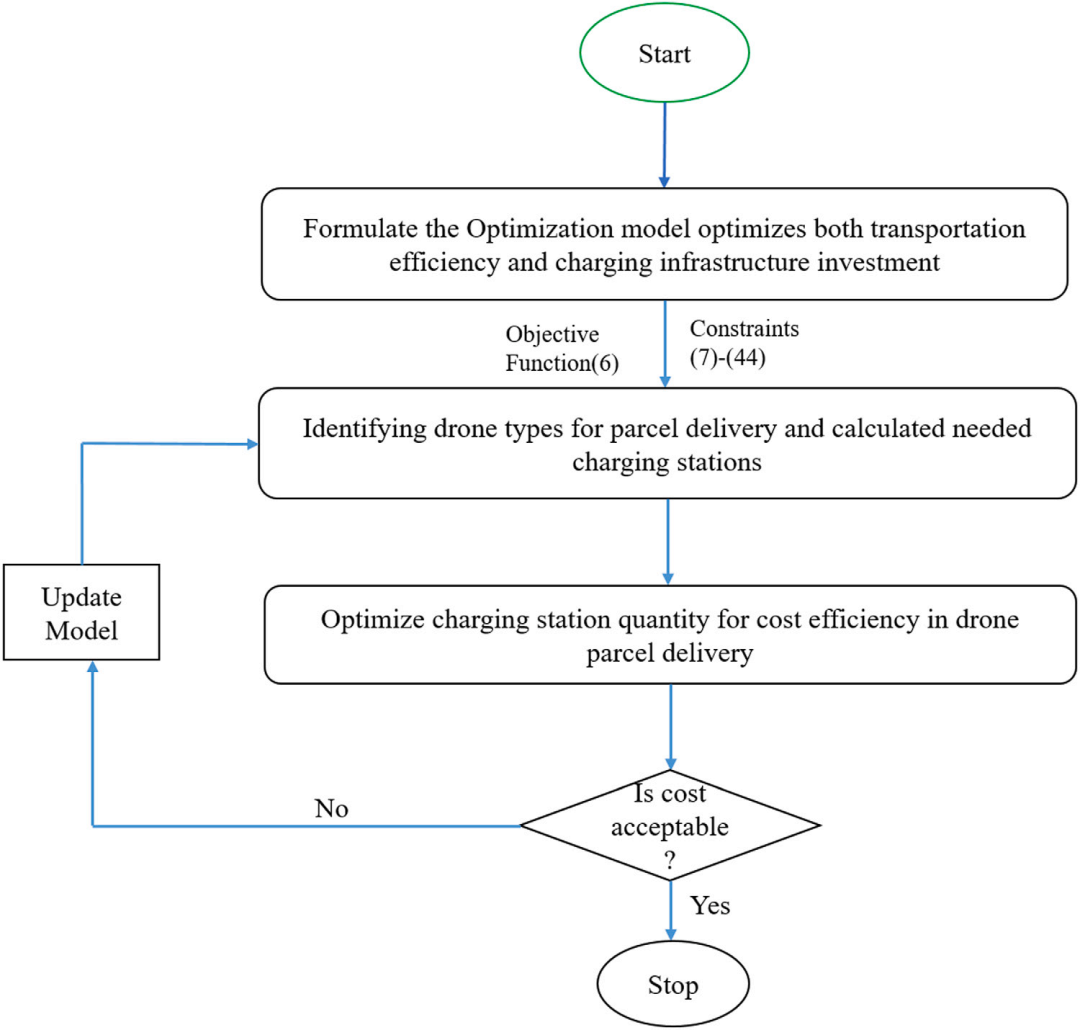
由于模型包含大量整数与非线性约束,求解难度较大。文章采用“先分后合”思路,通过约束匈牙利算法 (CHSTA) 处理卡车‑区域分配,然后利用商业求解器(如 CPLEX)解决剩余部分。整体流程可概括如下:
输入卡车位置、区域中心坐标及最小安全间距,构建欧氏距离矩阵。 使用 CHSTA 将每个区域唯一分配给一辆卡车,确保距离最短并避免车辆碰撞。 在获得卡车‑区域匹配后,通过求解 MINLP 确定无人机类型选择、充电站选址与顾客分配。 进行敏感性分析,观察折扣率、运营期限、客户数量等参数变化对决策的影响。
下图给出了模型的求解流程图:
三、求解算法与实施策略
3.1 约束匈牙利算法 (CHSTA)
原始匈牙利算法适用于解决矩阵形式的指派问题,复杂度为 。作者在此基础上引入两项约束:卡车数量与区域数量一致,以及任何两辆卡车之间保持最小安全距离。算法基本步骤如下:
构建距离矩阵:计算每辆卡车至每个区域的欧氏距离。 行列归零:对矩阵进行行列归零处理,使每行每列至少有一个零元素。 覆盖零元素:利用最少的水平/垂直线覆盖所有零元素,如覆盖数量小于卡车数,则调整矩阵中未覆盖元素的值,重复归零处理。 生成匹配:当覆盖线数量等于卡车数时,从零元素中选取唯一匹配,得到最优分配结果。
该算法保证了每个区域只被一辆卡车服务,并尽量减少总行驶距离,同时满足安全距离要求。
3.2 数值求解与复杂度
在卡车分配完成后,剩余的 MINLP 通过 CPLEX 求解。作者指出,CHSTA 的复杂度略高于标准匈牙利算法,但对于示例规模(5~50个区域)而言,求解时间在 15~180 秒之间,案例实际运算时间不足 20 秒。因此,该方法在实际城市物流规划中具有可操作性。
四、案例研究与实验分析
4.1 数据设置与场景描述
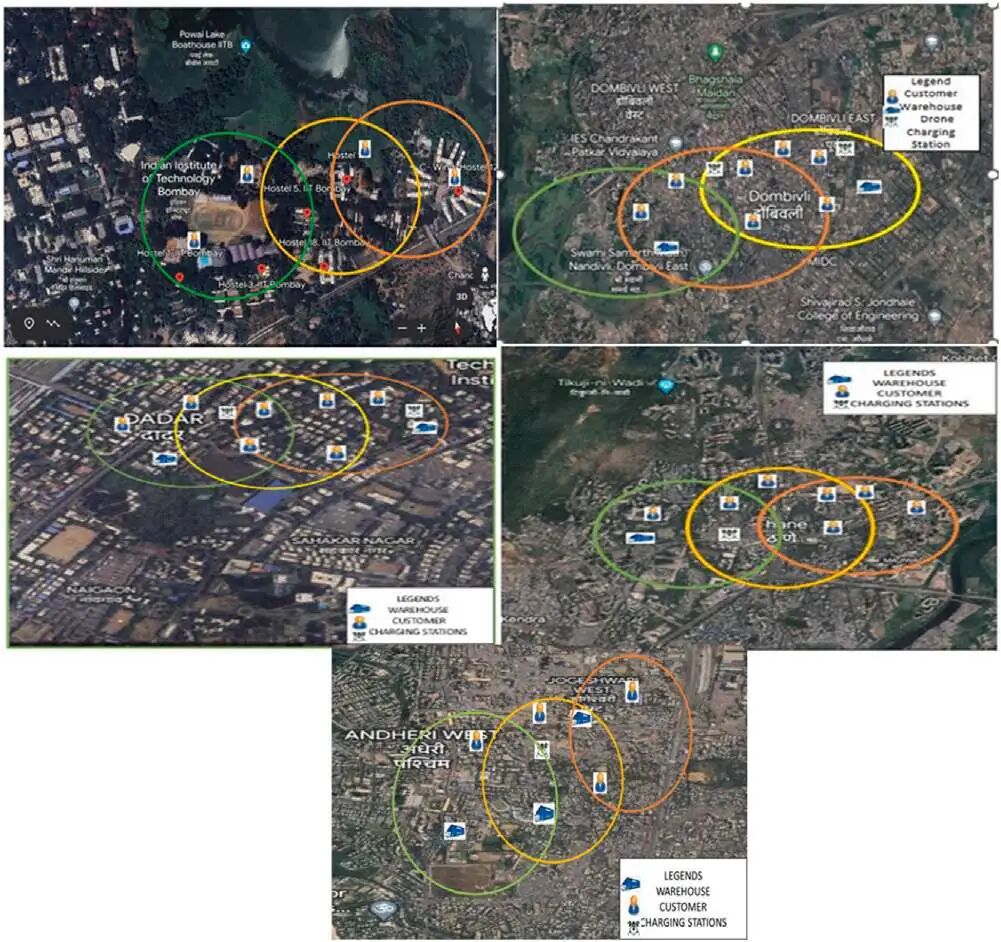
案例选取印度孟买市 5 个区域:IIT Bombay、Dombivili、Thane、Dadar和Andheri West,分别对应 100、60、80、120 和 130 名客户。中央仓库位于 Bhivandi,卡车先将包裹送达各区域配送中心,再由无人机完成最后配送。模型根据客户分布、区域半径和需求量优化充电站数量与位置。
4.2 充电站选址与成本分析
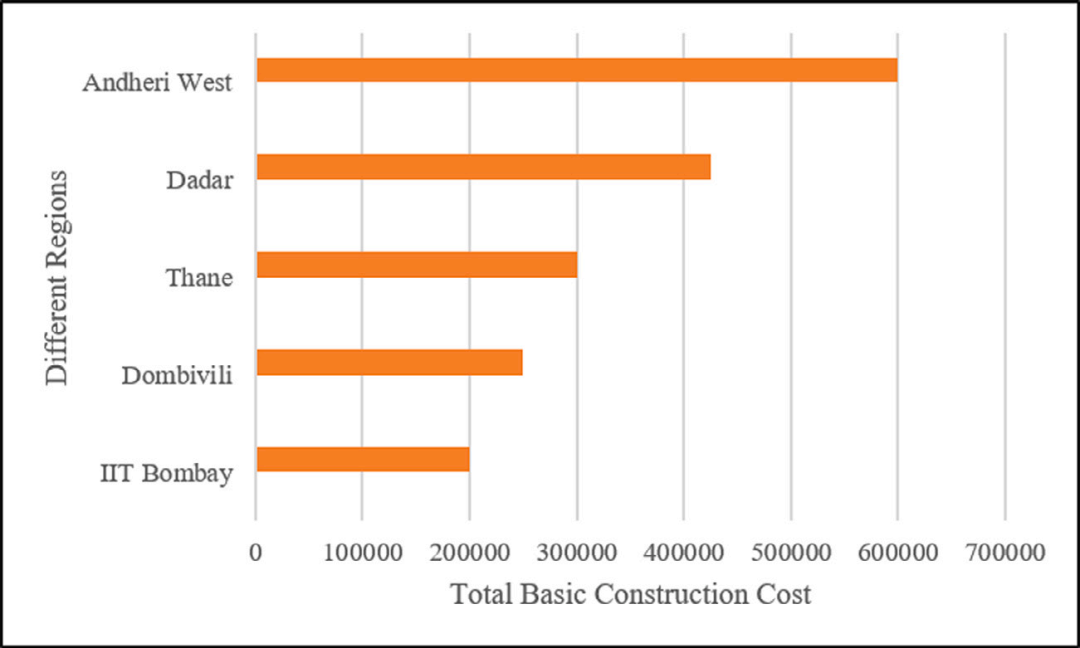
优化结果显示,不同区域所需充电站数量差异明显:IIT Bombay、Dadar、Andheri West 需 3 个,Dombivili 和 Thane 需 2 个。建站成本随着站点数量增加而线性增加,IIT Bombay 的 3 个站点耗资 30 万卢比,Andheri West 因客户最多,成本达到 60 万卢比。下图展示了各地区建站数量与成本的关系(图中纵轴为成本,横轴为区域):
此外,研究对折扣率和充电站运营年限进行了敏感性分析。折扣率上升会增加总成本,且呈近线性关系;而延长充电站寿命可显著降低年度平均成本。例如,将运营寿命从 2 年延长至 4 年,可使总成本下降约 15%。
4.3 无人机类型与需求匹配
模型考虑三种无人机,其载重、航程和成本不同。案例中,不同区域所需的包裹对无机类型的需求各异。下图显示了在五个地区中,不同类型无人机完成包裹配送的数量对比,其中蓝色、橙色、灰色分别表示无人机1、2、3。
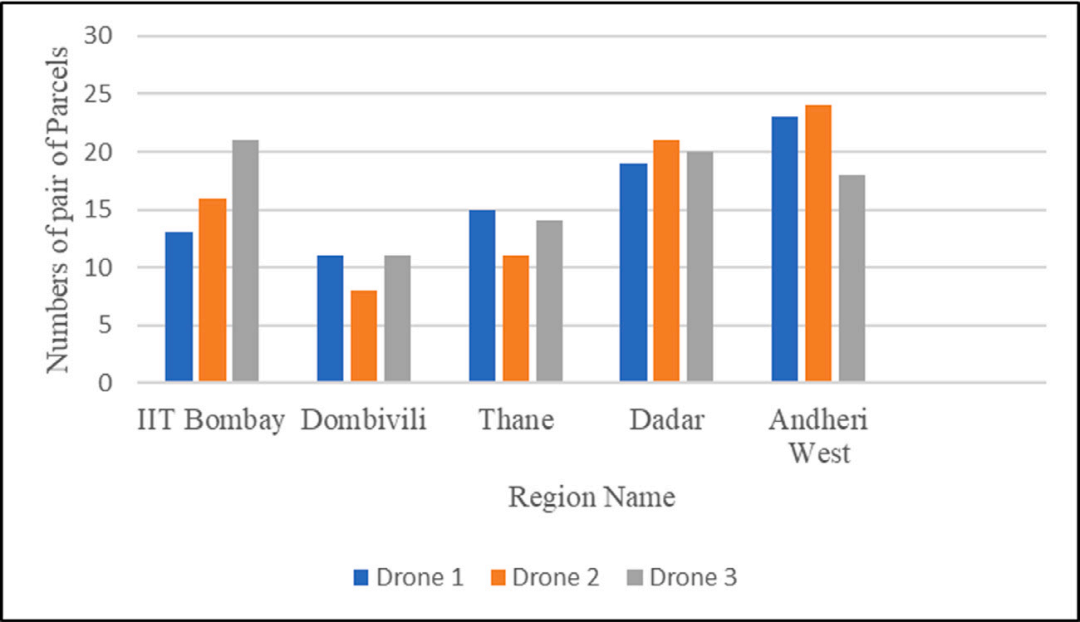
结果表明,在客户较多的区域(如 Andheri West),大型无人机需求高;而在客户较少或半径较小的区域,可采用较轻型无人机。运输成本随包裹对数增加而增加,减轻包裹对可有效降低成本。
4.4 充电站对覆盖范围的影响
传统无人机必须返回配送中心充电,其覆盖半径有限。研究通过布设充电站将无人机续航里程由 5 km 延伸至 10 km,显著扩大了服务范围。下图展示了五个区域内无人机的覆盖范围,黑圈为单一仓库覆盖区,白圈为设立充电站后扩展的覆盖区。可以看出,充电站能使不同仓库的覆盖区相互重叠,提升物流网络连通性。
五、研究亮点与创新贡献
多类型无人机选择:区别于传统研究仅使用一种无人机,本文根据包裹重量匹配不同型号,提高了适配性和经济性。 卡车‑无人机协同网络:提出三层配送体系(中央仓库—区域配送中心—客户),并将充电站作为关键设施,提高了无人机航程和灵活性。 MINLP 优化模型:将卡车分配、无人机调度和充电站选址融为一体,综合考虑运输成本、能耗和投资成本,是复杂多目标问题的一体化求解。 约束匈牙利算法:针对卡车‑区域分配问题设计了改进算法,保证安全距离并缩短总行驶距离。 案例验证与敏感性分析:通过孟买真实数据验证模型,揭示折扣率、充电站寿命、包裹需求等因素对成本与服务的影响,为企业投资决策提供依据。
六、结论与展望
本文针对城市最后一公里配送提出了混合卡车‑无人机联合配送与充电站优化模型。研究表明,在多类型无人机的协作下,通过合理选址建设充电站,可有效扩大服务覆盖、减少回程充电次数,并在一定折扣率下降低综合成本。案例分析显示,延长充电站运营寿命可以带来超过一成的成本节约。该研究不仅对企业规划无人机配送网络具有指导意义,也有助于政府制定城市无人机配送政策。
未来研究可从以下方面扩展:采用人工智能算法提升大规模问题求解效率;考虑城市公共交通网络对无人机配送的耦合;允许无人机在多个仓库之间进行多段补给;探索不同能源补给方式(如快速换电)。随着无人机技术和法规的完善,卡车‑无人机协同配送将进一步推动城市物流向智能化、低碳化方向发展。
文章须知
链上镖师团队:常文婕(AEIC)、祁园园、汪朝杰、王一航、张仁义(EIC)、张晓乐
原文链接:https://doi.org/10.1016/j.eswa.2024.124254
原文链接见文末,或扫下方交流群二维码。群内实时更新推文及原文 pdf,方便专家学者随时获取(若二维码失效,请翻阅扫描最新文章的二维码)。



