论文题目:Digital twin-enabled cooperative autonomous truck platooning framework for modeling, cost estimation, and decision-making in transportation systems
第一作者:XinYue Guo 香港大学博士生,研究方向集中于智能交通系统,特别是自动驾驶汽车(AVs)与人工驾驶汽车(HVs)的混合交通流。
E-mail:guogxy@connect.hku.hk
通讯作者:Ray Y. Zhong 香港大学(HKU)数据与系统工程系的副教授,担任《Computers & Industrial Engineering》区域主编,《International Journal of Computer Integrated Manufacturing》等期刊副主编。研究方向:制造系统、大数据分析、建筑信息学、建筑分析。
E-mail:zhongzry@hku.hk
数字孪生驱动的协同自动卡车编队:多目标规划与成本估算
论文摘要
自动驾驶技术的快速发展为货运交通提出了新的解决方案,但现实世界中协同自动卡车(Cooperative Autonomous Trucks, CAT)编队的推广仍面临巨大挑战,如不同承运人信息壁垒、车辆类型和货物条件的异质性、以及收益分配的不公平。为此,论文提出了一套数字孪生(Digital Twin, DT)赋能的 CAT 编队框架,将运输任务匹配、编队形成和能耗估算统合于多层数字孪生网络中。该框架通过三层模型(承运人合作层、编队层、车辆控制层)动态同步车辆与货物信息;使用多目标混合整数规划构建任务分配问题,并提出一种资源指导分解(Resource‑Directive Decomposition, RDD)算法高效求解,解决了传统 ‑约束方法在大规模场景下收敛慢的问题。在此基础上,论文构建卡车运动学与动力学模型,以及能耗与能量回收模型,进一步设计考虑不同拓扑的自适应控制策略,使编队在通信延迟和车辆异质性的情况下既节能又安全。仿真结果表明,采用 DT 同步的编队比历史人驾车辆节能约 10–14%,且 RDD 算法在多任务情况下计算效率显著优于现有方法。实证分析基于深港跨境施工物流数据,验证了模型参数的可校准性和框架的推广价值。
一、研究背景与问题
1.1 研究背景
道路货运需求不断上升,自动驾驶卡车编队(AT platooning)因能减少空气阻力、降低能耗、提高道路安全而备受关注。 实际应用中存在的障碍包括:承运人之间缺乏信息共享、车辆类型和货物条件差异大、通信链路不稳定以及成本收益分配不均。这些因素导致运输任务难以同步,编队机会受限,节能优势无法充分发挥。 现有研究多关注单一承运人的编队,或采用简化的规则为多车编队划分任务,缺乏统一的数字孪生平台支撑实时决策。此外,以 ‑约束等方法求解多目标混合整数规划在规模较大时效率低下。
1.2 问题定义
论文关注多个承运人之间协同自动卡车编队的决策问题,核心目标如下:
实时任务匹配与编队形成:在给定时间窗内,根据承运人提交的运输任务和可用车辆信息匹配任务并形成编队,使各任务得到满足。 多目标优化:同时考虑能耗、到达时间偏差和人力成本三个目标,其中能耗受车辆位置、控制算法和路况影响;到达时间偏差体现提前或延迟交货的惩罚;人力成本涉及是否需要人工驾驶或货物护送。 隐私与效率:既要鼓励承运人共享必要的车辆和任务信息,又要保护商业隐私;需要高效算法处理多目标混合整数规划,兼顾求解速度与结果质量。
二、数字孪生赋能的协同自动卡车编队框架
2.1 三层数字孪生架构
论文提出的 DT 平台划分为 物理层、数据层和 虚拟模型层(见图 1),通过三层网络实时映射现实物流的状态:
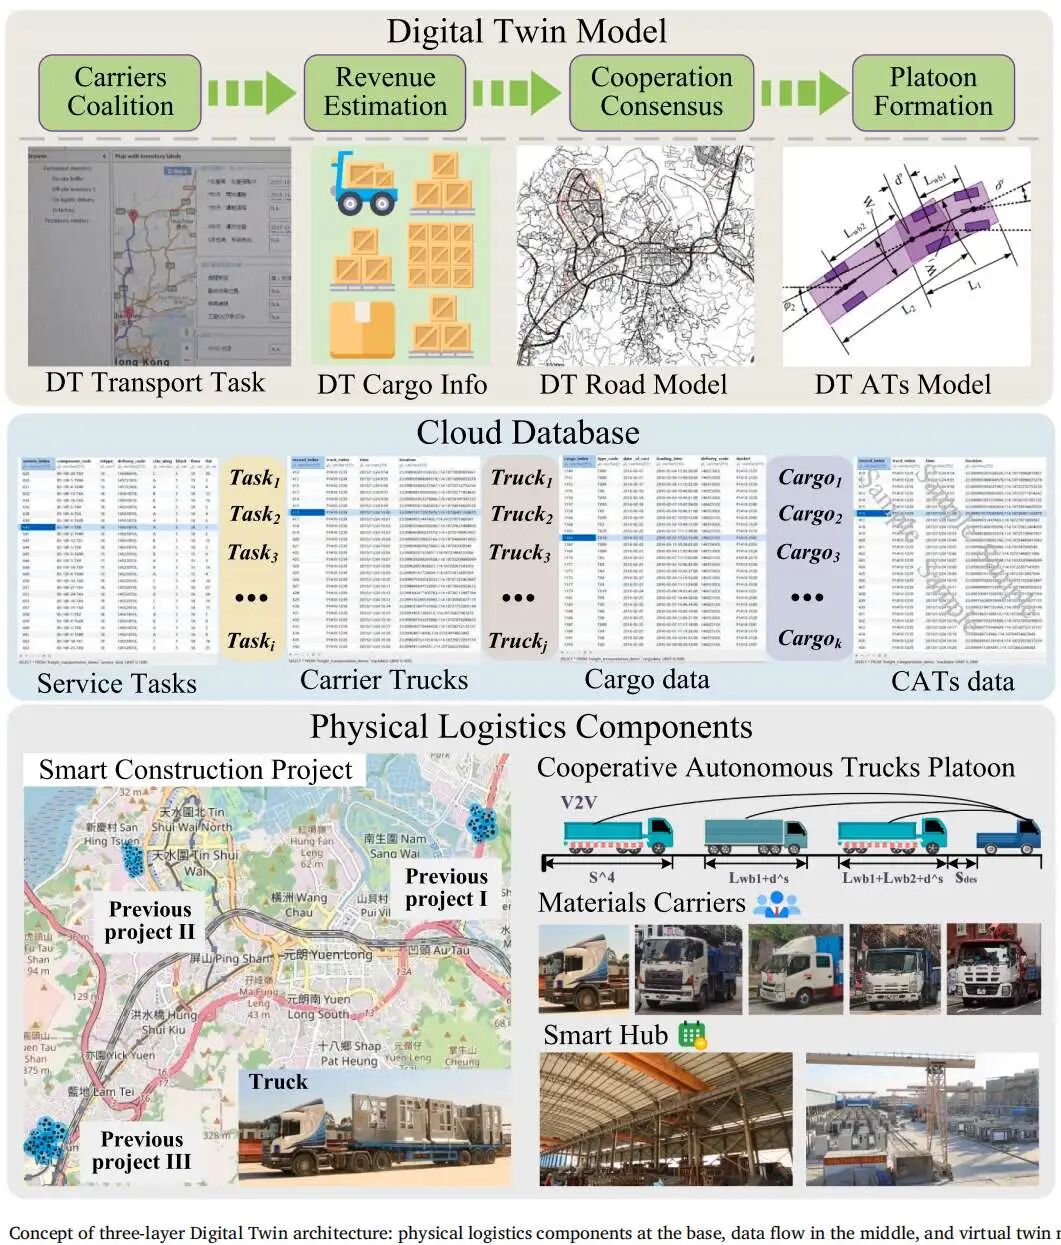
物理层:包括货物、车辆、道路和承运人实体;收集来自 GPS、车辆传感器和仓库系统的原始数据。 数据层:负责数据流动与融合,构建时间同步的运输任务、车辆状态和货物属性数据库。 虚拟模型层:建立物理过程的数字模型,支持编队决策、能耗估算和控制策略设计;分析结果通过回馈机制指导物理层行动。
为描述多承运人协同运营,该框架在 DT 中构建三种集合:运输任务集合 、车辆集合 和货物集合 。每个任务由客户指定交付路线、时间窗 和优先级;每辆车关联其载重能力、能耗参数等;货物集描述重量和护送需求等信息。
为了刻画跨层依赖,作者将三层网络抽象为一个多层图 ,其中节点集 包含承运人、车辆、任务和货物, 表示承运人联盟层、编队形成层和车辆控制层。每层对应的加权邻接矩阵 描述节点间的合作关系,如承运人和任务的匹配、车辆分配以及车辆间的 V2V 通信拓扑。通过引入跨层边,可构建多层邻接矩阵 。其归一化拉普拉斯的第二特征值反映网络的连通性和同步能力,进而评价任务匹配和编队形成的可行性。
2.2 数据驱动的任务匹配与成本模型
在 DT 框架中,三项主要成本包括能耗 、交付时间偏差成本 和人力成本 。以能耗和偏差成本为例,作者给出运输任务 分配给车辆 的能耗模型:
其中 为任务路程长度, 表示车辆 在任务 中参与编队的路段比例,、 分别表示车辆在孤立行驶与编队行驶状态下的单位路程能耗。交付时间偏差成本用提前和滞后惩罚系数 、 分别衡量;人力成本模型考虑司机数量、货物护送需求以及编队导致的等待时间。
通过实时收集车辆速度、路况曲率和货物属性,DT 可以动态估计上述成本,为任务匹配提供决策依据,并通过调整 和车辆分配实现多目标平衡。
2.3 多目标混合整数规划与 RDD 分解算法
为优化车辆分配和编队决策,作者将问题形式化为多目标混合整数规划。其主问题(Master Problem)目标是同时最小化各任务的能耗、时间偏差和人力成本,在总资源约束下求解各任务的最佳资源分配向量原问题因多任务耦合和多目标非线性,使常见的 -约束方法 难以高效求解。为此,论文引入资源指导分解(Resource-Directed Decomposition, RDD)算法:
将主问题分解为若干子问题每个子问题针对特定任务 在给定资源限制 下求最优成本,并计算该任务的非支配前沿(Non-dominated Frontier, NDF)。 在主问题 IP-RDMP 中引入二元变量表示是否选择任务 的第 个非支配点 。约束要求每个任务只能选择一个非支配点,并保证资源总量不超出限额。 通过遍历各子问题非支配点集合 的笛卡尔积构成全局帕累托解空间,并设计剪枝规则。Rule 2 强调在区域分割过程中剔除时间、空间不可行或已被支配的区域,从而显著缩小搜索空间并加速收敛
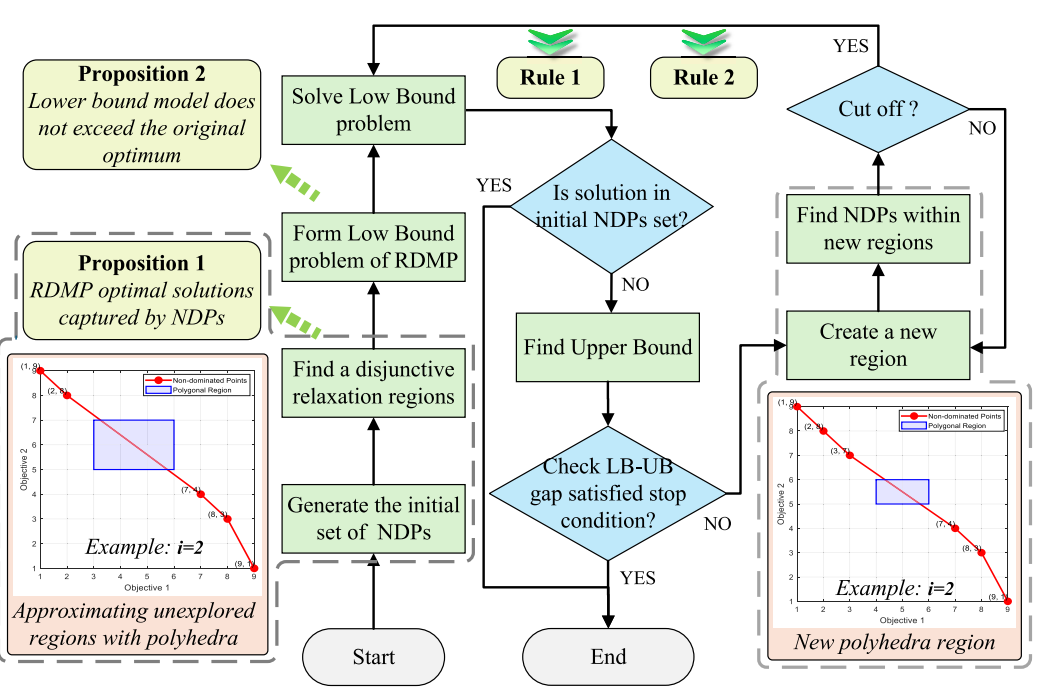
该算法的核心难点是:如何在不完全枚举所有非支配点的情况下保证全局最优。作者通过证明子问题非支配解的笛卡尔积即可覆盖原问题的帕累托最优解集,结合剪枝规则和下界模型,确保算法在搜索空间大幅缩减的情况下仍能找到全局最优。
2.4 信息更新与跨层协同
为了使决策结果与现实车辆状态保持一致,DT 框架设计了信息流与模型更新机制(见图 3),在不同层之间循环同步:
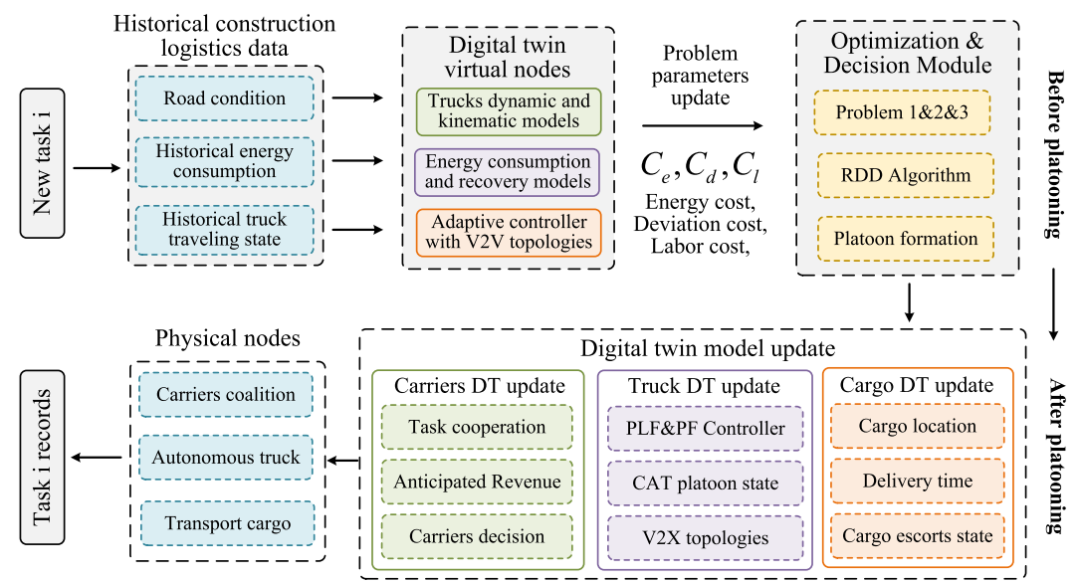
数据层通过 V2V 通信实时收集车辆的行驶曲率、坡度、历史速度、货物质量以及车辆动力学参数,构成状态向量其中 、、 和 分别对应路线特征、任务需求、车辆结构参数和环境/动力学参数。 虚拟模型层根据实时数据调整能耗因子、任务偏好和控制约束,再将优化决策反馈给物理层。 更新过程需要处理信息延迟。当延迟较大时,跟随车辆对前车反应滞后,可能导致编队不稳定。文中考虑延迟模型并在控制算法中加以补偿。
三、数据驱动的卡车编队成本估算模型
3.1 信息更新机制
为估算能耗和行驶安全性,DT 收集以下信息并组成状态向量:
道路几何:路线曲率集合 、道路坡度 以及对应路段的历史速度 。 车辆参数:牵引车与半挂车的轴距 、,牵引车与挂车质量 、,以及车辆允许的最大加速度与减速度约束。 任务参数:期望到达时间窗、交付优先级和能耗因素等。
这些数据通过 V2V 和车路协同网络实时传输至 DT,形成对车辆和任务状态的动态描述,为随后的动力学建模和控制提供基础。
3.2 动力学与能耗模型
3.2.1 运动学模型
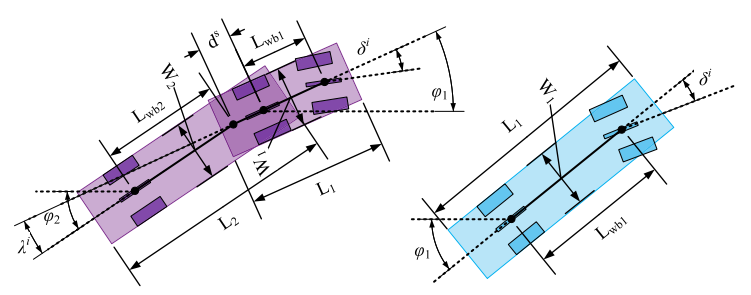
论文采用半挂车模型描绘车辆运动学(图 4)。对于牵引车,其运动学由车辆纵向速度 、航向角 和转向角 决定:
其中 为第 辆牵引车的轴距(轮距)。半挂车的运动学受牵引车姿态 、半挂车航向角 以及转向角 的共同影响,其运动学方程为:
其中 为半挂车的轴距, 表示牵引车与半挂车铰接点至半挂车前轴的距离。该模型可根据车辆转向控制预测未来位置,为编队控制提供位置预测。
3.2.2 动力学与能耗
车辆沿纵向运动的动力学可表示为:
其中 为驱动力, 是坡度阻力, 是滚阻, 是空气阻力。空气阻力可写为
其中 为空气密度, 为车辆迎风面积, 为空气阻力系数。在编队中,跟车的空气阻力由领车产生的尾流削弱,作者利用非对齐系数 将前车尾流效应注入后车阻力模型。
将上述力学代入电驱动系统,瞬时功率消耗可以表示为:
其中 为道路坡度角, 与路况相关, 与轮胎类型相关。能耗模型还引入能量回收部分,采用能量恢复比 和恢复能量 分别描述刹车和坡道下行时的能量回收。对于编队车辆,能耗随位置不同而变化,后车能更充分利用尾流降低能耗。
3.3 拓扑自适应控制算法
为了保证编队车辆在不同道路和通信拓扑下稳定运行,文章设计了基于拓扑的自适应控制器,考虑三种常见拓扑:
前车跟随(PF):每辆车只跟随其前方车辆; 领车跟随(LF):所有车辆直接跟随领队; 前车+领车跟随(PLF):将 PF 与 LF 权重组合。
控制目标是使间距误差 收敛到零。为了适应不确定的空气阻力和路况参数,作者引入参数向量 的估计 ,利用自适应律逐步修正,使控制律
在李雅普诺夫函数下保证全局渐近稳定。其中 为正定控制增益, 为调节矩阵, 为回归向量。同理,PLF 拓扑下的控制律将 PF 与 LF 误差组合。该控制器能够在车队 heterogeneity 和外部扰动下保持间距稳定,并结合 DT 实时更新改善能效。
四、仿真与实证研究
4.1 数值仿真实验
作者构建五车异构编队,在紧急减速情况下对比人驾车辆(HDV)、无 DT 同步的 PLF 拓扑编队、有 DT 同步的 PLF 拓扑编队和有 DT 同步的 PF 拓扑编队。
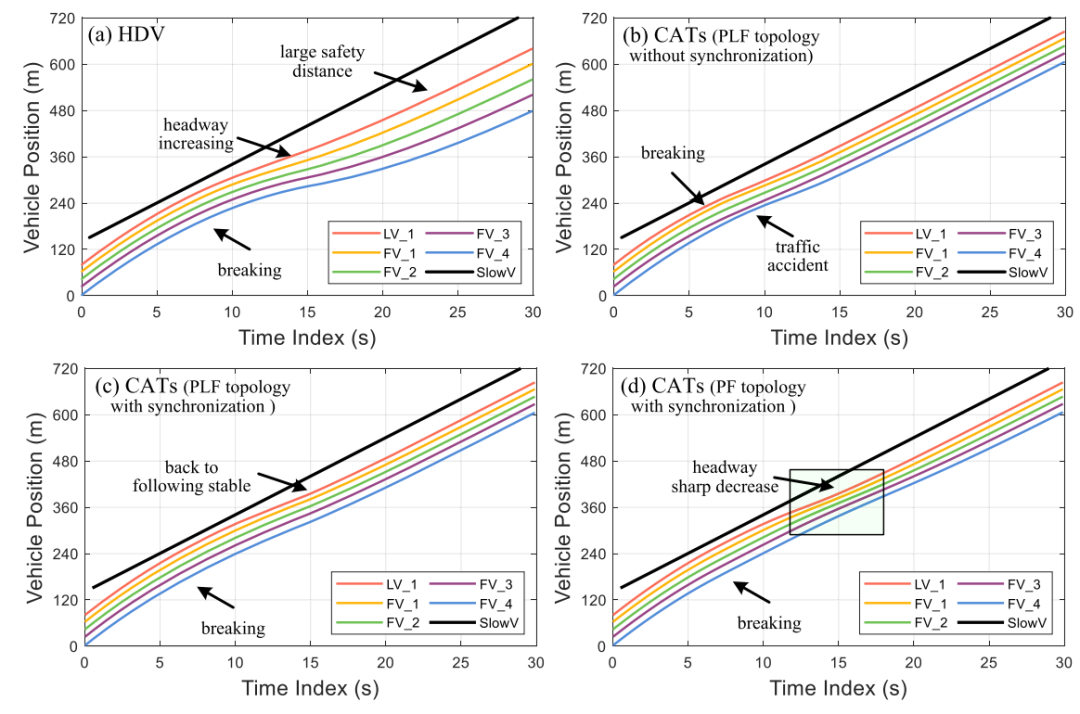
HDV 因人为反应延迟造成位置波动大、车距长,浪费空气动力学优势。 无 DT 同步的 PLF 虽减少波动,但由于缺乏车辆状态同步,编队在突发制动时仍会出现跟驰失稳。 有 DT 同步的 PLF 显著减小位置波动,通过实时传输车辆和货物参数,提高预测和调节能力。 有 DT 同步的 PF 则在大幅缩短车间距离的同时,进一步减少跟驰延迟,提高能耗效率。
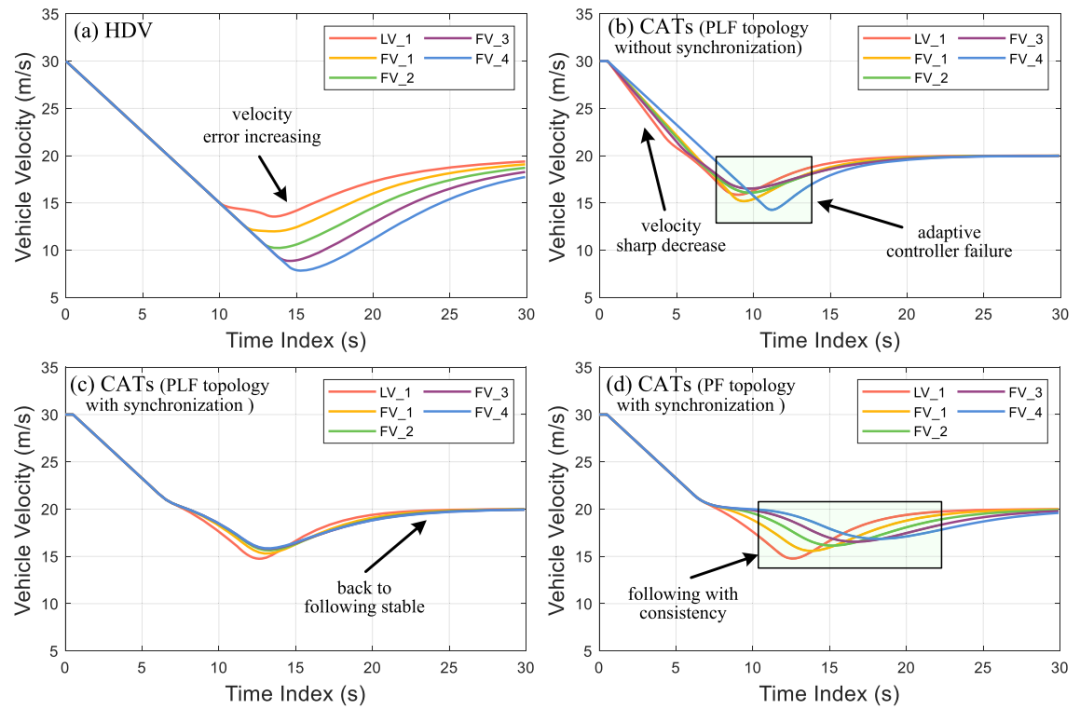
速度结果表明 HDV 的速度振荡明显,安全风险高;无 DT 的 PLF 稳定性有所改善但仍有大误差;有 DT 的 PLF 与 PF 在速度平滑性和能效上明显优于前两者,其中 PF 能在保持安全的前提下更好地兼顾节能与跟驰。
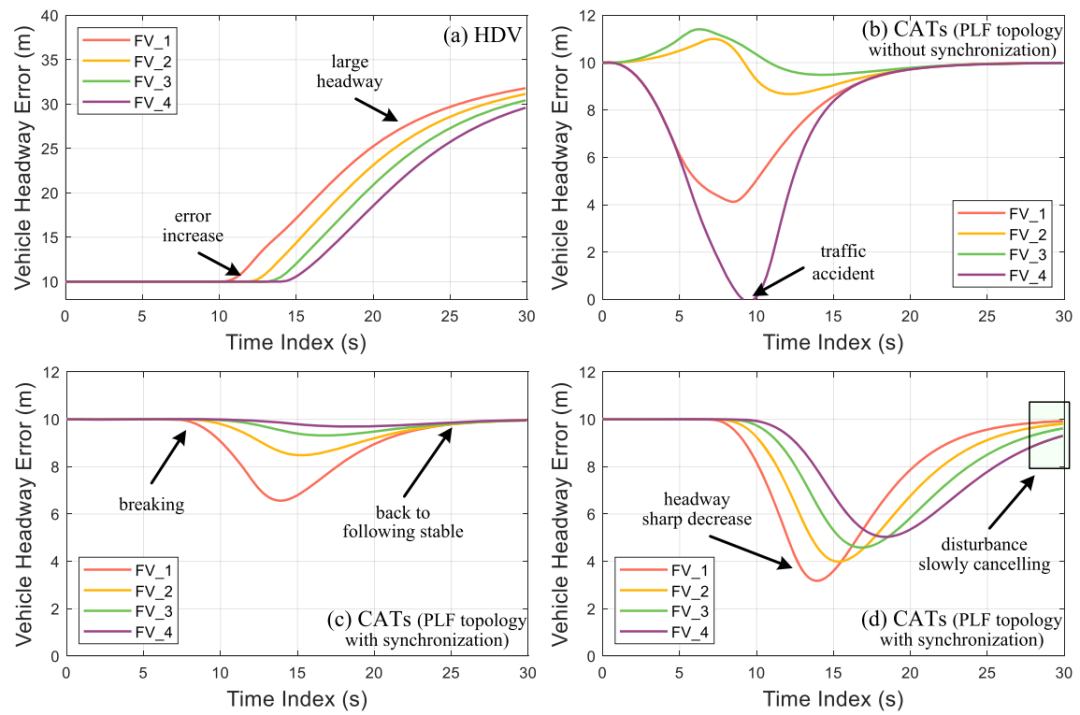
头距误差曲线显示 DT 同步是降低误差的关键因素,PF 拓扑在 DT 支持下能实现最小头距误差和最快的扰动消散。
4.2 案例研究:跨境施工物流实践
实证研究基于深圳惠州—香港屯门的跨境施工项目,共持续四个月,数据来自 GPS 和 OpenStreetMap 等。研究步骤如下:
从历史运营数据中提取路线、速度、路况和能耗信息,利用 DT 模型校准车辆动力学参数。 在保证车队只在相同道路段内且属于同一承运人联盟的条件下,确定可编队路段比例并匹配车队。 比较历史人驾运营与编队运营的能耗。结果显示,四次往返中 CAT 编队的平均总能耗从 101.918 kWh 降至 84.705 kWh,而 HDV 始终保持在 114.475–98.494 kWh 之间,节能幅度达 10.969%–14.000%。 将现实数据应用于能量模型预测,发现能耗高的主要原因是速度大幅波动和长时间低效运行。稳定速度分布可将能耗降低至 97–98 kWh/100 km。
4.3 敏感性分析与算法比较
为了评估算法性能,作者将 RDD 算法与 ‑约束、列生成(CGD)、启发式方法在不同规模问题上进行比较。结果表明:
计算效率:在任务数和车辆规模扩展至数百时,‑约束方法计算时间呈指数增长;RDD 算法能在几十秒内完成求解,展现出近线性的可扩展性。 解决质量:启发式方法求解速度快但无法保证 Pareto 解质量;列生成方法受迭代策略影响,难以应对大规模问题。RDD 通过递归分解和剪枝在全局最优性与效率之间取得平衡。 敏感性分析:改变能耗因子、可编队路段比例、迟到惩罚和编队引起的延迟等参数,结果显示框架对这些参数有良好的鲁棒性,适用于多种实际场景。
五、结论与贡献
论文构建的 数字孪生赋能协同自动卡车编队框架在理论和实践上都具有重要价值。主要结论与贡献包括:
多层数字孪生平台:提出了三层 DT 网络模型,实时同步承运人、车辆和货物信息,通过多层邻接矩阵分析网络连通性和同步度,解决承运人间信息孤岛问题。 综合成本模型:建立了能耗、时间偏差和人力成本的综合模型,利用实时数据动态调整成本参数,为多目标优化提供依据。 资源指导分解算法:针对多任务多目标混合整数规划,提出 RDD 算法,通过非支配前沿离散化和剪枝提高效率,克服传统方法在大规模问题中的计算瓶颈。 数据驱动的动力学和能耗模型:将半挂车运动学、动力学和能耗模型融合到 DT 中,考虑尾流效应和能量回收,提供精确的能耗估算和控制依据。 拓扑自适应控制策略:设计适用于 PF、LF、PLF 等不同拓扑的自适应控制器,结合 DT 同步提升编队安全性和能效。 实证与数值验证:仿真证明 DT 同步显著降低位置波动、速度振荡和头距误差;实证研究在跨境施工物流中实现 10–14% 的节能效果;RDD 算法在大规模问题上具有明显的计算优势。
综上,论文在协同自动卡车编队领域实现了模型—算法—验证的闭环创新:将数字孪生技术与多目标规划、动力学建模、控制优化结合,既解决了承运人协作和隐私保护的难题,又提升了运输系统的能效和可靠性。未来研究可进一步探讨动态定价机制、车队与道路基础设施协同优化等,使 DT 驱动的编队系统在更复杂的物流环境中发挥作用。
文章须知
链上镖师团队:常文婕(AEIC)、祁园园、汪朝杰、王一航、张仁义(EIC)、张晓乐
原文链接:https://doi.org/10.1016/j.tre.2025.104596
原文链接见文末,或扫下方交流群二维码。群内实时更新推文及原文 pdf,方便专家学者随时获取(若二维码失效,请翻阅扫描最新文章的二维码)。



