论文题目:Mixed connected autonomous and human-driven vehicular traffic: Single-lane stochastic capacity modeling by incorporating heterogeneous and random headways
第一作者:Fang Zhang 新加坡国立大学研究员,研究聚焦于混合自动驾驶交通网络集成部署及加载研究、交通网络碰撞风险评估等。
E-mail:fang96@nus.edu.sg
通讯作者:Hao Guan 新加坡国立大学,研究方向为混合交通(自动驾驶和人类驾驶)条件下的车道容量问题。
E-mail:guanhao@nus.edu.sg
自动驾驶与人类驾驶混合:马尔可夫到达过程下的随机容量研究
论文摘要
随着联网自动驾驶车辆(CAV)逐渐进入道路交通系统,自动车与传统人类驾驶车辆(HV)将在较长时期内共存。CAV通过车载传感和通信系统缩短车头时距,有望显著提高道路容量;但混合交通流同时出现多种车头时距类型,带来异质性与随机性。现有研究多采用固定平均值简化处理,忽视了不同类型头距的分布特征,无法获得容量的方差等高阶信息。本研究基于相位型分布(PH‑分布) 和马尔可夫到达过程(MAP) 建立单车道混合交通流的随机容量模型,兼顾头距异质性与随机性,并考虑CAV队列形成、保守模式等现实因素。模型将车头时距分为七类,首先利用PH‑分布刻画各类头距与队列规模,再通过MAP耦合“队列内头距”“队列间头距”和车辆队列规模三项,解析推导容量的期望与方差。随后用实际车辆轨迹数据校准各类头距的PH参数,利用蒙特卡罗模拟验证模型精度,并开展对渗透率、队列意愿等因素的敏感性分析与双车道政策评价。研究表明,考虑随机性能显著改善容量方差估计;CAV渗透率对平均容量呈“U形”变化,队列意愿与保守用户比例显著影响容量波动;在车道管理中,兼顾性能可靠性的策略与传统均值最大化策略不同。本文为未来混合交通流管理提供了一种统一、可解析的建模框架。
一、研究背景与问题界定
1.1 研究背景
CAV技术前景与混合阶段:CAV通过车载传感器和V2V通信维持更短、稳定的车头时距,有望提高道路容量和行驶效率。然而高成本和基础设施适应性使得全CAV环境短期难以实现,未来将经历长时间的混合过渡期。
混合流异质性:在混合交通中,一对连续车辆可以是CAV‑CAV、CAV‑HV、HV‑CAV或HV‑HV,四种组合对应不同的行车行为和头距分布。特别是CAV间既可以形成队列(车队内头距较小),也可能与前车脱队产生较大间隙。因此头距的异质性主要体现在不同车辆组合的头距均值和方差差异。
头距随机性:即使是同一车种,其最小头距也会因驾驶行为或控制算法差异而随机波动。人类驾驶员受个性、疲劳等影响,采用不同安全间隔;自动驾驶车辆虽然执行固定时距策略,但会受路况、品牌设置等因素影响。随机性是容量不确定性的主要来源。
现有研究局限:不少研究为简化模型,固定每种头距为平均值,从而可直观求得平均容量,但无法得到方差等高阶信息。极少有工作同时兼顾头距异质性与随机性,也鲜有对队列化、保守驾驶模式以及容量方差的深入分析。
1.2 核心问题与研究目标
混合交通流的最大吞吐量(即容量)可表示为单位时间通过车辆数,与车辆最小头距的倒数成正比。对于无限长车队,可推导总体容量为:
其中为第类头距的随机变量,表示该类出现概率。问题关键在于如何合理建模各类头距的分布以及其出现概率,并求得容量的期望与方差。
研究目标包括:
构建数学上可解析的混合交通容量模型,同时考虑头距的异质性和随机性; 推导容量的期望与方差闭式表达式,分析渗透率、队列意愿、保守用户比例等参数对容量随机性的影响; 利用实测轨迹数据校准模型,并通过模拟验证模型性能; 将模型推广到双车道场景,开展可靠性驱动的车道政策分析。
1.3 头距分类与假设
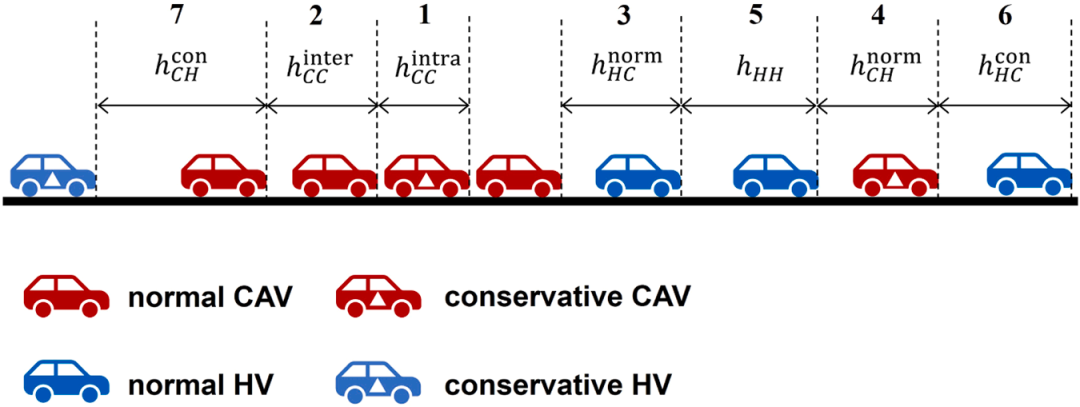
为体现混合交通复杂的车头时距,本研究将最小头距分为七类,其中每类按相位型分布建模:
:CAV‑CAV队列内头距(车队内,通信随前车)。 :CAV‑CAV队列间头距(脱队CAV跟随前车)。 :正常CAV跟随HV(ACC小时距)。 :正常HV跟随CAV。 :HV‑HV头距。 :保守CAV跟随HV(ACC大时距)。 :保守HV跟随CAV。
各类头距出现概率取决于 CAV 渗透率 、保守 CAV 比例 、保守 HV 比例 、CAV 队列意愿 及最大队列规模 。
下图展示了上述七类头距在道路上的空间示意,突出队列内/队列间以及保守/正常模式的差异:
二、模型框架与方法
本研究采用相位型分布与马尔可夫到达过程构建随机容量模型。相位型分布因其与马尔可夫链的紧密关系,具有数值闭合性和矩阵解析性,适合刻画随机头距。
2.1 相位型分布与性质
设随机变量 在连续时间马尔可夫链吸收时间上停止,其分布为 PH-分布,表示为,其中 为初始向量, 为 所对应的瞬时率矩阵。PH-分布具有以下重要性质:
解析闭性:对独立PH变量求和、比例放缩等操作仍为PH‑分布。 矩阵解析: 阶矩可以通过 和 解析计算,避免卷积运算。
此外,任何非负随机变量的分布都可以用PH‑分布任意逼近。
2.2 队列规模分布
考虑车辆按队列划分,每个HV视作单车队;CAV可组成长度不超过的队列。队列形成由三条件决定:车辆间距小于通信范围、跟车CAV愿意加入队列、前车所在队列未满。定义车辆处于队列第个位置的概率为。根据递推关系:
可计算队列规模概率,再将其写为离散PH分布方便后续耦合。
2.3 队列内/队列间头距建模
队列内头距:由CAV‑CAV队列内头距生成,其PH表示记为。
队列间头距:由头距类型至按照出现概率组合而成,假设这些头距独立,则可基于PH‑分布闭性迭代构造。
定义CAV队列渗透率为交通流中CAV队列的比例,则各类型头距在队列间的发生概率为、、等。
2.4 马尔可夫到达过程建模
为了耦合队列规模、队列内和队列间头距的PH分布,本文采用马尔可夫到达过程(MAP) 描述车流到达。定义两个矩阵、,其中对应状态转移但不产生到达,对应产生一次车辆到达。在具体构造中:
上三角块矩阵描述队列间阶段内的状态转移;下三角块描述队列内阶段;单位矩阵保证队列内阶段到达不改变车辆计数。
的四个分块表示队列开始与结束的不同情况,对应车辆是否为队列首/末以及新的队列间或队列内阶段。
在得到后,MAP的稳态参数和平均到达率可通过矩阵方程求得,进而得到容量的期望与方差。
2.5 容量期望与方差的解析式
在一般PH‑分布条件下,容量在任意时间间隔内的期望和方差为:
当假定各类头距服从指数分布且满足$h_1
其中权重为各类头距在队列间出现的标准化概率,满足。
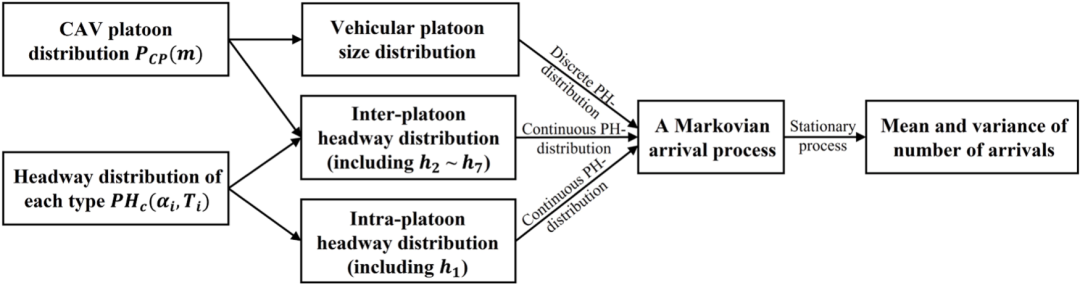
下图给出了模型整体的构建流程:CAV队列分布、各类头距PH分布经组合得到车辆队列规模分布、队列间/队列内头距分布,再通过MAP推导到达过程,最终得到容量期望与方差。
三、模型校准与验证
3.1 数据来源与头距样本生成
为校准PH‑分布参数,作者使用多个公开车辆轨迹数据集,提取速度–间距对并生成最小头距样本。难点在于识别“最小头距”样本,并避免交通干扰因素;为此提出了基于速度稳定性和最小加速度约束的筛选规则(详情见论文附录)。对七类头距分别拟合PH分布,得到分布阶数与参数。
3.2 校准结果与适用性
校准结果表明,PH‑分布能够很好拟合各类头距的直方图,且对异质性与随机性兼具表达能力。下图展示了五组头距的拟合示例(a–e分别对应至),直方图与PH拟合曲线拟合良好,表明PH‑分布适合描述头距分布(这里仅示例一部分,详细拟合见论文原图)。
(此处可选放置对应拟合图,但篇幅有限略。)
3.3 蒙特卡罗验证
由于实测容量数据匮乏,作者利用蒙特卡罗模拟生成大量混合车队,采用实测分布随机抽样,与解析模型计算的均值和方差比较。结果显示:解析模型的均值误差通常小于2%,方差误差多在15%以内。因此该模型可以较好地捕捉混合交通容量的随机性。
四、敏感性分析与应用
4.1 CAV渗透率与队列规模
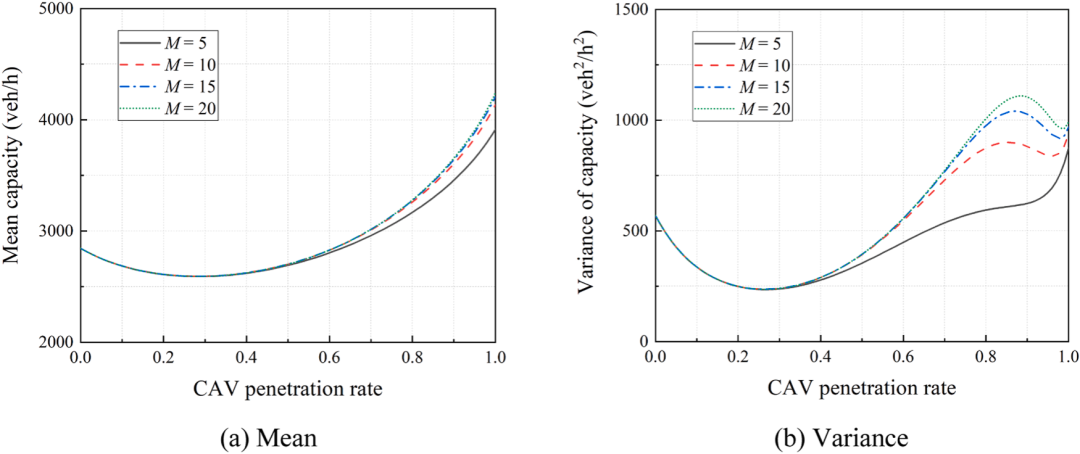
模型分析了CAV渗透率和最大队列规模对容量均值和方差的影响。当固定时,容量均值随渗透率呈“先减后增”的U形趋势;渗透率在中低水平时,混合交通的多样性导致均值下降,而高渗透率下CAV队列化优势明显,均值快速上升。方差则随渗透率先降低后明显增大——高渗透率虽增加通行能力,但头距类型多样化带来的随机性也更高。增加可在高渗透率下进一步提升均值,但也略增方差。下图给出了这一关系:
4.2 保守用户比例与队列意愿
通过调整保守CAV比例和保守HV比例,发现增加保守用户会降低均值并减少方差,表明保守行为削弱了随机性。队列意愿越高,CAV越倾向于加入队列,均值提高但方差也增大;渗透率越高,队列意愿的影响越显著。
4.3 双车道车道政策分析
在双车道情境下,作者设定不同车道政策:如全部混合(M,M)、CAV专用/混合(C,M)、CAV专用/HV专用(C,H)等,并建立可靠性驱动的优化模型,既考虑平均吞吐量又考虑方差(风险厌恶)。结果表明,纯粹追求吞吐量最大化时,CAV专用车道更优;而当关注可靠性时,包含混合车道的策略或许更合理。风险厌恶倾向越强,越倾向于选择方差较小的策略。
五、主要结论与创新点
统一建模框架:提出以PH‑分布与MAP为核心的容量建模方法,首次在理论上同时考虑头距的异质性与随机性,并提供容量期望和方差的闭式解。
考虑现实因素:模型纳入CAV队列化、保守驾驶模式、队列意愿与最大队列规模等因素,使结果更加符合实际交通特点。
解析与数值结合:利用矩阵分析避免复杂卷积运算,实现模型的数学可解析性,同时通过实测数据校准与模拟验证了模型的准确性。
深度敏感性分析:揭示CAV渗透率、用户行为和队列意愿对容量均值与方差的非线性影响,为规划者提供了更为全面的参考。
政策应用探索:将模型扩展到双车道车道管理,提出风险厌恶下的最优车道策略,表明考虑容量方差会改变最佳方案。
总体而言,本研究为混合交通流容量的建模与管理提供了全面、可操作的分析框架。未来研究可进一步考虑多车道动态车道变更、复杂队列通信拓扑以及延迟反馈等因素,拓展模型适用性。
文章须知
链上镖师团队:常文婕(AEIC)、祁园园、汪朝杰、王一航、张仁义(EIC)、张晓乐
原文链接:https://doi.org/10.1016/j.trb.2025.103348
原文链接见文末,或扫下方交流群二维码。群内实时更新推文及原文 pdf,方便专家学者随时获取(若二维码失效,请翻阅扫描最新文章的二维码)。