论文题目:New integer optimization models and decomposition-based algorithms for the multi-agent pathfinding problem with time-spacing constraints
第一作者:Seyoung Oh 韩国首尔大学工业工程系博士后,聚焦多智能体路径规划、批量决策与调度问题,探索不确定性场景下的鲁棒优化及产能与库存管理策略,在EJOR、Omega等期刊发表多篇文章。
E-mail:sayzeros@snu.ac.kr
通讯作者:Kyungsik Lee 教授,博士生导师,专注于离散优化理论与应用领域的研究,核心方向涵盖整数规划与组合优化、不确定性下的优化,并将这些理论方法落地应用于物流系统、能源系统、医疗系统等多个场景。
E-mail:optima@snu.ac.kr
多智能体路径规划可行域收缩:去冗余行为的整数建模方法
论文摘要
本文关注 多智能体路径规划(Multi‑Agent Pathfinding,MAPF)在存在 时间间隔约束(time‑spacing constraints,TS)下的扩展问题——MAPF‑TS。该问题要求在给定图上为多个自主移动体规划无碰撞路径,且额外限制任一节点在连续 时间窗口内只能由一个代理占据。MAPF‑TS 能同时应对机器人实际执行过程中出现的延迟与提前现象。由于约束更严格,MAPF‑TS 属于 NP 难 问题。
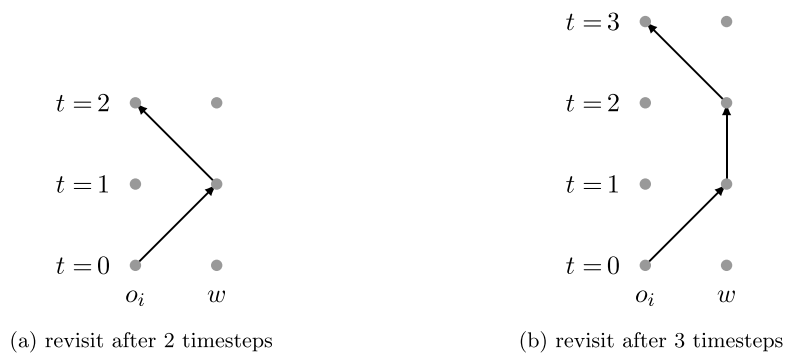
论文指出某些重访行为(revisit behaviors)在最优解中是不必要的:代理离开顶点后若在 步内又回到该顶点,会导致现有模型中的约束被违反,但这类重访并不会改变问题的可行性。在此基础上作者提出两类新的 整数优化模型: 用于完整的 MAPF‑TS, 用于禁止重访的缩减可行域,并进一步提出四类 有效不等式(TVC1–TVC4)以强化模型。此外,论文设计了两种分解型精确算法:Lagrangian 松弛分支定界算法(LAG) 和 分支定价剪枝算法(BPC),分别通过 Lagrangian 松弛和路径定价‑割平面的方式解决大规模 MAPF‑TS。大量基准实验表明,新模型的 LP 下界明显紧于旧模型,LAG 能快速找到高质量可行解,而 BPC 在求得紧下界方面表现更优。
一、研究背景与问题定义
1.1 多智能体路径规划与时间间隔约束
MAPF 问题:给定无向图 、代理集合 以及离散时间窗口 ,要求为每个代理 规划从起点 到终点 的路径 ,每个时间步只能留在当前顶点或前往相邻顶点。目标是在避开顶点冲突和交换冲突的同时最小化所有代理的总行程。
时间间隔冲突:若存在两条路径 、某个顶点 ,以及 与 ,使得 或 ,则称为时间间隔冲突。时间间隔约束等价于禁止所有此类冲突,从而使解在有界时间偏差下对执行延迟或提前具有鲁棒性。
复杂性:作者证明了 MAPF‑TS 是 NP 难的,其难度至少与经典 MAPF 相当。
1.2 基本整数优化建模
现有 ARC-flow 模型 使用时空图对代理运动进行编码。以二元决策变量 表示代理 在时间 经过弧 ,模型的目标是在避免冲突的同时最小化总成本:
模型受到以下主要约束:
流守恒约束对于任一顶点 和时间 ,进入顶点的流量与离开的流量相等:
起点与终点约束每个代理在起点时间只能离开起点一次,在终点时间只能到达终点一次,这些约束在文中公式 (3)、(4) 中给出。
时间间隔冲突约束通过约束形式禁止顶点和交换冲突,控制两个代理在 内不能占用同一顶点。
然而,该模型的一个关键问题是决策变量和约束数量随着时间地平线 的增大呈指数增长;例如一个 的小型仓库场景就可能产生超过百万个变量和约束。
二、现有模型的局限与挑战
时间地平线未知:在求解前无法确定最优解需要多长的时间地平线;取 过大导致模型膨胀,取 过小则可能漏掉最优解。
变量规模巨大:即使知道最小时间地平线,一些实例(如 10 个代理的小仓库)也会产生超过一百万个变量,使通用整数优化求解器难以直接求解。
LP 下界松弛:现有模型的线性放松下界较弱,导致分支定界算法难以快速剪枝,影响求解效率。
为此需要寻找更紧凑的模型和针对性算法。
三、新模型与理论贡献
3.1 剔除重访行为并缩减可行域
作者发现代理在 步内离开某顶点后又返回同一顶点的“重访行为”不影响最优解,因此可被剔除。对于禁止重访的可行域,作者定义了集合
并证明对于任意实例至少存在一个最优解属于 。
3.2 新的整数优化模型
基于上述观察,作者提出两种新模型:
模型 :适用于所有 MAPF-TS 可行解。在原 ARC-flow 模型基础上,利用新的冲突约束 时间间隔不等式 (T) 描述时间间隔冲突的兼容集合,并将部分不必要变量移除。该模型的冲突约束数量只与顶点数和时间地平线相关,大大减少了约束规模。
模型 :适用于禁止重访的缩减可行域。相比 ,该模型在可行域内强制 时间区间出弧不等式 (R) ,并引入四类有效不等式(TVC1–TVC4)以紧化线性放松。作者证明这些不等式支配了早期文献提出的等待边、双代理等待边等四类不等式。
新模型体现为一个 集合划分问题:在时间-顶点-代理三维空间中,任何不相容的动作不能同时发生,其最大团不等式可写为:
其中 为不兼容动作构成的最大团集合。
3.3 新模型的优势
理论上,作者证明新模型的 LP 下界比旧模型更紧;具体而言, 的 LP 可行集包含于 ,而 又包含于旧模型 的 LP 可行集,从而有
实验也验证了这一点,特别是在包含大量潜在冲突的图上, 的 LP 下界提高超过 70%。
四、分解算法设计
为应对模型规模大与求解困难,论文提出两种基于分解的精确算法。
4.1 Lagrangian 松弛分支定界算法(LAG)
LAG 通过 Lagrangian 松弛 将时间间隔冲突约束以乘子 形式转移至目标函数,分解为各代理的最短路子问题。主要步骤如下:
松弛建模:将冲突约束 松弛,得到松弛问题 ,并通过求解最短路获得子问题解 。
求解拉格朗日对偶:通过 子梯度法 更新乘子 ,并采用基于 A* 的最短路算法作为子问题求解器。
分支定界:在搜索树中,每个节点由一组禁止某代理在特定时间访问某顶点的分支约束表示。算法利用 FindConflict 过程寻找当前解中最早发生的时间间隔冲突并生成子节点。
启发式求解:当下界得到显著改进时应用启发式方法,逐个固定代理的路径以快速构造可行解,提高上界质量。
相较标准分支定界算法,LAG 在分支过程中可能直接找到最优解,并利用父节点乘子初始化子节点,提升收敛速度。
4.2 分支定价剪枝算法(BPC)
BPC 基于 Dantzig–Wolfe 重构 将 ARC‑flow 模型转化为路径‑基模型,使用路径变量 表示代理 是否选择路径 。其核心思想如下:
列生成:在根节点只包含少量路径变量,求解主问题(RMP)。随后通过 价格子问题(求解修改成本的最短路径)找到具有负 reduced cost 的新路径,并加入 RMP。
割平面:对 LP 解进行剪枝,检查哪些有效不等式被违反,并动态加入这些约束。这些不等式分为四类(TVC1–TVC4),其检查可以通过简单的时空冲突检测完成。
分支规则:采用 divergence node branching,选择存在流分叉的节点进行二分,将不兼容的路径分配到不同子节点,以保持价格子问题的结构。
上界启发式:利用 LP 对偶信息构造可行解,依次选择修改后成本最小的路径并固定,同时禁用与已定路径发生时间间隔冲突的弧。
BPC 针对路径数量巨大问题,只生成必要路径和约束;但其列和割分离的迭代导致计算时间较长。
五、实验设计与结果分析
作者在标准 MAPF 基准中选择了五种 2D 网格图(empty‑8‑8、random‑64‑64‑20、warehouse‑10‑20‑10‑2‑1、warehouse‑20‑40‑10‑2‑2、brc202d),并测试多个时间间隔参数 和代理数量组合。对比模型包括旧模型 、新模型 、缩减模型 以及附加 TVC1–TVC4 不等式的 。
5.1 LP 放松比较
模型紧致性:实验表明四种模型的 LP 下界大小为 。尤其在存在大量潜在冲突的图(如 empty‑8‑8、random‑64‑64‑20)上, 的平均 LP gap 达到 70% 以上,而 下界最松但求解时间最短。
求解时间:加入有效不等式后,模型更紧但单个 LP 求解时间增加约两倍。
5.2 LAG 与 BPC 的性能
LAG 对比:采用缩减模型 的 LAG 在所有测试实例中均能找到可行解,而 在 small 图 empty-8-8 的 4 个实例上未能找到可行解。在 78% 的情况下,新模型将 LAG 的剪枝差距 平均减少 78%,求解时间 平均减少 64%。
BPC 对比:BPC 对四种模型求解部分实例时仍无法找到可行解,但 与 在大多数情况下提供最好的下界 约 0.51,尤其在 empty-8-8 图上 的 达 0.98。不过,BPC 总体求解时间比 LAG 长,适用于关注下界质量的应用。
5.3 算法间比较
综合考虑可行解比例 、最优证明比例 、剪枝差距 和求解时间 ,作者的结论如下:
LAG+新模型:在大多数实例中能在较短时间内找到高质量可行解, 和 均优于 BPC 与 CBS。
BPC+新模型:能够提供更紧的下界和最优性证明,但时间成本更高。
CBS:作为基准,CBS 适合稀疏场景,但在密集场景或 较大的情况下表现不如 LAG 和 BPC。
六、结论与未来展望
本文通过系统的理论与实验分析,对 MAPF‑TS 这一现代智能物流、机器人和交通系统中的关键问题进行了深入探讨。主要贡献包括:
证明重访行为不必要,从而缩减可行域并推出更紧凑的整数模型。 提出两种新模型 与 及四类有效不等式,理论上提升 LP 下界,在实验中显著改进求解效率。 设计 Lagrangian 松弛分支定界算法与分支定价剪枝算法,分别侧重于快速找到高质量可行解和提供紧下界,能处理大规模实例。 综合实验验证:在标准 benchmark 上,新模型与算法整体优于现有方法,尤其在复杂和拥挤的网格上。
未来工作方向包括:
深入研究两顶点团不等式和其他组合不等式 的分离与添加策略,以进一步加强模型; 分析 MAPF‑TS 可行性问题的复杂性,目前仅针对 LP 和特定条件有分析; 发展更高效的剪枝启发式,在 LAG 和 BPC 中动态调整分支顺序和路径选择; 扩展到连续时间或非网格图环境,以应对真实机器人系统中的复杂运动学约束。
文章须知
推文编辑:单子叶
责任编辑:张仁义
原文链接:https://doi.org/10.1016/j.ejor.2025.07.068
原文链接见文末,或扫下方交流群二维码。群内实时更新推文及原文 pdf,方便专家学者随时获取(若二维码失效,请翻阅扫描最新文章的二维码)。