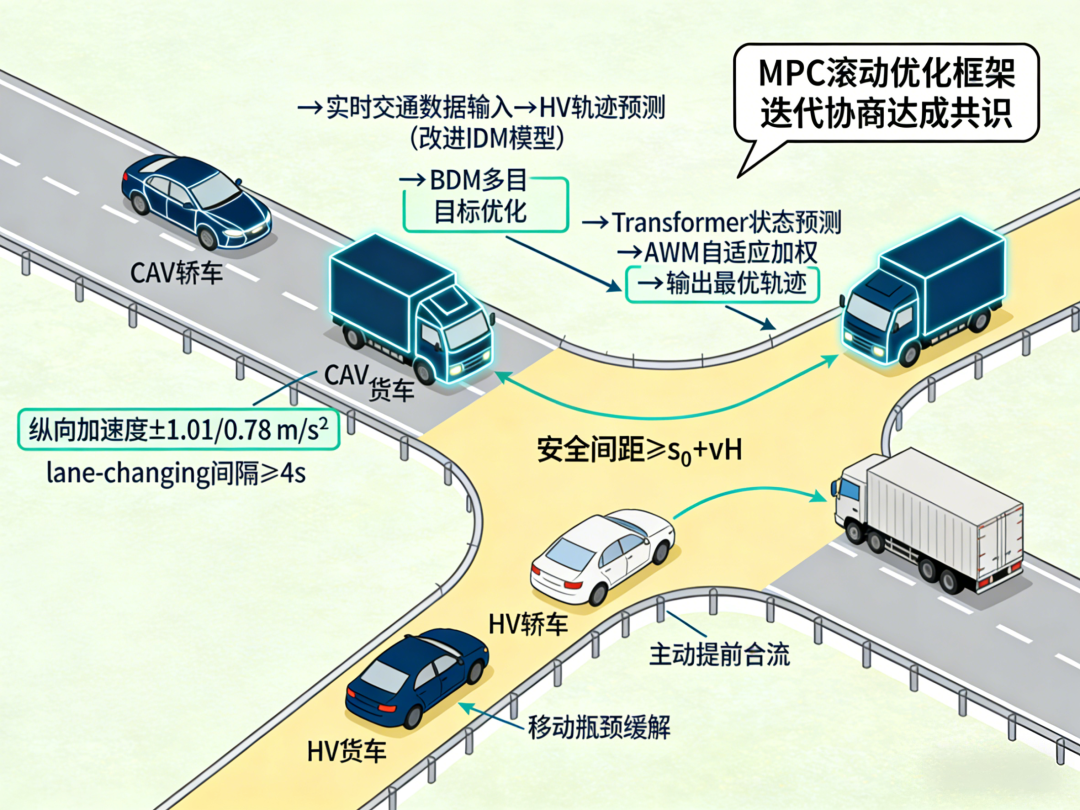
论文题目:A traffic control strategy for freeway merging zones cooperating safety and efficiency in the intelligent connected environment of mixed vehicles
第一作者:张朗 东南大学25级博士研究生,
E-mail:30258502@seu.edu.cn。
通讯作者:丁恒 教授,博士生导师,道路与交通工程系主任、交通工程研究所所长。主要从事智能交通控制、网联与自动驾驶、智能测控技术及应用领域的相关研究与工程实践。
E-mail:dingheng@hfut.edu.cn。
高速合流区安全与效率协同:预测﹣优化耦合控制策略
论文摘要
本文针对混合车流高速公路合流区车辆交互强度大、潜在冲突多、效率低的问题,提出一种安全与效率协同的车辆轨迹控制策略。作者首先在车辆层面构建多目标非线性混合整数规划,以优化 自动驾驶网联车辆(CAV)的纵向速度和换道行为;然后利用 Transformer 神经网络预测不同权重下的交通状态,并在 Pareto 前沿 中自适应选择最优权重。该策略通过迭代使各车辆决策趋于一致;案例分析表明,即使 CAV 渗透率仅为 20%,该策略也能将总停车延误降低 48.7%,将 时间积分 TTC(TIT)降低 72.2%。
一、研究背景与问题动机
高速公路合流区连接主线与匝道,是交通系统的瓶颈。混合车流中,人驾车辆(HV)与 自动驾驶网联车辆(CAV)在速度、换道意图和安全需求上差异明显,这种差异导致车辆交互复杂、冲突频发、排队严重。传统的匝道信号控制或宏观流量控制难以直接影响微观驾驶行为,难以消除合流过程产生的空隙。基于轨迹规划的控制方法可提前为匝道车辆创造安全间隙,但现有方法多集中于分布式协同,侧重单个或少数车辆,无法在系统层面显著提升效率。因此,需要一种兼顾安全与效率的系统级控制框架。
二、模型框架与场景假设
2.1 场景与假设
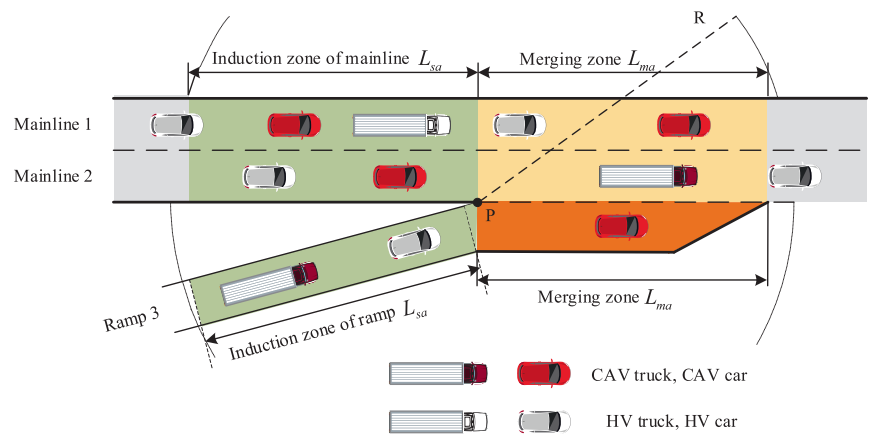
论文假定控制区域内存在两条主线车道和一条匝道,在中心点 P 处设有通信半径为 的圆形控制范围;主线诱导区长度 ,合流区长度 ,匝道诱导区长度 ,系统共控制四类车辆:CAV 卡车、CAV 轿车、HV 卡车和 HV 轿车。假设 CAV 与车辆/基础设施 之间通信可靠;CAV 具备实时求解优化问题的能力;CAV 车与 CAV 卡车的物理性能不同但驾驶行为相同。
下图展示了合流区控制场景示意图。不同颜色表示 CAV 与 HV 车辆,分别标示诱导区及合流区的长度。
2.2 控制框架
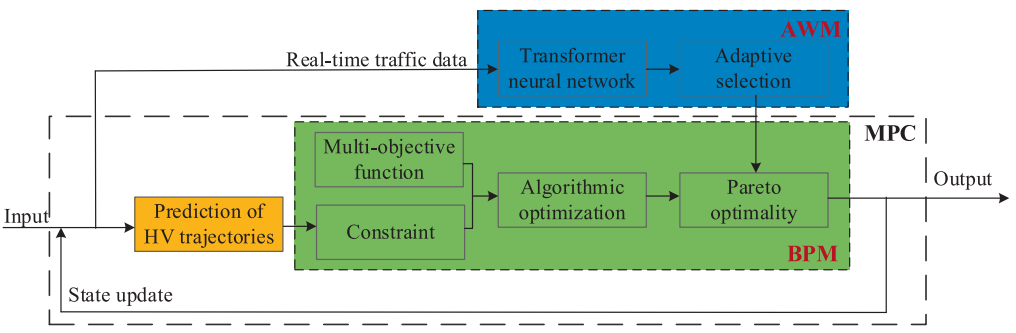
整套控制策略基于 模型预测控制(MPC) 框架,由两部分组成:
CAV 行为决策模型(BDM):在车辆层面求解多目标非线性混合整数规划,以最大化车辆行驶距离并最小化碰撞风险。。 自适应权重模型(AWM):利用 Transformer 预测不同权重下的交通状态,通过动态权重选择使系统在 Pareto 前沿 上取得最佳综合表现。
框架通过控制指令更新 CAV 行为并迭代优化决策。
三、CAV 行为决策模型(BDM)及求解算法
3.1 HV 轨迹预测模型
混合车流中 HV 的跟驰行为分为四种组合(车跟车、车跟卡车、卡车跟车、卡车跟卡车)。作者采用改进的 智能驾驶模型(IDM) 预测 HV 的纵向加速度:
其中 为车辆 与其前车在时刻 的速度差, 为前车长度, 为期望头距, 为安全时间头距, 和 分别为最大加速度和最小减速度。
3.2 目标函数与约束
BDM 希望在预测时域内最大化 CAV 的行驶距离并减少换道及速度突变,同时最小化碰撞风险。作者定义两项目标函数:
其中 为权重系数, 是左右换道决策变量。 通过惩罚频繁换道和加速变化提升道路容量; 则基于逆 TTC 指标衡量碰撞风险。
约束包括:
运动学约束:位置、车道和速度的递推关系,
速度与加速度限制:。
换道频率约束:连续 5 个离散步长内换道次数不得超过一次。
安全距离约束:与前后车保持最小间距 等。
匝道车辆需在规定距离内完成并入。
3.3 求解算法
由于多目标规划非凸且整数变量多,作者使用 非支配排序遗传算法 NSGA‑II 进行求解。该算法通过初始化控制方案群体,计算每个方案的 和 ,进行快速非支配排序、交叉变异、拥挤度比较并迭代直至收敛。最终得到均匀分布的 Pareto 前沿 作为行为决策库,为后续权重选择提供基础。
四、自适应权重模型(AWM)与 Transformer 预测
4.1 动态权重思想与模型
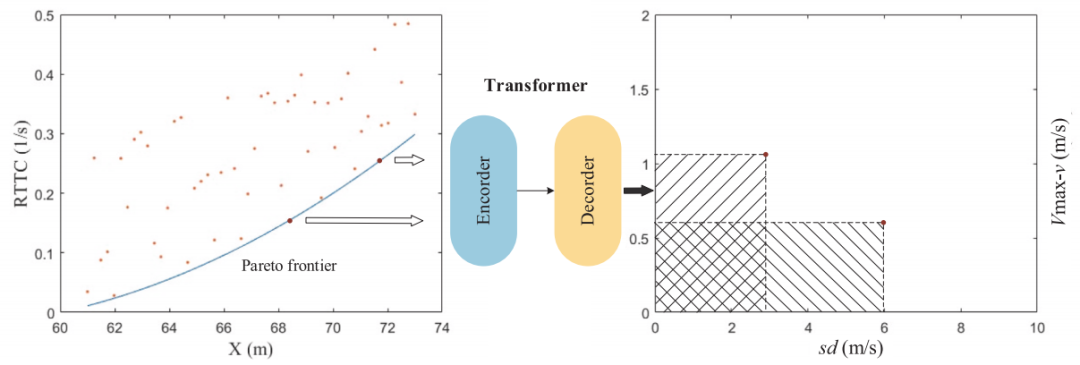
多目标权重在传统方法中常固定为某一线性组合,这会导致解只落在凸集上,不能覆盖整个前沿。作者提出自适应权重模型:对于 NSGA-II 得到的 个非支配解,根据目标函数 的取值顺序引入离散权重 ,然后使用 Transformer 预测每个 对应的交通状态,选择使速度标准差 和平均速度损失 的加权乘积最小的权重。
权重选择的优化函数为:
其中动权函数
使得在危急接近碰撞(TTC 较小)时增加对安全的权重,在自由流状态下强调效率。
下图展示了自适应权重模型的结构:左侧示意散点与 Pareto 前沿,中间为 Transformer 编码器‑解码器,右侧通过 sd 和 的权重区块选取最佳控制权。
4.2 Transformer 网络
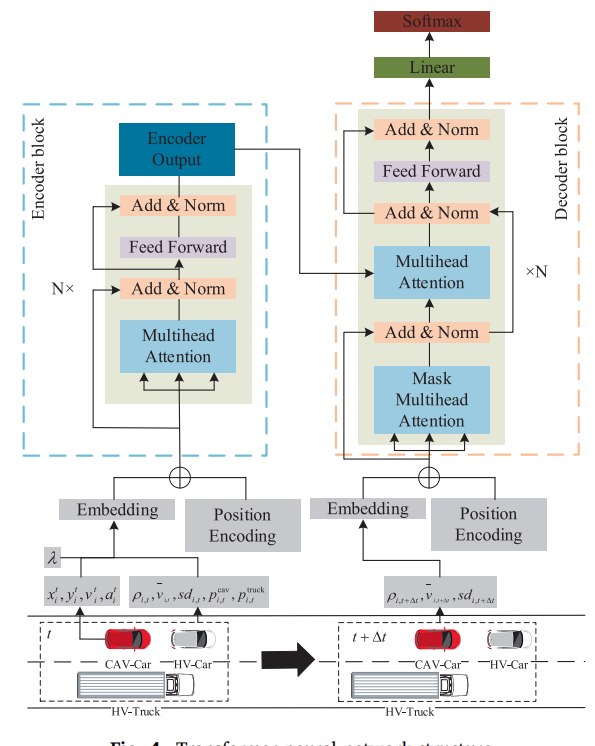
与传统循环神经网络不同,Transformer 采用 编码器‑解码器 架构与 多头自注意力 机制,在获得序列特征的同时并行计算注意力,提高训练效率。其核心是 点积注意力:
其中 、、 分别为查询、键和值矩阵, 为向量维度。多头注意力则将 经过不同线性变换获得 个头并组合结果。这种机制能捕捉长时依赖并兼顾多个假设。
Transformer 输入包括车辆位置 、车道 、速度 、加速度 、当前权重 、道路上 CAV 与卡车的渗透率、密度 、平均速度 和速度标准差等 10 个特征;输出为预测时刻的密度、平均速度和标准差。模型在 NGSIM 数据集上训练,表现优于 RNN 和 LSTM,MAE/MSE/RMSE 指标均略低。
下图为 Transformer 神经网络结构示意:
五、协同控制过程
在 MPC 框架下,策略通过以下步骤循环执行,以实现车辆之间的协同:
信息预测:系统预测控制区域内 HV 的轨迹,并共享给所有 CAV 和控制中心。 动态权重:依据实时状态,将 CAV 状态输入预训练的 Transformer,计算最优权重 ,此步骤在系统迭代之外独立执行。 CAV 轨迹求解:各 CAV 根据历史预测轨迹在 区间求解一组控制方案,并按照权重 从 Pareto 前沿选取最佳方案。 迭代优化:控制中心接收各 CAV 的决策结果,并依据系统目标函数 评估整体系统性能;若未收敛,则返回步骤 3 进行下一轮协同迭代,直至达到最大迭代次数。 控制执行:将最终方案下发给 CAV 执行,并保证不存在碰撞风险。 结束:进入下一控制周期,滚动优化。
六、案例分析与结果讨论
6.1 参数设置
仿真实验采用真实流量数据:NGSIM 数据集 I‑80 段 5:00–5:30 数据,主线两车道、匝道一车道,仿真时长为 1800 s,其中 1000 s 开始施加控制。HV 纵向跟驰模型使用改进 IDM,CAV 采用 ACC 模型,自由换道行为由 MOBIL 模型描述,预测时域 、控制时域 。主要参数如车长、期望头距、加速度界限等列于表 2。
6.2 基础场景对比
图 6 比较了三种控制情景下每个车道的车辆轨迹:无 CAV、少量未控制 CAV、少量控制 CAV。结果表明:
在无 CAV 和未控制 CAV 情景下,车辆排队明显,匝道车辆入主线过程中频繁停走,停车延误较大。 在 BDM‑AWM 情景下,CAV 提前换道并利用多次换道避让,提高了匝道合流效率;与无 CAV 情景相比,总停车延误减少 14.3%,比未控制 CAV 情景减少 7.6%,TIT 指标下降 3.7%。 控制后的 CAV 通过预判合流态势主动让行,在主线形成安全间隙,体现出系统层面的协同。
6.3 综合场景与结果
在更复杂的 20%/60%/100% CAV‑15% 卡车渗透率场景下,作者比较了无控制(NC)、仅 BDM 和 BDM‑AWM 三种策略的效果。主要发现包括:
强制换道减少:在 BDM 情景下,强制换道次数相对 NC 情景降低 48.9%~59.3%;BDM‑AWM 再次降低 9.7%~21.3%。 停车延误下降:统计 27 种场景中不同 CAV 与卡车渗透率组合的总停车延误,图 9 显示 BDM‑AWM 在所有条件下均达到最低值,且卡车数量即便很小也会成为“移动瓶颈”,BDM‑AWM 能有效缓解这一问题。 安全性提升:以时间积分 TTC(TIT)衡量安全性,BDM‑AWM 情景的平均 TIT 减少 67.8%,显著优于仅 BDM 的 59.7%,说明自适应权重更能保障安全。 迭代次数与渗透率关系:敏感性分析发现,20% CAV 渗透率时系统在两次迭代后基本收敛,60% 时需三次,100% 时需五次;卡车存在对收敛次数影响不大。 权重分布与交通状态:在 60% CAV‑5% 卡车场景下,根据流量大小不同,优先效率或安全的权重分布不同,流量高时效率优先,流量低时安全优先。 模型鲁棒性:考虑有感知缺失的 HVW 或采用不同跟驰模型(OVM),控制效果仍能保持较好,性能下降不超过 15%,表现出一定抗干扰能力。
七、结论与创新点
7.1 研究结论
解决混合车流瓶颈问题:通过构建基于 MPC 的分布式 CAV 行为决策模型(BDM),在合流区提高了行驶效率并降低了安全风险。 协同带来更大收益:随着 CAV 渗透率提高,车辆协商机会增多,协同控制效果显著提升。结合自适应权重模型的 BDM‑AWM 比单纯 BDM 在效率和安全两方面均有更大改进,尤其在安全性上差异明显。 混合车辆环境更适用:协同控制有效消除了混合车流中不同车辆交互导致的随机性,提高了系统鲁棒性。
7.2 创新点与亮点
双层控制框架:首次将 CAV 微观决策与系统级自适应权重结合在合流区控制中。BDM 通过非线性混合整数规划考虑了行驶距离、换道及碰撞风险;AWM 利用 Transformer 预测实现动态权重选择,克服了传统线性加权方法只能覆盖凸解集的不足。 改进 HV 预测与合作机制:采用改进 IDM 预测 HV 轨迹,并通过安全间距约束实现 CAV 之间及 CAV‑HV 之间的合作,避免碰撞。 迭代式协调优化:通过在线滚动优化与车辆间信息共享,CAV 在不断迭代中协调决策,保证系统最终收敛到最优区域。 广泛案例验证:基于 NGSIM 实测数据和多种渗透率场景验证了策略有效性;结果显示即便 CAV 比例较低,仍可显著改善拥堵并提高安全性。 模型鲁棒性分析:考虑了无感知 HVW 和不同跟驰模型带来的不确定性,证明了控制策略在多种扰动下依旧稳定。
7.3 未来工作
作者指出,当前模型主要依赖滚动优化处理系统扰动,缺乏理论上的鲁棒性保障;未来可深入研究更加精确的 HV 预测模型并探索更高渗透率下的系统稳定性。
通过深入解读该论文,我们可以看到 MPC + Transformer 协同框架在混合车流合流控制中的巨大潜力。它不仅为交叉口、收费站等其他瓶颈区域的控制提供了借鉴,也为智能网联环境下的自适应交通管理开辟了新的方向。
文章须知
推文编辑:单子叶
责任编辑:张仁义
原文链接:https://doi.org/10.1016/j.trc.2025.105298
原文链接见文末,或扫下方交流群二维码。群内实时更新推文及原文 pdf,方便专家学者随时获取(若二维码失效,请翻阅扫描最新文章的二维码)。