TRC
高速合流区安全与效率协同:预测﹣优化耦合控制策略
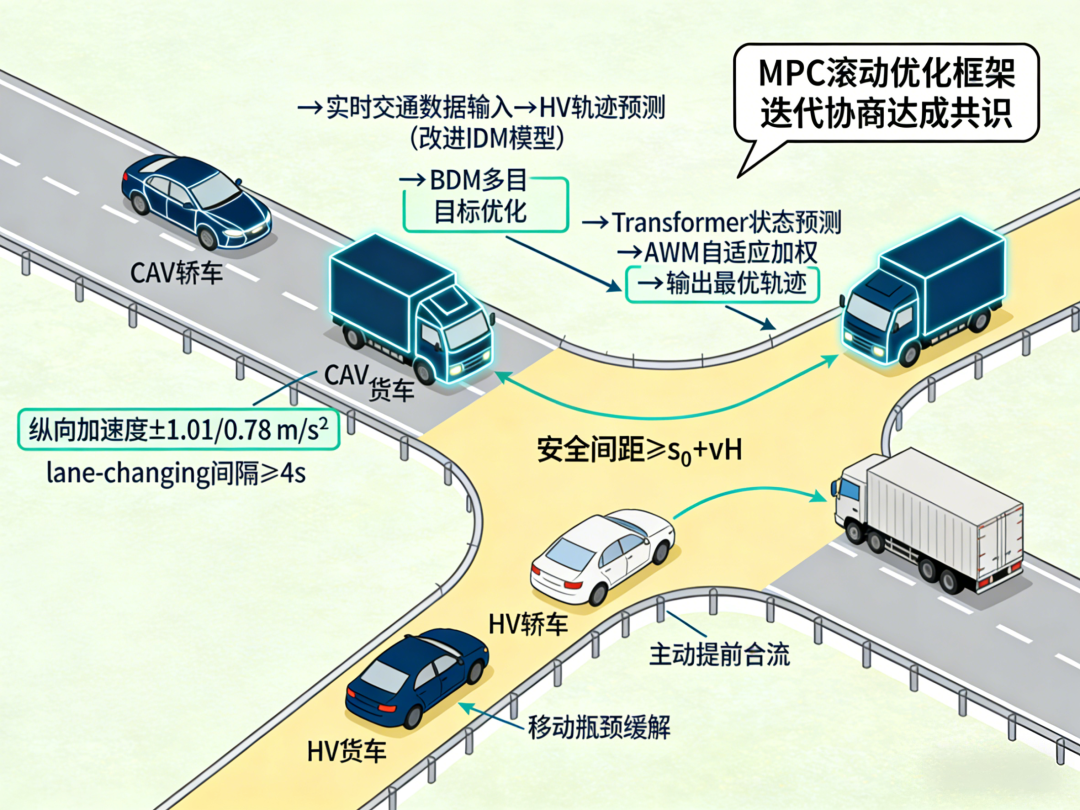
高速公路合流区混合车流中,HV 与 CAV 行为差异显著,易引发拥堵与安全风险。本文提出一种基于 MPC 的 CAV 协同控制框架,结合 Transformer 自适应权重选择,在 Pareto 前沿上协调效率与安全,显著降低延误与碰撞风险
正在载入当日合辑
1 篇论文解读 · 城市交通、智能优化、人工智能
高速公路合流区混合车流中,HV 与 CAV 行为差异显著,易引发拥堵与安全风险。本文提出一种基于 MPC 的 CAV 协同控制框架,结合 Transformer 自适应权重选择,在 Pareto 前沿上协调效率与安全,显著降低延误与碰撞风险