原文链接见文末,或扫下方交流群二维码。群内实时更新推文及原文 pdf,方便专家学者随时获取(若二维码失效,请翻阅扫描最新文章的二维码)。
长尾驾驶情形安全评估:基于图神经网络的风险场模型
论文摘要
本文关注长尾场景下自动驾驶车辆的安全性问题。这类场景具有低频、高风险、强交互的特点,传统基于确定性假设的风险指标难以满足安全决策需求。作者提出 RiskNet 框架,通过物理场模型和概率轨迹预测结合,实现对多源风险的时空分布预测。该框架由两部分组成:一是多源交互风险场模型,基于力场理论刻画自车与周围目标及基础设施的相互作用;二是基于图神经网络(GNN)的多模态轨迹预测模块,学习周围交通参与者的未来运动分布并量化不确定性。两者耦合后,可在规划周期内动态推演风险演化,并输出场景自适应的风险热力图。实验表明,该方法在三个自然驾驶数据集(highD、inD、rounD)上显著优于 TTC、THW、RSS 等经典指标,具备较强的方向敏感性、响应性和泛化性。
一、研究背景与问题
1.1 长尾场景与复杂互动
长尾场景指历史数据中出现频率低但潜在危害大的驾驶情形,如高速紧急并线、遮挡后的行人突然出现、复杂交叉口冲突等。 统计数据显示,事故高发地点集中在两车道无隔离道路和三车道路段;乘用车与轻型卡车正面碰撞占比最高。 事故风险由道路结构×行为模式×车辆类型多维耦合产生,必须考虑车辆动力学、驾驶意图和基础设施等多源因素。 长尾场景下,驾驶行为呈现高度不确定性和多模态特征,单一的安全指标难以全面捕获风险。
1.2 现有方法的局限
传统风险评估方法主要分为三类:
运动学指标:如Time to Collision(TTC)、Time Headway(THW)等,通过假设恒定速度或加速度计算时间间隔,适用于结构化环境但在复杂城市情景中表现不足。 碰撞概率法:通过采样或概率密度估计计算碰撞概率,能考虑不确定性但计算量大、依赖精确轨迹数据。 人工势场法:将周围目标看作施加吸引或排斥力的源,风险大小与势场梯度相关。传统势场模型往往忽略方向异性、不能处理多模态行为和长时间预测,且多为确定性结构。
这些方法缺乏对多源耦合风险和行为不确定性的统一刻画,难以在长尾场景下提供及时、可靠的风险预警。
二、RiskNet 框架与方法
2.1 总体框架
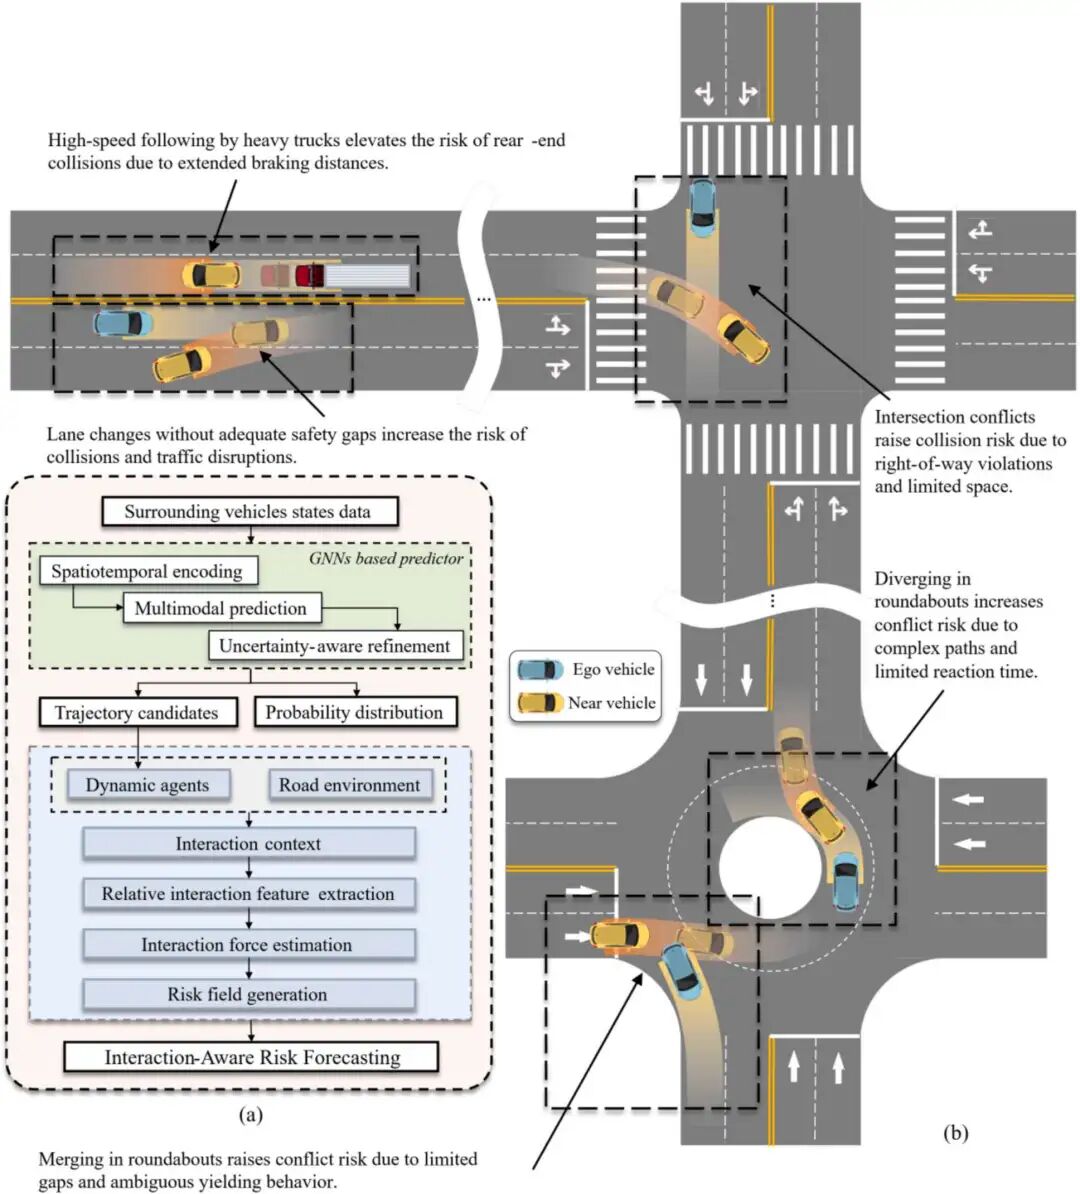
RiskNet 由物理场驱动的多源风险场和GNN‑基多模态轨迹预测器组成。框架在两者之间建立耦合,使预测的轨迹分布驱动风险场随时间演化,实现对未来风险的概率化估计。工作流程如图 1 所示,包括以下几个步骤:
从感知模块获取周围车辆状态和场景信息,构建交互上下文。 GNNs‑基预测器对每个交通参与者进行时空编码,输出多个未来轨迹及其概率分布。 不确定性修正模块利用扩展卡尔曼滤波器(EKF)生成连续时间轨迹并估计协方差。 将预测轨迹输入风险场模型,计算各时刻各模式下的能量和力,并进行方向调整。 综合所有模式得到概率风险图,为决策提供输入。
图 1 展示了框架的结构和典型场景示意。
2.2 物理场驱动的多源风险场建模
该部分基于物理场理论刻画自车与多目标、多基础设施之间的交互。关键要点如下:
交互主体集合:在包含 个参与者的场景中,用 表示所有交通主体。
交互能量:自车 与目标 的碰撞能量用
其中 和 分别为质量和速度向量, 表征目标 的危险程度, 考虑限速、信号和车道边界等环境因子。多个目标影响叠加后得到总能量。
交互力场:风险视为作用力场,力的大小为能量除以距离:
总力为所有相互作用叠加。
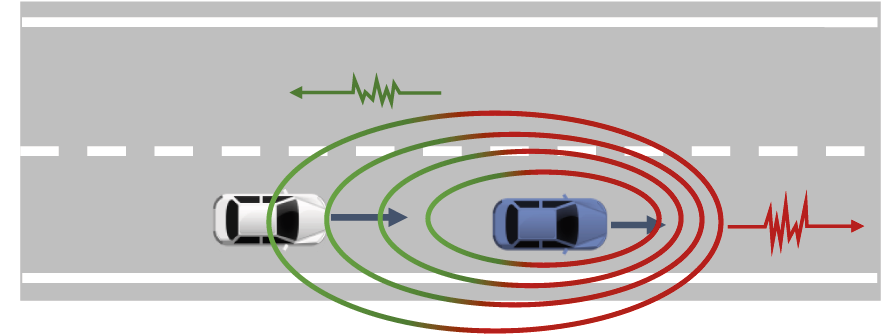
方向异性修正:引入多普勒效应解释运动目标的方向性影响。相对频率关系为
当目标迎面而来时,风险感知更强。
进一步定义纵向调整系数
横向衰减系数 。最终方向系数 ,综合得到方向敏感的风险场:
该公式强调前方威胁、减弱横向干扰。
解释性与普适性:此模型支持多目标、多方向、多场景的风险评估,并可与预测轨迹耦合实现时序推演。
图 2 为多普勒效应示意,展示不同方向运动目标对风险场的影响。
2.3 基于图神经网络的多模态轨迹预测
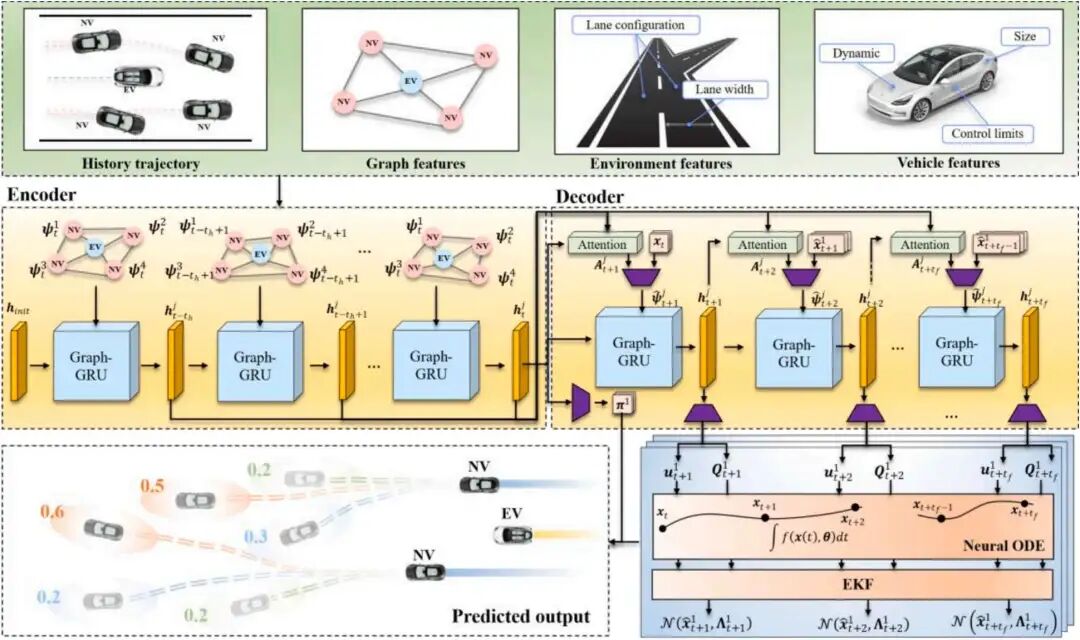
为了在较长时间范围内量化行为不确定性,作者构建了 GNN‑ODE 混合模型(图 3)。模型包含以下模块:
场景图构建:在时刻 ,针对自车 构造局部交互图 ,节点集 包含自车和范围内邻车,边集 描述空间邻近或相对运动关系。
图‑门控循环单元编码器:针对每个历史时间步,通过图 GRU 聚合邻居信息,更新节点的动态表示。重置门 与更新门 控制历史信息的保留与更新,候选隐藏状态用 函数计算。
注意力解码器与多模态输出:多头注意力对历史表示加权,生成控制输入序列,通过神经微分方程(Neural ODE)与 EKF 生成连续时间轨迹和协方差。
输出格式:模型输出包含多个轨迹模式的概率分布:
其中 表示第 个模式的概率, 与 为位姿和协方差。训练采用负对数似然损失,促使预测准确且不确定性校准。
图 3 给出了多模态轨迹预测网络的结构示意图。不同颜色的轨迹代表不同的预测模式及其概率权重。
2.4 概率化风险预测与融合
将预测的轨迹与物理风险场耦合,得到时间演化的概率风险:
速度估算:对离散轨迹利用中心差分估计瞬时速度:
进而计算各模式的相对角度 。
期望风险:对每个参与者的多模式风险场求概率加权平均:
多目标总体期望风险为
最终在规划时间窗内通过时间权重 计算累计风险:
该指标既考虑了不确定性随时间增长的影响,也体现了风险演化的连续性。
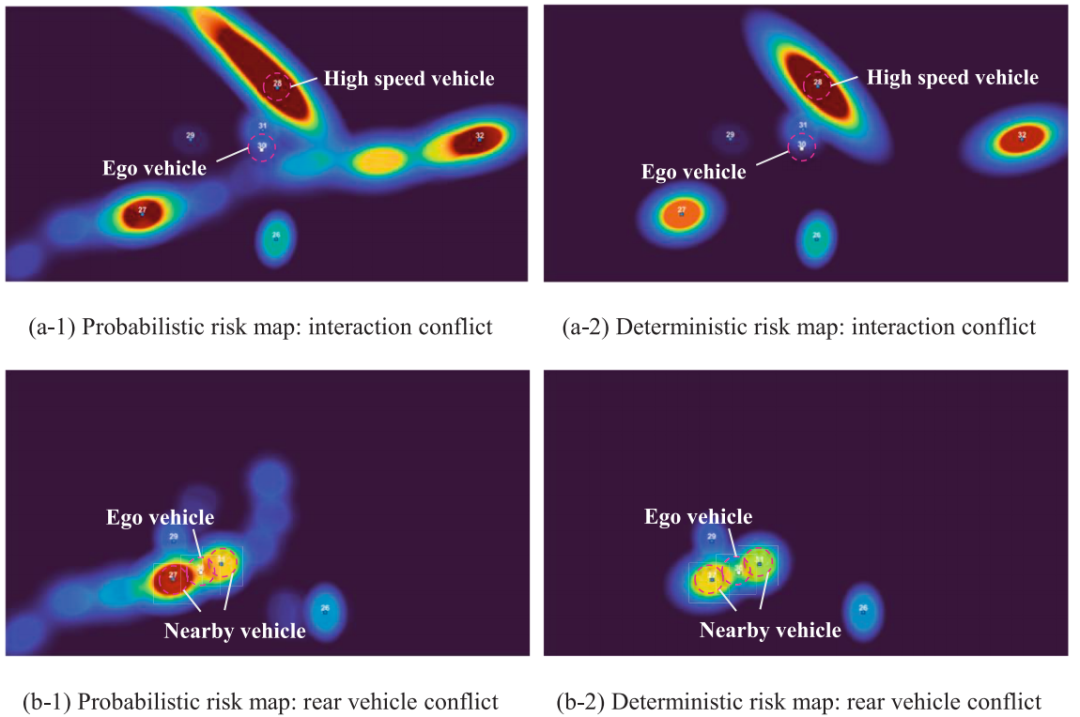
解释能力:概率风险图能够显示不同潜在路径下的高风险区域,比单一的确定性场更全面地反映潜在冲突。
图 4 展示了概率风险图与确定性风险图的对比,红色越深表示预测风险越高。可见概率图覆盖更广的潜在路径,从而支持早期预警。
三、实验设计与结果
3.1 数据集与实验设置
作者在三个自然驾驶数据集上验证了 RiskNet 框架:
highD:德国高速公路场景,包含约 110,000 条车辆轨迹,涵盖自由流、拥堵与变道情况。 inD:包含四个城市交叉口,约 11,500 条轨迹,涉及车辆、行人、自行车等弱势交通参与者。 rounD:收集不同尺寸环岛的车辆轨迹,记录进出环岛时的速度与变道行为。
实验从这些数据集中抽取典型高风险情境(紧急并道、交叉口冲突、环岛插入等)构建测试集,采用统一的标注和评估标准。
3.2 确定性场景结果
在 deterministic 模式下,仅使用物理风险场进行评估。主要观察包括:
车道变更:自车变道时,与前后多辆车的相对速度差和横向距离导致风险陡增;模型能够及时捕捉纵向和横向风险峰值。 交叉口转弯:右转、合流和左转让行时,自车受到来自各方向的干扰。模型准确识别行人横穿、邻车加速等风险源,风险随接近交叉口而上升,在转弯完成后下降。 环岛:模型识别进环、出环和环内车辆的多方向威胁,风险在合流阶段急剧上升,在驶离后下降。
3.3 不确定性场景结果
在 probabilistic 模式下,结合 GNN 预测的多模态轨迹:
多模态预测性能:预测模块在多种情景下均能输出合理的主导模式,平均位移误差 0.44 m,终端误差 1.35 m,概率位移误差 0.26 m。负对数似然值显示不确定性估计一致。 概率风险图:与确定性风险图相比,概率地图覆盖多个潜在路径,能提前揭示高风险区域和行为歧义。 对比分析:在“高速度侧向插入”和“后车加速插入”两种场景下,概率图提前出现多热点,揭示可能的风险演化;确定性图仅反映单一路径,难以捕获意图变化。
3.4 与基线方法比较
RiskNet 与 TTC、THW、RSS、NC Field 等经典指标进行对比。评价指标包括命中率 (TPR)、误报率 (FPR)、预警提前时间 (TTW) 和触发持续覆盖率 (TDCR) 。结果如下表所示(表格仅列关键数值):
| RiskNet | 0.89±0.06 | 0.09±0.02 | 1.57±0.18 | 0.81±0.09 |
RiskNet 在四项指标上均领先:准确识别大多数风险事件,误报率最低,预警时间最长且风险覆盖连贯,体现出综合优势。
3.5 性能与可扩展性
在 RTX 3090 GPU 上,RiskNet 推理耗时约 32 ms/frame,显著满足自动驾驶 25 Hz 的实时性需求;显存占用约 3.8 GB,可在并行或分布式系统中高效部署。
四、讨论与创新点
物理解释与概率推断结合:RiskNet 将力场模型与深度学习预测耦合,在物理可解释性与行为不确定性之间建立桥梁。 方向异性建模:借鉴多普勒效应,引入纵向和横向衰减系数,使风险场更符合交通语义,强调前方和反向威胁。 多模态轨迹预测融合 Neural ODE 与 EKF:在图神经网络的基础上,引入连续时间动态和卡尔曼滤波,实现轨迹分布的平滑演化和不确定性估计。 概率风险映射:通过对各模式加权形成期望风险,实现对未来风险的全面覆盖,并能根据权重调整预测窗口。 泛化性与实时性:在多种道路类型和交互场景下,RiskNet 展现出较强的泛化能力和实时计算性能,适用于实际自动驾驶系统。
五、结论与展望
论文提出的 RiskNet 框架针对长尾场景下自动驾驶风险预测的重要难题,成功实现了物理场建模与概率预测的融合。通过多源交互能量和方向修正,风险场能够精确刻画不同方向、不同类型参与者的风险贡献;通过 GNN‑ODE 的多模态轨迹预测,模型在捕捉行为不确定性和长时域意图方面表现出色。实验表明,该框架在识别风险事件、降低误报、提前预警等方面显著优于传统指标,是构建安全决策模块的重要基础。
未来工作将围绕以下方向展开:
传感器噪声与感知不确定性:考虑遮挡、误检和通信延迟等因素对风险评估的影响,提高系统鲁棒性。 与其他学习方法融合:探索将 RiskNet 与新兴基于 Transformer 或端到端规划模型结合,提升适应性。 闭环规划与控制:进一步研究利用风险场指导规划器规避高风险区域,实现风险驱动的决策与控制一体化。
通过这些延伸,RiskNet 有望在复杂交通环境中为自动驾驶系统提供更加可靠的安全保障。
文章须知
推文编辑:单子叶
责任编辑:张仁义
原文链接:https://doi.org/10.1016/j.tre.2025.104478