原文链接见文末,或扫下方交流群二维码。群内实时更新推文及原文 pdf,方便专家学者随时获取(若二维码失效,请翻阅扫描最新文章的二维码)
考虑编队行为的混合交通场景:单车道随机容量建模方法
论文摘要
本文针对自动驾驶与人工驾驶车辆混合交通流的单车道容量问题,提出了一个能够同时考虑车头时距异质性和随机性的分析框架。文中将混合车流划分为七类车头时距,采用相位型分布(PH) 对每类时距建模,并在车队级别建立马尔可夫到达过程(MAP),从而在统一框架内推导出单车道容量的均值与方差。研究通过使用真实车辆轨迹数据标定各类时距的PH分布,并采用蒙特卡洛模拟验证了模型的有效性。随后利用该模型系统分析了自动驾驶车辆渗透率、车队规模、保守驾驶者比例及编队意愿等参数对容量随机性的影响,并进一步探讨了专用车道政策在双车道道路上的适用性。结果表明:混合交通容量的均值和方差呈现显著的非单调变化特性;在考虑容量可靠性后,最优车道政策随渗透率和风险偏好而显著变化,凸显了在过渡期制定细致交通管理策略的必要性。
一、问题与研究背景
1.1 研究问题
自动驾驶车辆(Connected and Autonomous Vehicles,CAV)能缩短跟车时距,提高道路通行效率,但现实中 CAV 与人工驾驶车辆(Human‑driven Vehicles,HV)将长期共存形成混合交通流。 混合交通中的车头时距既体现车辆类型的差异(异质性),又存在驾驶者习惯和控制系统的不确定性(随机性)。已有研究多采用平均时距估算容量,忽略了随机性,难以获得容量方差等更高阶指标。 本文旨在构建一个综合考虑异质性与随机性的单车道混合交通容量模型,揭示关键因素对容量均值与方差的影响,并为车道管理策略提供决策依据。
1.2 混合交通的车头时距分类
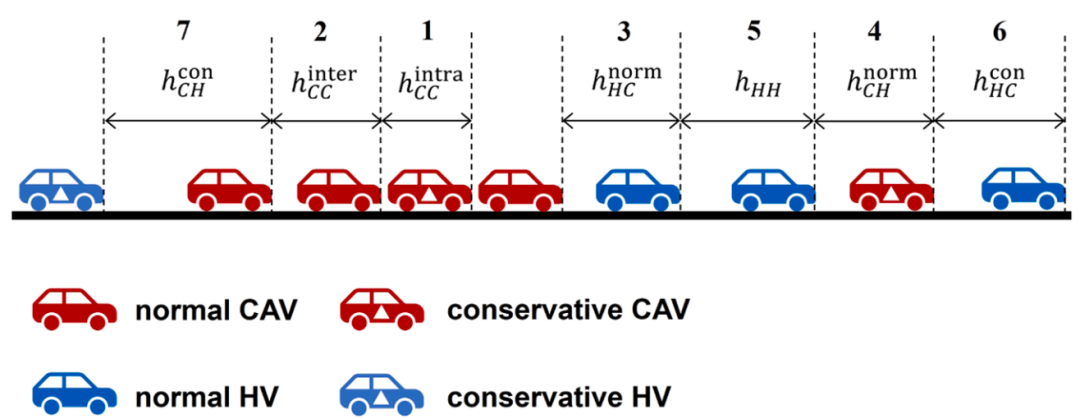
文章将混合交通中的车头时距分为七类:编队内 CAV‑CAV 时距、编队间 CAV‑CAV 时距、正常 CAV‑HV 时距、正常 HV‑CAV 时距、HV‑HV 时距、保守 CAV‑HV 时距和保守 HV‑CAV 时距,分别记为 到 。这种分类既区分车辆类型,又反映驾驶风格(正常与保守)。
下图展示了七类时距在混合车流中的位置关系:
1.3 随机性与异质性的意义
异质性:不同车辆及跟车组合的时距分布差异明显,出现概率依赖于 CAV 渗透率 () 及驾驶者类型比例(正常/保守),表现为 七类不同时距类型 及其发生概率 的加权组合。 随机性:即便固定车辆类型,时距本身仍为随机变量,受到驾驶者行为或控制器策略影响。文中假定每类时距 都服从一类连续相位型分布,以刻画其随机性。 将两者结合,容量的表达式为其中 , 为第 类时距随机变量。
二、建模方法与技术路线
2.1 建立 vehicular platoon 模型
主要思路:将混合车流视为由 车队(platoon)组成,每个车队的大小由CAV 编队分布 决定;在车队内部和车队之间的时距分别服从不同的 PH 分布。步骤如下:
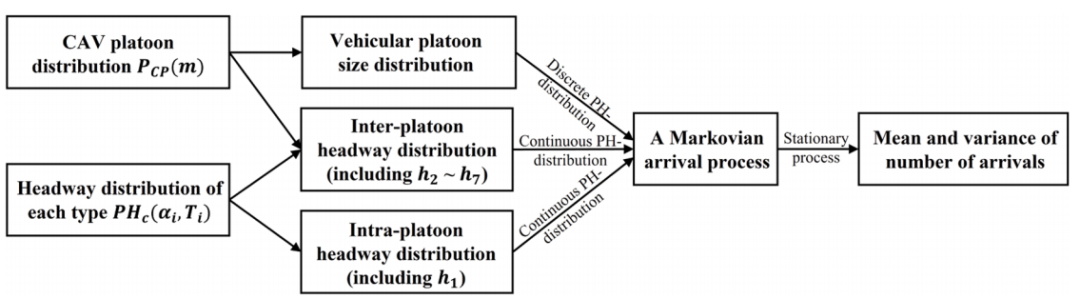
车辆编队分布:假设 CAV 按一定意愿 形成长度不超过 的编队,推导出车辆编队大小为 的发生概率 (命题 1),并将其表示为离散相位型分布 。 编队内时距分布:车队内部时距全部为 ,其 PH 表示即为 。 编队间时距分布:车队之间的时距混合了 ~ 六种类型。假设这些类型相互独立,借助算法 A1 递归组合各 PH 分布,得到整体的 inter-platoon 分布 。
2.2 马尔可夫到达过程建模
将上述三个分布耦合,可构建 马尔可夫到达过程 (MAP) ,其定义由两个转移率矩阵 与 给出。 表示在一个到达间隔内的非吸收转移, 表示发生车辆到达时的转移:
其中 为克罗内积。矩阵的四个分块分别对应车辆 B 在车队首/尾/中部时各种到达事件。
下图概述了这一模型的构建流程:
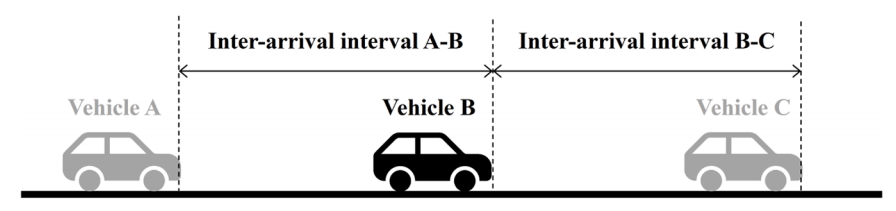
为了说明 MAP 中到达间隔的概念,文中用图示解释了车辆 A、B、C 三辆车之间连续两个到达间隔的关系:
2.3 容量的均值和方差
设 为时间区间 内由 MAP 描述的到达车辆数量,则有引理 1:
其中 为到达率, 为 MAP 的平稳分布。令 秒即可得到单位小时的容量 ,其均值和方差为:
当将每类时距假设为指数分布时,可得容量闭式均值表达式:
其中权重 为各类时距在编队体系中的归一化概率。
2.4 专用车道策略建模
在扩展到双车道场景时,作者以系统总吞吐量(由两条车道中较小容量决定,体现瓶颈车道约束) 作为优化目标,并提出以下规划模型:
其中 为两车道的 CAV 渗透率, 为第 车道的容量。根据不同政策,可设置 的约束:
(M,M):两车道均混合交通; (C,H):1 号车道为 CAV 专用,2 号车道为 HV 专用; (C,M):1 号车道为 CAV 专用,2 号车道混合; (M,H):1 号车道混合,2 号车道 HV 专用。
三、随机头时距的校准与验证
3.1 数据来源与方法
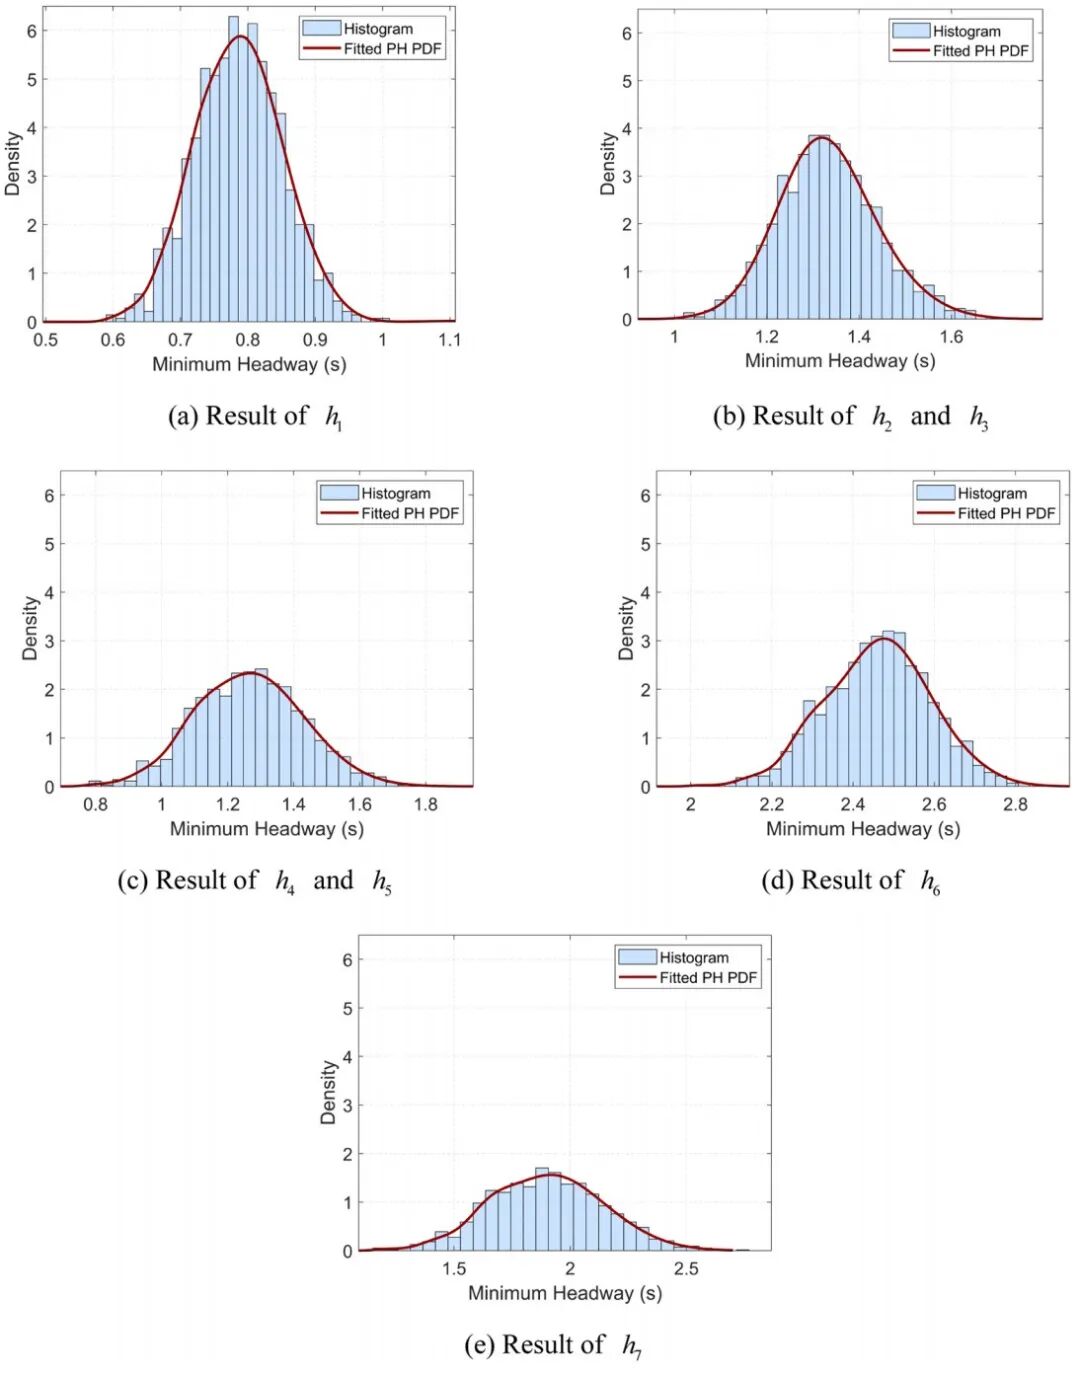
数据集:采用欧盟委员会发布的 OpenACC 数据集和美国交通部的 CARMA2 数据集。OpenACC 含有 ACC 控制车辆与关闭 ACC 的人工驾驶数据,CARMA2 提供 CACC 编队试验数据。 最小车头时距样本生成:为了提取代表性的最小时距,作者假定车距与车速之间满足线性关系 。在选定均衡区间的 轨迹数据 上通过回归求出 ,进而估计最小车头时距 :其中 为自由流速度。利用自助法(bootstrap)对原始样本重采样,生成多组 ,获得充分的最小时距样本。 PH 分布标定:利用 EM 算法的开源包 Empht 估计各 的 PH 参数。下图给出了各类时距的直方图及 PH 拟合效果,拟合精度较高:
基本统计特征:各类时距的均值与标准差汇总如下:
观察:即使在小时距设置下,ACC 车辆的时距均值也大于 HV;CACC 的方差最小,说明编队控制效果稳定;HV 时距方差较大,反映人工驾驶行为的随机性。
3.2 模型验证
作者采用蒙特卡洛模拟生成混合车队,比较模拟容量与解析模型的均值和方差,发现:
均值误差普遍低于 2%,在混合度极低或极高时误差几乎为零。 方差误差在中等渗透率时较大(约 5%–15%),原因在于将多种编队间时距合并为单一 PH 分布会平滑掉某些统计特征。 总体而言,模型在均值层面具有较高可信度,方差估计仍有提升空间。
四、影响因素分析与结果解读
4.1 CAV 渗透率与编队规模
下图展示了不同渗透率与编队规模限制 对容量均值和方差的影响:
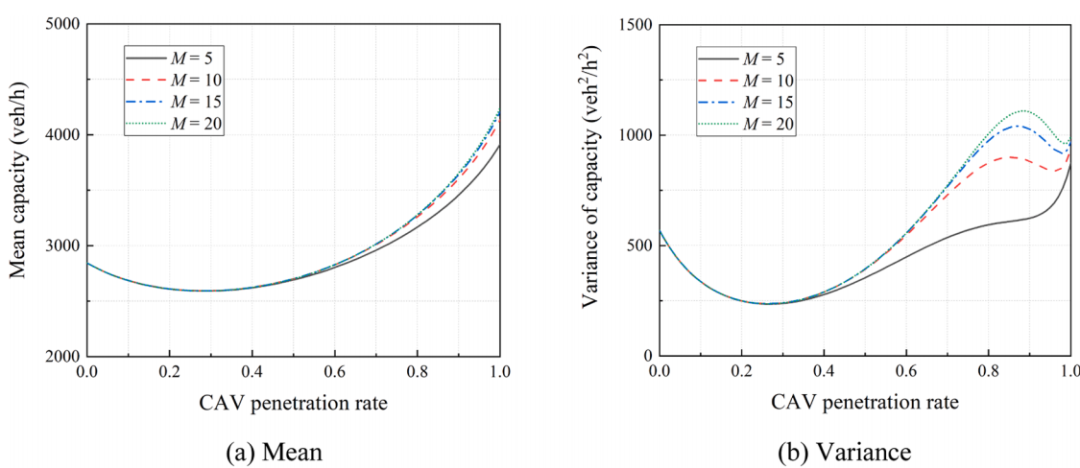
容量均值呈 U 形趋势:随着渗透率 增加,均值先下降后上升。低渗透率时引入少量 CAV 反而降低容量,这是因为保守 CAV‑HV 组合的时距较大;渗透率超过某一拐点后,编队内 CAV‑CAV 时距的优势显现,容量快速提升。 方差呈更明显的 U 形:在 接近 1 时方差达到峰值,原因是 CAV‑CAV 时距虽然均值最小,但其微小波动会放大到容量层面。 编队规模限制:较大的 会进一步提高均值但也增加方差。管理者需在效率与可靠性之间权衡。
4.2 用户比例
用户比例 表示 CAV 与 HV 中保守用户的比例。下图展示了低渗透率 () 和高渗透率 () 下容量均值与方差随 的变化:
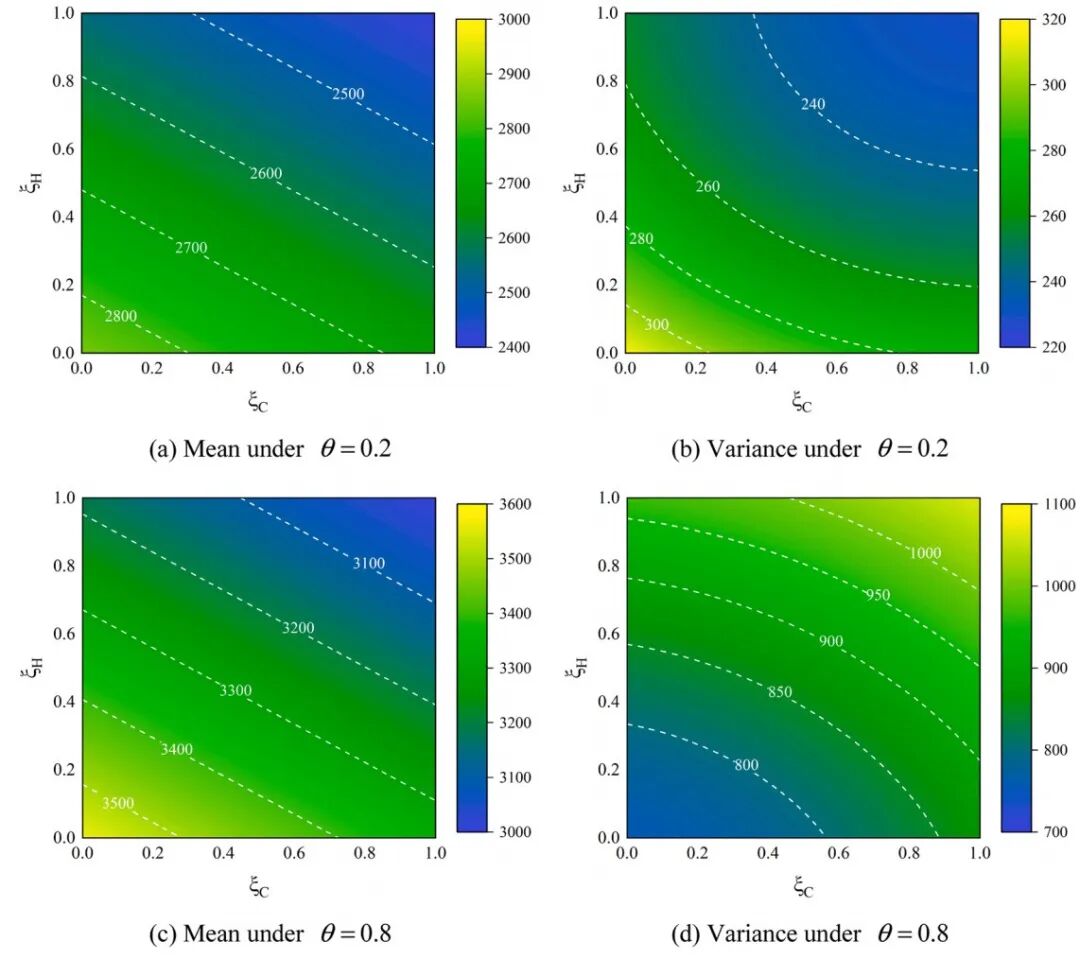
均值随保守比例增加而线性下降,且高渗透率情况下下降更快。说明当大量保守用户存在时,引入 CAV 可能降低容量。 方差在低渗透率下随保守比例下降而减小,但在高渗透率时呈升高趋势,表明保守用户比例对容量波动具有复杂影响。
4.3 编队意愿
假设 CAV 编队意愿 取值 0~1,越大表示愿意主动编队。下图给出不同 下的容量均值和方差:
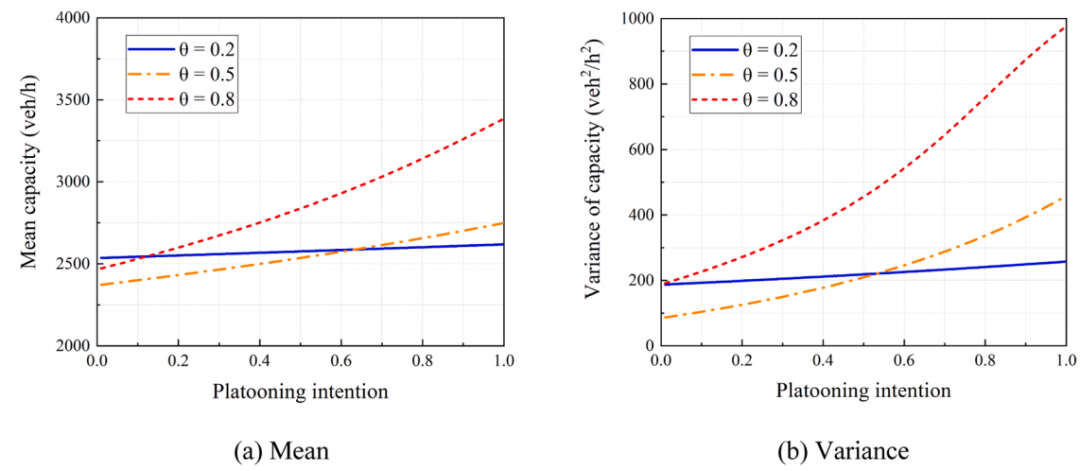
均值随编队意愿增加单调上升,且渗透率越高提升越显著。 方差同样增加,尤其在高渗透率下增幅更大。更积极的编队虽然提高了效率,但也加剧了系统的不确定性。
五、专用车道政策与应用分析
5.1 全专用政策 (C,H)
在双车道道路上采用 (C,H) 政策,1 号车道仅供 CAV 使用,2 号车道仅供 HV 使用。下图给出了不同总渗透率下的最大吞吐量及各车道渗透率:
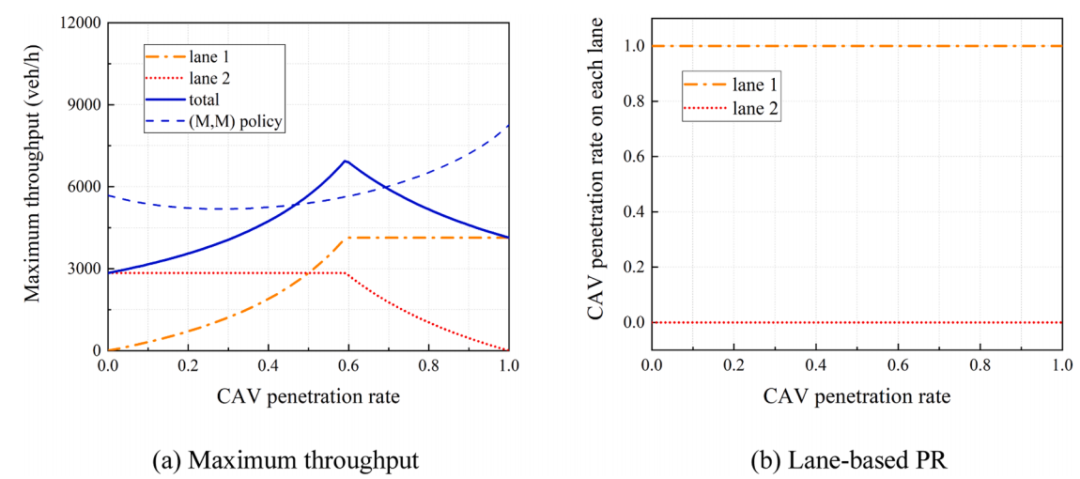
该政策的总吞吐量随 先升后降,在 时达到峰值。低于此值时 HV 车道满载而 CAV 车道空置;高于此值时相反,因此至少有一条车道利用率不充分。 只有在中间渗透率范围内 ,完全分离政策较混合政策 (M,M) 更优。否则效率反而下降。
5.2 半专用政策 (C,M)
(C,M) 政策下 1 号车道专供 CAV,2 号车道混合使用。优化结果如图所示:
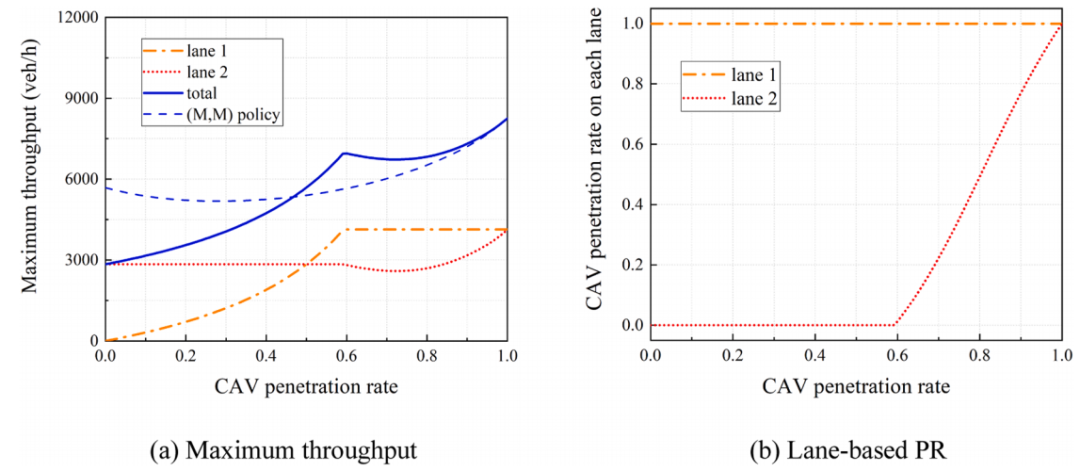
当 时结果与 (C,H) 类似;当 上升时允许部分 CAV 进入车道 2,可进一步提升总吞吐量。 在高渗透率情况下,该政策明显优于 (M,M) 政策,并且随着 与全混合策略表现趋同。
5.3 半专用政策 (M,H) 与比较
(M,H) 政策即 1 号车道混合,2 号车道仅供 HV。分析结果表明在 的低渗透率区域,该策略比 (M,M) 更优,在高渗透率下与 (C,H) 结果类似。综合比较,各政策的最优性取决于渗透率区域。
5.4 风险偏好与可靠性权衡
在决策过程中考虑道路管理者的风险偏好,通过定义加权容量指标
其中 表示风险规避, 表示风险追求。通过求解相应的规划模型,得到不同渗透率 和风险系数 下最优车道政策划分,如下图所示(以不同颜色表示不同政策区间):
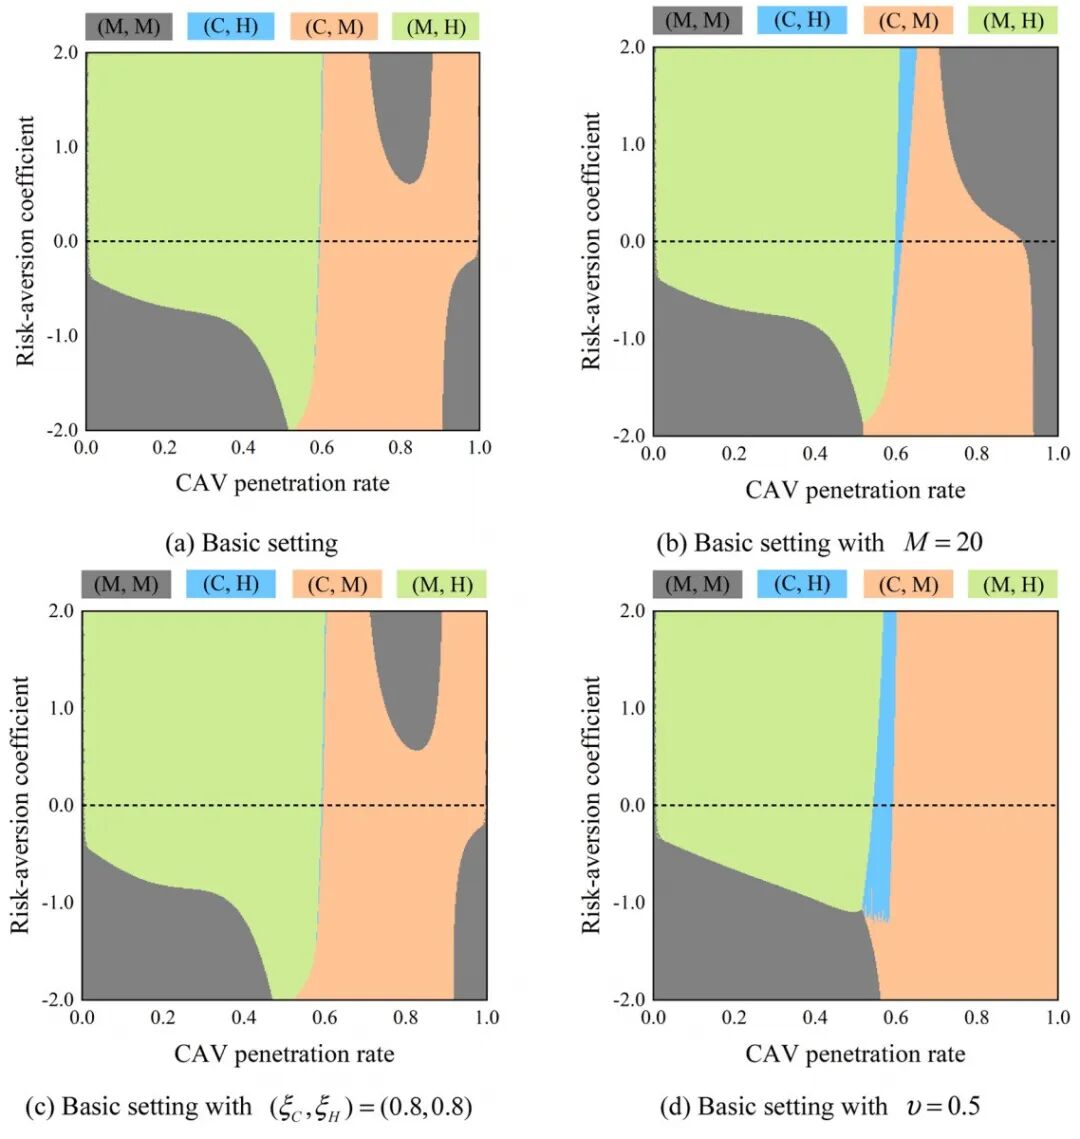
风险中性():在中等渗透率范围,(C,M) 或 (M,H) 政策更优;低渗透率和高渗透率均倾向 (M,M)。 风险规避():容量波动成为主要考虑,高渗透率下可能选择 (C,H) 或 (M,H) 以降低方差。 风险追求():重视吞吐量,即使方差较大也倾向选择编队积极、混合度高的政策。
六、结论与创新亮点
6.1 研究结论
提出一种统一的随机容量建模框架,利用 PH 分布描述各类车头时距的随机性与异质性,通过 MAP 构建混合车流的到达过程,首次实现了容量均值与方差的解析求解。 基于真实实验数据标定了七类车头时距的 PH 分布,并通过蒙特卡洛模拟验证了模型在均值层面的高准确性。 数值分析揭示:单车道容量均值与方差随 CAV 渗透率呈非单调 U 型变化;保守用户比例和编队意愿对容量的影响相互交织,需综合考虑。 在双车道场景下,发现完全专用车道仅在特定渗透率范围内最优,半专用策略可以兼顾效率与利用率。考虑容量方差后,最优政策随风险偏好发生显著改变。 研究结果为 CAV 过渡期的车道管理策略提供了重要依据,强调在追求高吞吐量的同时应关注容量随机性和可靠性。
6.2 创新与亮点
方法创新:首次将 相位型分布 + 马尔可夫到达过程 应用于混合交通容量分析,实现了在同一框架内刻画异质性和随机性。 数据驱动校准:提出基于速度‑间距关系和自助法的最小时距抽样方法,为 PH 分布标定提供了系统流程。 解析推导:获得容量均值和方差的闭式表达,便于进行敏感性分析和政策优化。 应用扩展:将模型推广到多车道策略问题,引入风险偏好参数,揭示了可靠性约束下政策选择的复杂性。 实践价值:针对未来混合交通环境,研究提出了针对不同渗透率和用户行为的管理建议,为制定专用车道和编队策略提供了定量支撑。
6.3 研究局限与展望
当前模型将多种编队间时距合并为单一 PH 分布,导致容量方差存在偏差;未来可考虑引入 BMAP/MMAP 等更加丰富的到达过程以保留各类型特性。 PH 分布支持 ,不能限制最小时距为正,未来可考虑平移的指数分布等以更真实地刻画最小安全时距。 多车道模型尚未考虑换道行为,而现实中 ACC 车辆易被 HV 切入,需构建包含换道行为的多车道随机容量模型。 进一步的数据采集与实验验证仍然重要,特别是在更高 CAV 渗透率和复杂驾驶环境下的实际容量表现。
文章须知
推文编辑:单子叶
责任编辑:张仁义
原文链接:https://doi.org/10.1016/j.trb.2025.103348