原文链接见文末,或扫下方交流群二维码。群内实时更新推文及原文 pdf,方便专家学者随时获取(若二维码失效,请翻阅扫描最新文章的二维码)。
灾后需求不确定下的无人机救援网络设计:分布式鲁棒优化方法与求解
论文摘要
该论文针对灾后应急物资配送中的设施选址与无人机调度问题,提出了一个两阶段分布式鲁棒优化模型。第一阶段决定哪些设施在灾后开启并分配多少台无人机,第二阶段在随机需求实现后完成物资配送以满足受灾点需求。文中考虑需求分布未知,只提供历史数据,通过Wasserstein 距离模糊集和事件分割平均绝对偏差(MAD)模糊集构建模糊分布,采用列与约束生成算法和仿射决策规则求解。实验比较多种基准模型,表明所提出的两种分布式鲁棒模型在保障服务水平的同时能有效降低总成本并减少成本波动,尤其在需求不确定性较大的情况下表现优越。
一、研究问题与背景
1.1 背景与研究动机
频繁的自然灾害导致人口伤亡和经济损失。应急物资须在短时间内送达受灾地区,传统交通方式可能受阻,因而无人机配送具有迅速、接触少的优势。 无人机配送面临设施布局与无人机配置双重决策:在有限预算下选择应急设施并调度无人机,使得在灾后需求随机的情况下满足各受灾点需求。 需求分布难以准确估计,只能通过有限历史数据获得,这要求采用对分布不敏感的鲁棒优化方法,以抵抗需求不确定性。
1.2 研究问题
决策变量与目标:第一阶段决定设施开启与无人机配置;第二阶段决定无人机从设施到受灾点的配送路径和数量,目标是最小化设施固定成本和预期运输成本。 约束条件:无人机数量与容量有限,每架无人机只能服务一个客户且需返回基地;设施可容纳一定数量的无人机与库存;需求未知但通过历史样本推断。 核心挑战:需求分布未知导致传统的随机规划模型无法保证鲁棒性;同时无人机能耗受载荷和飞行速度影响,需要合理建模。
二、模型与解决思路
2.1 变量与决策
集合与参数:设 为候选设施集, 为受灾点集, 为可分配的无人机组。每个设施 具有固定成本 ,最大可配置(库存)容量 ;每台无人机 有最大载重 和续航约束(电池容量) 。
决策变量:
一阶段决策: 表示设施 是否开启, 表示将第 架无人机分配给设施 ; 二阶段决策: 表示在给定需求情景下由设施 用第 架无人机为受灾点 配送的物资量。
2.2 两阶段随机规划模型
在已知需求概率分布 时,模型可表示为两阶段随机规划:
其中 为需求情景随机向量, 为需求情景 的概率分布, 是第二阶段决策问题,最小化给定设施配置 下的运输成本。
约束含义为:每架无人机只能分配给一个设施;每个已开启设施接收的无人机数不超过 ;二阶段通过 的约束保证在容量与电量限制下尽量满足每个客户需求,未满足部分在扩展模型中可通过惩罚项反映。
2.3 能量消耗与约束模型
无人机能耗由起降和巡航阶段构成。论文基于多旋翼无人机动力学提出能量计算模型,原始功率模型为非线性,考虑载重 、巡航速度 等因素。为提高求解效率,作者通过线性回归将能耗函数近似为
其中 和 由历史测量回归得出,可反映载荷和距离对能耗的影响。无人机需满足
即单次飞行能耗不能超过无人机电池容量 。
为了直观理解能耗与速度、负载关系,论文绘制了功率与速度、重量的关系图,如下图所示:
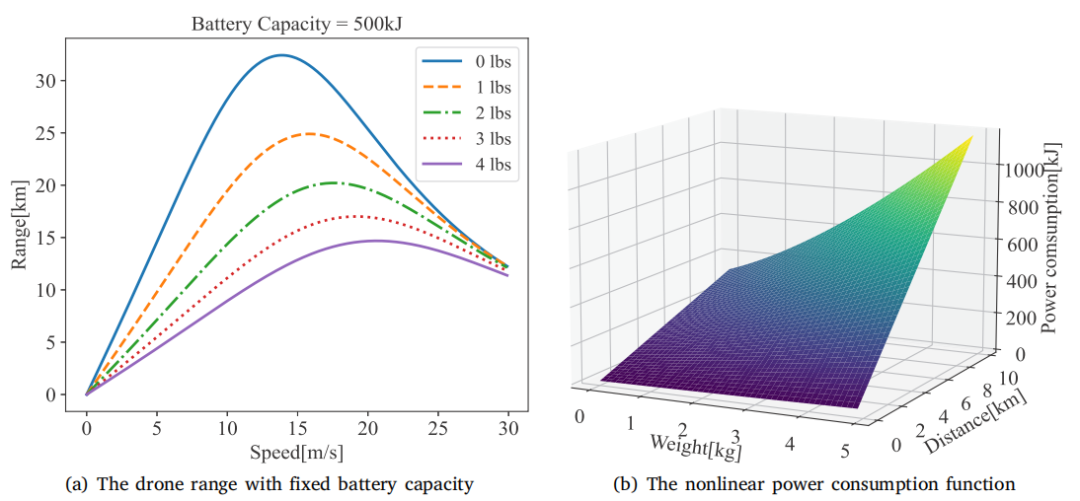
图1显示随着飞行速度的增加,单位距离能耗先降低后增加;载荷越重,能耗越高。该线性化模型为后续优化提供了可行的能耗约束。
2.4 分布式鲁棒优化框架
由于需求分布未知,作者采用分布式鲁棒优化(DRO)思想,使用历史样本生成的模糊集约束期望。论文构建两种模糊集:
Wasserstein 距离模糊集:以历史样本经验分布 为中心,定义半径 的 Wasserstein 球 ,要求实际分布 在该球内。该模型通过对第二阶段期望的最坏情况值进行优化,减少数据误差影响。
事件分割平均绝对偏差(MAD)模糊集:将样本根据需求模式聚类(如灾难类型),对每个事件集合约束其期望与平均绝对偏差,构建模糊集 ,并采用仿射决策规则近似二阶段决策,从而将问题转化为可解的混合整数规划。
三、求解方法与算法设计
3.1 Wasserstein 鲁棒模型的列与约束生成
Wasserstein-DRO 模型在二阶段引入半无限约束:需保证在 Wasserstein 球中所有可能分布对应的最坏情况需求 上约束成立。为此,作者设计了列与约束生成算法。主要步骤如下:
初始仅考虑有限个样本情景求解主问题,得到第一阶段决策。 通过求解对偶子问题计算违反最坏情况约束的场景,如果存在,则将该场景加入情景集合,更新主问题。 重复迭代直到无新的违反情景,获得全局最优解。
该算法保证在样本数有限情况下近似求解无限约束的 DRO 问题。
论文在技术框架图中描述了整体流程,如下所示:
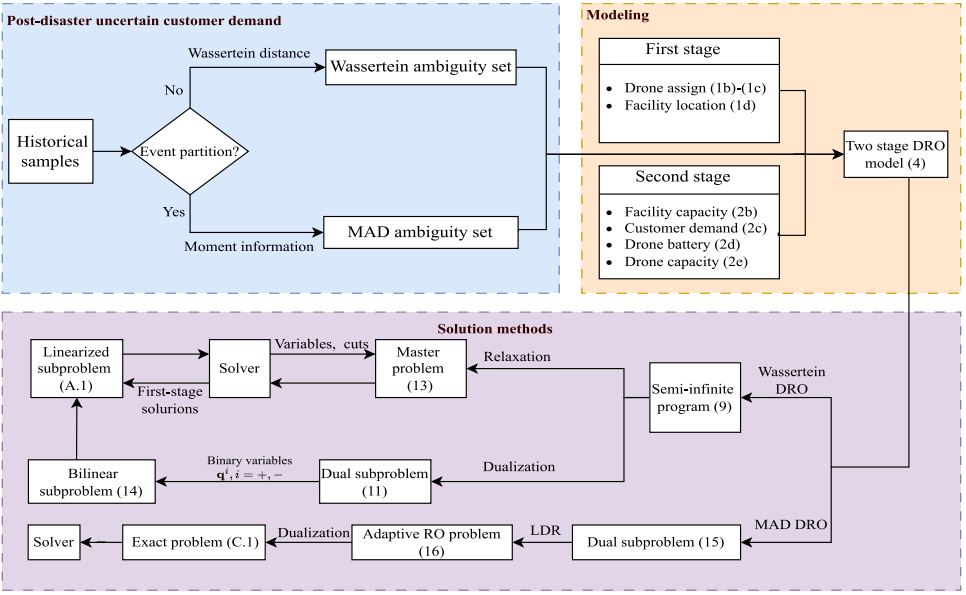
图2展示了从问题建模、模糊集合选取到半无限程序、对偶子问题和鲁棒优化主问题的迭代流程,有助于读者理解算法结构。
3.2 MAD-DRO 模型的仿射决策
在事件分割的 MAD 模糊集中,二阶段决策需要随需求扰动而调整。论文并未给出显式的仿射公式,而是采用线性可调决策(Affine Decision Rule)的思想,将二阶段决策写成关于需求偏差的线性函数。基于该线性结构,作者在附录 C 中将 MAD-DRO 的最坏情况约束 reformulate 为一组等价的混合整数线性约束,使得二阶段问题可以转换为可求解的 MILP。
这种处理方式的核心在于:通过线性化需求扰动响应,使最坏情况分析能够在事件层级进行,并保持模型的可计算性。最终,MAD-DRO 在保证鲁棒性的同时获得了较高的计算效率。
3.3 数据生成与参数设定
为了验证模型,论文根据以下步骤生成训练数据和测试数据:
在城市(如西雅图)随机生成 个备选设施和 个受灾点的坐标。 模拟多种灾害情景,假定每个情景需求服从截断正态分布,并将历史样本分为训练集和测试集。 通过 K-means 聚类划分事件类别,为 MAD 模型提供聚类信息。 选择 Wasserstein 球半径 ,常用候选值 ;平均绝对偏差模糊集参数 由训练样本直接计算得到。
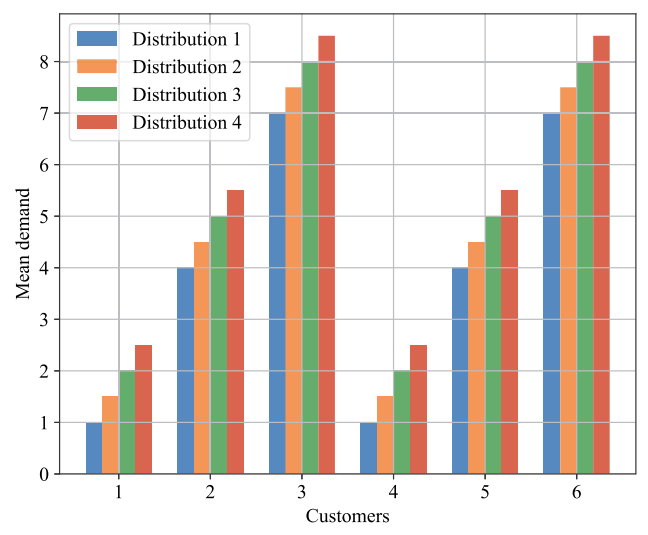
下图展示了某案例下不同受灾点需求均值的分布模式,可见需求具有明显的分布差异。
四、数值模拟与结果
4.1 仿真设置
论文主要考察组合 规模的实例。基准模型包括:
DM:确定性模型,按平均需求计划; ROM:鲁棒优化模型,仅考虑需求上界; SP:经典随机规划模型; SP-MCVaR 和 DRO-MCVaR:在二阶段采用条件风险价值度量; Wass-DRO 和 MAD-DRO:本文提出的分布式鲁棒模型。
各模型使用相同的参数,如设施容量 、单台无人机载荷 、电池容量 等。设施固定成本由数据设定。
4.2 模型比较
仿真实验通过开设施数量、第一阶段成本、二阶段成本、总成本、需求满足率等指标比较各模型。结果显示:
Wass-DRO 与 MAD-DRO 开启的设施比 SP 多,第一阶段成本更高,但二阶段补救成本明显降低,总成本有显著优势。 DM 和 ROM 未充分考虑需求分布,导致需求缺口大,服务可靠性低。 分布式鲁棒模型不仅减少需求不足的风险,还降低了成本波动,提高了供应链韧性。
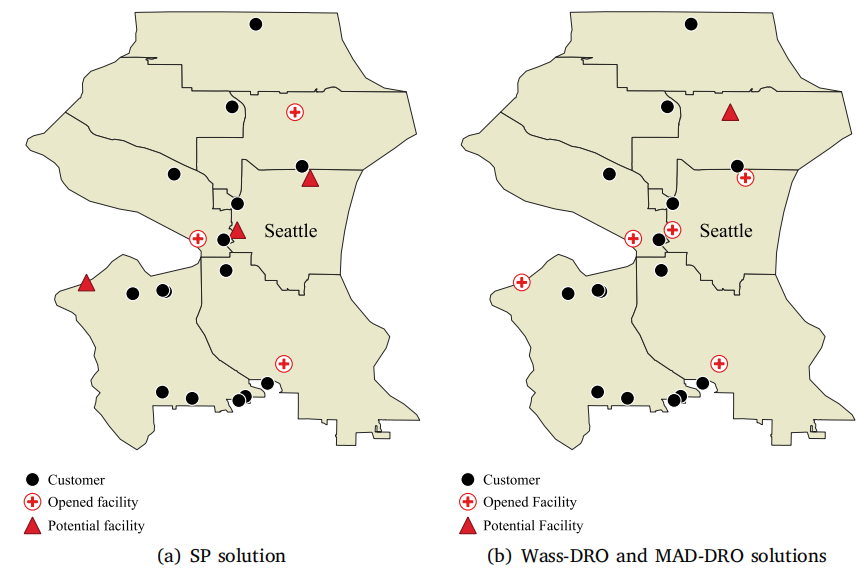
下图展示了某场景下 SP 与两种 DRO 模型的设施选址和客户覆盖情况。DRO 模型(右图)开启更多设施并充分覆盖客户,避免了左图中的需求缺口。
4.3 灵敏度分析
论文对 设施固定成本、设施容量 和 Wasserstein 半径 等参数进行敏感性分析。
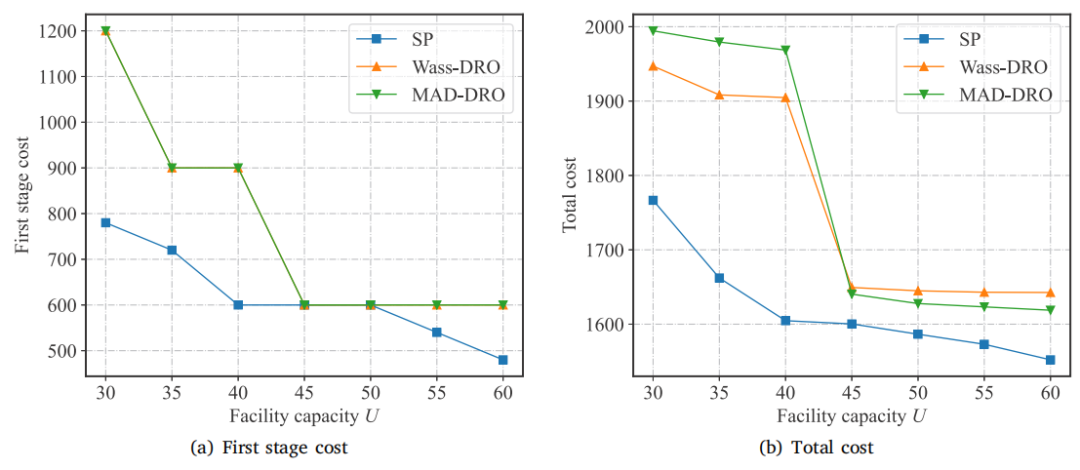
固定成本:随着单位设施成本提高,开启设施数量几乎不变,但总成本线性增长。MAD 模型对成本变化更敏感。 设施容量:容量提升会减少开启设施数和第一阶段成本。SP 模型对容量提升更敏感,而两种 DRO 模型因更谨慎而变化较小。 Wasserstein 半径:半径越大,模型越保守,二阶段成本和总成本增加,因此需要在鲁棒性和成本之间权衡。
下图展示了设施容量对第一阶段成本和总成本的影响趋势。随着容量从200增加到500,开启设施数减少,SP 模型的成本下降速度最快,而 DRO 模型较稳定。
五、结论与创新点
5.1 核心研究结论
两阶段分布式鲁棒优化框架适用于未知需求分布的应急物流问题,可在有限数据情况下提供稳定可靠的设施选址和无人机调度方案。 Wasserstein-DRO 通过列与约束生成将半无限优化问题转化为可解模型,使解更加可靠;MAD-DRO 通过仿射决策规则降低了问题复杂度。 无人机配送虽然快速,但由于航程和载荷有限,依赖设施库存,合理的设施容量是避免需求缺口的关键。 仿真结果表明,两种 DRO 模型在面对极端需求波动时表现出更好的服务水平和成本稳定性。
5.2 创新点与亮点
模糊分布的构建:提出将 Wasserstein 距离与事件分割 MAD 模糊集用于灾后物流领域,解决了传统鲁棒优化过于保守或过度依赖样本的问题。 求解算法:设计了针对 Wasserstein-DRO 的列与约束生成算法和针对 MAD-DRO 的仿射决策框架,兼顾精确性与计算效率。 能耗模型:结合无人机动力学建立线性化能耗模型,兼顾精度与可计算性,为无人机优化调度提供了科学依据。 数值验证:通过大规模仿真比较多种模型,在多个指标上证明了分布式鲁棒优化的优势,对实际应急物流规划具有指导意义。
5.3 未来工作展望
论文指出,未来可以在以下方面深入研究:
设计更复杂的模糊集,比如结合 Wasserstein 距离与 ϕ-divergence,以捕捉更多分布特征。 引入时间窗和动态需求,考虑多期优化。 开发针对大型实例的分解算法,以处理更大规模的灾区和设施网络。
文章须知
推文编辑:单子叶
责任编辑:张仁义
原文链接:https://doi.org/10.1016/j.omega.2025.103462