电动卡车碳优化调度:时效约束下的路径、速度与充电协调机制
电动卡车真的一定更低碳吗?
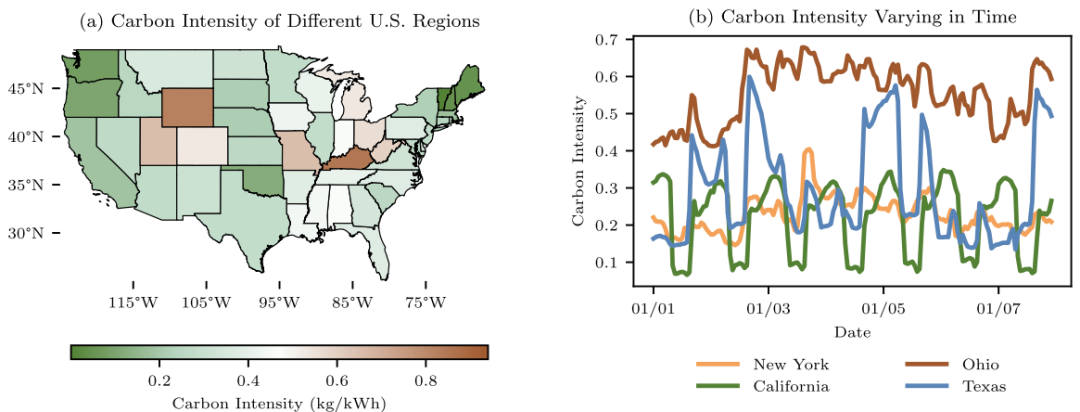
在长途运输的真实运营中,答案远比想象复杂。美国不同州的电网碳强度差异巨大,风光出力的波动又使碳强度在一天中不断跳变。一辆电动重卡如果在“错误的时间、错误的地点”充电,其全程碳足迹甚至可能 超过油车。然而行业普遍沿用的仍是那套简单流程:走最短路、满速跑、电量低了再补能——既不看电网状态,也不考虑时变碳强度。这让电动化本应带来的减排红利大打折扣。
在严格的交付时限下,电动卡车究竟应该如何协同规划“路径—速度—充电”,才能用上更“干净”的电、跑出更“低碳”的路?
论文摘要
长途重型卡车尽管仅占美国道路车辆数量的 0.4% ,却贡献了 11% 的运输部门碳排放。电动卡车(E‑Trucks)能够消除尾气排放并改善驾驶体验,但现有操作(选最短路径、满速驾驶并在电量降到阈值后充电)未考虑电网碳强度的时空变化 。由于电力来源的差异,充电时的碳强度在空间和时间上波动很大,这种波动导致不合理的充电策略甚至可能使电动卡车的碳足迹高于内燃机卡车。
本文提出了 长途E‑Truck按时运输的碳足迹优化问题(Carbon Footprint Optimization,CFO),其目标是协调路径规划、速度规划与充电规划,以在给定运输时限内最小化行程所用电力的碳排放。作者将问题转化为 具备结构化特征的阶段扩展图模型,并设计了 具有理论收敛保证的双重子梯度算法。基于美国高速公路真实数据的仿真表明:在仅电动化的基础上,碳优化操作可额外减少 25% 碳排放,总体减排可达 61%;此方法适用于各种卡车(电动、氢燃料电池或内燃机)并能提前 9 年达到同等减排水平。
一、研究背景与问题定义
运输部门碳排放挑战: 美国运输部门占全国碳排放的 37%,其中长途重型卡车贡献 11%。电动重卡虽能消除尾气,但充电时所用电力的碳排放常被忽略。 碳强度的时空差异: 不同州的发电结构(煤、天然气、可再生能源)导致单位电能的碳强度差异巨大;碳强度在一天中也会随电网负荷和可再生能源出力波动。 常规操作的局限: 当前普遍做法是沿最短路径高速行驶、在电量低于阈值后充电,这种方法忽视了路网地形、交通信息及电网碳强度,既浪费能量,又可能选择碳强度高的充电时段和地点。数值研究表明,常规操作使电动重卡的碳减排潜力减少 25%。 优化目标: CFO 问题的目标是在运输时限内找到一条路径、合理的速度及充电计划,使电动卡车在保证电量安全和准时到达的前提下,所消耗电能的碳排放最小。
二、方法概述
作者将 CFO 问题转化为一个 阶段扩展图 上的一般化限制最短路(Generalized Restricted Shortest Path, GRSP)问题,通过利用问题结构将路径和充电决策解耦,并设计了 双重子梯度算法 求解。
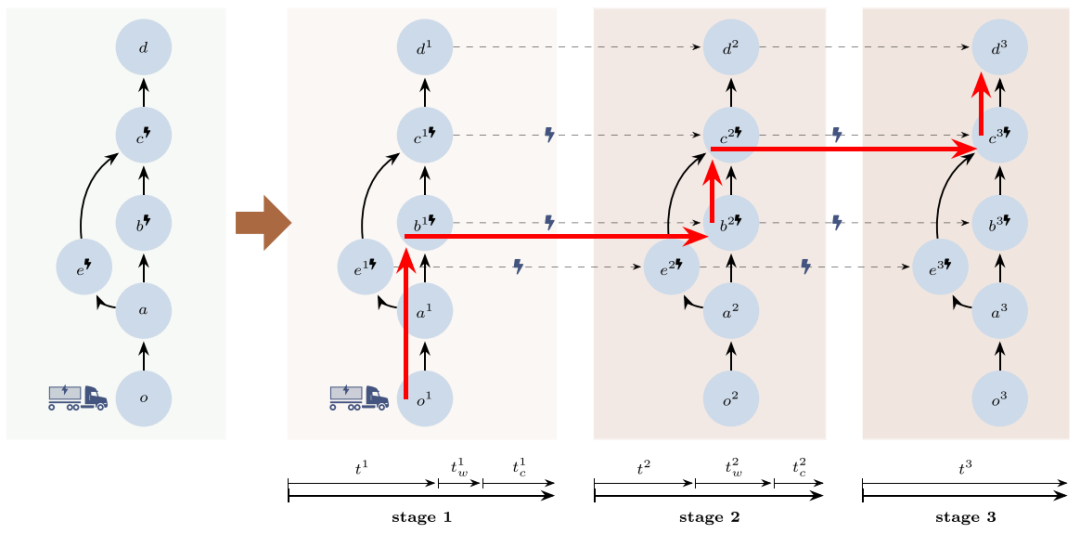
阶段扩展图构建: 将原路网复制 N+1 次(N 为最大允许的充电次数),在各阶段间添加虚拟边表示“充电决策”,从而将一次行程分解为 N+1 个阶段,每个阶段只涉及在两次充电站之间的行驶问题。
能耗与充电模型: 对于路段 ,能耗函数 是行驶时间 的凸函数;在每个充电站 ,充电函数 为电量与充电时间的凹函数,行驶前的电量为 时,充电 的电量增量为:
同时,充电时的碳排放为:
其中 是到达时间 的碳强度函数, 为充电效率。
决策变量与约束: 每个阶段选择的路段用二元变量 表示,选中的充电站用二元变量 表示。约束保证路径连通性、到达时间顺序、充电次数、满足电池状态 (SoC) 安全等。作者利用实际中回收制动能量有限这一事实,引入安全裕度 ,确保每个阶段的电量始终正值。
优化目标: 整个行程的碳排放由初始电池中的碳强度 及每次充电的碳排放 组成,总目标函数为(省略求和符号):
并满足时间安排约束 、SoC 约束 和变量域约束。
三、关键模型与算法
3.1 阶段扩展图建模
图 2展示了阶段扩展图的构建方式:原路网中的节点和边在每一阶段复制一次,充电站节点通过虚拟边连接到下一阶段;车从起点 出发,每经过一次充电即进入下一阶段。此结构使得在给定阶段内,只需处理“从起点或上一充电站到下一充电站”的能量优化问题;跨阶段的决策仅是“在哪些充电站停留”。
3.2 能耗与充电模型
能耗函数: 对于路段 长度为 ,速度上界为 ,下界为 ,行驶时间 满足 。能耗 是 的凸函数。 充电函数与碳排放: 积分将瞬时充电功率与当时的碳强度相乘。 SoC 约束: 在每个阶段到达下一充电站前,要求电量始终大于某保留比例 ,并利用经验观察说明 即可保证安全。
3.3 CFO问题求解:双重子梯度算法
CFO 问题属于混合整数非凸优化且 NP‑hard。作者通过以下步骤设计求解算法:
部分对偶化与拉格朗日松弛: 将时间约束 和 SoC 约束 引入拉格朗日乘子 ,构造拉格朗日函数 。
分解子问题: 对偶函数 可分解为:
最终电量决策 ; 各路段的速度决策 ; 各充电站的充电与等待决策 。 外层组合问题等价于在阶段扩展图上求解带权最短路,其中路段权重为 ,虚拟边权重为 。 迭代更新对偶变量: 使用子梯度法更新对偶变量 ,迭代求解分解子问题并更新原问题解。作者证明算法收敛速率为 。
理论保证与复杂度: 算法每次迭代的时间复杂度为 ,总体复杂度在实际网规模下可接受。作者还给出一个后验最优性界定式,当约束满足且对偶变量满足某条件时可判定求得的解为全局最优。
四、仿真设计与数据来源
路网与能源数据: 使用 METAL 项目的美国高速公路数据,共 84 504 个节点和 178 238 条边;道路坡度来自SRTM卫星,实测能源消耗由FASTSim 模拟并拟合为速度‑坡度多项式。碳强度数据源于Cambium 和NREL 数据库。
运输任务: 从Freight Analysis Framework 筛选出 400 个长途货运OD 对,按距离分四类(500–1000 mi、1000–1500 mi、1500–2000 mi、2000+ mi),每类取前 100 个货值最高的对。
比较策略:
ICE 卡车基线: 内燃机卡车按最快路径、满速行驶。 PRACTICE 基线: 电动卡车按最快路径、满速行驶,电量低于阈值即充电。 ENERGY 策略: 仅优化路径和速度,不考虑碳强度差异。 CARBON 策略: 本文算法,联合路径‑速度‑充电规划并利用时空碳强度差异。
五、主要结果与讨论
5.1 电动化与碳优化的减排效果
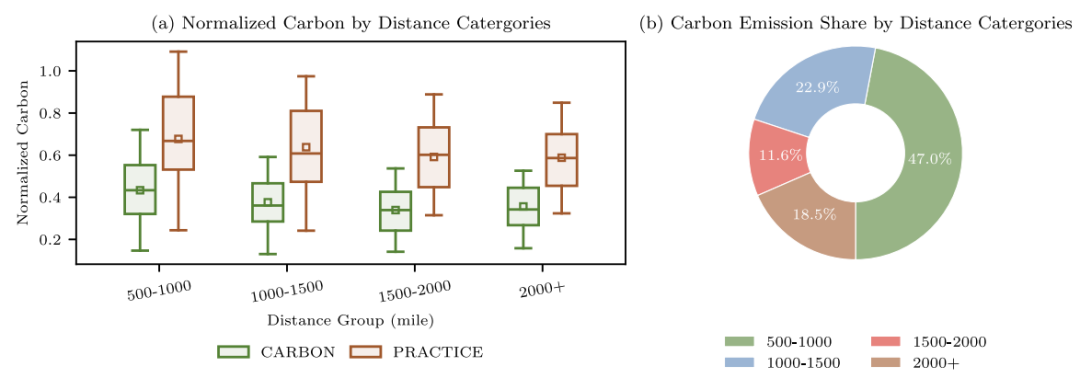
仅电动化的减排潜力: 在PRACTICE 基线下,四类距离的电动卡车平均碳排放分别为内燃机卡车的 0.69、0.61、0.59 和 0.59,意味着电动化单独可减少约 36% 的碳排放。 碳优化带来的额外收益: 在CARBON 策略下,四类距离的平均碳排放降至 0.43、0.37、0.34 和 0.35。与仅电动化比较,碳优化进一步减少 25% 的排放,总减排率达 61%,相当于美国总碳排放的 2.4%,约等于卡塔尔全国碳排放。图 3 直观展示了不同距离组下碳排放的箱型图及各距离组对总排放的贡献。
5.2 能效驾驶与碳感知充电的贡献
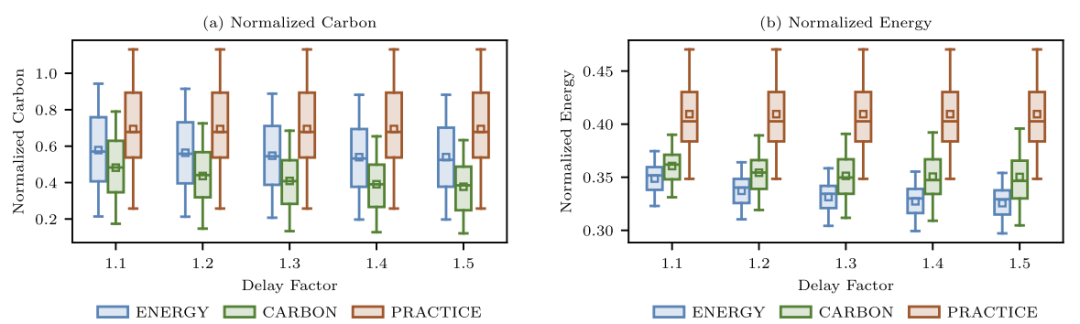
通过比较CARBON和ENERGY策略,作者发现能效驾驶和碳感知充电分别贡献约 13% 和 12% 的减排。图 4 展示了不同宽松度(延迟因子 )下,三种策略(ENERGY、CARBON、PRACTICE)的归一化碳排放及能耗情况,说明在更宽松的时限下碳优化收益更显著。
5.3 不同电网减碳情景与ZEV渗透
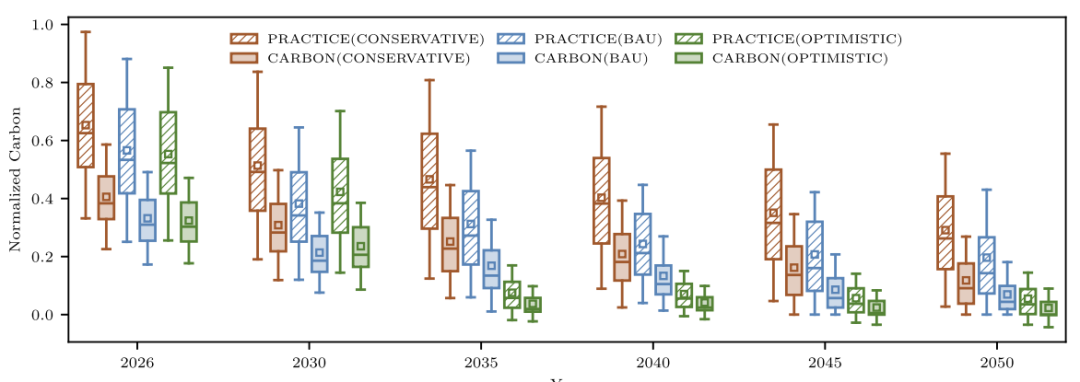
图 5 显示在三种电网减碳情景(BAU、保守、乐观)下碳优化与常规操作的比较:到 2050 年,碳优化在BAU 情景下额外减少 13% 碳排放,在保守情景下减少 17%,在乐观情景下仍可减少 3%。这表明即便电网全面零碳,利用碳强度波动仍有收益。
5.4 电动化/氢燃料电池推广与碳优化协同
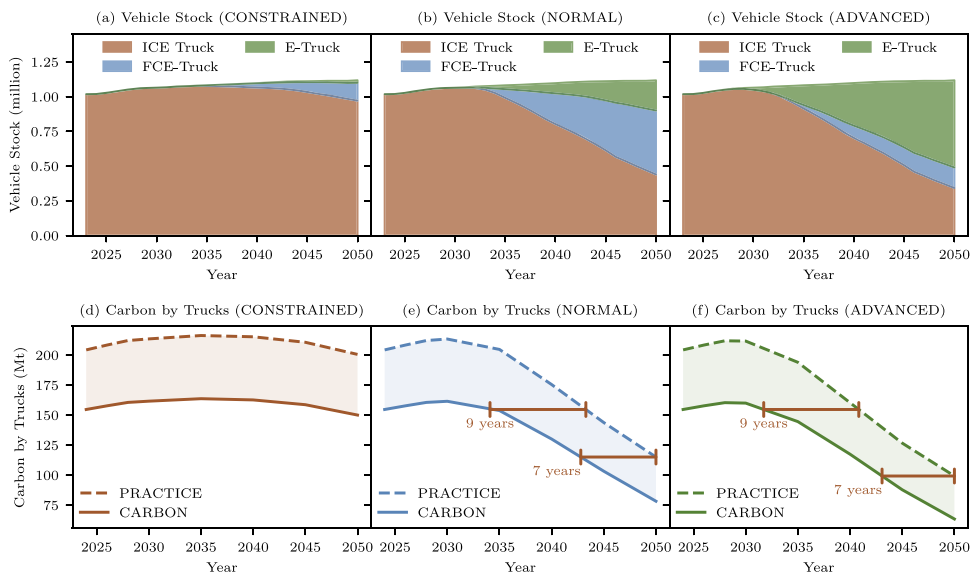
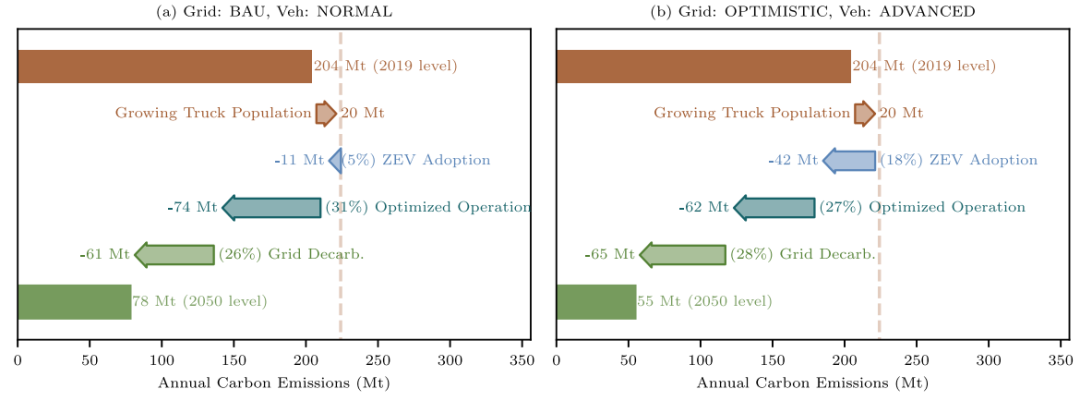
作者将算法推广到内燃机卡车(ICE)、燃料电池卡车(FCE)和电动卡车(E‑Trucks)的混合车队,并结合ZEV 采纳情景(CONSTRAINED、NORMAL、ADVANCED)进行评估。结果表明,在NORMAL 情景下应用碳优化即可将ICE 卡车到 2026 年的碳排放降至同等水平,这比单纯依赖ZEV渗透快 9 年;到 2050 年,通过ZEV 渗透和碳优化可实现 62% 的碳减排,其中ZEV 贡献 5%、碳优化贡献 31%、电网减碳贡献 26%。图 6 展示了不同情景下车队构成和各类卡车碳排放的变化;图 7 进一步分解 2050 年相对 2019 年的减排来源。
六、创新点与贡献
阶段扩展图提出: 通过将充电决策用虚拟边连接各阶段,显著降低了问题维度和复杂度,相比时间扩展图或电池扩展图,规模仅增加 N+1 倍而非按时间粒度膨胀。 耦合能效驾驶与碳感知充电: 首次在长途电动重卡场景下同时优化路径、速度和充电计划,并考虑电网碳强度的时空波动。 双重子梯度算法及理论分析: 构造部分对偶化模型,将原问题分解为速度、充电和路径选择三个子问题,在阶段扩展图上求解最短路,提出收敛性、复杂度和后验最优性界定,理论保障充分。 实证贡献: 基于真实路网和电网数据的仿真表明:相对传统操作,可额外减少 25% 碳排放,总体减排 61%,提前 9 年达到相同减排目标。
总结
本文针对长途重型电动卡车的碳足迹优化问题,提出了阶段扩展图建模和双重子梯度算法,在理论和实践层面均取得突破。通过合理的路径‑速度‑充电协同规划,电动化与碳优化能够在当前电网条件下即刻带来巨大的减排收益。未来随着电网持续减碳,该方法将进一步释放电动货运的低碳潜力,并为物流企业和政策制定者提供有力的决策工具。
文章须知
推文编辑:单子叶
责任编辑:张仁义
原文链接:https://doi.org/10.1038/s41467-025-64792-2