混合交通下的CAV协同决策:融合HV驾驶意图预测的舆论动力学框架
摘要
自动驾驶车辆在复杂冲突和多编织场景下存在显著挑战,尤其在高密度交通的无信号圆环路口,各车道缺乏明确的路权导致冲突频发。为此,作者提出一种分布式协商框架,将通行顺序视作各车辆的意见,并利用意见动力学让各车在不同通行方案间达成共识。框架包含意见形成、意见量化、意见共识和意见实施四个环节,并利用熵迭代算法加速收敛。为了融入人类驾驶习惯,作者用自然驾驶数据训练支持向量机(SVM) 预测人类驾驶者意图并纳入框架。仿真实验和硬件在环实验表明,该方法在安全性、舒适性、效率和燃油经济性方面优于规则驱动和博弈驱动方法,平均延误降低12.4%~29.8%。
一、研究背景与问题描述
1.1 圆环路口的复杂冲突
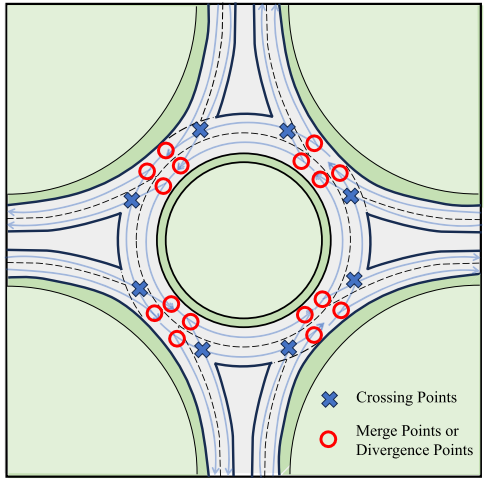
无信号圆环路口具有多达24个冲突点,其中包含多条合流与交叉冲突。车辆从不同方向进入,需完成变道、右转、直行等动作,复杂的交互导致难以协调各车通行顺序。下图展示典型圆环路口的冲突点分布。
由于缺乏明确的优先权,自动驾驶车辆在进入圆环时常需急刹或退出自动驾驶。现有方法主要有三类:规则驱动方法(FIFS/FIFO)简单易行但难以保证系统最优;优化方法可同时考虑多车的轨迹和安全,但实时性差;学习方法(深度强化学习)训练成本高且缺乏可解释性。因此亟需一种既能兼顾效率和安全,又能快速收敛并具备可解释性的协作决策方法。
1.2 研究问题
作者将圆环路口的“谁先行”视为意见决策问题——每辆车对不同通行方案有自己的偏好(意见),通过车联网V2V交流来调整意见并最终达成共识。研究目标是建立分布式决策框架,使多辆CAV在冲突区域内通过交换意见达成通行顺序与时间窗的共识,并考虑人类驾驶者的意愿,从而实现安全高效的混合交通协作。
二、方法框架与整体流程
2.1 协作决策框架概述
论文提出的框架包括四个关键环节:
意见形成:各车辆搜索在各冲突点的可行通行序列,并构造搜索树。 意见量化:通过计算方案的时间窗、延误等指标得到效用并归一化为偏好向量。 意见共识:车辆利用熵迭代算法交换偏好并逐步趋于一致。 意见实施:在达成共识的序列上执行车辆运动控制。
框架图如图2 所示,既考虑CAV之间的协作,也通过SVM模块预测人类驾驶意图并融入协商过程。
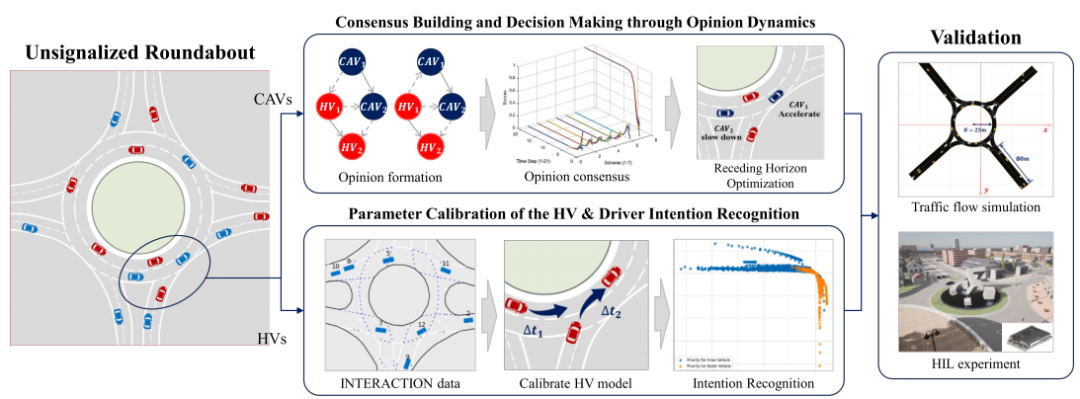
通过上述分布式设计,框架避免了集中优化的高计算量,同时保留了决策过程的解释性。
2.2 关键符号与参数
论文定义了时间窗、延迟、效用、偏好等符号,并在形式化表达中用 表示第 辆车受到第 辆车影响的权值、 表示效用、 表示偏好向量等。以下部分将详细介绍这些符号在各模块中的作用。
三、意见形成:搜索树与时间窗计算
3.1 冲突点搜索树
各车辆为每个冲突点构建广度优先搜索树,节点表示车辆在该冲突点的通行顺序,深度代表不同方案。为了避免组合爆炸,允许车辆在初始序列中最多向前移动三位,并在每一步裁剪无冲突方案。下图展示了在三个冲突区构建的搜索树及一个可能的通行方案。
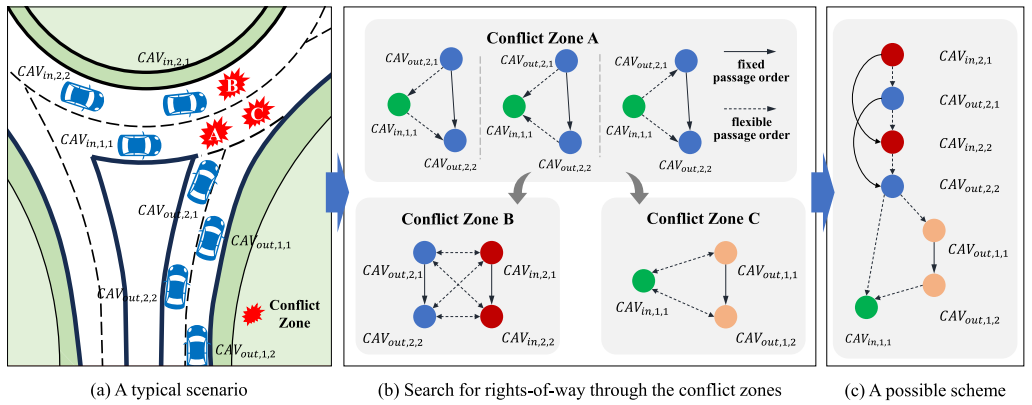
在搜索过程中遇到的主要困难是方案数量呈指数增长。作者通过限制调整范围、分冲突区独立搜索、应用先验优先规则对方案进行剪枝,使得搜索可以在实时范围内完成。
3.2 通行时间窗计算
对于给定的通行顺序,需计算每辆车在每个冲突点的可行时间窗。论文通过以下公式确定时段起止:
式中 和 分别是第 辆车在第 个冲突点的进入和退出时间, 为安全间隔(约2s), 是到冲突点的距离, 是当前速度, 表示因加速度提前抵达的微小折让。对多个冲突点,作者通过衔接前一冲突点的结束时间 保证全局无冲突。
通过时间窗计算可以评估不同方案的延误,为下一步效用计算提供依据。
四、意见量化:效用与偏好
4.1 效用计算
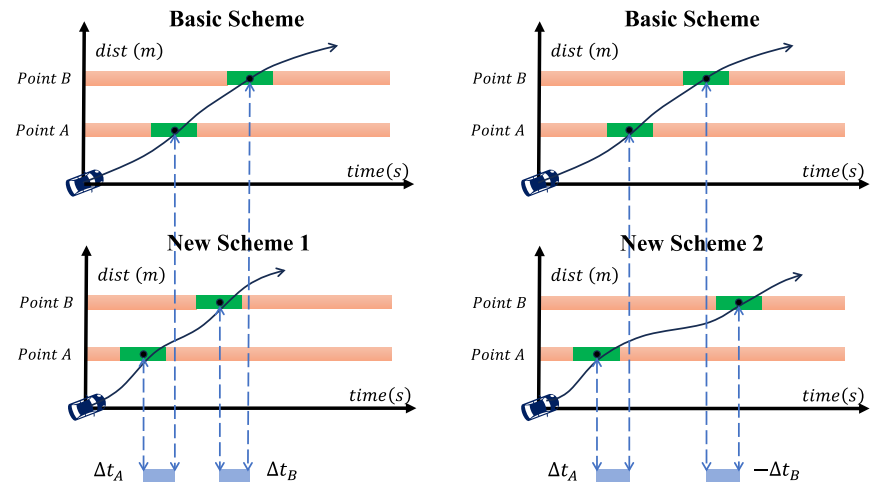
论文选取基于“先入先出”(FIFS)的基线方案作为参考,其时间窗中点为 。对于备选方案 ,其对应的时间窗中点为 ,效用定义为相较基线方案所减少的通行时刻:
当车辆需要经过多个冲突点时,总效用为各冲突点效用之和。如果效用为正表示提前通过,效用越大代表方案越优。
4.2 偏好向量
为了量化不同方案的偏好,作者采用指数函数将效用映射为概率型偏好:
为了缓解效用波动,进一步对各车辆与其前后车辆进行加权平均,使偏好更加稳定。
图4 示例了基线方案和两个替代方案在两个冲突点上的时间窗对比,可直观理解效用的来源。
五、意见共识:熵迭代共识算法
5.1 总体思路
在分布式协商过程中,每辆车持有一组偏好向量 。目标是通过多轮交换使所有车辆的偏好趋同。作者引入信息熵衡量偏好分布的确定性:
熵越大,偏好越发散;熵越小,偏好越集中。算法利用熵迭代引导偏好逐步收敛:每轮迭代计算各车的意见向量 并基于邻居车辆的边际贡献权重 更新偏好。更新后归一化,若所有车辆的熵下降幅度低于阈值则判定共识达成。权重 依据两车效用差异的边际贡献 动态调整,提升具有强烈偏好的车的影响力。
5.2 算法难点与处理
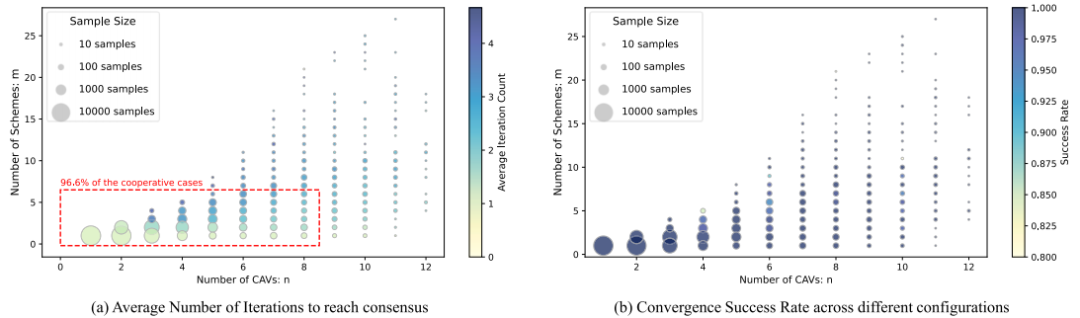
收敛速度:传统一致性算法在多方案情况下可能收敛缓慢。引入熵迭代机制及边际贡献权重后,可显著提高迭代效率,实验证明对于不超过 8 辆车和 6 种方案,大多数情况 3 次迭代内即可达成共识,平均成功率 99.5%。
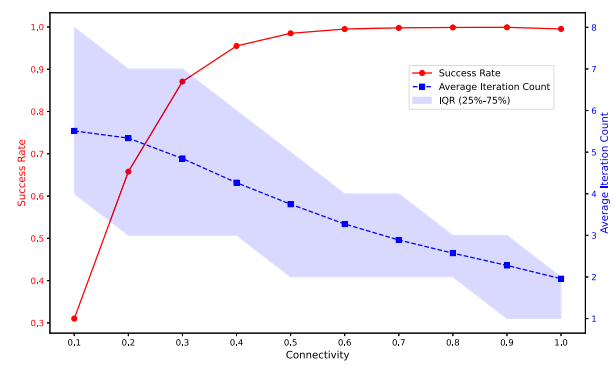
网络拓扑不完全:在车联网部分失联的情况下,算法仍需可靠工作。研究表明,当连接概率大于 0.5 时仍能保持超过 99% 的成功率,且迭代次数不超过 4 次。
权重选择:不同车辆偏好差异大时,权重的设定影响共识能否达成。通过分析四种典型场景并给出边际贡献比的临界值,算法可以自动调整权重,避免极端情况下的“意见僵化”。
六、意见实施:运动控制与人类驾驶意图融合
在共识达成后,各车按照最终确定的通行顺序与时间窗执行运动控制。作者使用模型预测控制(MPC) 框架实时规划速度曲线,并利用驾驶舒适度、行车安全等指标作为约束。考虑混合交通环境,论文进一步引入基于 SVM 的人类驾驶意图预测,通过自然驾驶数据训练模型,预测人类车辆的进退意愿并在协商中予以考虑。
七、实验结果与性能分析
仿真实验:与规则驱动和博弈驱动方法相比,所提方法在碰撞避免、延迟、加速度舒适度及燃油消耗等方面均表现更好。特别是在系统延误方面,平均延误下降 12.4%~29.8%。 收敛性:迭代次数随车辆数量和方案数量的增加而略增,但通常不超过 5 次;成功率始终保持 99% 以上。 硬件在环实验:搭建真实车辆与模拟环境混合系统,通过 V2X 通信验证算法在真实延迟和丢包情况下的适用性,展现出良好的实时性和鲁棒性。
八、创新点与亮点总结
观点创新:首次将无信号圆环路口的通行顺序问题建模为意见动力学中的意见协商问题,使车辆偏好能够通过信息交换自组织达成一致。 方法创新:提出分布式四步决策框架,将搜索树、效用量化、熵迭代共识与MPC运动控制有机结合,既保证安全性又提升效率。 算法创新:设计熵迭代共识算法并引入边际贡献权重,实现快速收敛并兼顾公平性,在部分网络失连情况下仍保持高成功率。 场景融合:通过 SVM 模型预测人类驾驶者意图,实现 CAV 与 HV 的协同,增强了方法的社会适应性。 应用验证:在仿真及硬件在环实验中验证方法的可行性,为未来实际部署提供有力证据。
九、结论与启示
本文详细解析的基于意见动力学的协作决策方法为无信号圆环路口的车辆协调提供了一种既高效又易解释的解决方案。通过分布式搜索、偏好量化及熵迭代共识,CAVs 能够在混合交通环境中快速达成通行顺序和时间窗的共识,并通过 MPC 实施安全舒适的运动控制。与现有方法相比,该方法在安全性、效率、舒适度和燃油经济性方面均有显著提升。
从管理和研究角度看,这一研究表明:借助社会学中的意见动力学模型,交通系统中的多主体协作问题可以取得新的突破。未来可进一步探索不同交通场景(如无信号交叉口、匝道汇入)下的意见协商机制,以及将更复杂的人类行为模型(例如强化学习策略)融入协商过程,实现更加智能与人性化的自动驾驶协作。
文章须知
推文编辑:单子叶
责任编辑:张仁义
原文链接:https://doi.org/10.1016/j.trc.2025.105412