基于风险度量的无人机交通网络优化:低空交通网络的安全导向优化模型
一、研究背景与问题提出
随着无人机 (UAV) 技术的发展,越来越多零售商考虑使用无人机进行包裹配送。然而,让无人机自由穿越城市空域将面临法规、空域管理和安全问题。为解决这些问题,合作企业 AirMatrix 提出在城市街道网络上方建立受监管的无人机交通网络,让无人机在固定的街道路段飞行,并由无人机交通管理机构 (UTM) 管理飞行申请和路径批准。这样既能降低对建筑和行人的风险,也便于集中式调度。
在这种框架下,研究者需解决以下关键问题:
网络选择:城市道路众多并不适合全都纳入无人机网络;需从中选择一部分道路和节点构建子网络。 需求与风险权衡:选择的子网络应在满足尽可能多的配送需求和控制飞行风险之间取得平衡。 风险量化:如何为每条道路段和飞行路径定义风险,并将其纳入决策模型尚无统一标准。
为此,文章提出风险规避型无人机网络设计 (Risk Averse UAV Network Design, RAUND) 模型,通过混合整数规划选择子网络并调度货运路径,同时最小化一系列风险指标。作者还考虑了需求不确定性,构建随机规划扩展模型 (SRAUND)。
二、模型构建与技术方案
2.1 网络与变量定义
假设给定一张无向道路网络 ,其中 是节点集, 是双向道路段集合。UTM 需要从中选择子网络 供无人机使用()。配送需求由一组起终点对 表示,每个需求对 具有需求量 。模型主要变量包括:
:若道路段 被纳入子网络则为1。 :若需求 的无人机行经道路段 则为1。 :若需求 被满足则为1。 :选取道路段 的固定成本(等于其长度)。 :整体预算上限。
2.2 双目标混合整数规划 —— RAUND
RAUND 的目标是最大化满足的需求数和最小化风险指标,其数学形式为:
模型约束包括:
流量守恒:对每个需求 ,在除起点与终点外的所有节点,进出流量相等。 发车次数限制:每个需求 的起点只能发出一条路径。 到达保障:若需求发车则必须到达终点。 弧选择约束:只有被纳入子网络的弧才可以被路径使用。 预算约束:所选弧的总长度不得超过预算 。 最短路径偏移:每条路径的长度不得超过允许偏移系数 与其原网络最短路径长度之积。 变量定义: 均为0-1变量。
作者还构建了随机需求版本 (SRAUND) ,通过样本平均逼近处理需求不确定性。理论上证明,在选用“总风险”指标时,SRAUND 与以平均需求替代的 RAUND 最优解等价。
2.3 风险度量函数
文章认为弧 的风险密度 可由弧所在地区的人口密度和额外风险因素(故障概率、暴露度、后果严重性等)确定,并建模为函数 $。在此基础上提出6种风险度量,满足不同决策偏好:
总风险 (TR) :所有满足需求的无人机沿途风险的总和,用公式表示为:
其中 为道路段长度。
总风险偏差 (TRD) :总风险与满足需求使用最低风险路径所需风险之比,用以衡量实际网络所承担的额外风险:
其中 表示 需求 在全网中最小风险路径的总风险。
最大弧风险 (MAR) :最小化网络中任何一条弧上承担的最大风险。通过引入辅助变量并约束 实现。
最大段风险 (MSR) :考虑风险密度,最小化网络中任意弧段的最大单位长度风险。
弧风险方差 (ARV) :使风险在各弧间分布更均衡,通过最小化风险与平均风险的平方偏差和来实现。可用二阶锥约束线性化。
段风险方差 (SRV) :类似于ARV,但衡量单位长度的风险方差。
采用不同的风险函数可以体现 UTM 管理者对平均风险、最坏情况风险或风险均衡性的不同侧重。
2.4 数据与实例生成
文章选取美国迈阿密郊区道路网络进行案例研究。原始道路数据来自 OpenStreetMap,经清洗得到 262 个节点、399 条弧、总长约 229 km 的子网络。人口密度数据来自美国人口普查,结合随机系数生成弧风险系数。研究中设置一个固定的起点(Walmart 位置)和 80 个随机目的地。需求在 1000 个场景中随机生成,每个目的地的需求量为 1–10 的均匀随机整数。
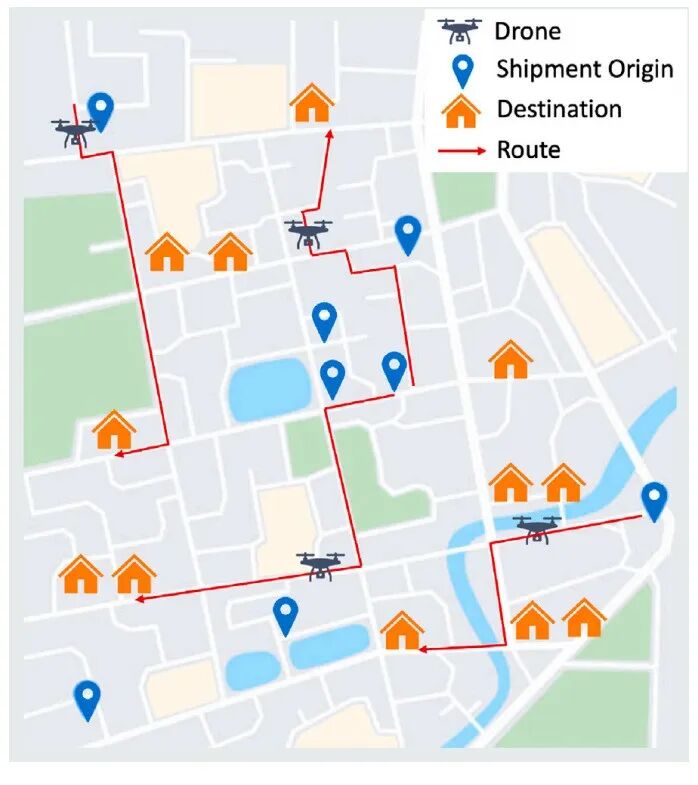
图1展示了无人机在街道网络上方飞行的概念示意。
下面展示了有关数据处理的主要结果:
原始路网:选取主要道路后得到的网络结构,如图2所示。
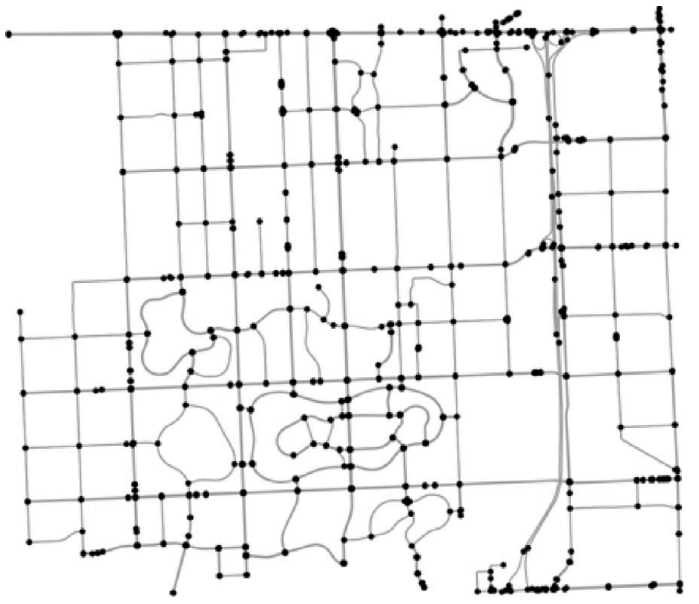
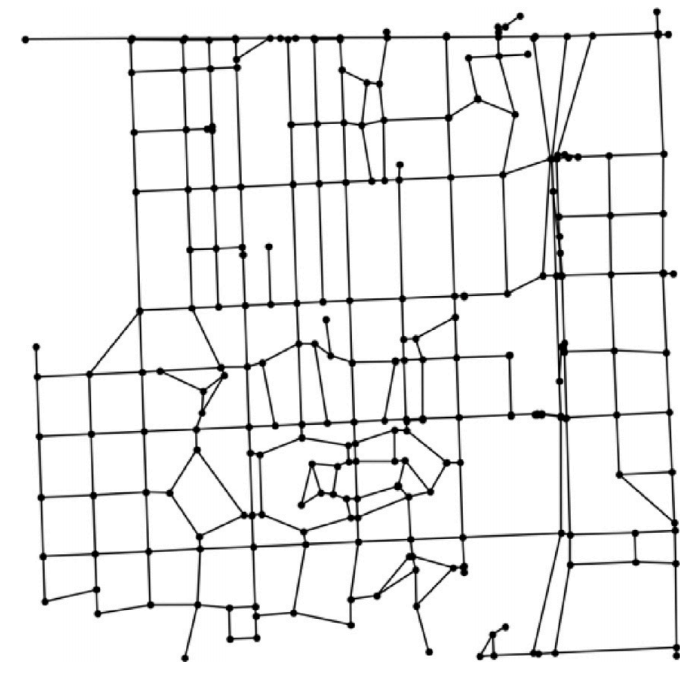
清洗后的网络:删除二度节点、合并近邻弧后形成用于优化的简化网络,如图3所示。
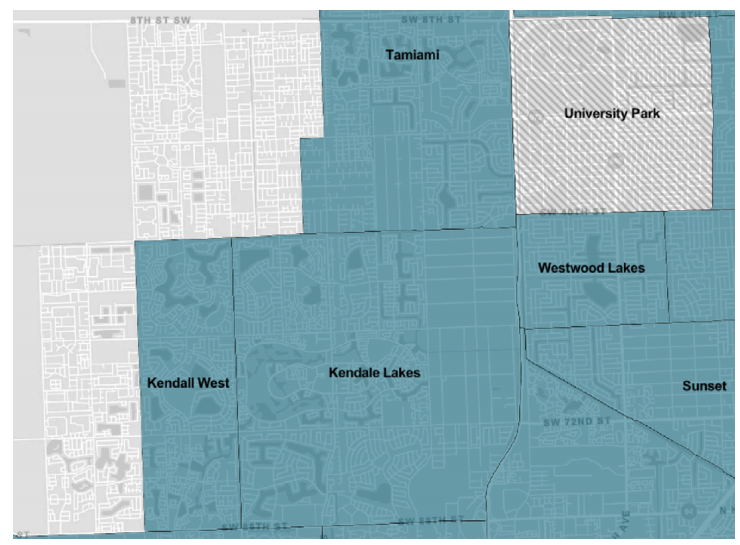
人口密度分区:迈阿密的7个Census Designated Places (CDP) 划分及其人口密度,如图4所示。
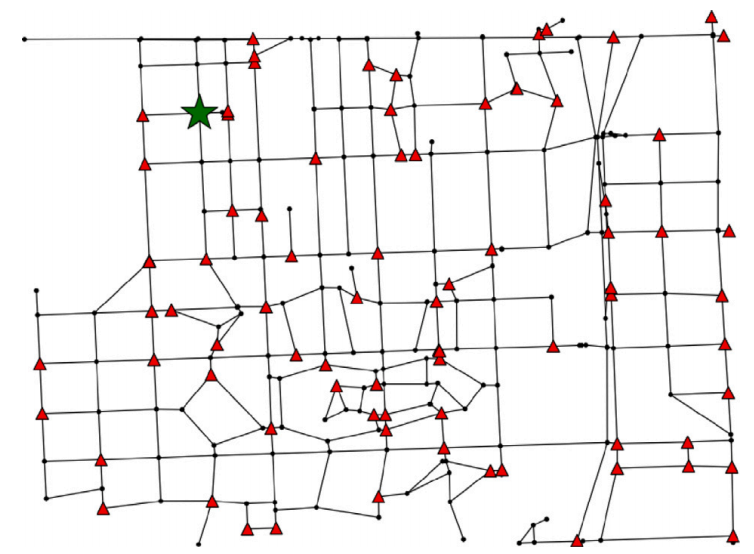
配送起终点设置:Walmart 作为唯一起点,80个随机目的地以及对应网络,如图5所示。
三、求解策略与预处理
为了降低计算规模,作者借鉴 Balakrishnan 等人提出的剪枝技术。该方法利用每个需求对在原网络上的最短路径长度 构建可行弧集合:
只有属于 的弧才可能出现在需求 的路径中,其他弧对应的 可直接删去。此外,当节点在 中无 incident 弧时,相应流平衡约束亦可移除。这一预处理可显著减少变量数,例如某需求在 时仅需12条弧,在 时约562条弧。
四、实验结果与分析
4.1 确定性与随机模型比较
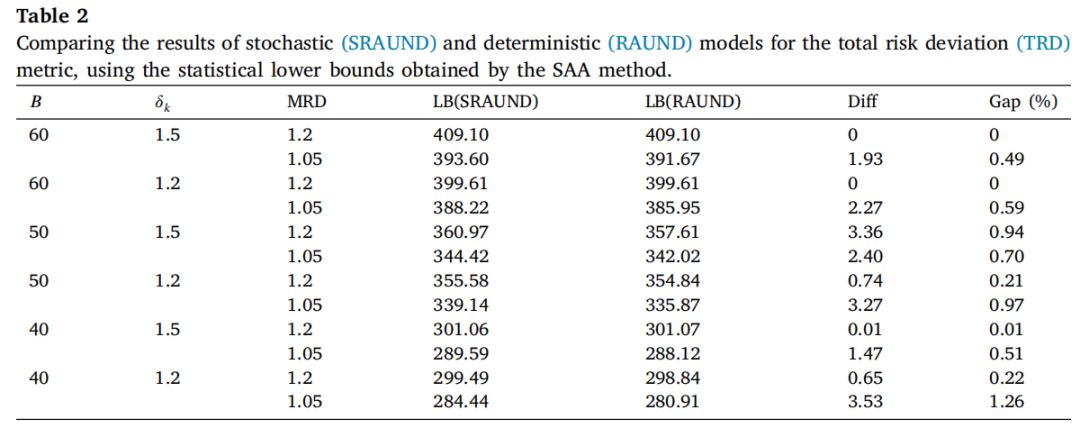
利用样本平均逼近法求解 SRAUND,表2显示在总风险偏差 (TRD) 指标下,确定性模型与随机模型得到的统计下界差异最多约1.26%,说明在该指标下二者近似等价。理论与数值结果均表明,当采用总风险指标时,求解平均需求的 RAUND 即可取得与 SRAUND 等价的网络配置。
4.2 网络层面表现
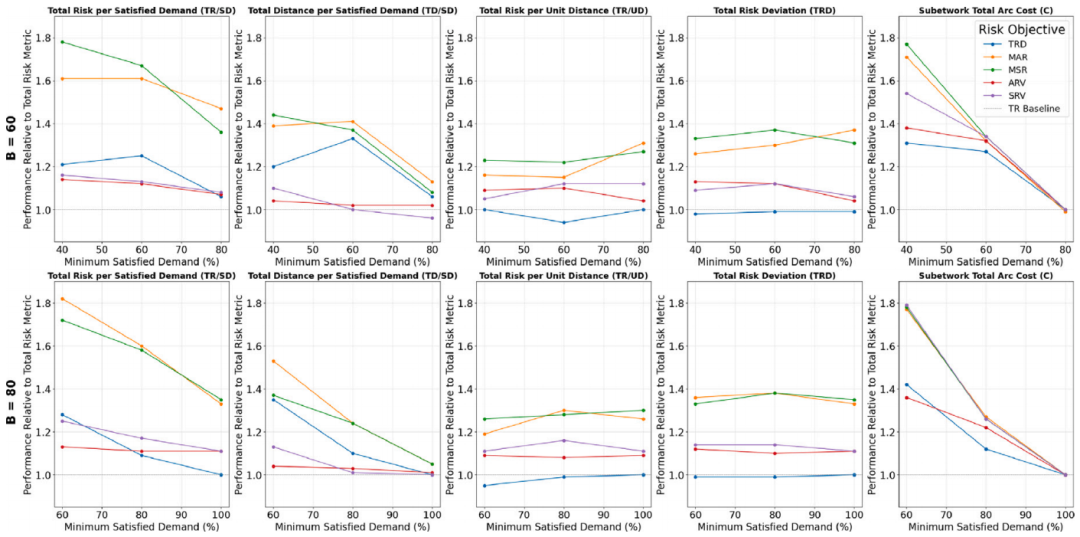
图6比较了六种风险指标在不同预算 ( km) 与不同最低需求满足比例 下的网络层面绩效,包括单位需求总风险、单位需求总距离、单位距离总风险、风险偏差以及子网建设成本。结果显示:
总风险 (TR) 在大多数情况下综合表现最佳。相比于其他指标,它的单位风险和单位距离指标最低,而且建设成本也较低。 总风险偏差 (TRD) 更强调满足需求对最短风险路径的接近程度。相比TR,在单位风险和单位距离上会出现明显增幅(可达28%和35%)。 最大风险 (MAR/MSR) 指标由于过于保守,导致其他指标恶化。例如采用 MAR 会使单位风险增加至 TR 的1.82倍,并显著提高网络成本。 风险方差 (ARV/SRV) 在单位风险与单位距离指标上介于 TR 和 TRD 之间,但对单位距离风险指标不利。
4.3 路径层面表现
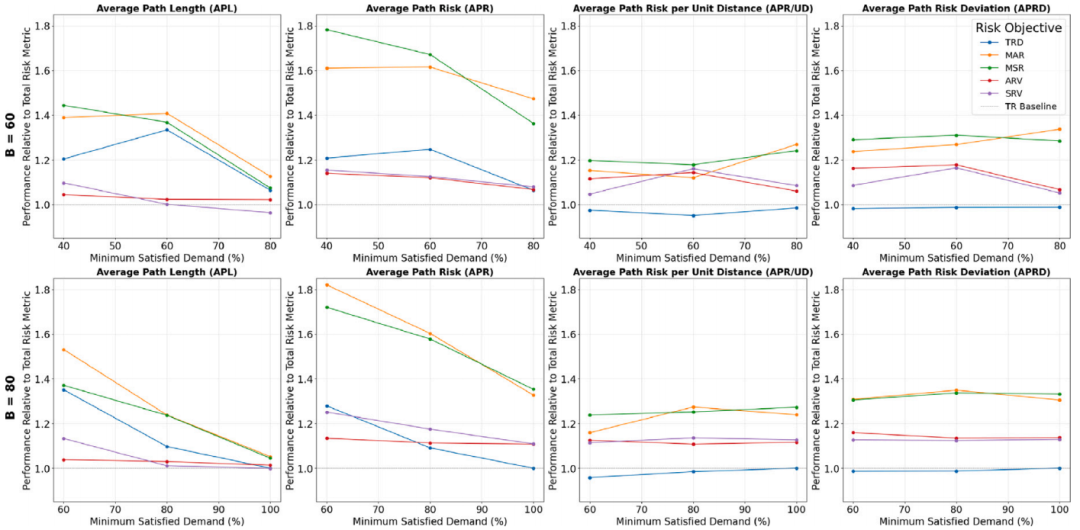
图7汇总了平均路径长度 (APL)、平均路径风险 (APR)、单位距离平均风险 (APR/UD) 与 平均风险偏差 (APRD) 等四项指标的相对表现。主要发现是:
总风险 (TR) 在所有路径指标上整体表现最好,路径较短且风险低。 TRD 在单位距离平均风险和风险偏差指标上偶有微优势,但路径长度较长。 MAR 与 MSR 的路径指标表现最差,单位距离风险比 TR 高出0.78~1.78 倍。 ARV 与 SRV 在平均路径风险方面略优于 TRD,但单位距离风险偏差较大。
4.4 弧层面表现
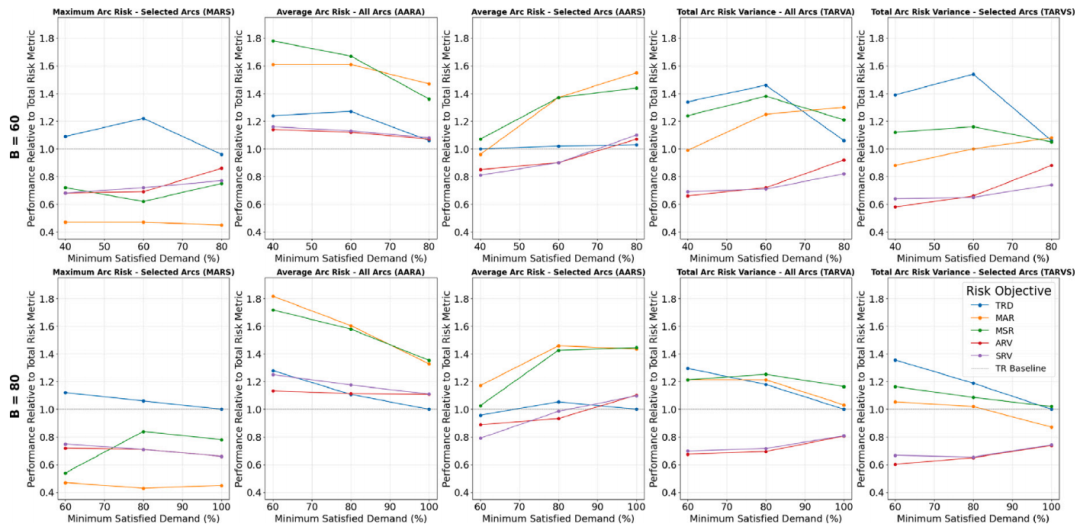
图8展示了最大选中弧风险 (MARS) 、所有弧平均风险 (AARA) 、选中弧平均风险 (AARS) 、所有弧风险方差 (TARVA) 、选中弧风险方差 (TARVS) 等指标的表现:
MAR 在最大弧风险方面最优;然而它在平均风险指标上表现最差。 TR 在平均弧风险方面最优,这与其目标一致。 ARV/SRV 在风险方差指标上最优,能平衡风险分布,但平均风险和路径风险均不理想。
4.5 计算效率
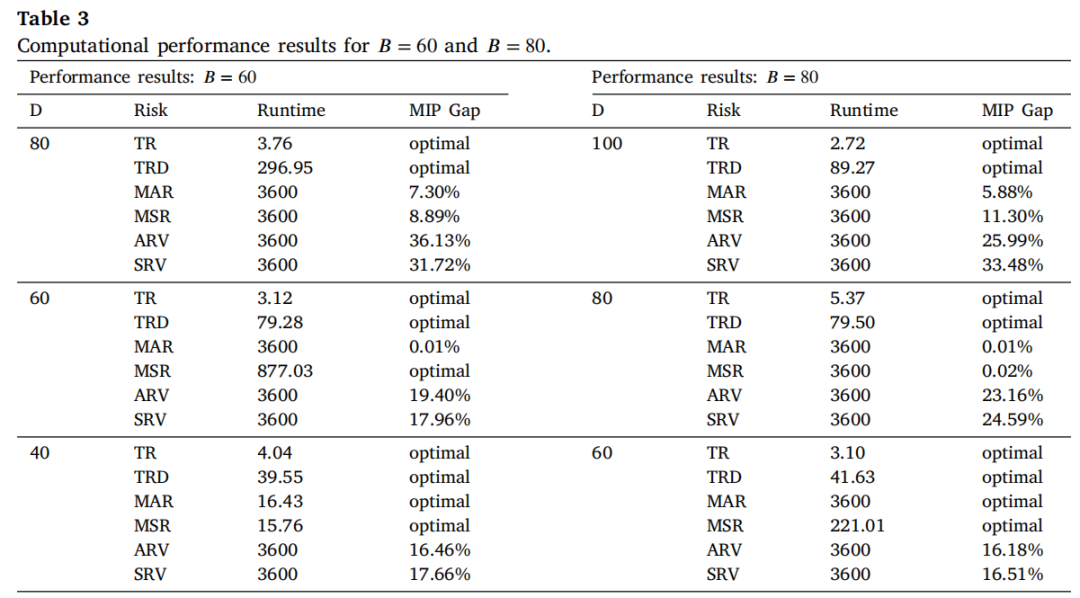
表3总结了各指标在不同预算和需求比例下的求解时间和MIP Gap:
TR 与 TRD 能在几秒到几分钟内达到最优解。 MAR/MSR 在约半数实例中达到最优,其余实例MIP Gap约5–11%。 ARV/SRV 在所有实例都未在1小时内达到最优,MIP Gap在16–36%之间。表明二阶锥约束使计算变得困难。
4.6 需求与风险的帕累托前沿
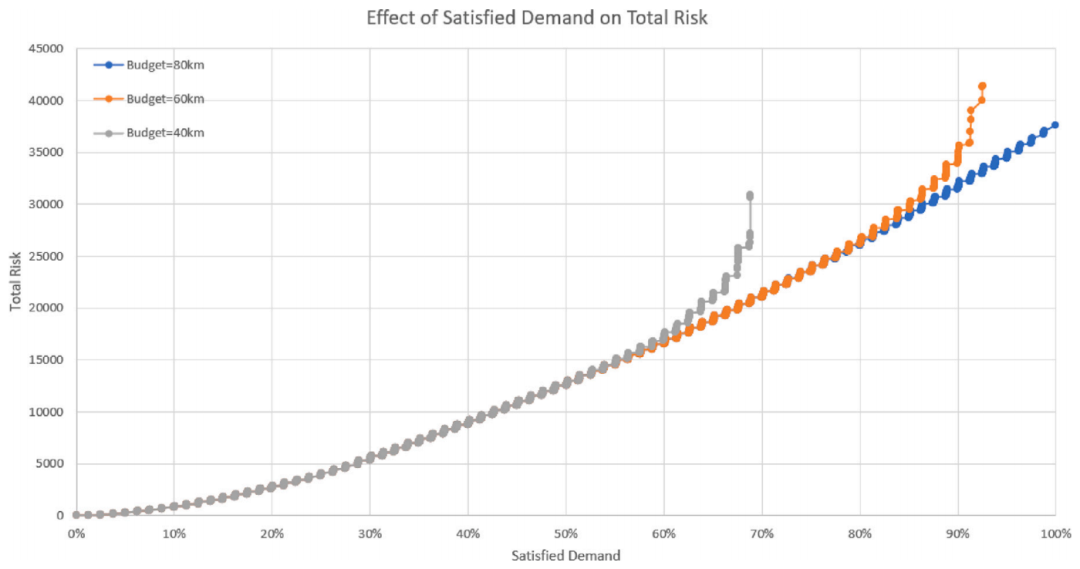
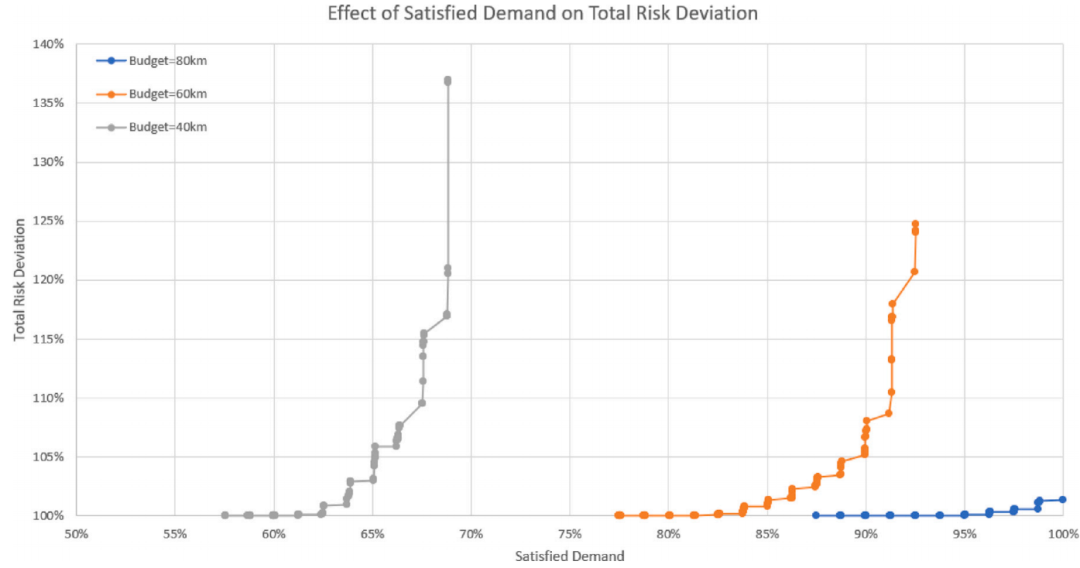
研究绘制了“总风险”和“风险偏差”指标下的帕累托前沿,如图9与图10所示。当预算分别为40 km、60 km、80 km时,非支配解数量依次增多,体现预算提高可增加可满足的需求。同时,满足需求的增加会导致风险的快速上升,尤其在低预算情形下后段斜率陡增。对于“风险偏差”指标,只有在超过一定需求比例后才会出现风险偏差上升,且曲线分布稀疏。
五、研究总结与启示
综合理论建模和案例分析,作者得出以下主要结论与管理启示:
优选风险指标:总风险 (TR) 与总风险偏差 (TRD) 综合表现最佳,在网络、路径和弧层面均取得较低的风险和距离,且计算效率高。TRD 更倾向于选择自身最低风险路径的需求对,因此适合强调公平性的情形。 最坏情况指标局限:最大弧风险 (MAR) 和最大段风险 (MSR) 过于保守,导致网络成本和平均风险显著上升。 风险均衡指标局限:风险方差 (ARV/SRV) 可以均衡风险分布,但会鼓励无人机选择较长或风险更高的路径,且求解难度较大。 预算影响显著:提高网络建设预算不仅能满足更多需求,还能减少使用高风险道路段的必要性。 随机需求与平均模型近似:在总风险指标下,随机需求模型与平均需求模型等价;其他指标下,两者解的差异也很小,可采用确定性模型快速求解。
六、结论与未来展望
文章首次在无人机交通网络设计中显式引入多种风险度量,构建了双目标混合整数规划模型并给出随机扩展,通过迈阿密案例验证了模型的有效性。研究显示,适当选择风险指标和预算能兼顾需求满足与风险控制,为未来 UTM 制定无人机航路提供决策支持。
未来研究可从以下方面拓展:
三维网络与多层高度:考虑不同高度层的网络设计,以及与现有航空器的协同。 混合导航策略:在人口稠密区使用街道网络,稀疏区利用欧几里得直线飞行,实现效率与风险的平衡。 风险模型细化:利用更多真实数据精确估计弧风险,并研究不同风险计算方式对网络设计的影响。 经济机制设计:研究网络使用收费、航线容量限制等商业策略,以及多运营商之间的数据共享与合作问题。
文章须知
推文编辑:单子叶
责任编辑:张仁义
原文链接:https://doi.org/10.1016/j.tre.2025.104380