
基于需求预测的多式联运优化:数据驱动的不确定性量化与鲁棒运输调度一体化方法
一、研究背景与问题提出
多式联运网络通常包含公路、铁路和水运等多种服务模式,不同运输方式可在网络中衔接形成完整路径。同步式联运(Synchromodal Freight Transport, SFT) 是一种提升多式联运能力的概念,它通过实时信息共享和跨模式协作来实现动态匹配,旨在在确保服务质量的同时减少成本和外部性。SFT允许货主提交“模式无关”的运输请求,由中心平台实时匹配合适的公路、铁路或水运服务,并在必要时安排中转。
然而,SFT计划面临显著的不确定性,例如道路出行时间波动、需求随机到达和不同服务能力。这些不确定性不仅影响运输成本,也直接决定中转是否可行。传统的随机规划或鲁棒优化方法通常假设已知分布或采取保守的固定不确定集,难以应对现实数据的复杂性。为此,论文提出一个“预测–优化”一体化框架:利用贝叶斯神经网络量化道路时间的不确定性,然后在动态鲁棒优化模型中结合可调节的不确定集和滚动视窗决策,实现对SFT匹配问题的灵活求解。
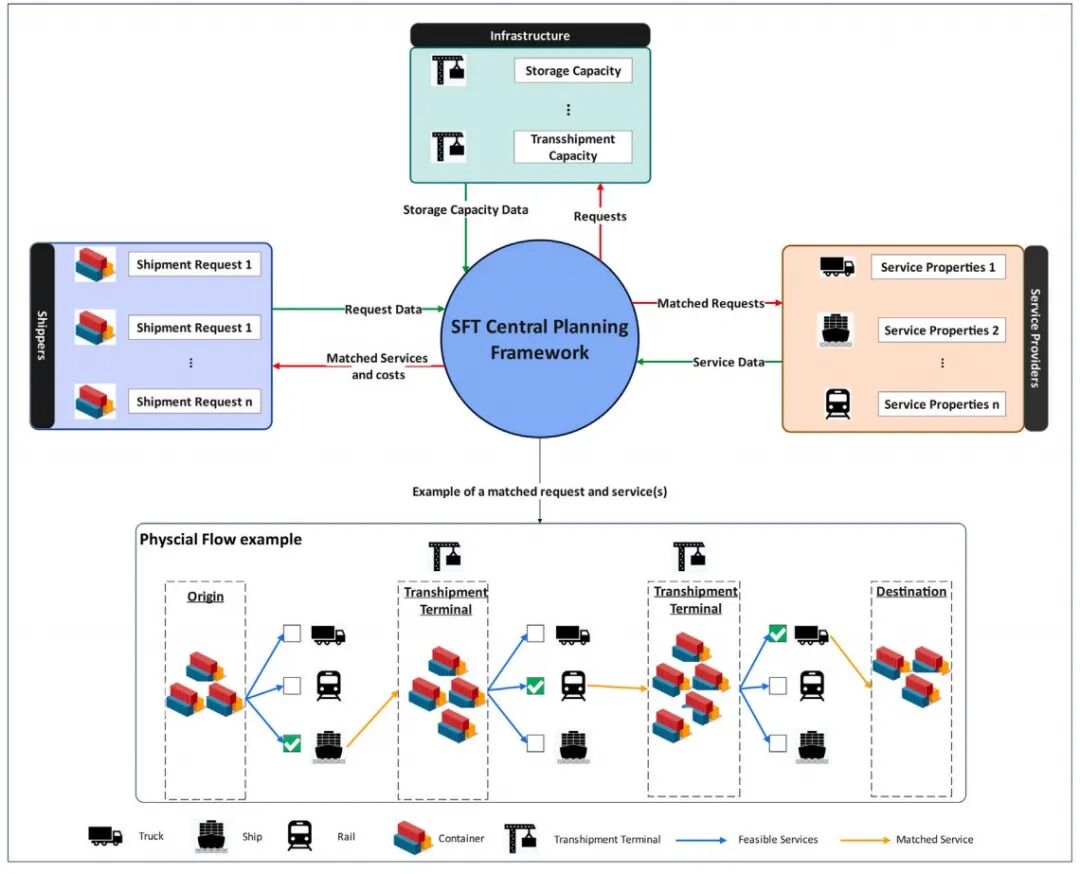
下图展示了SFT平台的运行场景:左侧为货主、服务商和终端间的实时信息流,右侧为货物在多式联运网络中的实际流动。图中点线表示起点、终点和中转,强调公路、铁路和水运的组合可能。
二、问题描述与挑战
2.1 任务定义
SFT平台需要在给定的决策时刻周期内接收货运请求,判断是否接受,并将被接受的请求匹配到一条由多个服务组合而成的运输路径。路径可以是单一模式(如全程公路),也可以在中转点转换为铁路或水运。每个服务具有固定的出发时间、运输时间、运载容量和费用。请求具有起点、终点、可装载数量和释放时间,超时交付会产生滞后成本,通过延迟罚金体现。
在决策中要考虑以下不确定性:
道路运输时间波动:交通拥堵、天气等因素导致公路运输时间随机,影响是否能赶上后续服务。 服务能力和加载时间:在不同模式之间存在不同的装卸时间和容量限制,延迟将导致额外的仓储和滞后成本。 碳税和排放成本:不同模式的碳排放不同,碳税水平变化会影响最优模式选择。
2.2 主要困难
复杂的多模式决策空间:大量请求和服务组合导致匹配空间爆炸,形成大规模整数规划问题,需要设计有效的预处理和启发式算法降低计算复杂度。 不确定性量化与模型耦合:须使用数据驱动的方法估计道路时间的预测分布,并将预测的不确定性融入优化模型,使决策既不过于乐观也不至于过于保守。 实时性要求:货运需求动态到达,需要在滚动时间窗内反复做出更新决策,保证模型能在有限时间内输出可行方案。
三、预测模块:贝叶斯神经网络与不确定性量化
3.1 变分推断与ELBO
贝叶斯方法通过在模型参数 上定义先验 ,结合观察数据 ,利用贝叶斯公式推断后验 。但后验通常难以解析求解,因此通过变分分布 来逼近,并最小化Kullback–Leibler散度。根据公式 (3),KL散度可分解为:
由于为常数,最大化ELBO即可等价于最小化KL散度:
变分推断提供了一种可伸缩的方式估计后验;然而由于高维模型复杂,本研究选用Monte Carlo Dropout (MC-dropout) 实现近似贝叶斯推断。
3.2 MC Dropout网络架构与损失函数
MC-dropout在训练和测试阶段都随机丢弃神经网络隐藏层的部分节点,将这一随机过程视为从近似后验中采样。其基本损失函数包括均方误差和L2正则化项:
其中为网络输出,是正则化系数。为了同时预测输出均值 和方差 ,改进的损失采用对数似然形式:
其中为高斯对数似然。这一损失鼓励模型输出合理的均值和不确定度。
在测试阶段,进行次随机前向传播,得到样本平均和方差:
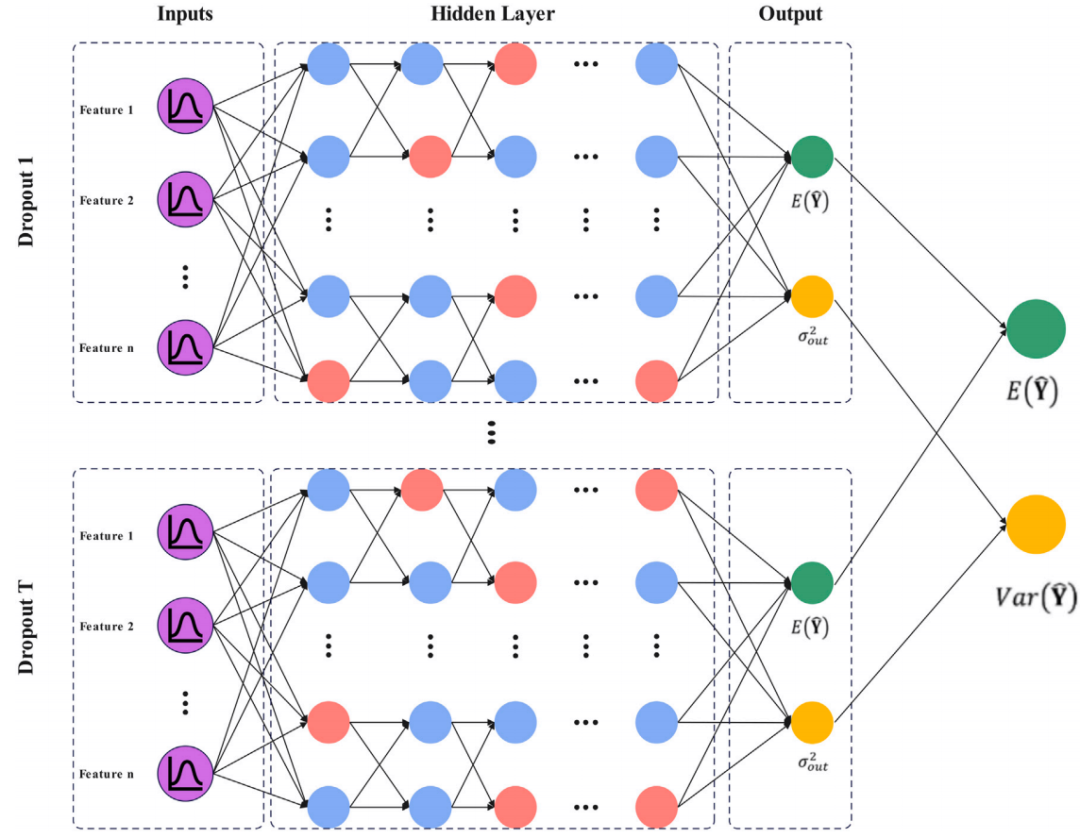
其中为输出层预测的方差。MC‑dropout网络结构如图2所示,红点表示被随机丢弃的单元。
3.3 场景可调的不确定集
预测模块输出每条公路服务的预测均值 和不确定度 . 为避免过度保守,作者引入可调节的箱体不确定集。一般形式如下:
其中是半径。论文通过以下方法调整不确定集:
不确定度过滤:依据阈值 筛选大于一定置信度的预测结果,控制集的宽度。 覆盖率调节:用核密度估计(KDE)平滑预测均值的概率分布,选择覆盖率 (如95%)确定最常见的预测区间。
调节后的不确定集记为 (其中 代表不确定度阈值, 代表覆盖率)。图3展示了采样观测点、完整不确定集、覆盖率调节和不确定度调节的效果。
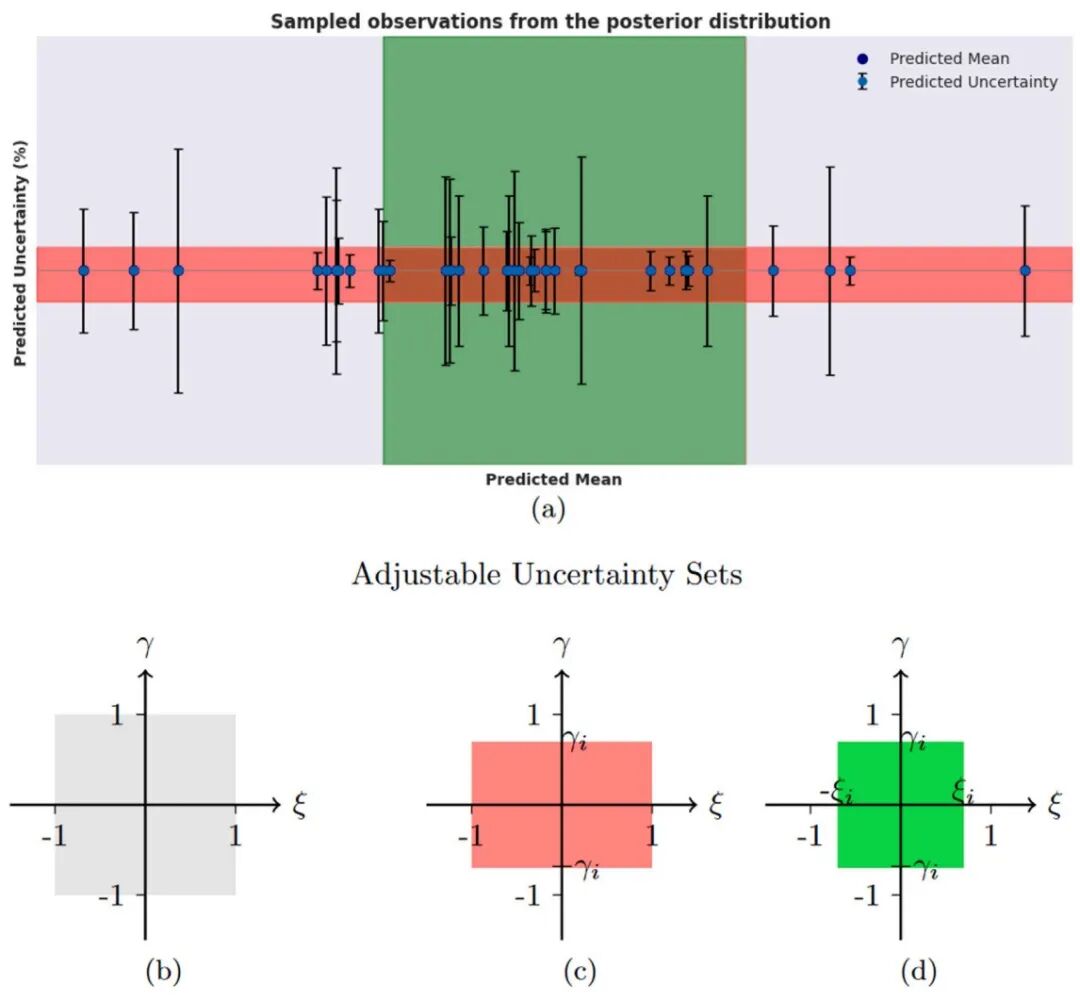
通过调整 和 ,决策者可在乐观与保守之间权衡,生成一系列鲁棒策略。
四、决策模块:同步式联运匹配与鲁棒优化
4.1 确定性模型
在确定性情形下,匹配平台通过优化式最大化匹配数量并最小化总成本:
其中表示请求是否被接受,表示请求与服务的匹配决策,成本项依次为运输成本、换装成本、仓储成本、延迟罚金、运河费用、装卸成本及环境成本。模型约束包括:
请求接受与服务匹配:约束 (13)–(16)规定只有当起点有可用服务且终点有可达服务时才能接受请求,且每个请求至多匹配一个出发服务和一个到达服务。 消除子回路与流平衡:约束 (17)–(21)防止形成闭环路径,并保证中转节点流量守恒。 容量与装卸时间:约束 (22)限制单个服务的容载量,约束 (23)–(26)保证装载时间足够,约束 (27)–(28)检验中转节点的时间可行性。 成本计算:约束 (29)–(36)计算起点、转运节点和终点的装卸及仓储成本,约束 (37)–(38)计算延迟时间。 基础设施限制:约束 (39)–(40)控制终端的仓储容量和中转作业能力。
该模型首次考虑了“运河过境费”和基于碳税的排放费用,并引入了针对道路时间不确定性的约束,为后续的鲁棒化提供基础。
4.2 鲁棒优化与可调不确定集
为应对道路时间的不确定性,作者将约束 (28)、(34)–(36)、(38)中的公路时间 视为不确定参数,通过鲁棒优化确保约束在所有可能的 下成立。一般形式的鲁棒线性优化问题可写为:
由于约束要对所有 成立,直接求解代价高昂,论文采用最坏情况(worst‑case)重构。例如时间差约束变为:
其中 为场景可调不确定集的半径。利用对偶理论和切比雪夫不等式,可以在给定置信水平 时选取合适的 ,从而控制约束违反的最大概率。同时,通过调整不确定度阈值 和覆盖率 ,改变构造出的场景集合 的形状与大小,在约束保守性与可行性之间取得平衡。
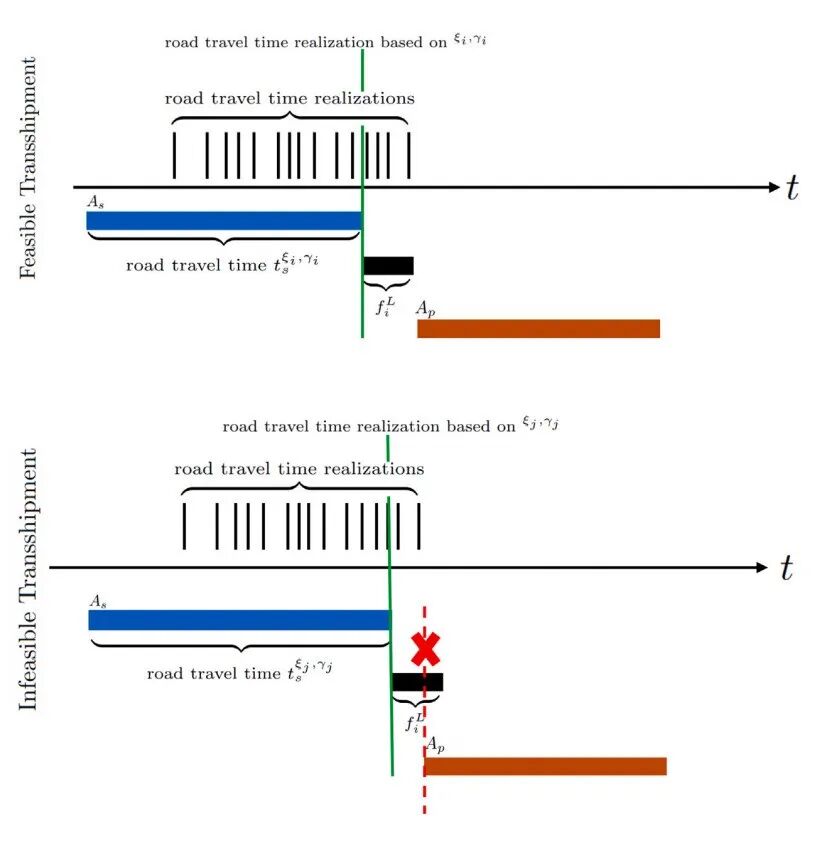
图4展示了不同道路时间实现对换装可行性的影响:当道路时间较短时,货物能够在下一服务出发前完成中转;如果遇到较长的道路时间,则会错过下一班服务而使换装不可行。
4.3 可行路径生成与滚动视窗框架
由于决策问题涉及大量请求和服务组合,作者设计了预处理启发式生成可行路径:检查服务序列是否满足时间连续性及空间一致性,对于任意连续两段服务 与 ,必须满足前一段的终点与后一段的起点一致,即 ;同时,前一段服务在其目的地的到达时间加上卸货时间,不得超过后一段服务在中转站的装货开始时间,即“到达时间 + 卸货时间 ≤ 下一段服务出发时间 − 装货时间”,从而保证中转操作在时间上可行。预处理显著减少了整数规划中的变量数量,使求解线性化模型更为高效。
此外,提出了滚动视窗框架 (Rolling Horizon Framework, RHF) :每到一个决策时刻更新未完成请求、已完成服务的残余容量,并调用预测模块获得最新的道路时间分布和不确定集,然后重新求解鲁棒模型输出接受与匹配决策。这种闭环机制保证了模型能动态应对需求变化。
五、实例分析:五大湖地区的应用与实验
5.1 数据集与实验设置
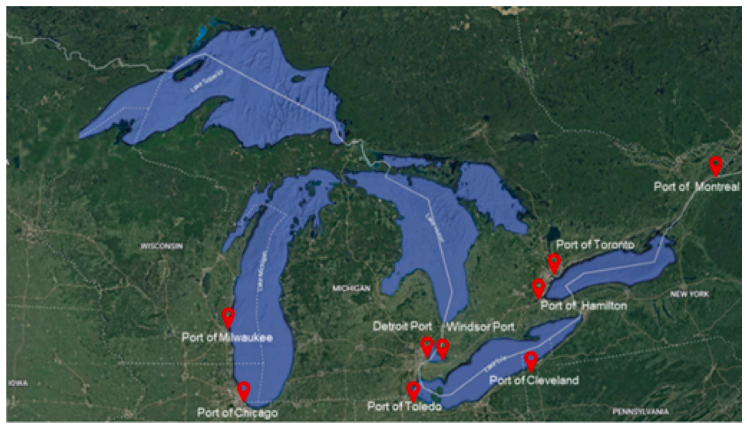
论文以加拿大–美国五大湖地区为案例,涵盖芝加哥、密尔沃基、克里夫兰、底特律、汉密尔顿、多伦多和蒙特利尔等九个枢纽港口。该地区铁路和水路资源丰富,是探索SFT的理想场景。图5展示了该区域的港口分布及公路、铁路与水运连接。
为训练预测模型,作者收集了2023年10月至2024年4月谷歌地图抓取的19 800条公路旅行时间样本,特征包括日期、时间、起点、终点、距离和旅行时间。通过加入工作日/节假日信息、归一化处理和独热编码,将80%的样本用于训练,20%用于测试。服务数据则构建了9个枢纽之间的公路、铁路和水运班次,设置固定的出发时刻、装卸时间和容量等。关键参数包括:规划周期336小时,决策间隔1小时;水运装卸时间30分钟/TEU,铁路20分钟/TEU,公路15分钟/TEU;仓储成本为8美元/TEU·时,延迟罚金15美元/请求·时;碳税0.05美元/千克;运河过境费2.5美元/TEU。
5.2 预测模型调优与评价
为了确定最优的dropout率和激活函数,作者测试了不同配置下的模型性能,采用均方根误差 (RMSE)、平均绝对百分比误差 (MAPE) 和决定系数 () 作为评价指标。公式如下:
RMSE: MAPE: :
实验结果显示,ReLU激活函数和dropout率0.1在误差和拟合度方面表现最佳。因此后续决策模块采用该配置的模型,并在测试阶段进行50次前向传播估计预测均值和方差。预测结果不仅提供点估计,还给出了置信区间,为鲁棒优化提供了必要的信息。
5.3 鲁棒优化结果与敏感性分析
在滚动视窗框架下,作者比较了确定性模型和鲁棒模型在不同不确定度阈值 和覆盖率 下的表现。结果表明:
相比确定性模型,鲁棒模型在高不确定度场景下显著降低了总成本和违约风险,但对路径利用率有一定保守性。 调高覆盖率 (如从90%提升到95%)会扩大不确定集,降低违约概率,但增加仓储和延迟成本。通过调整 可以在保守和风险之间取得平衡。
另一个敏感性分析关注可行路径长度。当限制路径长度为2(即允许最多一次换装)时,计算速度显著提升,但会牺牲部分优化空间;允许路径长度为3可以匹配更多多模式组合,提升利用率并降低费用,但求解时间稍有增加。
5.4 碳税情景与模式选择
论文还研究了不同碳税水平对模式选择的影响。图6展示了碳税为0.05、0.10、0.15和0.20美元/千克四种情景下公路、铁路和水运的份额变化(示例选取了四个情景):
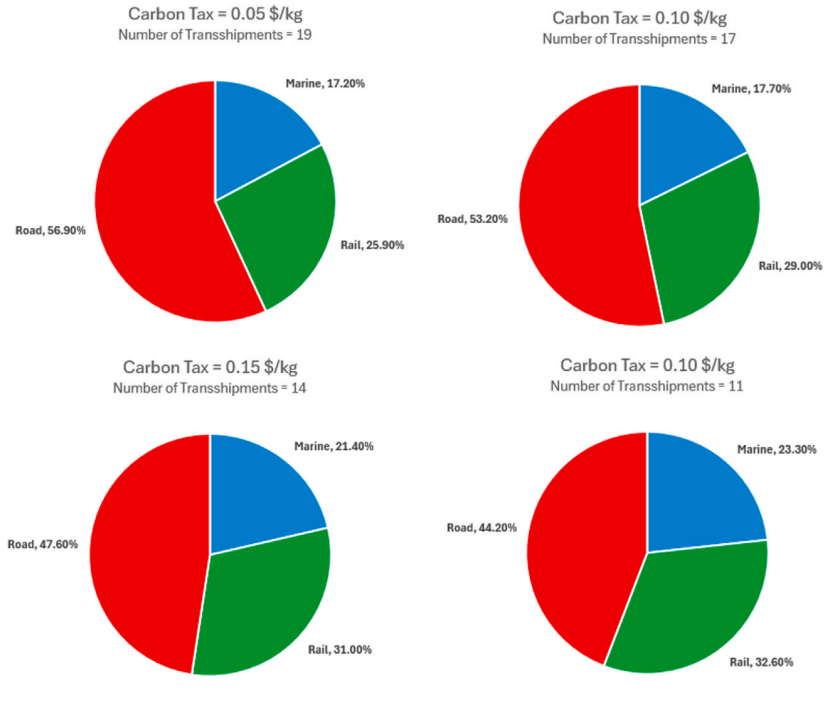
从图中可以看出,随着碳税提高,公路模式的份额持续下降,铁路和水运份额上升;当碳税达到0.15或更高时,水运成为主导模式。环境成本占总成本的比例也从约4%上升到9%。这表明政策制定者若希望促进绿色联运,可通过合理的碳税调节引导模式转移。
六、研究贡献与管理启示
6.1 研究贡献
预测–优化一体化框架:论文首次将贝叶斯神经网络的MC-dropout不确定性量化与鲁棒优化结合,针对同步式联运匹配问题提出了一种数据驱动的决策方法。 可调节不确定集:通过核密度估计和不确定度阈值构建场景可调的不确定集,决策者可根据风险偏好调节模型的保守程度。 新的成本组件与约束:模型引入运河过境费和碳排放成本,并考虑终端仓储能力与中转能力限制,使模型更贴近现实。 启发式路径生成与滚动决策:预处理可行路径大大减少模型规模,滚动视窗框架适应动态需求,实现实时决策。
6.2 管理启示
不确定性管理:物流运营者应重视数据驱动的预测模型,并根据不同服务和区域设置适当的不确定度阈值与覆盖率,避免“一刀切”地使用过于保守或乐观的参数。 模式转换激励:碳税和运河过境费等政策工具对运输模式选择有直接影响。政府可利用税收杠杆推动绿色联运,企业也应提前布局铁路和水运资源。 实时协同:同步式联运需要各方共享实时信息,包括服务时刻表、车队位置、终端容量等,以支持动态匹配平台的滚动优化。 算法灵活性:在实际应用中,可以根据网络规模和计算资源调整路径长度约束,并采用近似算法加速求解;关键是保持鲁棒性和响应速度之间的平衡。
6.3 研究局限与展望
作者指出,现有框架主要处理道路时间不确定性,而忽略了需求量和班次时刻的随机性;未来研究可考虑多因素不确定性、交互式调度以及多主体博弈。其次,MC‑dropout虽然计算效率高,但预测精度受网络结构限制,后续可探索Transformer等新型时序模型。最后,案例数据来自特定区域,推广到其他地区需结合当地网络和政策。
七、结论
本文针对同步式联运匹配问题提出了一个学习型鲁棒优化框架,通过MC‑dropout量化公路行程时间的不确定性,并结合可调节的不确定集将预测信息嵌入鲁棒模型,实现动态、多模式的货运决策。案例研究表明,该框架在降低成本、提高可行性和支持绿色政策方面具有显著优势,为未来多式联运调度提供了重要参考。
文章须知
推文编辑:单子叶
责任编辑:张仁义
原文链接:https://doi.org/10.1016/j.tre.2025.103967


