电动汽车路径与充电联合决策:状态-空间-时间网络在EV充电调度中的扩展应用
一、研究背景与问题提出
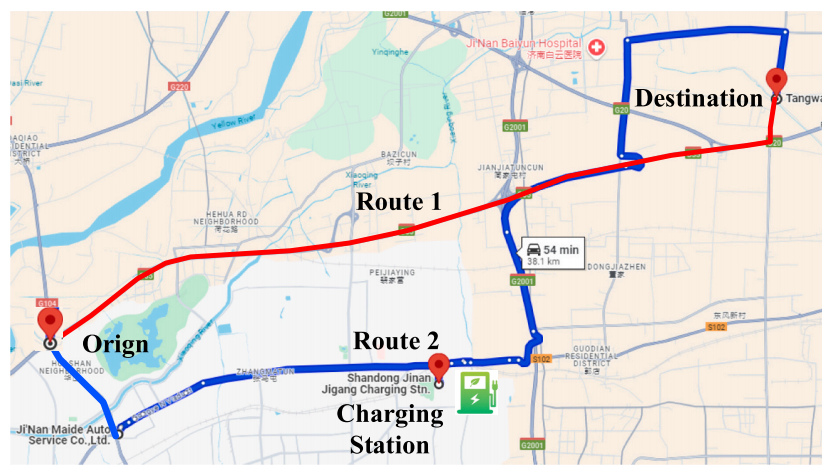
近年来,电动汽车(EV)凭借经济性与环境优势迅速发展。然而,EV续航里程有限且充电设施分布不均匀,长途旅行中不能单纯依赖最短路径。图1给出了一个简单示例:路线1虽然是最短路线,但沿途没有充电站(CS),车辆无法完成旅程;路线2较长,但具有充电站,因而可行。问题在于如何在考虑行驶时间、能耗与充电约束的情况下同时确定最优行驶路径和充电站停靠计划。
图1中直观体现了实际场景,下文将用此类示意图引出论文解决的核心问题。
二、充电过程与能耗模型
2.1 非线性充电过程与分段线性近似
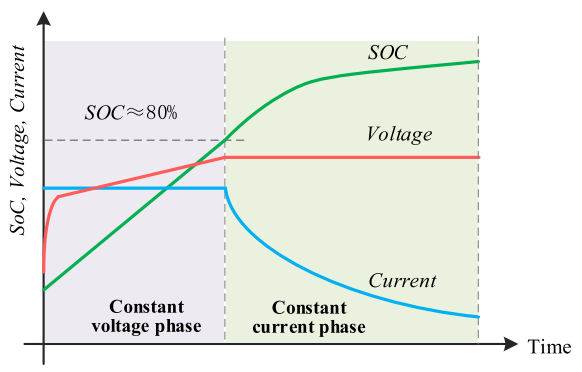
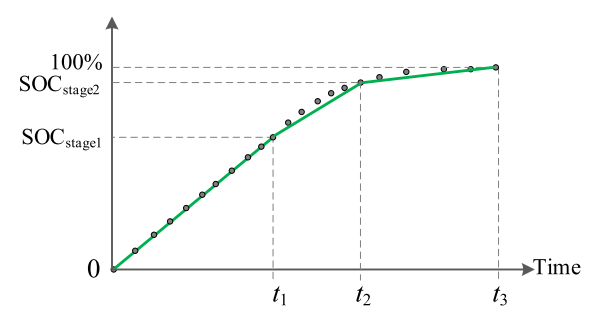
锂电池充电过程受端电压与电流变化影响呈非线性:在约80%之前电压升高、充电速度几乎恒定;超过80%后电压保持最大值,电流指数下降,充电速度变慢。论文利用分段线性函数对该非线性过程进行近似(图2与图3)。在图3的近似曲线下,充电时间与电池荷电状态(SOC)的关系可写成三段式函数:
其中 为三阶段结束时刻, 为第二、三阶段开始时的SOC。
2.2 能耗模型
文章采用Van Haaren的电动汽车能耗模型,假设车辆以恒定速度行驶,其能耗可分为空气阻力功、传动系统功、滚阻功和辅助功率。各功率及总能耗表示为:
其中 为平均速度, 为车辆重量,上式仅考虑匀速行驶,不涉及加速和制动。能耗模型用于估算行驶每段路程的耗电量。
三、固定路线的充电调度优化模型
在给定路径上,目标是确定在哪些充电站充电及充电量,以最小化总充电时间。设沿途共有 个充电站,二元变量 表示是否在站 充电, 为充电量,充电时间为 ,停靠耗时 为常数。目标函数为:
充电时间由逆函数 计算:
约束条件确保:
到站SOC不得低于安全阈值 :
邻站SOC关系为:
其中 为两站间耗电量。
0–1变量及充电量范围:
由于 为整数变量且 为连续变量,该模型属于NP‑困难的混合整数规划(MIP)问题。
四、最优充电调度特性与映射关系
为降低MIP的计算复杂度,作者分析了最优充电调度的性质,并提出两条引理:
引理1:最优调度下车辆到达最后一个充电站时的SOC等于 。 引理2:在最优调度下,除首个停靠站外,其余选中充电站的到达SOC均等于 。
基于两条引理,可将选中站集合 与充电量映射为以下公式:
其中 为电池容量。这一映射直接由0‑1决策 推导出连续变量 ,将原MIP转换为单纯的整数规划,从而显著减少求解复杂度。
五、基于状态空间‑时间网络的路线与充电调度联合优化
5.1 状态空间‑时间网络(SST网络)的构建
为同时优化路径和充电调度,作者将空间、时间和电池状态三维结合构建SST网络。构建过程分为三步(图5):
物理路网构建:记 为原有道路网,其中 为物理节点集合, 为有向道路段集合。 SST节点构建:对每个物理节点 、离散时间点 及离散SOC值 ,生成SST节点 。 SST弧构建:对于任意道路段 ,若车辆以平均速度 从 行驶至 满足时间和SOC的约束,则生成SST弧 。
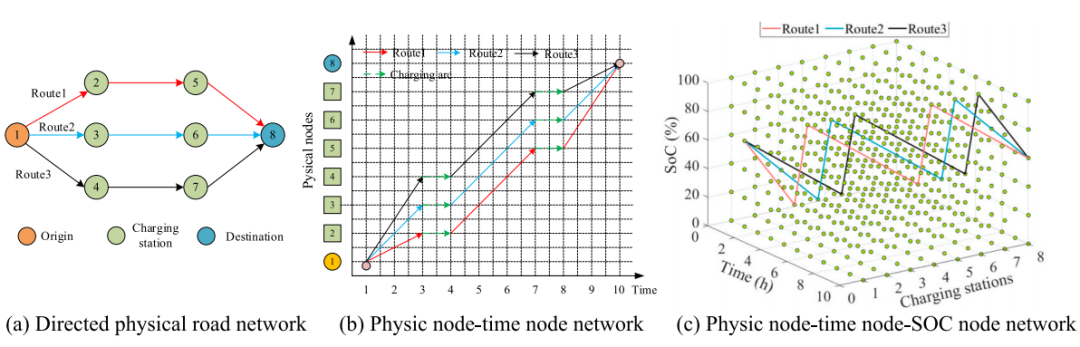
SST网络中的一条三维路径表示一种可行的行驶路径及充电方案:从起点出发,经若干SST弧最终到达终点。根据引理1,终点SOC应等于 。
5.2 联合优化模型
在SST网络上,作者建立了总时间最小化的联合模型。决策变量包括:
:是否在物理节点 充电; :SST弧是否被选中。
目标函数:
即最小化充电时间与行驶时间之和。
主要约束:
时间和SOC转移:
其中 为道路段长度, 为耗电量, 由式(23)计算。
流守恒约束:保证SST弧形成从起始节点到终止节点的连续路径:
终点约束:终点节点必须是目的地,且SOC等于安全SOC。
充电站一致性:若SST弧被选中,则允许充电站决策;否则不可充电。
通过将 Lemma 推导的CS选择‑充电量映射嵌入SST网络构建和约束中,原本巨大的三维网络被大幅压缩,仅需考虑有限的可行弧,显著降低了搜索空间和求解时间。
六、求解过程与关键难点
非线性充电行为的建模:真实充电曲线难以用解析函数准确描述。作者采用分段线性化,既保持合理精度,又便于通过逆函数计算充电时间。
混合整数规划求解困难:固定路线调度模型含有二元和连续变量,求解复杂度随充电站数呈指数增长。引理1和引理2揭示最优调度的SOC特性,通过式(23)–(24)将连续决策转化为整数决策,减少决策变量。
联合路径与调度搜索空间巨大:在原SST网络中,每个物理节点、时间、SOC组合都可能产生节点,规模为 。通过将充电调度映射到站选择,并利用能耗约束筛选可行弧,显著减少了SST弧数量,使问题可以在秒级解决。
动态规划与图搜索:在精简后的SST网络上,采用经典最短路算法或动态规划即可求得三维最短时间路径,求解效率高且保证最优。
七、仿真与结果分析
作者进行了两类模拟:线性道路模拟(单线路)与实际高速网模拟。参数取自真实道路距离与充电站布局。
7.1 线性道路模拟
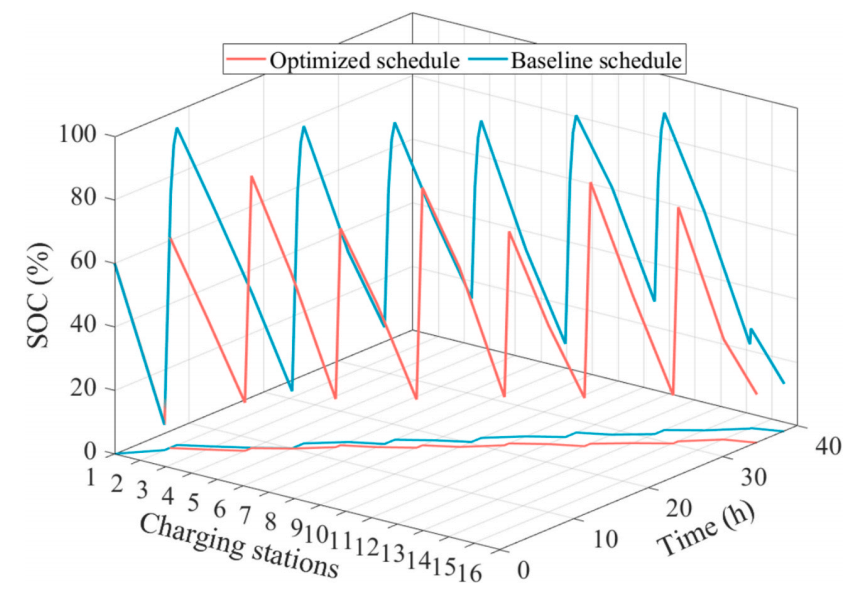
如图6所示,模拟场景为连接北京与深圳的直线道路,沿途设置多个充电站。比较基线策略(在每个可用站充到100%)和优化策略。
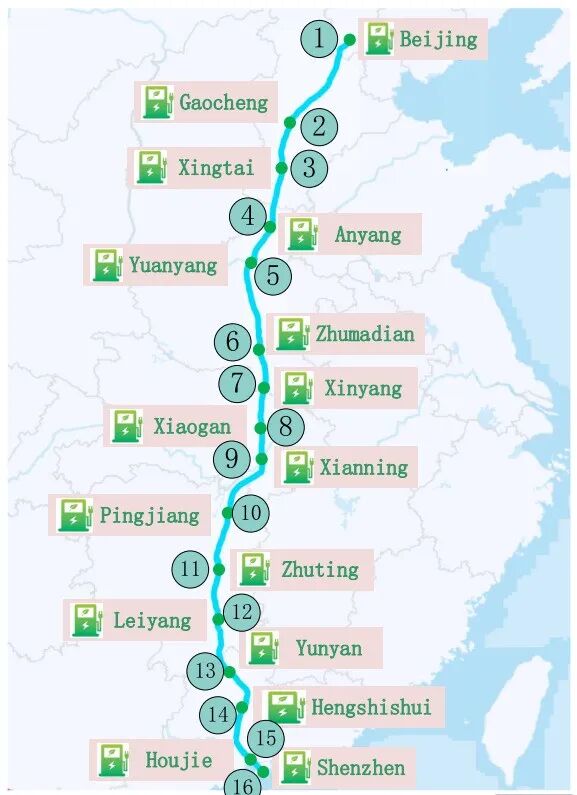
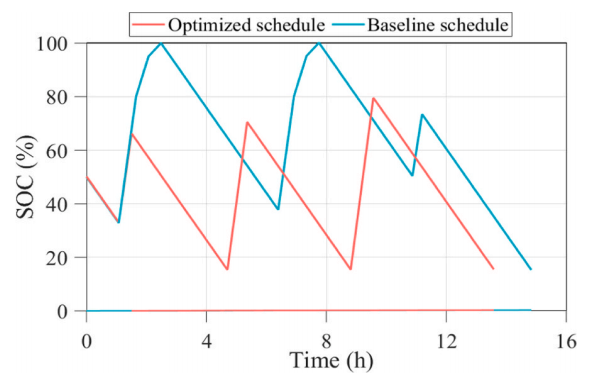
图7–图9展示了两种调度在SST网络中的SOC轨迹,优化方案总充电时间为306.5分钟,而基线为526分钟,节省219.5分钟。
7.2 实际高速网络模拟
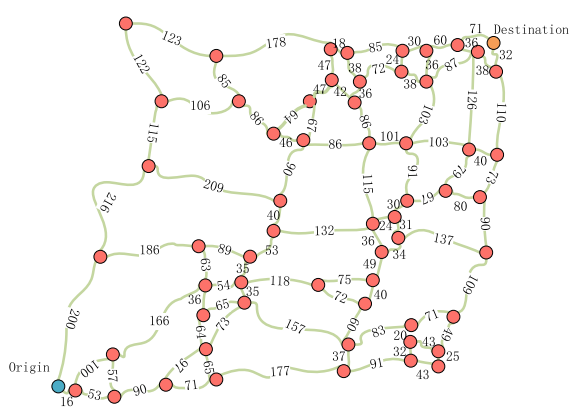
进一步在含多条高速、复杂节点的真实路网上验证方法。图10表示含50个路段、若干充电站的高速网络,图11为抽象路网示意,图12为其有向图表示。
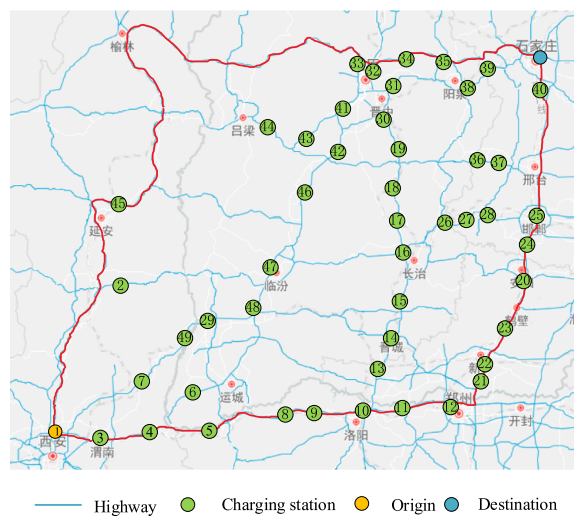
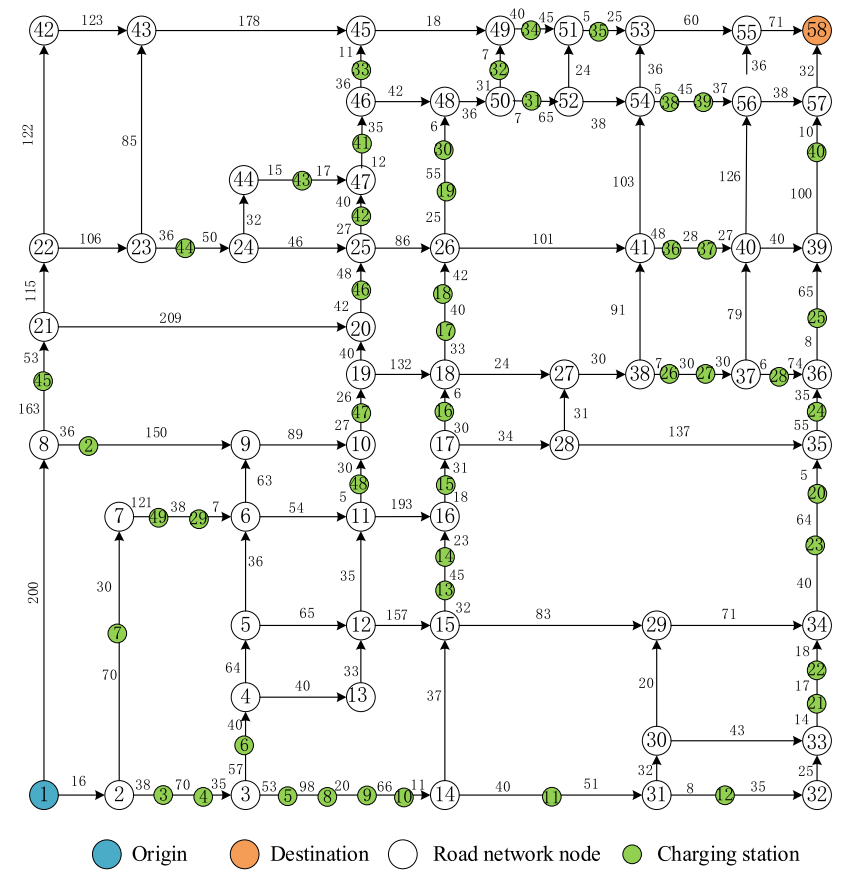
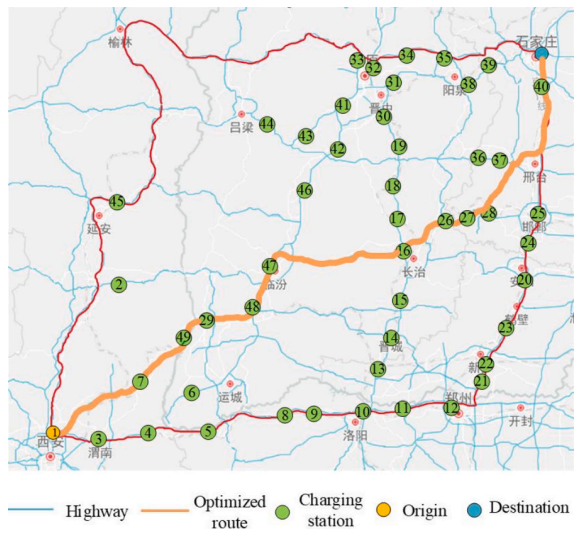
在指定的起终点(例如西安→石家庄),优化方案的总充电时间为110.38分钟,基线为185.38分钟,节省约75分钟。平均各OD对比结果见表4和表5(文中),优化方案平均节省 41.4 min 充电时间。
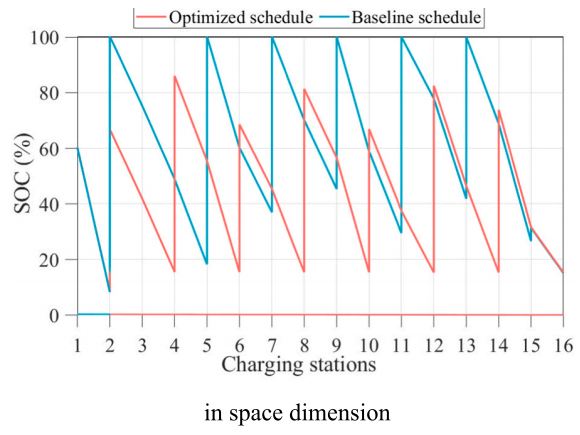
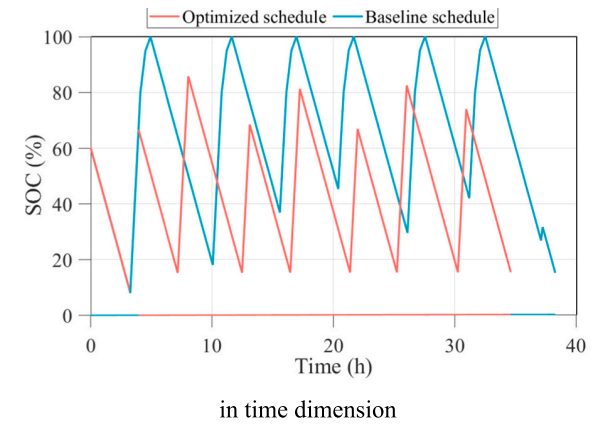
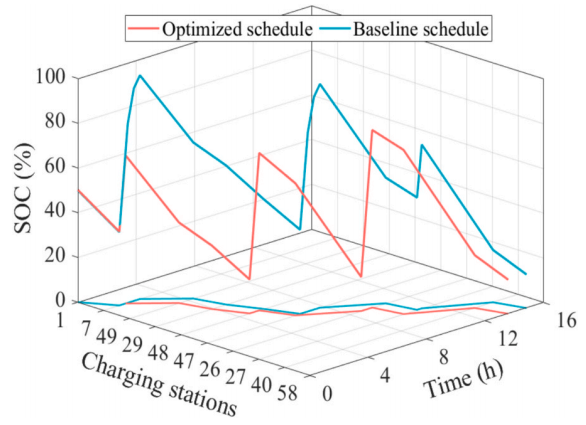
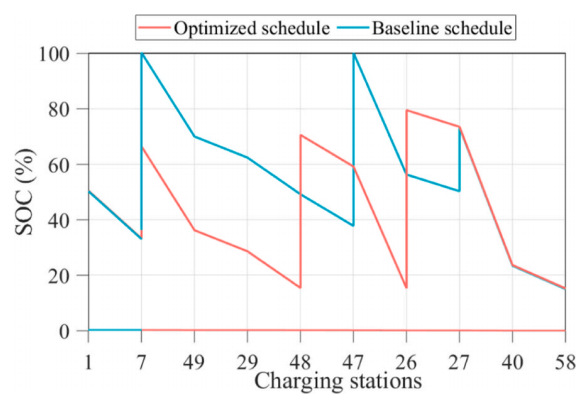
图13展示了真实道路上优化后的行驶路线,图14为三维SST路径,图15和图16分别给出空间与时间维度下的SOC变化,可见优化方案充电位置更合理、SOC轨迹更平稳。
7.3 不同初始SOC与不同OD的影响
图17展示了在不同初始SOC(15%–90%)下的SST路径,当初始SOC较高时,车辆可少充甚至不充;当初始SOC较低时,需要更多充电停靠,路径上升维度更明显。
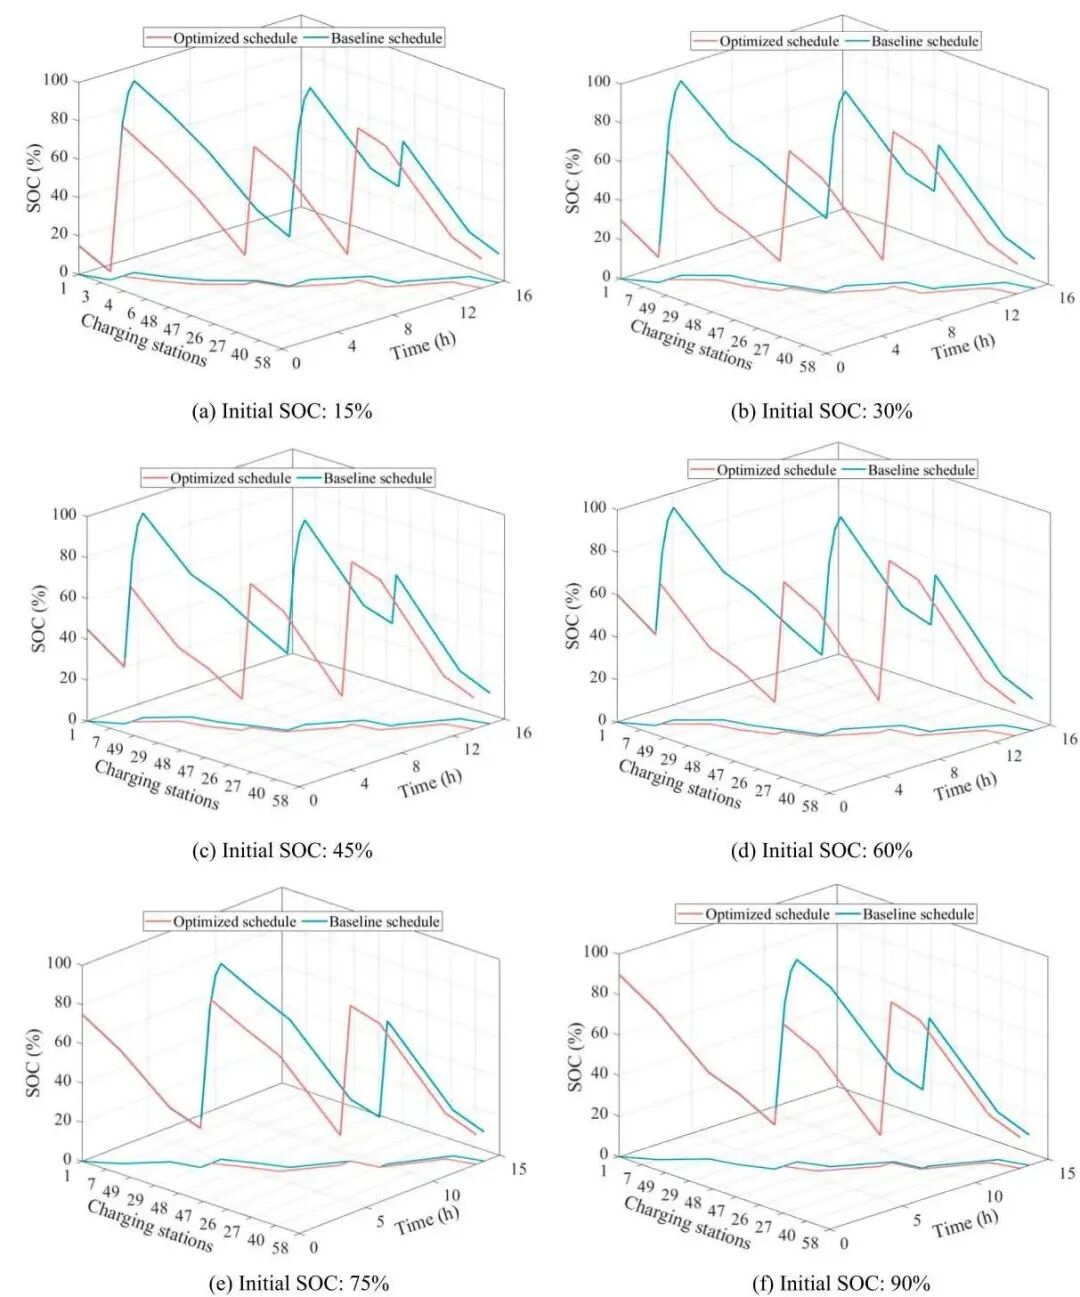
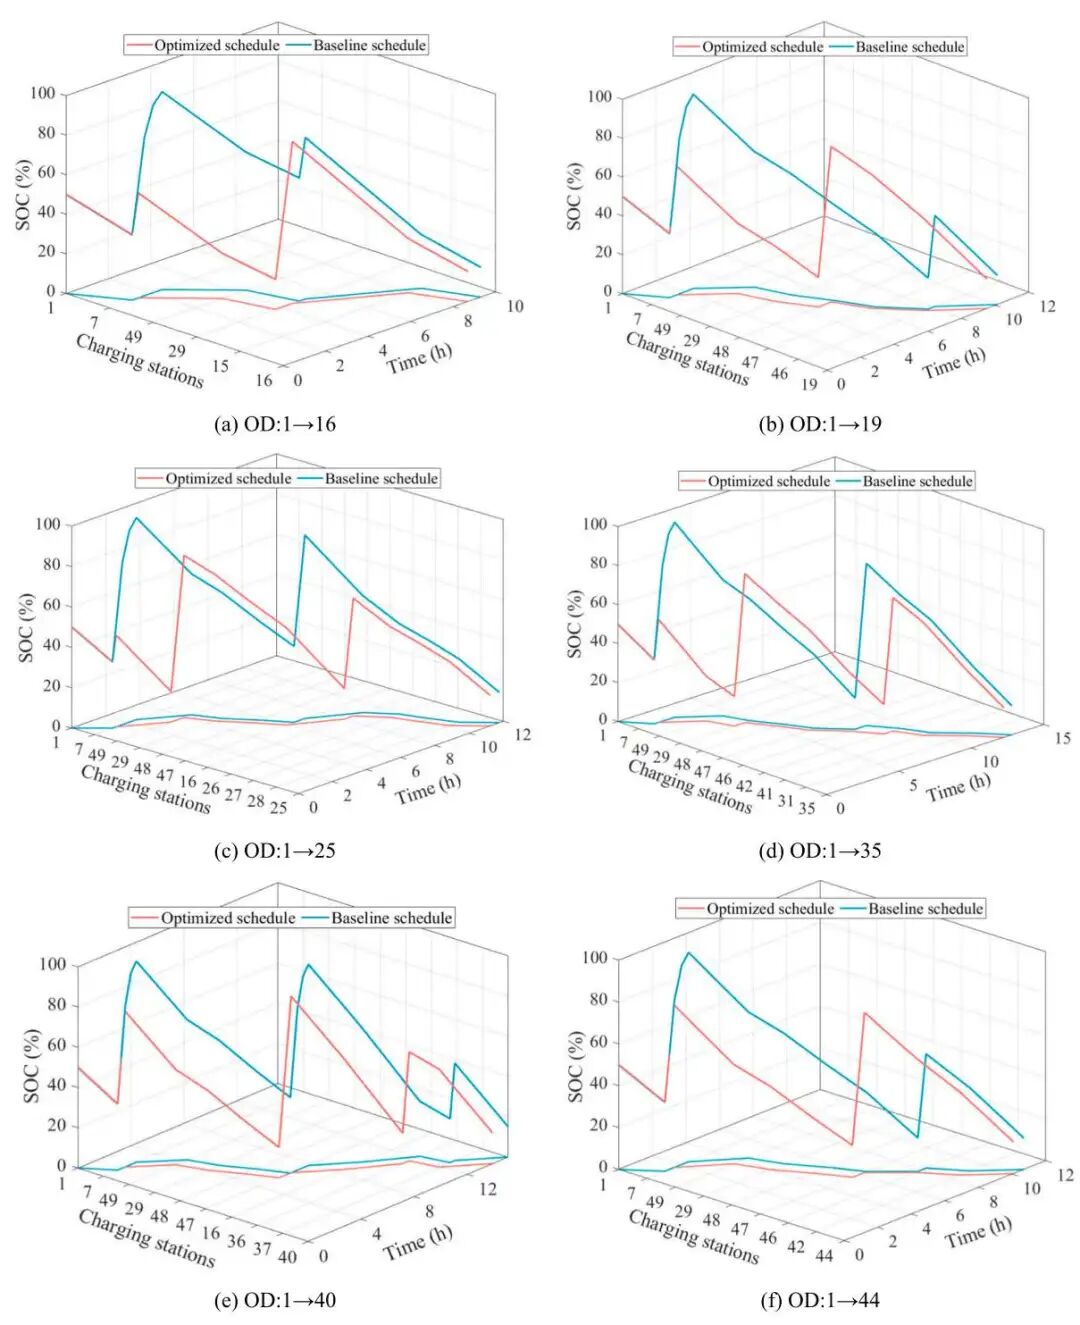
图18比较了多个OD对(例如1→16、1→19…),表明起终点距离及充电站布局影响路线选择和充电次数,模型均能给出合理解。
7.4 计算效率
该方法将原始的高维MIP问题转化为整数规划,并通过SST网络剪枝大量不必要节点,模型用 Yalmip(MATLAB) 实现,运行环境为 Intel i7 CPU、16 GB RAM,在相同算例上,本文方法 0.03–1.31 秒量级即可出解,显著快于经线性化后用 CPLEX 直接求解的原始模型。这表明模型有潜力应用于实时导航与调度系统。
八、结论与管理启示
方法创新:论文提出将非线性充电过程分段线性化,建立固定路线充电调度MIP模型,并通过分析最优调度特性构建了充电站选择‑充电量映射,有效降低模型复杂度。随后借助状态空间‑时间网络将路线规划与充电调度统一,利用剪枝策略避免穷举所有时间与SOC组合。
效果显著:在模拟与实际路网中,联合优化方案显著减少了充电次数和时间,平均节省 41.4 min 充电时间;同时求解速度优于传统MIP求解器。
管理启示:
对于长距离EV运营者,建议在路径规划中综合考虑续航能力和充电站布局,合理安排充电点而非一味充满。 交通管理部门应在交通干线合理布置充电站,缩小临近充电站间距,提高网络连通性以减少绕路时间。 信息平台可以实时利用该模型提供个性化路线与充电建议,为驾驶员节约时间和成本。 研究展望:作者指出未来可将站点排队、不同充电功率以及电价波动等因素纳入模型,进一步提升现实适用性。
文章须知
推文编辑:单子叶
责任编辑:弓仪长
原文链接:https://doi.org/10.1016/j.tre.2025.104233


