电动汽车路径规划中的充电模式转型:静态与动态充电的模型与算法分析
本文针对《A review of static and dynamic charging in electric vehicle routing: Transition, algorithms and future directions》一文进行学术化解读。文章系统梳理了电动汽车路径规划(EVRP)研究中静态充电(static charging,简称 SC‑EVRP)与动态充电(dynamic charging,简称 DC‑EVRP)的建模方法、优化目标、算法进展及未来趋势。下面从研究背景、能耗与充电建模、静态与动态充电场景、深度强化学习算法、研究限制与展望等方面展开解析,以期为学术界读者提供一篇全面的综述。
一、研究背景与问题提出
1.1 研究背景
交通减排与电动化趋势:电动汽车有助于降低排放并缓解城市交通压力。研究指出,在公共交通和物流领域广泛应用电动汽车可显著降低碳排放和能源依赖。
充电模式对调度的影响:电动汽车的续航受限,充电方式决定了车辆的运营效率与路径规划复杂性。传统的充电方式主要为定点即时充电(PIC)与电池交换(BSW)两类,只能在固定站点停车充电;而新兴的动态充电技术(如无线动态充电 DWC与架空线动态充电 OCC)可边行驶边补能,为连续运营提供可能。
路径规划问题的多样性:EVRP不仅包括最短路问题,还需要考虑车辆的电池能量、服务时间窗口、客户需求、交通状况等多重约束。动态充电的引入使传统模型复杂化,涉及车辆与充电任务的协同、充电道路布局、充电功率与车辆速度的耦合等问题。
1.2 研究问题
电动汽车路径规划可分为静态充电 EVRP(SC‑EVRP)与动态充电 EVRP(DC‑EVRP)。两者的核心不同在于能量补给方式:
SC‑EVRP:车辆只能在停靠时补能,包括即插即用充电和电池交换,需要规划最佳停靠站、充电时长及访问顺序。 DC‑EVRP:车辆可在行驶过程中从道路基础设施(如无线充电道路或架空线)获取能量,因此车辆任务与充电任务高度耦合,需要优化充电道路布局、车辆速度控制和服务顺序等。
图 1 展示了 SC‑EVRP 和 DC‑EVRP 模型的比较,突出它们在充电方式和路径规划上的差异。
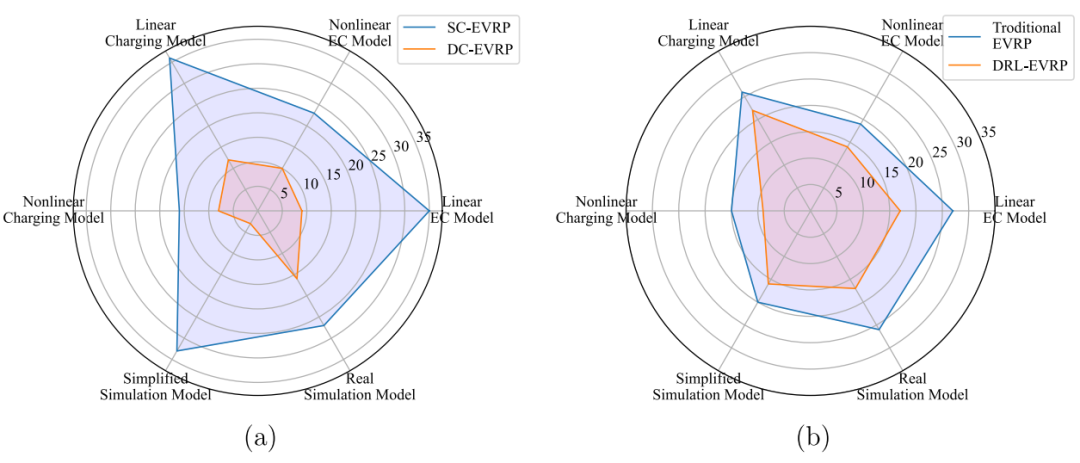
研究围绕以下核心问题展开:如何建立准确的能耗与充电模型;如何设计适用于静态/动态场景的优化模型与算法;如何在保证服务质量的同时降低能耗和运营成本;以及如何利用深度强化学习等新技术实现大规模实时决策。
二、能耗与充电建模
该部分重点介绍文章中提出的能耗模型和充电模型。合理的建模是优化算法有效性的基础。
2.1 能耗模型
2.1.1 线性能耗模型
在早期 SC‑EVRP 研究中,能耗通常与行驶距离成线性关系。作者给出了线性能耗模型:
其中: 为总能耗(kWh), 为固定的能耗率(kWh/km), 为行驶距离(km)。该模型假设能耗与行驶距离成正比,简单而有效,广泛应用于传统的静态充电场景中。然而,由于其过于简化,无法准确反映实际能耗的复杂性,通常在动态场景下需要更精细的建模。
2.1.2 动态能耗模型
考虑加速度、空气阻力、滚动阻力和坡度的复杂模型可更准确地估计能耗。文章引入动力学能耗模型:
其中: 为行驶路段的能耗, 为每单位时间的功率消耗, 为速度, 为电池效率, 为机械传动效率。由于该模型基于积分形式,它考虑了包括加速度、空气阻力、滚动阻力、坡度等多个因素,因此能够提供更为精确的能耗估计。然而,积分计算通常较为复杂,许多研究通过离散化或近似函数进行计算,以简化求解过程。
2.1.3 动态车辆能量更新
考虑车辆在道路上的能量变化,文章提出以下更新方程:
其中: 为经过某段路后车辆的能量状态, 为上一时刻的能量状态, 为车辆行驶过程中的能耗, 为通过动态充电获得的能量。该式为后续动态充电优化模型奠定了基础,并提供了一种简便的方式来跟踪电池状态(SOC)在不同路径和条件下的变化。
2.2 充电模型
2.2.1 线性充电模型
静态充电和部分动态场景(例如单极磁场耦合)下,充电功率与时间通常近似成线性关系。文章给出了 PIC(Plug‑in Charging)线性模型:
其中: 为充电后的电池状态, 为充电前的电池状态, 为充电速率, 为充电时间。
对于 动态无线充电(DWC),充电速率与行驶速度及路段长度之间存在线性关系,模型如下:
其中: 为充电量, 为充电功率, 为充电效率, 为充电路段的长度, 为车辆的平均行驶速度。
该模型假设充电功率与行驶速度、充电路段长度之间的关系为线性,并且充电效率保持稳定。文章还指出,在低速区间,DWC的效果尤为显著。
2.2.2 非线性充电模型
实际电池充电过程中,由于电池的电化学特性,充电过程往往表现为非线性。文章引用了电池电路模型来描述充电过程,公式如下:
其中: 为电池端电压, 为开路电压,依赖于电池的荷电状态(SOC)和温度(T), 为电池电流, 为电池的内部电阻, 为瞬时电阻,考虑了短期和长期的动态效应。
作者还指出,充电模型不仅要考虑电池的充电电流,还需要考虑电池寿命衰减模型,尤其是基于荷电状态变化率的二次损耗函数。这种损耗函数对电池的长期使用有重要影响,尤其是在动态充电场景下,电池寿命的变化对优化策略具有显著影响。
2.2.3 动态充电优化模型
在动态充电场景下,车辆在每条路段上所获得的能量取决于道路布局、车辆速度和充电功率。文章给出了 DC‑EVRP(动态充电电动车路径问题)优化模型的目标函数:
其中: 为行驶总距离, 为行驶总时间, 为能量消耗的成本(电池的充电和放电成本)。
约束条件包括:
电池能量约束:确保每个时间点上车辆的能量状态满足最低能量需求。 SOC(电池荷电状态)连续性约束:SOC必须在行驶和充电过程中保持连续变化,避免出现不合常理的跳跃。 车辆访问和时间窗口约束:车辆必须按时到达指定的充电站或目的地,满足每个任务的时间窗口约束。
此外,还可能包括充电设施的容量约束、充电速率限制以及电网负载的平衡等条件,以确保充电和运输过程的高效性和可持续性。
三、静态充电 EVRP(SC‑EVRP)
3.1 模型与优化目标
SC‑EVRP 的目标通常包括以下几类:
最小化行驶距离/时间/能耗: 在满足任务要求的前提下减少运营成本和碳排放。 最小化充电等待时间: 当充电站存在排队现象时,需考虑等待时间对路径的影响。 最大化客户服务水平: 包含满足时间窗口、减少延误等。 综合目标: 同时权衡成本、服务质量和能源利用率,形成多目标优化问题。
主要约束包括时间窗、车辆容量、充电站设施能力、任务同步等。
3.2 主要挑战与解决策略
SC‑EVRP 的研究挑战主要包括:
能耗与充电建模不精确: 早期线性能耗模型无法反映速度、坡度等动态因素,需要引入动力学模型或数据驱动模型。 充电站布局与车辆调度协同: 需同时决定充电站位置、类型及其容量,以及车辆调度策略,形成复杂的联合优化问题 。 不确定性处理: 交通流、充电需求、可再生能源供给存在不确定性,需采用鲁棒优化或随机规划方法 。 多能互补与电网约束: 引入可再生能源、能源存储和电网互动使问题更具复杂性。部分研究考虑电池寿命和可再生能源波动对充电策略的影响 。
文章通过归纳大量文献,总结了上述挑战的解决策略:精化能耗模型、设计混合整数线性规划与分解算法解决站点布局问题、采用仿真结合强化学习的方法处理不确定性等。图中展示的流程图从车与道路匹配到充电设施布局,再到电网交互的多个层次,体现了 SC‑EVRP 与能源系统的耦合 。
3.3 算法进展
SC‑EVRP 的算法可分为以下几类:
精确算法: 包括分支定界、分支定价、拉格朗日松弛等,用于求解小规模实例。 启发式与元启发式算法: 包括贪婪启发、局部搜索、变量邻域下降、模拟退火、禁忌搜索、遗传算法、蚁群优化、粒子群优化等,适用于大规模实例。 混合算法: 将精确算法与启发式组合,例如先用元启发式生成初解,再用局部搜索优化,或结合动态规划降低复杂度。 深度强化学习(DRL): 利用神经网络近似值函数或策略函数,直接学习调度策略。DRL 能够处理高维状态、实时决策,对解决复杂 EVRP 显示出潜力。
文章指出,传统算法在规模和实时性方面受到限制,而 DRL 方法具有泛化性和快速在线决策优势,但训练成本高、解释性差。
四、动态充电 EVRP(DC‑EVRP)
4.1 动态充电类型及特点
动态充电包括无线动态充电(DWC)和架空线动态充电(OCC)。文章通过实验分析了不同功率水平和充电道路覆盖率对车辆续航的影响:适度提高道路覆盖率和充电功率可显著降低电池容量需求。表 3 总结的研究表明,在 5 kW〜100 kW 功率范围内,当道路覆盖率从 5 % 提升至 25 % 时,车辆电池容量可减少 10 %〜70 % 不等。
动态充电的优势在于车辆无需停车即可补能,适用于公交车、出租车等高时值任务。然而,充电道路布局和车辆速度控制等问题使得路径规划更加复杂,并需要考虑安全性、车道容量和供电网络。
4.2 优化模型与约束
DC‑EVRP 的模型需要同时规划任务路径和动态充电策略。目标通常是最小化行驶时间或能耗,同时满足以下约束:
能量约束: 保证车辆在任意时刻电量在允许范围内,充电道路上获得的能量与速度和道路长度相关。 SOC 连续性: 按式 (3) 更新车辆 SOC,并保证在起点和终点满足初始/最终电量要求。 路径连续性与时间窗约束: 每条任务必须被服务,车辆不能重复访问过多次,且必须在指定时间窗口内完成服务。
4.3 静–动充电联合策略
考虑到动态充电系统建设成本高,很多研究提出混合策略,即在主要干道铺设 DWC/OCC,同时保留静态充电站,车辆在适当位置停靠快充或换电。混合策略可减少对动态充电道路的覆盖率要求,并提高整体效率。
4.4 算法进展
针对 DC‑EVRP,文献报道的算法包括:
精确算法: 混合整数线性规划(MILP)、Benders 分解等,适用于小规模路网。 启发式算法: 如最近可充电路段启发、粒子群算法、随机搜索算法等,可快速生成可行路径。 混合算法: 将启发式与动态规划或禁忌搜索结合,提高解的质量和稳定性。 深度强化学习: 尝试使用 DQN、DDQN、PPO 等网络直接输出动态充电路径。研究表明 DRL 在真实路网的大规模决策中显示出较好性能,但训练样本需求大且需要高维状态建模。
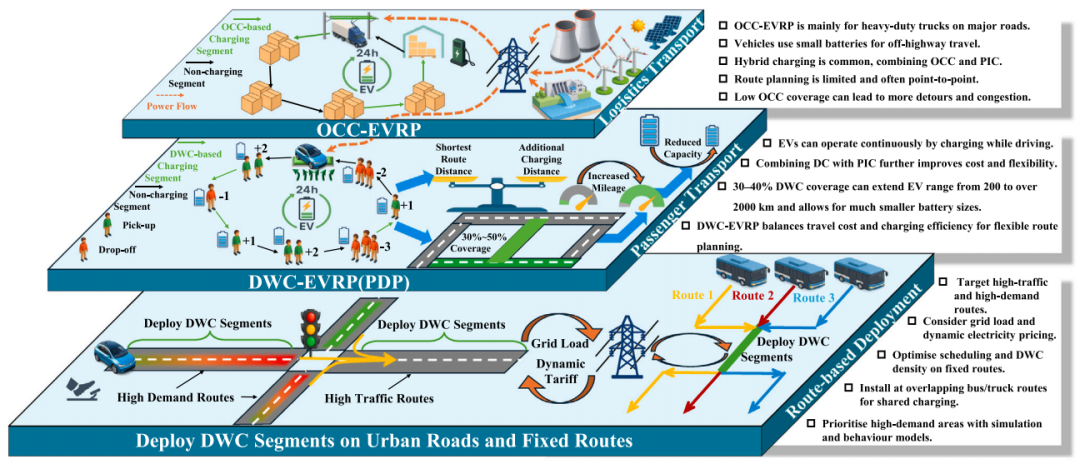
图 2 是针对长期运营需求提出的动态充电应用场景示意图,涵盖物流运输、乘客出行和基于固定线路的部署,可用于理解 DC‑EVRP 的系统层次。
五、深度强化学习在 EVRP 中的应用
5.1 状态与动作设计
DRL 将 EVRP 建模为马尔可夫决策过程(MDP),其中状态通常包含车辆位置、剩余电量、待服务客户、充电站或充电道路分布等;动作为选择下一条道路或充电决策;奖励函数反映行驶成本、服务效率和能源使用等。
5.2 网络结构与损失函数
作者总结了多种 DRL 框架,其价值函数或策略函数更新公式如下
5.2.1 DQN 值函数逼近
在 DQN(深度 Q 网络)算法中,目标是通过逼近最优值函数 来学习最优的行为策略。其值函数的公式如下所示:
其中: 表示在策略 下,给定状态 和动作 的预期累计奖励; 是折扣因子,决定未来奖励的影响程度; 是时间步 处的奖励。
5.2.2 Actor–Critic 算法
Actor 负责生成策略 ,而 Critic 负责评估当前的价值函数或优势函数,以指导 Actor 的更新。具体的更新过程如下:
Actor 更新:通过计算策略梯度来更新策略网络:
其中, 是在时间步 估计的优势函数。
Critic 更新:Critic 网络的目标是最小化状态值函数 与目标值 之间的误差:
其中, 表示从时间步 开始的回报(奖励函数的转换结果),而 是 Critic 网络的参数。
此方法结合了策略网络和价值网络的优点,通过 Critic 网络的指导,Actor 能够更有效地更新策略,从而加速学习过程并提高性能。
5.2.3 注意力机制与指针网络
对于序列决策问题,可以使用指针网络或 Transformer 结构表示候选节点的选择概率
其中 为神经网络函数, 为参数矩阵,通过注意力机制聚焦于潜在最优节点。
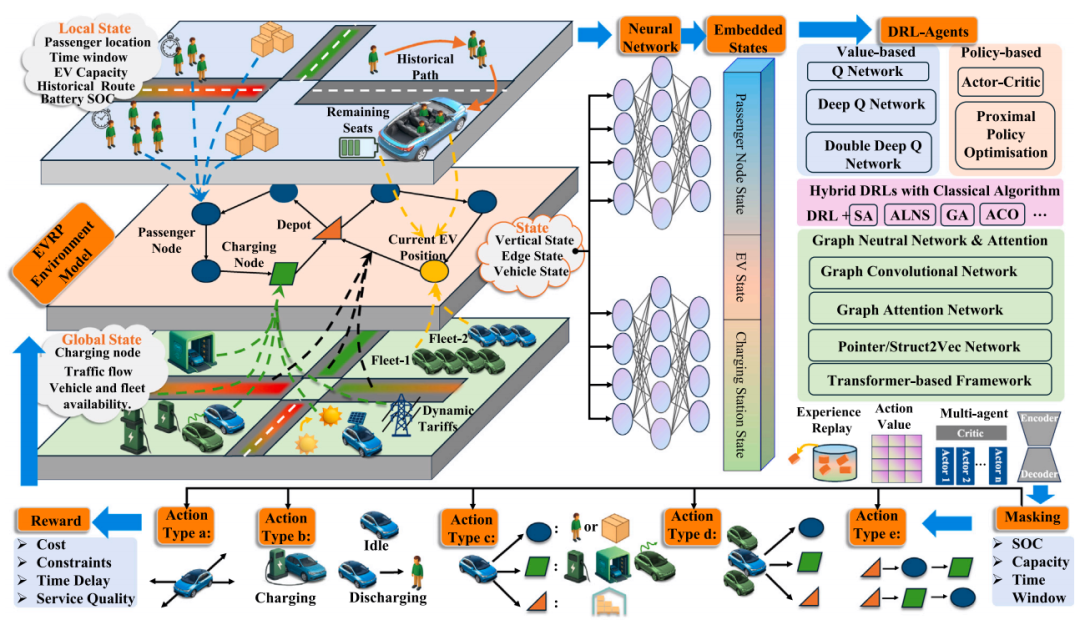
下图展示了文章提出的 DRL‑EVRP 模型的 MDP 框架:它在不同层面提取局部状态与全局状态,通过深度网络抽取特征,然后输出调度策略。
5.3 DRL 的优点与局限
DRL 在 EVRP 中的优势包括:
能够在大规模、实时的复杂环境下快速决策,适用于交通路网实时调度; 可以处理高维输入(如交通状态、车辆动态),并通过神经网络自动学习特征表示; 通过端到端训练避免手工设计启发式规则,具有较好的泛化性。
但也存在局限:
训练样本需求量大,训练过程耗时,且在不熟悉的环境中可能难以收敛; 模型解释性差,难以对决策过程进行可视化分析; 在高度约束的优化问题中,如何保证可行性仍然是挑战,需要结合约束满足算法或安全 RL 方法。
六、研究限制与未来方向
6.1 当前研究的局限性
文章指出,现有 EVRP 研究存在以下系统性限制:
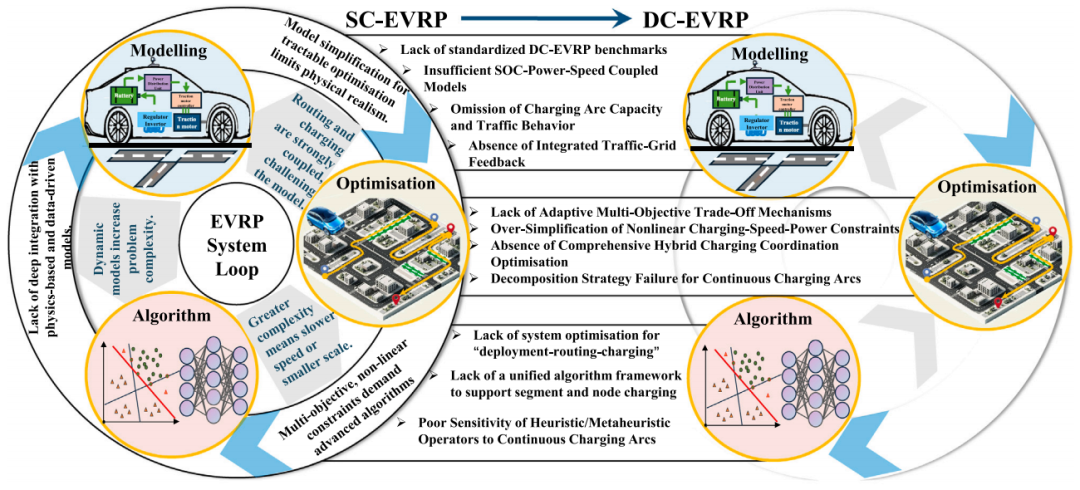
模型割裂: 能源消耗、充电过程与交通状态常被独立建模,缺乏统一框架; 算法与模型适配性不足: 现有算法多针对静态充电开发,迁移到动态充电场景效果有限; 数据集和仿真平台缺乏: 缺乏公开的统一数据集和仿真平台,难以比较不同算法; 实时协调困难: 动态充电需要实时监控交通、供电和车辆状态,现有方法缺乏与真实系统的协同机制; 长距离与全局优化挑战: 动态充电导致车辆不必停靠,路径规划呈现连续空间特征,复杂性高。
6.2 未来研究方向
作者提出多项未来研究方向:
建立能耗–充电–交通一体化模型: 在路段层面考虑车辆速度、道路坡度、充电设施位置与供电功率等因素的耦合; 采用多层级优化与分解算法: 将设施选址、能源调度和车辆路径规划分层处理,通过双层或三层规划协调电网和交通系统; 开发可迁移的 DRL/GNN 模型: 结合图神经网络与强化学习,实现模型在不同规模网络间的迁移与泛化; 建立标准数据集和仿真平台: 开放真实路网数据和动态充电实验平台,促使不同算法公平比较; 探索多目标动态优化: 在成本、服务水平、能源利用率与环境友好性之间进行权衡,引入演化算法与多智能体强化学习实现协同优化。
下图展示了研究者概括的系统级限制和未来挑战示意图,强调了从车辆级到路网级的循环关系和信息反馈。
七、结论与管理启示
综上所述,该文是对 EVRP 静态与动态充电研究的全面回顾。主要贡献包括:
系统梳理研究现状: 首次按静态与动态充电对 EVRP 文献分类,并总结了能耗模型、充电模型、优化目标与约束条件。 提炼算法发展脉络: 比较了精确、启发式、元启发式、混合及 DRL 算法的优势与局限,指出动态充电研究的不足及 DRL 应用趋势。 提出未来研究方向: 强调统一模型、算法与数据平台的重要性,倡导多目标、实时化和智能化的优化方法。 实践启示: 对公共交通和城市物流运营者而言,动态充电能大幅减少停靠时间,提高车辆利用率;但在部署前需考虑道路布局、电网负荷和安全性,建议采用静–动充电混合策略并开展仿真验证。
本文通过图示和公式复现原文的关键技术细节,并结合作者提出的限制与展望,为后续研究者在 EVRP 领域的模型构建与算法选择提供参考。
文章须知
推文编辑:单子叶
责任编辑:弓仪长
原文链接:https://doi.org/10.1016/j.swevo.2025.102105


