可信区间视角下交通需求不确定性建模:基于全局-局部注意图的时空卷积区间框架
原文链接见文末,或扫文末交流群二维码,每日实时更新推文与原文
一、研究背景与问题提出
随着共享出行和网约车业务的发展,如何准确预测城市各区域在未来时间段内的出行需求区间(Prediction Intervals, PIs)成为智能交通管理的重要课题。与传统的点预测相比,区间预测不仅提供期望值,还给出需求可能波动的上限和下限,有助于解决以下问题:
资源配置风险:点预测往往忽略需求波动性,导致调度过载或供给不足。区间预测能给出可信度较高的上界和下界,使得车辆调度更稳健。 不规则空间划分:现有模型普遍采用规则网格划分城市区域,忽视实际道路网络和功能区异质性,容易导致空间相关性描述失真。 时间序列异方差性:交通需求序列呈现明显的集簇波动,单一的平均预测不足以捕获需求波动的随机性和极端值。
为解决上述问题,论文提出 PI‑STCBN(Prediction Interval‑based Spatial–Temporal Convolution Block Network),通过全局‑局部注意图构建、上界‑下界分解(UL‑B)、时空卷积块(ST‑Conv)和差异化损失设计来生成高可信度和较窄宽度的需求预测区间。该模型在成都和纽约两个真实数据集上进行验证,取得明显优势。
二、数据预处理与不规则区域划分
论文使用 成都(来自四川省交通运营协调中心)和 纽约(来自纽约市出租车与豪华车委员会)两座城市的出行数据。两者在时间跨度和订单量上差异明显:
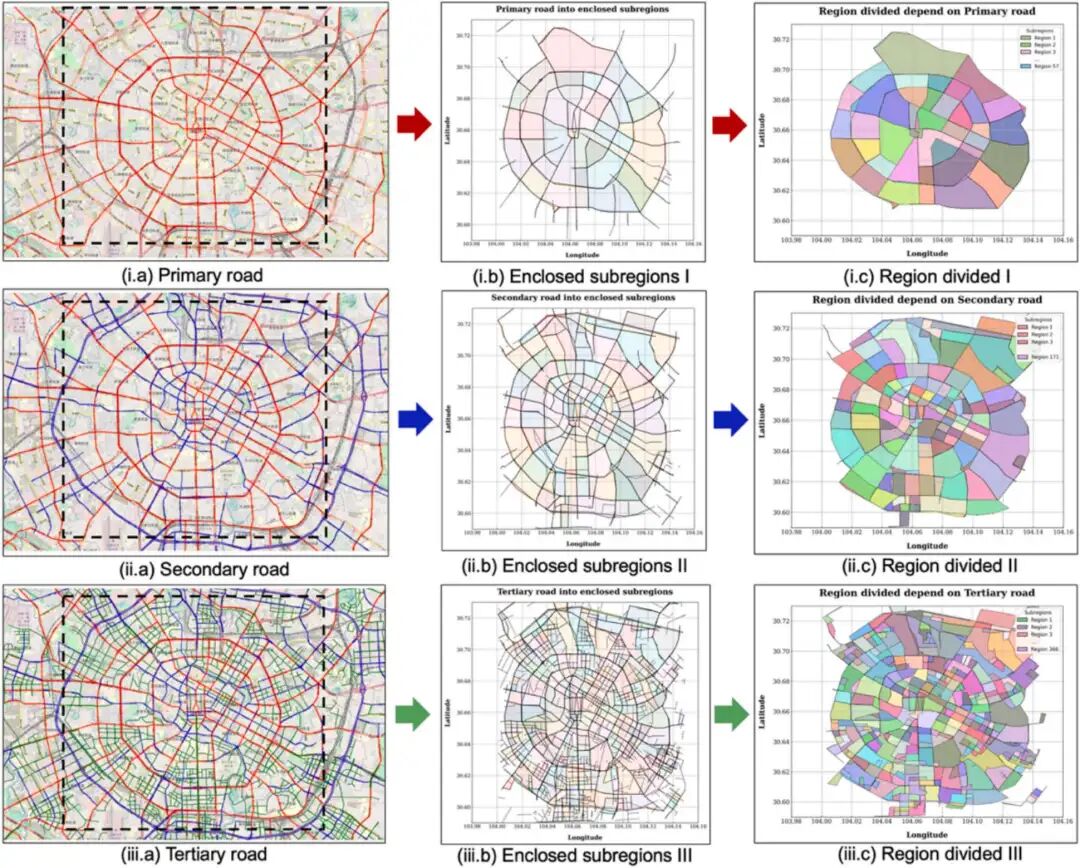
成都数据集:覆盖 92 天(2022 年 3 月 1 日—5 月 31 日),包含超过 1300 万条订单。按照各级道路划分(一级、二级、三级)以及城市功能区和可达性因素,作者将第三环路内的城市划分为 57、171、366 个不规则子区域。最终选用 171 个区域,每 15 分钟聚合一次需求。 纽约数据集:包含 约 570 万出租车订单,覆盖 31 天(2019 年 12 月)在曼哈顿的 69 个不规则区域。同样按照 15 分钟聚合需求。
下图展示了成都不规则区域划分的流程:从主干道、次干道到支路,通过封闭子区域构建各层划分,最终生成 171 个不规则区域。
三、PI‑STCBN模型设计
下图给出了 PI‑STCBN 模型的整体架构。它包含 三大模块:
全局‑局部注意图构建:利用多头自注意机制生成动态的图邻接矩阵。 上下界分解与 ST‑Conv 块:用 GARCH 模型分解需求波动的上下界,再通过多层时空卷积捕获时空依赖。 损失函数设计与参数更新:结合覆盖率、区间宽度和校准误差优化模型。
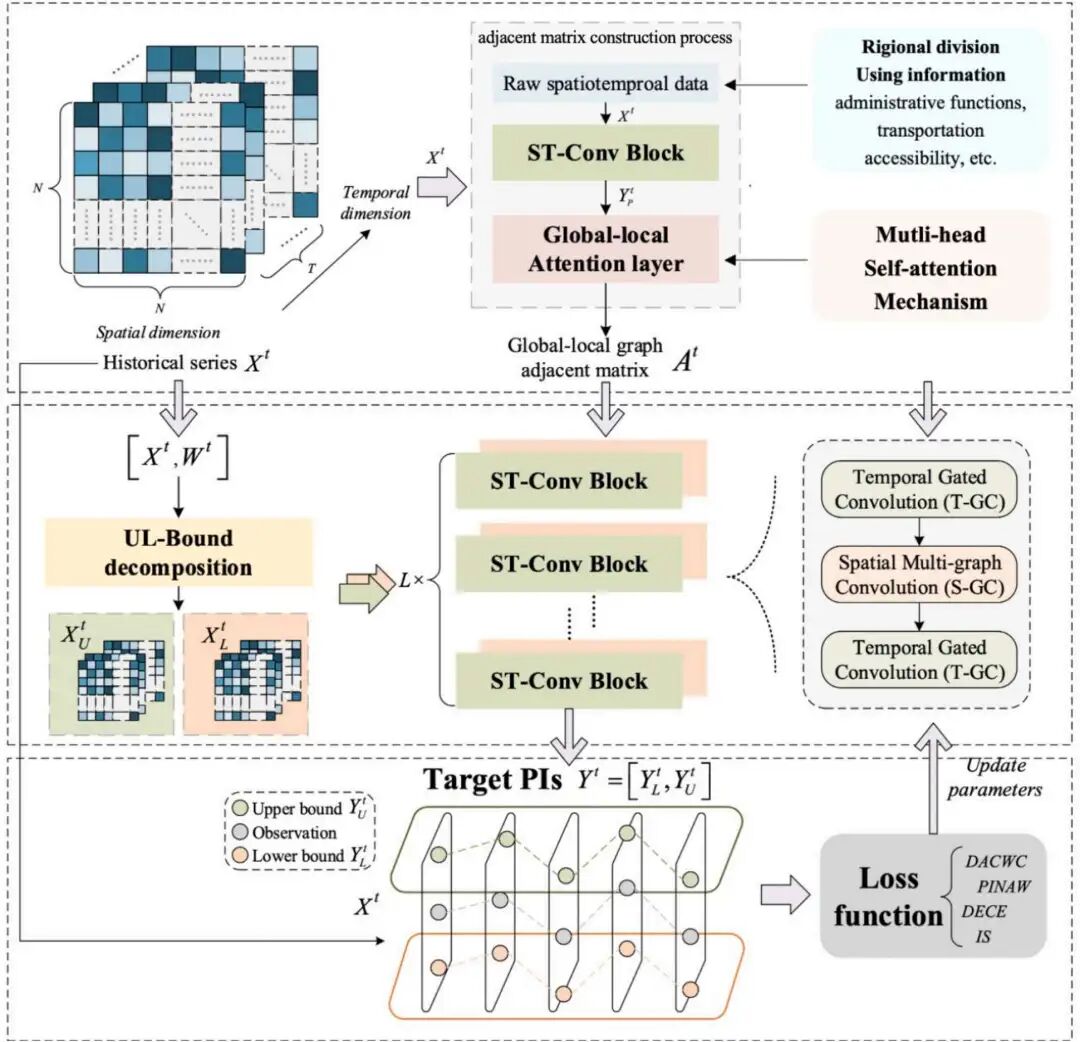
下面按模块逐一解析其关键思想和技术细节。
3.1 全局‑局部注意图构建
传统图神经网络通常使用固定邻接矩阵,这在交通预测中无法反映随时间变化的区域联系。作者提出在输入层通过 LSTM 编码历史时间序列,然后引入多头自注意机制,计算查询 、键 和值 ,从而构建全局‑局部邻接矩阵:
其中 表示区域 对区域 的关注权重,得到的矩阵 同时考虑地理邻接和动态相关性,作为后续图卷积的输入。
3.2 上下界分解(UL‑B)与波动处理
交通需求序列存在显著的异方差波动。为合理初始化预测区间,作者采用 GARCH() 模型进行上限‑下限分解。对原始需求序列 :
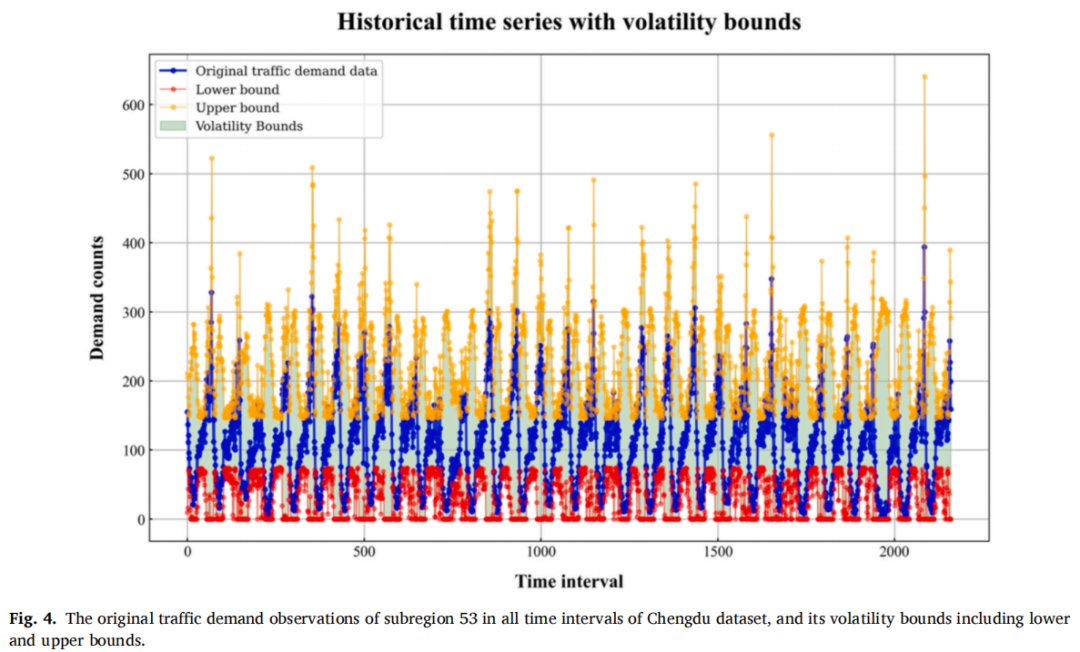
其中 为条件标准差, 为均值。上下界设定为 、, 对应给定置信水平。该步骤有效区分趋势和波动,生成的界限包络了绝大多数历史观测值。图3 显示了两座城市数据的三维热力图,说明需求在一周和一天内呈现周期性,并在不同区域间有明显波动。
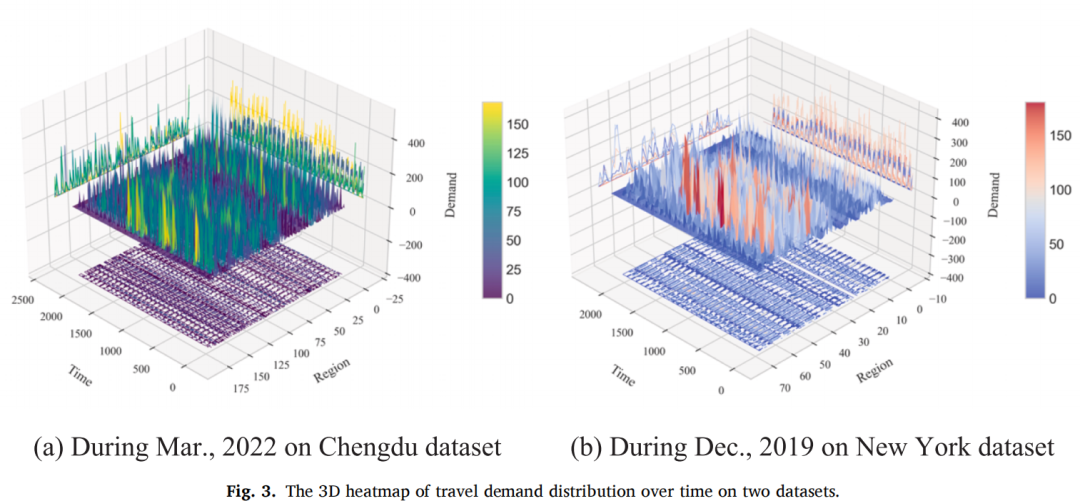
图 4 展示了 GARCH 分解在成都子区域 53 中的效果,蓝色点为原始需求序列,黄色和红色曲线分别是上界和下界,绿色阴影为波动区间。
3.3 时空卷积块(ST‑Conv block)
为提取时空依赖,模型设计了交替堆叠的 Temporal‑Gated Convolution (T‑GC) 和 Spatial Multi‑graph Convolution (S‑GC):
T‑GC 引入类似 GRU 的门控机制,通过更新门 和重置门 选择性更新状态:
这种设计既能高效学习季节性和趋势,又避免了 RNN 在长序列上的梯度消失。
S‑GC 在全局‑局部邻接矩阵 上进行图卷积,传播规则为:
其中 , 为度矩阵。通过堆叠多层图卷积,模型能捕捉高阶空间依赖。
3.4 损失函数设计
为了同时优化区间的可靠性、宽度和校准度,作者设计了组合损失函数:
其中 DACWC(Difference‑Average Coverage Width Criterion)权衡预测区间覆盖概率(PICP)与宽度(PINAW),DECE(Difference‑Expected Calibration Error)则衡量预测区间与真实覆盖率的偏差。通过动态惩罚项 控制覆盖率不足时的额外损失,确保区间既可靠又尖锐。
四、实验设计与结果分析
4.1 实验设置
数据集划分:成都数据按日划分:前三个月用于训练,后两周用于验证,最后一周用于测试。纽约数据前三周训练,最后一周测试。所有数据以 15 分钟为时间粒度,1 天被划分为 72 个时间间隔。
评估指标:
PICP:真实需求落在预测区间内的比例。 PINAW:预测区间宽度归一化平均值。 IS(Interval Score):综合覆盖率和区间宽度的评分。 ECE:期望校准误差。 对比模型:四个先进模型(STPNet、DSTGAT、STGMAGNet、STAN)、三个基线模型(TGCN、ConvLSTM、CNN)以及两个变体模型(CP‑STCBN、QR‑STCBN)。
4.2 主要结果
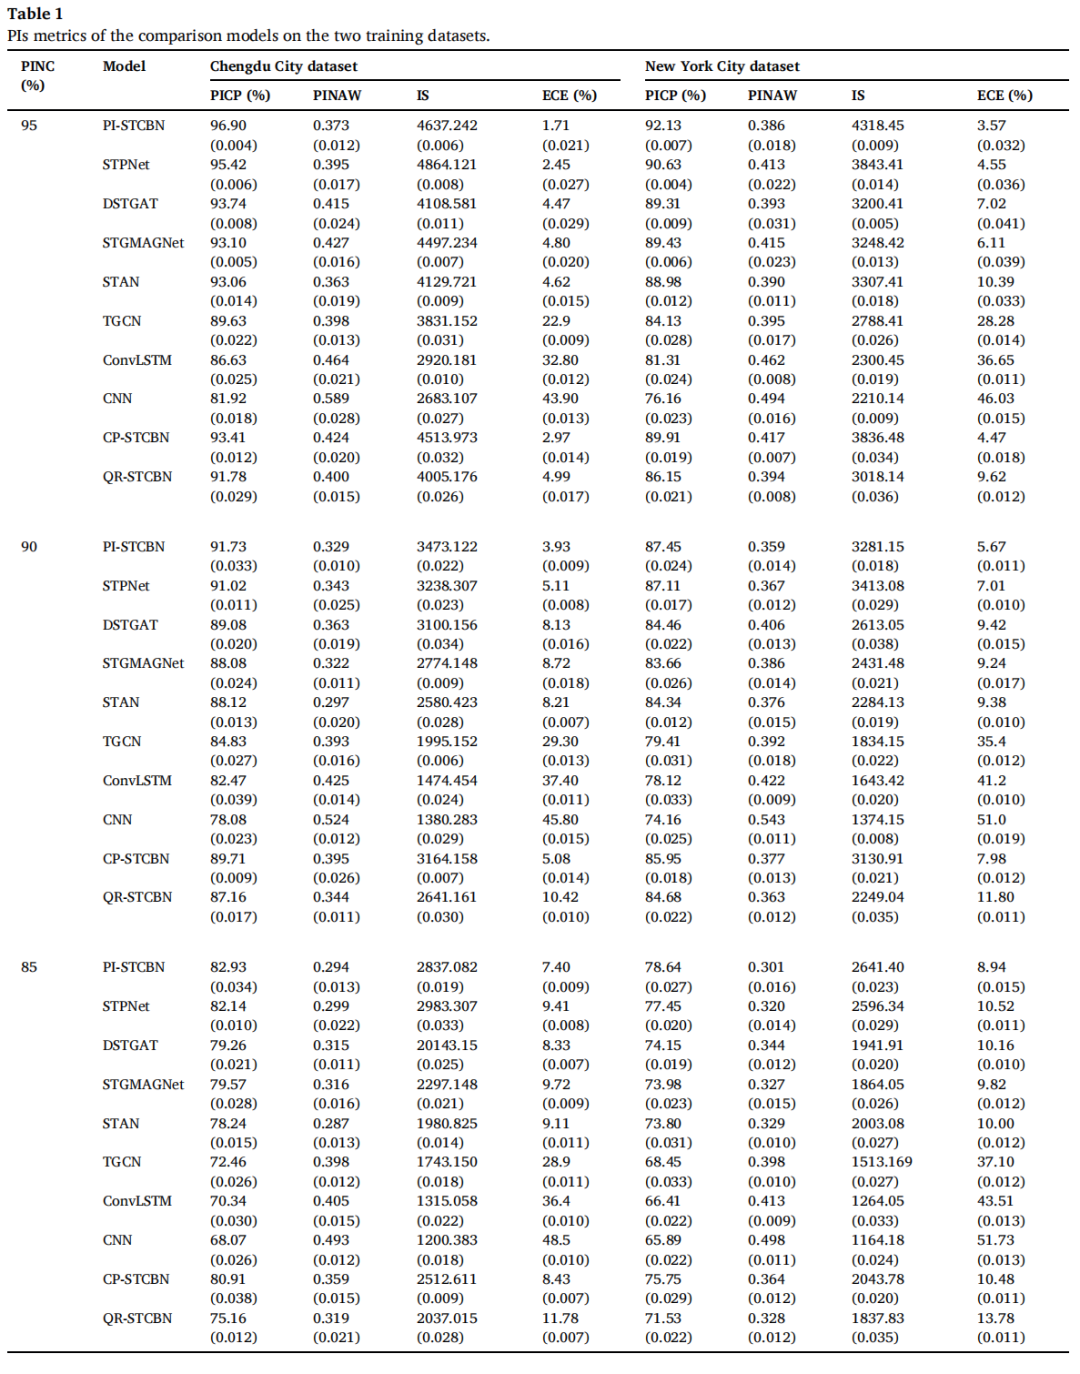
表1列出了不同置信水平(PINC=95%、90%、85%)下各模型在两个数据集上的指标。
表1 不同模型在两组数据集上的评估指标
这里摘录关键数据进行比较:
置信度 95%(PINC=95%):
PI‑STCBN:成都数据 PICP=96.90%,PINAW=0.373,IS=4637.242,ECE=1.71%;纽约数据 PICP=92.13%,PINAW=0.386,IS=4318.45,ECE=3.57。 STPNet:成都 PICP=95.42%,PINAW=0.395,IS=4864.121,ECE=2.45;纽约 PICP=90.63%,PINAW=0.413,IS=3843.41,ECE=4.55。 其他模型的 PICP 在 86.63%-93.74% 之间,宽度均高于 0.39,ECE显著大于 PI‑STCBN。 置信度 90%:
PI‑STCBN:成都 PICP=91.73%,PINAW=0.329;纽约 PICP=87.45%,PINAW=0.359。 其他模型 PICP 略低于或等于 PI‑STCBN,但 PINAW 值普遍更大,可靠性和尖锐性均不如 PI‑STCBN。 置信度 85%:
PI‑STCBN:成都 PICP=82.93%,PINAW=0.294;纽约 PICP=78.64%,PINAW=0.301。 对比模型中,STPNet 和 DSTGAT 的 PICP 略低,区间宽度更宽;TGCN、ConvLSTM、CNN 的宽度和校准误差明显更大。
这些结果表明 PI‑STCBN 在多个置信水平下均能提供最可靠的覆盖率,同时保持最小的区间宽度和最低的校准误差。
4.3 结果可视化
为了更直观地比较模型预测的区间,图5 展示了成都子区域 53 在 72 个时间间隔内六种模型的平均上界、下界和预测均值,黑线代表预测均值,红线和黄线分别是上界和下界,蓝点为真实需求。可以看到,PI‑STCBN 的区间覆盖真实需求的同时更为紧凑。
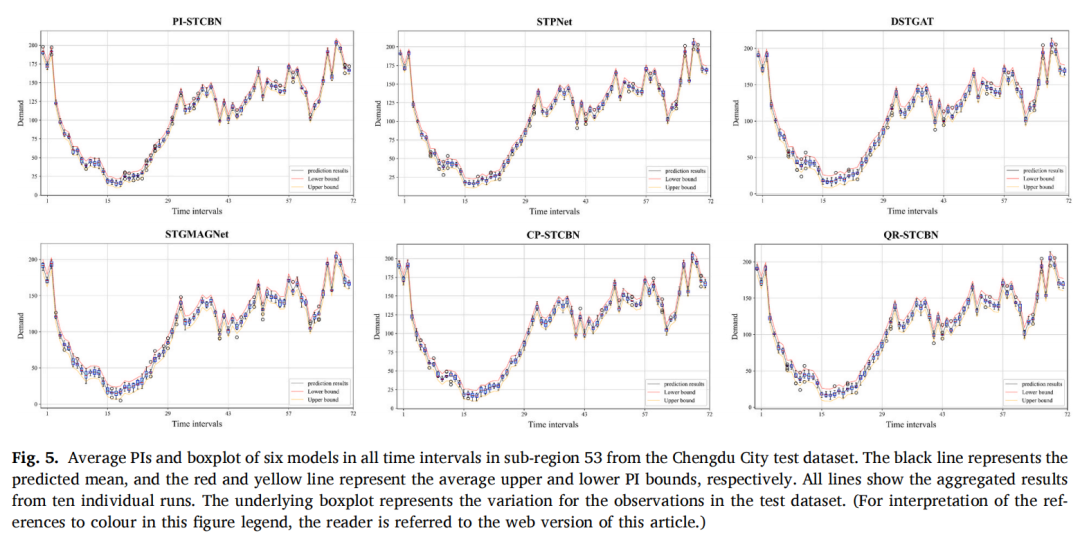
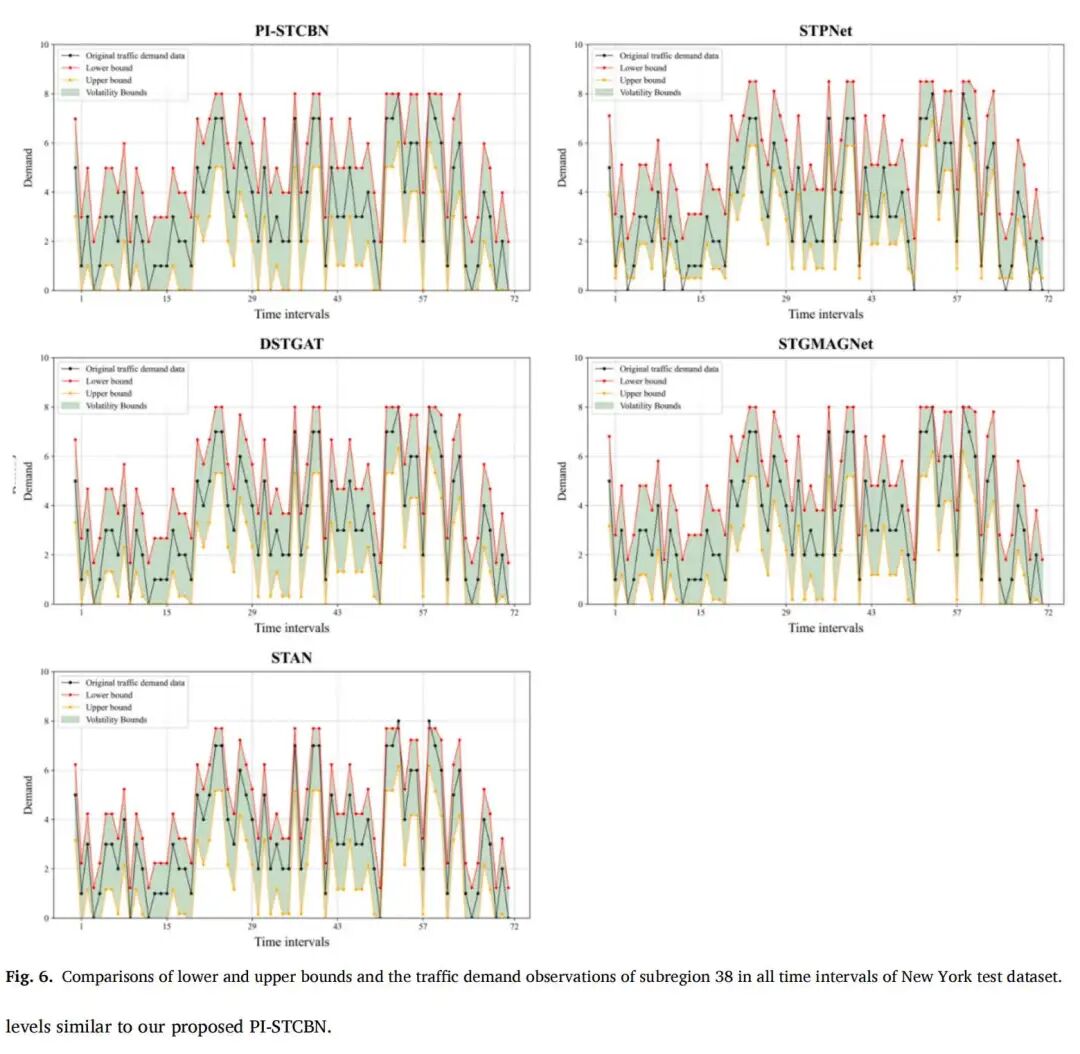
图6 对纽约子区域 38 的各模型上界、下界和真实需求进行比较。绿色阴影表示历史波动区间。相比 STPNet、DSTGAT、STGMAGNet 和 STAN,PI‑STCBN 的区间波动更贴合真实需求。
4.4 调度应用与极端事件分析
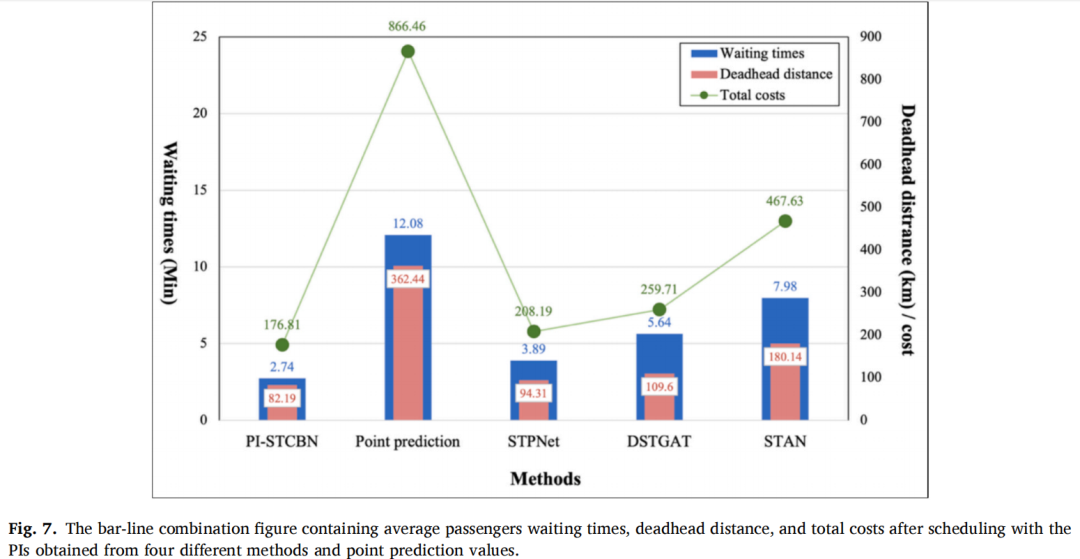
为了评估 PIs 在车辆调度中的应用价值,作者基于成都数据构建了线性规划调度模型,其目标函数考虑乘客等待惩罚、车辆空驶距离和车辆派遣成本,并确保各区域供需平衡。比较 PI‑STCBN、STPNet、DSTGAT 和 STAN 四种模型的 PIs,以及点预测值的调度结果,图7 给出了平均乘客等待时间、空驶距离和总成本。PI‑STCBN 的调度结果表现最佳,乘客平均等待时间约 2.74 分钟,空驶距离约 82.19 公里,总成本约 176.81,相比点预测减少约 79% 的成本。
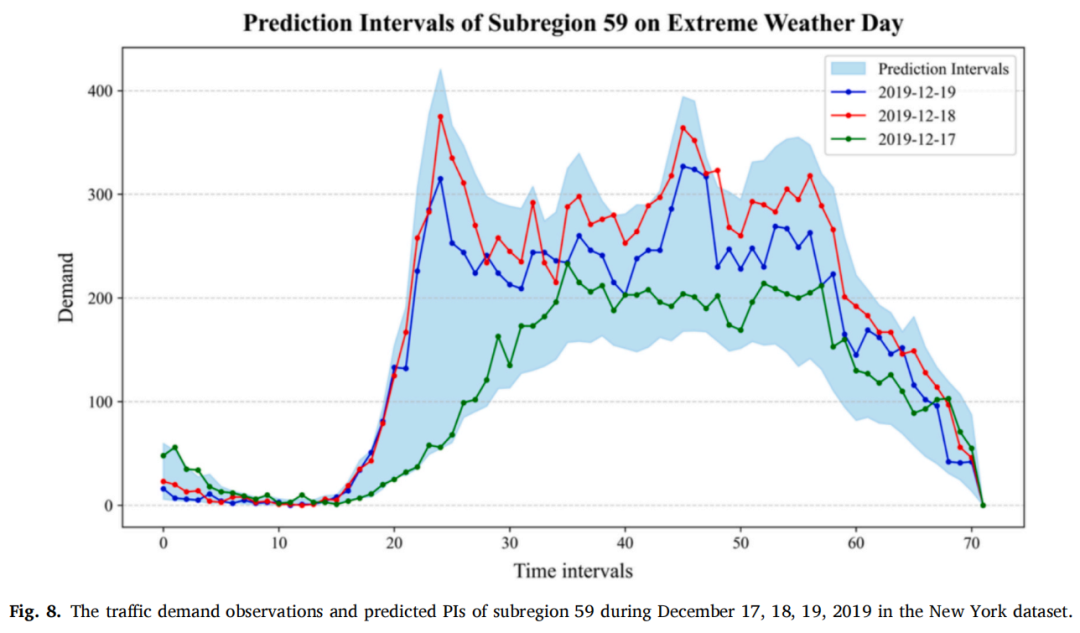
此外,论文针对纽约数据中的暴雪事件进行了极端场景分析。图8 显示了 2019 年 12 月 17–19 日暴雪期间子区域 59 的真实需求和 PI‑STCBN 的预测区间。模型在暴雪当天依然能够覆盖异常激增的需求,并在暴雪后次日给出较低的区间,体现出对极端事件的鲁棒性。
进一步地,作者在暴雪当天分别选取不同分位值(P点)进行调度,72 个时间间隔下比较了乘客等待时间、空驶距离和总成本。图9 所示,不同时间间隔的最佳分位值不一致,表明调度策略需结合实时目标灵活选择区间内的供给量。
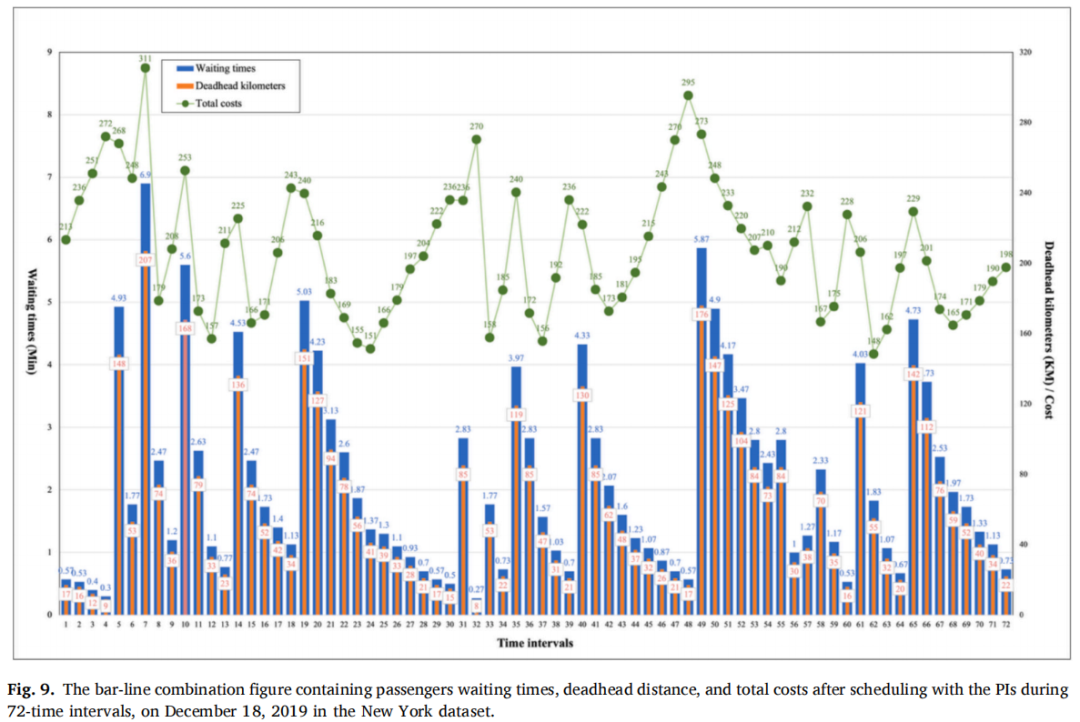
图9 暴雪日不同时间间隔的调度结果
五、困难与关键技术应对
不规则区域划分与动态连通性:交通需求的空间异质性使得传统规则网格方法无法精确描述区域关系。作者结合道路等级和功能区划分成不规则区域,并通过 LSTM + 多头自注意构建动态的全局‑局部邻接矩阵,解决了区域间联系随时间变化的难题。 需求序列的异方差波动:GARCH‑based UL‑B 分解有效分离趋势与随机波动,为预测区间提供合理的初始上下界。 高维时空依赖建模:ST‑Conv 块结合 T‑GC 和 S‑GC,在动态邻接矩阵上进行多层卷积,可同时捕捉局部和远程的时空关联。 区间优化权衡:通过 DACWC 与 DECE 的差异化损失,模型在保证覆盖率的同时缩小区间宽度,避免单独优化覆盖率或宽度导致的偏差。 调度集成与极端场景:将预测区间融入车辆调度模型,并在暴雪等极端事件中测试,证明 PI‑STCBN 具备良好的鲁棒性和实用价值。
六、研究贡献与启示
本文提出了PI‑STCBN,在城市交通需求预测中实现了多项突破:
不规则区域划分+全局‑局部注意:根据道路层级和功能区划分区域,结合多头自注意机制生成动态图邻接矩阵,提高了空间相关性建模能力。 GARCH 分解的上下界初始化:考虑需求序列的异方差性,生成合理的预测区间初值,避免偏宽或偏窄。 时空卷积模块的新结构:将门控卷积与多图卷积结合,深度挖掘时间和空间依赖。 综合损失函数与应用验证:设计 DACWC 和 DECE 两个损失项,使得 PIs 可靠、尖锐且校准良好。实验证明模型在成都和纽约数据集上显著优于多种基线方法;在调度应用中有效降低乘客等待时间和运营成本。 极端场景适用性:在暴雪等极端事件下仍能生成可信区间,展示出强大鲁棒性。
未来研究可探索以下方向:一是引入实时外部因素(天气、事件)进一步提升预测精度;二是将该框架扩展到多城市联动或多交通方式;三是在资源调度模型中更深入地利用注意矩阵,优化跨区域协同。
原文链接:https://doi.org/10.1016/j.tre.2025.104426
以下是我们的微信交流群二维码,欢迎大家进群,群内实时更新推文及原文pdf,方便各位专家学者随时获取(如果二维码失效,请翻阅扫描最新文章的二维码):