自动驾驶仿真中的社交预测智能驾驶模型:SPIDM模型的构建与应用
原文链接见文底
摘要与研究动机
自动驾驶决策与规划算法的验证离不开仿真环境,但实车实验存在潜在安全风险。仿真中环境车辆的运动模型影响测试车决策结果,进而影响对算法的评价。现有研究通常只关注测试车辆,忽略环境车辆的智能化,导致仿真评估与真实试验间出现差距。论文提出一种社交预测智能驾驶模型(Social Predictive Intelligent Driver Model,SPIDM),旨在让仿真中的环境车辆兼具预测能力和人类驾驶的社会偏好,从而更真实地反映高交互场景中的车辆行为。
问题与现有模型
驾驶员模型是自动驾驶模拟的基础。早期的车跟模型如GHR模型以速度差作为刺激,简单计算加速度;随后IDM(Intelligent Driver Model)引入理想速度和安全距离,能够模拟不同驾驶风格,广泛应用于城市、高速和混合交通仿真。但IDM及其改进版IIDM仍假定环境车辆行为固定,不具备预测能力。当前研究很少考虑驾驶员的社会偏好和侧向运动,特别是在切入(cut‑in)场景中,不预测周围车辆未来轨迹会导致跟车车辆需要突兀地减速甚至急刹车。
数据与方法
1. 切入场景与高D数据集
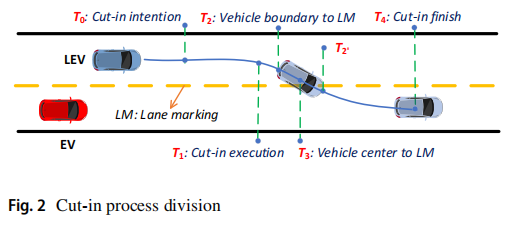
论文选用高D 数据集提取自然驾驶中的切入场景。切入过程分为三个阶段:意图阶段(T₀)、执行阶段(T₁)和结束阶段(T₄),其中包含车辆右侧车身、车辆中心、车辆左侧跨越车道线的关键时刻T₂、T₃、T₂′。根据“两秒规则”,若在T₁ 时跟车时间头距超过 2 秒,则不认为是交互式切入,从数据中剔除。 配图展示切入过程中的关键时刻和责任转移:
2. 轨迹预测模块:基于高斯混合模型
为使环境车辆能够主动预测周围车辆未来轨迹,论文引入高斯混合模型(GMM)。输入状态向量包括被预测车辆(LEV)的运动状态、周围车辆特征(前车FV、环境车辆EV等)和交互特征,输出为未来一段时间的纵向和横向速度。模型假设联合概率分布为高斯混合形式:
其中为各高斯分量的权重。参数由EM算法训练,得到LEV未来轨迹的概率分布。
3. 驾驶员社会偏好分类
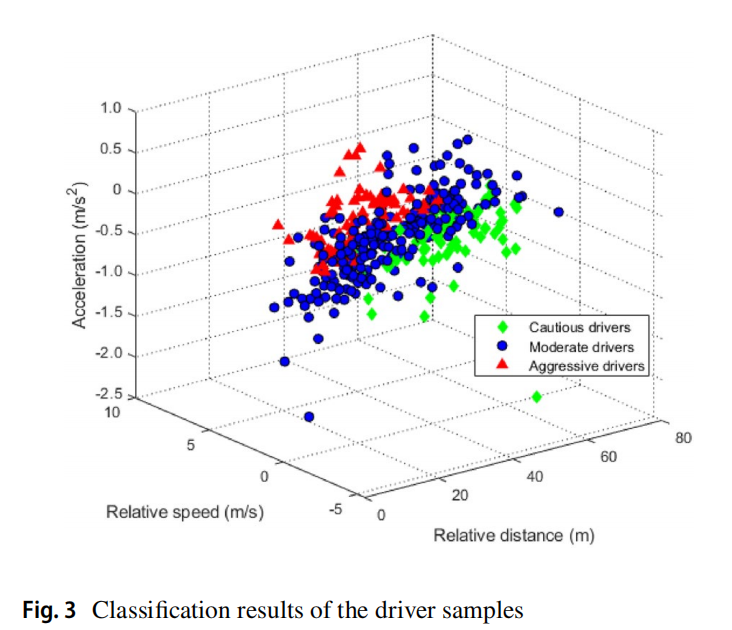
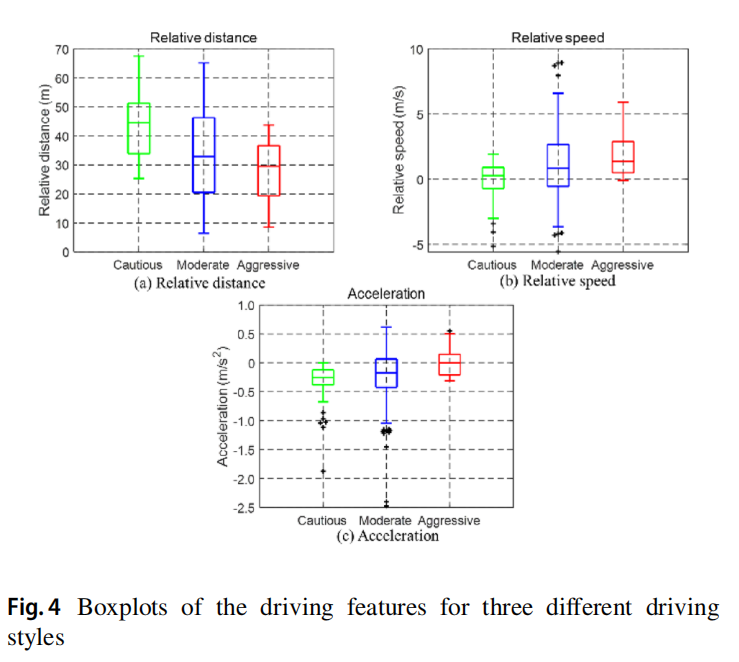
使用来自高D 数据集的车距、相对速度和纵向加速度等特征,通过分位数阈值将驾驶员划分为谨慎型、普通型、激进型。数据分析显示激进型驾驶员在较高风险下仍倾向加速,具有更短的跟车距离和更高的相对速度;相反,谨慎型驾驶员在风险较低时选择减速。下图为三类驾驶员的风险‑响应分布及特征箱线图:
4. IDM 参数校准与时间头距分布
IDM 的加速度计算为
其中期望间距 。论文认为既有模型忽视驾驶员异质性,因此基于不同驾驶风格的跟车数据校准了IDM关键参数——期望时间头距T和最大加速度a。以均方误差为目标函数:
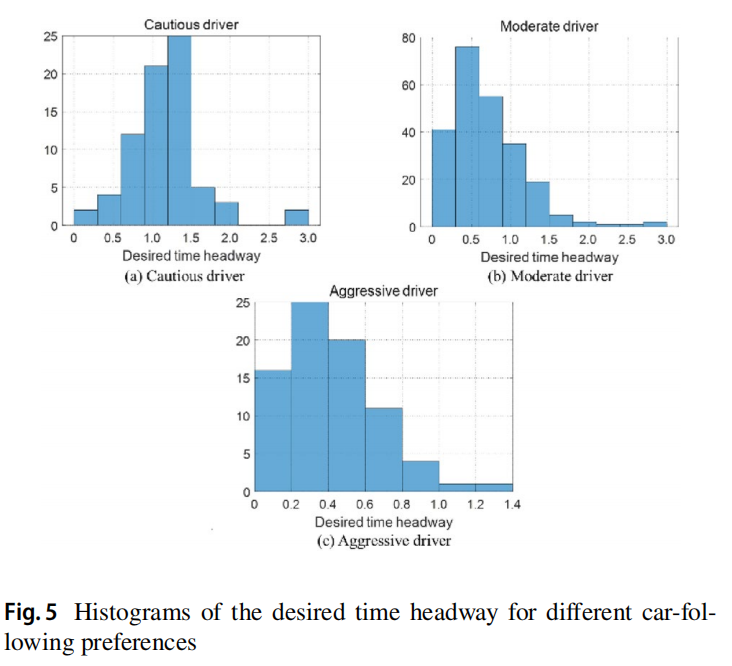
得到每类驾驶员的最优参数。统计结果表明:谨慎型驾驶员的期望头距明显大于普通和激进型驾驶员,三类分布近似正态分布。下图为不同行为偏好下的期望时间头距直方图:
5. 构建 SPIDM 模型
SPIDM在IDM框架上集成了前述两个关键元素:预测能力和社会偏好。当GMM预测LEV未来有切入行为时,SPIDM将提前切换跟随目标,实现预见性减速并保持期望头距;同时根据驾驶员分类使用不同的参数集,使环境车辆呈现出与真实驾驶一致的社会偏好。 此外,论文设计了一个平衡因子p,用于根据LEV的测量侧向位置 、预测位置 、车道中心 以及预测时间窗 决定跟随对象:
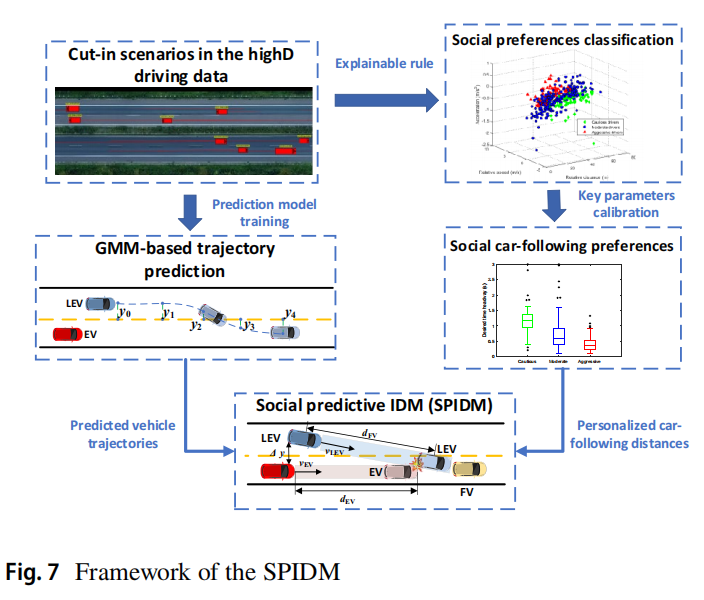
其中函数 (车道宽度 4 m,车道中心y坐标为2),描述随LEV横向位置变化的权重。这一机制确保当LEV越过车道线时立即成为新的前车,否则逐渐调整权重,实现顺滑切换。 下图展示了SPIDM的整体框架:从高D数据集提取切入场景,训练GMM预测模型,分类社会偏好并校准IDM参数,最终将预测轨迹和个性化头距提供给SPIDM进行决策。
实验与结果
论文在Matlab/Simulink 平台对比了SPIDM、传统IDM和预测版PIDM在两种场景下的表现。
1. 车跟场景
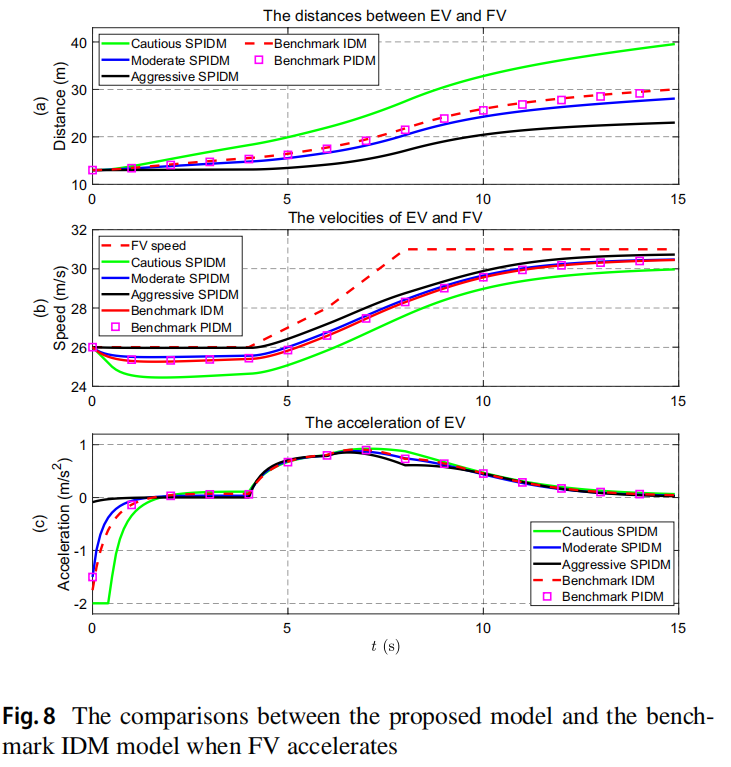
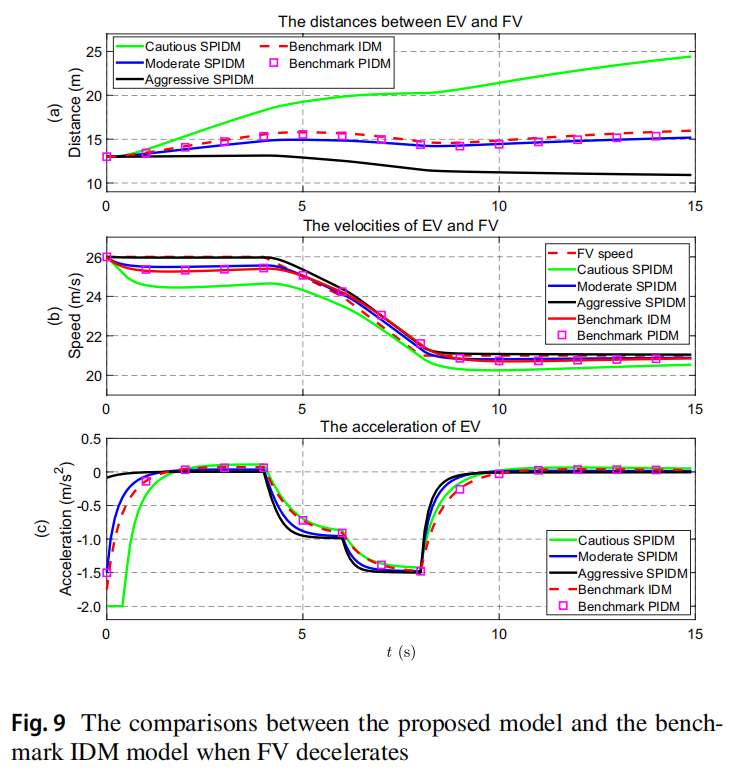
当前车加速时,SPIDM能够提前感知并调整加速度,使跟车距离在整个过程中保持平稳;PIDM和IDM则因为未预测周围车辆而在加速开始后才响应。当前车减速时,三种模型都能避免碰撞,但SPIDM仍能稍早减速。图8和图9分别展示了前车加速和减速时EV与FV之间的距离、速度及加速度曲线:
2. 切入场景
论文还设计了两类切入场景:谨慎型跟车偏好与激进型跟车偏好。
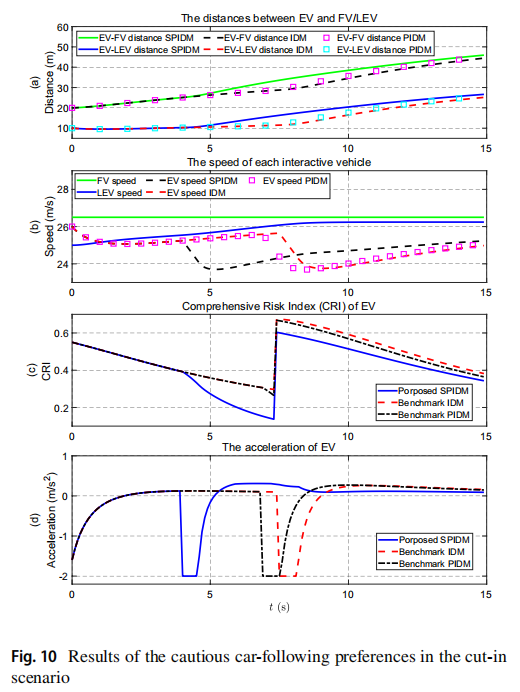
谨慎型:EV保持较大的跟车距离。SPIDM能够提前预测LEV的切入行为,并在T0后立即切换跟随目标;PIDM因为预测能力有限,只有在LEV实际横向移动时才切换;IDM直到LEV完全切入后才响应,导致短暂的跟车距离过小。图10给出了各模型的跟车距离、速度、综合风险指数(CRI)和加速度曲线:
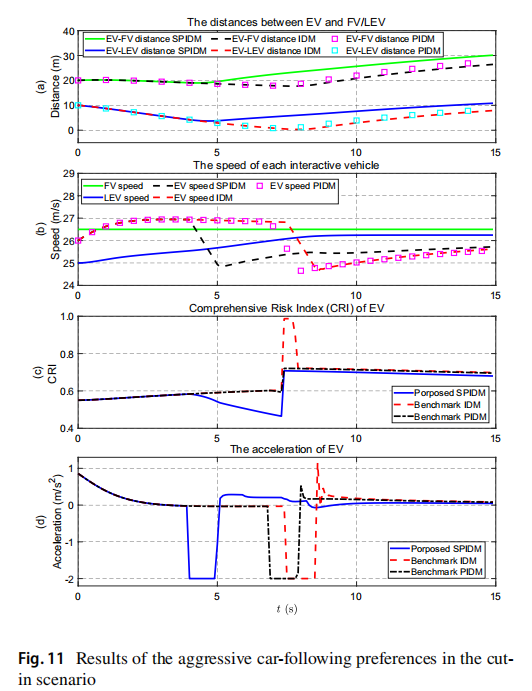
激进型:EV偏好较短的跟车距离。此时PIDM和IDM在LEV切入期间容易出现高风险甚至碰撞,而SPIDM凭借对未来轨迹的预测,在LEV开始切入前已减速并切换跟车目标,从而保持合理的安全距离。图11展示了激进型场景下的结果:
总结与展望
论文提出的SPIDM模型在IDM的基础上引入轨迹预测与社会偏好两个模块,成功解决了传统车跟模型缺乏预见性和个性化的问题。主要贡献包括:
切入场景分析与数据提取:通过高D数据集分析切入过程三阶段,建立了提取自然驾驶切入场景的方法。 GMM预测模型:实现了对邻车未来轨迹的概率预测,使跟车车辆能够在对方动作发生前做出决策。 社会偏好分类与参数校准:利用风险‑响应特征将驾驶员分为三类,分别校准IDM参数,揭示不同驾驶风格下期望时间头距的差异。 SPIDM框架与平衡因子:提出平衡因子控制跟随对象的权重,使车辆在横向交互下平滑切换跟随目标。
实验结果显示,SPIDM在车跟和切入两类场景中均表现出更高的安全性和更符合人类驾驶习惯的行为,尤其是能够在高风险场景中提前减速并保持合理距离。
未来研究可考虑利用更复杂的轨迹预测模型或深度学习方法提升预测精度,加入更多社会行为模式(如合作、对抗等),并通过驾驶模拟器实验验证SPIDM在人机共驾环境中的效果。总之,SPIDM为构建更真实、更安全的自动驾驶仿真环境提供了重要思路。


