揭示噪声先验的力量:增强扩散模型在移动流量预测中的应用
原文链接见文末
一、研究背景与问题提出
移动通信网络是智慧城市的重要基础设施。由于智能设备和通信技术的快速发展,移动流量呈现复杂的时间‑空间动态,包含周期性规律和突发变化。准确预测移动流量有助于动态调整基站功率、避免拥塞并降低能耗。然而,传统的深度学习方法(如CNN、RNN、GCN或Transformer)常采用确定性映射,难以处理流量数据中的不确定性。扩散模型则提供了一种概率生成框架,能够通过前向扩散和反向去噪捕捉复杂分布,适合非平稳时序数据。
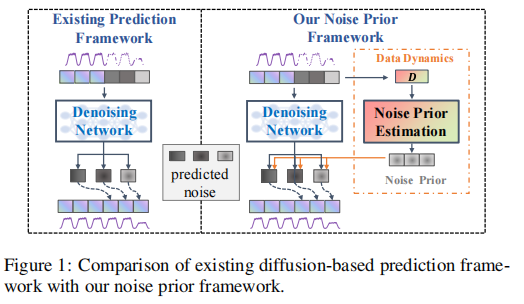
现有时序扩散模型主要关注设计去噪网络,但通常假设噪声为独立同分布的高斯噪声。这忽视了移动流量噪声本身所包含的周期性和局部波动信息。论文提出在扩散过程中引入噪声先验(Noise Prior)的概念,将噪声分解为“来源于数据动力学的先验部分”和“剩余噪声”,从而更好地利用噪声结构改善预测。
小编的同学,大三预推免,有志于科研事业,计科的老师们感兴趣可以联系哦(邹同学独立完成简历中发表论文的选题、实验、投稿和意见修改,能力很强。夏令营因绩点不突出,邮件联系的老师们几乎没有回应,没能有机会展现相关材料和能力,预推免在即希望寻得一位方向契合的导师)。本篇推文是由他提供的研究方向的范文。这篇时空序列预测的”论文精读“也是他完成的:论文精读 | 时空序列预测模型之ConvLSTM。简历如下(已经批评他简历丑了,发文时他正在全力整理新版。微信同手机号,亦可私信本公众号)
二、噪声可视化与现象观察
研究者首先通过DDIM反演技术获得扩散过程中的噪声图,并用t‑SNE进行可视化。下图显示了噪声的两个重要现象:
跨扩散步长的一致性:对于某一时间点,在不同去噪步数中得到的噪声向量几乎沿一条直线变化,呈现明显的连贯性,说明噪声不是随机的而是受到时序条件约束。
跨周周期性:同一时间点在不同周的噪声高度重叠,呈现周期性的重现,说明噪声与人类活动的周期节奏相关。
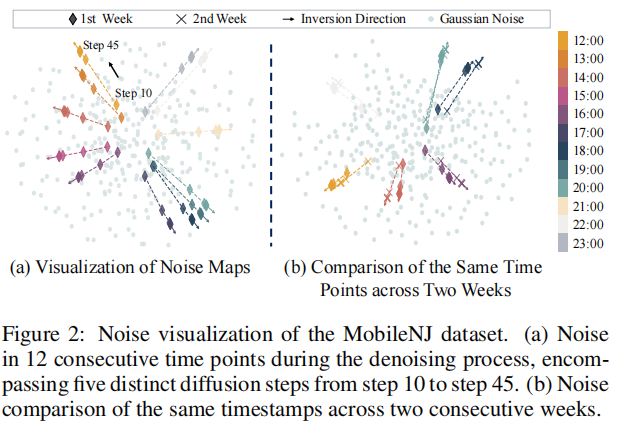
图2:噪声可视化
这两点发现表明噪声与时间动态高度相关,因此在扩散模型中利用噪声先验具有理论价值。
三、NPDiff框架:利用噪声先验提升扩散模型
3.1 框架概述
论文提出的 NPDiff 框架将移动流量的周期与局部动态作为噪声先验,并在扩散反演中融合先验噪声与网络预测的残余噪声。整体框架由两部分组成:①提取数据动力学,②带噪声先验的去噪过程。
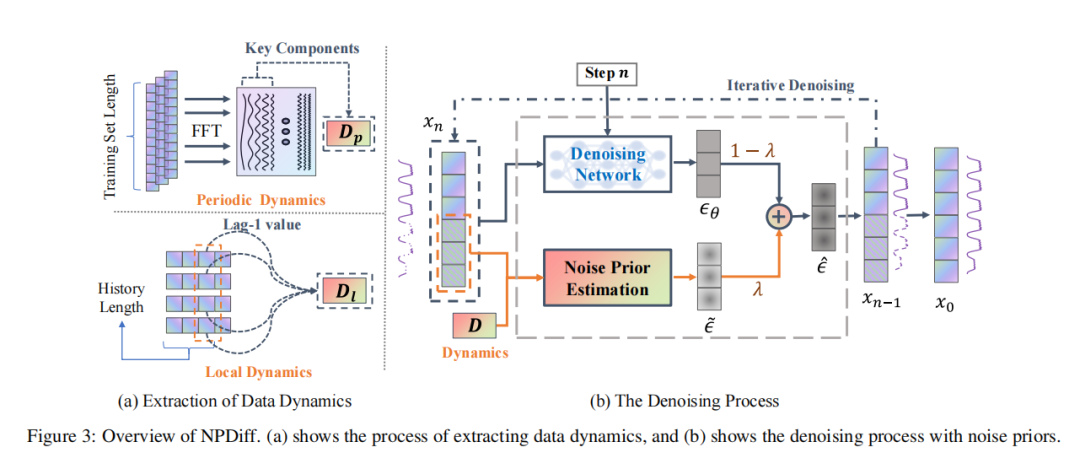
(a) 数据动力学提取:通过快速傅里叶变换(FFT)从历史序列中选择最重要的频率分量形成周期动态,同时利用相邻时刻的Lag‑1值作为局部动态。这两类动态与真实值的余弦相似度均接近0.8。 (b) 带噪声先验的迭代去噪:在每个反向扩散步,将数据动力学映射成噪声先验,然后通过加权系数将先验噪声与去噪网络预测的残余噪声融合,得到目标噪声用于更新采样点。
3.2 数学推导
假设目标序列在第步为,对应的先验动态为(包含周期动态和局部动态),噪声日程为。扩散模型的前向过程为:
若将真实值表达为,其中为与先验差异的残差,则可将噪声重写为:
令
其中为残余噪声。在反向去噪过程中,利用网络预测对残余噪声进行估计,并通过权重融合先验和残余:
这种融合策略既利用了动态先验提供的规律性,又允许网络捕获难以建模的突发变化。
3.3 训练与推理
与传统扩散模型不同,NPDiff的损失函数最小化:
在训练时,模型随机采样扩散步数 和噪声 ,计算先验噪声 ,然后通过网络预测残余噪声,并进行梯度下降。推理时,从随机噪声开始,模型迭代执行带有噪声先验的去噪过程,直到得到最终预测值 ,即:
由于引入了噪声先验,模型能够在早期阶段估计出大部分噪声,这显著提升了训练的收敛速度和效率。
四、NPDiff的灵活性
框架可以与不同类型的去噪网络结合。作者选用:
CSDI:基于Transformer的扩散模型,在时序任务中表现优良。 ConvLSTM:经典的时空卷积网络,可捕获局部结构。 STID:简单高效的多变量时序预测模型,基于MLP。
这些模型展示了NPDiff在不同网络结构上的通用性。
五、实验设置与基线
5.1 数据集
论文使用四个真实的移动流量数据集(MobileBJ、MobileNJ、MobileSH14、MobileSH16),覆盖北京、南京及上海多个区域,采样间隔分别为1小时或15分钟。每个样本包含空间网格个基站在过去个时间步的流量矩阵,预测未来步的流量。
5.2 评价与基线模型
评价指标采用平均绝对误差(MAE)和均方根误差(RMSE)。对比基线包括:
经典模型:历史平均(HA)、ARIMA等。 时间序列模型:PatchTST、iTransformer、Time-LLM等。 时空模型:STResNet、ATFM、STNorm、STGSP等。 视频预测模型:TAU、PromptST、MIM和MAU等。
同时用CSDI、ConvLSTM和STID作为去噪网络的扩散模型基线,并测试引入噪声先验后的效果。
六、实验结果与分析
6.1 整体性能提升
在12‑12多步预测任务中,NPDiff相较于无噪声先验的CSDI取得明显提升:平均MAE降低41.6%,RMSE降低54.4%。在MobileBJ和MobileNJ数据集上,引入噪声先验后各模型MAE平均改善40.6%和47.2%,而在MobileSH14和MobileSH16上也有21.1%和25.5%的提升。这些结果表明噪声先验对数据动态更复杂的城市尤为有效。
在一步预测任务中,将周期动态和局部动态分别作为先验,发现局部动态的效果更好——平均MAE减少35.1%。这是因为局部动态能更好地反映短期的突然变化。
6.2 消融研究
论文深入分析两个超参数:噪声融合系数和FFT选取的频率分量。
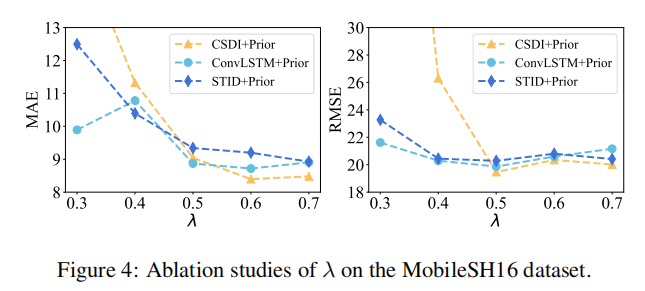
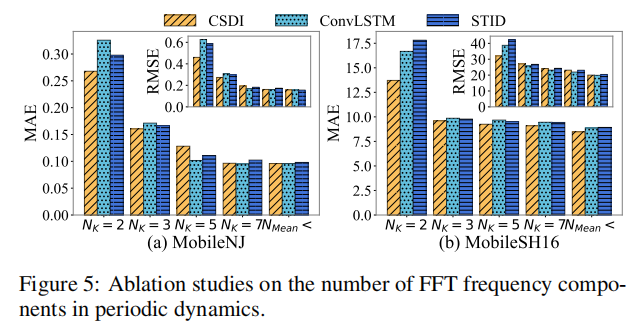
噪声融合系数:随着从0增加,模型性能先上升后略微下降,在附近达到最佳。过高的导致对先验过度依赖而忽略残余噪声,表现反而下降。 FFT分量数目:随着选取的频率分量增多,模型性能逐渐提升,达到5个分量后趋于稳定。
下图展示了和的消融曲线:
6.3 训练效率与鲁棒性
含噪声先验的模型在前五个训练epoch内迅速收敛,其验证集误差明显低于不带先验的模型。作者还在不同历史长度和预测步数(例如12‑6、24‑24等)以及添加不同强度噪声的情况下测试了模型。结果显示NPDiff在所有场景下都有稳定的优势,且对外部噪声更具鲁棒性。
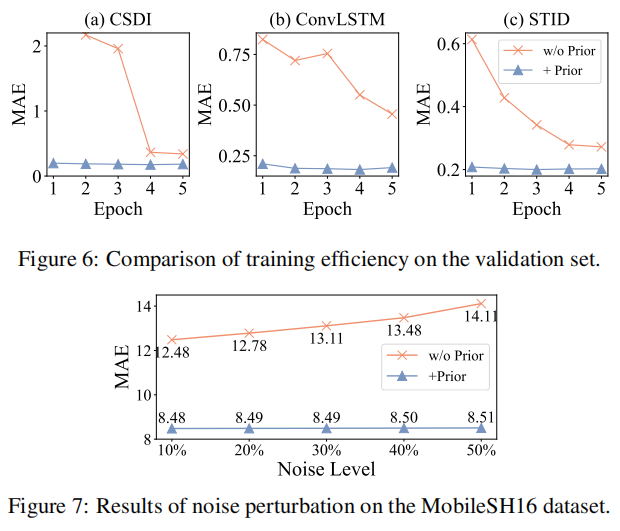
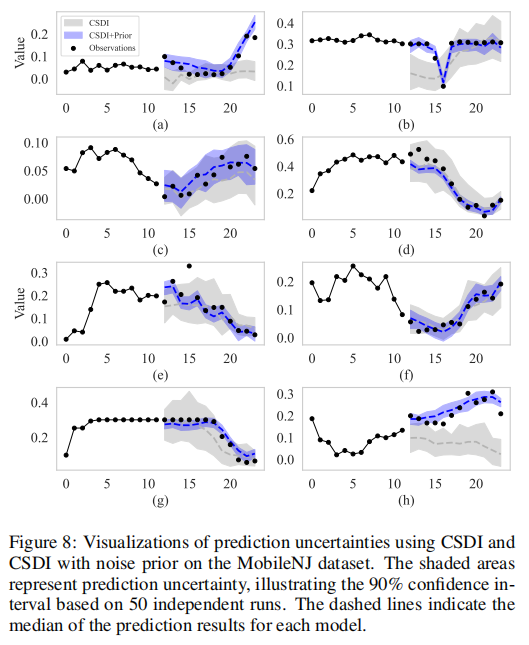
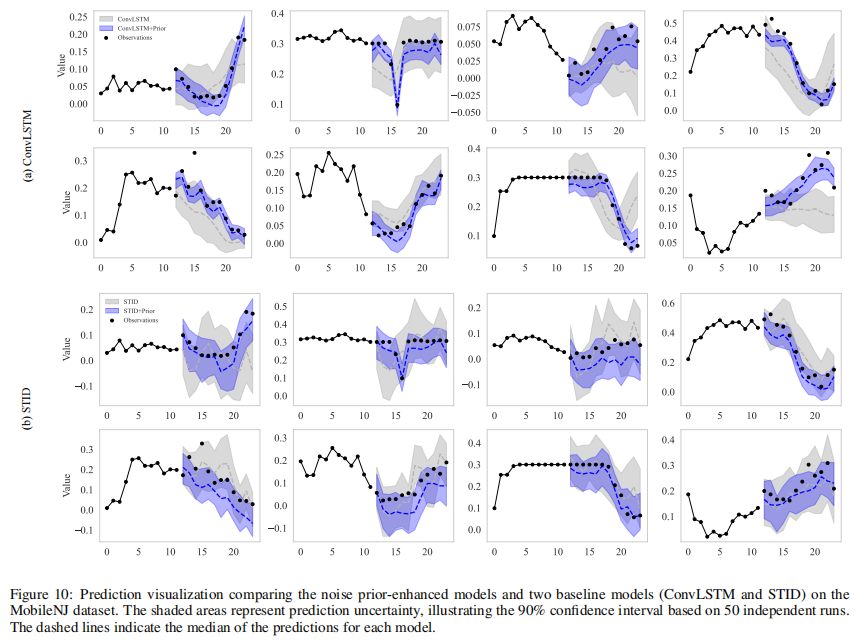
图6显示加入噪声先验后训练更快;图7给出不同噪声扰动下模型性能的变化;图8则通过50次独立实验构建置信区间,表明NPDiff在预测中的不确定性明显降低。
6.4 案例分析
作者选取MobileNJ数据集,用CSDI模型比较加入噪声先验前后的预测结果。加入噪声先验后,预测均值更接近真实值,灰色阴影所表示的90%置信区间明显缩小,表明预测的稳定性和可信度大幅提升。
七、结论与展望
本文提出的NPDiff框架揭示了噪声先验在扩散模型中的重要价值,突破了传统认为噪声为白噪声的假设。通过从数据中提取周期动态和局部动态,构建噪声先验并与残余噪声融合,NPDiff在移动流量预测中显著提高了精度、训练效率和鲁棒性。
未来工作可围绕以下方向展开:
噪声先验融合策略:进一步探索先验与残余噪声的融合形式,使先验适应更复杂的数据动态。 更丰富的先验设计:针对不同城市或应用场景,设计适配其特征的先验,或构建通用的自适应先验。 跨领域应用:将噪声先验思路推广到其他时空预测任务,如交通流预测、能源负荷预测等。
通过重新审视和利用噪声结构,这项工作为扩散模型在时空数据上的应用提供了新的思路与工具。


