TRC
动态切换拓扑下车队控制:观测器驱动的分布式模型预测方案
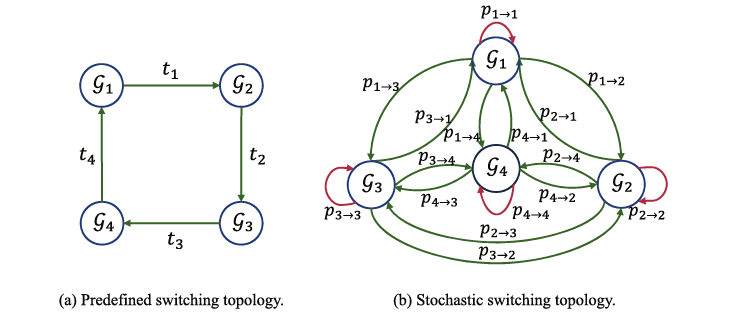
在 V2V 通信拓扑随机切换的场景下,如何确保车队稳定行驶且误差不放大一直是难题。本文从 Markov 过程建模出发,提出全分布式观测器与模型预测控制方案,同时保证均方稳定和串行稳定,为复杂通信环境下的 CAV 车队协同控制提供了新的路径。
正在载入当日合辑
1 篇论文解读 · 智能优化、人工智能
在 V2V 通信拓扑随机切换的场景下,如何确保车队稳定行驶且误差不放大一直是难题。本文从 Markov 过程建模出发,提出全分布式观测器与模型预测控制方案,同时保证均方稳定和串行稳定,为复杂通信环境下的 CAV 车队协同控制提供了新的路径。