链上镖师 / Chain Biaoshi
TRB|电动货运车能耗估错:路径最优性与误差容许度协同优化
从大伦敦2450条道路路径到双目标ε约束,量化估计误差对路线可行性与最优性的影响
论文在大伦敦2450条道路路径和30个EVRPTW实例上比较八种替代能耗估计方法,并以制造商标称能耗率构建双目标ε约束效率前沿,在给定最优性损失范围内寻找更高的估计误差容许度。
- 01:基准模型此前在多类道路测试中的平均绝对百分比误差控制在观测值的5%以内。
- 02:实验覆盖50个大伦敦节点、2450条两两最快路径和540次最优求解。
- 03:忽略瞬时速度变化与加减速率构成主要估计误差来源。
- 04:50千瓦时设置下,A2至A8有16/210个解在基准模型检验中不可行;75千瓦时设置下全部通过可行性检验。
- 05:制造商基础能耗率在92.3%的比较中低估基准能耗,平均低估幅度为16.5%。
能耗估计误差怎样进入路线决策
电动商用车路径模型通常把能耗估计视为决定电池可行性的重要输入。论文直接检验这一输入的实际影响:瞬时速度、加减速、载荷、再生制动、坡度、天气和滚动阻力被逐项移出基准模型,再将形成的估计误差传递到带时间窗的电动车路径优化中,观察路线是否无解、道路不可行或偏离最优方案。
1构建包含速度、道路、天气、车辆和驾驶参数的微观能耗基准
2生成八种简化估计方法并量化路径级误差
3分别以总距离和总能耗为目标求解EVRPTW
4比较实例可行性、基准可行性和最优性差距
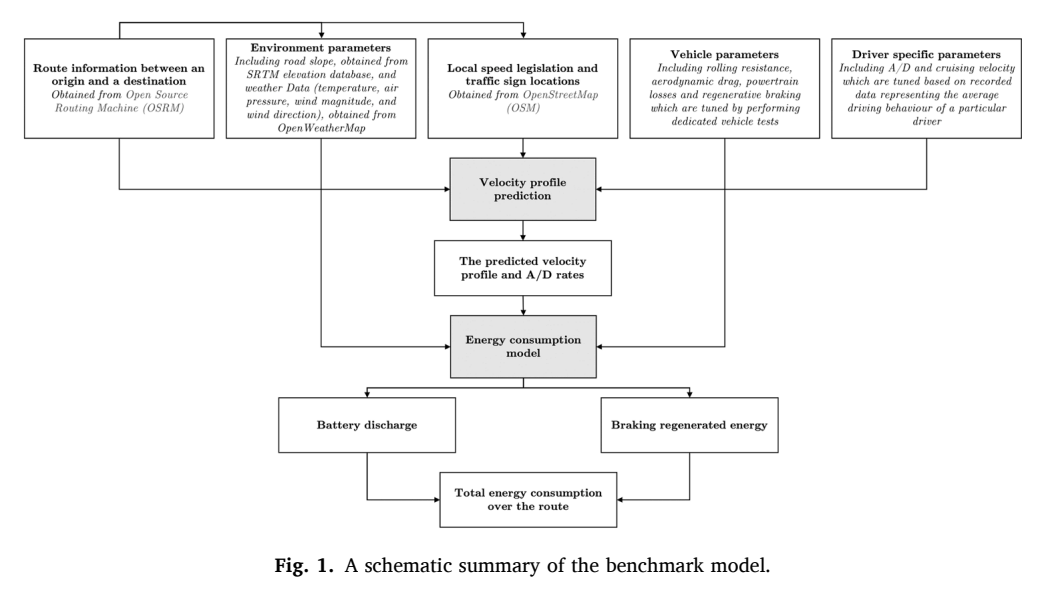
基准能耗模型的数据准备与预测流程(来源:Fig. 1)
大伦敦路径样本如何搭建
基准工具TU/e MECPRO面向Voltia eVan建立逐段能耗预测,输入包括道路拓扑、坡度、天气、交通、车辆参数、动力系统损失和再生制动。研究在大伦敦随机生成50个节点并取得2450条两两最快路径,路径长度约1至104公里、时长约1.5至109分钟,平均距离37.7公里,平均时长49.9分钟。
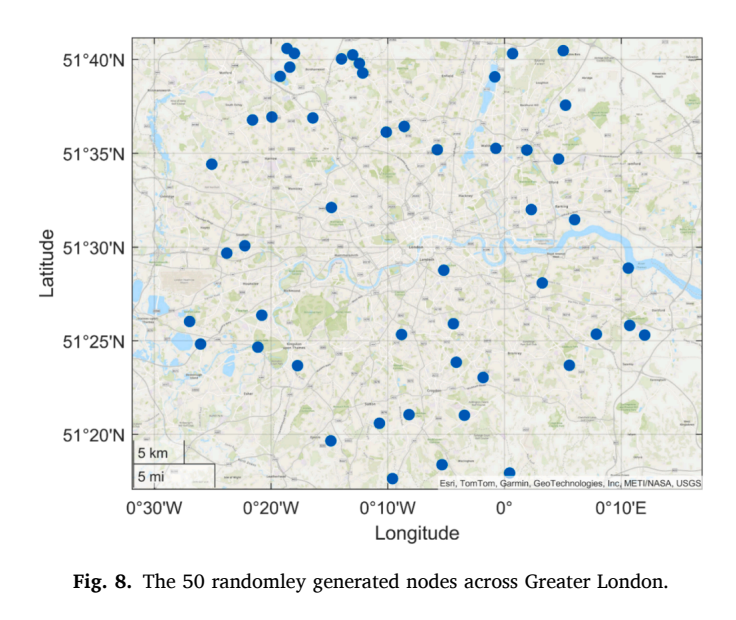
大伦敦实验中的50个随机生成节点(来源:Fig. 8)
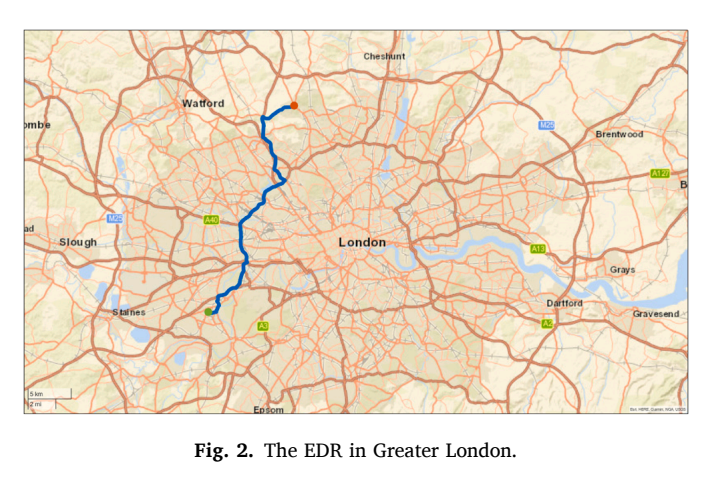
大伦敦约34.35公里示例行驶路线(来源:Fig. 2)
两两最快路径
2450条
路径平均距离
37.7公里
哪些简化会放大能耗误差
八种替代方法覆盖从局部变量删除到制造商基础能耗率的不同简化程度。实验结果将误差来源集中到车辆运行状态:采用全网40公里时平均速度、删除加减速或用单一平均速度替代实际速度剖面,会形成较大的估计偏差。单独忽略坡度、天气或可变滚动阻力,以及同时忽略这三类因素,得到的估计更接近基准模型。
01A1以全网40公里时平均速度替代瞬时速度和加减速过程。
02A2保留速度剖面并将纵向加速度设为零。
03A3至A6分别或共同删除可变滚阻、坡度和天气因素。
04A7使用实际速度剖面的路径平均值,A8采用制造商标称的0.27千瓦时/公里。
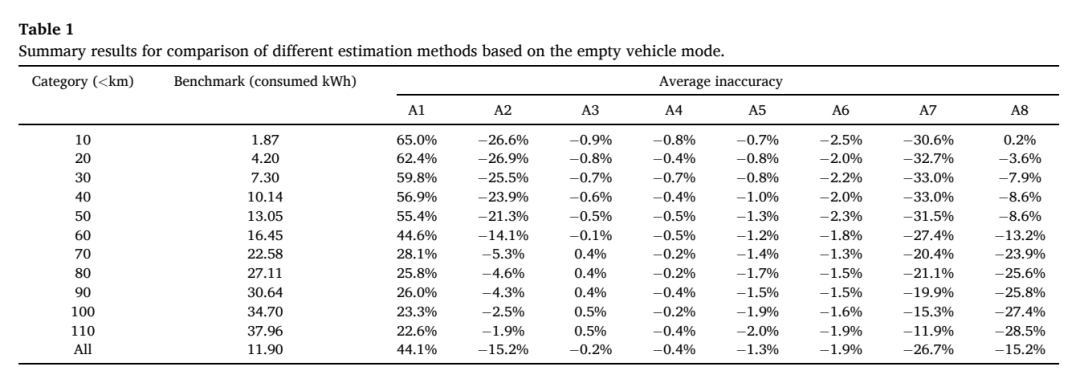
空载条件下八类替代能耗模型的估计误差(来源:Table 1)
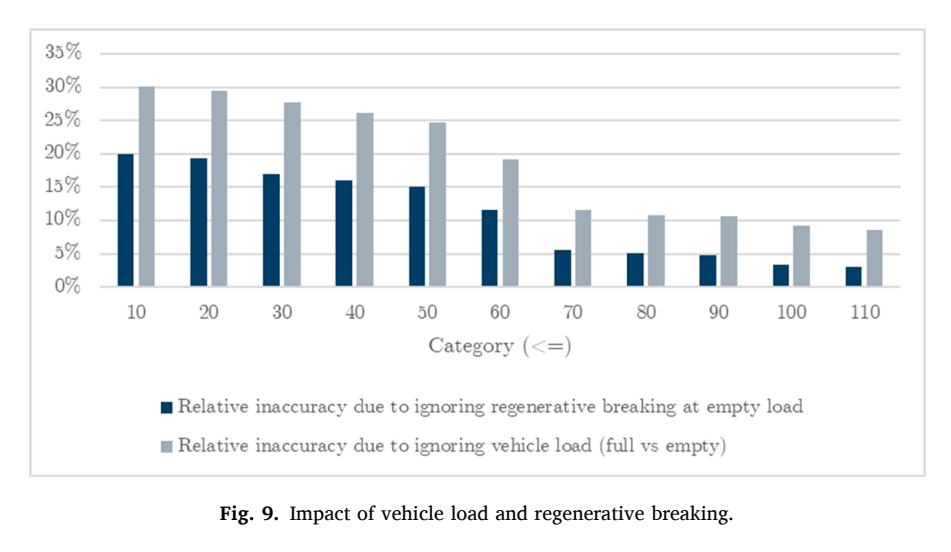
忽略车辆载荷与再生制动产生的能耗估计误差(来源:Fig. 9)
高估、低估与误差容许度优化
论文用可行解集合解释估计方向的作用。高估模型形成的实例可行解集合位于道路真实可行解集合之内,低估模型形成的实例可行解集合覆盖道路真实可行解。制造商基础能耗率在92.3%的比较中低估基准能耗,平均低估16.5%,由此可计算一条路线在电池约束下能够承受多大的额外低估误差。
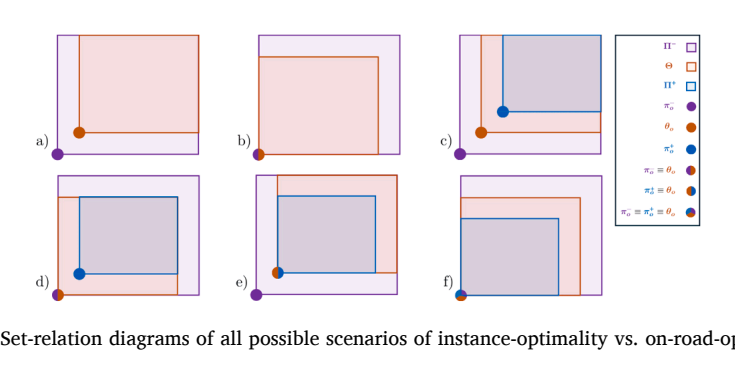
高估模型、道路真实状态与低估模型的可行解集合关系(来源:Fig. 10)
1读取制造商提供的基础能耗率
2确定实例目标函数的最优解与允许偏离范围
3在电池可行约束下提高可承受的能耗低估比例
4枚举最优性差距与误差容许度之间的非支配解
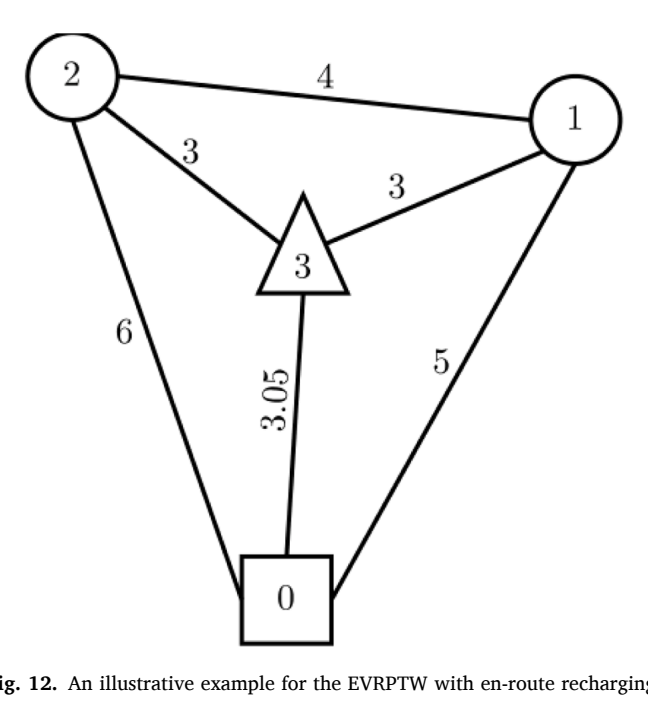
带途中充电的EVRPTW示例网络(来源:Fig. 12)
估计失准如何改变路线可行性
距离目标实验中,A1在50千瓦时设置下有2个实例无解,A1找到的实例可行解均通过基准模型检验。A2至A8在50千瓦时设置下有16/210个解在基准模型下不可行,75千瓦时设置下所有测试均基准可行。可行解的平均最优性差距中,A1为9%,其他估计方法几乎全部为0%。
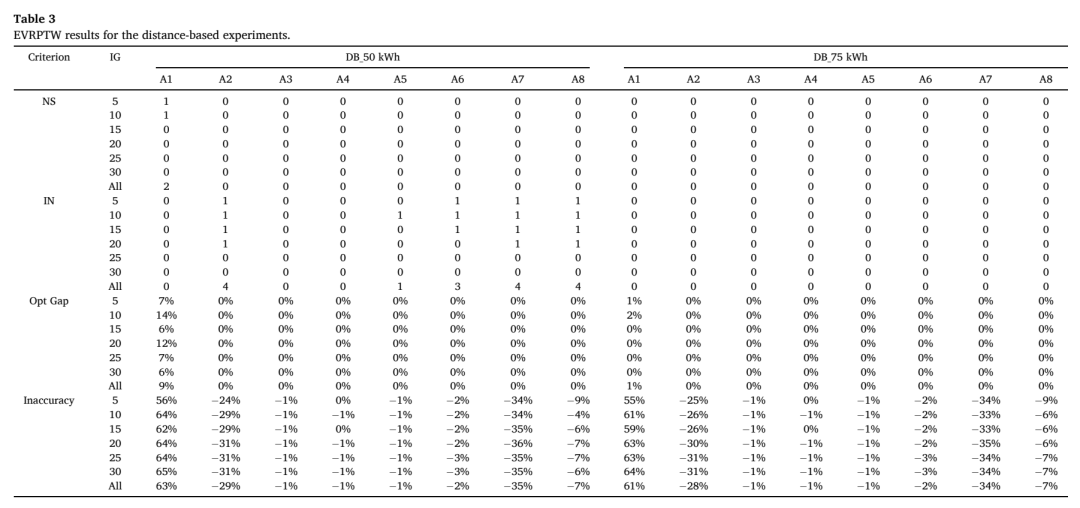
距离目标下各能耗估计模型的EVRPTW结果(来源:Table 3)
50千瓦时下基准不可行
16/210
A1平均最优性差距
9%
路径级估计误差与路线级决策损失呈现不同尺度:A1、A2和A7具有较高估计误差,路线结果中的不可行事件和最优性损失出现频率更低,电池容量增加进一步扩大了可行余量。
效率前沿给车队哪些选择
双目标ε约束方法输出一组帕累托解,每个解同时对应实例目标值和可承受的能耗估计误差。效率前沿让决策者直接读取路线代价与风险余量之间的数量关系:实例最优解具有较高概率同时满足道路最优性,接受有限的实例最优性损失,可以获得更大的估计误差容许空间,适配风险偏好更保守的调度要求。
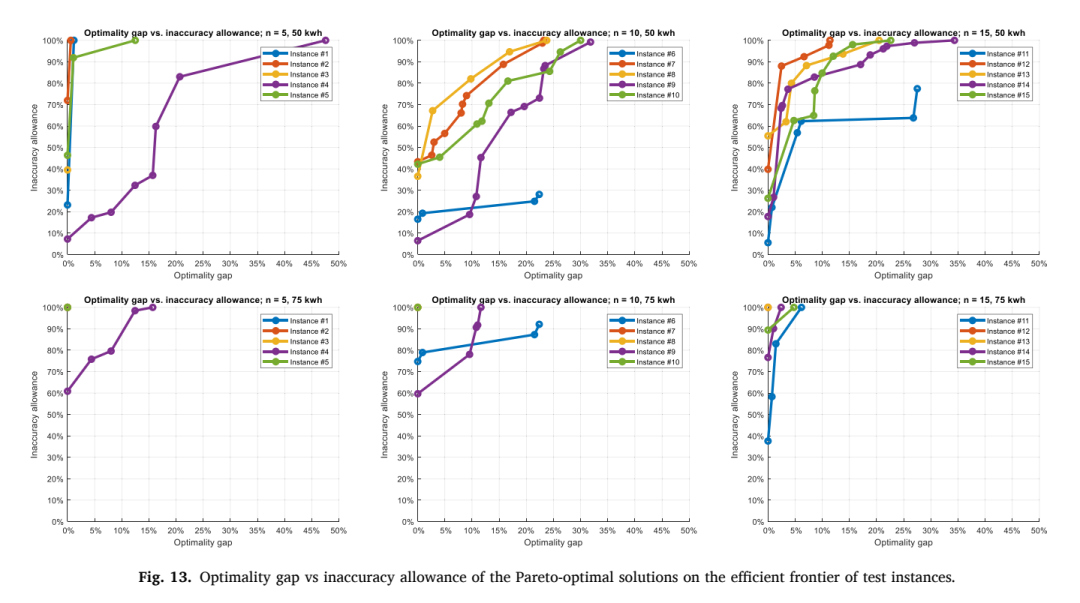
测试实例效率前沿上的最优性差距与误差容许度(来源:Fig. 13)
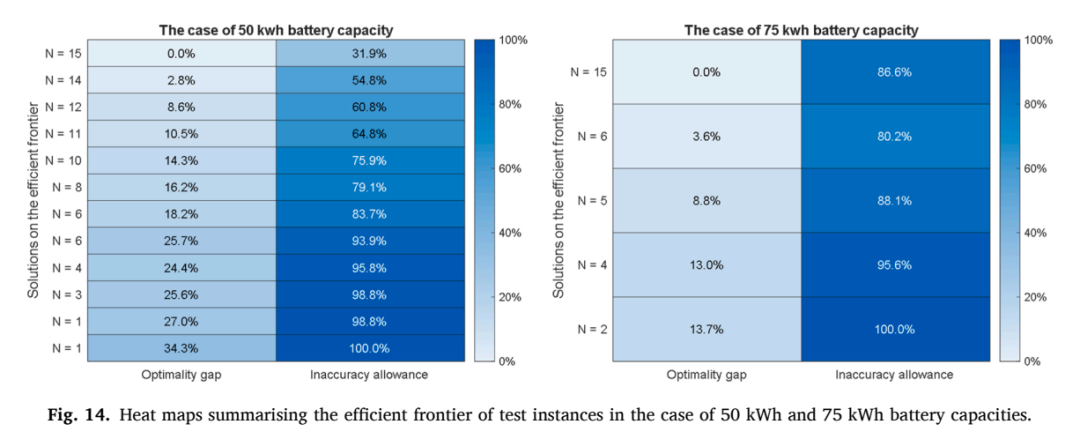
两种电池容量下测试实例效率前沿的汇总热力图(来源:Fig. 14)
- 先确定业务可接受的距离或能耗目标偏离范围。
- 再从效率前沿读取对应的能耗误差容许度。
- 结合电池容量和风险偏好选择具体非支配路线。
- 将路线级容许度作为能耗模型精细化投入的判断依据。
途中充电下的适用条件与研究边界
主实验面向Voltia eVan和大伦敦道路环境,车辆从仓库满电出发,基础模型不安排途中充电,节点之间采用单一最快路径。速度、坡度、天气和驾驶过程在优化前离线计算,优化阶段保留载荷对能耗的影响。论文另行测试了途中充电场景,并用效率前沿观察补能条件扩展后的解空间与误差容许水平。
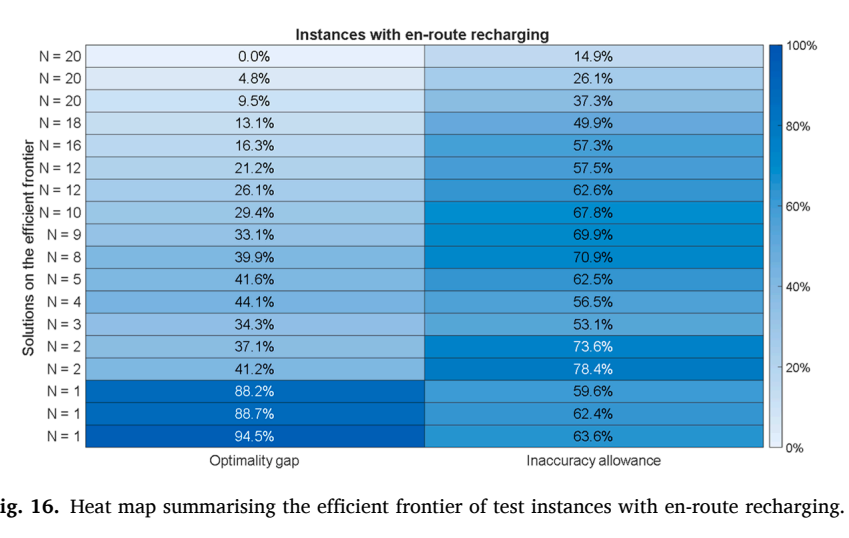
途中充电场景下测试实例效率前沿汇总(来源:Fig. 16)
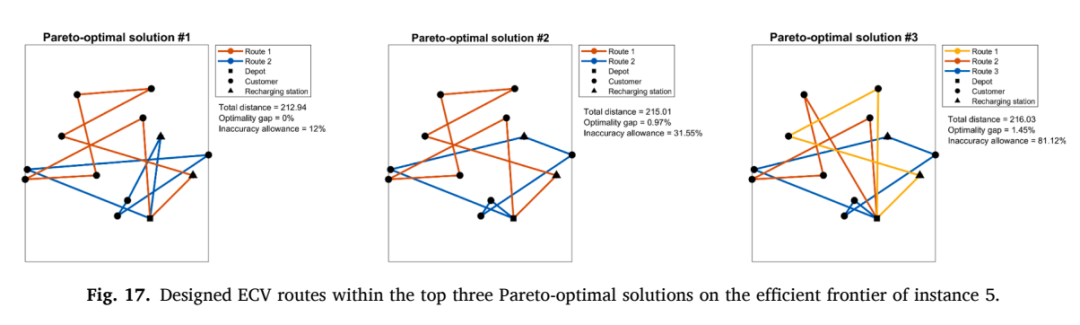
实例5效率前沿中三组帕累托最优路线(来源:Fig. 17)
01基准模型曾在城市、乡村、高速和丘陵测试中验证,2450条实验路径未逐条进行道路实测。
02基准模型若存在系统偏差,各替代方法的误差统计会继承该偏差。
03实验车型、电池容量、驾驶行为和大伦敦道路条件限制了数值结果的直接外推范围。
04长期电池衰减、更多车型和其他道路网络的直接验证结果,论文未报告。
论文支持的应用范围是:可取得制造商标称能耗率、缺少高质量随机分布或情景数据、希望在给定路线最优性损失内提高能耗误差容许度的电动商用车路径规划。
论文:The impact of energy estimation inaccuracy on the optimality of electric vehicle routing decisions
作者:Ramin Raeesi,Gilbert Laporte
期刊:Transportation Research Part B
链上镖师、先卜交通、先卜运筹通用论文ID
保存此推文 ID,可在粉丝群内获取相关材料,未来更多功能敬请期待
先卜科技团队:常文婕、张巧巧、王一航、夏子帆、张晓乐、祁园园、张仁义


